自动驾驶赛车
AMZ 选择轻巧紧凑的 Ellipse-N INS 用于运动、设备同步和车辆动态分析。
“我们需要一个坚固的高端惯性导航系统,它能够简化传感器融合任务,例如结合激光雷达。” | Miguel de la Iglesia Valls,团队成员
IMU 和 GPS,自动驾驶汽车的核心部件
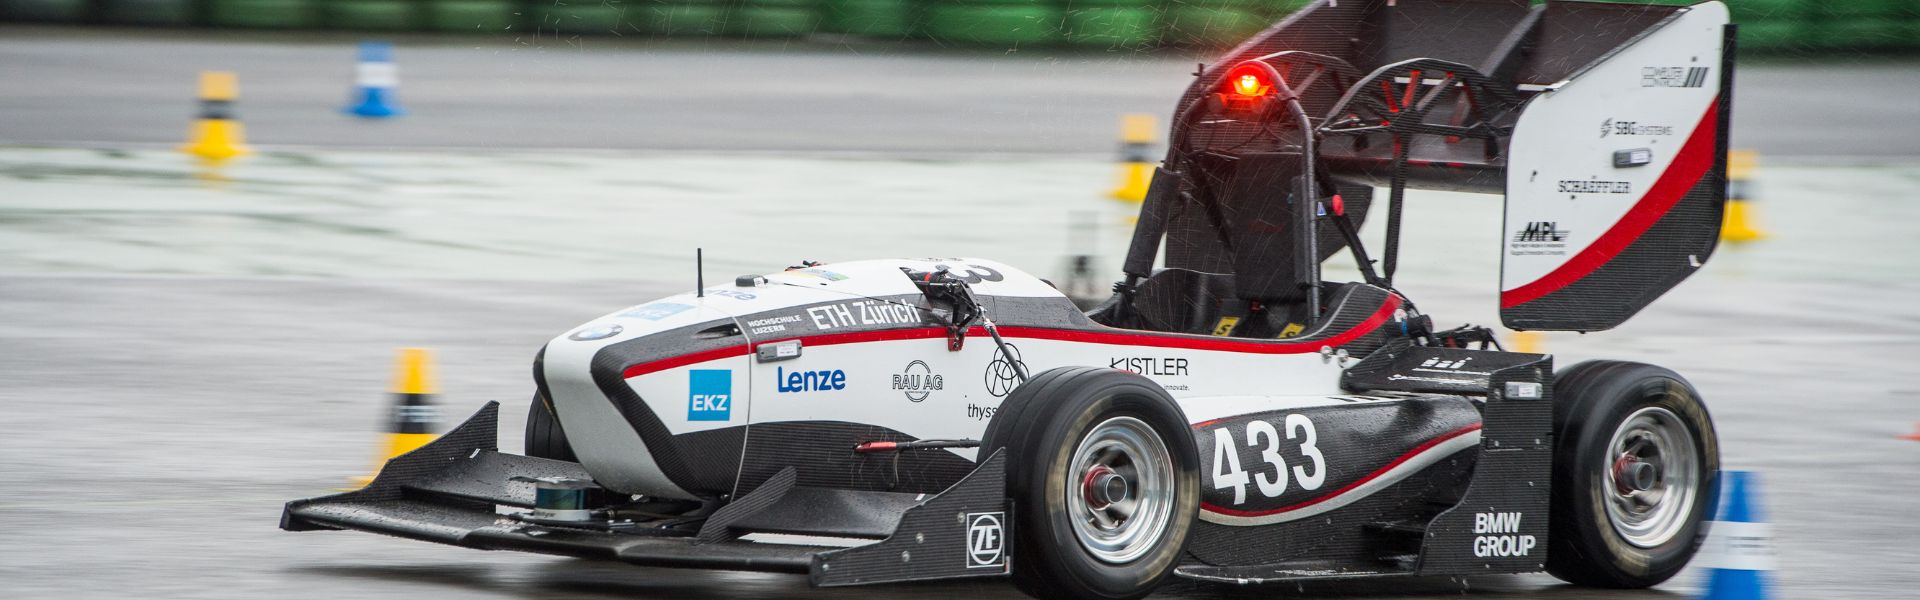
德国大学生方程式赛车(Formula Student Germany)史无前例地引入了无人驾驶组别,赛车必须改装为在没有任何人工干预的情况下行驶。
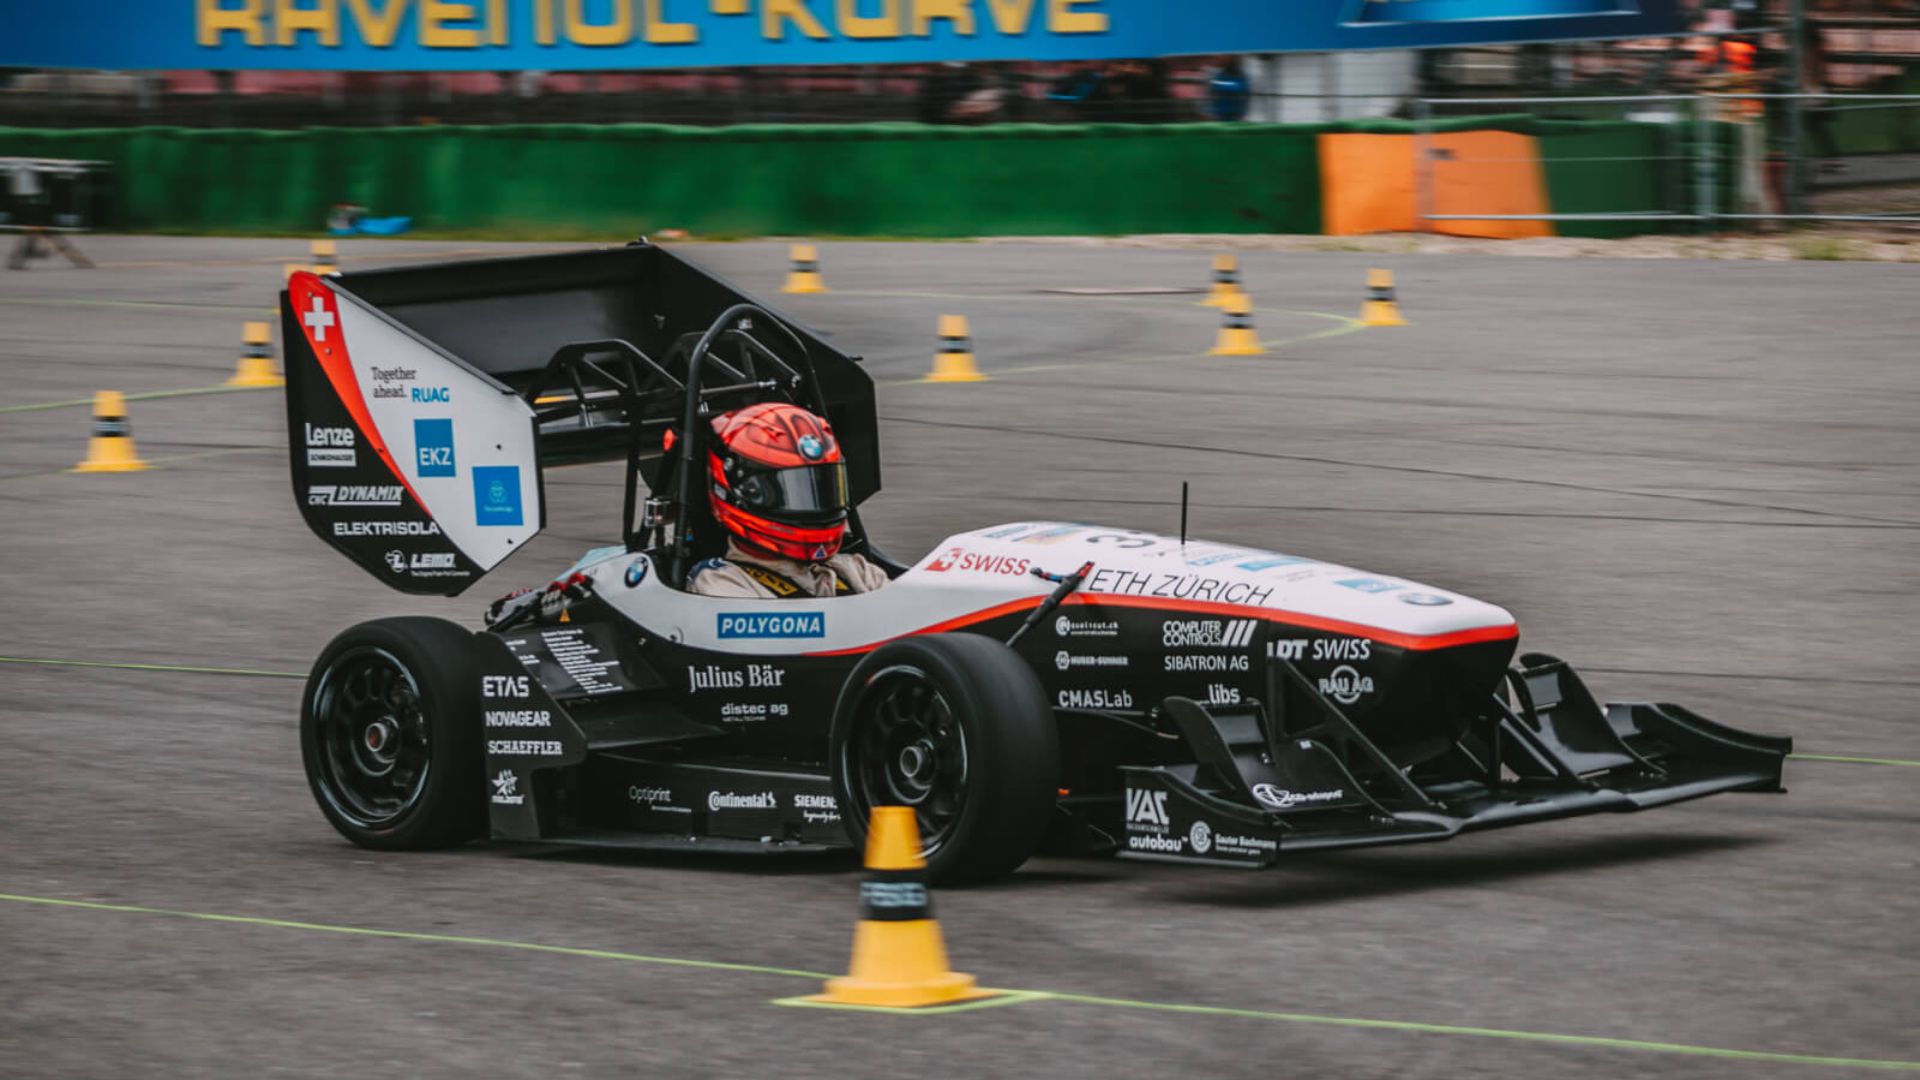
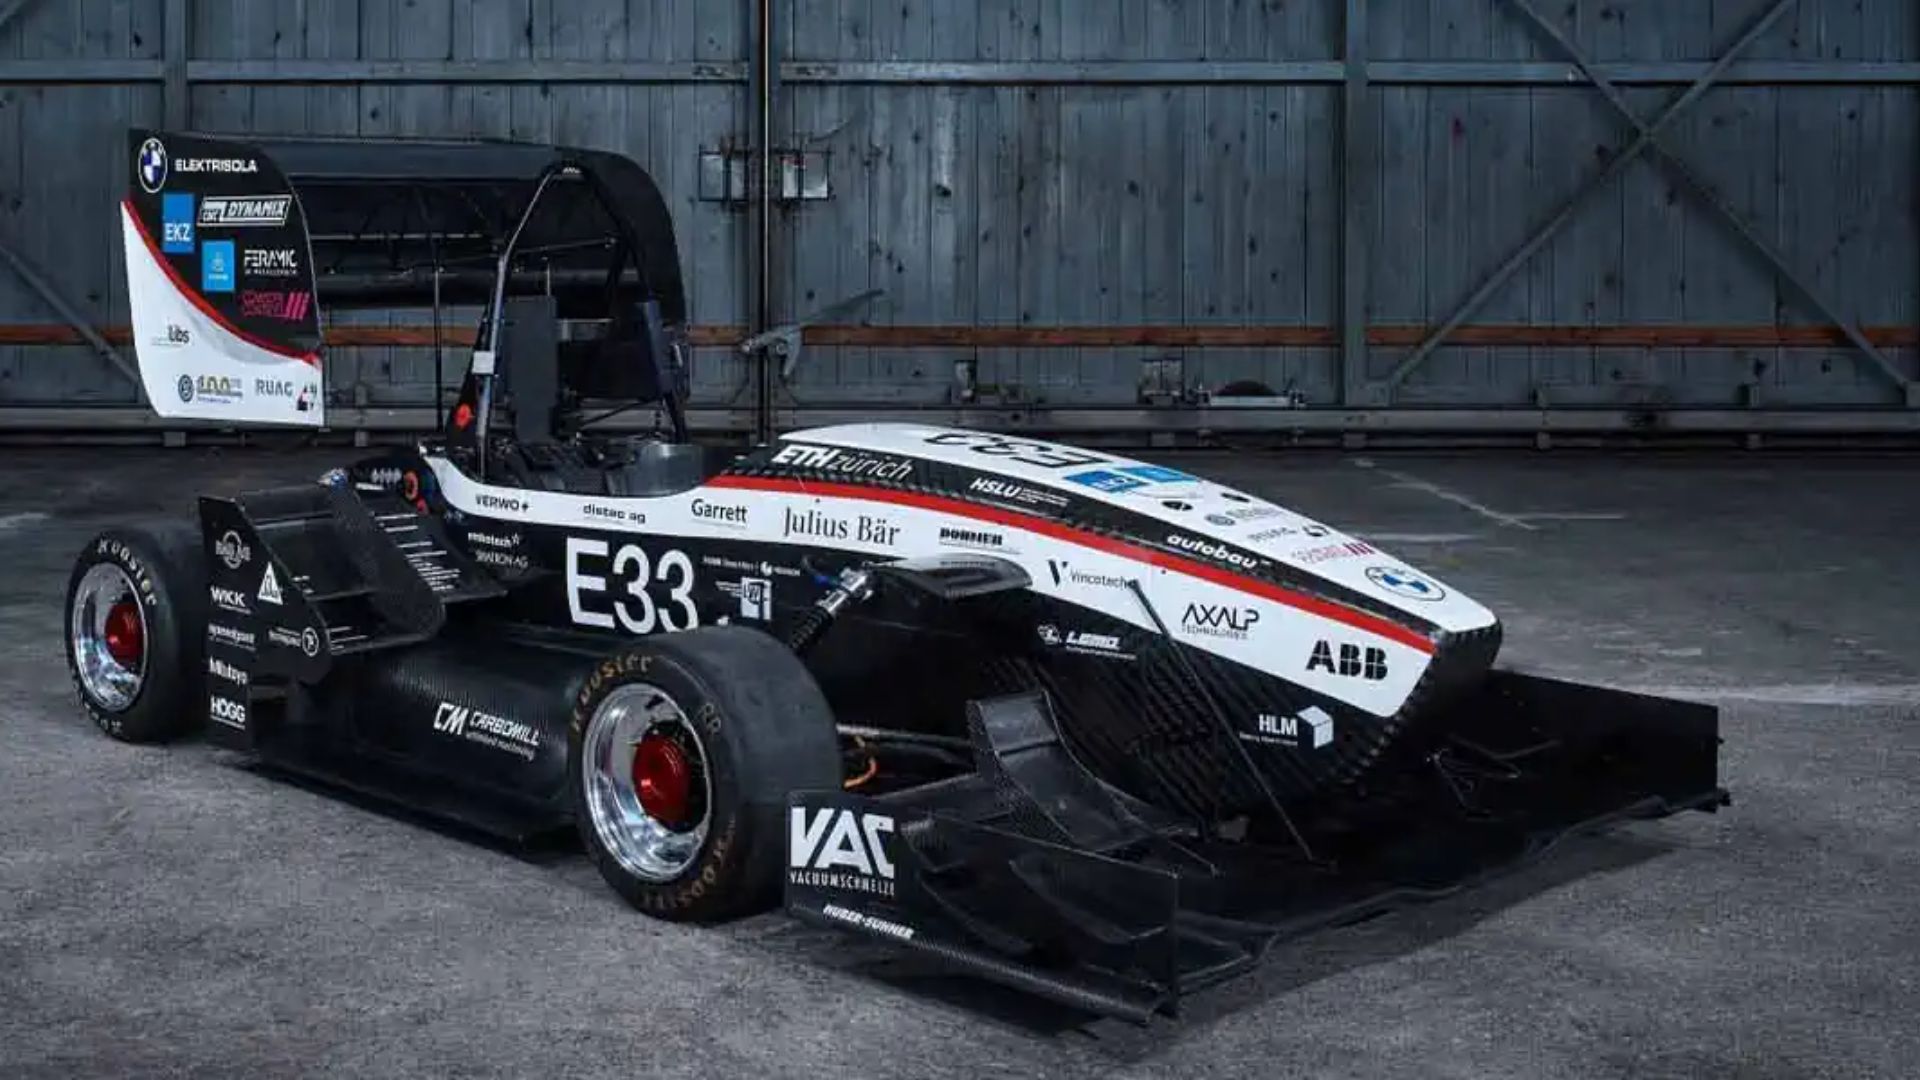
AMZ 决定接受这一挑战,并将“flüela”(他们自 2015 年起用于比赛的赛车)改装为无人驾驶。对于 AMZ 团队而言,在设计无人驾驶车辆时,IMU 和 GPS 是传感器套件的核心部分。
Ellipse-N,AMZ Racing 使用的 INS/GNSS
据 AMZ 团队称,SBG Ellipse-N 轻巧小型,是同类产品中最精确的,也是最易于集成的。该团队对输出位置数据的质量也感到惊叹。Ellipse-N 融合了惯性数据和位置信息,即使在 GNSS 信号中断的情况下也能确保连续的轨迹。
适用于极其恶劣的条件
据 AMZ 团队称,这是一个艰难的测试季,天气非常炎热、极端多雨,伴随着大量的振动、安装、卸载、插拔。传感器从未出现故障。每个 SBG 惯性传感器都在动态和温度(-40° 至 80°C)下经过校准,确保在任何条件下都能保持恒定的性能。
AMZ的成功
该团队最终由以下成员组成:
- 首先是滑移盘测试(在稳态下以最快速度转弯的能力)
- 首先是“TrackDrive”(在用锥筒标记的未知赛道上比赛),
- 加速性能排名第二(衡量汽车快速加速的能力)。
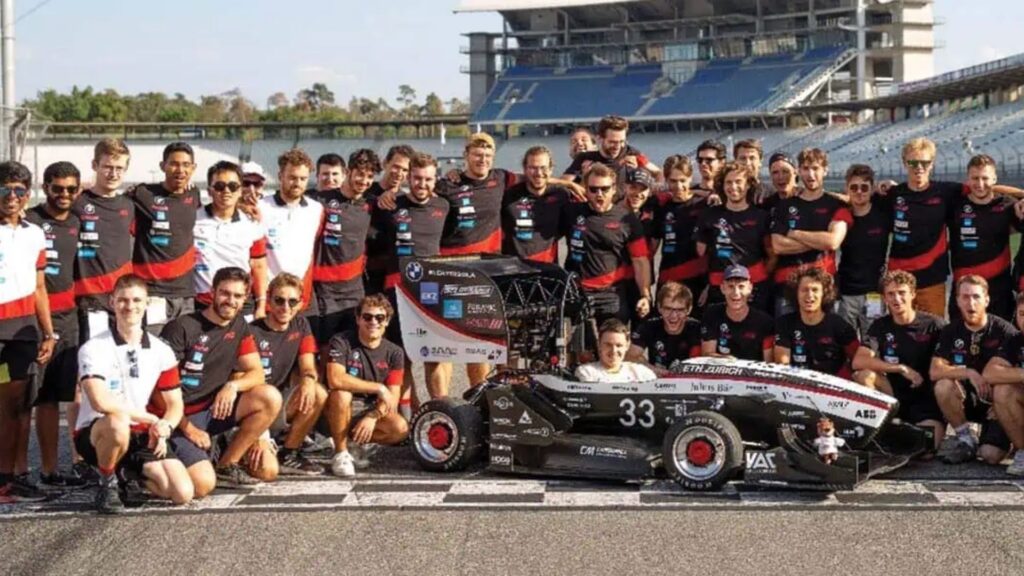
本次赛事还包括静态项目,该团队在这些项目中也取得了优异成绩:工程设计与成本项目获得第一名,自主设计项目获得第二名,商业计划书展示项目获得第三名。
Ellipse-N,坚固耐用的微型 INS/GNSS
SBG Ellipse-N 提供 0.1° 的横摇和俯仰、0.5° 的基于 GPS 的航向以及米级 GNSS 位置(本例中为 GPS + GLONASS 星座)。
“陀螺仪的质量让我们惊叹不已。我们团队和我们大学里没有人能相信我们所经历的漂移是如此之小,”De la Iglesia Valls 先生说道。AMZ 团队对输出位置数据的质量也感到惊叹。
Ellipse-N 集成了 GNSS 接收器,并实时融合惯性数据与位置信息,即使在 GNSS 信号中断的情况下也能确保连续的轨迹。
针对地面应用还开发了其他算法,以进一步提高惯性传感器的性能和鲁棒性。鲁棒性正是那种只有在它缺失时你才会注意到的特性之一。
据 AMZ 团队称,这是一个艰难的测试季,天气非常炎热、极端多雨,伴随着大量的振动、安装、卸载、插拔。传感器从未出现故障。
这种可靠性还得益于广泛的出厂校准。每个 SBG 惯性传感器都经过了动态和温度校准;Ellipse-N 的陀螺仪、加速度计和磁力计偏差在 -40° 至 80°C 的范围内得到修正和校准,确保在各种条件下都能表现稳定。
Ellipse-N
Ellipse-N 是一种紧凑型、高性能的 RTK 惯性导航系统,集成双频、四星座 GNSS 接收器。此外,它还可提供横摇、俯仰、航向、升沉和厘米级 GNSS 定位。
Ellipse-N 传感器非常适合动态环境和严苛的 GNSS 条件。此外,它还能在使用磁航向的较低动态应用中高效运行。

获取 Ellipse-N 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
AHRS 和 INS 之间有什么区别?
姿态和航向参考系统 (AHRS) 与惯性导航系统 (INS) 之间的主要区别在于其功能和提供数据的范围。
AHRS 提供方位信息——具体而言是车辆或设备的姿态(俯仰角、横滚角)和航向(偏航角)。它通常使用传感器组合(包括陀螺仪、加速度计和磁力计)来计算和稳定方位。AHRS 输出三个轴(俯仰、横滚和偏航)上的角位置,使系统能够了解其在空间中的方位。它通常用于航空、无人机、机器人和海洋系统中,以提供准确的姿态和航向数据,这对于车辆控制和稳定至关重要。
INS 不仅提供方位数据(类似于 AHRS),还能随着时间推移跟踪车辆的位置、速度和加速度。它使用惯性传感器来估计 3D 空间中的运动,而不依赖于诸如 GNSS 等外部参考。它结合了 AHRS 中的传感器(陀螺仪、加速度计),但也可能包含用于位置和速度跟踪的更高级算法,通常与 GNSS 等外部数据集成以提高精度。
综上所述,AHRS 侧重于方位(姿态和航向),而 INS 则提供全套导航数据,包括位置、速度和方位。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
GNSS 与 GPS 有何区别?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的的数据,您可以通过 GNSS 获得更高的精度和可靠性,而单独的 GPS 可能会根据卫星可用性和环境条件而受到限制。
