摩托车行驶与倾斜时的加速分析
自行车速度、横向加速度和倾斜角(摩托车倾角)。
“他们非常喜欢 Ellipse-N 的紧凑尺寸、令人印象深刻的位置鲁棒性,以及 CAN 通信协议和在振动条件下的良好精度。” | Ashish S., Zen Microsystems 主管
轮胎测试
轮胎质量和性能是安全骑行行为和舒适性的关键组成部分。两轮车制造商在选择供应商时会密切关注轮胎性能。
一家印度轮胎制造公司联系了 Zen Microsystems,以测试其轮胎的良好附着力以及与市场领先轮胎相比的过弯能力。
Zen Microsystems 是印度知名的测试设备分销商。该公司使用来自 SBG Systems 的 Ellipse-A 姿态方位参考系统 (AHRS) 提供了完整的轮胎分析。
测试结果
测试在驾驶赛道上进行。Zen Microsystems 团队安装了连接到带有内置 GPS 接收器的 CAN 数据记录仪的 Ellipse-A。
该摩托车先安装了Zen客户的轮胎,随后又安装了市场领先品牌的轮胎,以便进行对比分析。在两次测试中,均使用了相同的测试设备来检测车速、横向加速度以及摩托车的倾斜角度(侧倾角)。
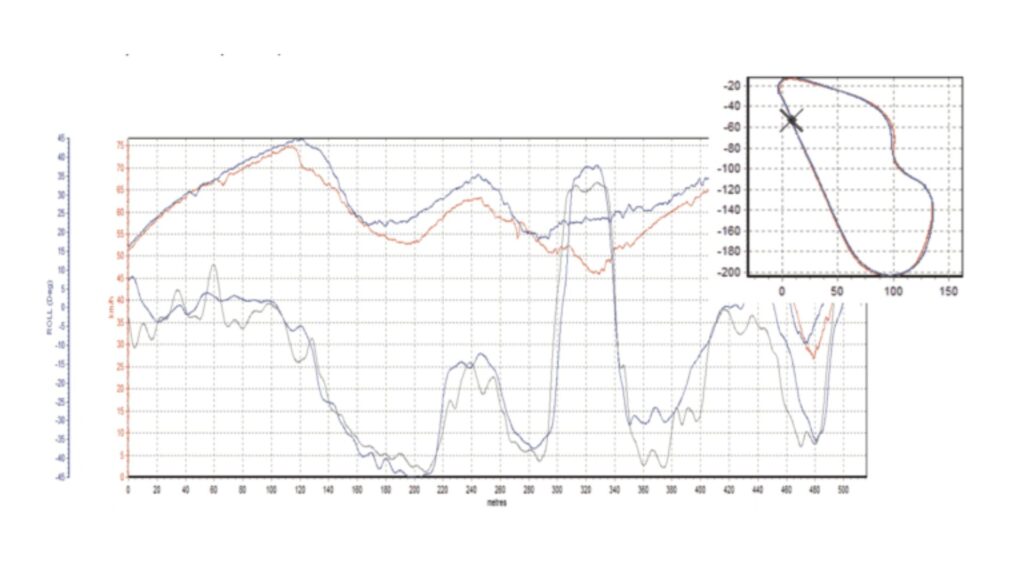
分析表明,在相同的弯道条件下,随着车速的提高,Zen Microsystems的客户轮胎在过弯时能实现更大的车轮滚动量,产生更大的横向加速度,这意味着轮胎与路面的附着力更强(抓地力更高)。
AHRS 与带嵌入式 GNSS 接收机的 INS 的对比
这一全面的分析对客户至关重要,他们能够向两轮车制造商证明其产品的高质量。
测试中使用的 Ellipse-A AHRS 是一款高度坚固的微型惯性传感器,通过内置的扩展卡尔曼滤波 (EKF) 提供横摇、纵倾和磁航向。
该 AHRS 在温度和动态方面进行了广泛校准,以消除偏差、失准等。由于自行车上用于测试设备的可用空间有限,Zen Microsystems 总监 Ashish Samant 向其客户推荐了 Ellipse-N,这是 SBG Systems 推出的一体式微型 INS/GNSS。
Ellipse-N 是一款微型惯性导航系统,它集成了 L1 GNSS 接收器,并将位置与惯性数据融合,即使在树木、建筑物等附近可能发生的信号中断期间也能提供平滑的轨迹。
在这次成功的测试之后,Zen Microsystems 的客户选择了 Ellipse-N。
Ellipse-N
Ellipse-N 是一款紧凑、高性能的 RTK 惯性导航系统 (INS),集成双频四星座 GNSS 接收机。它可提供横滚角、俯仰角、航向角、升沉以及厘米级的 GNSS 位置。
Ellipse-N 传感器在动态环境和恶劣 GNSS 条件下表现最佳。此外,它在采用磁航向的较低动态应用中也能正常运行。

获取 Ellipse-N 报价
你有问题吗?
欢迎访问我们的常见问题解答专区!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没有找到所需的信息,欢迎直接联系我们!
INS 是否支持接收来自外部辅助传感器的输入?
惯性导航系统(来自我们公司)可接收来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。
这种集成使 INS 具有极高的多功能性和可靠性,尤其是在 GNSS 禁用的环境中。
这些外部传感器通过提供补充数据,提升了INS 的整体性能和精度。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
GNSS 与 GPS 有何区别?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的的数据,您可以通过 GNSS 获得更高的精度和可靠性,而单独的 GPS 可能会根据卫星可用性和环境条件而受到限制。
