驱动自动驾驶卡车的 Ellipse-D
配备独立车轮驱动和转向系统的自动驾驶卡车。
“SBG Systems 的 Ellipse-D 易于使用、非常精准且稳定,外形小巧——所有这些对于我们的 WATonoTruck 开发都至关重要。” | Amir K.,滑铁卢大学教授兼主任
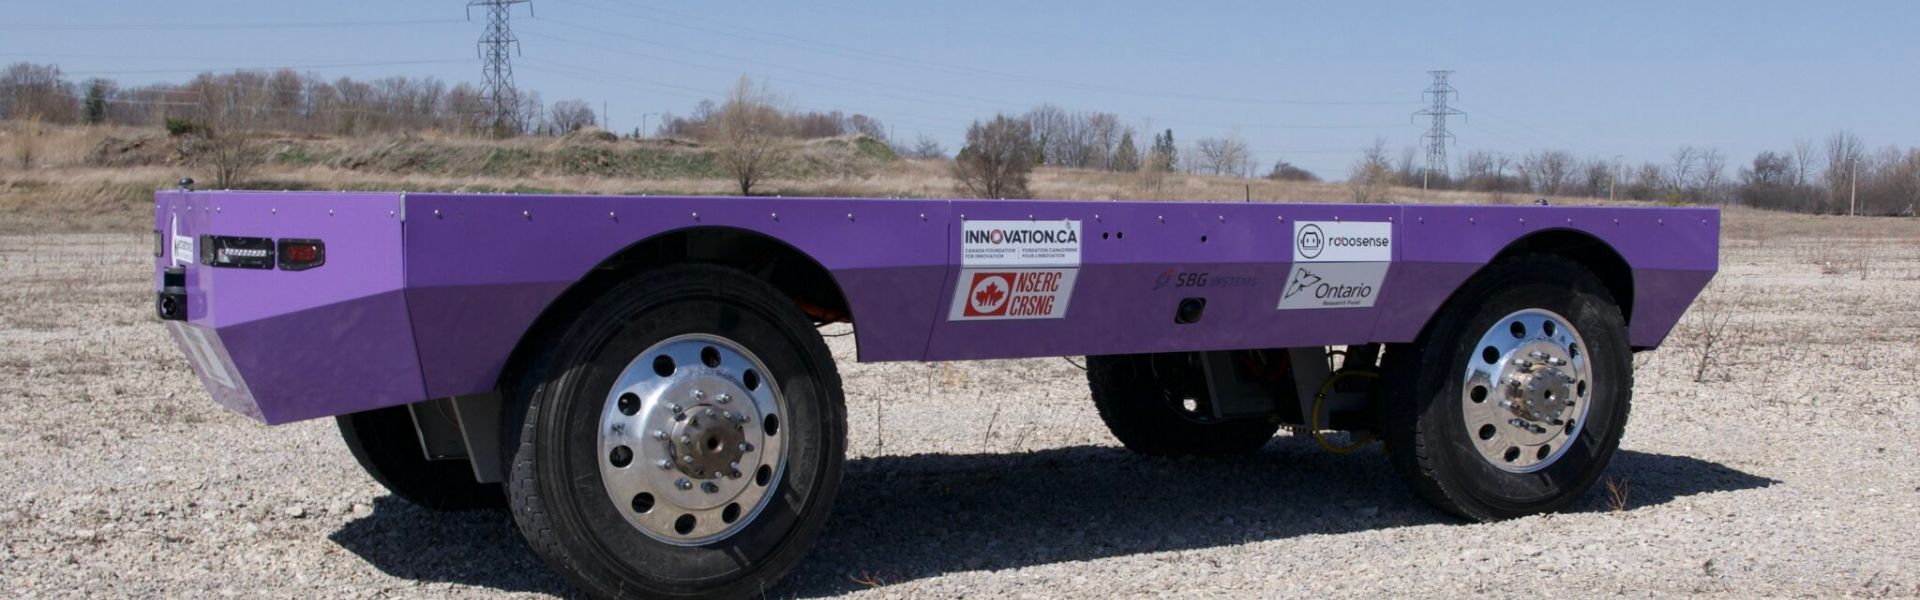
众所周知,道路交通事故通常是由驾驶员失误、恶劣天气或车辆故障引起的。 但如果我们能让车辆实现自动驾驶,从而避免这些事故呢?例如,自动驾驶卡车或自动驾驶汽车。
这就是自动驾驶车辆背后的理念,而滑铁卢大学的机电车辆系统(MVS)实验室正在开展一个名为“WATonoTruck”(滑铁卢自动驾驶卡车)的项目。
这是一款专为重型物料搬运、农业及服务应用设计的自动驾驶平板卡车。它采用先进的控制方法来分析卡车的运动轨迹,特别是在危险环境或故障情况下,从而确保安全与效率。
该实验室旨在将自动驾驶技术应用的范围扩展到客运领域之外。他们希望将其应用于农业、采矿和航运等其他行业,从而提高效率并减少运营停机时间。
认识 WATonoTruck
一辆无需司机的卡车——这就是WATonoTruck!这是一款配备独立轮驱动和转向系统的自动驾驶平板卡车。它基于角模块(CM)平台打造。
CM模块的开发秉承了模块化车辆设计理念,可按任意配置安装在任何底盘上。
每个CM模块均作为单轮电动汽车运行,并配备独立的控制单元。这使其能够通过驱动、制动、转向和悬架系统实现独立运行。
这使得该卡车极为智能,并能适应任何应用场景和地形。
由 Ellipse-D 赋能的 WATonoTruck
作为高精度定位与导航解决方案的领导者,我们很荣幸能与滑铁卢大学机电一体化车辆系统实验室合作。
我们提供 Ellipse-D,这是一款双天线 RTK INS,可提供无与伦比的位置和航向精度。
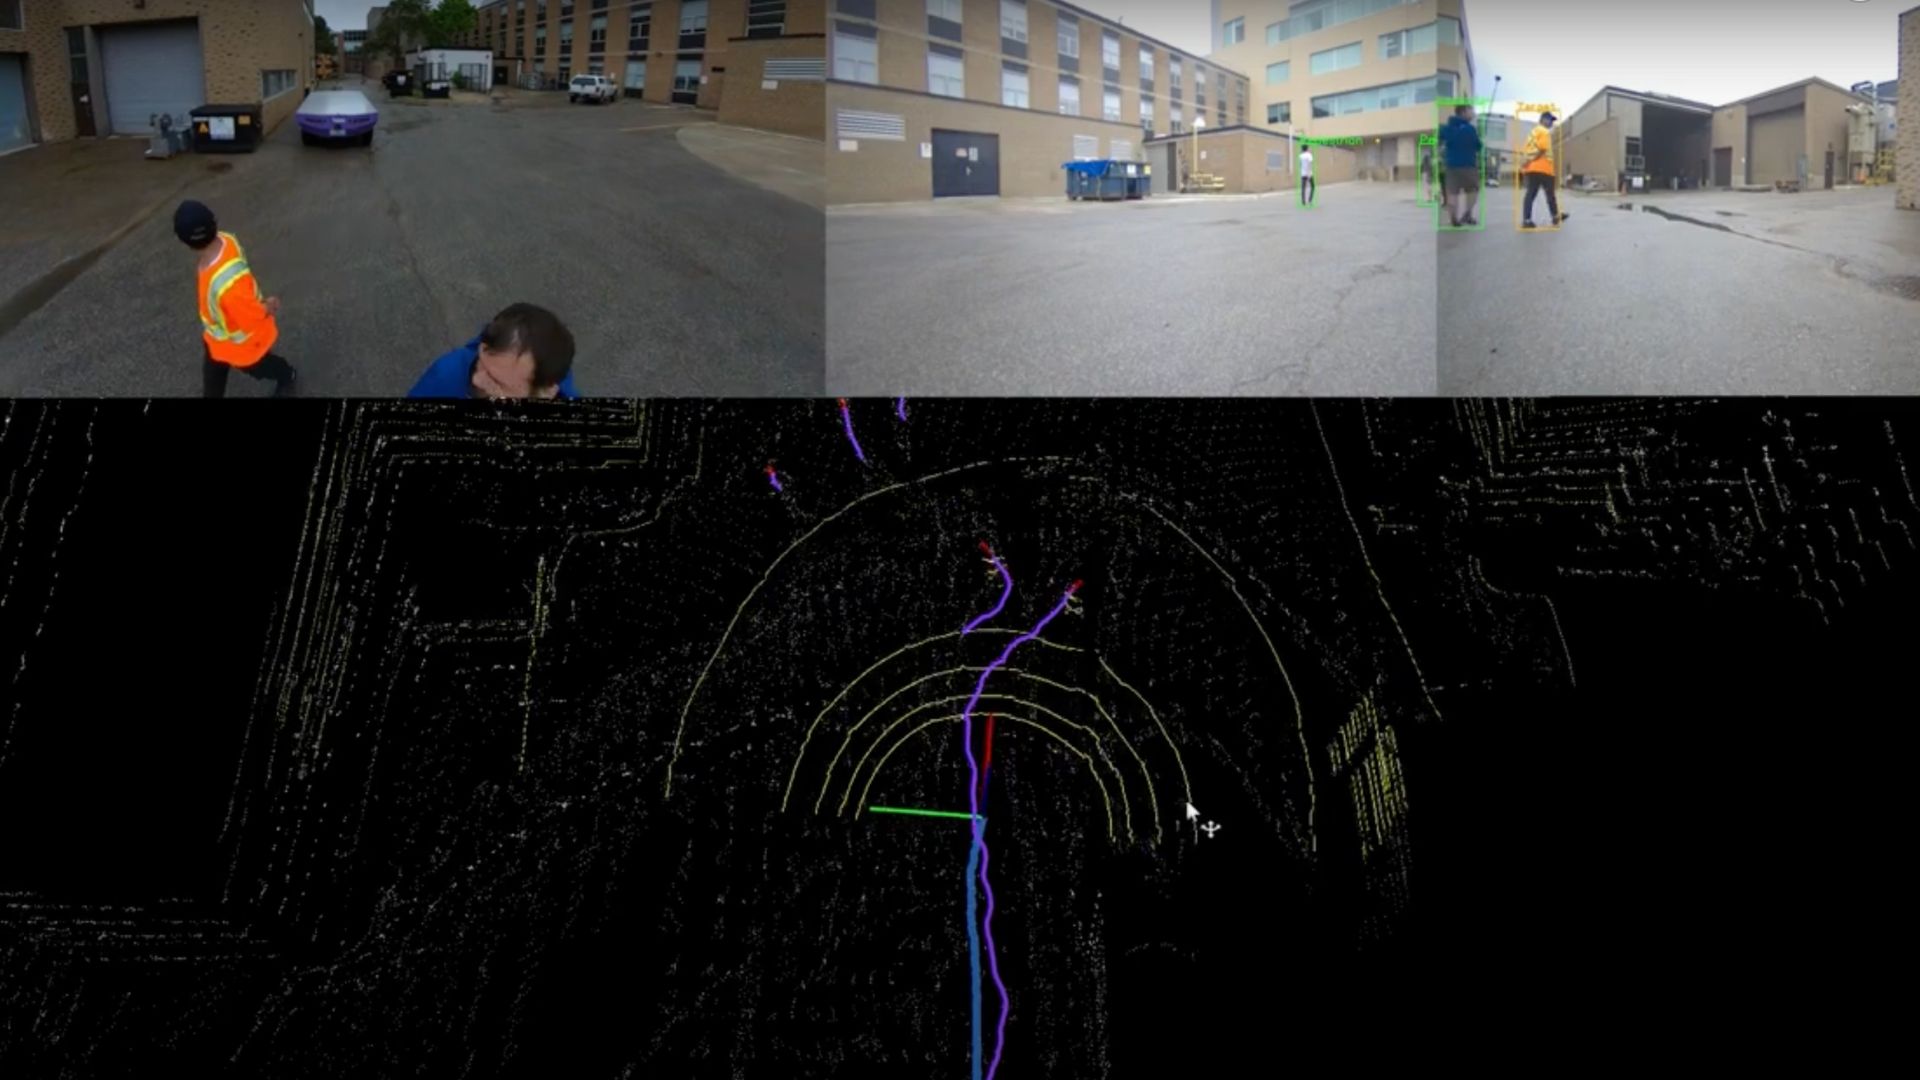
这种精度的级别对于自主导航至关重要,即使在具有挑战性的环境中也能确保 WATonoTruck 的安全和准确移动。

Ellipse-D(第三代)、LiDAR 传感器和先进摄像头——这一全面的传感器套件能够实现实时环境建图、障碍物检测和路径规划。
通过我们的赞助,该实验室对 WATonoTruck 的开发在确保其可信赖的高精度运动和导航方面获得了至关重要的支持。
这一合作努力不仅有助于 WATonoTruck 的成功开发,而且还促进了自动驾驶汽车应用在各行各业的增长,推动了交通及其他领域的创新和安全。
Ellipse-D
Ellipse-D 是一款集成双天线和双频 RTK GNSS 的惯性导航系统,与我们的后处理软件 Qinertia 兼容。
它专为机器人和地理空间应用而设计,可将里程计输入与 Pulse 或 CAN OBDII 进行融合,以提高推算定位精度。

索取 Ellipse-D 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
RTK和PPK有什么区别?
实时动态 (RTK) 是一种定位技术,在此技术中,GNSS 修正数据以近乎实时的方式传输,通常使用 RTCM 格式修正流。然而,在确保 GNSS 修正(特别是其完整性、可用性、覆盖范围和兼容性)方面可能会面临挑战。
与RTK后处理相比,PPK的主要优势在于,可以在后处理过程中优化数据处理操作(包括正向和反向处理),而在实时处理中,校正数据及其传输过程中的任何中断或不兼容都会导致定位精度降低。
GNSS 后处理 (PPK) 相比实时 (RTK) 的第一个关键优势在于,现场使用的系统不需要配备数据链/无线电,来将来自 CORS 的 RTCM 修正数据输入到 INS/GNSS 系统中。
采用后处理的主要限制在于,最终应用程序必须对环境产生影响。另一方面,如果您的应用程序能够承受生成优化轨迹所需的额外处理时间,这将极大提高所有交付成果的数据质量。
什么是精准点定位?
精密单点定位(PPP)是一种卫星导航技术,通过校正 卫星信号误差 来提供高精度定位。与通常依赖地面参考站(如 RTK)的传统 GNSS 方法不同,PPP 利用全球卫星数据和先进算法来提供准确的位置信息。
PPP 无需本地参考站即可在全球任何地方工作。这使其非常适合缺乏地面基础设施的偏远或具有挑战性的环境。通过使用精确的卫星轨道和钟差数据,以及对大气和 多径 效应的校正,PPP 可最大程度地减少常见的 GNSS 误差,并实现厘米级精度。
PPP 虽然可用于后处理定位(即事后分析收集到的数据),但它也可以提供实时定位解决方案。实时 PPP (RTPPP) 越来越普及,允许用户接收校正并实时确定其位置。
