降低项目中的振动影响 →
 Pulse-40 OEM
 Ellipse-D
 Stellar-40
Pulse-40 OEM
战术级 IMU
0.5 °/h 陀螺仪与 6 μg 加速度计的偏置引起的运行中不稳定性
陀螺仪量程:±4000 °/s | 加速度计量程:±40 g
19克,0.3瓦
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
寻觅者
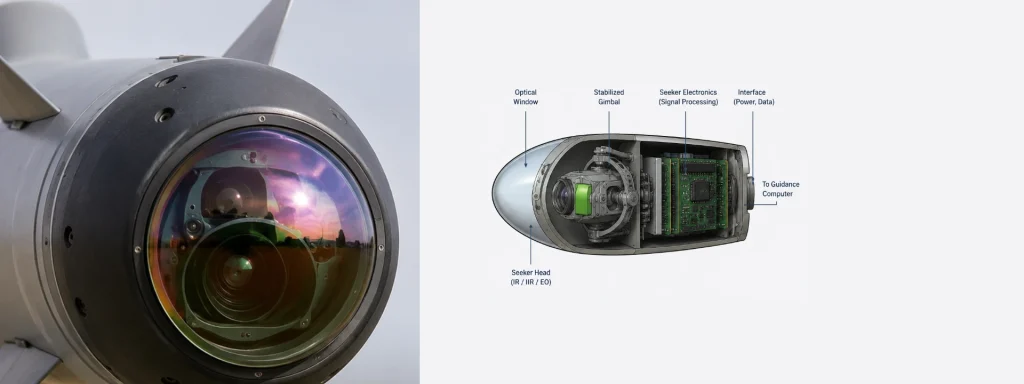
导引头是制导车辆的末端制导子系统。它在飞行最后阶段检测、跟踪并更新目标的相对位置。与惯性导航系统 (INS) 不同,此子系统测量目标的视线 (LOS)。然后,它将此信息发送给制导计算机。制导计算机使用这些数据来生成准确的转向指令。该应用也称为 导引头稳定与控制。
任务要求决定了导引头技术的选择。红外 (IR) 导引头检测发热目标的辐射热。它们被动运行,降低了被检测的风险。
光电 (EO) 导引头在可见光谱中工作。它们为良好光照条件下的目标识别提供高分辨率图像。
主动雷达导引头传输射频信号并处理反射回声。它们支持全天候远程目标获取。半主动雷达系统依赖外部雷达照明。激光系统跟踪从指定目标反射的激光能量。
仅凭传感器质量并不能决定导引头性能。稳定精度也起着关键作用。高性能 IMU 以高带宽测量角速率和线性加速度。这些测量值在动态机动期间稳定视线。它们还补偿平台运动和外部干扰。因此,导引头在整个交战过程中保持准确的目标跟踪。
现代制导系统将导引头测量值与惯性导航数据相结合。它们使用先进的传感器融合算法(包括 EKF)。这些算法提高了目标跟踪精度并降低了测量噪声。当目标暂时被遮挡或传感器性能下降时,它们还能保持制导。
现代战场需要更高的精度和韧性。先进的导引头和高性能惯性传感器协同工作以满足这些要求。它们的集成提高了制导精度和任务有效性。它还增强了在对抗环境中抵御对策的能力。
