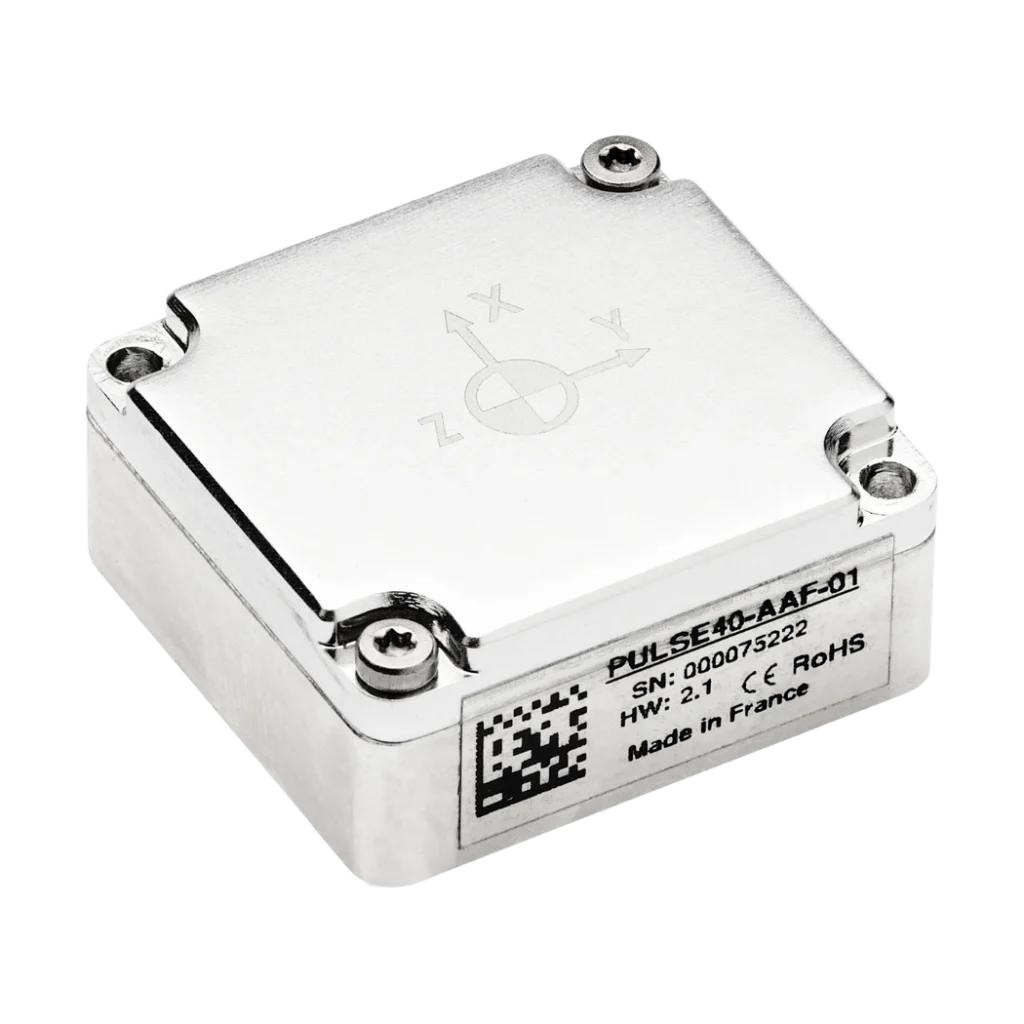
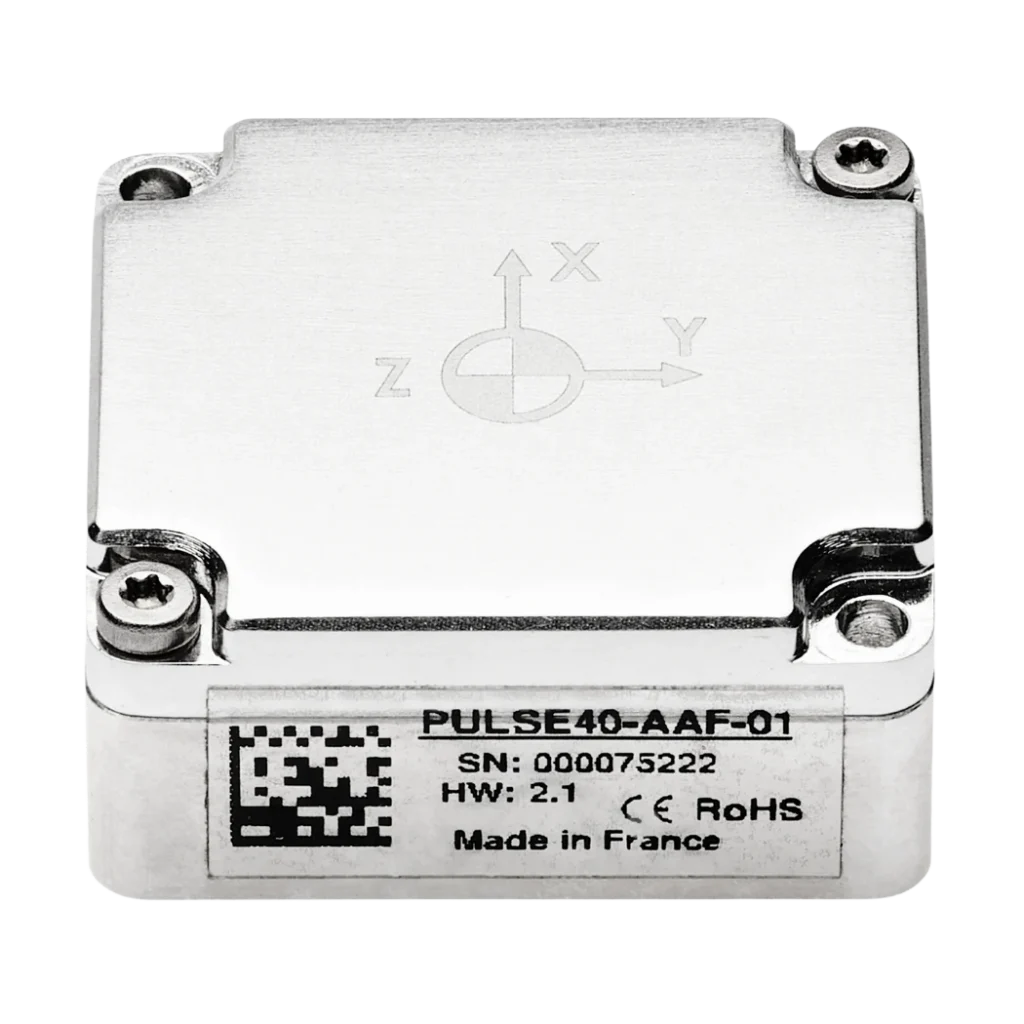
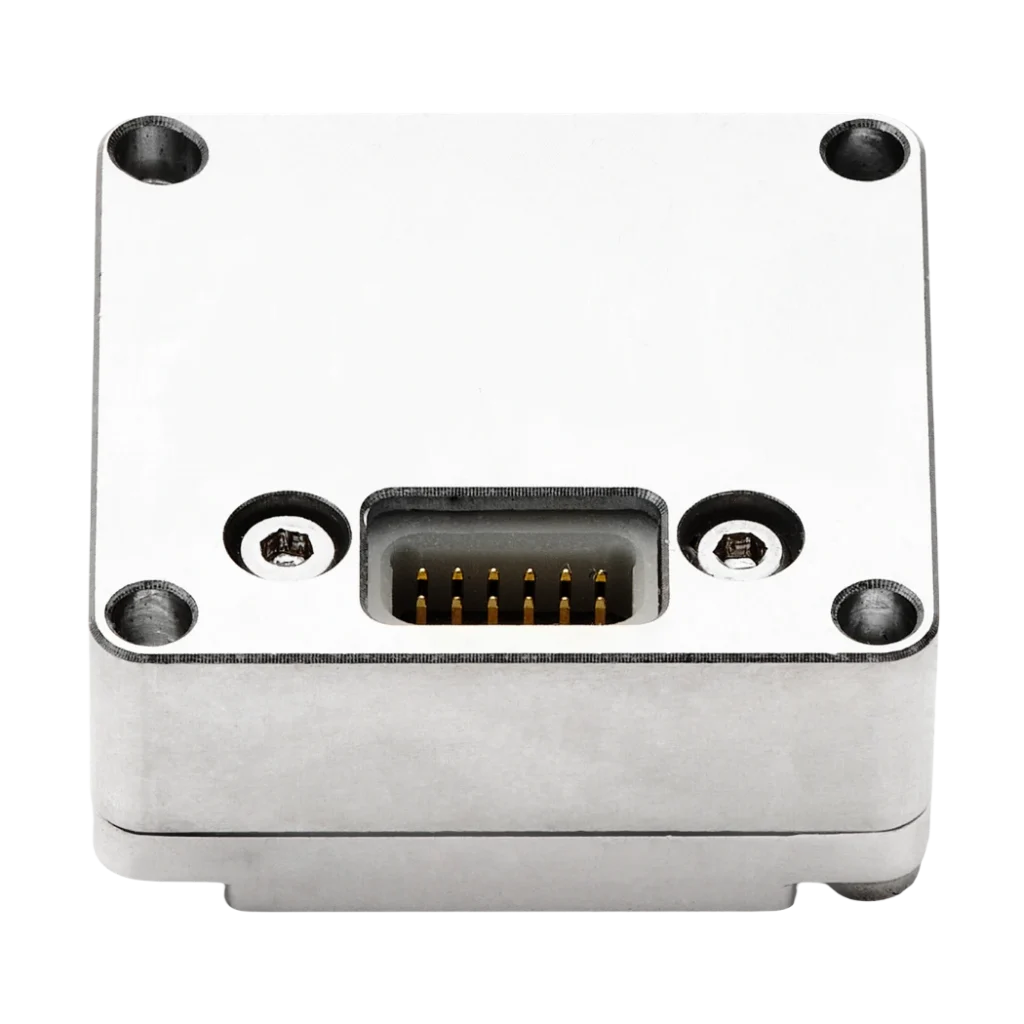
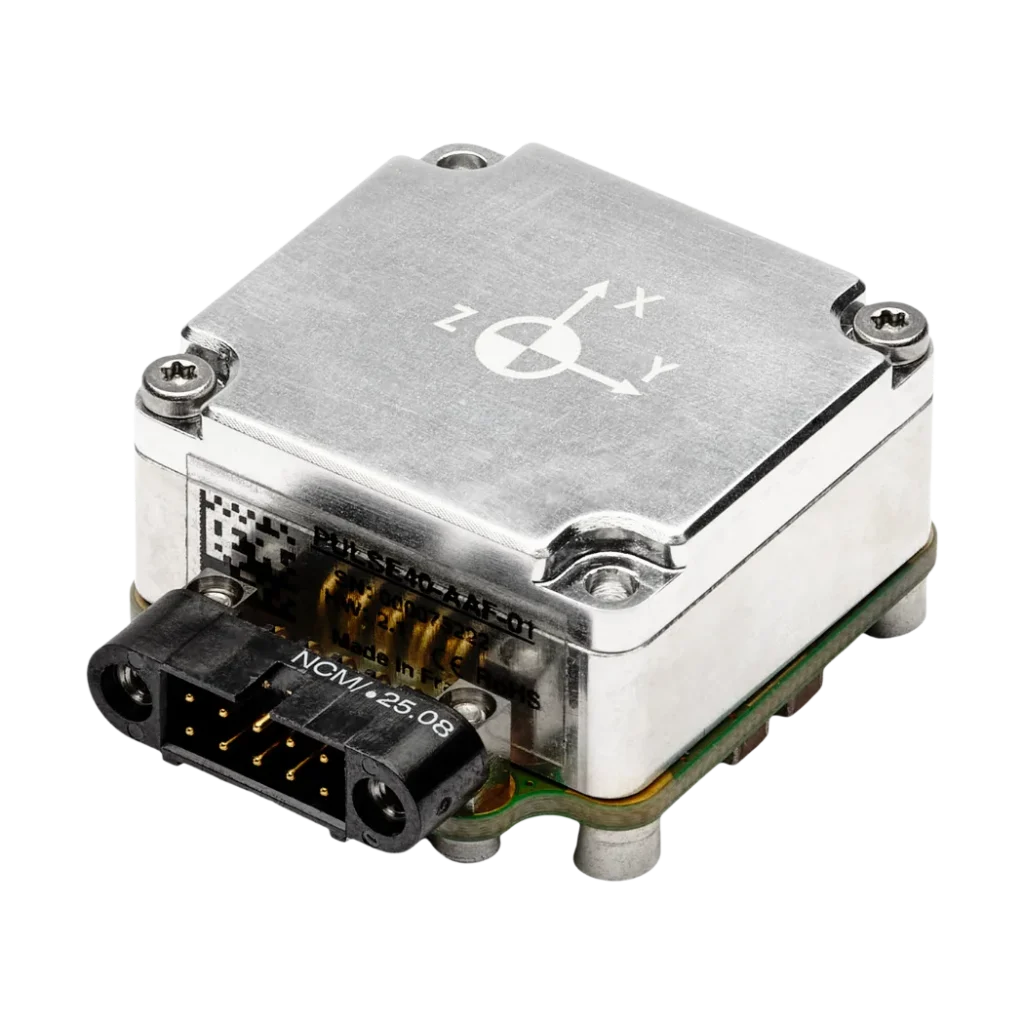
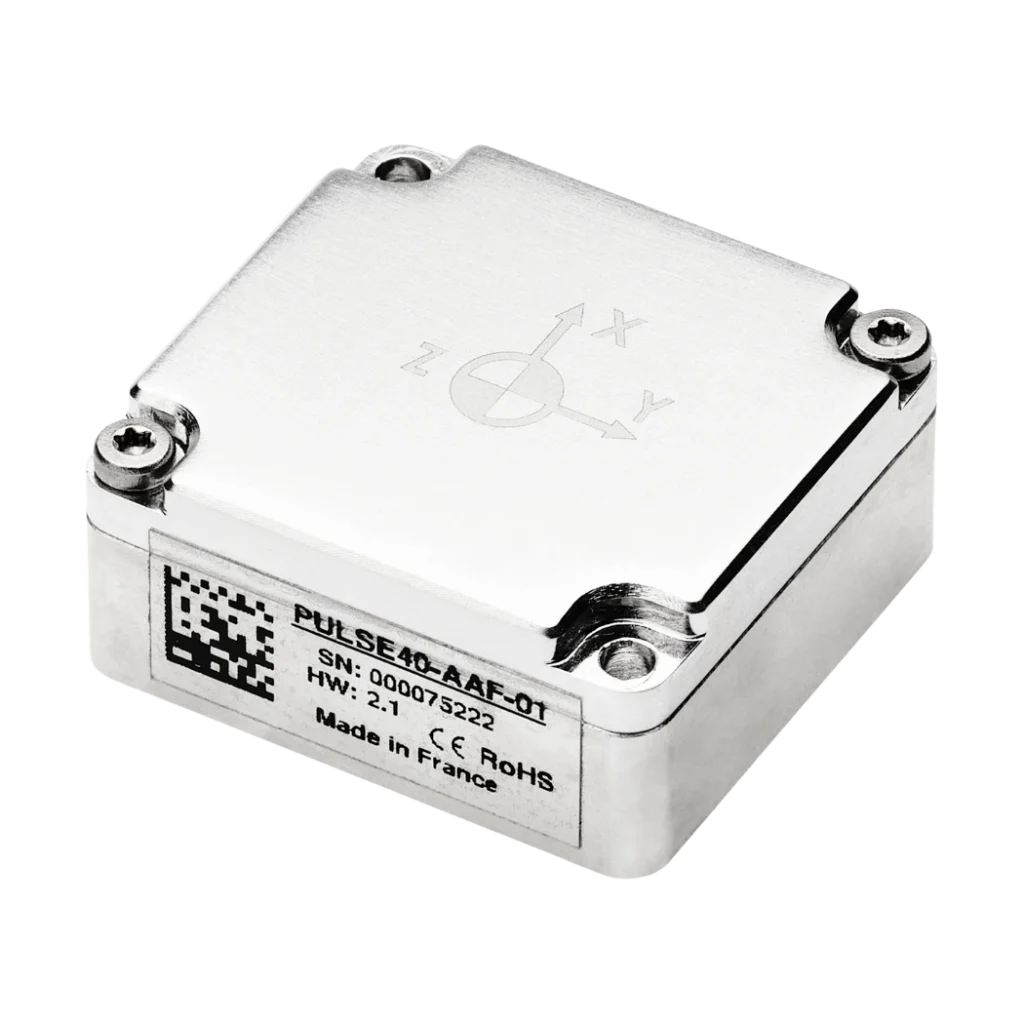
Pulse-40 OEM ミッションクリティカルな組み込みシステム向け、小型9DoFタクティカルグレードIMU
Pulse-40 OEMは、タクティカルグレードの慣性性能、優れた耐環境性、統合された振動解析機能を、超小型のOEMパッケージに搭載。厳しい環境や高い性能が求められるアプリケーションに対応します。
Pulse-40 OEMはITAR Freeで、輸出規制の対象にはなりません。
特長
Pulse-40 OEMは、高性能な慣性センシングに高度な診断機能を組み合わせ、データの完全性を確保します。ミッションクリティカルな用途に求められる高い信頼性を実現するため、センサー本来の高精度な計測性能に加え、厳しい環境条件への対策とリアルタイムの異常検知機能を備えています。
また、すべてのユニットに対して個別に多軸温度キャリブレーションを実施し、動作温度範囲全域にわたって安定した性能を確保しています。


Pulse-40 OEM の概要
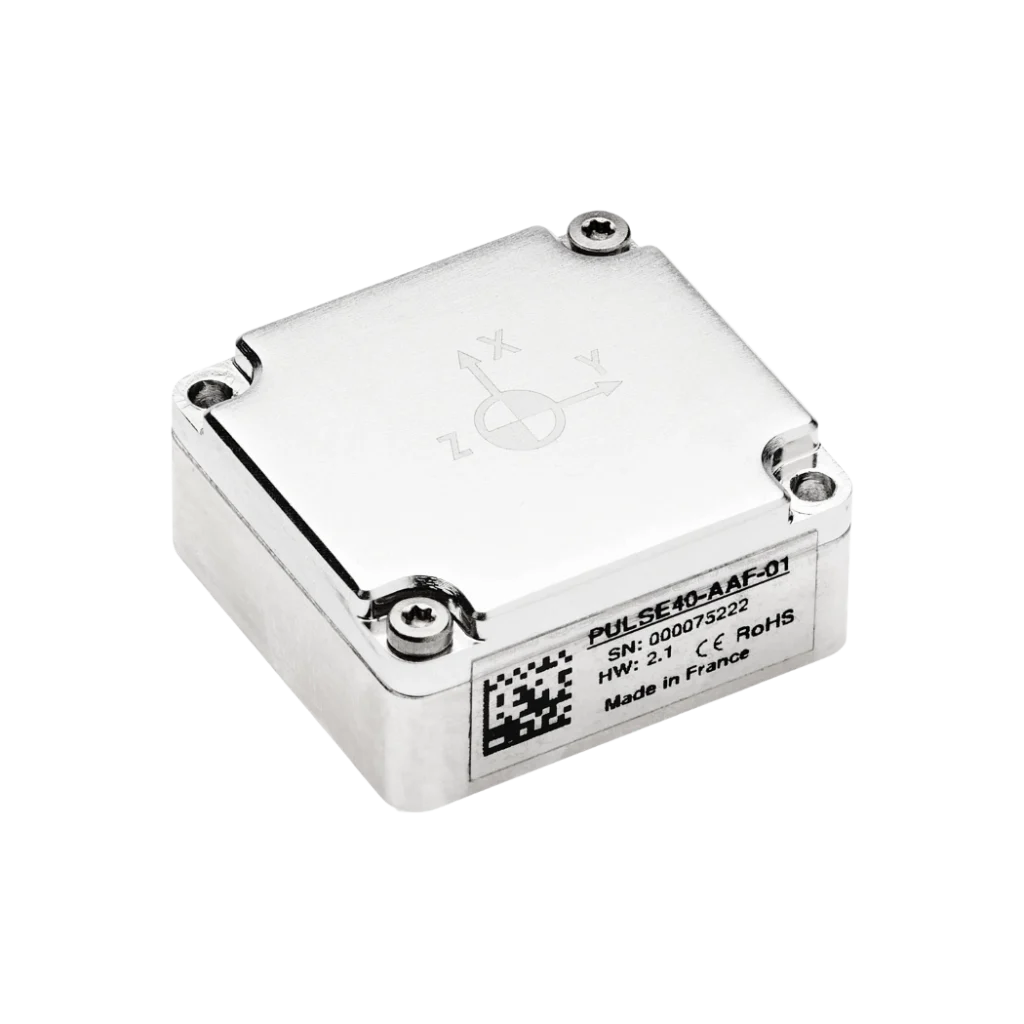
Pulse-40 OEMは、タクティカルグレードの性能を実現するために設計された、コンパクトなOEM向けIMUです。
高い信頼性と優れた組み込み性を支える技術や特長をご紹介します。
SWAP-Cの最適化
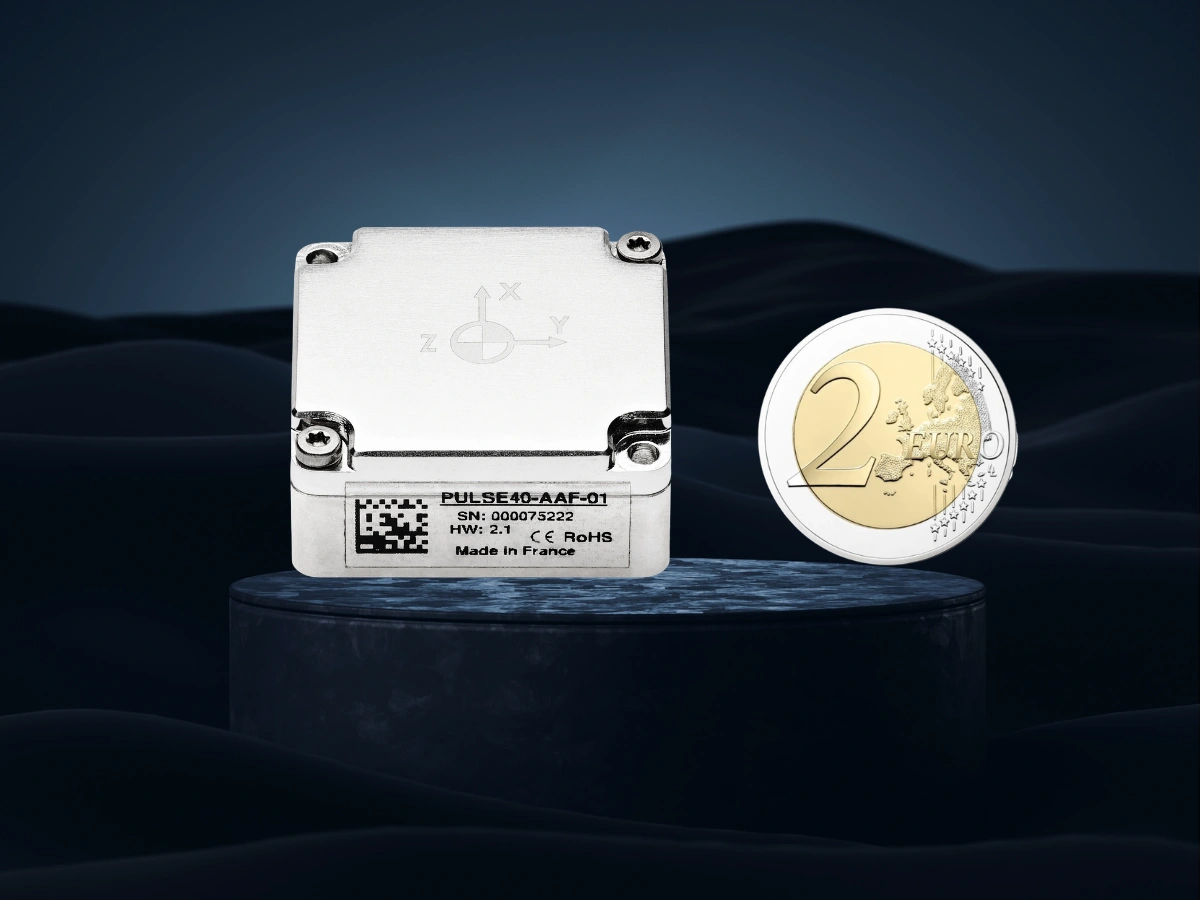
Pulse-40 OEMは、30 mm(長さ)× 28 mm(幅)× 13.3 mm(高さ)のコンパクトなサイズ、わずか19gの軽量設計、0.3Wの低消費電力を兼ね備え、限られたスペースの組み込みシステムにおいても、タクティカルグレードの性能を実現します。
内蔵振動モニターリング機能
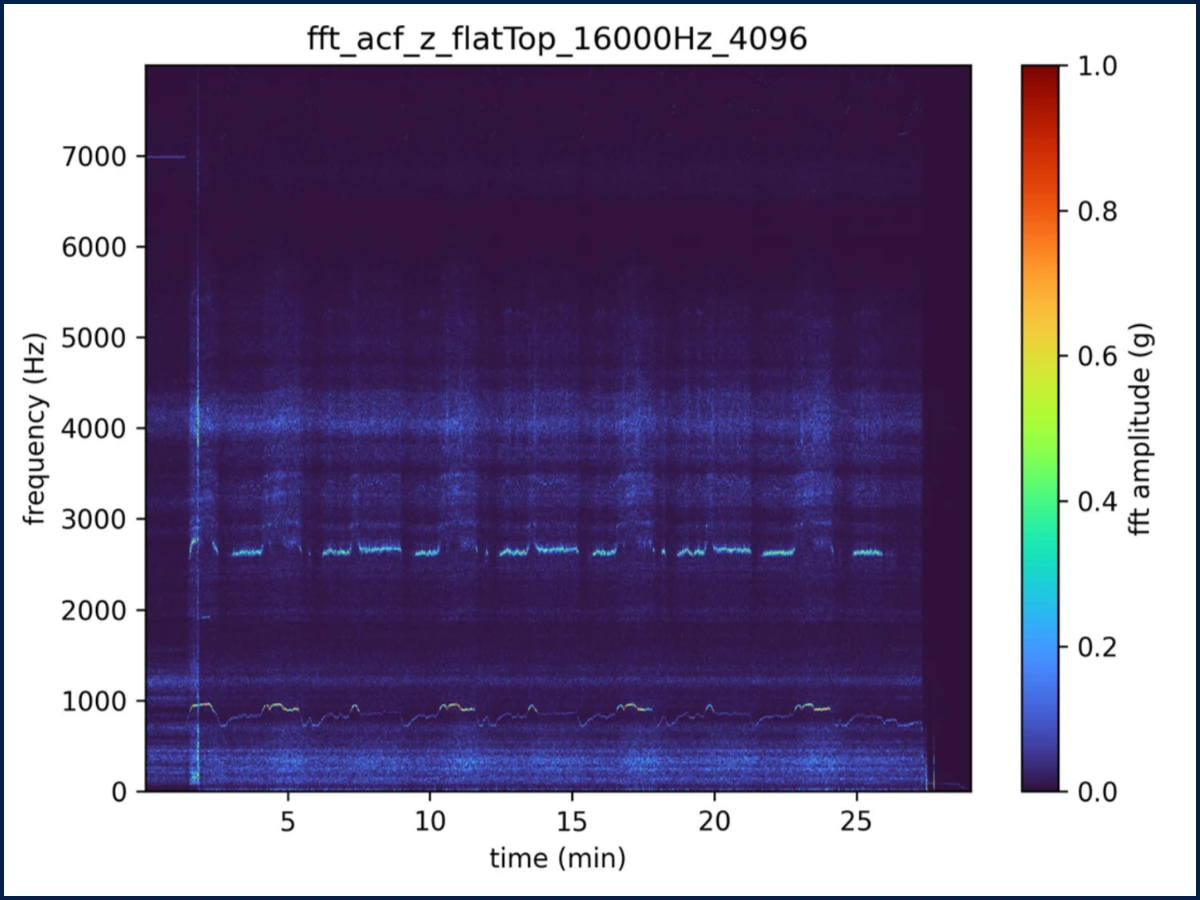
Pulse‐40には、専用の振動モニタリング機能を搭載しており、最大8kHzまでの振動スペクトル(FFT)を取得できるほか、高度な警告機能を提供します。
内蔵磁気センサー
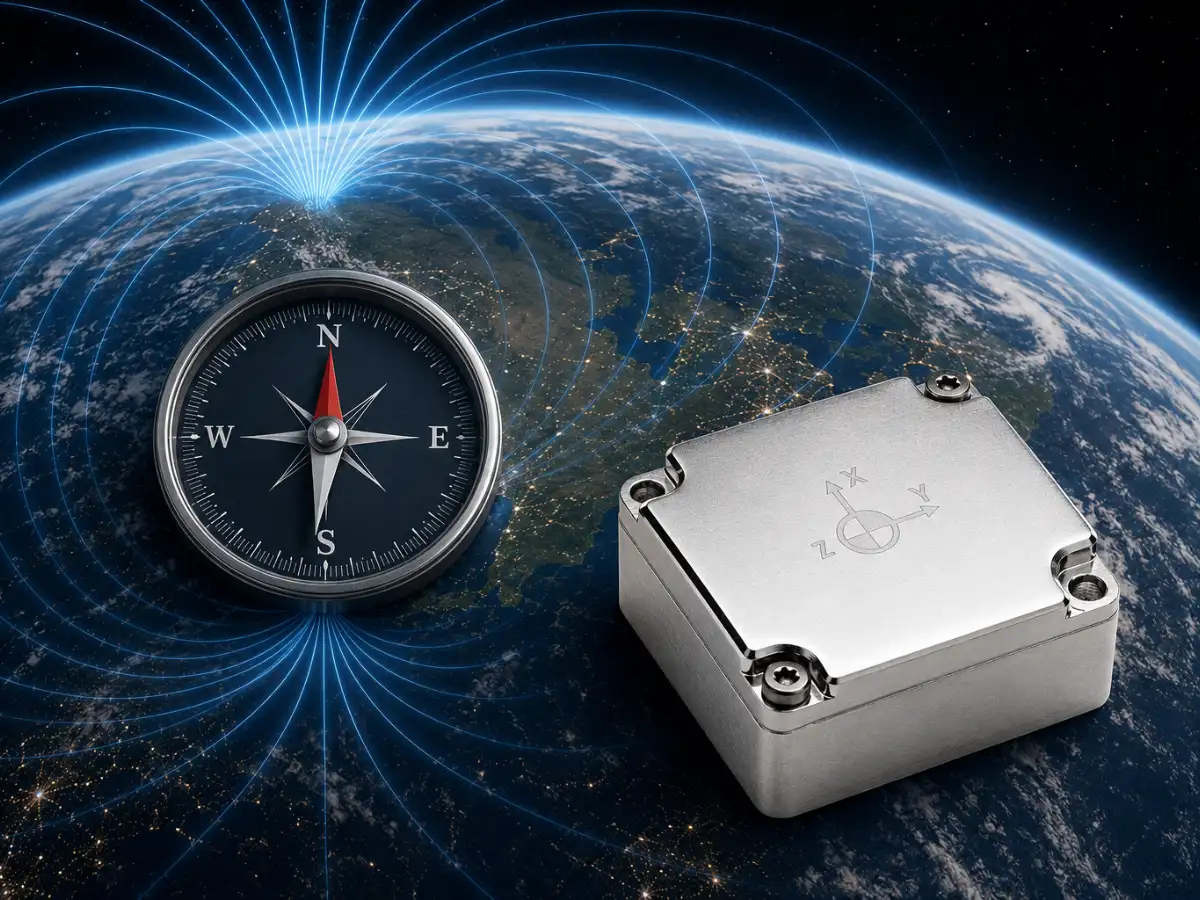
Pulse-40 OEMには、3軸磁気センサーを内蔵しており、同じコンパクトなサイズで9DoFのセンシング機能を実現します。
使いやすい高機能API
SBG Systemsの標準通信フレームワークをベースに設計されたPulse‐40 OEMは、すべての製品と一貫した統合環境を提供します。
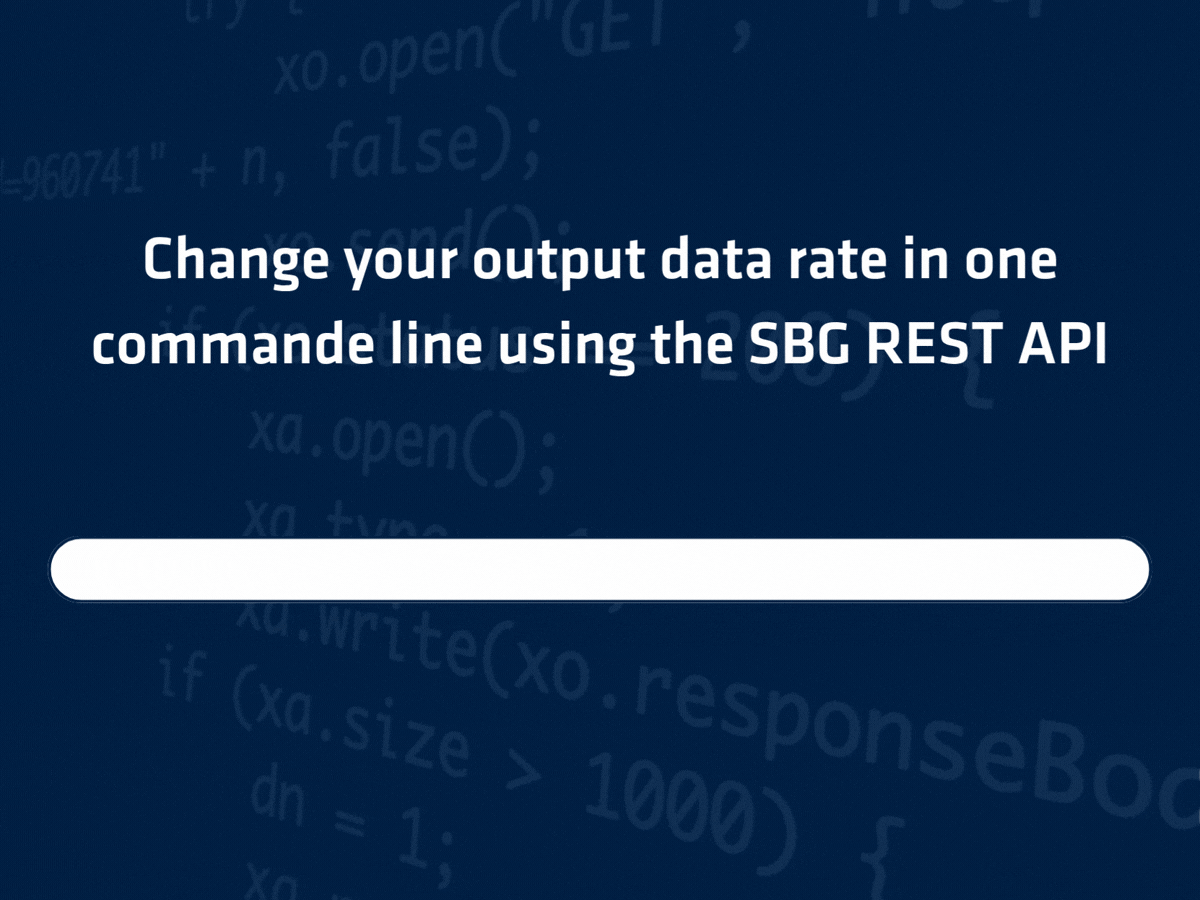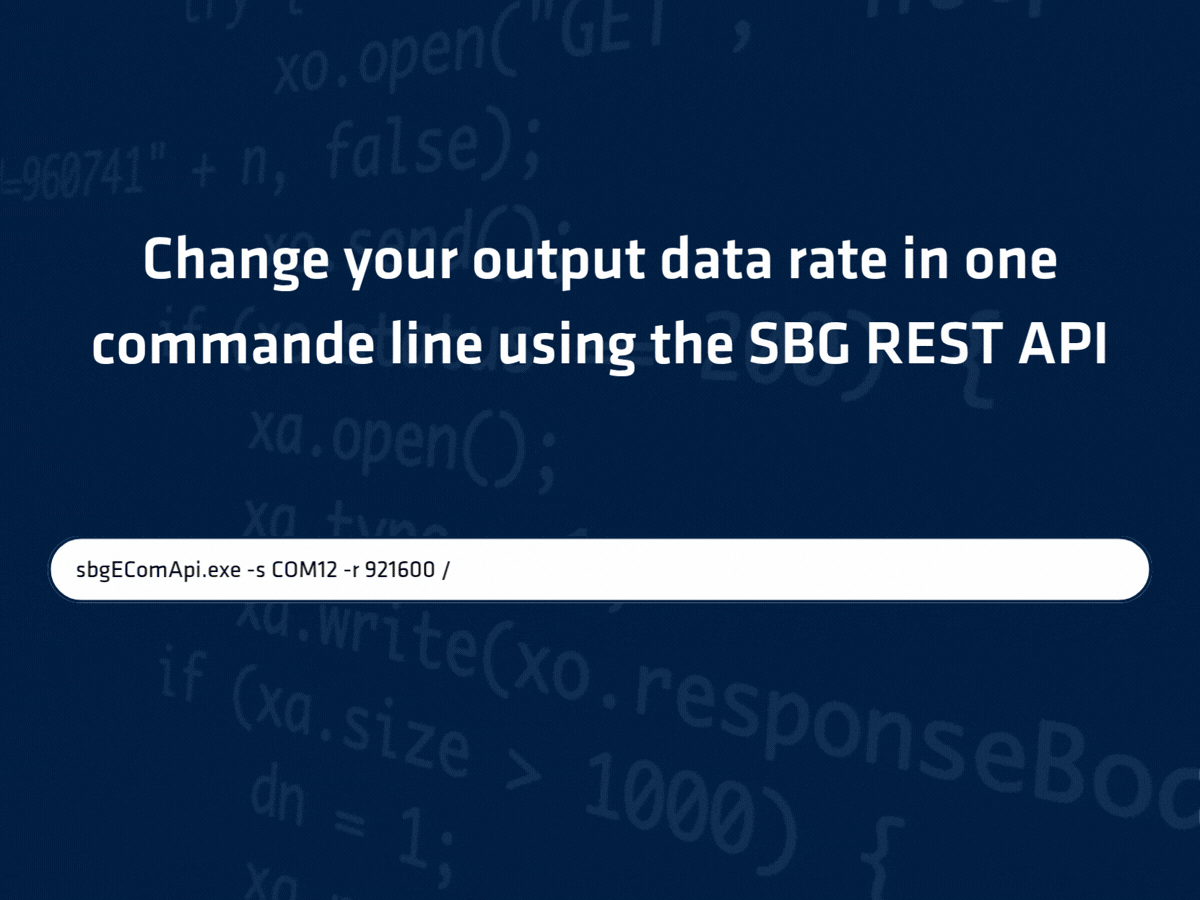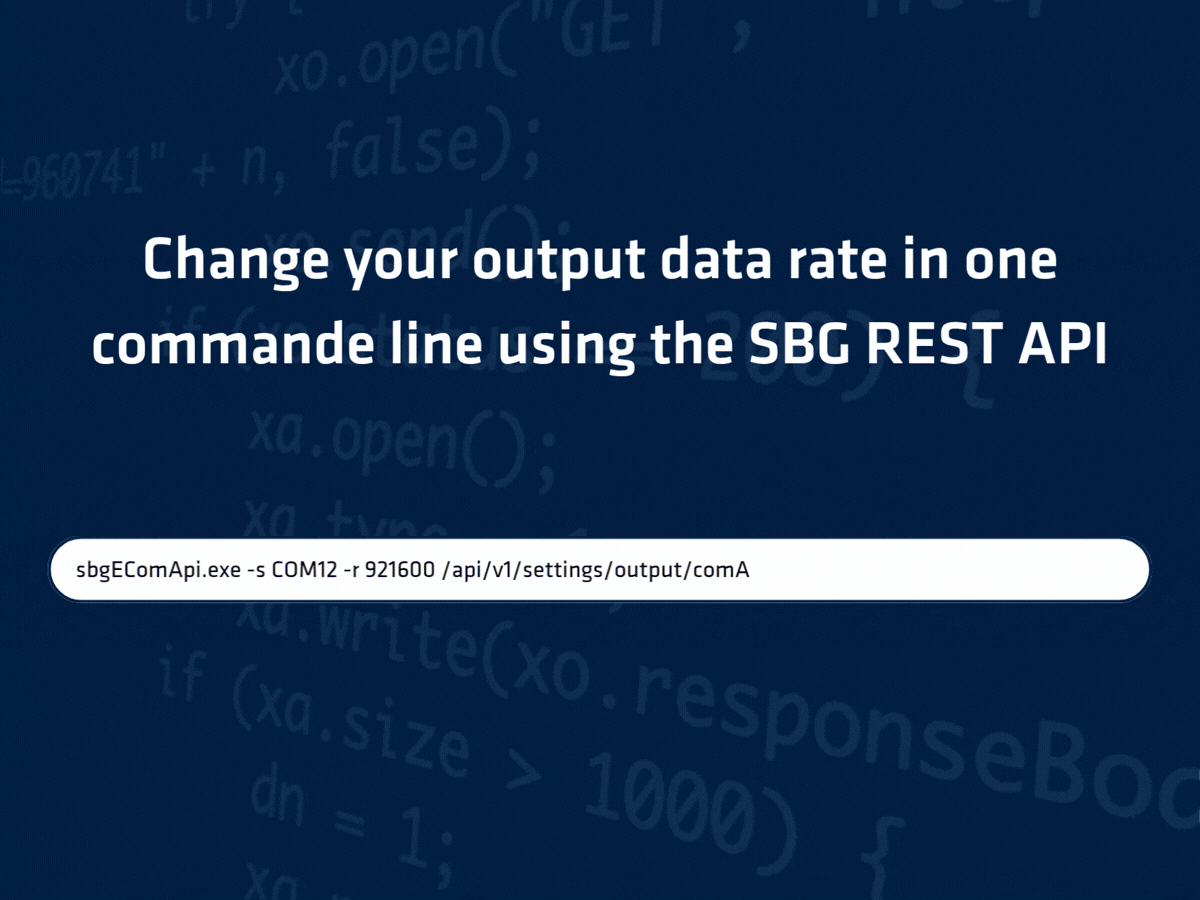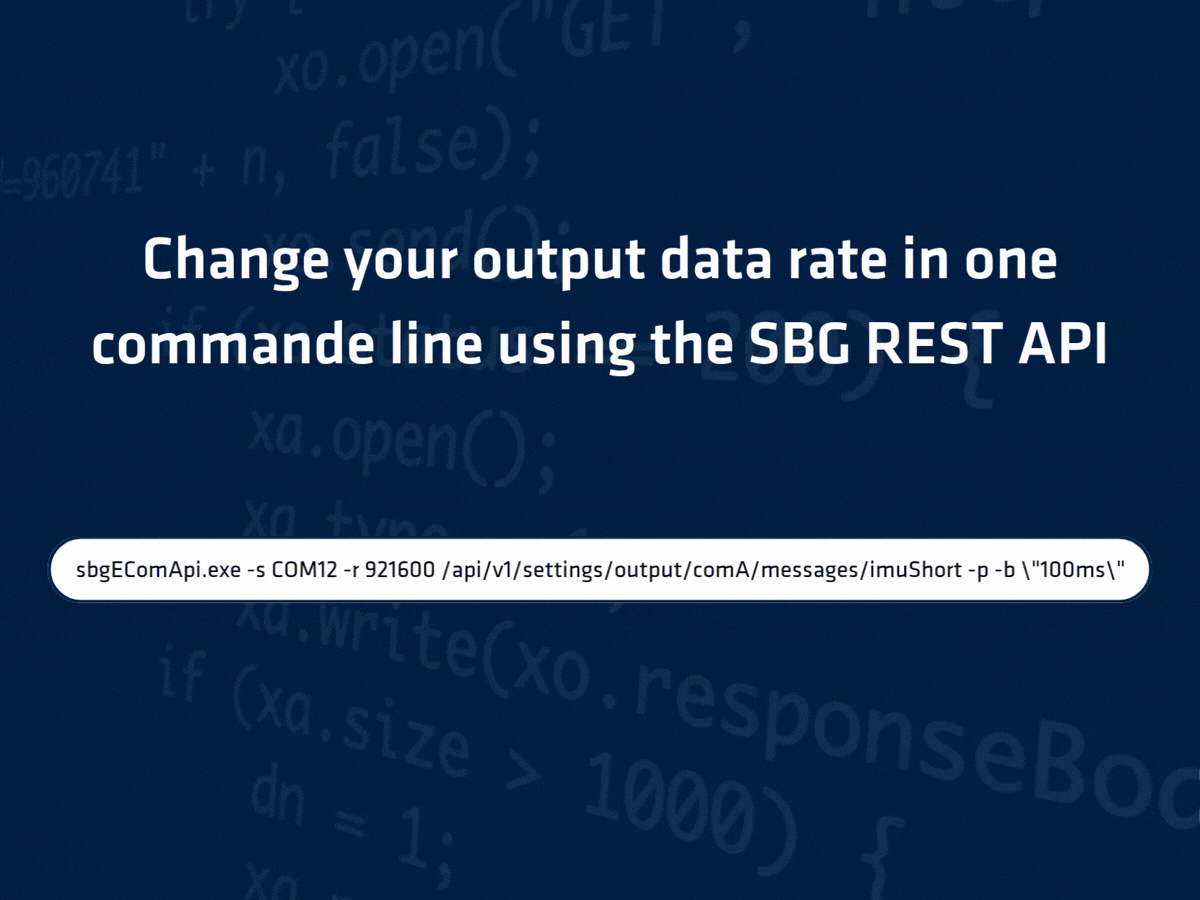
sbgEComプロトコルにより、高帯域幅・低遅延のデータストリームを実現するとともに、RESTful APIであるsbgINSrestApiを使用することで、ソフトウェアから各種設定や制御を行うことができます。
製品仕様
加速度センサーの性能
±40 g 長期バイアス再現性
1250 µg バイアス・インラン不安定性
6 μg スケール係数
500 ppm 速度ランダムウォーク
0.02 m/s/√h 振動整流誤差(VRE)
0.03 mg/g² 帯域幅
250 Hz
ジャイロスコープの性能
± 4000 °/s 長期バイアス再現性
150 °/h バイアス・インラン不安定性
0.5°/h スケール係数
500 ppm アンギュラー・ランダムウォーク
0.18 °/√h 振動整流誤差(VRE)
0.2 °/h/g² 帯域幅
250 Hz
インターフェース
バイナリ sbgECom 出力率
最大2 kHz 入力/出力
1x UART (LvTTL) – 最大 4 Mbps 同期 IN/OUT
1x 同期出力 / クロック入力 時計モード
内蔵クロックまたは外部クロック(2kHzを直接入力、または分周して入力) IMU設定
sbgINSRestAPI(クロックモード、ODR、同期入出力、イベント)
機械・電気仕様
3.3 VDC 消費電力
0.30 W EMC
EN 55032:2015、EN 61000-4-3、EN 61000-6-1、EN 55024 重量(g)
19 g 外形寸法(長さ×幅×高さ)
30 mm × 28 mm × 13.3 mm
環境仕様及び動作範囲
IP-50 動作温度
-40 °C ~ 85 °C 振動耐性
10 g RMS – 20~2 kHz、および 6 g RMS – 20 Hz~4.5 kHz 衝撃耐性
0.3ミリ秒で2000 g 平均故障間隔(MTBF)(算出値)
4,000,000時間 準拠規格
MIL-STD-810
ミッションクリティカルな用途に対応する設計
汎用性が高く、実環境での実績もあるPulse-40 OEMは、精密誘導弾やシーカーの安定化から、航法システム、オプトエレクトロニクス、自律型プラットフォームに至るまで、ミッションクリティカルな用途に求められる性能、堅牢性、およびSWaP効率を実現します。
ナビゲーションシステム
Pulse-40 OEMは、GNSSが利用しにくい環境で動作する航法システムに、信頼性の高い姿勢・動作データを提供し、陸・空・海の各種プラットフォームにおいて、正確な姿勢推定と推測航法(デッドレコニング)を実現します。
主な特長
- タクティカルグレードの慣性性能
- 内部クロックおよび外部クロックに対応した、高度なクロック同期機能
- 優れたバイアス安定性と再現性
- 非常に低いノイズによる、航法精度の向上
- 振動、EMC(電磁両立性)による外乱、過酷な環境に対する優れた耐性
- 方位計測性能の向上に磁気センサー内蔵
自律走行システム
Pulse-40 OEMは、自律走行プラットフォームに信頼性の高いモーションおよび姿勢データを提供し、厳しい運用環境における自己位置推定、航法、制御を支援します。
主な特長
- 正確な姿勢・運動計測を実現するタクティカルグレードの性能
- 内部クロックおよび外部クロックに対応した、高度なクロック同期機能
- SWaPを最適化したコンパクト設計
- 常時モニタリング機能を内蔵
- 振動やEMC干渉に対する高い耐性
- OEM危機への容易な統合
EO/IR 安定化
Pulse‑40 OEMは、移動するプラットフォームに搭載された光学・赤外線(EO/IR)システムの安定化とペイロードの高精度な指向制御を実現し、厳しい環境下でも優れた追従性能を発揮します。
主な特長
- 低ノイズによる高精度な安定化性能(ARW 0.08 °/√h)
- 低遅延(動きの検出から出力まで1.5ms)
- 高帯域の計測データによる応答性の高い安定化制御
- コンパクトかつ軽量な設計による容易な組み込み
- 振動環境下でも安定した性能
遠隔操作式ウェポンステーション&砲塔
Pulse-40 OEMは、移動するプラットフォーム上での高精度な兵器の安定化、追従、照準を実現し、車両の動揺や振動、衝撃が発生する環境でも高い精度を維持します。
主な特長
- プラットフォームの動揺中でも優れた角度安定性の実現
- 低いVRE(0.02 °/h/g²)による高い耐振動性能
- 低遅延による応答性の高い安定化制御
- コンパクトかつ堅牢なOEM設計
- 過酷な運用環境でも安定した性能
精密誘導兵器(GNC)
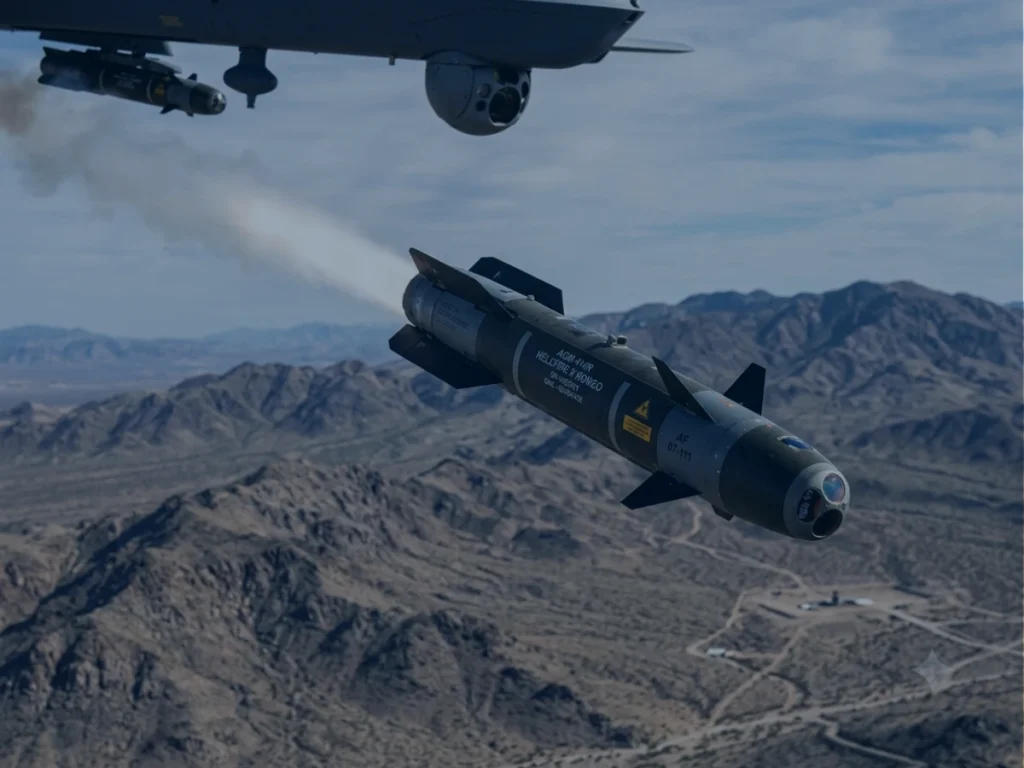
Pulse-40 OEMは、ミサイル、誘導ロケット、滑空爆弾の誘導・航法・制御(GNC)システムに高精度な運動計測データを提供します。タクティカルグレードの性能に加え、現代の精密攻撃プラットフォームに求められるコンパクトなサイズ、軽量性、優れた耐環境性を兼ね備えています。
主な特長
- 誘導兵器および主権型防衛プログラムに対応するサプライチェーン全体の管理
- ±4000°/sのジャイロスコープ及び40gの加速度センサーによる、高ダイナミックな運動への対応
- MIL-STD-810を超える広範な認証試験による高い耐環境耐性能
- 航法・誘導に適したタクティカルグレードのバイアス安定性
- 30 × 28 × 13.3 mmのコンパクトなサイズと軽量設計(19g)
- 低消費電力(0.3W)により、SWaPに制約のある設計に対応
シーカーの安定化・制御
Pulse-40 OEMは、EO/IRシーカーに低遅延の姿勢測定データを提供し、高ダイナミックな環境下における高精度な視線方向の安定化、目標追尾、終末誘導制御を実現します。
主な特長
- 自国主導のシーカー開発プログラムに対応する、管理・追跡可能なサプライチェーン
- 低ノイズ・高帯域の計測データと、わずか1.5 msの低遅延
- ±4000°/sのジャイロスコープ及び40gの加速度センサーによる、高ダイナミックな運動への対応
- 激しい運動中でも高い指向精度を維持
- 2kHzの高い更新レートによる応答性の高い制御ループ
Pulse-40 データシート
センサーの機能や仕様に関する情報を、メールで直接お届けします!
Pulse-40 と他製品の比較
比較表でPulse-40と他製品の性能を詳しく比較できます。
性能、精度、コンパクトな設計など、Pulse-40ならではの特長をご確認いただき、姿勢計測や航法に適した製品としての優位性をご覧ください。
-
Pulse-40 OEM
- 加速度計の測定範囲
- ±40 g
- ジャイロスコープの測定範囲
- ± 4000 °/s
- 加速度計のバイアスによる走行中の不安定性
- 6 μg
- ジャイロスコープのバイアスによる走行中の不安定性
- 0.5°/h
- 速度ランダムウォーク
- 0.02 m/s/√h
- アンギュラー・ランダムウォーク
- 0.18 °/√h
- 加速度計の帯域幅
- 250 Hz
- ジャイロスコープの帯域幅
- 250 Hz
- 出力率
- 最大2kHz
- 動作電圧
- 3.3~5.5 VDC
- 消費電力
- 0.30 W
- 重量(g)
- 19 g
- 外形寸法(長さ×幅×高さ)
- 30 × 28 × 13.3 mm
-
- 加速度計の測定範囲
- ± 40 g
- ジャイロスコープの測定範囲
- ± 1000 °/s
- 加速度計のバイアスによる走行中の不安定性
- 14µg
- ジャイロスコープのバイアスによる走行中の不安定性
- 7 °/h
- 速度ランダムウォーク
- 0.03 m/s/√h
- アンギュラー・ランダムウォーク
- 0.08 °/√h
- 加速度計の帯域幅
- 203 Hz
- ジャイロスコープの帯域幅
- 125 Hz
- 出力率
- 最大2kHz
- 動作電圧
- 4~15 VDC
- 消費電力
- 400 mW
- 重量(g)
- 10 g
- 外形寸法(長さ×幅×高さ)
- 26.8 × 18.8 × 9.5 mm
-
- 加速度計の測定範囲
- ± 40 g
- ジャイロスコープの測定範囲
- ± 400 °/s
- 加速度計のバイアスによる走行中の不安定性
- 6 μg
- ジャイロスコープのバイアスによる走行中の不安定性
- 0.05 °/h
- 速度ランダムウォーク
- 0.02 m/s/√h
- アンギュラー・ランダムウォーク
- 0.012 °/√h
- 加速度計の帯域幅
- 450 Hz
- ジャイロスコープの帯域幅
- 100 Hz
- 出力率
- 最大2 kHz
- 動作電圧
- 5~36 VDC
- 消費電力
- 2 W
- 重量(g)
- 250 g
- 外形寸法(長さ×幅×高さ)
- 56 × 56 × 48 mm


製品の互換性









当社の製造工程
すべてのSBG Systems製品の背後にある精度と専門知識をご覧ください。以下のビデオでは、当社がどのように細心の注意を払って高性能慣性システムを設計、製造、テストしているかの舞台裏をご紹介します。
高度なエンジニアリングから厳格な品質管理に至るまで、当社の製造プロセスにより、各製品が最高水準の信頼性と精度を満たしていることが保証されます。
今すぐ視聴して詳細をご覧ください!

お見積り依頼
彼らは私たちのことを話している
当社の製品をプロジェクトで活用してくださった業界の専門家やお客様からの体験談や声をご紹介します。
当社の革新的なテクノロジーが、さまざまな用途において、お客様の業務をどのように変革し、生産性を向上させ、信頼性の高い成果をもたらしたかをご覧ください。



よくある質問(FAQ)
FAQセクションへようこそ。ここでは、当社の最先端技術とその活用方法に関する、皆様から寄せられる最も重要なご質問にお答えしています。製品の機能、設置手順、トラブルシューティングのヒント、そして製品を最大限に活用するためのベストプラクティスについて、包括的な回答をご用意しています。
ここで答えを見つけてください!
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
慣性計測装置(IMU)とは?
慣性計測装置(IMU)は、物体の比力、角速度、場合によっては磁界の向きを測定し報告する高度なデバイスです。IMUは、ナビゲーション、ロボティクス、モーション追跡など、さまざまな用途において不可欠なコンポーネントです。主な特徴と機能について詳しく見ていきましょう:
- 加速度センサー:1つまたは複数の軸に沿った直線加速度を測定します。物体がどのくらいの速さで加速または減速しているかに関するデータを提供し、動きや位置の変化を検知することができます。
- ジャイロスコープ:角速度、つまり特定の軸を中心とした回転速度を測定します。ジャイロスコープは姿勢の変化を特定するのに役立ち、デバイスが基準フレームに対してその位置を維持できるようにします。
- 磁力計 (オプション): 一部のIMUには磁力計が搭載されており、これらは磁場の強度と方向を測定します。このデータは、地球の磁場に対するデバイスの向きを決定するのに役立ち、測位精度を向上させます。
IMUは物体の動きに関する継続的なデータを提供し、その位置と姿勢のリアルタイム追跡を可能にします。この情報は、ドローン、車両、ロボティクスなどの用途において非常に重要です。
カメラジンバルやUAVなどの用途では、IMUが不要な動きや振動を補正して動きを安定させるため、よりスムーズな運用が可能になります。
