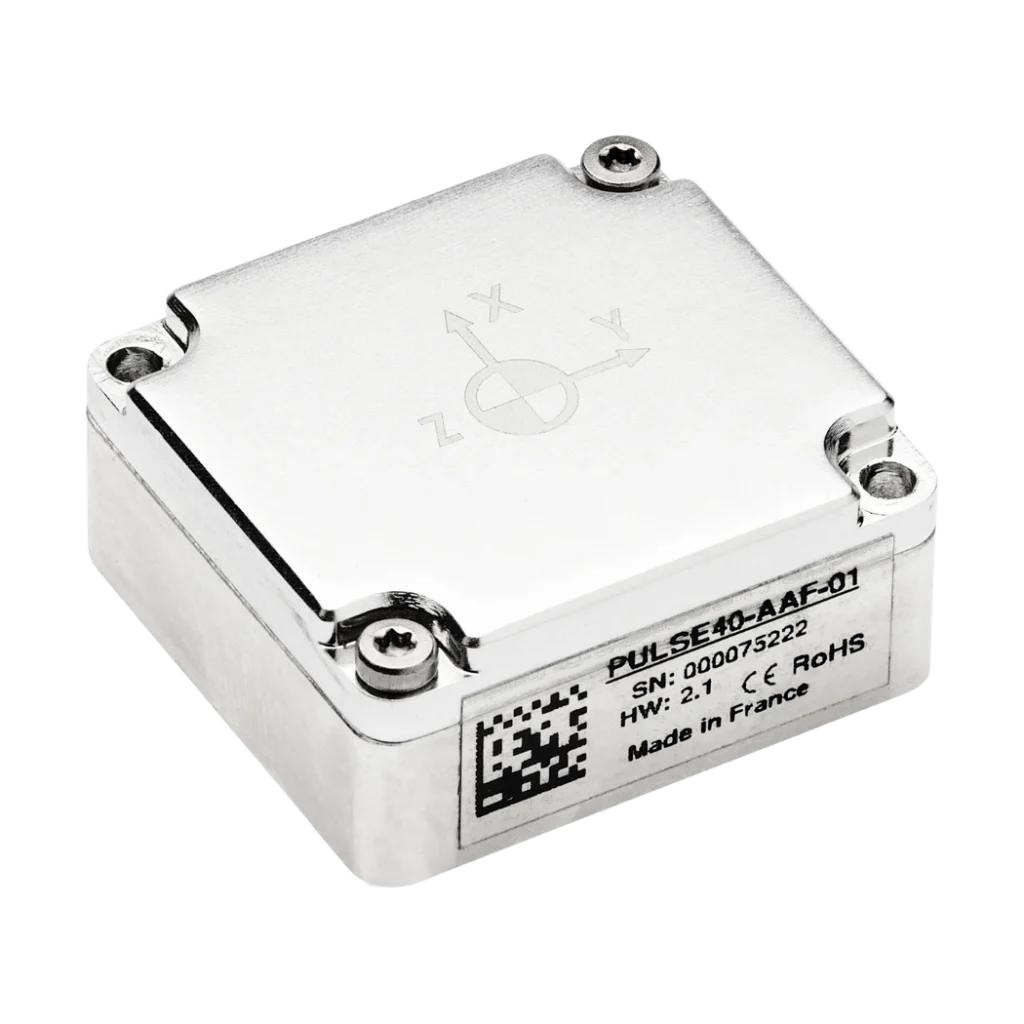
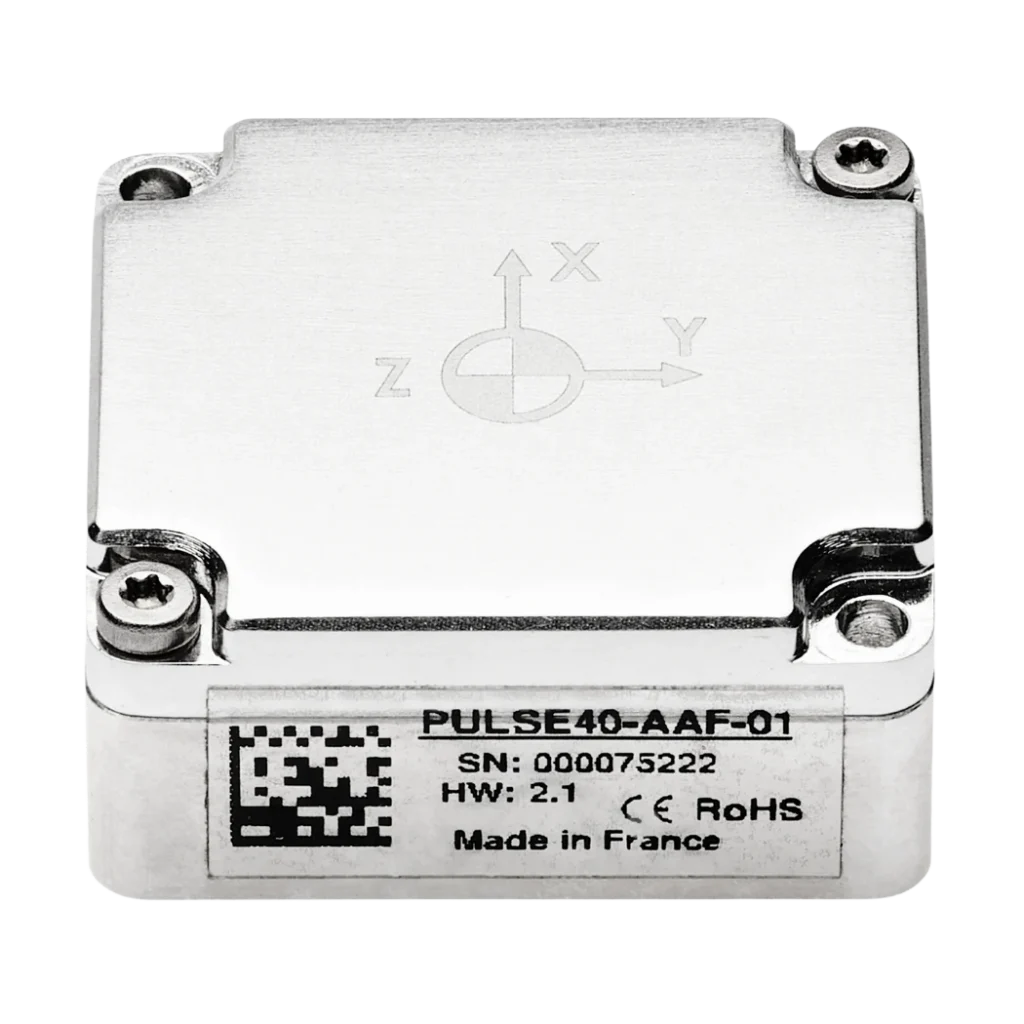
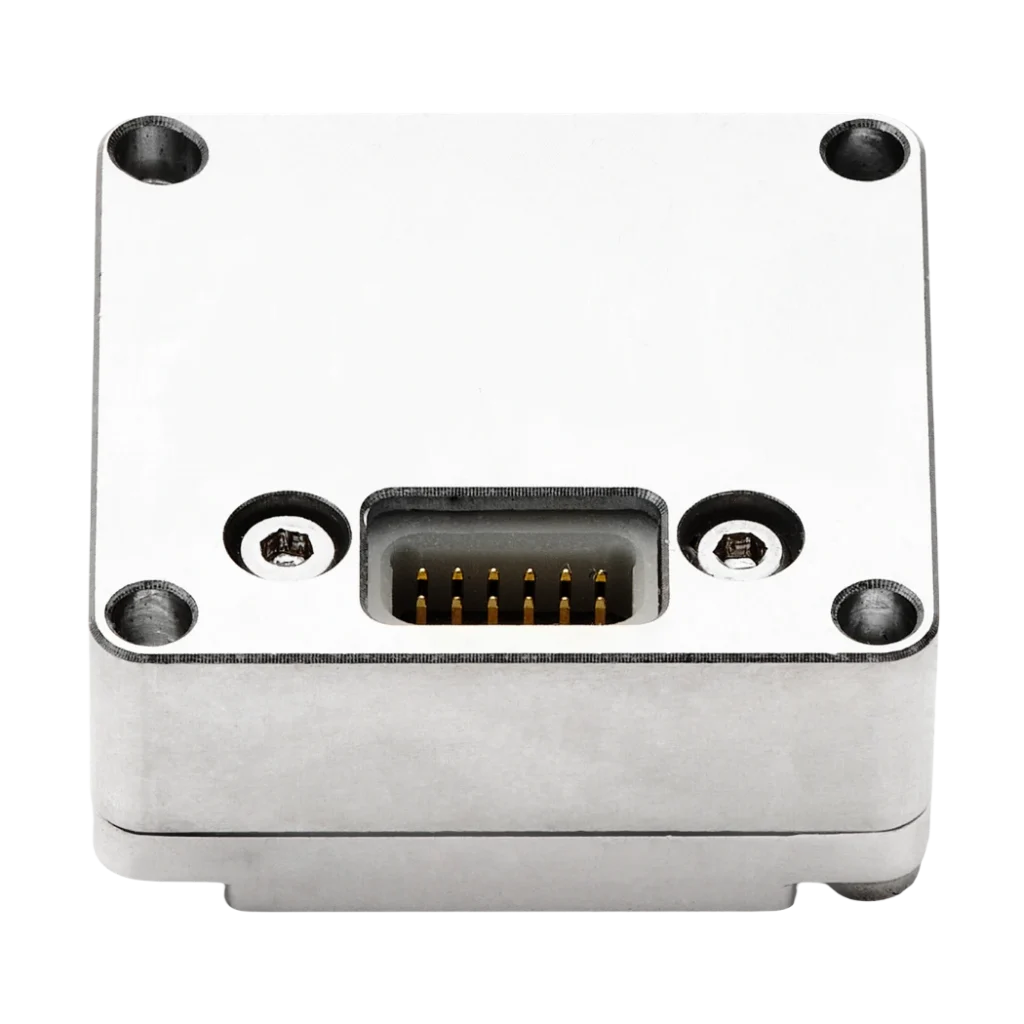
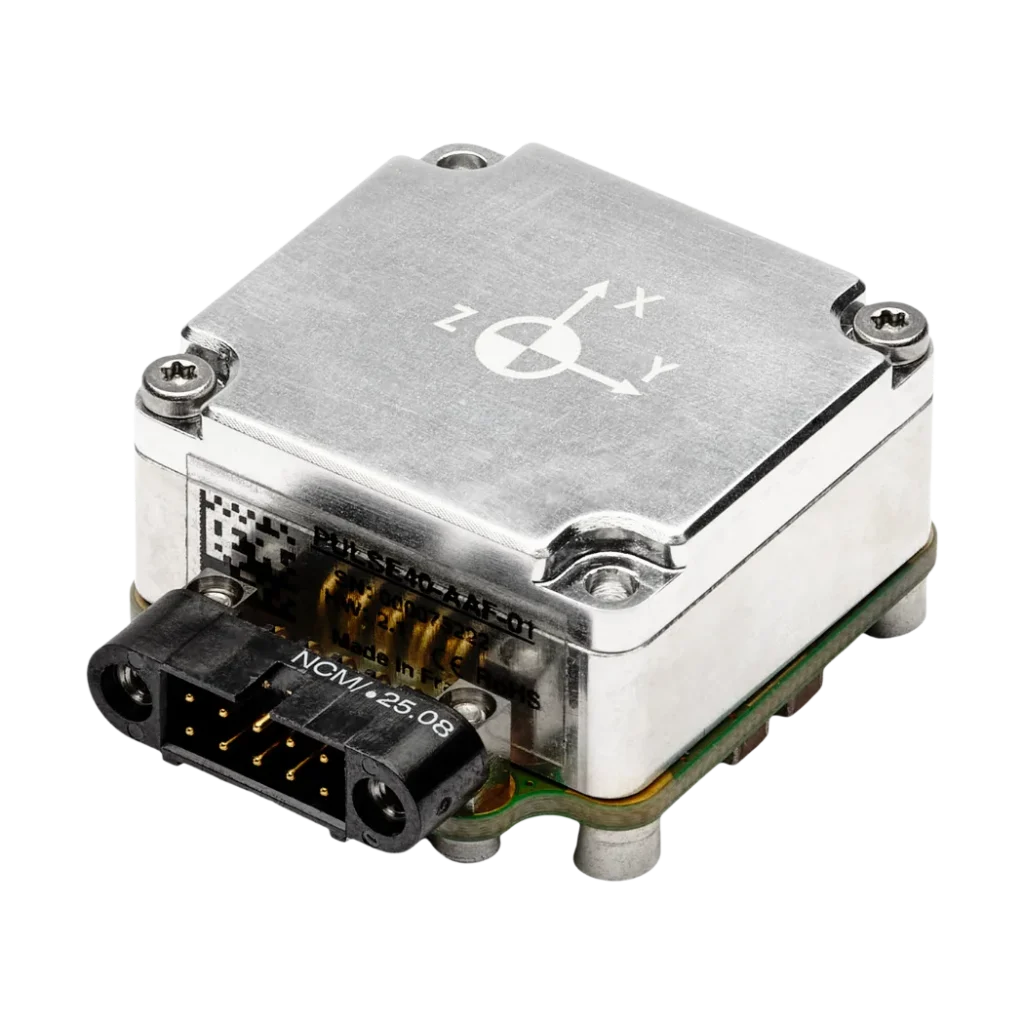
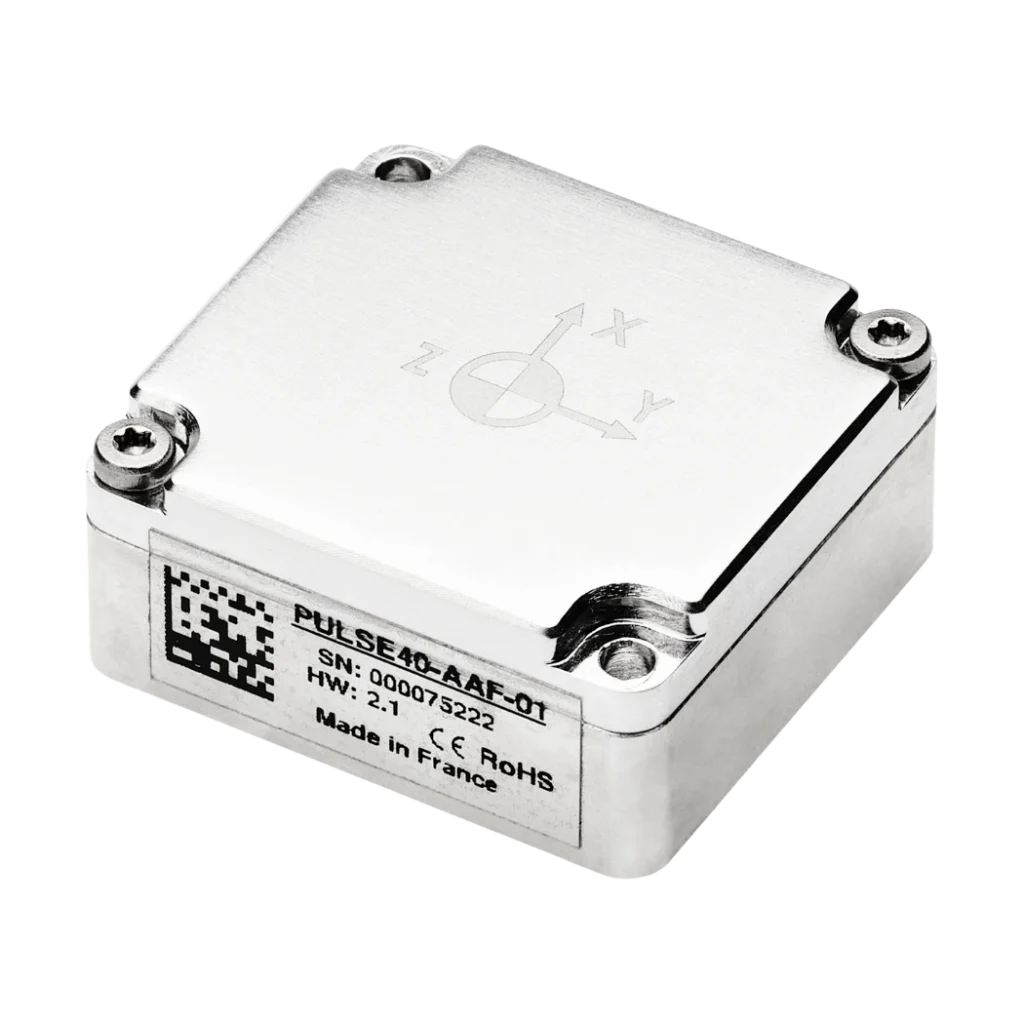
Pulse-40 OEM Miniaturisierte 9DoF taktische IMU für missionskritische eingebettete Systeme
Die Pulse‑40 OEM kombiniert Inertialleistung der taktischen Klasse, außergewöhnliche Umweltbeständigkeit und integrierte Schwingungsintelligenz in einem ultra-kompakten OEM-Paket, das für anspruchsvollste Anwendungen entwickelt wurde.
Die Pulse-40 OEM unterliegt keinen ITAR-Beschränkungen und ist exportunbeschränkt.
Funktionen
Die Pulse-40 OEM integriert hochpräzise Trägheitserfassung mit fortschrittlichen Diagnoseschichten zur Sicherung der Datenintegrität. Das System wurde für missionskritische Zuverlässigkeit entwickelt und bringt rohe Sensorpräzision mit robuster Umweltabschirmung und Echtzeit-Fehlererkennung in Einklang.
Jede Einheit wird einer individuellen mehrachsigen thermischen Kalibrierung unterzogen, um die Stabilität über den gesamten Betriebsbereich hinweg zu gewährleisten.


Pulse-40 OEM im Überblick
Die Pulse‑40 OEM ist eine kompakte OEM-IMU, die für Leistung auf taktikem Niveau entwickelt wurde.
Entdecken Sie unten die Technologien und Funktionen, die hinter ihrer außergewöhnlichen Zuverlässigkeit und einfachen Integration stehen.
Optimiertes SWAP-C
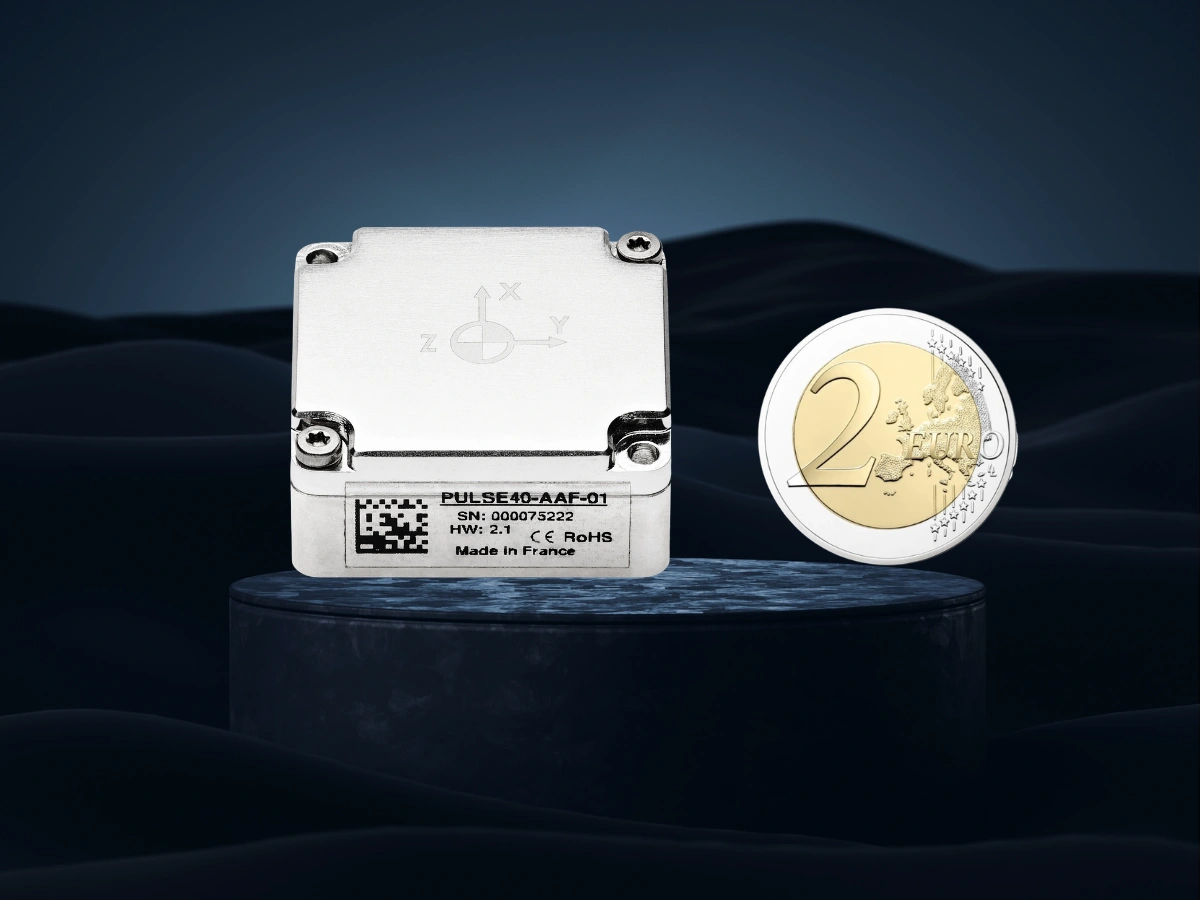
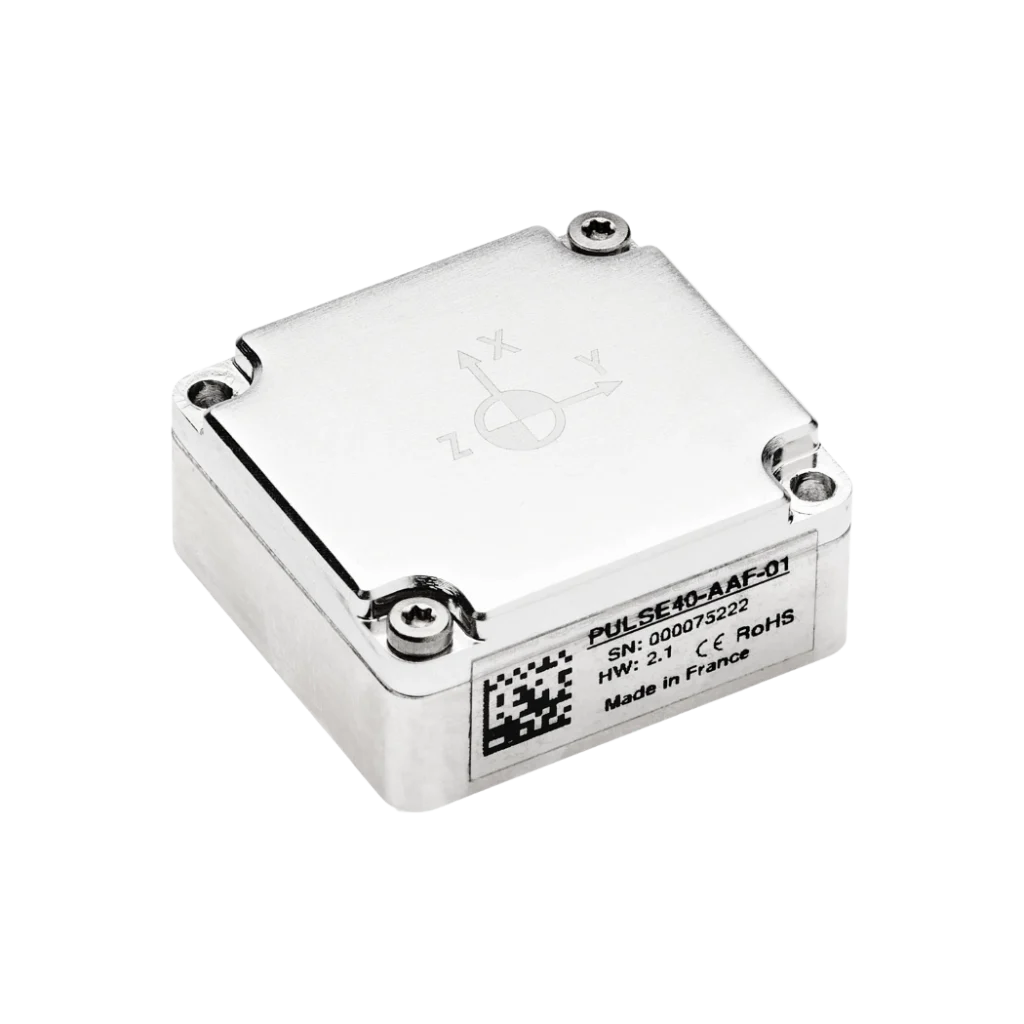
Der Pulse-40 OEM kombiniert eine kompakte Grundfläche von 30 mm (L) × 28 mm (B) × 13,3 mm (H), ein Gewicht von nur 19 g und eine Leistungsaufnahme von 0,3 W, was eine Leistung auf taktischem Niveau in den am stärksten eingeschränkten eingebetteten Systemen ermöglicht.
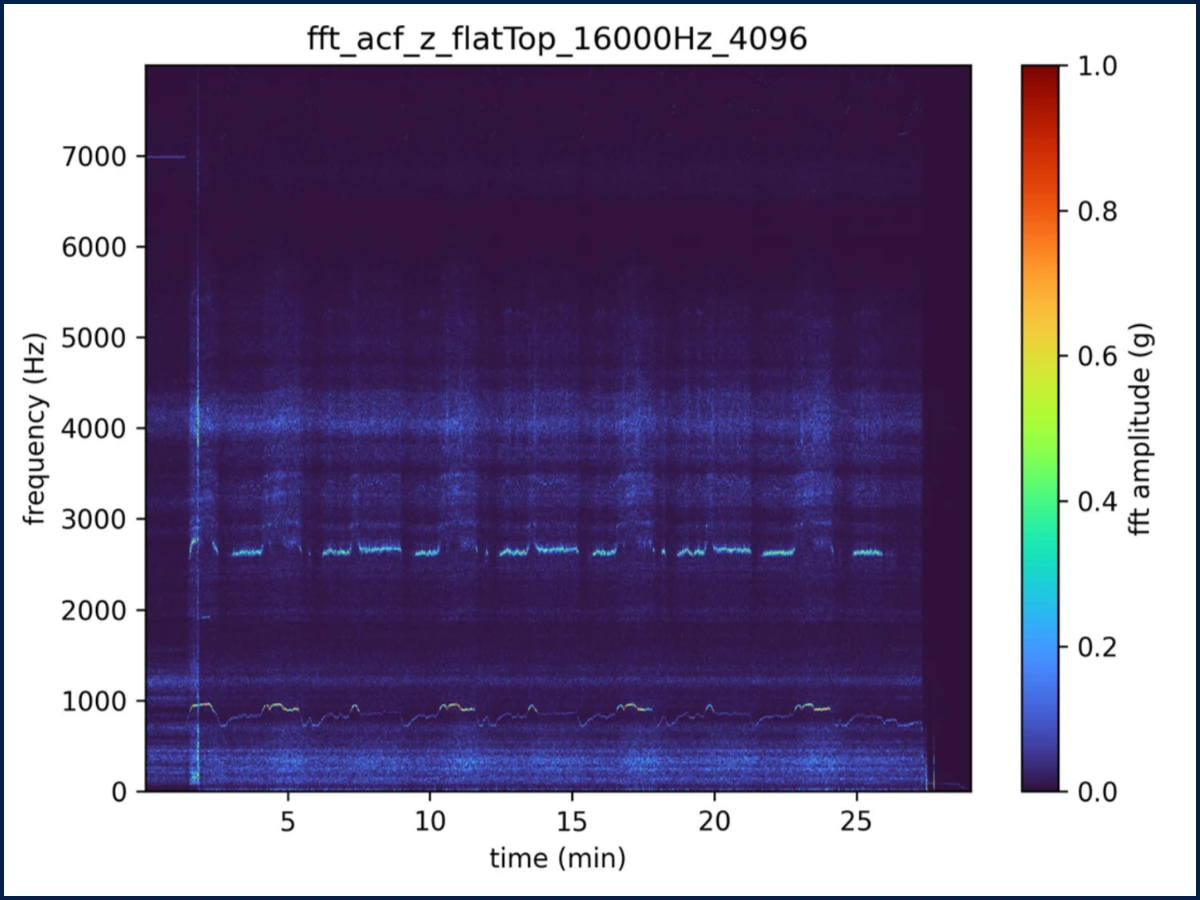
Integriertes Tool zur Schwingungsüberwachung
Der Pulse-40 verfügt über eine integrierte Vibrationsüberwachungslösung, die das vollständige Vibrationsspektrum (FFT) bis zu 8 kHz und Warnungen auf hohem Niveau bietet.
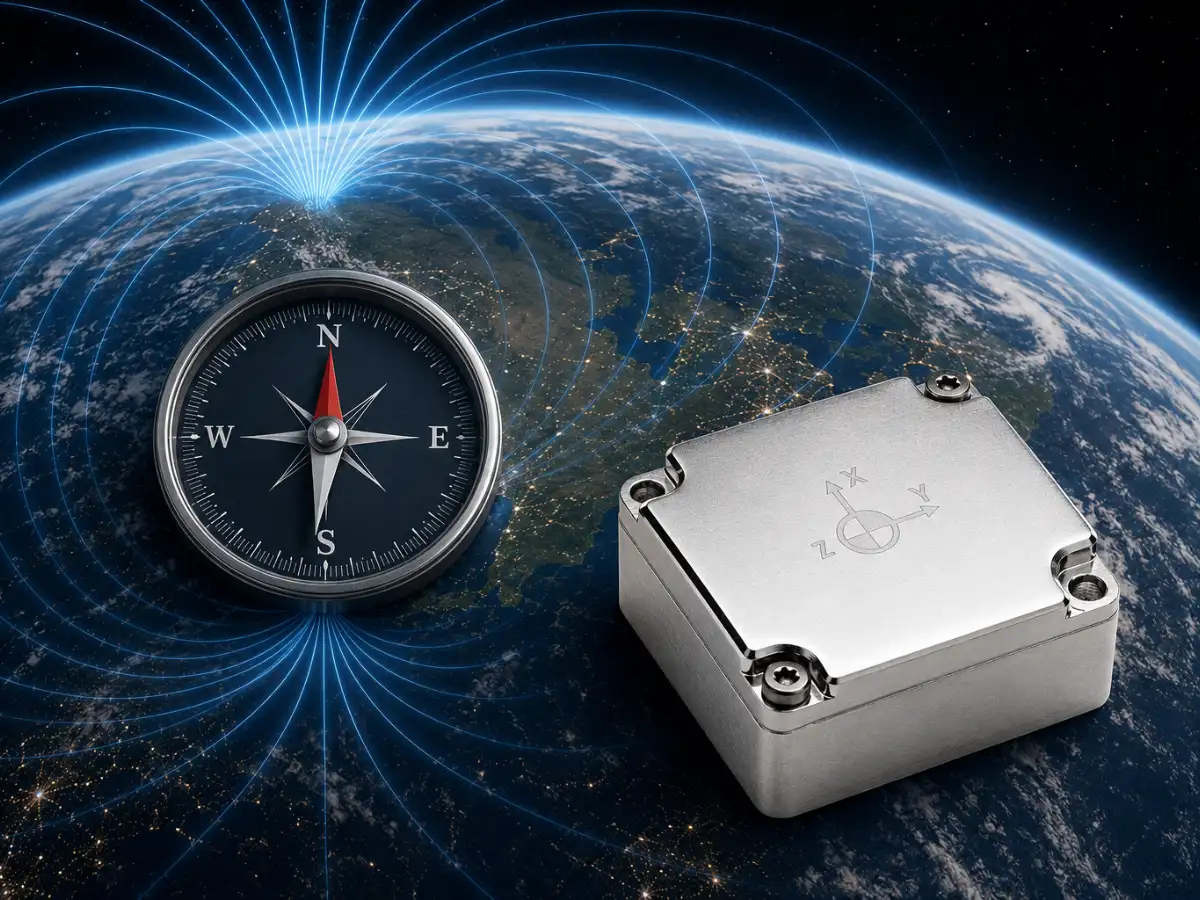
Integriertes Magnetometer
Der Pulse-40 OEM verfügt über integrierte dreiachsige Magnetometer, die eine vollständige 9-DoF-Erfassungslösung auf derselben kompakten Grundfläche ermöglichen.
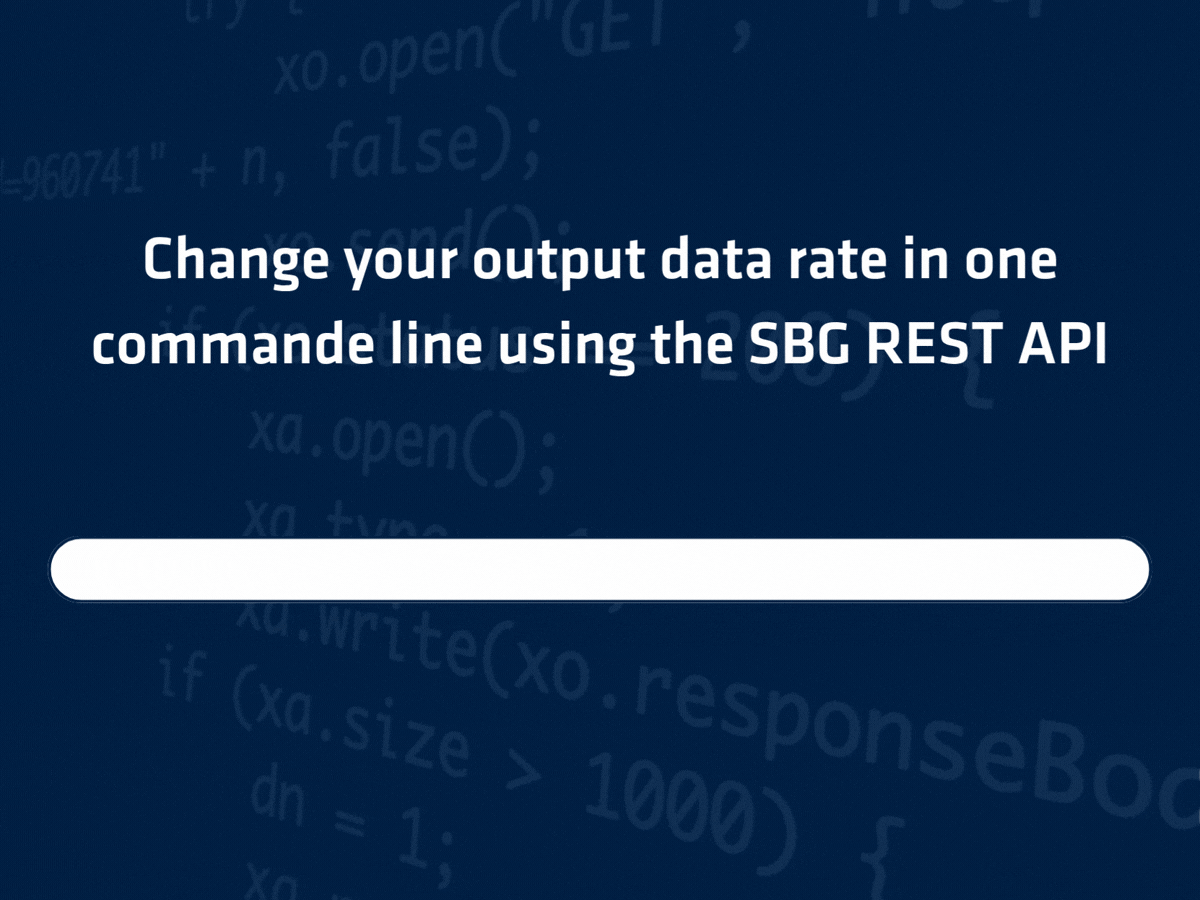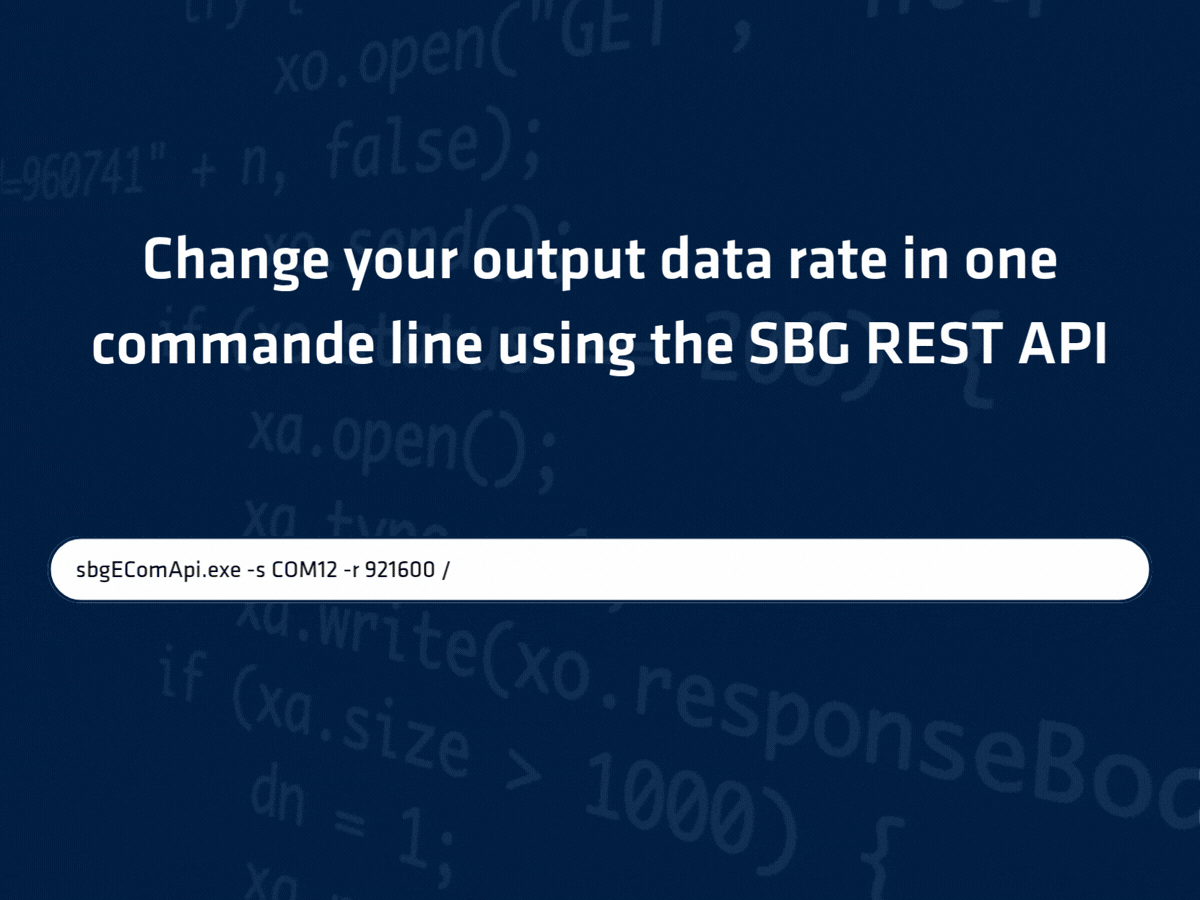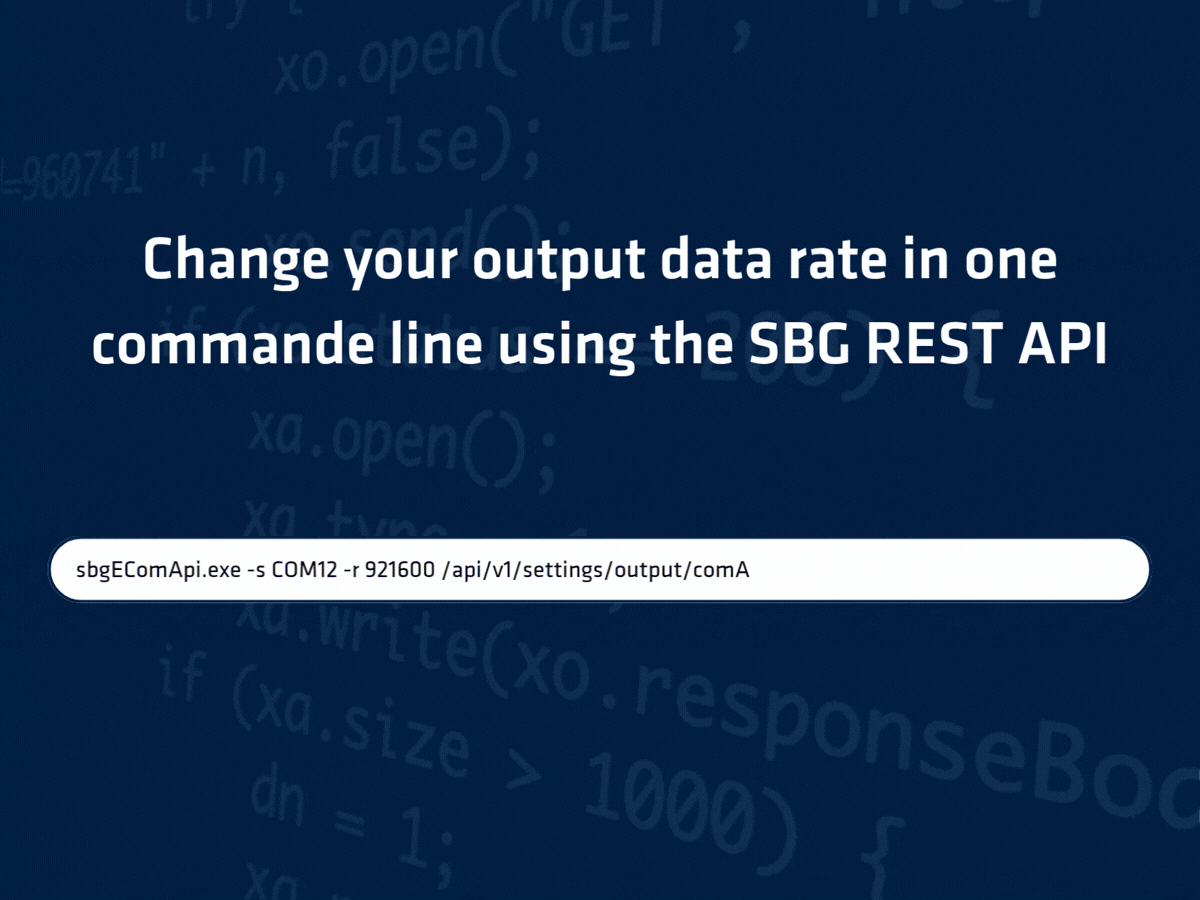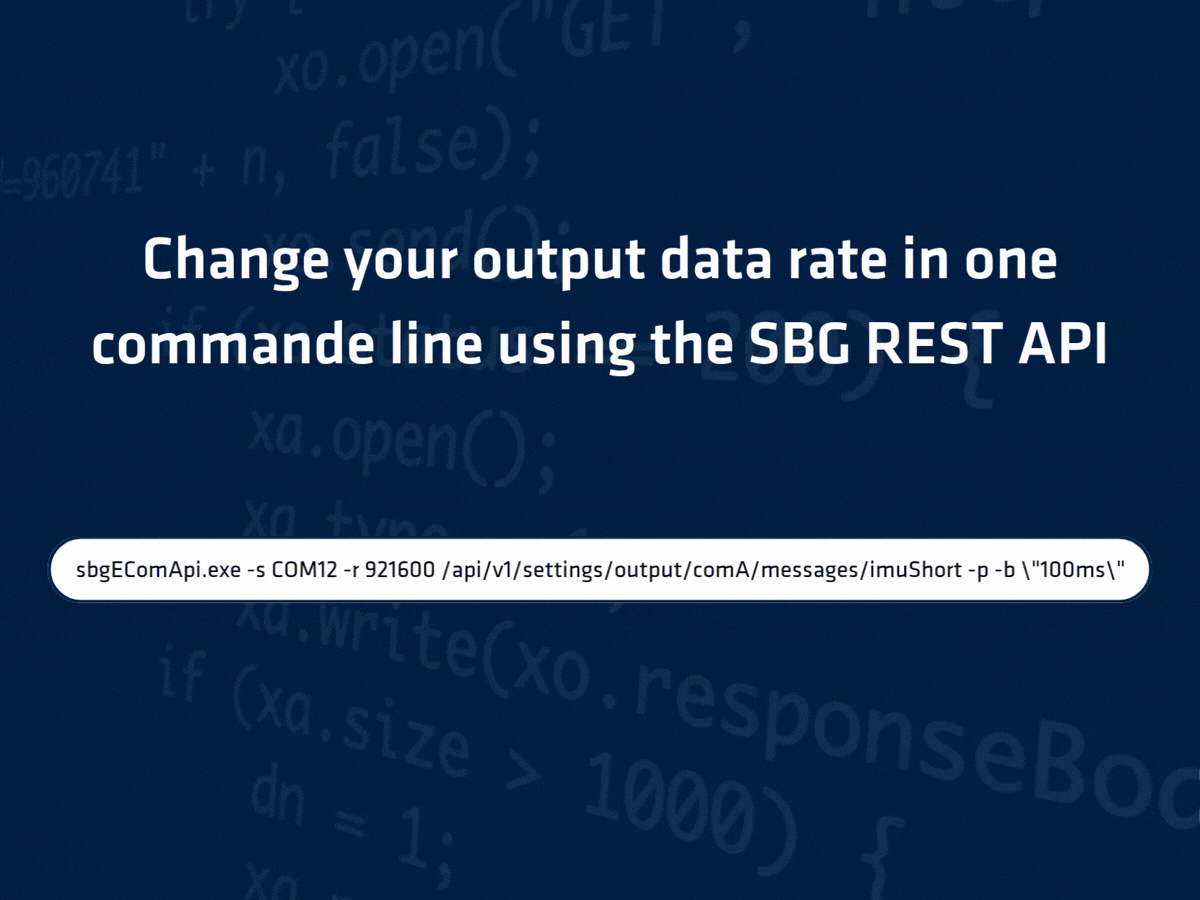
Einfach zu bedienende API auf hohem Niveau
Basierend auf dem Standard-Kommunikationsframework von SBG Systems bietet das Pulse‑40 OEM ein konsistentes Integrationserlebnis über alle Produkte hinweg.
Das sbgECom-Protokoll liefert Datenströme mit hoher Bandbreite und geringer Latenz, während die RESTful sbgINSrestApi eine vollständige softwarebasierte Konfiguration und Steuerung ermöglicht.
Produktspezifikationen
Leistung des Beschleunigungssensors
±40 g Langzeit-Bias-Wiederholbarkeit
1250 µg In-Run-Instabilität aufgrund von Verzerrungen
6 μg Skalierungsfaktor
500 ppm Zufallsweg mit Geschwindigkeitsvariation
0,02 m/s/√h Fehler bei der Schwingungsausgleichung
0,03 mg/g² Bandbreite
250 Hz
Leistung des Gyroskops
± 4000 °/s Langzeit-Bias-Wiederholbarkeit
150 °/h In-Run-Instabilität aufgrund von Verzerrungen
0,5 °/h Skalierungsfaktor
500 ppm Winkel-Zufallsweg
0,18 °/√h Fehler bei der Schwingungsausgleichung
0,2 °/h/g² Bandbreite
250 Hz
Schnittstellen
Binärdatei sbgECom Ausgangsrate
Bis zu 2 kHz Ein- und Ausgänge
1x UART (LvTTL) – bis zu 4 Mbit/s Sync IN/OUT
1x Sync-Ausgang / Takt-Eingang Taktmodi
Intern oder extern (direkt bei 2 kHz oder skaliert) IMU-Konfiguration
sbgINSRestAPI (Taktmodus, ODR, Sync-Ein-/Ausgang, Ereignisse)
Mechanische und elektrische Spezifikationen
3.3 VDC Stromverbrauch
0.30 W EMC
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Gewicht (g)
19 g Abmessungen (L x B x H)
30 mm × 28 mm × 13,3 mm
Umgebungsbedingungen und Betriebsbereich
IP-50 Betriebstemperatur
-40 °C bis 85 °C Schwingungen
10 g RMS – 20 bis 2 kHz und 6 g RMS – 20 Hz bis 4,5 kHz Stoßdämpfer
2000 g für 0,3 ms MTBF (berechnet)
4.000.000 Stunden Entspricht
MIL-STD-810
Entwickelt für unternehmenskritische Anwendungen
Vielseitig und praxiserprobt liefert der Pulse-40 OEM die Leistung, Robustheit und SWaP-Effizienz, die für geschäftskritische Anwendungen von präzisionsgelenkten Munitionen und Suchkopfstabilisierung bis hin zu Navigationssystemen, Optronik und autonomen Plattformen erforderlich sind.
Navigationssysteme
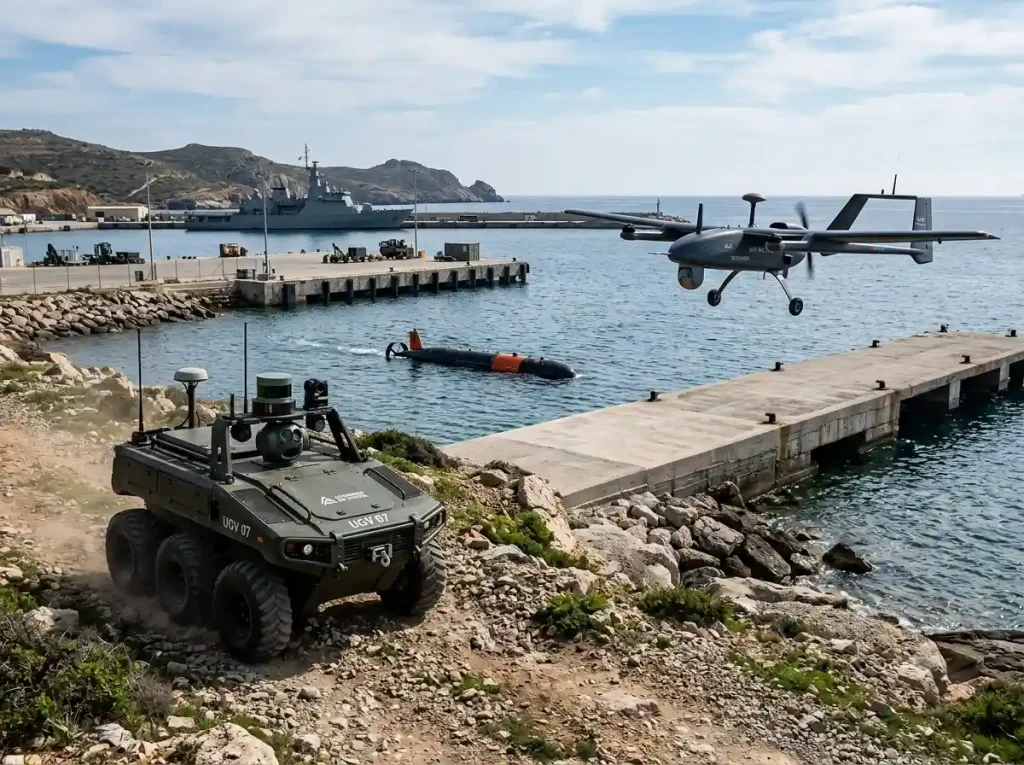
Der Pulse-40 OEM liefert zuverlässige Orientierungs- und Bewegungsdaten für Navigationssysteme, die in GNSS-herausfordernden Umgebungen arbeiten, und ermöglicht eine genaue Lageschätzung und Koppelnavigation über Land-, Luft- und Seeplattformen hinweg.
Wichtigste Vorteile
- Inertialleistung der taktischen Klasse
- Erweiterte Funktionen zur Taktsynchronisation mit Unterstützung für interne und externe Takte
- Hervorragende Offset-Stabilität und Wiederholgenauigkeit
- Sehr geringes Rauschen für verbesserte Navigationsgenauigkeit
- Bewährte Widerstandsfähigkeit gegenüber Vibrationen, EMV-Störungen und rauen Umgebungsbedingungen
- Integrierte Magnetometer für eine verbesserte Kursbestimmbarkeit
Autonome Systeme
Der Pulse-40 OEM bietet zuverlässige Bewegungserfassungs- und Orientierungsdaten für autonome Plattformen und unterstützt Lokalisierung, Navigation und Steuerung in anspruchsvollen Einsatzumgebungen.
Wichtigste Vorteile
- Leistung auf taktischem Niveau für präzise Lage- und Bewegungserfassung
- Erweiterte Funktionen zur Taktsynchronisation mit Unterstützung für interne und externe Takte
- Kompaktes, SWaP-optimiertes Design
- Kontinuierliche integrierte Überwachung
- Verbesserte Widerstandsfähigkeit gegenüber Vibrationen und EMV-Störungen
- Vereinfachte OEM-Integration
EO/IR-Stabilisierung
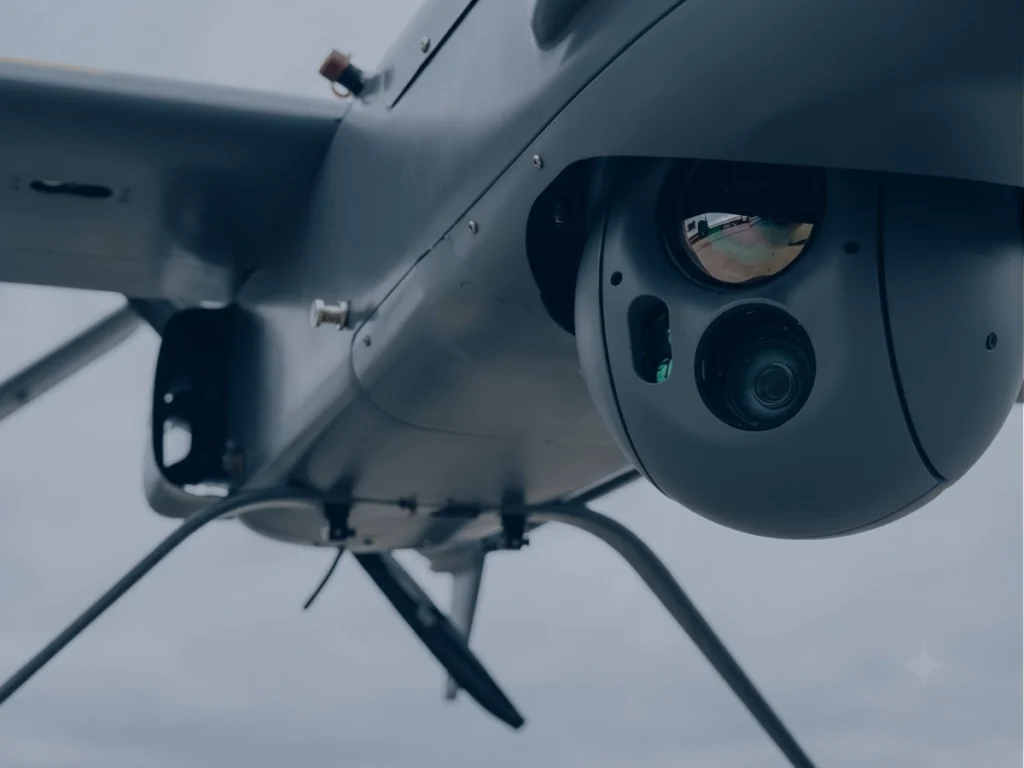
Der Pulse-40 OEM ermöglicht eine reibungslose Stabilisierung und eine präzise Nutzlastausrichtung für optronische Systeme auf sich bewegenden Plattformen und bietet eine hervorragende Nachführleistung unter anspruchsvollen Bedingungen.
Wichtigste Vorteile
- Sehr geringes Rauschen für hervorragende Stabilisierungsgenauigkeit (ARW 0,08 °/√h)
- Geringe Latenz (1,5 ms von der Bewegung bis zur Ausgabe)
- Messungen mit hoher Bandbreite für reaktionsfähige Stabilisierungsregelkreise
- Kompakte und leichte Integration
- Stabile Leistung in Umgebungen mit Vibrationen
Ferngesteuerte Waffenstationen und Geschütztürme
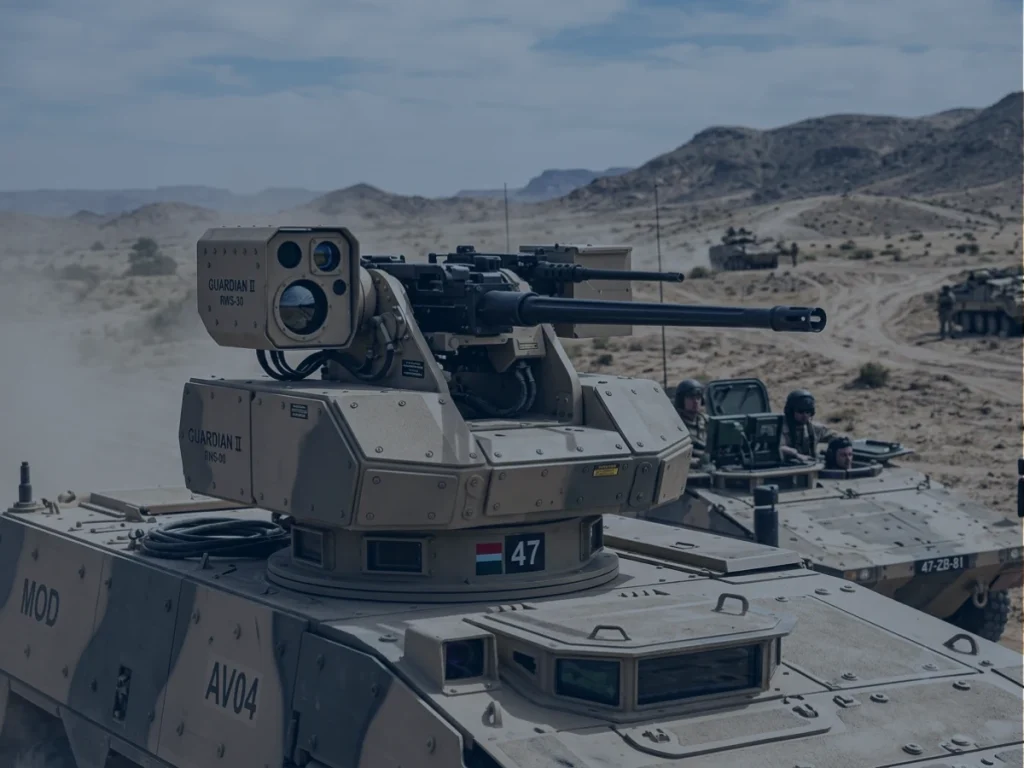
Der Pulse-40 OEM ermöglicht eine präzise Waffenstabilisierung, -verfolgung und -ausrichtung auf mobilen Plattformen und hält die Genauigkeit trotz Fahrzeugbewegung, Vibrationen und Stößen aufrecht.
Wichtigste Vorteile
- Hervorragende Winkelstabilität während der Plattformbewegung
- Hohe Vibrationsfestigkeit bei niedrigem VRE-Wert (0,02 °/h/g²)
- Geringe Latenz für reaktionsschnelle Stabilisierungsregelkreise
- Kompaktes und dennoch robustes OEM-Design
- Gleichbleibende Leistung unter rauen Betriebsbedingungen
Präzisionsgelenkte Munition (GNC)
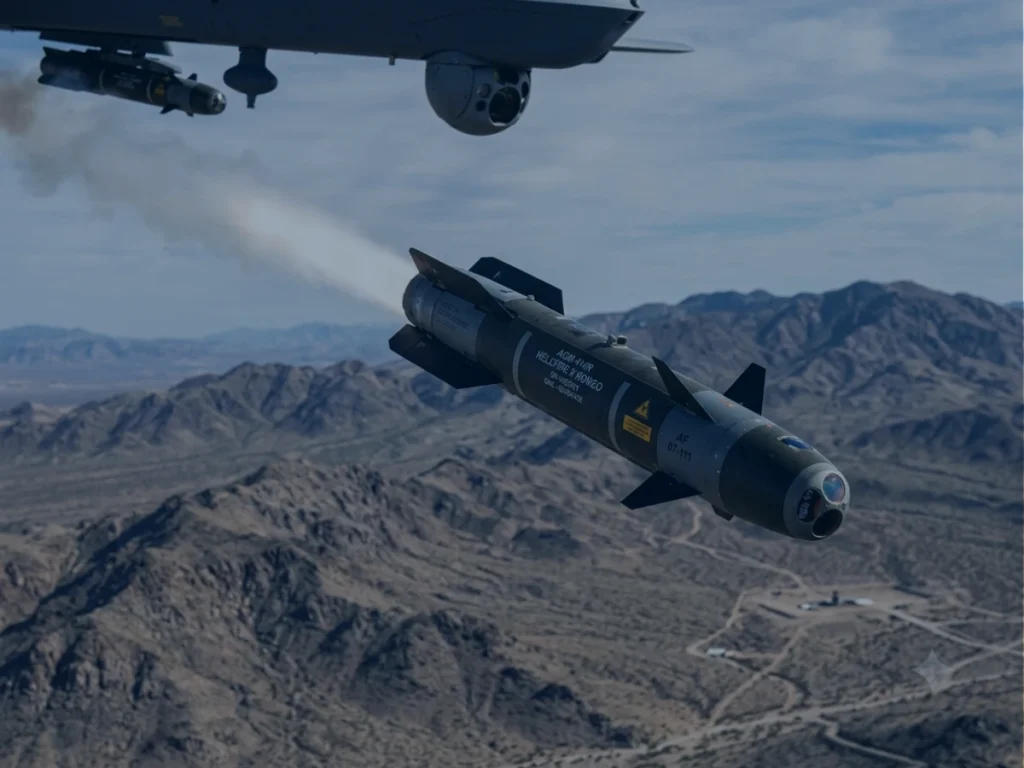
Der Pulse-40 OEM liefert präzise Bewegungserfassung für Lenkungs-, Navigations- und Steuerungssysteme in Raketen, gelenkten Raketen und Gleitbomben und verbindet Leistung auf taktischem Niveau mit der kompakten Größe, dem geringen Gewicht und der Umweltbeständigkeit, die von modernen Präzisionsschlagplattformen gefordert werden.
Wichtigste Vorteile
- Vollständige Kontrolle über die Lieferkette für lenkbare Munition und staatliche Verteidigungsprogramme
- Gyroskop mit ±4000°/s und Beschleunigungsmesser mit einem Messbereich von 40 g für hochdynamische Manöver
- Hohe Umweltbeständigkeit mit umfassender Qualifizierung, die über die Anforderungen der MIL-STD-810 hinausgeht
- Stabilität auf taktischem Niveau für Navigation und Steuerung
- Kompakte Abmessungen von 30 × 28 × 13,3 mm und geringes Gewicht (19 g)
- Geringer Stromverbrauch (0,3 W) für Designs mit SWaP-Einschränkungen
Stabilisierung und Steuerung des Suchkopfes
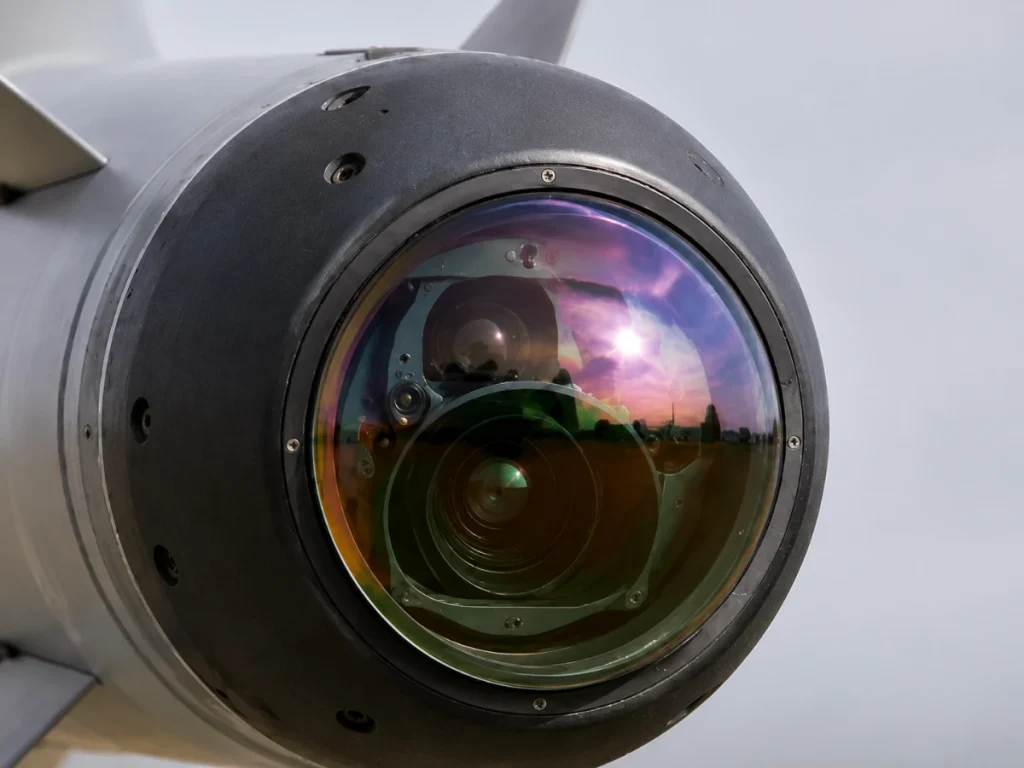
Pulse‑40 OEM liefert latenzarme Lagemessungen für EO/IR-Suchköpfe, die eine präzise Sichtfeldstabilisierung, Zielverfolgung und Endphasenlenkung in hochdynamischen Umgebungen ermöglichen.
Wichtigste Vorteile
- Kontrollierte und rückverfolgbare Lieferkette für Entwicklungsprogramme zur Herstellung von Kernwaffen
- Geringes Rauschen, Messungen mit hoher Bandbreite und nur 1,5 ms Latenz
- Gyroskop mit ±4000°/s und Beschleunigungsmesser mit einem Messbereich von 40 g für hochdynamische Manöver
- Gewährleistet die Zielgenauigkeit auch bei aggressiven Manövern
- Hohe Aktualisierungsraten (2 kHz) für reaktionsschnelle Regelkreise
Pulse-40 Datenblatt
Erhalten Sie alle Funktionen und technischen Daten der Sensoren direkt in Ihren Posteingang!
Pulse-40 mit anderen Produkten vergleichen
Entdecken Sie anhand unserer umfassenden Vergleichstabelle, wie sich der Pulse-40 im Vergleich zu anderen Produkten schlägt.
Erfahren Sie mehr über seine einzigartigen Vorteile in Bezug auf Leistung, Präzision und kompaktes Design, die ihn zu einer hervorragenden Wahl für Ihre Orientierungs- und Navigationsanforderungen machen.
-
Pulse-40 OEM
- Messbereich des Beschleunigungssensors
- ±40 g
- Gyroskop-Reichweite
- ± 4000 °/s
- In-Run-Instabilität der Beschleunigungsmesservorspannung
- 6 μg
- In-Run-Instabilität der Gyroskop-Vorspannung
- 0,5 °/h
- Zufallsweg mit Geschwindigkeitsvariation
- 0,02 m/s/√h
- Winkel-Zufallsweg
- 0,18 °/√h
- Bandbreite des Beschleunigungssensors
- 250 Hz
- Bandbreite des Gyroskops
- 250 Hz
- Ausgangsrate
- Bis zu 2 kHz
- Betriebsspannung
- 3,3 bis 5,5 V Gleichstrom
- Stromverbrauch
- 0.30 W
- Gewicht (g)
- 19 g
- Abmessungen (L x B x H)
- 30 × 28 × 13,3 mm
-
- Messbereich des Beschleunigungssensors
- ± 40 g
- Gyroskop-Reichweite
- ± 1000 °/s
- In-Run-Instabilität der Beschleunigungsmesservorspannung
- 14 µg
- In-Run-Instabilität der Gyroskop-Vorspannung
- 7 °/h
- Zufallsweg mit Geschwindigkeitsvariation
- 0,03 m/s/√h
- Winkel-Zufallsweg
- 0,08 °/√h
- Bandbreite des Beschleunigungssensors
- 203 Hz
- Bandbreite des Gyroskops
- 125 Hz
- Ausgangsrate
- Bis zu 2 kHz
- Betriebsspannung
- 4 bis 15 VDC
- Stromverbrauch
- 400 mW
- Gewicht (g)
- 10 g
- Abmessungen (L x B x H)
- 26,8 × 18,8 × 9,5 mm
-
- Messbereich des Beschleunigungssensors
- ± 40 g
- Gyroskop-Reichweite
- ± 400 °/s
- In-Run-Instabilität der Beschleunigungsmesservorspannung
- 6 μg
- In-Run-Instabilität der Gyroskop-Vorspannung
- 0,05 °/h
- Zufallsweg mit Geschwindigkeitsvariation
- 0,02 m/s/√h
- Winkel-Zufallsweg
- 0,012 °/√h
- Bandbreite des Beschleunigungssensors
- 450 Hz
- Bandbreite des Gyroskops
- 100 Hz
- Ausgangsrate
- Bis zu 2 kHz
- Betriebsspannung
- 5 bis 36 VDC
- Stromverbrauch
- 2 W
- Gewicht (g)
- 250 g
- Abmessungen (L x B x H)
- 56 × 56 × 48 mm


Produktkompatibilität



Dokumentation und Ressourcen
Der Pulse-40 wird mit einer umfassenden Dokumentation geliefert, die den Anwender bei jedem Schritt unterstützen soll.
Von Installationsanleitungen bis hin zu erweiterter Konfiguration und Fehlerbehebung – unsere klaren und detaillierten Handbücher gewährleisten eine reibungslose Integration und einen reibungslosen Betrieb.
Fallstudien
Entdecken Sie die einzigartigen Vorteile unserer Produkte. Sie sind leistungsstark, präzise und kompakt. Damit sind sie die ideale Wahl, um Ihnen den Weg zu weisen.
Ellipse steuert einen selbstfahrenden Lkw
Autonome Navigation

Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert
Mobile Kartierung
Schienendefekterkennung von TREALIS mit Apogee Navsight
Positionsbestimmung von Straßenbahnen und Zügen


Unser Produktionsprozess
Entdecken Sie die Präzision und das Know-how hinter jedem Produkt von SBG Systems. Das folgende Video gibt Ihnen einen Einblick, wie wir unsere Hochleistungs-Inertialsysteme akribisch entwickeln, fertigen und testen.
Von fortschrittlicher Ingenieurskunst bis hin zu strenger Qualitätskontrolle stellt unser Produktionsprozess sicher, dass jedes Produkt höchsten Ansprüchen an Zuverlässigkeit und Genauigkeit gerecht wird.
Jetzt ansehen und mehr erfahren!

Fordern Sie ein Angebot an
Man spricht über uns
Wir stellen Erfahrungsberichte und Referenzen von Branchenexperten und Kunden vor, die unsere Produkte in ihren Projekten eingesetzt haben.
Erfahren Sie, wie unsere innovative Technologie ihre Abläufe verändert, die Produktivität gesteigert und in verschiedenen Anwendungsbereichen zuverlässige Ergebnisse geliefert hat.



FAQ-Bereich
Willkommen in unserem FAQ-Bereich, in dem wir Ihre drängendsten Fragen zu unserer hochmodernen Technologie und deren Anwendungsmöglichkeiten beantworten. Hier finden Sie umfassende Antworten zu Produktfunktionen, Installationsabläufen, Tipps zur Fehlerbehebung und bewährten Vorgehensweisen, um das Beste aus Ihrem Erlebnis herauszuholen.
Hier finden Sie Ihre Antworten!
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist eine Inertialmesseinheit?
Inertiale Messeinheiten (IMUs) sind hochentwickelte Geräte, die die spezifische Kraft, die Winkelgeschwindigkeit und teilweise auch die Magnetfeldorientierung eines Körpers messen und ausgeben. IMUs sind entscheidende Komponenten in verschiedenen Anwendungen wie Navigation, Robotik und Motion-Tracking. Hier ist ein genauerer Blick auf ihre wichtigsten Funktionen und Eigenschaften:
- Beschleunigungssensoren: Messen die lineare Beschleunigung entlang einer oder mehrerer Achsen. Sie liefern Daten darüber, wie schnell ein Objekt beschleunigt oder abbremst, und können Veränderungen in der Bewegung oder Position erkennen.
- Gyroskope: Messen die Winkelgeschwindigkeit oder die Rotationsrate um eine bestimmte Achse. Gyroskope helfen bei der Bestimmung von Orientierungsänderungen, wodurch Geräte ihre Position relativ zu einem Referenzrahmen beibehalten können.
- Magnetometer (optional): Einige IMUs enthalten Magnetometer, die die Stärke und Richtung von Magnetfeldern messen. Diese Daten können dazu beitragen, die Orientierung des Geräts relativ zum Erdmagnetfeld zu bestimmen, wodurch die Navigationsgenauigkeit erhöht wird.
IMUs liefern kontinuierliche Daten über die Bewegung eines Objekts und ermöglichen so die Echtzeitverfolgung von Position und Ausrichtung. Diese Informationen sind für Anwendungen wie Drohnen, Fahrzeuge und Robotik von entscheidender Bedeutung.
In Anwendungen wie Kameragimbalen oder UAVs tragen IMUs dazu bei, Bewegungen durch die Kompensation unerwünschter Bewegungen oder Vibrationen zu stabilisieren, was zu reibungsloseren Abläufen führt.
