
У цій першій статті нашої серії «Опанування точності» ми розглянемо глобальні навігаційні супутникові системи (GNSS) та їхню автономну точність з урахуванням GNSS та джерел їхніх похибок.
Що таке система GNSS?
Супутникові системи позиціонування, такі як GPS, стали всюдисущими, супроводжуючи нас під час поїздок на автомобілі та піших прогулянок. Вони також відіграють критичну роль у різноманітних додатках, таких як автономні транспортні засоби, сільське господарство та геодезія.
Однак важливо перейти від терміна «GPS» до більш інклюзивного «GNSS» (Глобальна навігаційна супутникова система), який охоплює всі супутникові угруповання, а не лише GPS.
Наразі функціонують чотири глобальні супутникові угруповання (GPS, GLONASS, GALILEO, BEIDOU). Крім того, існують додаткові угруповання, що обслуговують локальні регіони (як-от індійська IRNSS) або доповнюють глобальні (наприклад, японська QZSS).
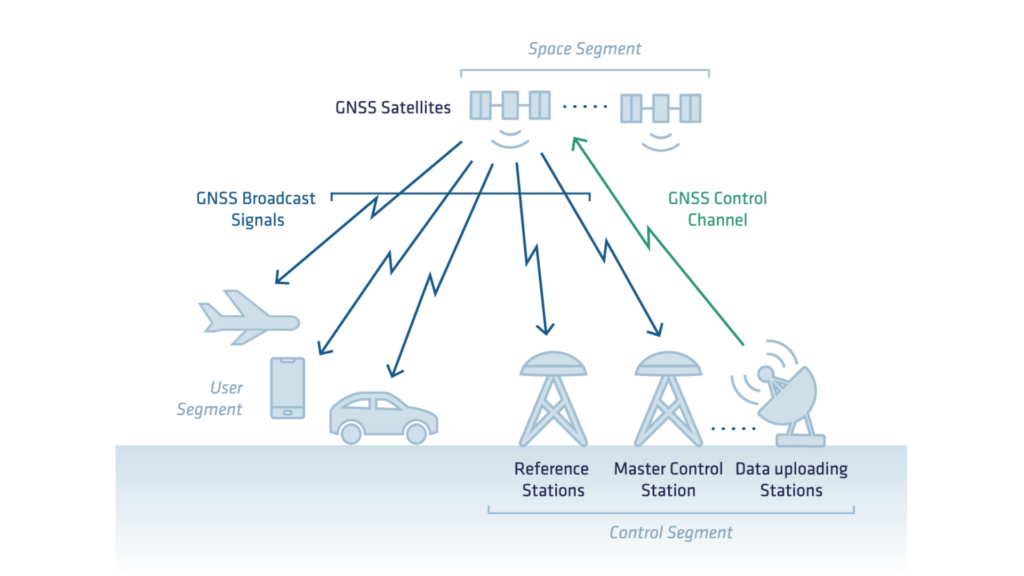
Окрім супутників, система GNSS складається з інших важливих сегментів:
- Супутниковий сегмент, що складається з супутникової групи.
- Сегмент управління, що складається з наземних станцій управління та обладнання. Вони відповідають за моніторинг супутникових груп, визначення координат супутників та забезпечення їх безперебійної й коректної роботи.
- Сегмент користувачів, до якого входить обладнання, що використовується для визначення координат на основі сигналів, отриманих від супутників.
Основоположний принцип GNSS: Трілатерація
GNSS визначає положення та час приймача за допомогою трілатерації, використовуючи сигнали від кількох супутників.
Щоб розрахувати положення, система повинна розв'язати чотири змінні: широту, довготу, висоту та час. Цей процес вимагає щонайменше чотирьох супутників, хоча додаткові супутники покращують точність і надійність.
Наступне зображення ілюструє принцип роботи трілатерації. Кожен супутник визначає навколо себе сферу, що представляє можливі відстані до приймача.
Другий супутник звужує можливі рішення до перетину цих двох сфер. Третій супутник додатково уточнює рішення, дозволяючи системі точно визначити єдине положення. У реальних застосуваннях система також повинна враховувати час, що вимагає четвертого супутника.
Сигнал, що випромінюється супутниками
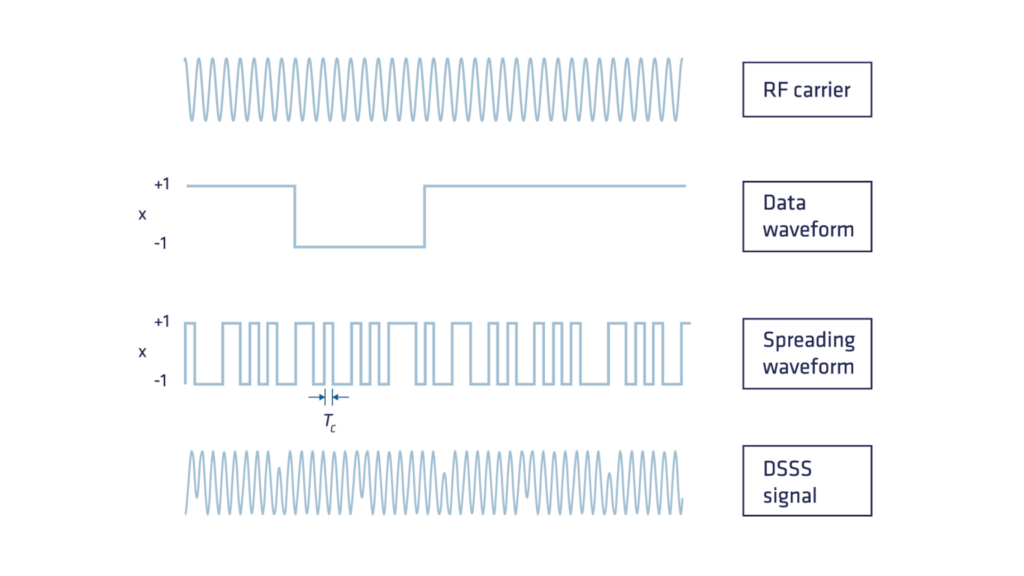
Супутники GNSS передають сигнали в різних діапазонах частот, таких як L1, L2, L5 тощо. Сигнали GNSS складаються з трьох основних компонентів:
- Навігаційні дані (низька частота): обчислюються сегментом управління; ці дані містять важливу інформацію, таку як ефемериди (кеплерові параметри орбіти, необхідні для розрахунку положення супутників), дані корекції годинника та додаткову інформацію. Завантажуються на супутник і транслюються по всьому світу для приймачів GNSS.
- Код псевдовипадкового шуму або код PRN: Кожен супутник передає унікальний код псевдовипадкового шуму (PRN), високочастотну детерміновану послідовність з 0 та 1, розроблену з передбачуваним шаблоном, щоб приймач міг її відтворити. Ключовою перевагою додавання коду PRN є те, що він дозволяє багатьом супутникам передавати сигнали на одній частоті одночасно, залишаючись впізнаваними для приймача. Ця техніка, відома як множинний доступ з кодовим поділом (CDMA), призначає кожному супутнику унікальний псевдовипадковий код. Тільки Glonass використовує FDMA (множинний доступ з частотним поділом), де кожен супутник має дещо іншу частоту.
- Несуча радіочастотна хвиля: синусоїдальний сигнал, спочатку розроблений для транспортування комбінованого сигналу навігаційних даних і PRN-коду. Згодом ми побачимо, як цей компонент еволюціонує й стає основою сигналу GNSS, забезпечуючи сантиметрову точність позиціонування.
Вимірювання відстані до супутника: код і фаза несучої
Спочатку система GPS була розроблена так, щоб приймач використовував копію PRN-коду та методи автокореляції для обчислення відстані між супутником і приймачем із субметровою точністю. Однак несуча хвиля, яка спочатку призначалася для передачі PRN-коду, виявилася цінним активом.
Вимірювання фази несучої, хоча й є більш точним, внесло невизначеність у визначення відстані між супутником і приймачем. Подальший розгляд обох типів вимірювань наведено нижче.
Обчислення відстані від супутника до приймача за допомогою PRN-коду
Приймач GNSS використовує процес під назвою «Delay Lock Loop» (петля затримки за фазою), щоб визначити затримку часу між переданим і прийнятим кодом. Ця затримка часу, що відповідає часу поширення сигналу, потім перетворюється на відстань шляхом множення її на швидкість світла.
Однак через несинхронізованість годинників приймача та супутника отримана відстань називається псевдовідстанню. На додаток до похибки синхронізації годинника, на псевдовідстань впливають деякі інші похибки, пов'язані з середовищем поширення (атмосфера, апаратне забезпечення тощо), які будуть обговорюватися пізніше в статті.
Покращення дальності зв’язку «супутник — приймач»: вимірювання фази несучої
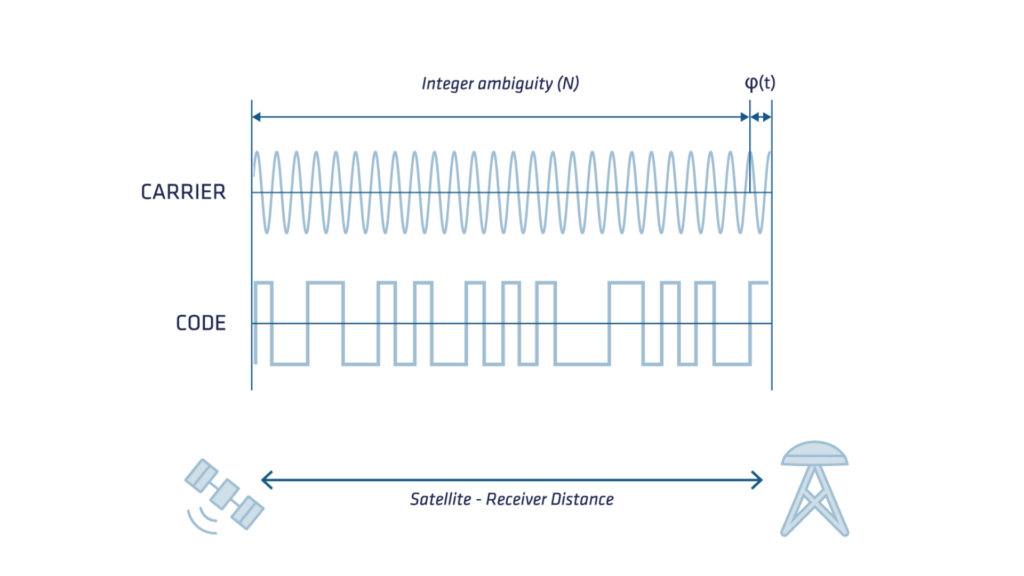
Відстань між супутником і приймачем також можна визначити шляхом підрахунку кількості циклів фази, що пройшли між випромінюванням і прийомом сигналу, і множення цього значення на довжину хвилі несучої.
Це вимірювання на два порядки точніше за кодове, але стале невідоме ціле число циклів (також відоме як неоднозначність) впливає на його абсолютну точність. Щоб визначити точну еволюцію фази несучої, приймач GNSS накопичує зсуви частоти Доплера в несучій хвилі, спричинені відносним рухом супутника відносно приймача.
У разі збою сигналу цей процес накопичення не може врахувати реальний рух, і можуть спостерігатися різкі стрибки у вимірюваннях, також відомі як «зриви циклів» («cycle slips»).
Правильна обробка зривів циклів та неоднозначності є складними й ключовими аспектами таких методів точного позиціонування, як кінематика в реальному часі (RTK) та точкове уточнене позиціонування (PPP).
Наступна діаграма показує несучу хвилю сигналу, код та їхні відповідні роздільні здатності.
Джерела похибок у GNSS
Початкова точність GPS для широкого загалу (невійськова) становила близько 100 метрів. Після багатьох років еволюції (скасування вибіркового обмеження, розгортання нових сузір'їв та систем SBAS, нових супутників і нових частот) точність автономної GNSS тепер становить від 5 метрів для базових приймачів GNSS до 1 метра для висококласних.
Похибки супутників
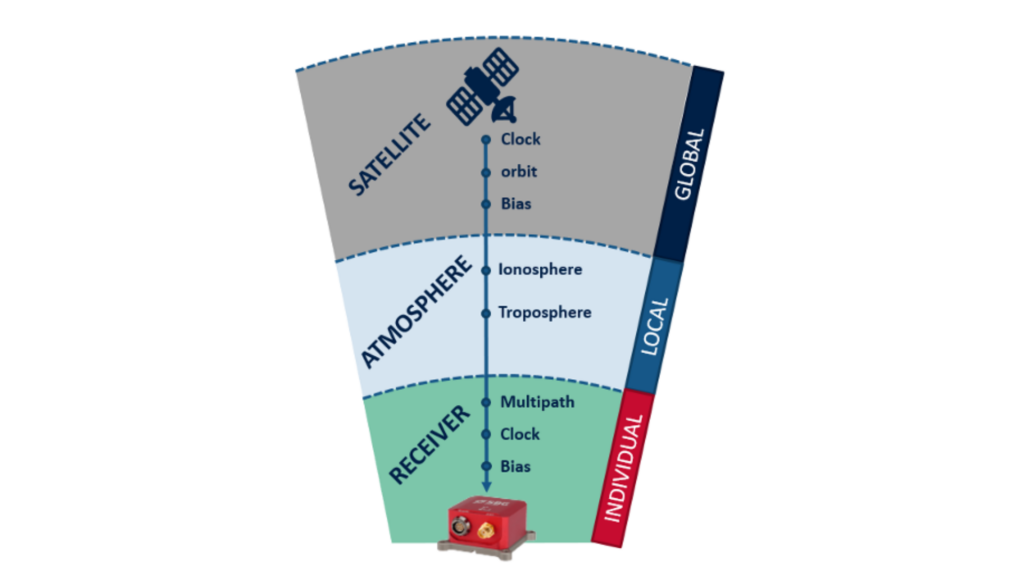
- Похибки годинника: Хоча атомні годинники на супутниках GNSS є надзвичайно точними, вони зазнають незначного дрейфу. На жаль, навіть невелика похибка в супутниковому годиннику може призвести до суттєвої розбіжності в положенні, розрахованому приймачем. Наприклад, всього 10 наносекунд похибки годинника призводять до похибки визначення положення на 3 метри у вимірюванні дальності!
- Орбітальні похибки: Хоча супутники GNSS рухаються за дуже точними та добре задокументованими орбітами, ці орбіти зазнають незначних коливань, подібно до супутникових годинників. Як і неточності годинника, навіть невелика зміна орбіти супутника може спричинити значну похибку в розрахованому положенні. Залишкові похибки орбіти зберігаються, сприяючи виникненню потенційних похибок положення до ±2,5 метрів.
Помилки, пов’язані з атмосферними умовами
- Іоносферна затримка: Іоносфера, що розташована на висоті від 50 до 1 000 км над Землею, містить заряджені іони, які впливають на передачу радіосигналів, спричиняючи похибки у визначенні координат (зазвичай ±5 метрів, а під час підвищеної іоносферної активності — більше). Іоносферна затримка залежить від сонячної активності, часу доби, пори року та місцезнаходження, що ускладнює прогнозування.
- Тропосферна затримка: У найближчому шарі атмосфери Землі — тропосфері — спостерігаються коливання затримки, зумовлені змінами вологості, температури та атмосферного тиску.
Помилки приймача
Внутрішній годинник приймача, який є менш точним порівняно з атомним годинником супутника, разом з іншими апаратними та програмними помилками додають шум і зміщення до вимірювань.
| Затримка | Походження | Величина |
|---|---|---|
| Похибка положення | Супутник | 5m |
| Зсув часу | Супутник | 0–300 км |
| Інструментальна затримка | Супутник | 1–10 м |
| Релятивістський ефект | Супутник | 10 m |
| Іоносферна затримка | Маршрут (50–1000 км) | 2–50 м |
| Тропосферна затримка | Маршрут (0–12 км) | 2–10 м |
| Інструментальна затримка | Приймач | 1–10 м |
| Зсув часу | Приймач | 0–300 км |
Для забезпечення оптимальної навігації система повинна враховувати ці похибки, зменшувати їх за допомогою спеціальної моделі похибок або оцінювати їх за допомогою навігаційного фільтра.
Обчислення положення також має враховувати багато інших складових похибок, не перелічених у цій статті, таких як приливні ефекти та релятивістські ефекти.
Різні джерела похибок впливають на продуктивність технології GNSS, яка забезпечує високу точність позиціонування, навігації та визначення часу.
Такі фактори, як атмосферні затримки, похибки супутникового годинника та ефемерид, багатолучеві перешкоди та шум приймача, можуть знижувати точність. Хоча сучасні методи корекції (диференціальна GNSS, RTK та PPP) допомагають зменшити вплив GNSS-похибок та їхніх джерел, розуміння їх походження залишається важливим для оптимізації продуктивності GNSS.
Оскільки розвиток обробки сигналів, злиття датчиків та машин навчання продовжується, системи GNSS ставатимуть ще стійкішими, забезпечуючи більшу надійність у найрізноманітніших сферах застосування.
