INS wybrany do projektu certyfikowanej lokalizacji pociągów (CLUG)
Systemy INS/GNSS od SBG wybrane do certyfikowanego projektu lokalizacji pociągów (CLUG) prowadzonego przez wiodące europejskie firmy kolejowe.
„SBG Systems dostarcza doskonałe czujniki inercyjne. Ważne było dla nas, aby współpracować z niezawodnym, lokalnym dostawcą.” | Valentin B. – Kierownik Projektu Lokalizacji Pociągów w SNCF
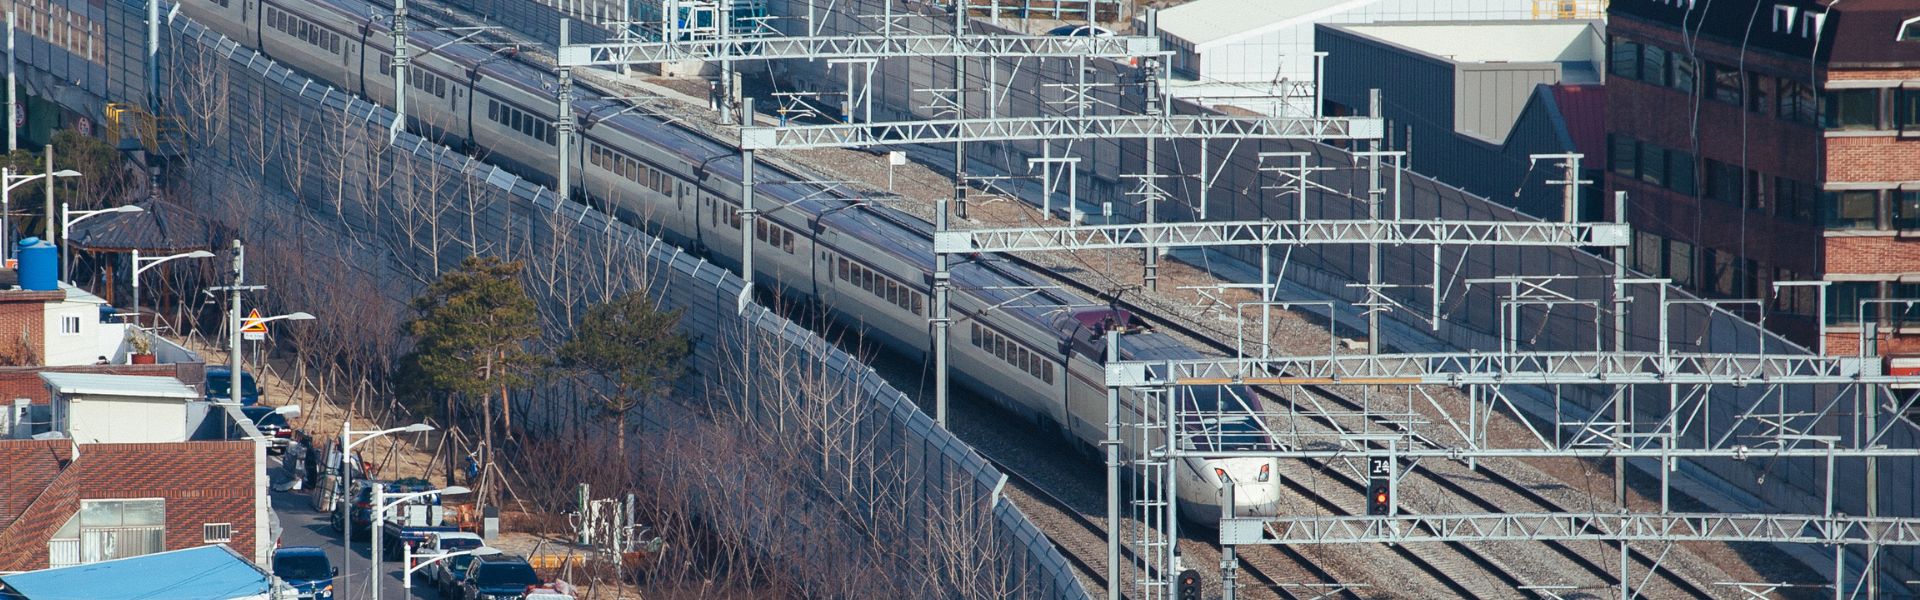
Wraz z cyfryzacją usług transportowych, lokalizacja pociągów w czasie rzeczywistym nabiera coraz większego znaczenia dla europejskiego sektora kolejowego i europejskich podróżnych.
Obecnie pozycja pociągu do celów sygnalizacyjnych opiera się na urządzeniach przytorowych, takich jak obwody torowe lub liczniki osi, które są zamontowane w określonych odstępach wzdłuż toru kolejowego. Wykorzystanie GNSS może okazać się przełomem dla europejskiej sieci kolejowej.
Czym jest projekt CLUG?
Projekt CLUG oznacza „Certifiable Localization Unit with GNSS”.
Jest to dwuletni projekt (rozpoczęty w styczniu 2020 r.) zrzeszający duży i kompletny konsorcjum różnych partnerów obejmujących przedsiębiorstwa kolejowe (SNCF, DB NETZ i SBB), przemysł sygnalizacji kolejowej (CAF i Siemens), specjalistów w dziedzinie nawigacji (Airbus Defense and Space, Naventik, FDC), instytut badawczy (ENAC) oraz eksperta ds. certyfikacji (Navcert).
Łączy on GNSS z innymi sensorami, takimi jak IMU i odometr, aby zapewnić ciągłą, dokładną lokalizację pociągu. Ponadto lokalizacja ta mogłaby płynnie integrować się z przyszłym Europejskim Systemem Zarządzania Ruchem Kolejowym (ERTMS).
Finansowany przez UE projekt CLUG oceni stworzenie niezawodnej pokładowej jednostki lokalizacyjnej o następujących 4 cechach:
– Niezawodna pokładowa wielosensorowa jednostka lokalizacyjna składająca się z rdzenia nawigacyjnego (IMU, tachometr itp.) odnoszonego za pomocą GNSS, mapy torów i minimalnej liczby punktów odniesienia;
– Pokładowy system ciągłej lokalizacji, który dostarcza informacje o pozycji, prędkości i innych parametrach dynamiki pociągu;
– Operacyjny i interoperacyjny w całej europejskiej sieci kolejowej;
– Będzie kompatybilny z obecną specyfikacją ERTMS TSI lub jej przyszłymi ewolucjami.
Dlaczego może to stanowić przełom dla europejskiej sieci kolejowej?
Dzięki znacznej redukcji liczby urządzeń przytorowych – co oznacza również mniej delikatnych i podatnych na uszkodzenia elementów – oraz poprawie skuteczności lokalizacji, projekt CLUG może okazać się przełomowy dla europejskiej sieci kolejowej.
Ostatecznie projekt ten stanowi kluczową technologię umożliwiającą przyszłościowy rozwój cyfryzacji i automatyzacji pociągów.
Wydajność, punktualność i bezpieczeństwo: ta przyszłościowa technologia kolejowa zaspokoi rosnące potrzeby wszystkich europejskich pasażerów w zakresie mobilności i zapewni im lepszą obsługę.
Projekt certyfikacji systemów lokalizacji pociągów (CLUG) realizowany pod przewodnictwem największych europejskich przedsiębiorstw kolejowych
W eksperymentach w ramach projektu CLUG wykorzystywane są dwa różne systemy nawigacji inercyjnej. Co więcej, SNCF doceniło współpracę z niezawodnym lokalnym dostawcą, jakim jest SBG Systems.
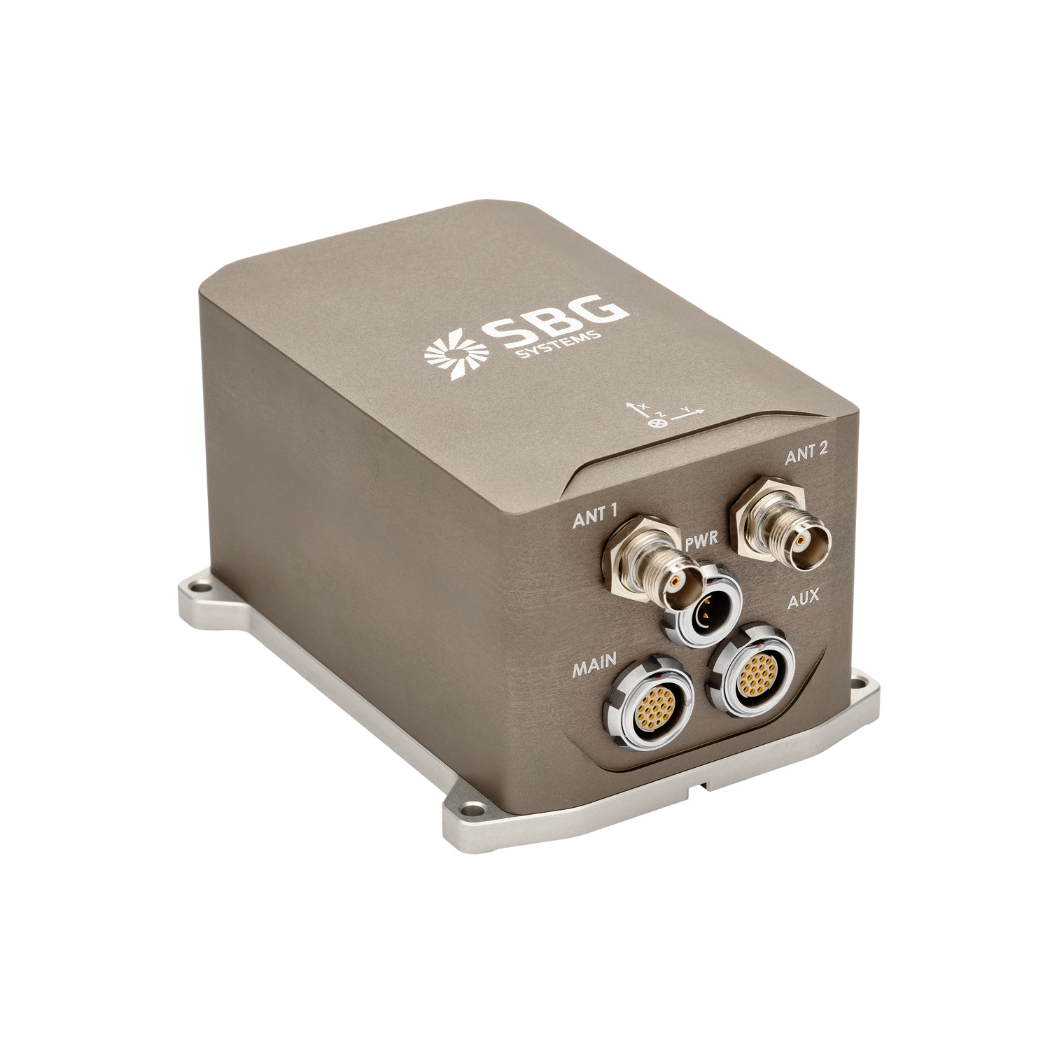
Po pierwsze, Apogee-D oferuje kompleksowy system INS z odbiornikiem GNSS o potrójnej częstotliwości. Zapewnia on wysoką dokładność orientacji (0,008°), kursu rzeczywistego (0,015°) oraz pozycji.
Po drugie, Ekinox-E działa jako system INS wspomagany zewnętrznie. Ponadto użytkownicy mogą podłączyć go do dowolnego zewnętrznego odbiornika GNSS według własnego wyboru. Zapewnia on orientację o dokładności do 0,02° w czasie rzeczywistym. Dodatkowo współpracuje z odbiornikiem GNSS w celu wyznaczenia kursu rzeczywistego (0,05°) i ciągłego utrzymania pozycji podczas zaników sygnału GNSS.
Zespół projektu CLUG podłączył również odometr do obu systemów INS w celu uzyskania większej dokładności, szczególnie w długich tunelach. Co więcej, wykorzystują surowe dane z INS w celu poprawy wydajności.
Wreszcie, Airbus Defense and Space zaprojektował algorytm lokalizacji. Wykorzystują oni dane inercyjne i GNSS z modelu Apogee, poddane obróbce pooperacyjnej, jako punkt odniesienia do testów.
Podobnie jak wszystkie czujniki inercyjne SBG, Apogee-D i Ekinox-E przechodzą rygorystyczny proces testowania, selekcji i kalibracji.
Każdy czujnik jest indywidualnie kalibrowany w zakresie od -40°C do 85°C i dostarczany wraz z raportem z kalibracji. Czujniki są testowane, a dostarczane są wyłącznie te, które spełniają specyfikacje. Proces ten zapewnia najwyższy poziom niezawodności.
System INS od SBG Systems użyty w lokalizacji pociągów
Systemy Apogee i Ekinox INS dostarczają dane w czasie rzeczywistym, pochodzące z fuzji czujników, oraz umożliwiają post-processing dzięki zintegrowanemu datalogger. Ponadto, autorskie oprogramowanie PPK firmy SBG, Qinertia, upraszcza post-processing. Qinertia zawiera unikalną funkcję VBS do automatycznej integracji korekt.
Co więcej, VBS przekształca mapowanie korytarzy setek kilometrów linii kolejowych w płynną operację. Oczekuje się, że ostateczne wyniki tego eksperymentu zostaną opublikowane w grudniu 2021 roku.
Na koniec, śledź każdy etap tej technicznej podróży na stronie internetowej CLUG i w mediach społecznościowych.
Apogee-D
Ellipse-D to inercjalny system nawigacyjny integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS. Nasz INS jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geoprzestrzennych, może łączyć dane z licznika impulsów (Odometer input with Pulse) lub CAN OBDII, aby zwiększyć dokładność nawigacji bezwładnościowej.
Poproś o wycenę dla Apogee-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Czym jest post-processing GNSS?
Post-processing GNSS (czyli PPK) to podejście polegające na przetwarzaniu surowych danych pomiarowych GNSS zarejestrowanych przez odbiornik GNSS już po zakończeniu akwizycji danych. Dane te można łączyć z innymi źródłami pomiarów GNSS, aby uzyskać najbardziej kompletną i precyzyjną trajektorię kinematiczną dla danego odbiornika GNSS, nawet w najbardziej wymagających środowiskach.
Tymi innymi źródłami mogą być lokalne stacje bazowe GNSS znajdujące się na terenie projektu pozyskiwania danych lub w jego pobliżu, albo istniejące, stale działające stacje referencyjne (CORS), zazwyczaj oferowane przez agencje rządowe i/lub komercyjnych dostawców sieci CORS.
Oprogramowanie Post-Processing Kinematic (PPK) może wykorzystywać swobodnie dostępne informacje o orbitach i zegarach satelitów GNSS, aby pomóc w dalszej poprawie dokładności. PPK umożliwia precyzyjne określenie lokalizacji lokalnej stacji bazowej GNSS w ramach absolutnego globalnego układu odniesienia współrzędnych, który jest wykorzystywany.
Oprogramowanie PPK umożliwia również przeprowadzanie złożonych transformacji między różnymi układami odniesienia współrzędnych na potrzeby projektów inżynieryjnych.
Innymi słowy, zapewnia to możliwość wprowadzania poprawek, zwiększa dokładność projektu, a nawet pozwala naprawić utratę danych lub błędy powstałe podczas pomiarów lub instalacji po zakończeniu misji.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Jaka jest różnica między RTK a PPK?
Real-Time Kinematic (RTK) to technika pozycjonowania, w której korekcje GNSS są przesyłane w czasie zbliżonym do rzeczywistego, zazwyczaj przy użyciu strumienia korekcyjnego w formacie RTCM. Mogą jednak pojawić się trudności w zapewnieniu prawidłowości korekt GNSS, w szczególności ich kompletności, dostępności, pokrycia i kompatybilności.
Główną zaletą technologii PPK w porównaniu z przetwarzaniem końcowym RTK jest to, że podczas przetwarzania końcowego można zoptymalizować procesy przetwarzania danych, w tym przetwarzanie do przodu i do tyłu, podczas gdy w przypadku przetwarzania w czasie rzeczywistym każda przerwa lub niezgodność w zakresie poprawek i ich transmisji prowadzi do obniżenia dokładności pozycjonowania.
Pierwszą kluczową zaletą post-processingu GNSS (PPK) w porównaniu do czasu rzeczywistego (RTK) jest to, że system używany w terenie nie musi posiadać łącza radiowego/danych do przesyłania korekt RTCM pochodzących z stacji CORS do systemu INS/GNSS.
Głównym ograniczeniem we wdrażaniu przetwarzania końcowego jest wymóg, by aplikacja końcowa oddziaływała na otoczenie. Z drugiej strony, jeśli aplikacja jest w stanie wytrzymać dodatkowy czas przetwarzania niezbędny do wygenerowania zoptymalizowanej trajektorii, znacznie poprawi to jakość danych we wszystkich dostarczanych wynikach.
