Wyzwanie Hyperloop
Zespół UCI wykorzystał miniaturowy system INS Ellipse-N do pomiaru pozycji, prędkości i przyspieszenia swojej kapsuły.
„Byliśmy bardziej niż zadowoleni z wyników, jakie dostarczył nam Ellipse-N. Było to najbardziej niezawodne źródło uzyskanych przez nas danych.” | Andrew T., kapitan zespołu HyperXite
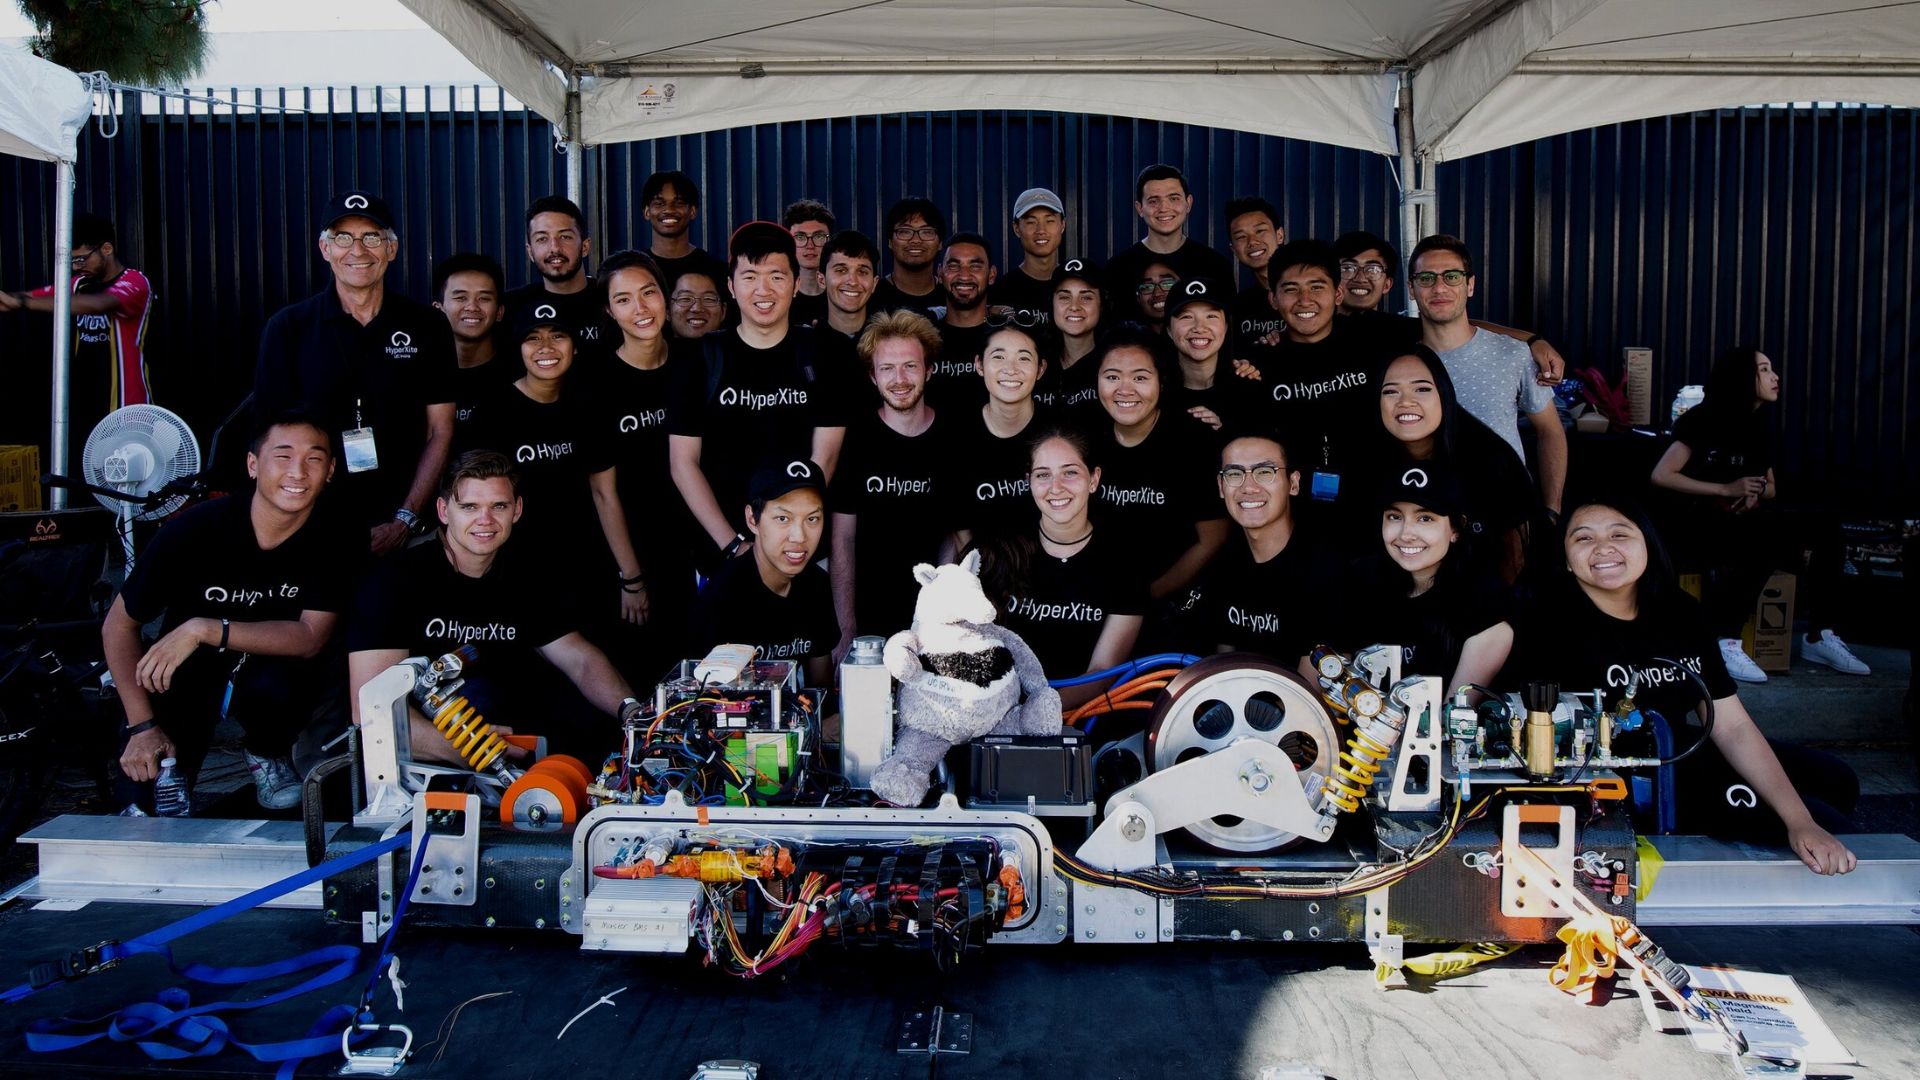
HyperXite, zespół z uniwersytetu UCI, wziął udział w drugim konkursie Hyperloop i zajął 1. miejsce wśród zespołów All-American Hyperloop oraz 2. miejsce na świecie w kategorii Air-Based Levitation. Wykorzystali miniaturowy system INS Ellipse-N do pomiaru pozycji, prędkości i przyspieszenia swojego pojazdu.
Koncepcja Hyperloop
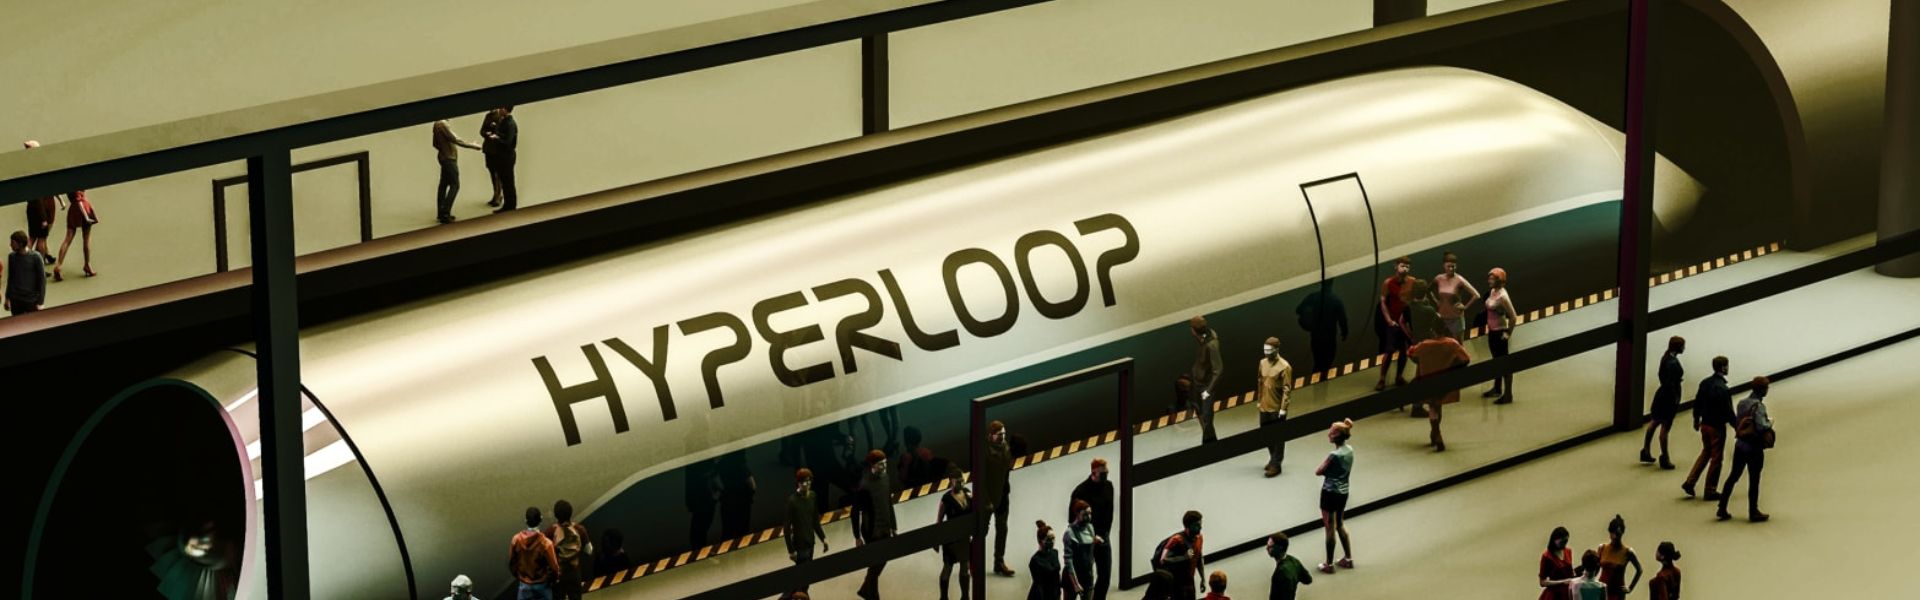
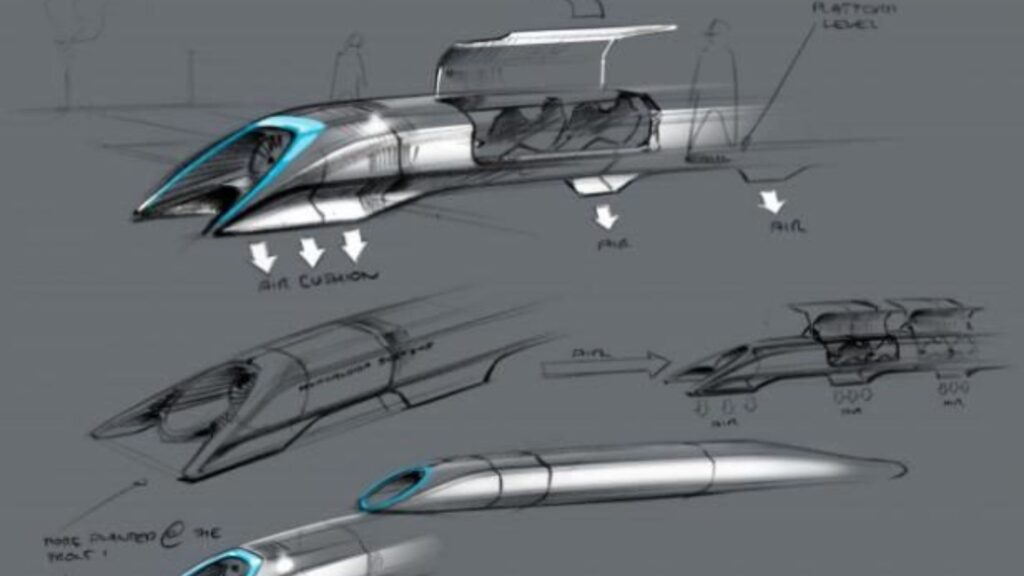
Hyperloop to fascynująca koncepcja, której celem jest zwiększenie efektywności transportu. Hyperloop składa się z uszczelnionej rury, w której kapsuła może poruszać się bez oporu powietrza lub tarcia, przewożąc ludzi lub przedmioty z dużą prędkością przy zachowaniu wysokiej efektywności.
W 2015 roku SpaceX sponsorował pierwszy konkurs Hyperloop Pod Competition, w którym zespoły zbudowały prototyp w pomniejszonej skali, aby zademonstrować techniczną wykonalność różnych aspektów koncepcji Hyperloop. HyperXite, zespół z University of California, Irvine (UCI), wziął udział w drugim konkursie Hyperloop, wykorzystując Ellipse-N firmy SBG Systems.
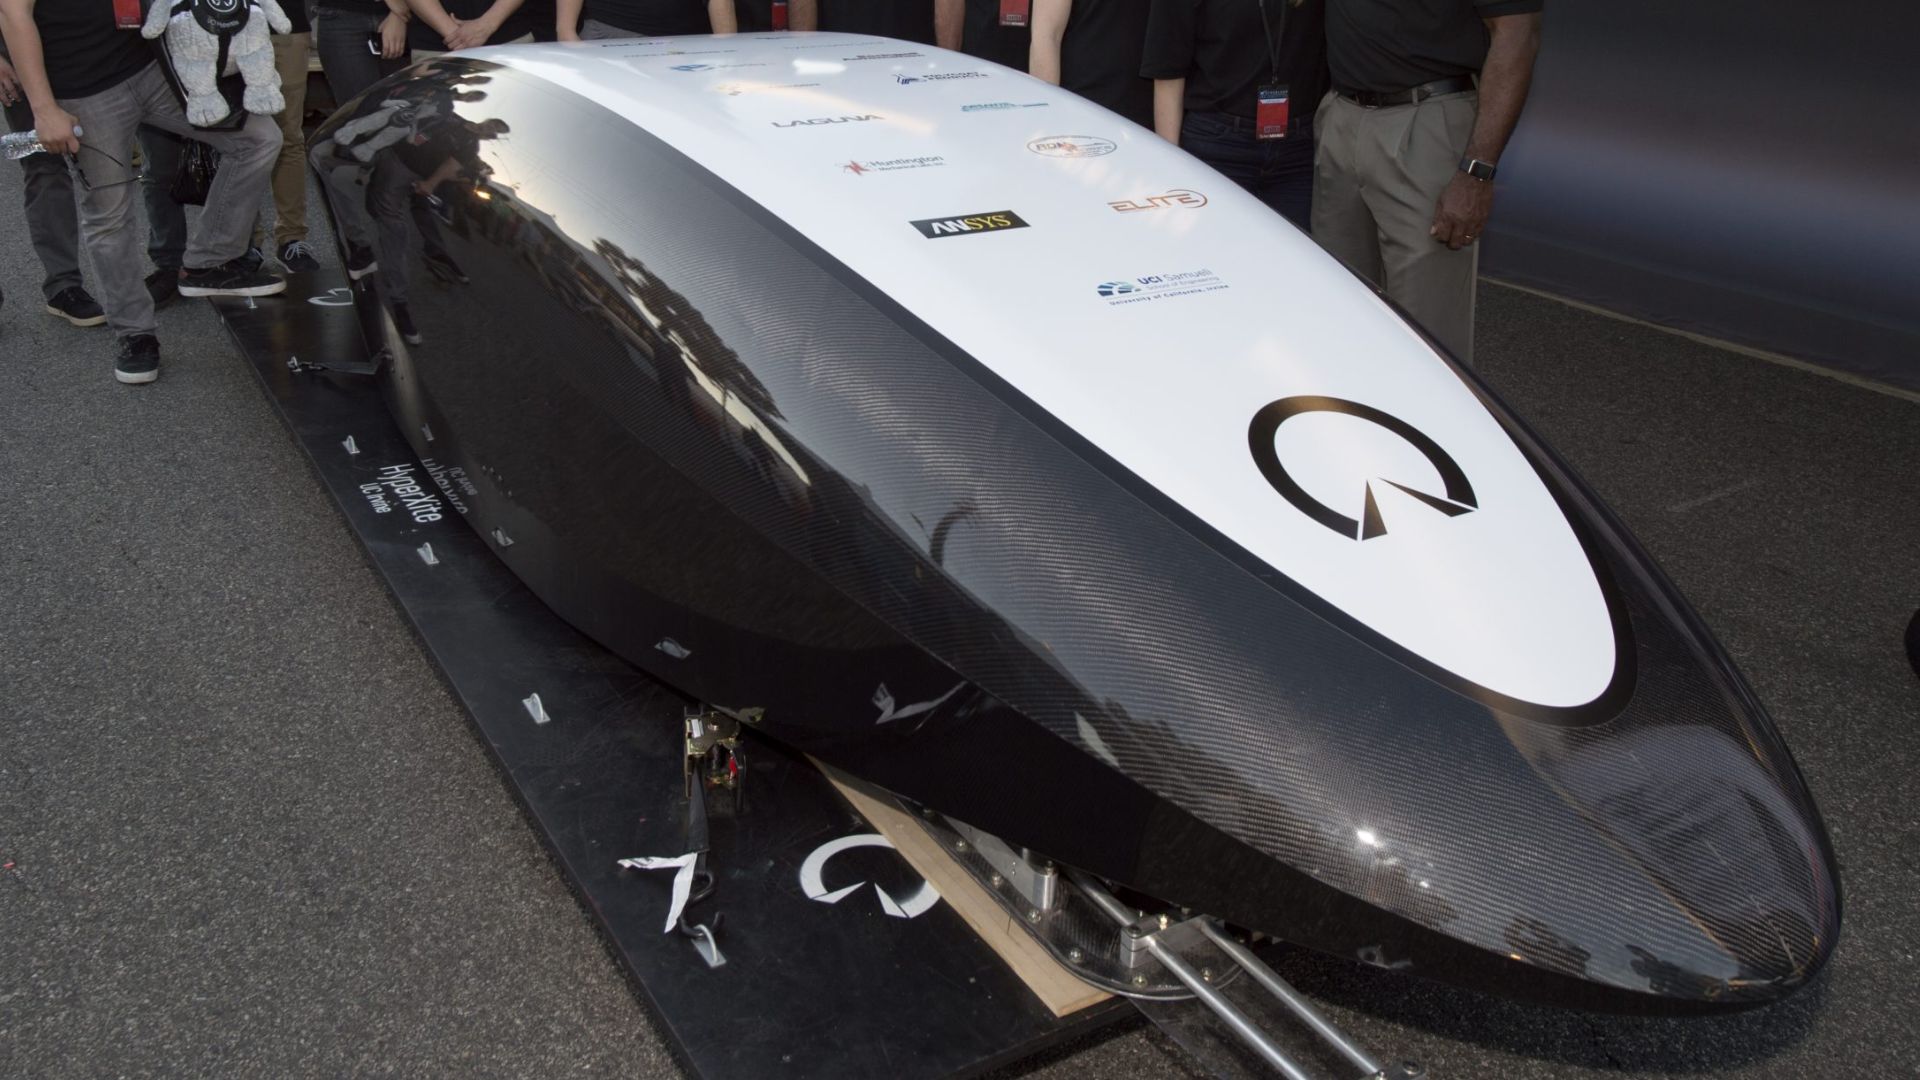
Zawody II dobiegły końca, a drużyna HyperXite zajęła pierwsze miejsce wśród amerykańskich drużyn Hyperloop oraz drugie miejsce na świecie w kategorii lewitacji powietrznej. Ta odnosząca sukcesy drużyna jest jedną z zaledwie sześciu drużyn na całym świecie, którym udało się przejechać całą trasę rury Hyperloop aż na otwartą przestrzeń.
Drużyna UCI „Hyperxite” na zawodach Hyperloop
Studenci z UCI zaprojektowana zaprojektowali pojazd rurowy, który ma poruszać się wydajnie z dużą prędkością w rurze o niemal próżniowym ciśnieniu. Ponadto kapsuła wykorzystuje lekkie włókno węglowe oraz zaawansowane systemy do lewitacji, przewożenia pasażerów i bezpiecznego hamowania.
Zawody odbywają się na torze testowym o długości jednej mili w południowej Kalifornii. Ponadto każda kapsuła przyspiesza do prędkości maksymalnej, która jest przekazywana w czasie rzeczywistym, a następnie zwalnia poprzez hamowanie.
Na koniec sędziowie oceniają kapsuły pod kątem prędkości, stabilności, hamowania i płynności jazdy.
Położenie, prędkość i przyspieszenie kapsuły
"Nasz prototyp kapsuły potrzebował niezawodnego sposobu pomiaru położenia, prędkości i przyspieszenia, gdy kapsuła znajdowała się w próżniowej tubie Hyperloop firmy SpaceX" - wyjaśnia Andrew Tec, kapitan zespołu HyperXite.
O ile początkowo zespół miał koncepcję wdrożenia fuzji czujników z wieloma akcelerometrami i enkoderami obrotowymi w celu oszacowania zachowania kapsuły, Ellipse zapewnił wszystkie te funkcje z dokładnością klasy przemysłowej (0,1° roll/pitch) i w niewielkiej obudowie.
Czujnik inercyjny oferował dodatkowe cenne funkcje, takie jak pozycjonowanie GNSS i protokół magistrali CAN.

„Potrzebowaliśmy komponentu, który dobrze sprawdza się w warunkach zbliżonych do próżni oraz jest łatwy w integracji z precyzyjnymi sensorami; Ellipse-N spełnił wszystkie te kryteria.” | Andrew T., kapitan zespołu HyperXite
Szybka i łatwa integracja Ellipse-N
Zespół prowadził prace rozwojowe, wykorzystując kontroler Compact RIO firmy National Instruments i uznał publiczną wtyczkę LabVIEW firmy SBG za bardzo wygodną; znacznie ułatwiła i przyspieszyła testowanie oraz rozwój.
“Jesteśmy więcej niż zadowoleni z rezultatów, jakie dał nam Ellipse-N. Było to najbardziej wiarygodne źródło danych, jakie uzyskaliśmy. Zachowanie automatycznego układu sterowania naszego modułu w dużym stopniu opierało się na jego szacowanym profilu trajektorii i czasie” podsumowuje kapitan zespołu.
SpaceX ogłosił trzeci konkurs, który odbędzie się w 2018 roku. Ponadto, HyperXite będzie konkurować z nowo przeprojektowanym modułem, aby spełnić zaktualizowane zasady Hyperloop Competition.
Ellipse-N
Ellipse to kompaktowy, wysokowydajny system nawigacji inercyjnej RTK ze zintegrowanym dwuzakresowym odbiornikiem GNSS o poczwórnej konstelacji. Co więcej, zapewnia on pozycjonowanie GNSS z roll, pitch, heading, heave i centymetrową dokładnością.
Czujnik Ellipse doskonale sprawdza się w dynamicznych środowiskach i trudnych warunkach GNSS . Ponadto działa skutecznie w aplikacjach o niższej dynamice, wykorzystując heading magnetyczny.

Poproś o wycenę Ellipse-N
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
