Łazik marsjański UGV z systemem Ellipse-N
Półautonomiczny łazik marsjański Mc Gills integruje miniaturowy system INS/GNSS firmy SBG do nawigacji autonomicznej.
„Urządzenie pozwoliło nam zatrzymać się w odległości 20 centymetrów od ostatniego punktu trasy, po ponad 500 metrach nawigacji w ciemno, co nigdy wcześniej nie zostało osiągnięte podczas zawodów.” | Zespół McGill Robotics
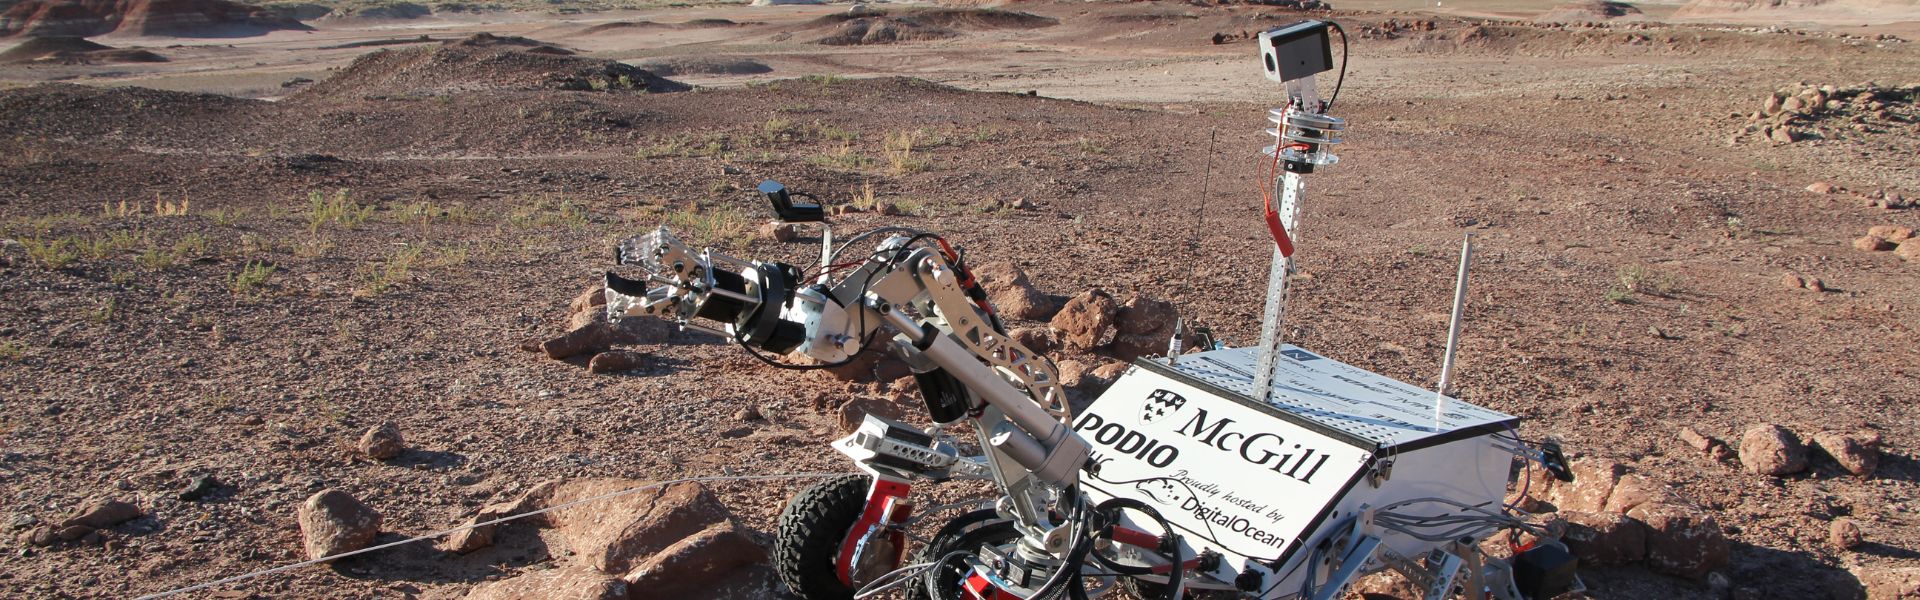
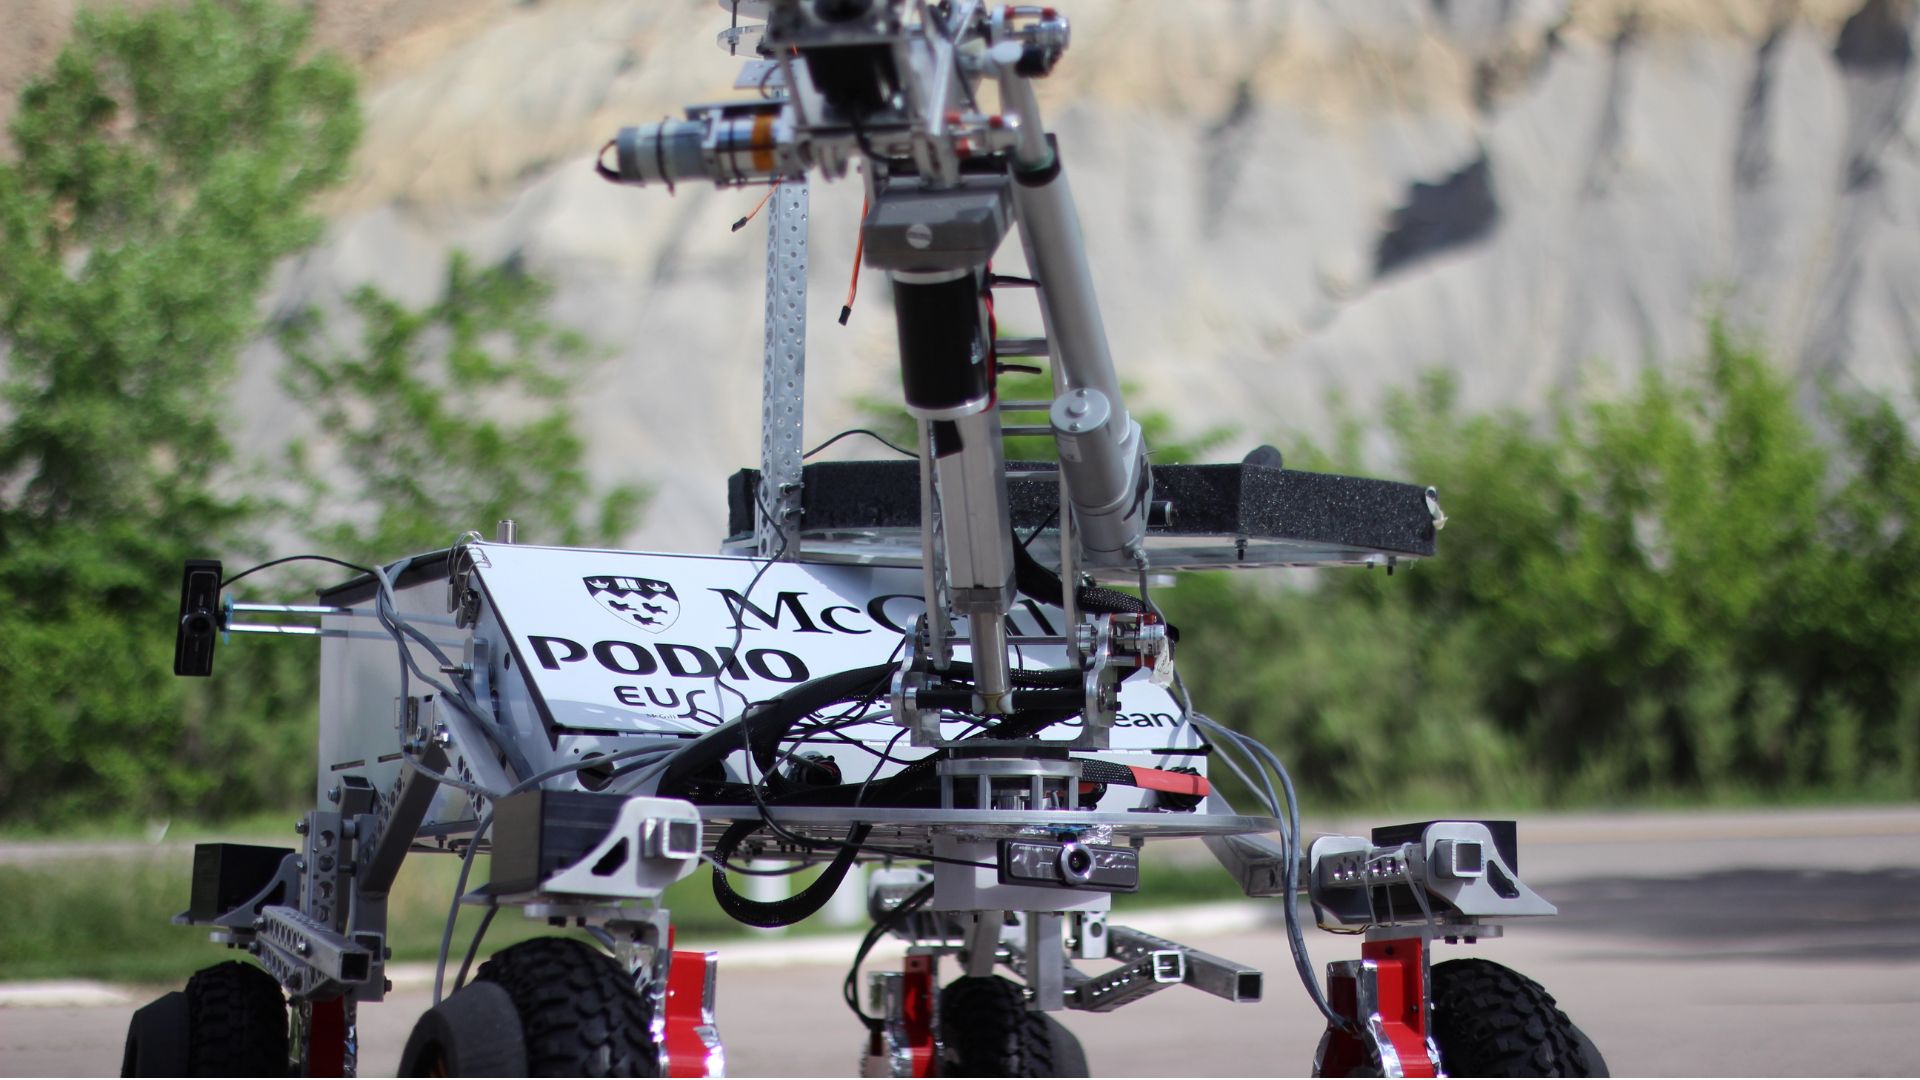
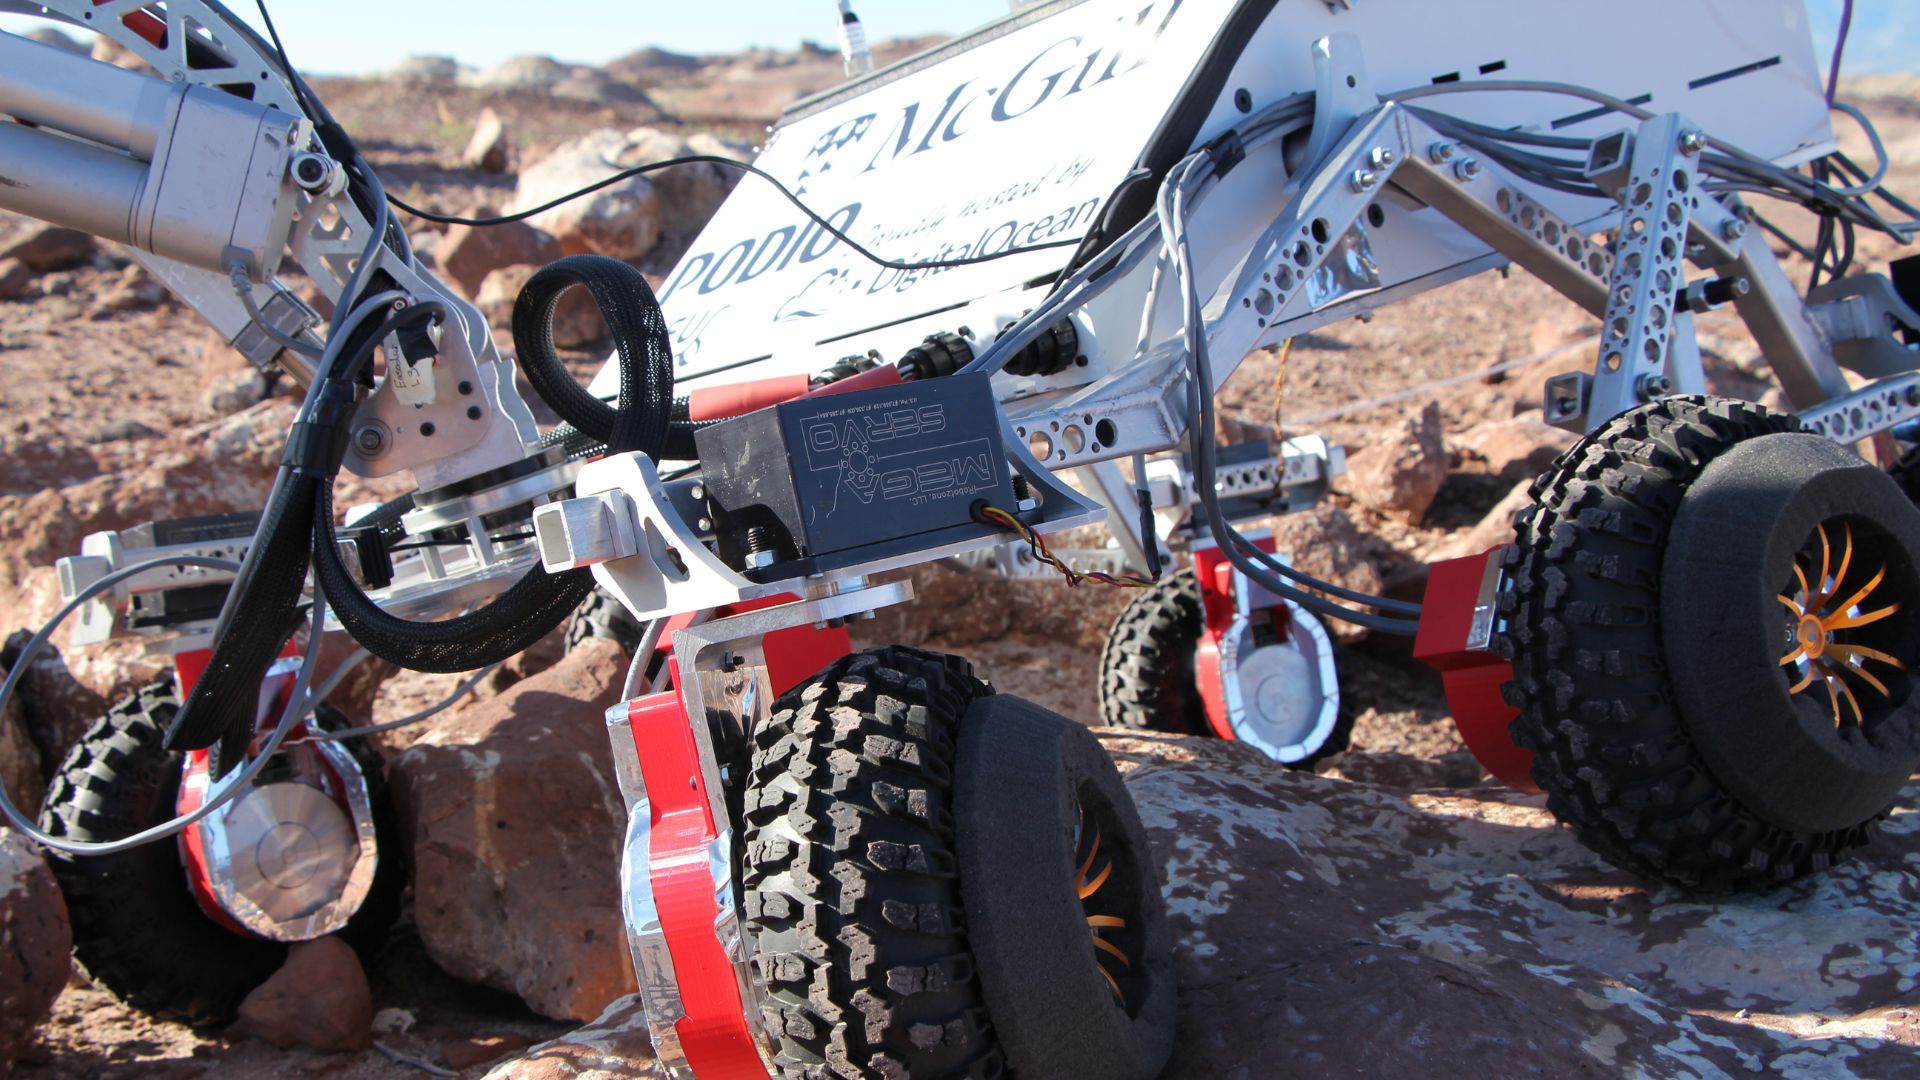
Projekt łazika marsjańskiego
Zespół McGill Robotics zaprojektował robota do udziału w dwóch międzynarodowych konkursach, które wymagały od każdego zespołu obsługi łazika ze ukrytego centrum sterowania w marsjańskim środowisku pustynnym podczas różnych przejazdów w celu wykonania złożonych zadań.
Zadania te obejmowały pokonywanie trudnego terenu, przewożenie ładunku w odległe miejsca, obsługę złożonego panelu sterowania oraz analizę zebranych próbek gleby.
Podczas każdego przejazdu oczekiwano od zespołów bezprzewodowego sterowania łazikami na odległość ponad 1 kilometra i ciągłego polegania na informacjach zwrotnych z sensorów dostarczanych przez pokładowe IMU, GPS, kamery oraz instrumenty naukowe.
Najlepszy wynik w zadaniu nawigacyjnym dla osób niewidomych
Zespół nabył IG-500N firmy SBG Systems między zawodami, co okazało się kluczowe dla ich sukcesu w ERC. Co więcej, precyzja IG-500N umożliwiła uzyskanie najwyższego wyniku w zadaniach nawigacji w trybie ślepym. W tym zadaniu zespoły nawigują do współrzędnych GPS w trudnym terenie bez użycia kamer.
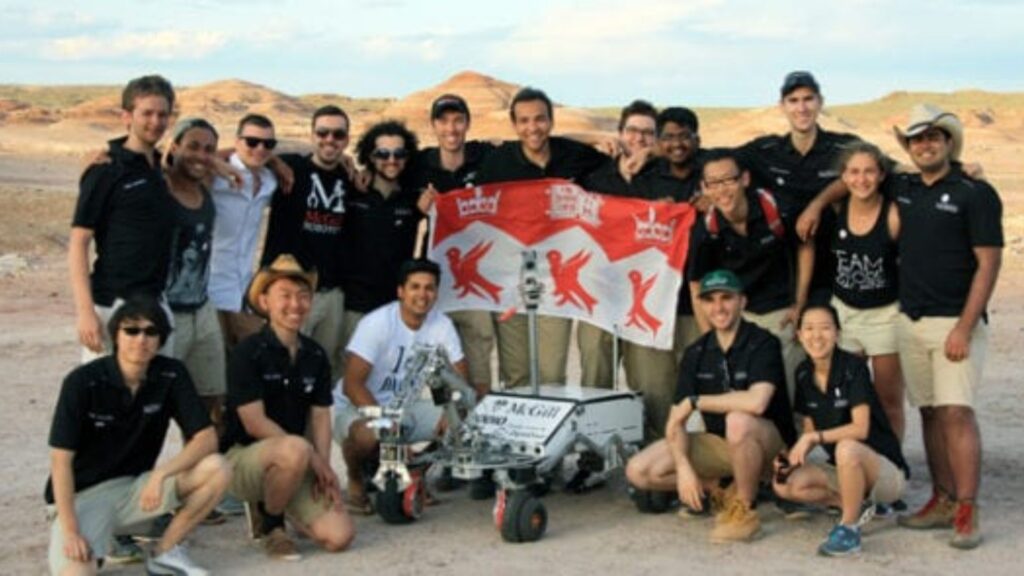
Urządzenie to pozwoliło nam zatrzymać się w odległości 20 centymetrów od ostatniego punktu orientacyjnego po ponad 500 metrach nawigacji na ślepo, czego nigdy wcześniej nie udało się osiągnąć podczas tych zawodów.
Łatwa integracja
McGills skutecznie zintegrowali bibliotekę sbgCom dostarczaną wraz z urządzeniem IG-500N ze swoją architekturą oprogramowania za pomocą nakładki w języku C++.
Wykorzystali funkcję inicjalizacyjną w konstruktorze klasy i zaimplementowali funkcje wywołania zwrotnego zapewniające bezpieczeństwo wielowątkowe, tak aby móc nieprzerwanie odbierać aktualizacje z urządzenia w trybie ciągłym bez zakłócania procesu transmisji danych do pozostałej części systemu. Rozwiązanie to zostało następnie wykorzystane do utworzenia wydawcy ROS. Jakość implementacji biblioteki oraz projekt interfejsu sprawiły, że cały ten proces był bardzo przyjazny dla użytkownika i dość łatwy.

„Jesteśmy ogromnie wdzięczni SBG Systems, ponieważ nasze wyróżniające się osiągnięcia w zawodach European Rover Challenge z pewnością nie byłyby możliwe bez wyjątkowego wsparcia ze strony SBG Systems.” | Zespół McGill Robotics
Ellipse-N
Ellipse to kompaktowy, wysokowydajny system nawigacji inercyjnej RTK ze zintegrowanym dwuzakresowym odbiornikiem GNSS o poczwórnej konstelacji. Co więcej, zapewnia on pozycjonowanie GNSS z roll, pitch, heading, przechyłem i na poziomie centymetra.
Czujnik Ellipse działa najlepiej w dynamicznych środowiskach i trudnych warunkach GNSS . Ponadto działa również w aplikacjach o niższej dynamice, wykorzystując heading magnetyczny.

Poproś o wycenę systemu Ellipse-N
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym jest ładunek?
Ładunek to każdy rodzaj sprzętu, urządzenia lub materiału, który pojazd (dron, statek… ) przewozi w celu realizacji zadań wykraczających poza jego podstawowe funkcje. Ładunek nie obejmuje elementów niezbędnych do działania pojazdu, takich jak silniki, akumulator i rama.
Przykłady ładunków:
- Kamery: kamery wysokiej rozdzielczości, kamery termowizyjne…
- Czujniki: LiDAR, czujniki hiperspektralne, czujniki chemiczne…
- Sprzęt łącznościowy: radiostacje, wzmacniacze sygnału…
- Przyrządy naukowe: czujniki pogodowe, urządzenia do pobierania próbek powietrza…
- Inny sprzęt specjalistyczny
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
