Mappatura mobile basata su SLAM
Il vMS3D è un sistema di mappatura mobile che combina il meglio delle tecnologie inerziale, GNSS e SLAM.
“Ellipse INS fornisce dati sulla velocità davvero molto precisi.” | Sig. Ninot, Fondatore di VIAMETRIS
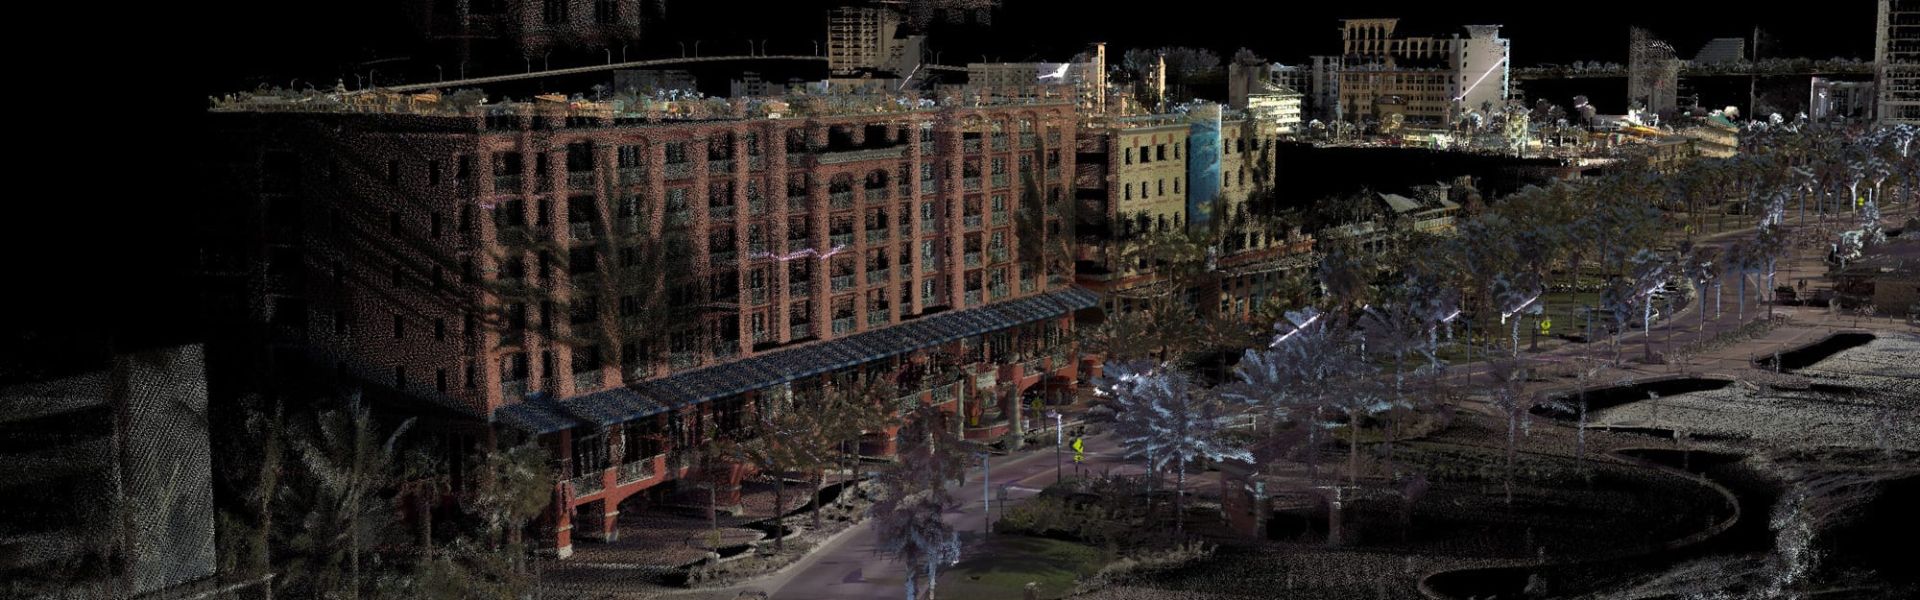
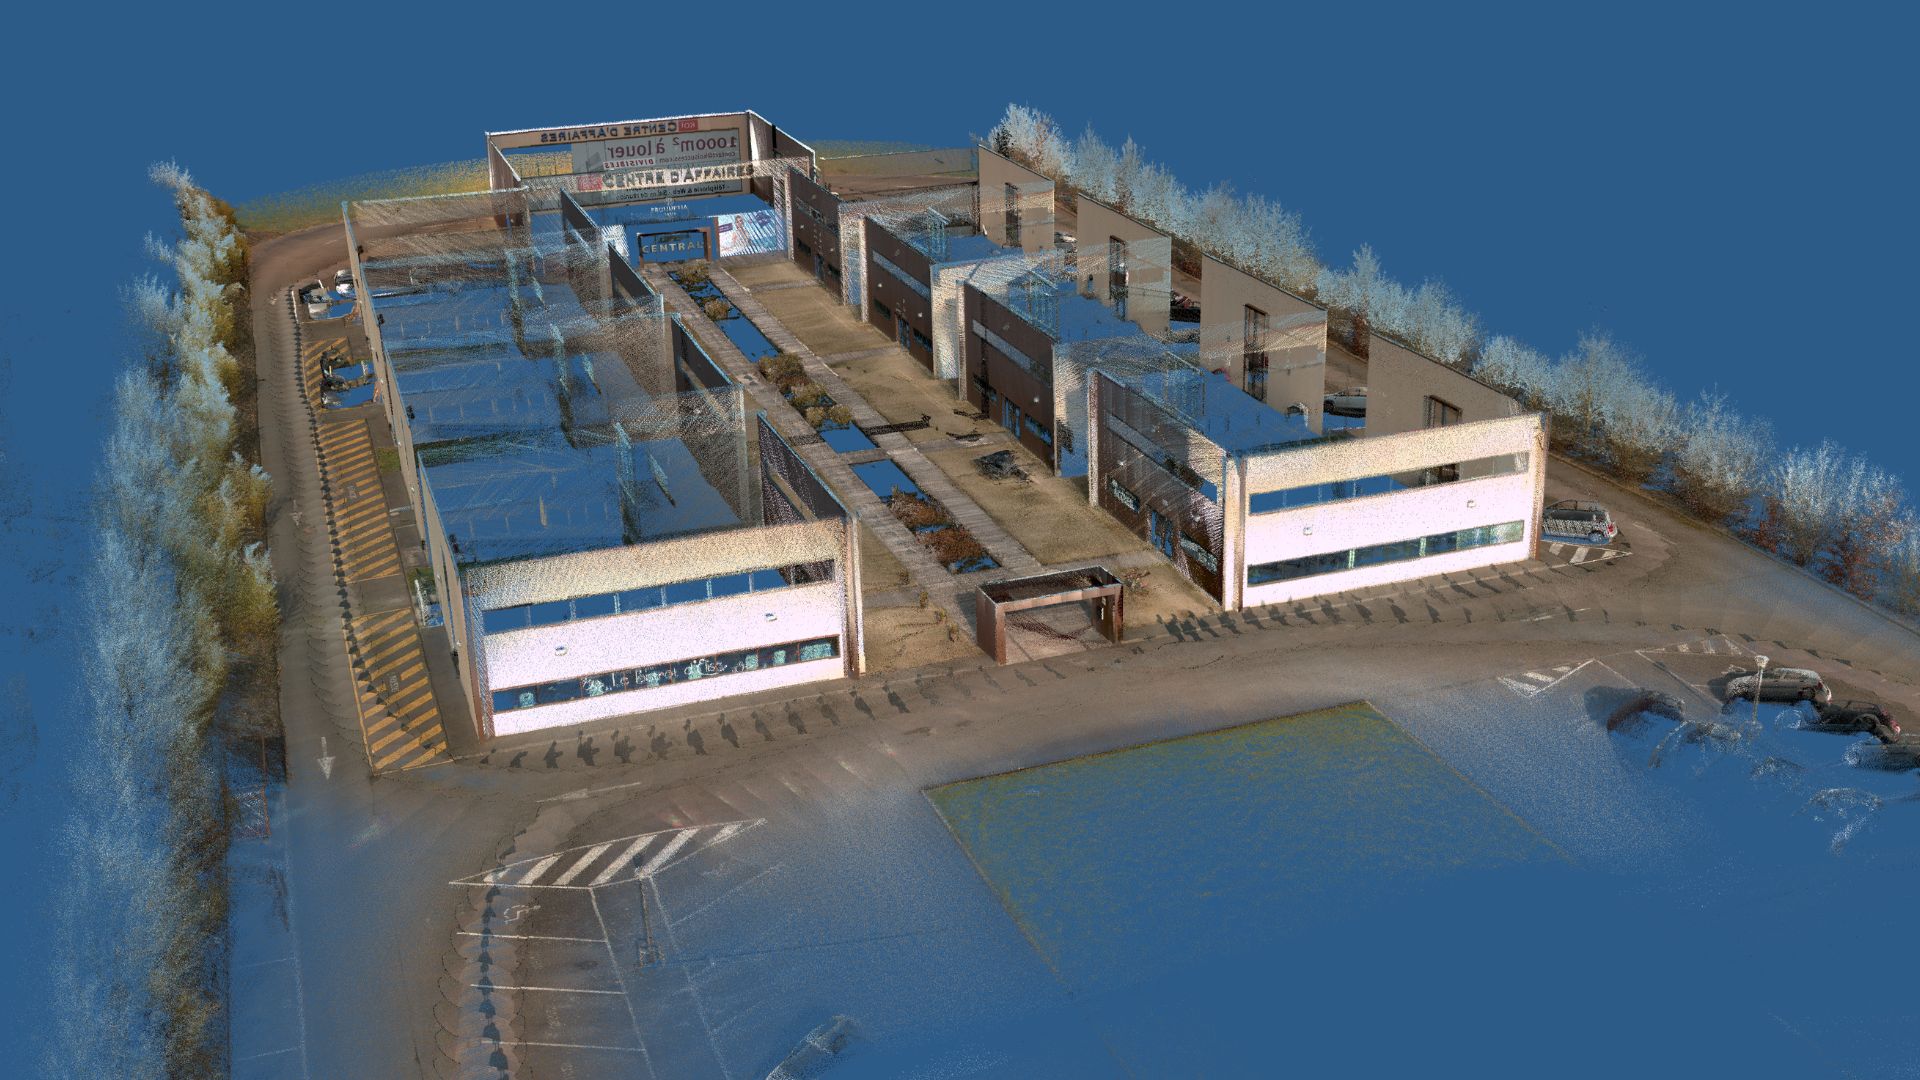
VIAMETRIS è un pioniere nello sviluppo di soluzioni basate su SLAM. Due anni fa l'azienda ha lanciato l'iMS3D, un sistema di mappatura per interni basato sulla tecnologia SLAM.
Capitalizzando su questa esperienza, l'azienda ha appena lanciato una nuova soluzione: il vMS3D, un sistema di mappatura mobile che unisce il meglio delle tecnologie inerziali, GNSS e SLAM per offrire una soluzione innovativa con un interessante rapporto prestazioni/prezzo.
Il sistema di mappatura mobile più avanzato
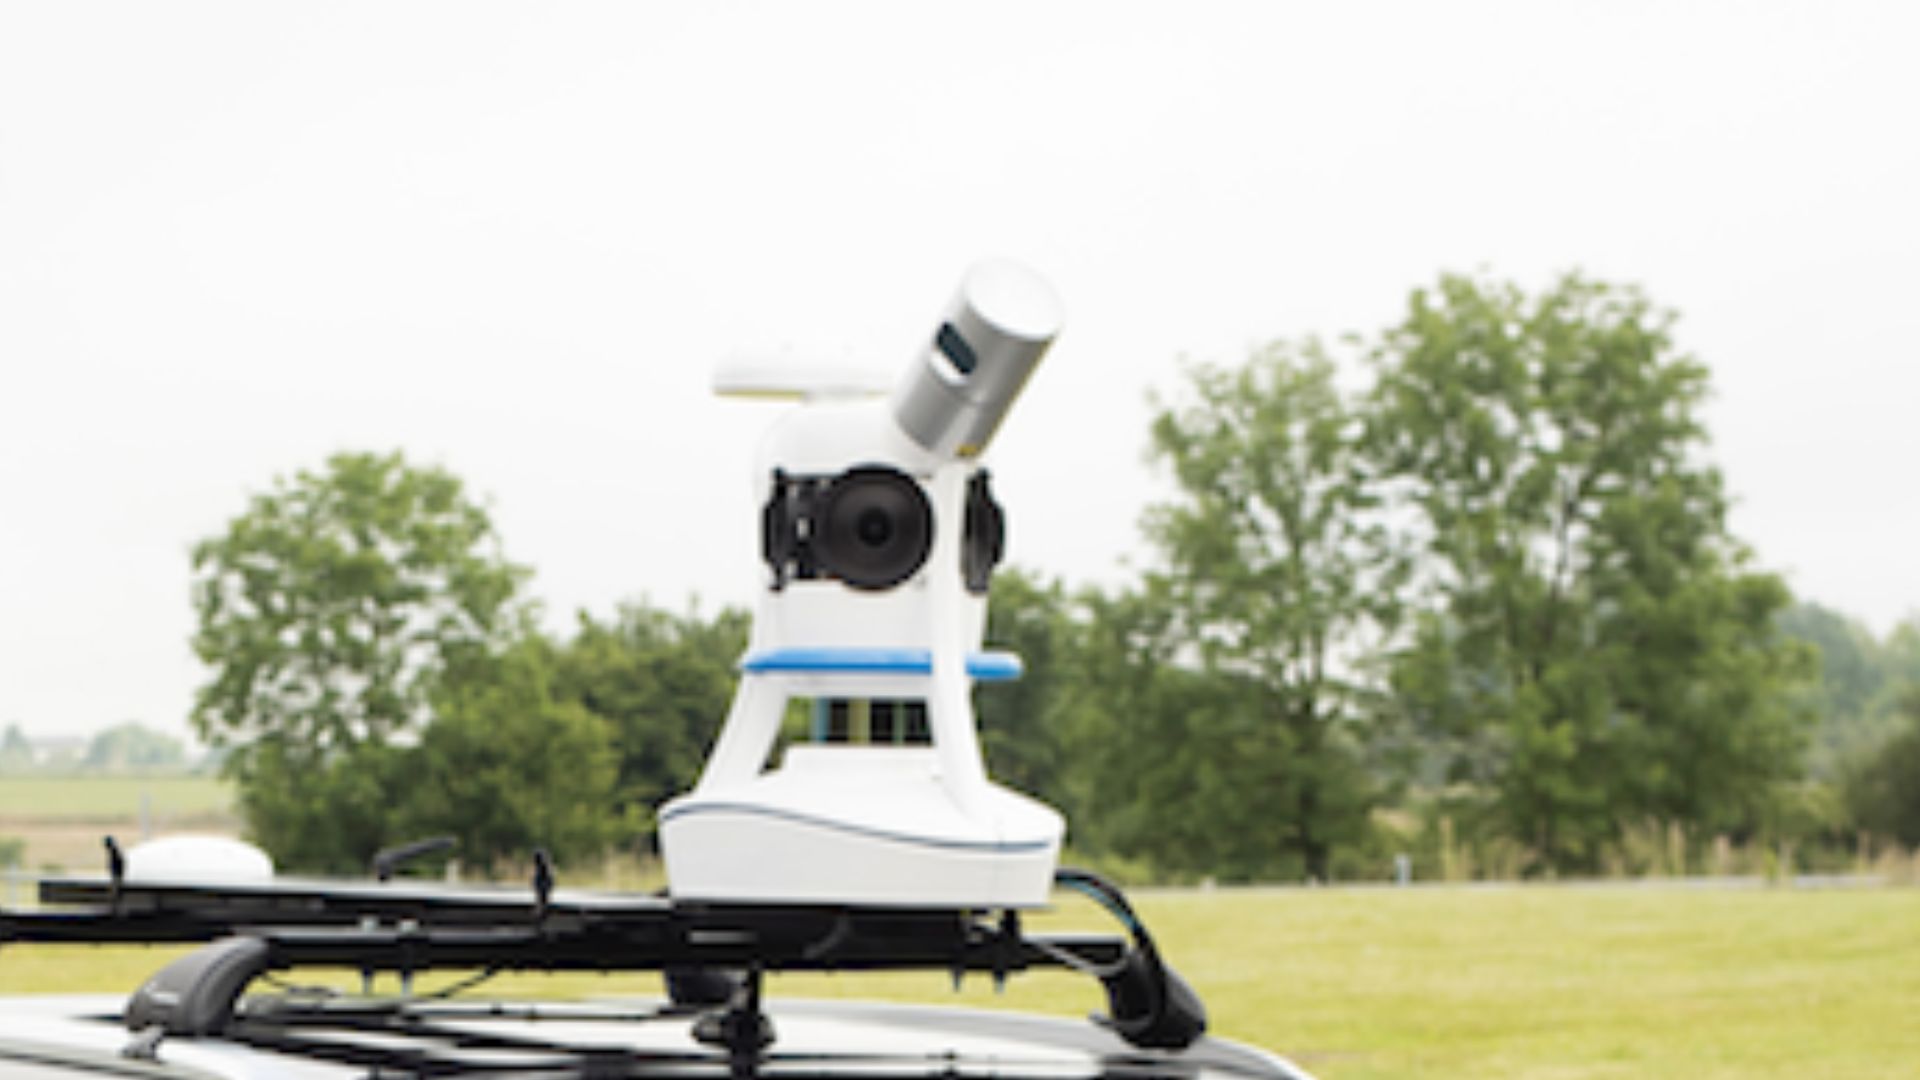
Il vMS3D si presenta come un classico sistema di mappatura mobile (MMS). Integra una telecamera a 360°, un LiDAR rotante e un sistema di navigazione interna con ricevitore GNSS.
Il flusso di lavoro automatico e intuitivo cela i calcoli interni, sottili e al contempo sofisticati, che lo rendono unico. Infatti, il vMS3D è equipaggiato con un LiDAR aggiuntivo utilizzato per il calcolo SLAM.
Dopo l'acquisizione, il software di post-elaborazione - denominato PPiMMS - analizza automaticamente le situazioni in cui il GNSS è sufficiente, quelle in cui è preferibile il sistema inerziale o quelle in cui è richiesto lo SLAM.
Il meglio di GNSS, Inerziale e SLAM
La soluzione vMS3D tiene conto dei vantaggi e degli svantaggi di ciascuna tecnologia, a seconda delle condizioni di utilizzo:
- GNSS: Quando il ricevitore GNSS fornisce dati affidabili, ad esempio in ambienti a cielo aperto, la soluzione si basa sulla sua posizione. Se si verifica un'interruzione o un disturbo del segnale GNSS, il sistema sceglie tra i dati inerziali o quelli basati su SLAM
- SLAM: La posizione calcolata tramite SLAM è preferibile in ambienti densamente popolati, dove gli oggetti circostanti sono molto diversi tra loro e vicini, come nei canyon urbani o nelle foreste. Le capacità dello SLAM sono limitate in ambienti in cui gli oggetti sono troppo lontani o non distinguibili.
- Inerziale: Le informazioni sulle velocità e sull'orientamento fornite dal sistema di navigazione inerziale (INS) sono in grado di assistere la navigazione in tutti i casi in cui GNSS e SLAM sono limitati. Il sistema di navigazione inerziale fornisce rollio e beccheggio per vincolare tutti i dati LiDAR, in modo che la nuvola di punti sia referenziata a livello del suolo. Le velocità di virata sono anch'esse molto utili, specialmente quando si verifica un cambiamento improvviso di direzione. Effettivamente, la compensazione dell'orientamento è richiesta tra due scansioni quando il LiDAR è in movimento.
Ellipse-D, la scelta intelligente di VIAMETRIS
Già molto soddisfatto dell'Ellipse per il suo iMS3D indoor, Jérôme Ninot, fondatore di VIAMETRIS, non ha cercato altrove per scegliere un INS per il suo nuovo e innovativo progetto.
«L'Ellipse INS fornisce dati di velocità davvero molto precisi», afferma il Sig. Ninot.
L'innovativo calcolo SLAM consente a VIAMETRIS di affidarsi a sensori inerziali miniaturizzati ed economici, mentre altri sistemi sul mercato richiedono sistemi inerziali di maggiore precisione. I sensori Ellipse offrono un'accuratezza di assetto pari a 0,1°.
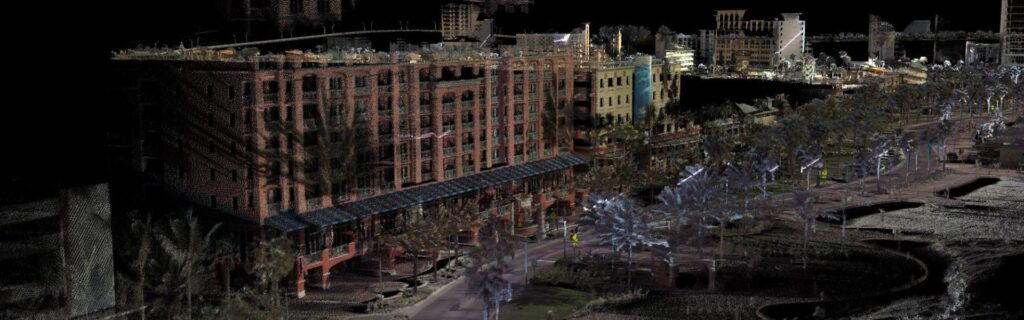
Il Sig. Ninot ha scelto inoltre il modello Ellipse-D per il fattore di forma miniaturizzato all-in-one e per il ricevitore RTK GNSS integrato.
“Con un INS integrato come l'Ellipse-D, che offre un'unica interfaccia di comunicazione e la sincronizzazione integrata con GNSS e LiDAR, siamo stati in grado di concentrarci sulla nostra competenza nello SLAM” aggiunge il CEO, prima di sottolineare che una minore quantità di cavi rappresenta sempre la scelta migliore.
Ellipse-D, un partner per molteplici attività
Integrato in questa soluzione innovativa, l'Ellipse-D svolge diverse funzioni. Innanzitutto, fornisce rollio e beccheggio per vincolare tutti i dati LiDAR, in modo che la nuvola di punti sia referenziata a livello del suolo.
In secondo luogo, le velocità di accostata dell'Ellipse-D sono estremamente utili, soprattutto in presenza di un brusco cambio di direzione. Infatti, è necessaria la compensazione dell'orientamento tra due scansioni quando il LiDAR è in movimento.
Infine, l'Ellipse-D fonde in tempo reale le informazioni inerziali e GNSS per fornire eccellenti misurazioni della velocità, fondamentali anche per assistere continuamente gli algoritmi interni del vMS3D.
Ellipse-D
L'Ellipse-D è un sistema di navigazione inerziale che integra un RTK GNSS a doppia antenna e doppia frequenza, compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input del contamiglia con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Come posso combinare i sistemi inerziali con un LiDAR per la mappatura con droni?
La combinazione dei sistemi inerziali di SBG Systems con il LiDAR per la mappatura tramite drone migliora la precisione e l'affidabilità nell'acquisizione di dati geospaziali precisi.
Ecco come funziona l'integrazione e quali vantaggi offre per la mappatura con i droni:
- Un metodo di telerilevamento che utilizza impulsi laser per misurare le distanze dalla superficie terrestre, creando una mappa 3D dettagliata del terreno o delle strutture.
- L'INS di SBG Systems combina un'Unità di Misura Inerziale (IMU) con i dati GNSS per fornire posizionamento, orientamento (beccheggio, rollio, imbardata) e velocità accurati, anche in ambienti in cui il GNSS non è disponibile.
Il sistema inerziale di SBG è sincronizzato con i dati LiDAR. L'INS traccia con precisione la posizione e l'orientamento del drone, mentre il LiDAR cattura i dettagli del terreno o degli oggetti sottostanti.
Conoscendo l'orientamento preciso del drone, è possibile posizionare con precisione i dati LiDAR nello spazio 3D.
Il componente GNSS fornisce il posizionamento globale, mentre l'IMU offre dati di orientamento e movimento in tempo reale. Questa combinazione garantisce che, anche quando il segnale GNSS è debole o non disponibile (ad esempio, vicino a edifici alti o foreste dense), l'INS possa continuare a tracciare la traiettoria e la posizione del drone, consentendo una mappatura LiDAR coerente.
Che cos’è l’ecoscandaglio multibeam?
L'ecoscandaglio multibeam (MBES) è una tecnica avanzata di rilevamento idrografico utilizzata per mappare il fondale marino e le caratteristiche sottomarine con elevata precisione.
A differenza dei tradizionali ecoscandaglimonofascio che misurano la profondità in un unico punto direttamente sotto l'imbarcazione, l'MBES utilizza una serie di fasci sonar per acquisire simultaneamente misurazioni di profondità su un'ampia fascia di fondale marino. Ciò consente una mappatura dettagliata e ad alta risoluzione del terreno sottomarino, inclusi topografia, caratteristiche geologiche e potenziali pericoli.
I sistemi MBES emettono onde sonore che si propagano nell'acqua, rimbalzano sul fondale marino e ritornano all'imbarcazione. Analizzando il tempo impiegato dagli echi per tornare indietro, il sistema calcola la profondità in diversi punti, creando una mappa completa del paesaggio sottomarino.
Questa tecnologia è fondamentale per diverse applicazioni, tra cui la navigazione, le opere marittime, il monitoraggio ambientale e la prospezione delle risorse, fornendo dati essenziali per la sicurezza delle operazioni marittime e la gestione sostenibile delle risorse marine.
Qual è la differenza tra RTK e PPK?
Il Real-Time Kinematic (RTK) è una tecnica di posizionamento in cui le correzioni GNSS vengono trasmesse quasi in tempo reale, tipicamente utilizzando un flusso di correzione in formato RTCM. Tuttavia, possono sorgere difficoltà nel garantire le correzioni GNSS, in particolare per quanto riguarda la loro completezza, disponibilità, copertura e compatibilità.
Il principale vantaggio del PPK rispetto alla post-elaborazione RTK consiste nel fatto che le attività di elaborazione dei dati possono essere ottimizzate durante la post-elaborazione, comprese l'elaborazione in avanti e quella a ritroso, mentre nell'elaborazione in tempo reale qualsiasi interruzione o incompatibilità nelle correzioni e nella loro trasmissione comporta una minore precisione di posizionamento.
Un primo vantaggio chiave del post-processing GNSS (PPK) rispetto al tempo reale (RTK) è che il sistema utilizzato sul campo non necessita di un collegamento dati/radio per immettere le correzioni RTCM provenienti dalle CORS nel sistema INS/GNSS.
Il principale ostacolo all'adozione della post-elaborazione è la necessità che l'applicazione finale agisca sull'ambiente. D'altra parte, se la vostra applicazione è in grado di sopportare il tempo di elaborazione aggiuntivo necessario per generare una traiettoria ottimizzata, ciò migliorerà notevolmente la qualità dei dati per tutti i vostri risultati finali.
