Mappatura di interni con Back-pack
L'Ellipse-D RTK INS facilita il calcolo SLAM, sincronizzando LiDAR e Camera.
“Sono anni che lavoriamo con SBG Systems e in particolare con la Serie Ellipse. Abbiamo sempre fatto affidamento su questi robusti sensori inerziali.” | Jérôme N., Fondatore di VIAMETRIS
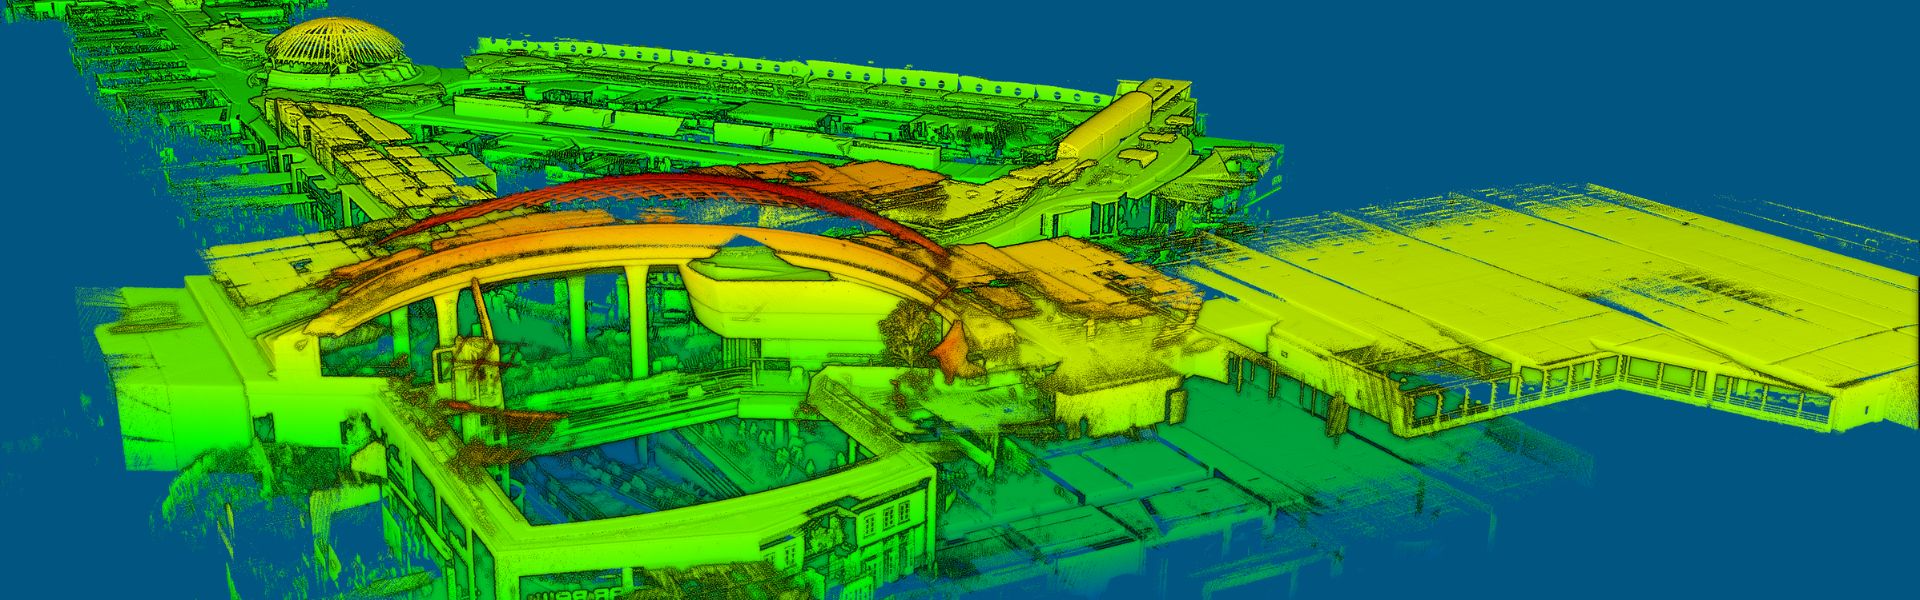
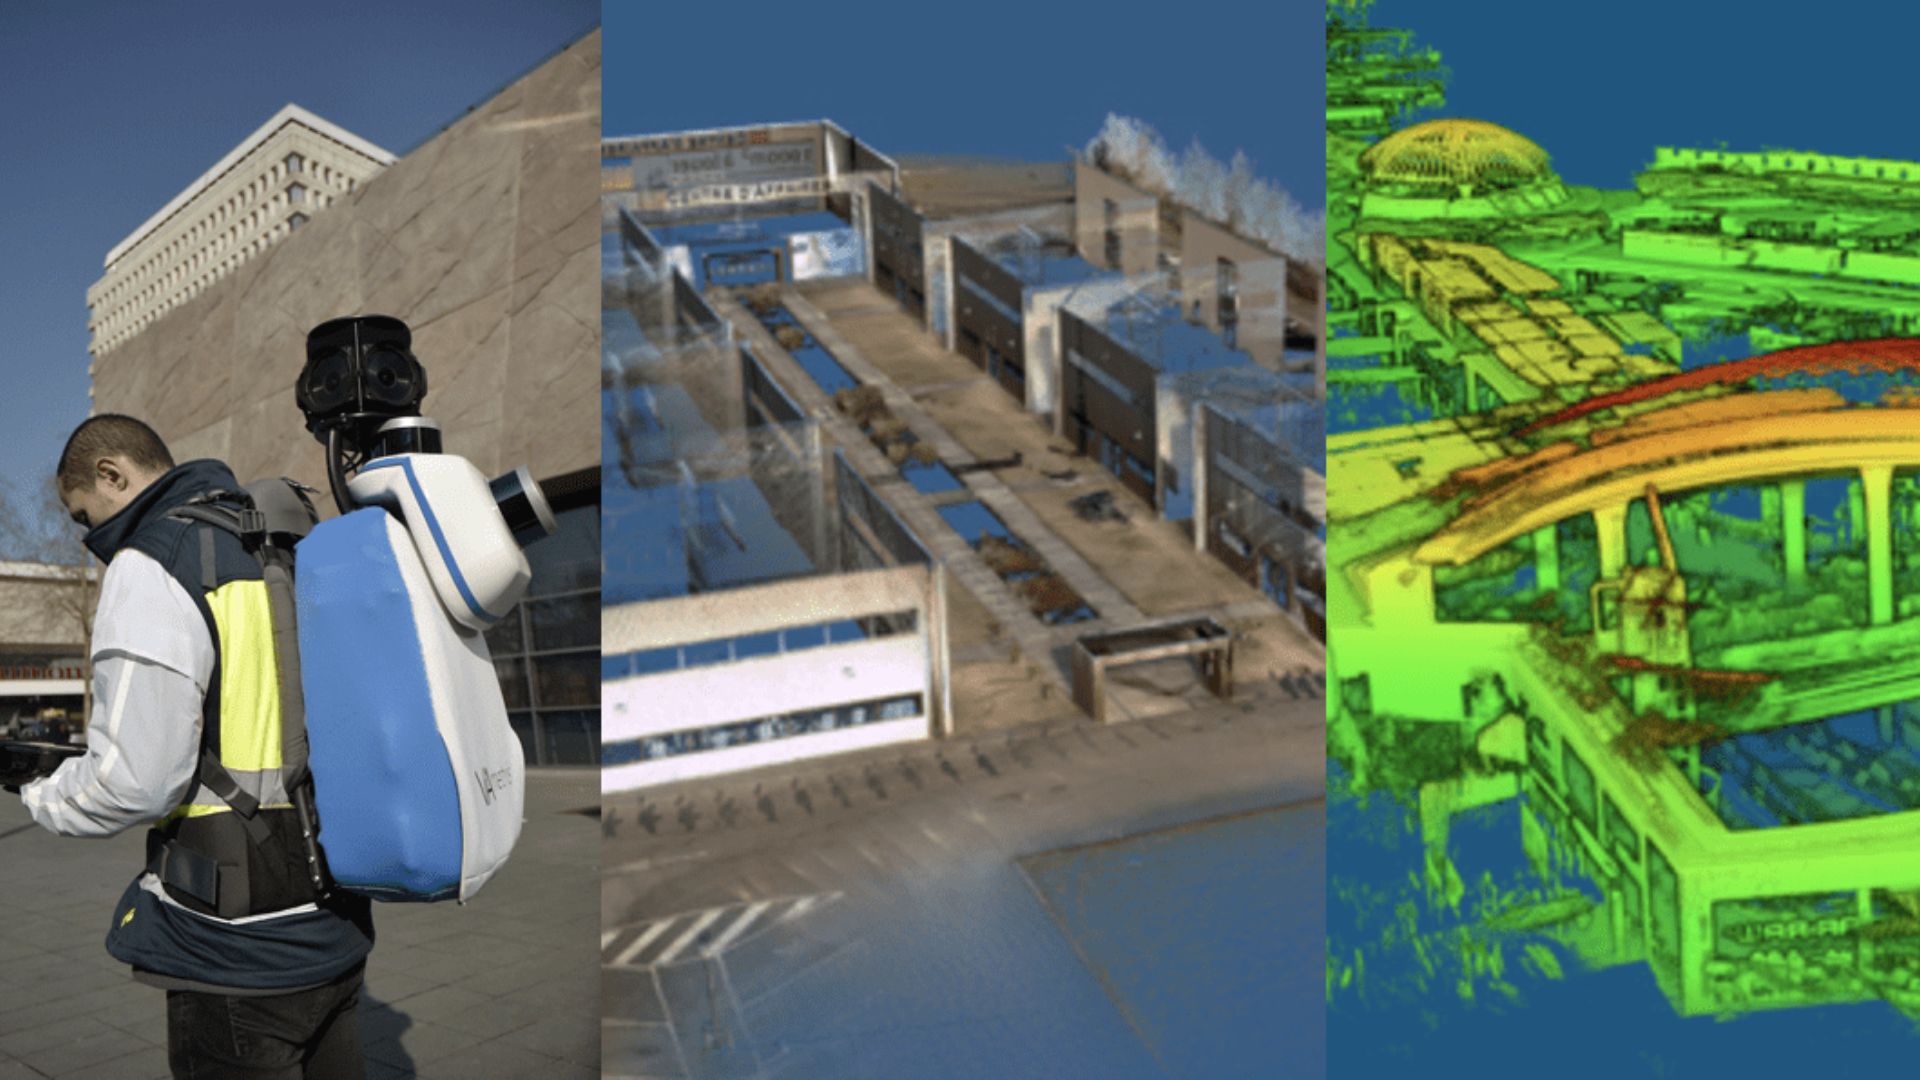
Sistema di scansione mobile basato su zaino
Il bMS3D-360 è stato progettato per gli ambienti più difficili. Integra due sensori LiDAR Velodyne, una telecamera a 360 gradi Lady-bug, l'Ellipse-D, il sistema di navigazione inerziale SBG con ricevitore GNSS L1/L2 interno e un computer.
Un flusso di lavoro 7 volte più veloce
Il flusso di lavoro è semplice. Il rilevatore avvia il sistema, verifica su un tablet che le informazioni GNSS e inerziali vengano elaborate e inizia il rilievo.
Tornato in ufficio, l'utente avvia il software di post-processamento INS/GNSS per aumentare la precisione di orientamento e posizione, quindi utilizza il software VIAMETRIS per georeferenziare e colorare la nuvola di punti.
I dati raccolti sono pronti per essere importati nei software di progettazione più comuni. Questo flusso di lavoro risulta 7 volte più veloce rispetto a un metodo tradizionale.
Non ci sono dati mancanti; la nuvola di punti può essere utilizzata per ulteriori misurazioni, il che si traduce in un risparmio di tempo e spese di viaggio.
Oltre alle comprovate prestazioni del bMS3D-360, alcuni dettagli fanno la differenza sul mercato, come la telecamera a 360° posizionata su un palo retrattile per un campo visivo più ampio quando è estesa e una maggiore sicurezza quando è retratta (alcuni tetti possono essere molto bassi, nei parcheggi per esempio).
È l'unico zaino a offrire una telecamera di questo tipo, il che semplifica notevolmente il lavoro di trattamento. Durante la navigazione nella nuvola di punti, l'utente apre un'unica immagine dell'ambiente scansionato a 360° invece di guardare 4 diversi punti di vista della telecamera.
Quando il GNSS incontra fonti di disturbo, l'INS mantiene la traiettoria laddove la tecnologia SLAM risulta limitata.
L'INS e RTK a supporto del calcolo SLAM
L'Ellipse-D è un sistema di navigazione inerziale molto compatto che integra un ricevitore GNSS L1/L2. Questo INS di grado industriale calcola rollio, beccheggio, heading e posizione grazie all'Extended Kalman Filtering integrato.
In tempo reale, i dati di orientamento dell'Ellipse-D vengono utilizzati per correggere l'assetto dell'attrezzatura e supportare l'heading calcolato dal SLAM.
Infatti, se l'heading basato su SLAM è fornito a 20 Hz, l'heading basato su inerziale è fornito a 200 Hz. Tra due informazioni SLAM, l'INS mantiene l'heading robusto.
Il ricevitore GNSS fornisce il posizionamento assoluto alla nuvola di punti e aggiunge un vincolo di altitudine. Inoltre, quando le perturbazioni influiscono sul GNSS, l'INS mantiene la traiettoria laddove la tecnologia SLAM fallisce. Ad esempio, nei parcheggi senza oggetti vicini per la misurazione LiDAR, l'INS garantisce una navigazione precisa.
Jérôme Ninot, fondatore di VIAMETRIS, spiega questa scelta: “Sono anni che lavoriamo con SBG Systems e in particolare con la serie Ellipse. Abbiamo sempre fatto affidamento su questi robusti sensori inerziali, quindi quando si è trattato di scegliere un sistema INS/GNSS per il nostro zaino, siamo stati lieti che l'Ellipse-D integrasse già un ricevitore GNSS.”
È sempre un risparmio di tempo non integrare un'attrezzatura aggiuntiva, insiste Jérôme.
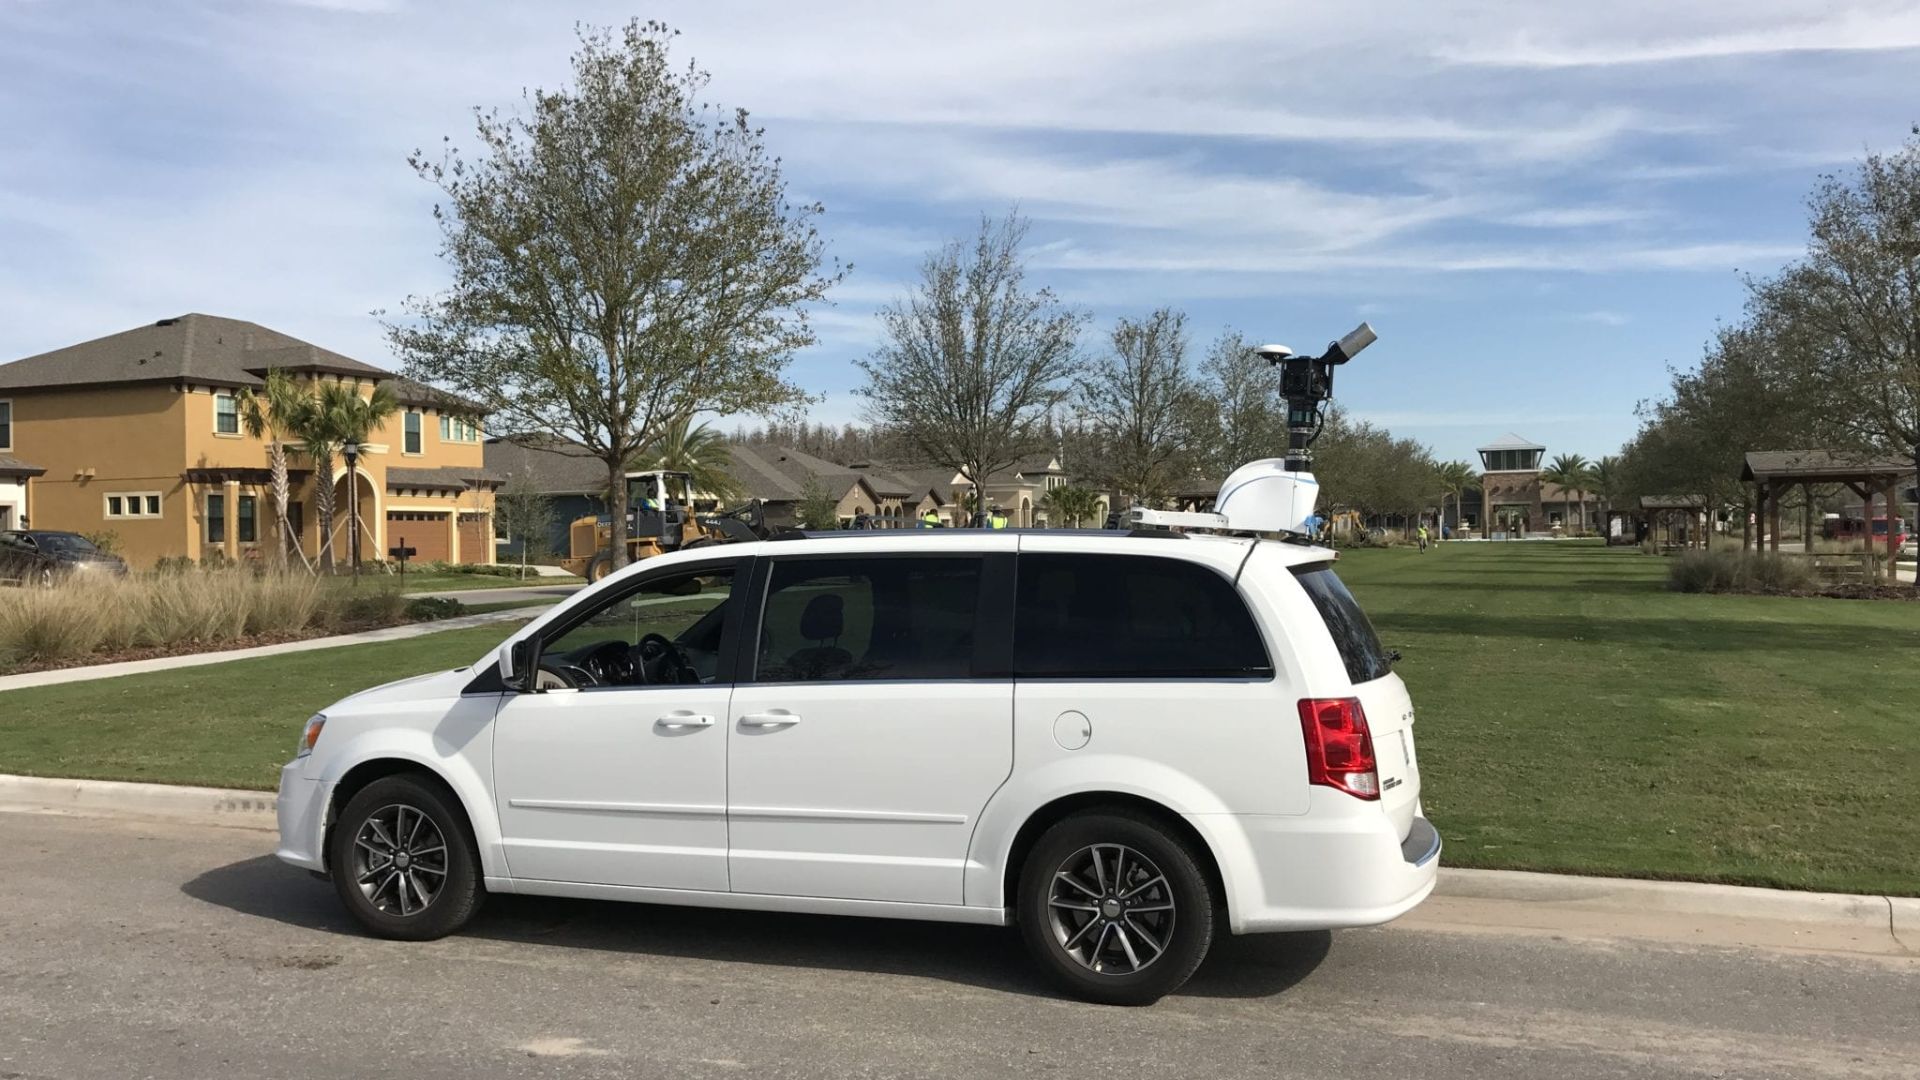
Ellipse-D
L'Ellipse-D è un sistema di navigazione inerziale che integra un RTK GNSS a doppia antenna e doppia frequenza, compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input del contamiglia con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Come posso combinare i sistemi inerziali con un LiDAR per la mappatura con droni?
La combinazione dei sistemi inerziali di SBG Systems con il LiDAR per la mappatura tramite drone migliora la precisione e l'affidabilità nell'acquisizione di dati geospaziali precisi.
Ecco come funziona l'integrazione e quali vantaggi offre per la mappatura con i droni:
- Un metodo di telerilevamento che utilizza impulsi laser per misurare le distanze dalla superficie terrestre, creando una mappa 3D dettagliata del terreno o delle strutture.
- L'INS di SBG Systems combina un'Unità di Misura Inerziale (IMU) con i dati GNSS per fornire posizionamento, orientamento (beccheggio, rollio, imbardata) e velocità accurati, anche in ambienti in cui il GNSS non è disponibile.
Il sistema inerziale di SBG è sincronizzato con i dati LiDAR. L'INS traccia con precisione la posizione e l'orientamento del drone, mentre il LiDAR cattura i dettagli del terreno o degli oggetti sottostanti.
Conoscendo l'orientamento preciso del drone, è possibile posizionare con precisione i dati LiDAR nello spazio 3D.
Il componente GNSS fornisce il posizionamento globale, mentre l'IMU offre dati di orientamento e movimento in tempo reale. Questa combinazione garantisce che, anche quando il segnale GNSS è debole o non disponibile (ad esempio, vicino a edifici alti o foreste dense), l'INS possa continuare a tracciare la traiettoria e la posizione del drone, consentendo una mappatura LiDAR coerente.
Cosa significa localizzazione e mappatura simultanee?
Localizzazione e Mappatura Simultanea (SLAM) è una tecnica computazionale che consente a un robot, veicolo o dispositivo di costruire una mappa di un ambiente sconosciuto determinando contemporaneamente la propria posizione all'interno di tale mappa.
Combina dati provenienti da vari sensori (ad es. telecamere, LiDAR, radar, IMU, GNSS) con algoritmi come il filtraggio o l'ottimizzazione per ottenere mappatura e navigazione in tempo reale.
Lo SLAM consente ai sistemi autonomi di navigare e comprendere l'ambiente circostante senza mappe preesistenti o GPS.
