Découvrez nos solutions équipées de gyroscopes à faible bruit :



Gyroscope

Un gyroscope est un capteur qui mesure la vitesse de rotation par rapport à un référentiel inertiel. Par conséquent, il capture tous les changements d'orientation ultérieurs lors d'une rotation. De plus, le référentiel terrestre étant lui-même en rotation, un gyroscope posé au sol détectera également la vitesse de rotation de la Terre, soit environ 15° par heure. Les gyroscopes expriment généralement leur sortie en degrés par seconde (°/s) ou en radians par seconde (rad/s).
Comment cela fonctionne-t-il ?
Dans les applications pratiques, les systèmes intègrent les vitesses de rotation à haute fréquence pour déterminer l'orientation du capteur avec une grande précision. Ce principe constitue donc le fondement de tous les capteurs inertiels, y compris les gyroscopes verticaux, les systèmes de référence de cap et d'attitude (AHRS), les unités de référence de mouvement (MRU) et les systèmes de navigation inertielle (INS).
De plus, ils jouent un rôle essentiel dans la détermination de la position et de la vitesse au sein des architectures INS. Par ailleurs, les gyroscopes les plus performants — généralement des gyroscopes à fibre optique (FOG) en boucle fermée — mesurent directement la rotation de la Terre sans nécessiter d'estimation de dérive. Par conséquent, ces capteurs peuvent déterminer le cap sans s'appuyer sur aucune référence externe, une fonctionnalité appelée gyrocompassante. Il existe toutefois d'autres techniques pour déterminer le cap, ce qui permet d'alléger les contraintes strictes pesant sur cette technologie.
Les effets Coriolis et Sagnac dans les gyroscopes
En ce qui concerne leur principe de fonctionnement, les gyroscopes de SBG Systems utilisent deux effets physiques principaux pour mesurer la rotation : l'effet Coriolis et l'effet Sagnac. Plus précisément, l'effet Coriolis est exploité par les gyroscopes MEMS. Lorsqu'une masse sismique vibre selon l'axe X, une rotation autour de l'axe Z perpendiculaire génère une force qui provoque un mouvement selon l'axe Y.
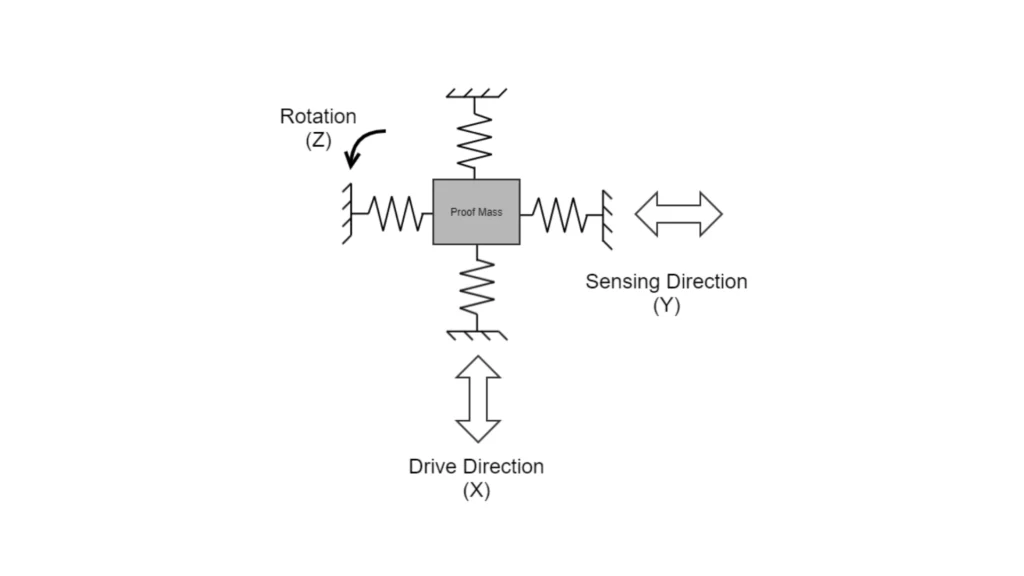
Par conséquent, plusieurs architectures MEMS mettent en œuvre ce principe, utilisant généralement des anneaux ou des poutres vibrantes. Notamment, les performances réelles de ces gyroscopes varient en fonction de facteurs tels que la taille et la qualité des éléments MEMS, le boîtier du capteur, ainsi que les techniques de traitement mécanique et du signal.
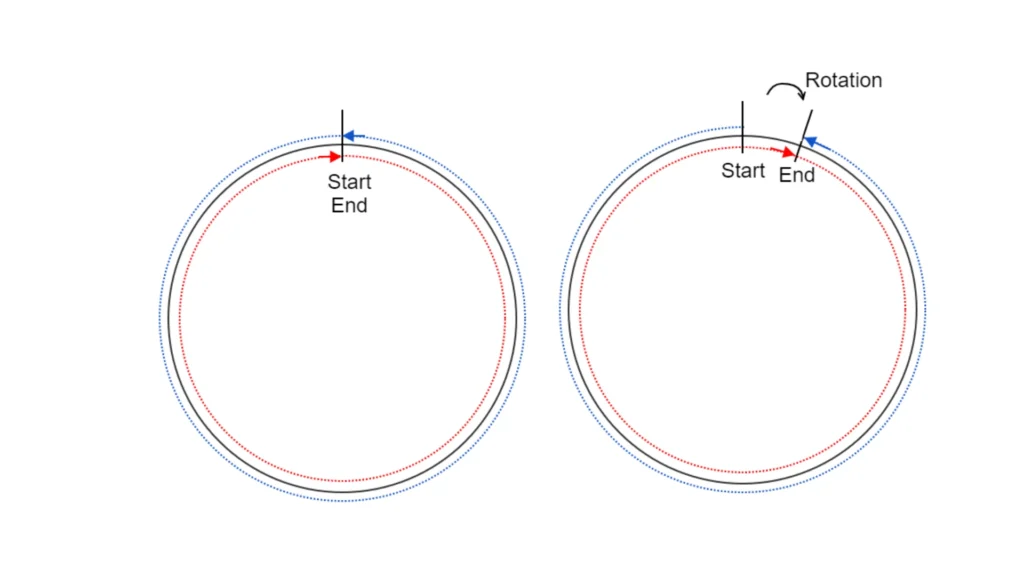
Les gyroscopes optiques, tels que les FOG, exploitent l'effet Sagnac pour mesurer la rotation. Dans cette méthode, deux sources lumineuses bouclent en sens inverse — l'une dans le sens des aiguilles d'une montre et l'autre dans le sens inverse. En l'absence de rotation, les ondes lumineuses arrivent simultanément ; en revanche, lors d'une rotation, un trajet s'allonge tandis que l'autre raccourcit. Cela génère par conséquent des interférences, qui peuvent être mesurées pour déduire la vitesse angulaire.
Applications des gyroscopes en navigation inertielle
Ensemble, ces principes permettent aux gyroscopes de fournir des données de mouvement précises et fiables dans un large éventail d'applications.
Aviation
En aviation, ils sont essentiels pour la navigation et la stabilité des aéronefs. Ils sont utilisés dans les systèmes suivants :
- Indicateurs d'attitude : Ces instruments affichent l'orientation de l'aéronef par rapport à l'horizon, aidant les pilotes à maintenir des angles de tangage et de roulis corrects.
- Systèmes de pilotage automatique : Les gyroscopes fournissent des informations de retour aux systèmes de pilotage automatique, permettant le contrôle automatique du cap, de l'altitude et de la trajectoire de l'aéronef.
- Systèmes de navigation inertielle (INS) : Les INS s'appuient sur des gyroscopes pour suivre le mouvement et l'orientation de l'aéronef, fournissant des informations de positionnement précises même lorsque les signaux GPS ne sont pas disponibles.
Navigation maritime
En matière de navigation maritime, les gyroscopes contribuent à maintenir la stabilité et le cap des navires et des sous-marins :
- Gyroscopes de cap : Les compas gyro-directionnels fournissent des informations directionnelles précises, indépendantes du champ magnétique terrestre, aidant les navigateurs à maintenir un cap stable.
- Les systèmes de stabilisation utilisent ces capteurs pour réduire le roulis et le tangage, améliorant ainsi le confort des passagers et garantissant la sécurité.
Spatiale
Pour les engins spatiaux et les satellites, les gyroscopes sont indispensables à l'orientation et au contrôle :
- Systèmes de contrôle d'attitude : Les gyroscopes aident à contrôler l'orientation des engins spatiaux en fournissant des mesures précises des mouvements de rotation, ce qui est crucial pour des tâches telles que l'amarrage, le positionnement et les manœuvres.
- Unités de mesure inertielle (IMU) : Les IMU, qui intègrent des gyroscopes, assurent la navigation et la stabilisation pour garantir un positionnement et un contrôle précis dans l'espace.
