Un INS sélectionné pour le projet de localisation ferroviaire certifiable (CLUG)
L'INS/GNSS de SBG choisi pour un projet de localisation ferroviaire certifiable (CLUG) mené par de grandes entreprises ferroviaires européennes.
« SBG Systems fournit d'excellents capteurs inertiels. Il était important pour nous de travailler avec un fournisseur local et fiable. » | Valentin B. – Chef de projet de localisation des trains à la SNCF
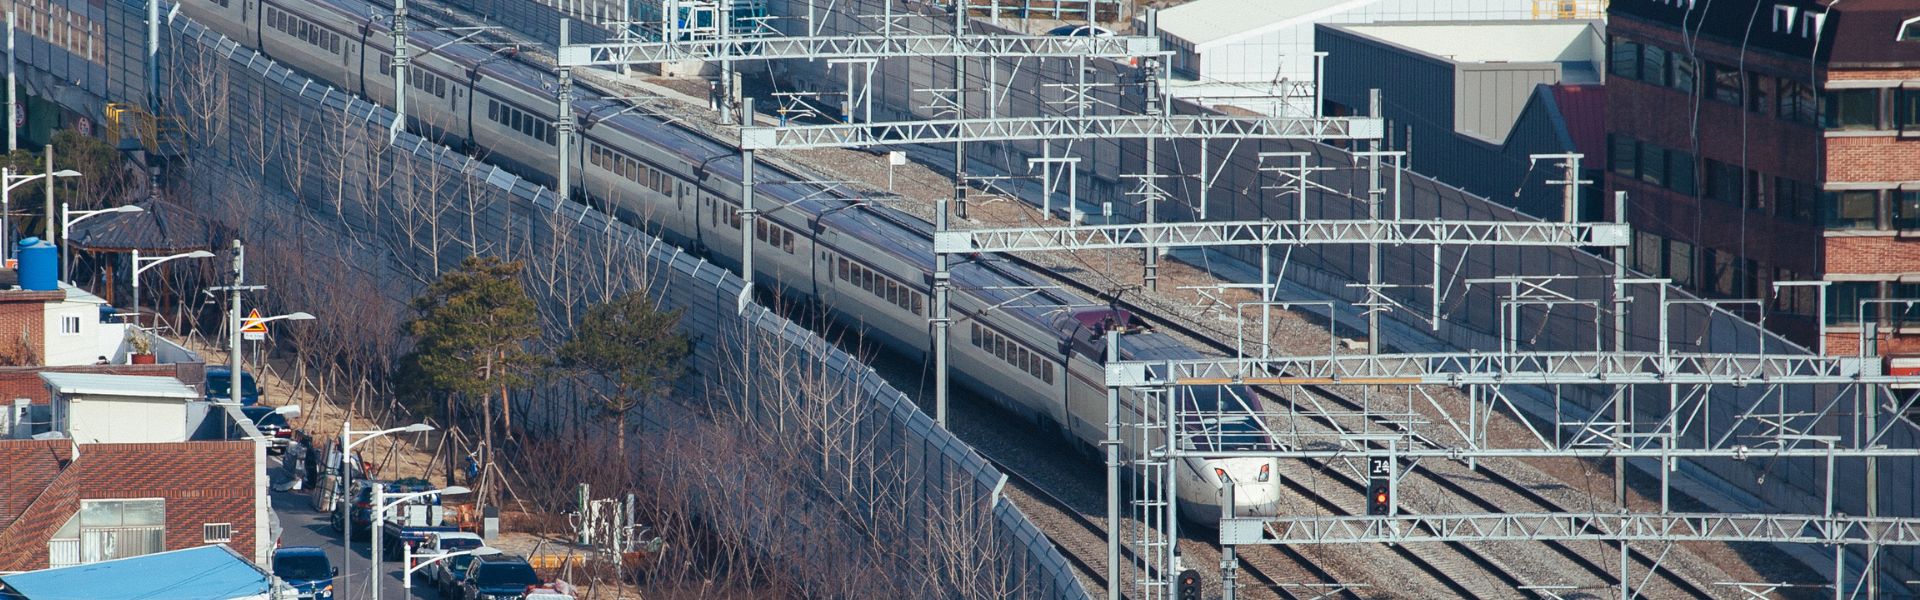
Avec la numérisation des services de transport, la localisation des trains en temps réel est devenue de plus en plus importante pour le secteur ferroviaire européen et les voyageurs européens.
Actuellement, la position du train à des fins de signalisation repose sur des équipements de voie tels que les circuits de voie ou les compteurs d'essieux, qui sont des dispositifs installés à intervalles réguliers le long de la voie ferrée. L'utilisation du GNSS pourrait changer la donne pour le réseau ferroviaire européen.
Qu'est-ce que le projet CLUG ?
Le projet CLUG signifie « Certifiable Localization Unit with GNSS ».
Il s'agit d'un projet de 2 ans (débutant en janvier 2020) regroupant un consortium vaste et complet de différents partenaires comprenant des entreprises ferroviaires (SNCF, DB NETZ et SBB), des industries de signalisation ferroviaire (CAF et Siemens), des spécialistes de la navigation (Airbus Defence and Space, Naventik, FDC), un institut de recherche (ENAC) et un expert en certification (Navcert).
Il combine le GNSS avec d'autres capteurs comme une IMU et un odomètre pour fournir une localisation des trains continue et précise. De plus, cette localisation pourrait s'intégrer de manière transparente dans le futur système européen de gestion du trafic ferroviaire (ERTMS).
Le projet CLUG, financé par l'UE, évaluera la création d'une unité de localisation embarquée à sécurité intrinsèque, dotée des 4 caractéristiques suivantes :
– Une unité de localisation multisenseur embarquée à sécurité intrinsèque composée d'un cœur de navigation (IMU, tachymètre, etc.) référencé à l'aide du GNSS, d'une carte des voies et d'un nombre minimal de points de référence ;
– Un système de localisation embarqué en continu qui fournit l'emplacement, la vitesse et d'autres dynamiques du train ;
– Opérationnel et interopérable sur l'ensemble du réseau ferroviaire européen ;
– Il sera compatible avec la TSI ERTMS actuelle ou avec ses évolutions futures.
Pourquoi pourrait-il révolutionner le réseau ferroviaire européen ?
En permettant une réduction significative des équipements en bord de voie – ce qui signifie également des équipements moins fragiles et vulnérables – et en améliorant les performances de localisation, le projet CLUG pourrait changer la donne pour le réseau ferroviaire européen.
En fin de compte, ce projet constitue la technologie clé indispensable au développement pérenne de la numérisation et de l'automatisation du secteur ferroviaire.
Efficacité, ponctualité et sécurité : cette future technologie ferroviaire répondra aux besoins croissants de mobilité de tous les voyageurs européens et leur offrira une expérience client améliorée.
Projet de localisation ferroviaire certifiable (CLUG) mené par de grandes entreprises ferroviaires européennes
Deux systèmes de navigation inertielle différents soutiennent les expérimentations du projet CLUG. De plus, la SNCF a apprécié de travailler avec un fournisseur local fiable tel que SBG Systems.
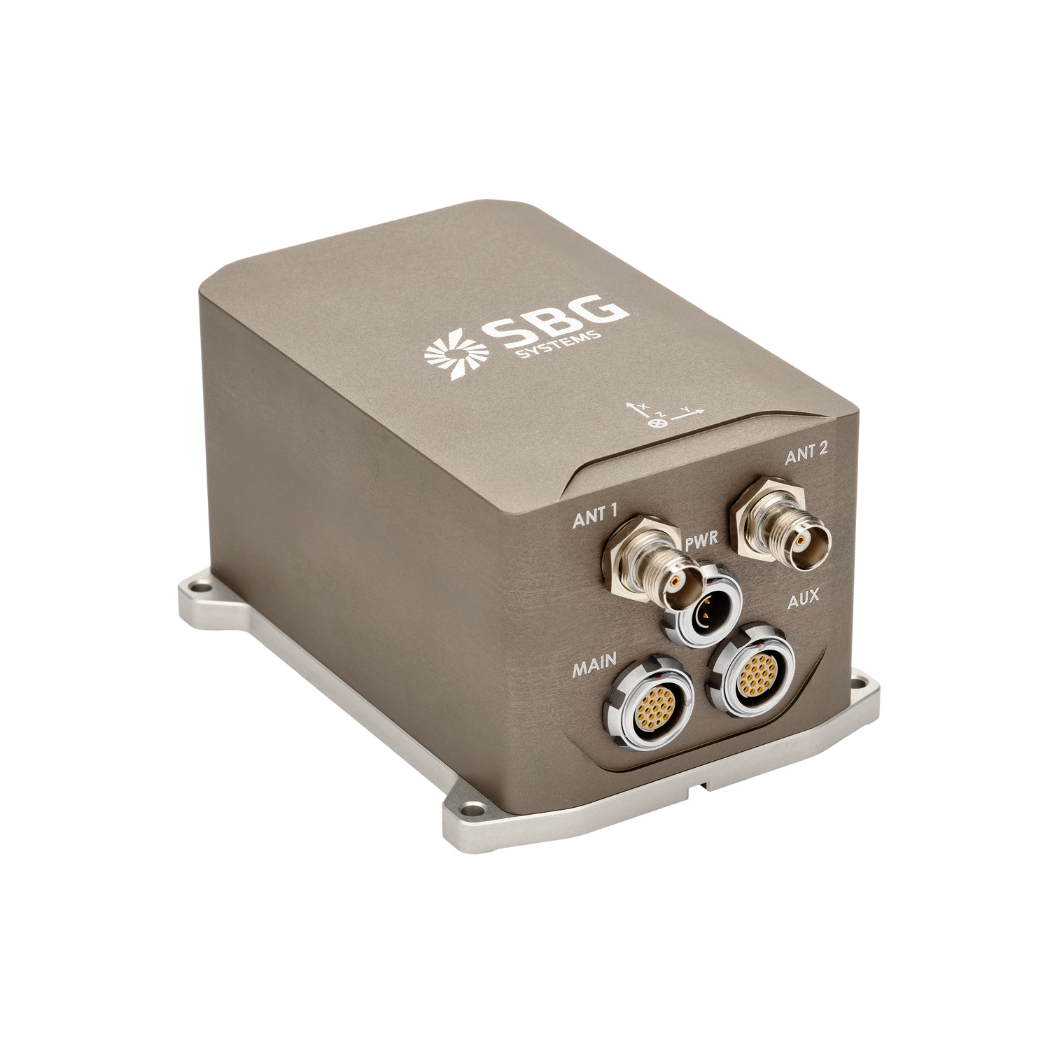
Tout d'abord, l'Apogee-D offre un INS tout-en-un avec un récepteur GNSS tri-fréquence. Il offre une attitude (0,008°), un cap vrai (0,015°) et une position de haute précision.
Ensuite, l'Ekinox-E agit comme un INS à aide externe. De plus, les utilisateurs peuvent le connecter à n'importe quel récepteur GNSS externe de leur choix. Il fournit une attitude allant jusqu'à 0,02° en temps réel. En outre, il se couple à un récepteur GNSS pour le cap vrai (0,05°) et une position continue en cas de perte du signal GNSS.
L'équipe du CLUG connecte également un odomètre aux deux INS pour plus de précision, en particulier dans les longs tunnels. De plus, ils utilisent les données brutes de l'INS pour améliorer les performances.
Enfin, Airbus Defence and Space a conçu l'algorithme de localisation. Ils utilisent les données inertielles et GNSS de l'Apogee, post-traitées, comme référence pour les tests.
Comme tous les capteurs inertiels SBG, l'Apogee-D et l'Ekinox-E bénéficient d'un processus approfondi de test, de tri et d'étalonnage.
Chaque capteur est étalonné individuellement de -40°C à 85°C et est livré avec son rapport d'étalonnage. Les capteurs sont testés, et seuls ceux qui répondent aux spécifications sont livrés. Ce processus garantit le plus haut niveau de fiabilité.
L'INS de SBG Systems utilisé dans la localisation des trains
Les INS Apogee et Ekinox fournissent des données fusionnées en temps réel et permettent un post-traitement avec un enregistreur de données intégré. De plus, le logiciel PPK interne de SBG, Qinertia, simplifie le post-traitement. Qinertia intègre une fonction VBS unique pour l'intégration automatique des corrections.
Par ailleurs, la technologie VBS transforme la cartographie de corridors sur des centaines de kilomètres de voies ferrées en une opération fluide. Les résultats finaux de cette expérimentation sont attendus pour décembre 2021.
Enfin, suivez chaque étape de ce parcours technique sur le site web de CLUG et sur les réseaux sociaux.
Apogee-D
L'Ellipse-D est un système de navigation inertielle intégrant une double antenne et un GNSS RTK bi-fréquence. Notre INS est compatible avec notre logiciel de post-traitement Qinertia.
Conçu pour les applications robotiques et géospatiales, il peut fusionner l'entrée d'un odomètre avec un signal Pulse ou CAN OBDII pour une précision d'estime améliorée.
Demander un devis pour l'Apogee-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
Qu'est-ce que le post-traitement GNSS ?
Le post-traitement GNSS, ou PPK, est une méthode qui consiste à traiter les mesures de données GNSS brutes enregistrées sur un récepteur GNSS après la phase d'acquisition des données. Celles-ci peuvent être combinées avec d'autres sources de mesures GNSS pour obtenir la trajectoire cinématique la plus complète et la plus précise pour ce récepteur GNSS, y compris dans les environnements les plus exigeants.
Ces autres sources peuvent être une station de base GNSS locale située sur ou à proximité du projet d'acquisition de données, ou des stations permanentes existantes (CORS) généralement proposées par des organismes gouvernementaux et/ou des fournisseurs de réseaux CORS commerciaux.
Un logiciel de Post-Processing Kinematic (PPK) peut exploiter les informations d'orbite et d'horloge des satellites GNSS disponibles gratuitement, afin d'améliorer encore la précision. Le PPK permet la détermination précise de la position d'une station de base GNSS locale dans un système de référence de coordonnées global absolu, qui est utilisé.
Le logiciel PPK prend également en charge les transformations complexes entre différents référentiels de coordonnées pour les besoins des projets d'ingénierie.
En d'autres termes, il permet d'accéder à des corrections, d'améliorer la précision du projet, et peut même corriger les pertes ou erreurs de données survenues pendant le levé ou l'installation après la mission.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Quelle est la différence entre le RTK et le PPK ?
Le temps réel cinématique (RTK) est une technique de positionnement où les corrections GNSS sont transmises en quasi-temps réel, généralement à l'aide d'un flux de correction au format RTCM. Des difficultés peuvent toutefois survenir pour garantir les corrections GNSS, en particulier leur exhaustivité, leur disponibilité, leur couverture et leur compatibilité.
Le principal avantage du post-traitement PPK par rapport au RTK est que les opérations de traitement des données peuvent être optimisées en post-traitement, incluant un traitement vers l'avant et vers l'arrière, tandis qu'en temps réel, toute interruption ou incompatibilité dans les corrections et leur transmission entraînera un positionnement d'une précision moindre.
Un premier avantage clé du post-traitement GNSS (PPK) par rapport au temps réel (RTK) est que le système utilisé sur le terrain n'a pas besoin de liaison de données (datalink)/radio pour injecter les corrections RTCM provenant des CORS dans le système INS/GNSS.
La principale limite à l'adoption du post-traitement est la nécessité pour l'application finale d'agir sur l'environnement. En revanche, si votre application peut tolérer le temps de traitement supplémentaire nécessaire pour produire une trajectoire optimisée, cela améliorera considérablement la qualité des données pour l'ensemble de vos livrables.
