Challenge Hyperloop
L'équipe UCI a utilisé l'INS miniature Ellipse-N pour mesurer la position, la vitesse et l'accélération de leur nacelle.
“Nous avons été plus que satisfaits des résultats fournis par l'Ellipse-N. C'était la source de données la plus fiable que nous ayons obtenue.” | Andrew T., Capitaine de l'équipe HyperXite
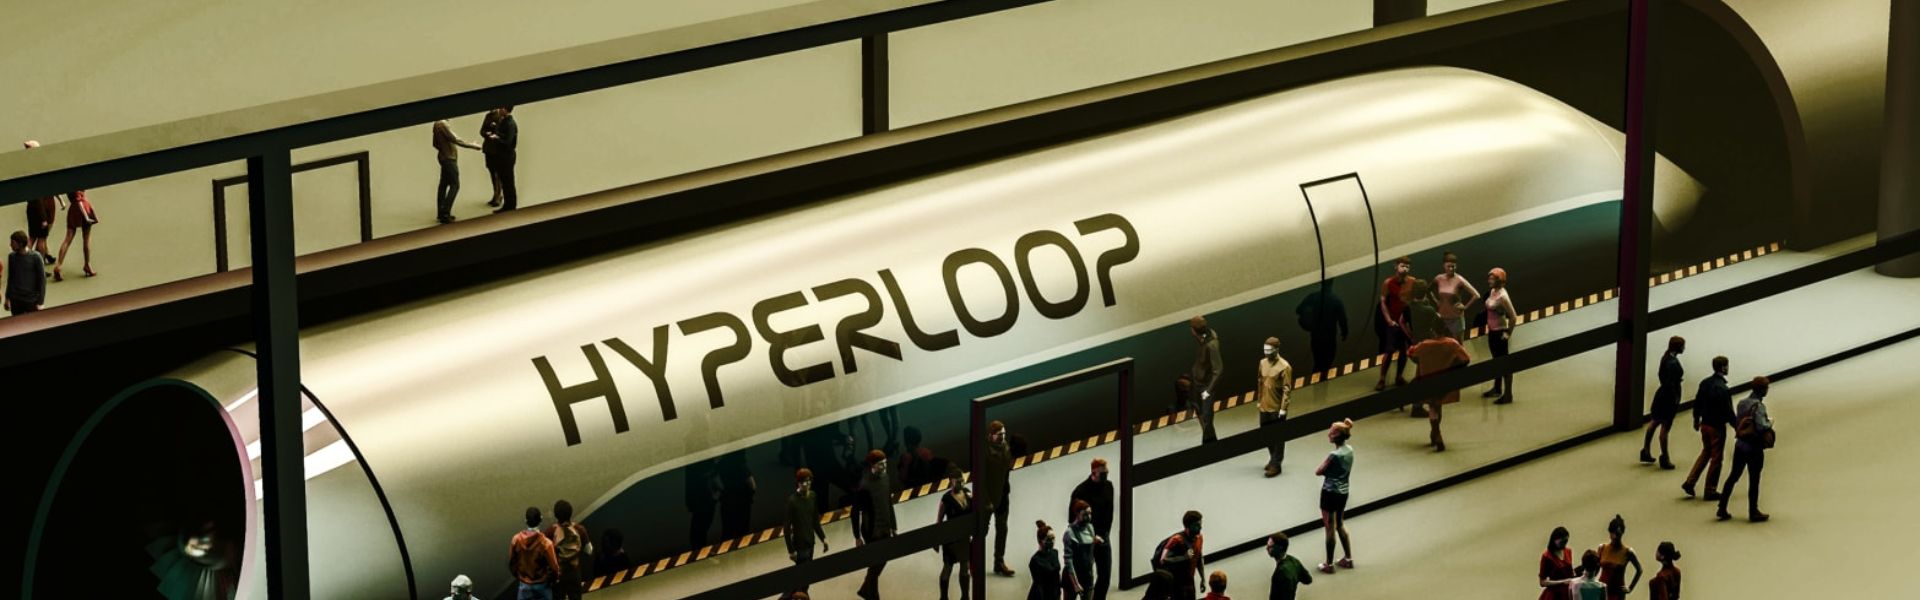
HyperXite, l'équipe de l'université UCI, a participé à la deuxième compétition Hyperloop. Elle s'est classée première parmi les équipes Hyperloop américaines et deuxième mondiale pour la lévitation par coussin d'air. Pour cela, ils ont utilisé l'INS miniature Ellipse-N afin de mesurer la position, la vitesse et l'accélération de leur nacelle.
Concept Hyperloop
Le Hyperloop est un concept fascinant qui vise à accroître l'efficacité des transports. Il consiste en un tube étanche dans lequel une capsule peut se déplacer sans résistance à l'air ni frottement, transportant des personnes ou des objets à grande vitesse avec une excellente efficacité énergétique.
En 2015, SpaceX a parrainé la première compétition Hyperloop Pod, où des équipes ont construit un prototype à échelle réduite pour démontrer la faisabilité technique de divers aspects du concept Hyperloop. HyperXite, l'équipe de l'Université de Californie à Irvine (UCI), a participé à la deuxième compétition Hyperloop en utilisant l'Ellipse-N de SBG Systems.
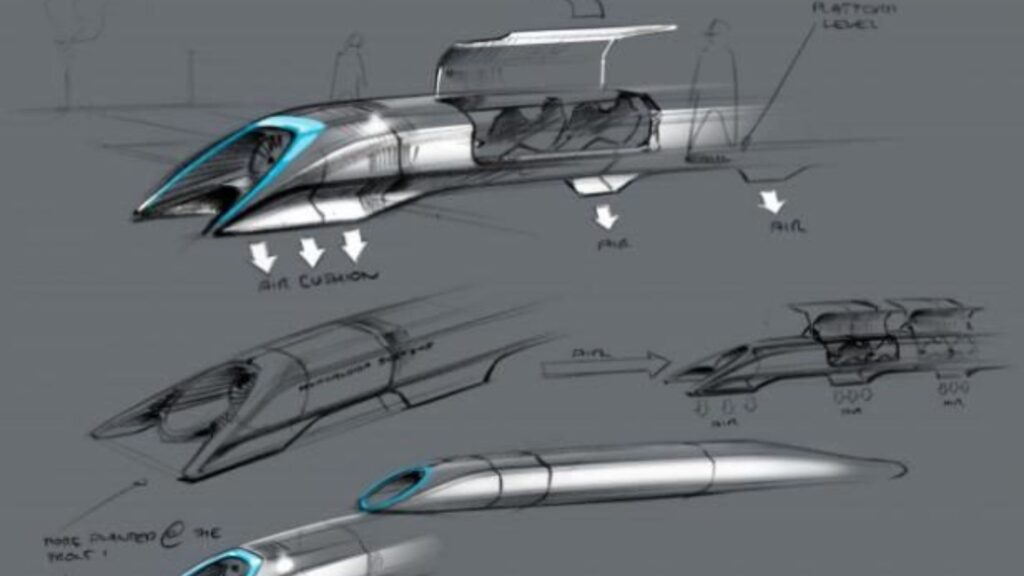
La Compétition II est désormais terminée, et HyperXite se classe au 1er rang des équipes Hyperloop américaines et au 2ème rang mondial pour la lévitation aérodynamique. Cette équipe performante est l'une des six seules équipes au monde à avoir réussi à traverser entièrement le tube Hyperloop jusqu'à l'air libre.
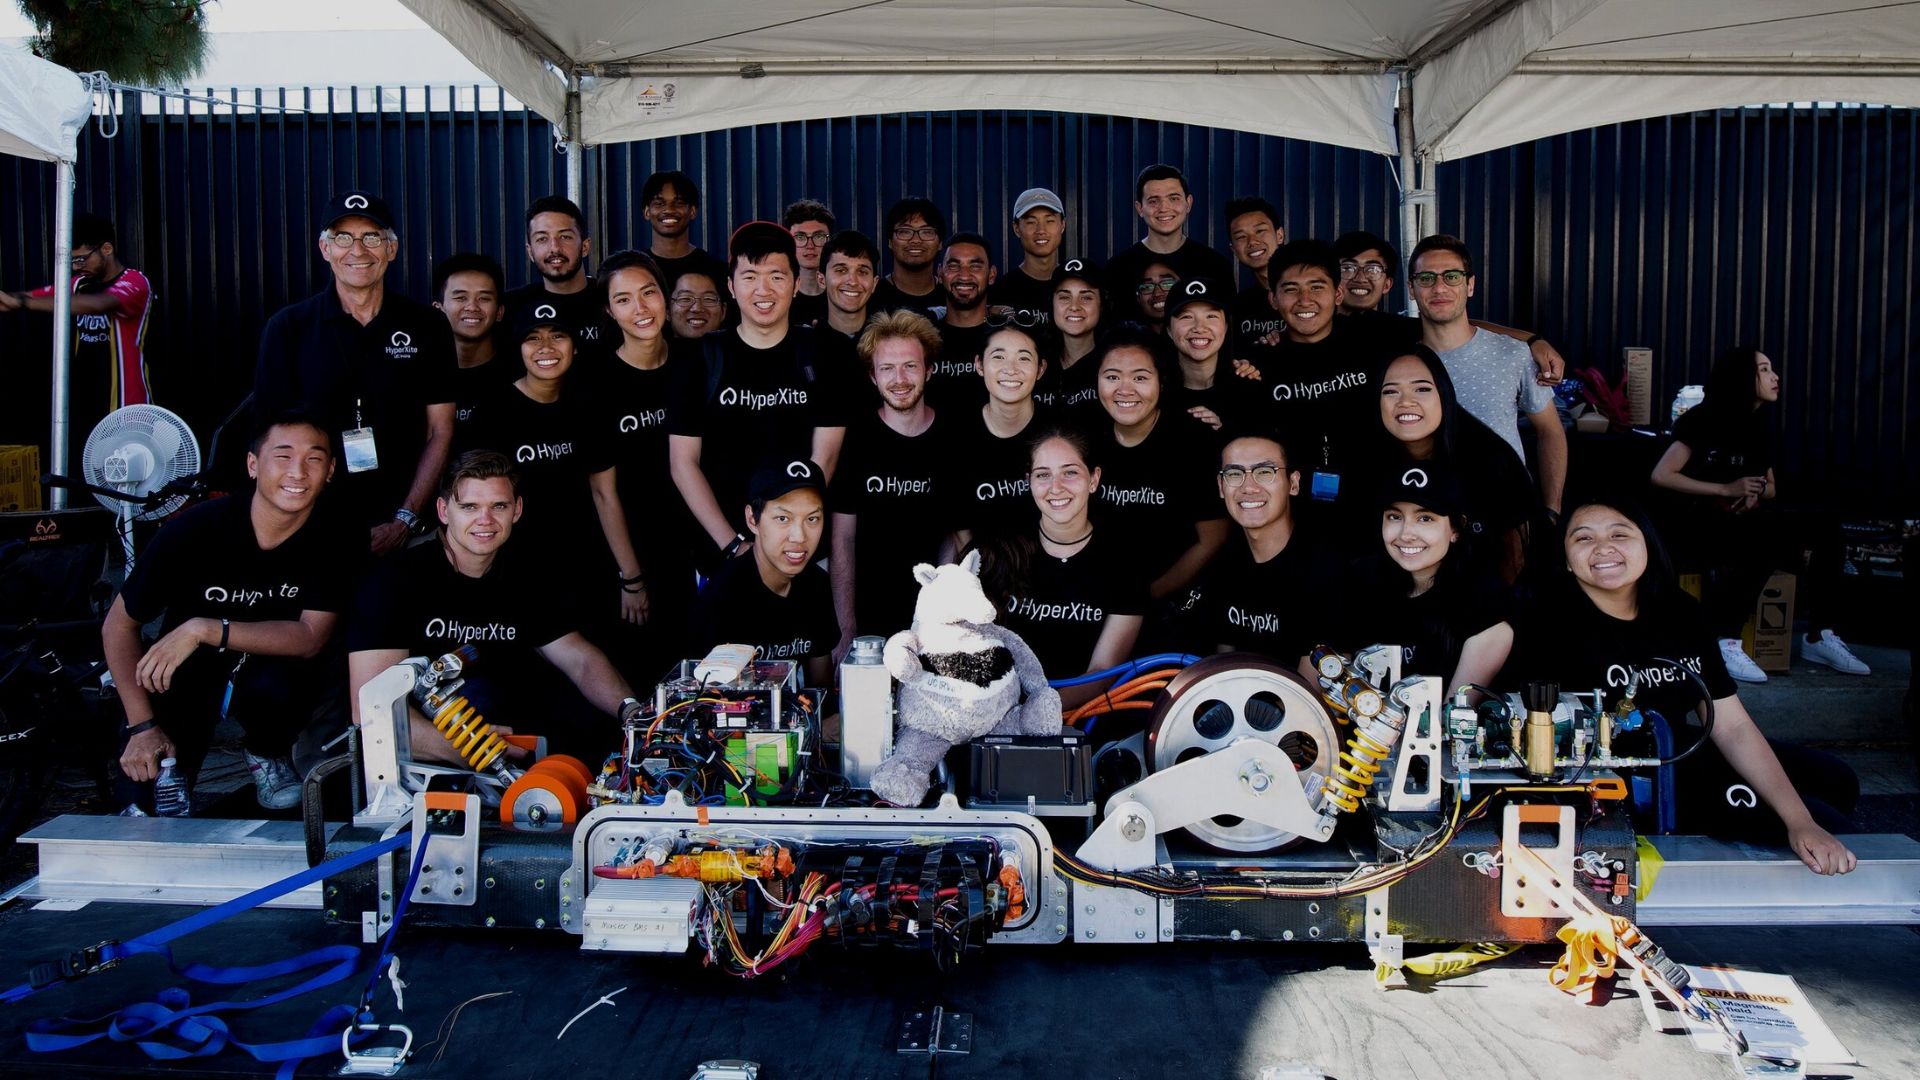
L'équipe de l'UCI « Hyperxite », lors de la compétition Hyperloop
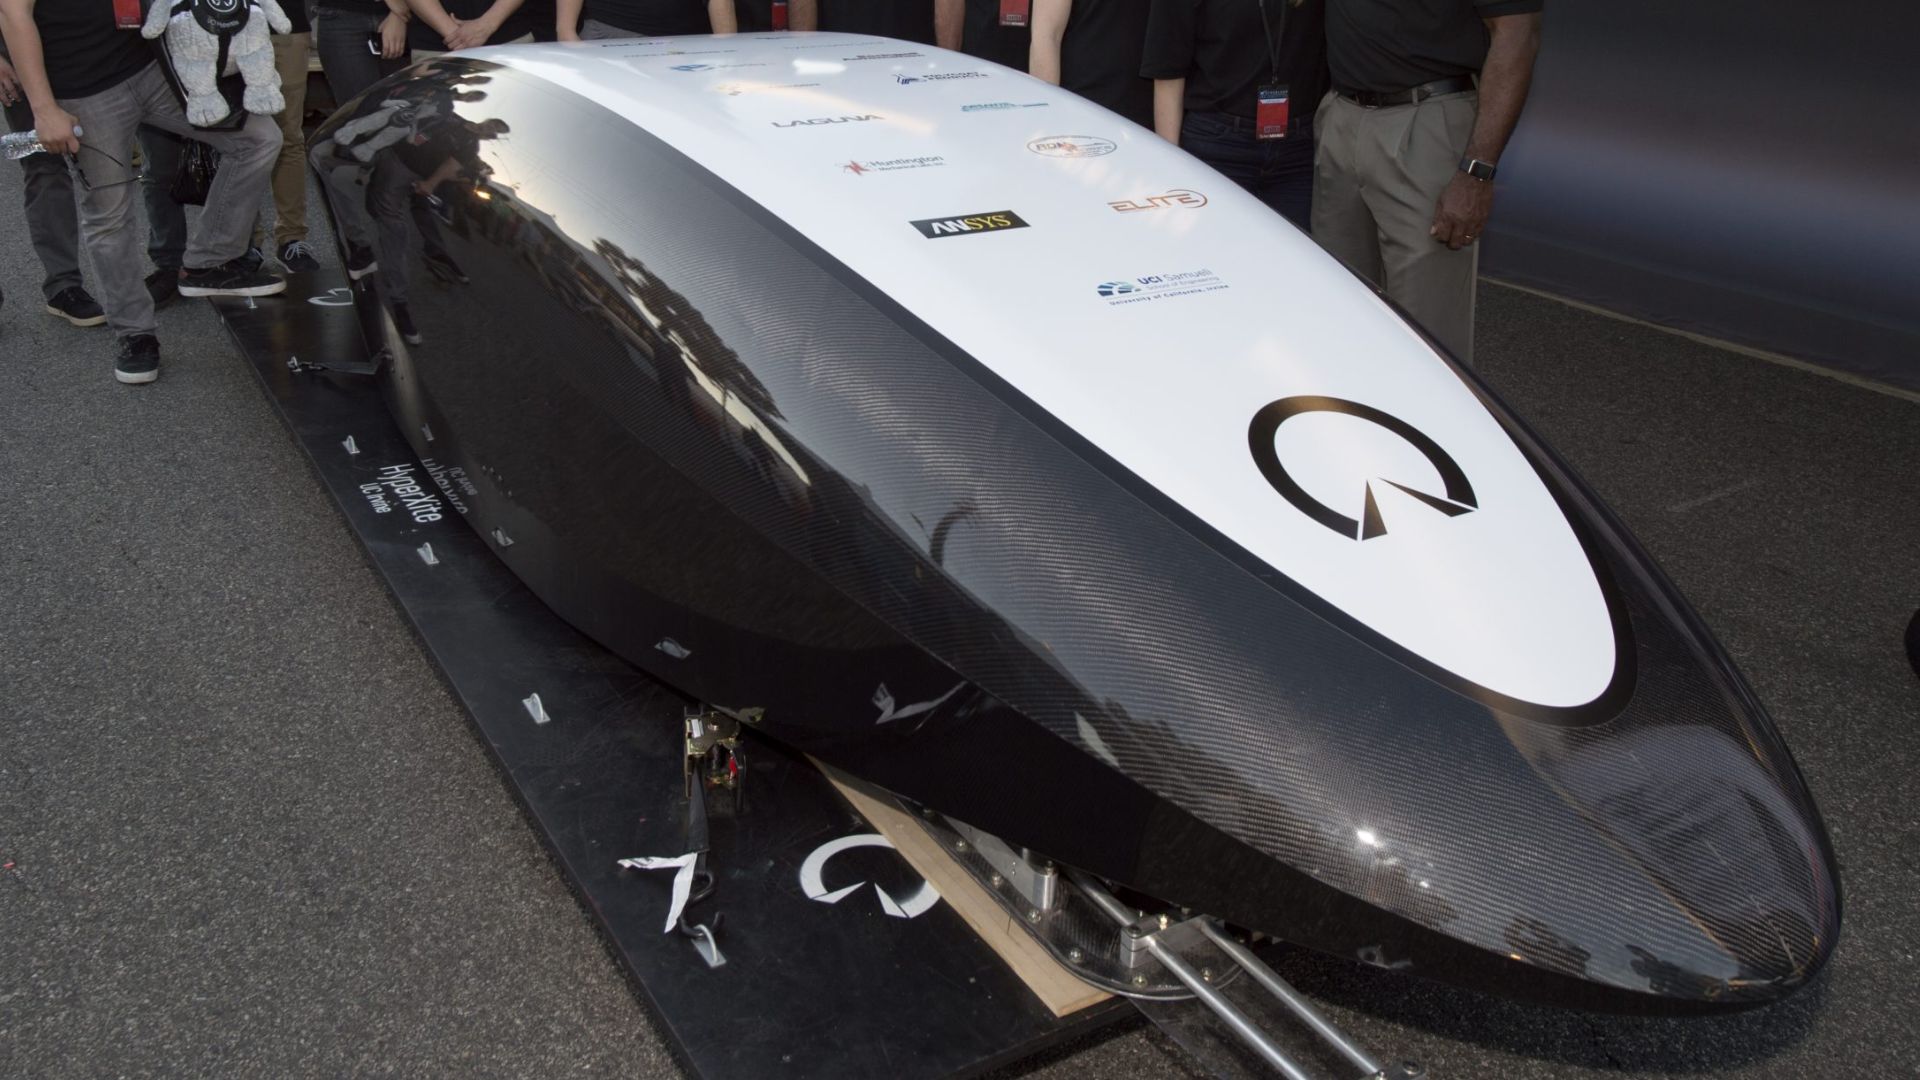
Les étudiants de l'UCI ont conçu un véhicule tubulaire pour se déplacer efficacement à grande vitesse dans un tube proche du vide. De plus, la capsule utilise de la fibre de carbone légère et des systèmes avancés pour léviter, transporter des passagers et s'arrêter en toute sécurité.
La compétition se déroule sur une piste d'essai d'un mile dans le sud de la Californie. En outre, chaque capsule accélère pour atteindre sa vitesse de pointe, affichée en temps réel, puis décélère en freinant.
Enfin, les juges évaluent les capsules sur leur vitesse, leur stabilité, leur freinage et leur fluidité.
Position, vitesse et accélération de la capsule
« Notre prototype de capsule avait besoin d'un moyen fiable pour mesurer sa position, sa vitesse et son accélération lorsqu'elle se trouve dans le tube à vide Hyperloop de SpaceX », explique Andrew Tec, capitaine de l'équipe HyperXite.
Bien que l'équipe ait initialement envisagé de mettre en œuvre une fusion de capteurs avec plusieurs accéléromètres et codeurs rotatifs pour estimer le comportement de la capsule, l'Ellipse-N a fourni toutes ces fonctionnalités avec une précision de niveau industriel (0,1° en roulis/tangage) et dans un format compact.
Le capteur inertiel offrait des fonctionnalités supplémentaires précieuses telles que le positionnement GNSS et le protocole de bus CAN.

« Nous avions besoin d'un composant performant dans des conditions proches du vide, facile à intégrer avec des capteurs précis ; l'Ellipse-N a répondu à tous nos critères. » | Andrew T., Capitaine de l'équipe HyperXite
L'intégration rapide et simple de l'Ellipse-N
L'équipe développait à l'aide d'un contrôleur Compact RIO de National Instruments et a trouvé le plugin LabVIEW public de SBG extrêmement pratique ; cela a grandement facilité et accéléré les tests et le développement.
« Nous avons été plus que satisfaits des résultats fournis par l'Ellipse-N. C'était la source de données la plus fiable que nous ayons obtenue. Le comportement de la machine à états de notre capsule reposait largement sur son profil de trajectoire estimé et sur le temps », conclut le capitaine de l'équipe.
SpaceX a annoncé la troisième compétition pour 2018. En outre, HyperXite participera avec une capsule entièrement redessinée pour se conformer au nouveau règlement de la compétition Hyperloop.
Ellipse-N
L'Ellipse-N est un système de navigation inertielle RTK compact et haute performance avec un récepteur GNSS bi-bande et quad-constellation intégré. De plus, il fournit le roulis, le tangage, le cap, le pilonnement (heave) et un positionnement GNSS au centimètre près.
Le capteur Ellipse-N excelle dans les environnements dynamiques et les conditions GNSS difficiles. En outre, il fonctionne efficacement dans les applications à dynamique plus faible en utilisant le cap magnétique.

Demander un devis pour l'Ellipse-N
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
Quelle est la différence entre un AHRS et un INS ?
La principale différence entre une Centrale d'Attitude et de Cap (AHRS) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et dans l'étendue des données qu'ils fournissent.
Un AHRS fournit des informations d'orientation, plus précisément l'attitude (tangage, roulis) et le cap (yaw) d'un véhicule ou d'un dispositif. Il utilise généralement une combinaison de capteurs, incluant des gyroscopes, des accéléromètres et des magnétomètres, pour calculer et stabiliser l'orientation. L'AHRS délivre la position angulaire sur trois axes (tangage, roulis et lacet), permettant à un système de comprendre son orientation dans l'espace. Il est souvent utilisé dans l'aviation, les drones, la robotique et les systèmes marins pour fournir des données précises d'attitude et de cap, indispensables au contrôle et à la stabilisation des véhicules.
Un INS fournit non seulement des données d'orientation (comme un AHRS), mais suit également la position, la vitesse et l'accélération d'un véhicule au fil du temps. Il utilise des capteurs inertiels pour estimer le mouvement dans un espace tridimensionnel sans dépendre de références externes telles que le GNSS. Il combine les capteurs présents dans un AHRS (gyroscopes, accéléromètres) mais peut également intégrer des algorithmes plus avancés pour le suivi de la position et de la vitesse, en se couplant souvent à des données externes comme le GNSS pour une précision accrue.
En résumé, l'AHRS se concentre sur l'orientation (attitude et cap), tandis que l'INS fournit un ensemble complet de données de navigation, incluant la position, la vitesse et l'orientation.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
L'INS accepte-t-elle les données de capteurs d'aide extérieurs ?
Les systèmes de navigation inertielle de notre entreprise acceptent les données de capteurs d'aide externes, tels que les sondes anémobarométriques, les magnétomètres, les locs photomètres, les DVL et autres.
Cette intégration rend l'INS extrêmement polyvalent et fiable, en particulier dans les environnements où le GNSS est indisponible.
Ces capteurs externes améliorent les performances globales et la précision de l'INS en fournissant des données complémentaires.
