
Dans ce premier article de notre série « Maîtriser la précision », nous explorerons les systèmes mondiaux de navigation par satellite (GNSS) et leurs précisions autonomes en prenant en compte le GNSS et ses sources d'erreur
Qu'est-ce qu'un système GNSS ?
Les systèmes de positionnement par satellite, tels que le GPS, sont devenus omniprésents, nous guidant lors de nos trajets en voiture et de nos randonnées. Ils jouent également un rôle essentiel dans des applications aussi diverses que les véhicules autonomes, l'agriculture et l'arpentage.
Cependant, il est important de passer du terme « GPS » au terme plus inclusif de « GNSS » (Global Navigation Satellite System), qui englobe toutes les constellations de satellites au-delà du simple GPS.
Il existe quatre constellations de satellites mondiales en service (GPS, GLONASS, GALILEO, BEIDOU). De plus, il existe des constellations supplémentaires qui desservent des régions locales, comme l'IRNSS de l'Inde, ou qui complètent les constellations mondiales, telles que le QZSS du Japon.
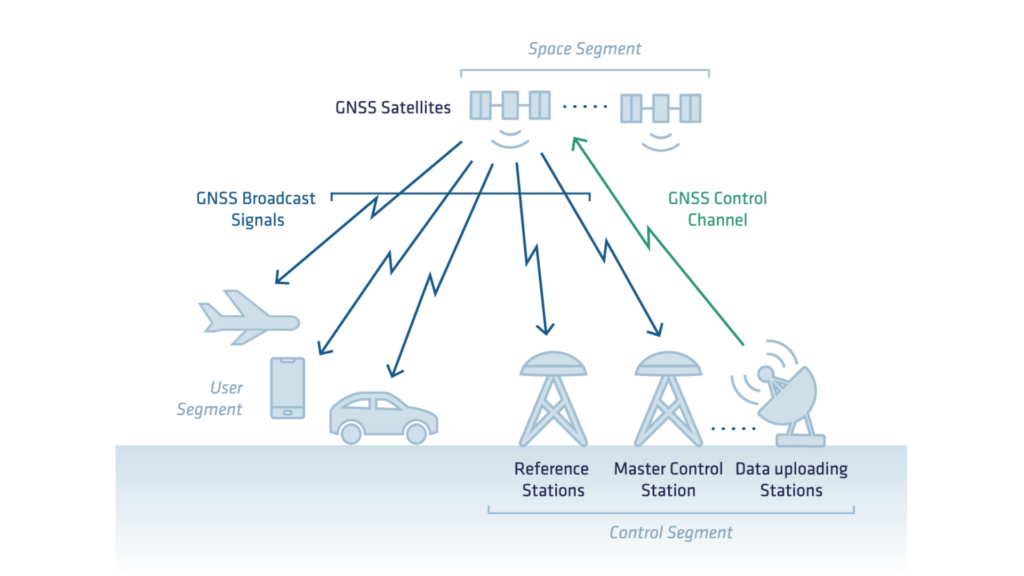
Outre les satellites, un système GNSS comprend d'autres segments essentiels :
- Le segment spatial, qui comprend la constellation de satellites.
- Le segment de contrôle, composé de stations de contrôle au sol et d'équipements, est chargé de la surveillance des constellations, de la détermination de la position des satellites et d'assurer leur fonctionnement continu et correct.
- Le segment utilisateur, qui englobe l'équipement utilisé pour calculer une position à partir des signaux reçus des satellites.
Principe fondamental du GNSS : la trilatération
Le GNSS détermine la position et l'heure d'un récepteur par trilatération, en utilisant les signaux de plusieurs satellites.
Pour calculer une position, le système doit résoudre quatre variables : la latitude, la longitude, l'altitude et le temps. Ce processus nécessite au moins quatre satellites, bien que des satellites supplémentaires améliorent la précision et la fiabilité.
L'image suivante illustre le fonctionnement de la trilatération. Chaque satellite définit une sphère autour de lui, représentant les distances possibles jusqu'au récepteur.
Un deuxième satellite réduit les solutions possibles à l'intersection de ces deux sphères. Un troisième satellite affine davantage la solution, permettant au système de localiser un point unique. Dans les applications réelles, le système doit également prendre en compte le temps, ce qui nécessite un quatrième satellite.
Signal émis par les satellites
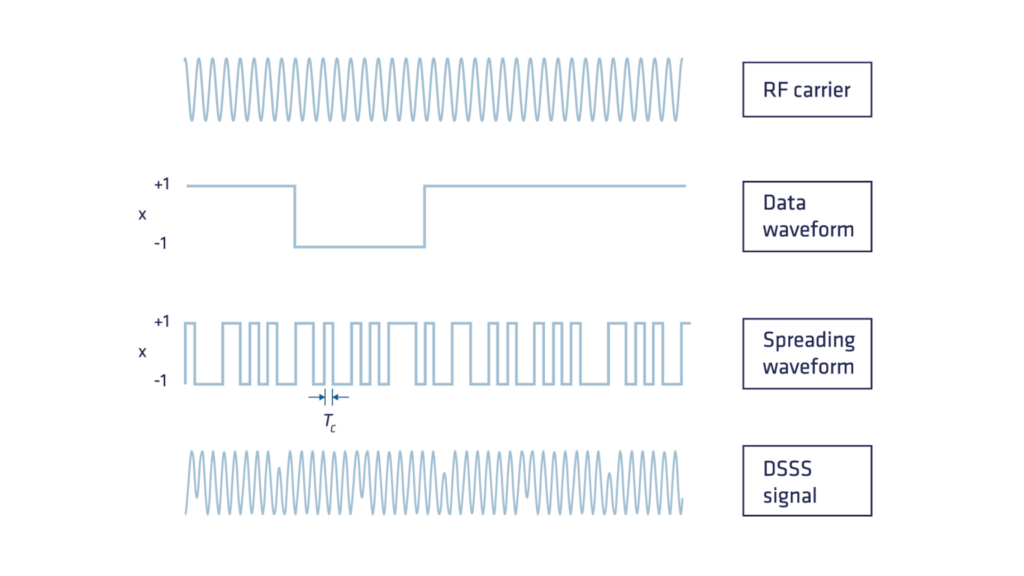
Les satellites GNSS transmettent des signaux sur différentes bandes de fréquences telles que L1, L2, L5, entre autres. Les signaux GNSS se composent de trois éléments fondamentaux :
- Données de navigation (basse fréquence) : calculées par le segment de contrôle, ces données comprennent des informations essentielles telles que les éphémérides (paramètres orbitaux de Kepler nécessaires au calcul des positions des satellites), les données de correction d'horloge et des informations complémentaires. Elles sont téléchargées sur le satellite et diffusées mondialement aux récepteurs GNSS.
- Code de bruit pseudo-aléatoire ou code PRN : Chaque satellite transmet un code de bruit pseudo-aléatoire (PRN) unique, une séquence déterministe à haute fréquence de 0 et de 1 conçue avec un motif prévisible afin que le récepteur puisse le reproduire. Le principal avantage de l'ajout du code PRN est qu'il permet à plusieurs satellites de transmettre des signaux sur la même fréquence simultanément et d'être reconnaissables par le récepteur. Cette technique, connue sous le nom d'Accès Multiple par Répartition en Code (CDMA), attribue à chaque satellite un code pseudo-aléatoire unique. Seul Glonass utilise le FDMA (Frequency Division Multiple Access) où chaque satellite a une fréquence légèrement différente.
- Onde porteuse RF : un signal sinusoïdal conçu à l'origine pour transporter le signal combiné des données de navigation et du code PRN. Nous verrons plus loin comment cet élément évolue pour devenir le fondement du signal GNSS, permettant une précision de positionnement centimétrique.
Mesure de la distance au satellite : code et phase de porteuse
À l'origine, le système GPS a été conçu de manière à ce que le récepteur utilise une réplique du code PRN et des techniques d'autocorrélation pour calculer la distance satellite-récepteur avec une précision submétrique. Cependant, l'onde porteuse, initialement destinée à la transmission du code PRN, s'est avérée être un atout précieux.
La mesure de phase de la porteuse, bien que plus précise, a introduit une ambiguïté dans la détermination de la distance entre le satellite et le récepteur. Une exploration plus approfondie de ces deux mesures est présentée ci-dessous.
Calcul de la distance satellite-récepteur par code PRN
Le récepteur GNSS utilise un processus appelé “Delay Lock Loop” pour déterminer le décalage temporel entre le code transmis et le code reçu. Ce décalage temporel, qui correspond au temps de propagation du signal, est ensuite converti en distance en le multipliant par la vitesse de la lumière.
Cependant, en raison de la non-synchronisation des horloges du récepteur et des satellites, la distance résultante est appelée pseudodistance. Outre l'erreur de synchronisation d'horloge, la pseudodistance est affectée par plusieurs autres erreurs liées à l'environnement de propagation (atmosphère, matériel, etc.), qui seront abordées plus loin dans l'article.
Amélioration de la distance satellite-récepteur : mesure de la phase de porteuse
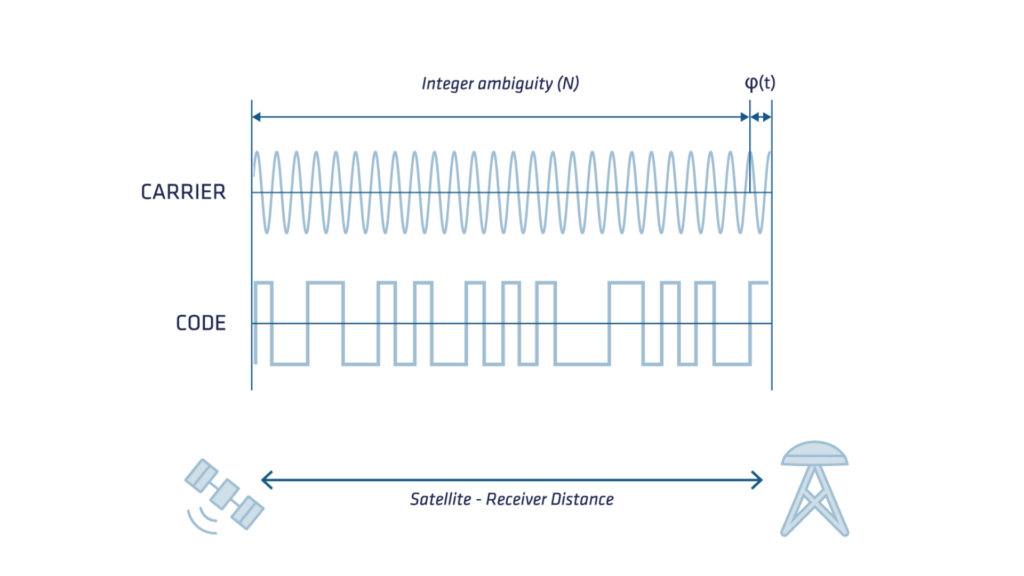
La distance entre le satellite et le récepteur peut également être déterminée en comptant le nombre de cycles de phase écoulés entre l'émission et la réception du signal et en multipliant ce nombre par la longueur d'onde de la porteuse.
Cette mesure est deux ordres de grandeur plus précise que le code, mais un nombre entier de cycles inconnu et constant (également appelé ambiguïté) affecte sa précision absolue. Pour déterminer l'évolution précise de la phase porteuse, le récepteur GNSS accumule les décalages de fréquence Doppler dans l'onde porteuse, causés par le mouvement relatif satellite-récepteur.
En cas de perte de signal, ce processus d'accumulation ne peut pas tenir compte du mouvement réel et des sauts brusques dans la mesure, également appelés « cycle slips », peuvent être observés.
La gestion correcte des cycle slips et de l'ambiguïté est un défi et un aspect clé des techniques de positionnement précis telles que le Real Time Kinematics (RTK) et le Precise Point Positioning (PPP).
Le diagramme suivant présente l'onde porteuse du signal, le code et leurs résolutions respectives.
Sources d'erreurs dans le GNSS
La précision initiale du GPS grand public (non militaire) était d'environ 100 m. Suite à de nombreuses années d'évolutions (suppression de la disponibilité sélective, déploiement de nouvelles constellations et de systèmes SBAS, nouveaux satellites et nouvelles fréquences), la précision du GNSS autonome se situe désormais entre 5 m pour les récepteurs GNSS d'entrée de gamme et jusqu'à 1 m pour les modèles haut de gamme.
Erreurs des satellites
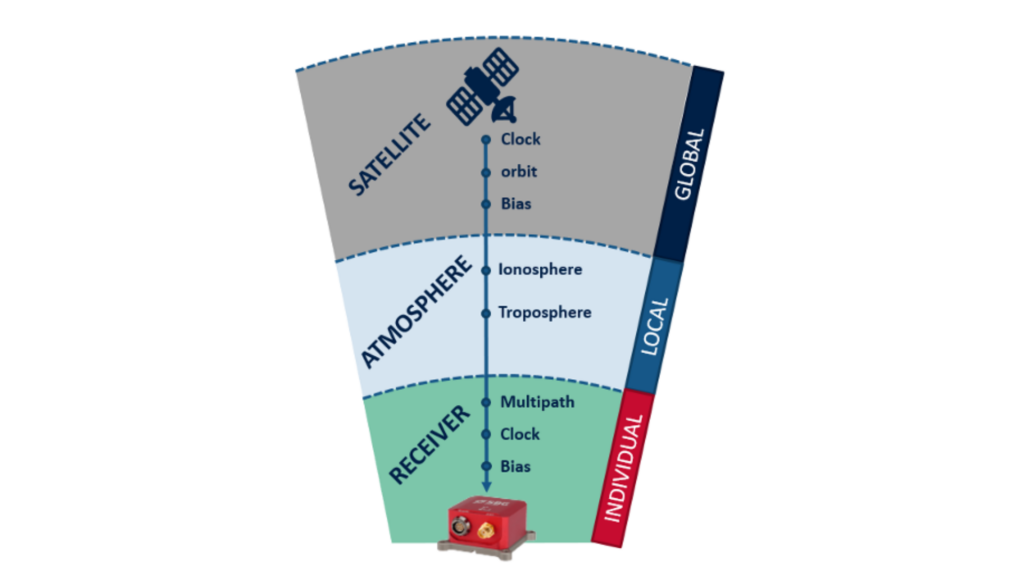
- Erreurs d'horloge : Bien que les horloges atomiques des satellites GNSS soient extrêmement précises, elles subissent une dérive mineure. Malheureusement, même un léger écart de l'horloge du satellite peut entraîner un décalage considérable de la position calculée par le récepteur. Par exemple, à peine 10 nanosecondes d'erreur d'horloge se traduisent par une erreur de position de 3 mètres sur la mesure de distance !
- Erreurs d'orbite : Bien que les satellites GNSS suivent des orbites extrêmement précises et bien documentées, ces orbites subissent des variations mineures, tout comme les horloges des satellites. À l'instar des imprécisions d'horloge, même un léger changement dans l'orbite du satellite peut provoquer une erreur significative de la position calculée. Des erreurs résiduelles de l'orbite persistent, contribuant à des erreurs de position potentielles pouvant atteindre ±2,5 mètres.
Erreurs atmosphériques
- Retard ionosphérique : Située entre 50 et 1 000 km au-dessus de la Terre, l'ionosphère contient des ions chargés qui affectent la transmission des signaux radio, provoquant des erreurs de position (généralement de ±5 mètres, plus élevées en cas d'activité ionosphérique accrue). Le retard ionosphérique varie selon l'activité solaire, le moment de la journée, la saison et l'emplacement, ce qui rend sa prédiction complexe.
- Retard troposphérique : La troposphère, couche atmosphérique la plus proche de la Terre, présente des variations de retard dues aux fluctuations de l'humidité, de la température et de la pression atmosphérique.
Erreurs du récepteur
L'horloge interne du récepteur, qui est moins précise que l'horloge atomique du satellite, ainsi que d'autres erreurs matérielles et logicielles, ajoutent du bruit et de la dérive aux mesures.
| Retard | Origine | Amplitude |
|---|---|---|
| Erreur de position | Satellite | 5m |
| Décalage d'horloge | Satellite | 0-300 km |
| Retard instrumental | Satellite | 1-10 m |
| Effet relativiste | Satellite | 10 m |
| Retard ionosphérique | Trajet (50-1000 km) | 2-50 m |
| Retard troposphérique | Trajet (0-12 km) | 2-10 m |
| Retard instrumental | Récepteur | 1-10 m |
| Décalage d'horloge | Récepteur | 0-300 km |
Pour assurer une navigation optimale, le système doit prendre en compte ces erreurs, les atténuer à l'aide d'un modèle d'erreur spécifique, ou les estimer via le filtre de navigation.
Le calcul de la position doit également prendre en considération de nombreux autres termes d'erreur non listés dans cet article, tels que les effets de marée et les effets relativistes.
Diverses sources d'erreur influencent les performances de la technologie GNSS, qui fournit un positionnement, une navigation et une synchronisation de haute précision.
Des facteurs tels que les retards atmosphériques, les erreurs d'horloge et d'éphémérides des satellites, les interférences multi-trajets et le bruit du récepteur peuvent dégrader la précision. Bien que les techniques de correction modernes (GNSS différentiel, RTK et PPP) aident à atténuer les GNSS et leurs sources d'erreur, la compréhension de leurs origines reste essentielle pour optimiser les performances du GNSS.
À mesure que les avancées en traitement du signal, en fusion de capteurs et en apprentissage automatique continuent d'évoluer, les systèmes GNSS deviendront encore plus robustes, garantissant une plus grande fiabilité dans diverses applications.
