Solutions inertielles pour la mobilité aérienne avancée (AAM)
Partout dans le monde, les solutions de navigation inertielle sont cruciales pour obtenir des données de navigation précises. C'est particulièrement vrai pour les opérations AAM, car les eVTOL ont besoin de données de navigation extrêmement précises pour garantir la sécurité. Ils doivent également être capables de naviguer en toute sécurité dans les zones où le GPS n'est pas disponible.
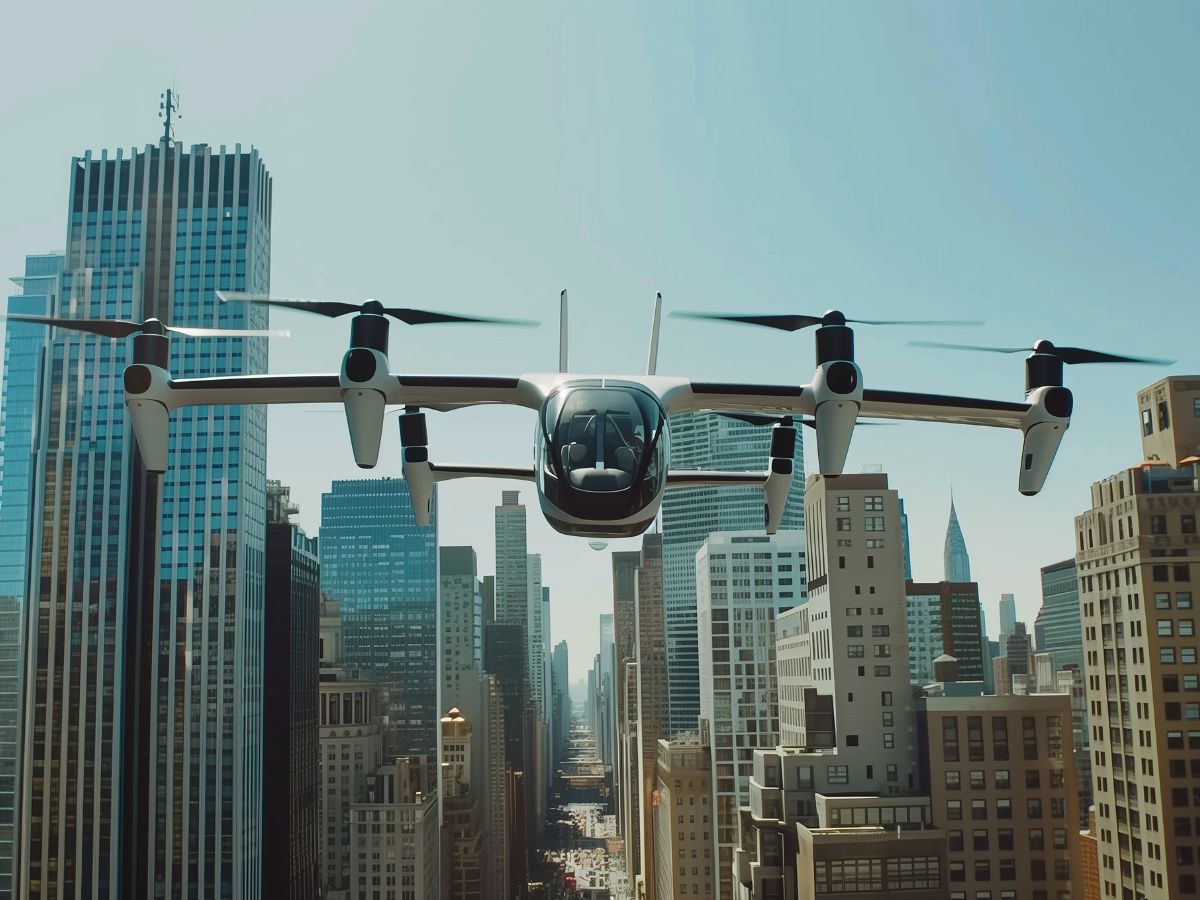
Nos IMU et nos INS fournissent également un positionnement continu et précis. Ils peuvent également fournir des informations sur la vitesse et la direction sans avoir à dépendre du GPS, ce qui les rend extrêmement utiles. C'est particulièrement important dans les villes denses. Les grands bâtiments et les infrastructures interfèrent souvent avec les signaux GPS. Cependant, nos solutions inertielles garantissent une navigation sûre et efficace dans ces conditions dégradées. Nous avons donc conçu nos solutions pour répondre aux exigences strictes des applications AAM en fournissant des données de navigation précises en temps réel.
Nos capteurs utilisent des accéléromètres, des gyroscopes et des algorithmes avancés pour garantir précision et fiabilité. Ces fonctionnalités permettent de s'assurer que les véhicules AAM peuvent naviguer en toute sécurité et efficacité dans des environnements complexes.
Les défis de la mobilité aérienne avancée
L'industrie de la mobilité aérienne avancée (AAM) fait face à des défis uniques qui exigent des solutions inertielles avancées. Celles-ci incluent une navigation précise dans les environnements urbains denses, des manœuvres VTOL stables et des performances de vol stationnaire fiables. Une haute fiabilité et une redondance avérée restent essentielles pour la sécurité des passagers. Les systèmes AAM doivent également opérer dans des conditions environnementales difficiles et nécessitent une intégration transparente avec d'autres systèmes de navigation.
Pour les aéronefs eVTOL, qui doivent décoller, stationner en vol et atterrir verticalement, un contrôle précis de l'orientation et de la vitesse est crucial. Nos solutions de mouvement fournissent des données de roulis, tangage, lacet et vitesse en temps réel, garantissant un vol stationnaire stable et des transitions fluides entre les modes de vol.
Nos systèmes INS soutiennent chaque phase de conception et de test du cycle de vie d'un eVTOL. Ils servent également d'unités secondaires dans les architectures critiques pour la sécurité.
Une réduction de la taille, du poids et de la consommation d'énergie
Les véhicules AAM présentent souvent des contraintes strictes de taille, de poids et de puissance (SWaP), ce qui rend indispensable l'utilisation de composants compacts et légers.
Nos solutions inertielles à base de MEMS offrent des performances de navigation élevées dans un format compact qui respecte ces contraintes strictes, tout en minimisant le poids et la consommation d'énergie.
Cette efficacité est essentielle pour les plateformes eVTOL. Réduire le poids d'un seul gramme améliore l'efficacité du vol et le rayon d'action.
La haute fiabilité de nos capteurs garantit la sécurité des opérations AAM. La redondance intégrée maintient cette sécurité en cas de défaillance du système ou de perte des signaux externes.
Solutions pour la mobilité aérienne avancée
Nos produits utilisent des capteurs inertiels avancés et la technologie GNSS pour offrir aux véhicules AAM une navigation fluide et précise. Ces capteurs fournissent une précision inégalée et un positionnement en temps réel pour les aéronefs autonomes, optimisant leurs performances dans les environnements urbains complexes.

Stellar-40

Pulse-40 OEM

Quanta Micro

Ekinox Micro

Ekinox-D
Brochure des applications de mobilité
Recevez notre brochure directement dans votre boîte de réception !
Ils parlent de nous
Découvrez directement le témoignage des innovateurs et des clients qui ont adopté notre technologie.
Leurs témoignages et réussites illustrent l'impact significatif de nos capteurs dans les applications pratiques de navigation de drones.


Explorer d'autres applications de véhicules autonomes
Découvrez comment nos systèmes de navigation inertielle et nos capteurs de mouvement avancés transforment un large éventail d'applications de véhicules autonomes. Des robots terrestres aux véhicules sous-marins, nos solutions permettent des performances précises et fiables dans des environnements divers et exigeants. Explorez notre manière de soutenir l'évolution des technologies autonomes grâce à nos solutions de pointe.
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquentes concernant les applications que nous présentons.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Que signifie VTOL ?
VTOL signifie Vertical Take-Off and Landing (décollage et atterrissage verticaux). Il désigne les aéronefs capables de décoller, de faire du vol stationnaire et d'atterrir verticalement, de la même manière que les hélicoptères.
La technologie VTOL permet des opérations plus polyvalentes dans des environnements contraints, tels que les zones urbaines, où les pistes traditionnelles peuvent faire défaut. Cette capacité est essentielle pour diverses applications, notamment la mobilité aérienne avancée (AAM) et le transport aérien urbain.
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
Qu'est-ce qu'une centrale inertielle (IMU) ?
Les Unités de Mesure Inertielle (IMU) sont des dispositifs sophistiqués qui mesurent et fournissent des données sur la force spécifique d'un corps, sa vitesse angulaire, et parfois l'orientation de son champ magnétique. Les IMU constituent des éléments essentiels dans diverses applications, notamment la navigation, la robotique et le suivi de mouvement. Voici un aperçu plus détaillé de leurs principales caractéristiques et fonctions :
- Accéléromètres : Mesurent l'accélération linéaire le long d'un ou de plusieurs axes. Ils fournissent des données sur la vitesse à laquelle un objet accélère ou décélère et permettent de détecter les changements de mouvement ou de position.
- Gyroscopes: Mesurent la vitesse angulaire, ou le taux de rotation autour d'un axe spécifique. Ils aident à déterminer les changements d'orientation, permettant aux dispositifs de maintenir leur position par rapport à un référentiel.
- Magnétomètres (en option) : Certaines IMU intègrent des magnétomètres, qui mesurent l'intensité et la direction des champs magnétiques. Ces données permettent de déterminer l'orientation de l'appareil par rapport au champ magnétique terrestre, améliorant ainsi la précision de la navigation.
Les IMU fournissent des données en continu sur le mouvement d'un objet, permettant un suivi en temps réel de sa position et de son orientation. Cette information est essentielle pour des applications telles que les drones, les véhicules et la robotique.
Dans des applications telles que les nacelles stabilisées (gimbals) pour caméras ou les UAV, les IMU contribuent à stabiliser les mouvements en compensant les déplacements ou vibrations indésirables, garantissant ainsi des opérations plus fluides.
