


Pulse-20 Inertialmesseinheit mit 6 Freiheitsgraden
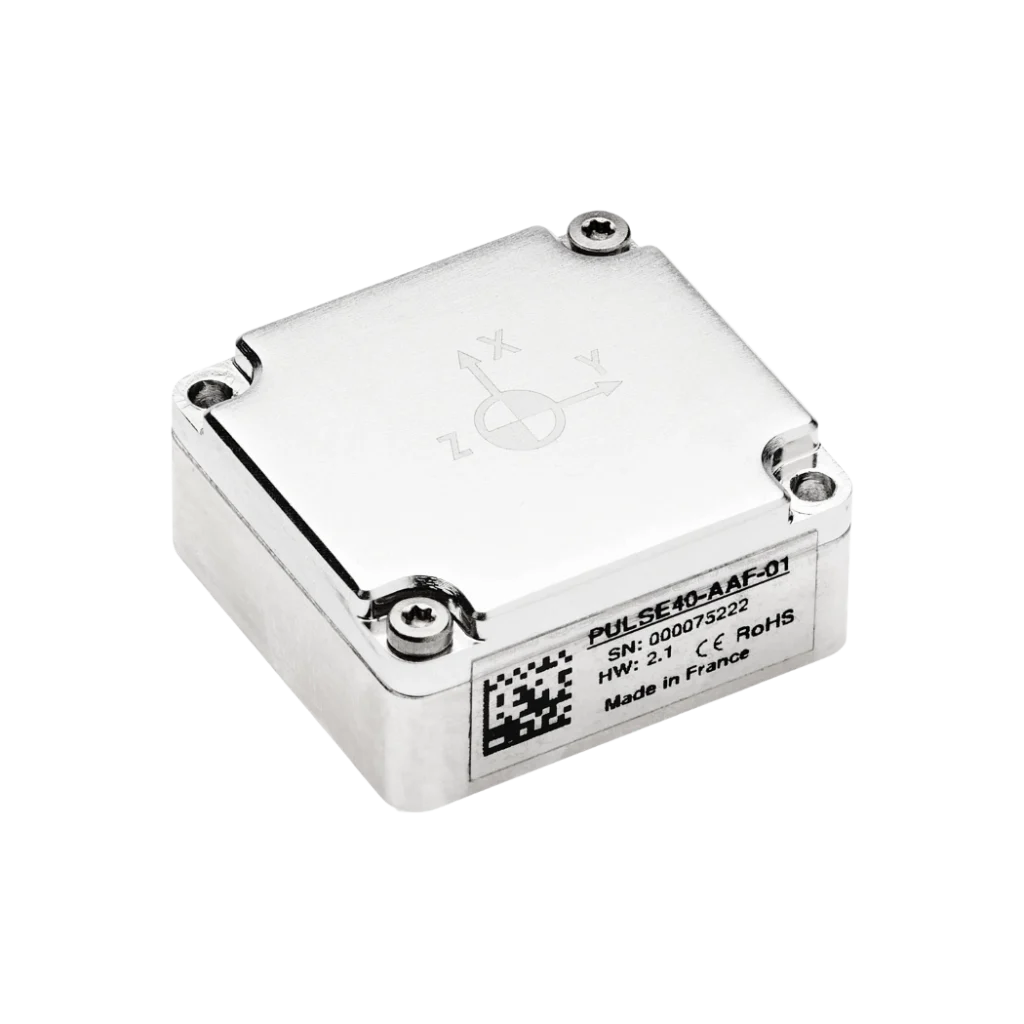
Pulse-20 ist die kompaktetste, vollständig kalibrierte 6-DoF-IMU in Industriequalität.
Dank ihres subminiaturen Designs lässt sie sich in verschiedenste Fahrzeugtypen integrieren – von zivilen und Unterwassernavigationssystemen bis hin zu Verteidigungsanwendungen. Zudem ist sie äußerst unempfindlich gegenüber Umwelteinflüssen, bietet eine unübertroffene Beständigkeit gegen Stöße und Vibrationen und liefert unter allen Bedingungen hervorragende Leistungen.
Damit ist die Pulse-20 der beste Bewegungssensor für raumkritische Anwendungen unter rauen Umweltbedingungen.
Entdecken Sie alle Funktionen und Anwendungsmöglichkeiten.
Merkmale von Pulse-20
Die Pulse-20 wurde entwickelt, um die Möglichkeiten und die Leistung der MEMS-Technologie in einem kompakten Formfaktor zu maximieren. Diese subminiature IMU integriert einen 3-Achsen-Beschleunigungsmesser und ein 3-Achsen-Gyroskop. Diese sind sorgfältig kalibriert, temperaturkompensiert und mit einem maßgeschneiderten FIR-Filter gefiltert, um selbst unter härtesten Bedingungen eine herausragende Leistung zu gewährleisten. Die IMU unterstützt sowohl serielle RS-422- als auch CAN-Kommunikation und bietet damit eine flexible Integration für eine Vielzahl von Anwendungen.


Technische Daten
Leistung des Beschleunigungssensors
±40 g Langzeit-Bias-Wiederholbarkeit
1500 μg * In-Run-Instabilität aufgrund von Verzerrungen
14 μg ** Skalierungsfaktor
100 ppm * Zufallsweg mit Geschwindigkeitsvariation
0,03 m/s/√h ** Fehler bei der Schwingungskorrektur
0,05 mg/g² Bandbreite
203 Hz
Leistung des Gyroskops
± 1000 °/s Langzeit-Bias-Wiederholbarkeit
750 °/h * In-Run-Instabilität aufgrund von Verzerrungen
7 °/h ** Skalierungsfaktor
500 ppm * Winkel-Zufallsweg
0,18 °/√h ** Fehler bei der Schwingungskorrektur
<1 °/h/g² *** Bandbreite
125 Hz
Schnittstellen
Binärdatei sbgECom Ausgangsrate
Bis zu 2 kHz Seriellanschlüsse
1x RS422, 1x RS232 CAN
1x CAN 2.0 A/B, bis zu 1 Mbit/s Sync OUT
1 x Synchronisationsausgang Sync IN
1x Takteingang Taktmodi
Intern, extern direkt (2 kHz), extern skaliert (1 Hz bis 1 kHz) IMU-Konfiguration
sbgECom, sbgCenter (ODR, Synchronisierung Ein/Aus, Ereignisse)
Mechanische und elektrische Spezifikationen
4 bis 15 VDC Stromverbrauch
400 mW Gewicht
10 g Abmessungen (L x B x H)
26,8 mm × 18,8 mm × 9,5 mm
Umgebungsbedingungen und Betriebsbereich
IP-50 Betriebstemperatur
-40 °C bis 85 °C Schwingungen
10 g RMS | 20 Hz bis 2 kHz Stoßdämpfer
< 2000 g MTBF (berechnet)
50.000 Stunden Entspricht
MIL-STD-810
Anwendungen
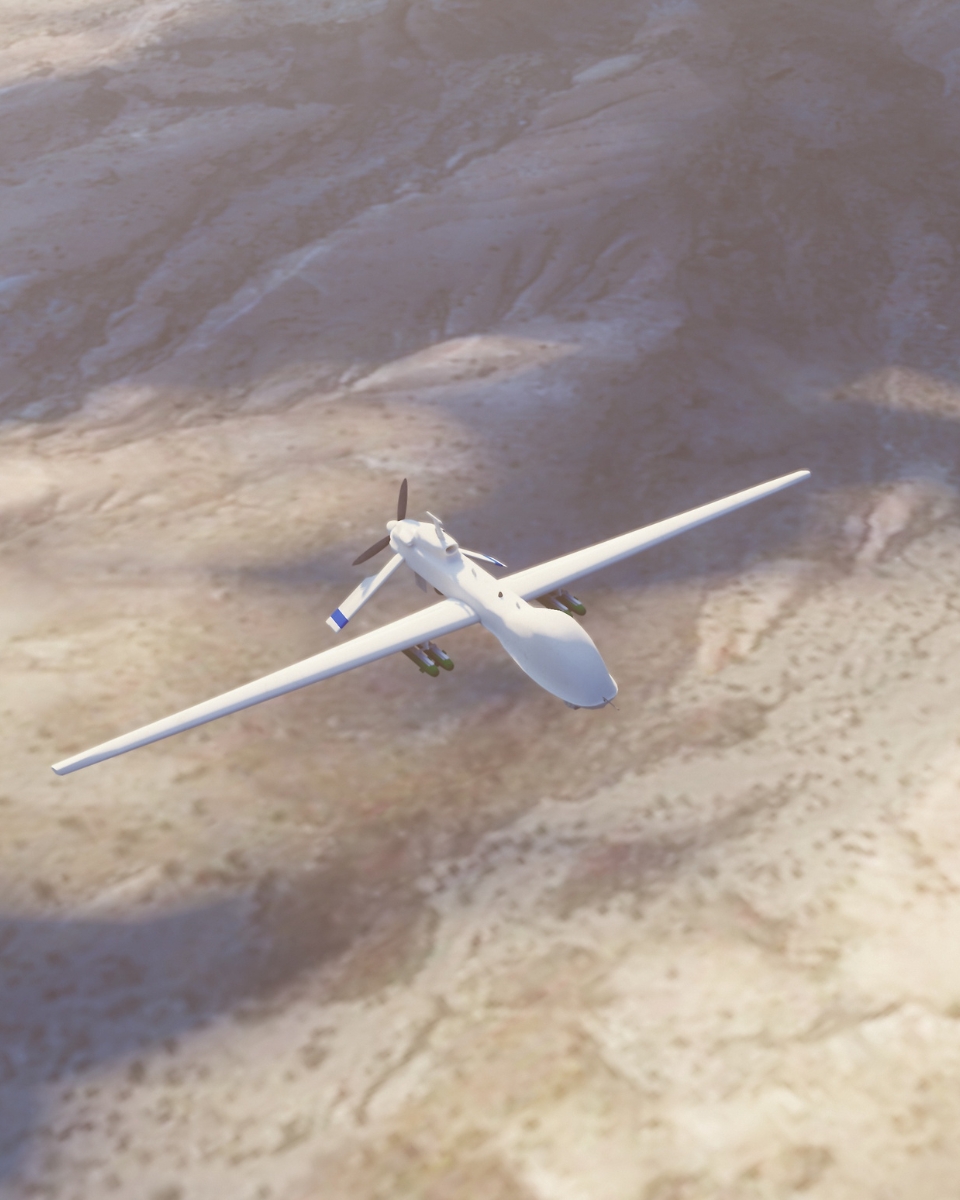
Die Pulse-20 liefert präzise Lagesowie Kursdaten in einem kompakten, leistungsstarken Paket, das sich für eine Vielzahl von Anwendungen eignet.
In der Luftfahrtnavigation sorgt sie für eine stabile Flugregelung mit leichter Präzision, selbst unter schwierigen Bedingungen. In der Landnavigation verbessert sie die Sensorfusion und die Ausrichtung, was eine reibungslose Fahrzeugbewegung ermöglicht.
Unsere anpassungsfähige und robuste IMU ist die ideale Lösung für Branchen, die kompakte, leistungsstarke Ausrichtungssensoren benötigen.
Entdecken Sie das gesamte Anwendungsspektrum und steigern Sie die Leistungsfähigkeit Ihres Projekts.
Datenblatt für Pulse-20
Erhalten Sie alle Funktionen und technischen Daten der Sensoren direkt in Ihren Posteingang!
Pulse-20 mit anderen Produkten vergleichen
Erfahren Sie anhand unserer umfassenden Vergleichstabelle, wie sich das Pulse-20 im Vergleich zu anderen Produkten schlägt. Entdecken Sie die einzigartigen Vorteile in Bezug auf Leistung, Präzision und kompaktes Design, die es zu einer herausragenden Wahl für Ihre Orientierungs- und Navigationsanforderungen machen.
-

Pulse-20
- Messbereich des Beschleunigungssensors
- ± 40 g
- Gyroskop-Reichweite
- ± 1000 °/s
- In-Run-Instabilität der Beschleunigungsmesservorspannung
- 14 μg
- In-Run-Instabilität der Gyroskop-Vorspannung
- 7 °/h
- Zufallsweg mit Geschwindigkeitsvariation
- 0,03 m/s/√h
- Winkel-Zufallsweg
- 0,08 °/√h
- Bandbreite des Beschleunigungssensors
- 203 Hz
- Bandbreite des Gyroskops
- 125 Hz
- Ausgangsrate
- Bis zu 2 kHz
- Betriebsspannung
- 4 bis 15 VDC
- Stromverbrauch
- 0.40 W
- Gewicht (g)
- 10 g
- Abmessungen (L x B x H)
- 26,8 × 18,8 × 9,5 mm
-
- Messbereich des Beschleunigungssensors
- ±40 g
- Gyroskop-Reichweite
- ± 4000 °/s
- In-Run-Instabilität der Beschleunigungsmesservorspannung
- 6 μg
- In-Run-Instabilität der Gyroskop-Vorspannung
- 0,5 °/h
- Zufallsweg mit Geschwindigkeitsvariation
- 0,02 m/s/√h
- Winkel-Zufallsweg
- 0,18 °/√h
- Bandbreite des Beschleunigungssensors
- 250 Hz
- Bandbreite des Gyroskops
- 250 Hz
- Ausgangsrate
- Bis zu 2 kHz
- Betriebsspannung
- 3,3 bis 5,5 V Gleichstrom
- Stromverbrauch
- 0.30 W
- Gewicht (g)
- 19 g
- Abmessungen (L x B x H)
- 30 × 28 × 13,3 mm
-
- Messbereich des Beschleunigungssensors
- ±40 g
- Gyroskop-Reichweite
- ± 400 °/s
- In-Run-Instabilität der Beschleunigungsmesservorspannung
- 6 μg
- In-Run-Instabilität der Gyroskop-Vorspannung
- 0,1 °/h
- Zufallsweg mit Geschwindigkeitsvariation
- 0,02 m/s/√h
- Winkel-Zufallsweg
- 0,012 °/√h
- Bandbreite des Beschleunigungssensors
- 100 Hz
- Bandbreite des Gyroskops
- 100 Hz
- Ausgangsrate
- Bis zu 2 kHz
- Betriebsspannung
- 5 bis 36 VDC
- Stromverbrauch
- < 1.8 W
- Gewicht (g)
- 260 g
- Abmessungen (L x B x H)
- 56 × 56 × 50,5 mm

Kompatibilität



Dokumentation zum Pulse-20
Der Pulse-20 wird mit einer umfassenden Dokumentation geliefert, die den Anwender bei jedem Schritt unterstützen soll.
Von Installationsanleitungen bis hin zu fortgeschrittenen Konfigurations- und Fehlerbehebungsschritten sorgen unsere klaren und detaillierten Handbücher für eine reibungslose Integration und einen reibungslosen Betrieb.
Fallstudien
Entdecken Sie reale Anwendungsfälle, die zeigen, wie unsere IMU die Leistung steigern, Ausfallzeiten reduzieren und die betriebliche Effizienz verbessern. Erfahren Sie, wie unsere fortschrittlichen Sensoren und intuitiven Schnittstellen Ihnen die Präzision und Kontrolle bieten, die Sie für den Erfolg in Ihren Anwendungen benötigen.


Ellipse steuert einen selbstfahrenden Lkw
Autonome Navigation
Roboter räumen mit unseren Sensoren zahlreiche Auszeichnungen ab
Autonomes Unterwasserfahrzeug


Herstellungsprozess
Entdecken Sie die Präzision und das Know-how hinter jedem Produkt von SBG Systems. Das folgende Video gibt Ihnen einen Einblick, wie wir unsere Hochleistungs-Inertialsysteme akribisch entwickeln, fertigen und testen.
Von fortschrittlicher Ingenieurskunst bis hin zu strenger Qualitätskontrolle stellt unser Produktionsprozess sicher, dass jedes Produkt höchsten Ansprüchen an Zuverlässigkeit und Genauigkeit gerecht wird.
Jetzt ansehen und mehr erfahren!

Fordern Sie ein Angebot an
Man spricht über uns
Wir stellen Erfahrungsberichte und Referenzen von Branchenexperten und Kunden vor, die unsere Produkte in ihren Projekten eingesetzt haben.
Erfahren Sie, wie unsere innovative Technologie ihre Abläufe verändert, die Produktivität gesteigert und in verschiedenen Anwendungsbereichen zuverlässige Ergebnisse geliefert hat.



Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich, in dem wir Ihre drängendsten Fragen zu unserer Spitzentechnologie und ihren Anwendungen beantworten. Hier finden Sie umfassende Antworten zu Produktmerkmalen (Pulse-Serie), Installationsprozessen, Tipps zur Fehlerbehebung und bewährten Verfahren zur Maximierung Ihrer Erfahrungen. Egal, ob Sie ein neuer Benutzer sind, der Anleitung sucht, oder ein erfahrener Profi, der nach fortgeschrittenen Einblicken sucht, unsere FAQs sollen Ihnen die Informationen liefern, die Sie benötigen.
Finden Sie hier Ihre Antworten!
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist eine Inertialmesseinheit?
Inertiale Messeinheiten (IMUs) sind hochentwickelte Geräte, die die spezifische Kraft, die Winkelgeschwindigkeit und teilweise auch die Magnetfeldorientierung eines Körpers messen und ausgeben. IMUs sind entscheidende Komponenten in verschiedenen Anwendungen wie Navigation, Robotik und Motion-Tracking. Hier ist ein genauerer Blick auf ihre wichtigsten Funktionen und Eigenschaften:
- Beschleunigungssensoren: Messen die lineare Beschleunigung entlang einer oder mehrerer Achsen. Sie liefern Daten darüber, wie schnell ein Objekt beschleunigt oder abbremst, und können Veränderungen in der Bewegung oder Position erkennen.
- Gyroskope: Messen die Winkelgeschwindigkeit oder die Rotationsrate um eine bestimmte Achse. Gyroskope helfen bei der Bestimmung von Orientierungsänderungen, wodurch Geräte ihre Position relativ zu einem Referenzrahmen beibehalten können.
- Magnetometer (optional): Einige IMUs enthalten Magnetometer, die die Stärke und Richtung von Magnetfeldern messen. Diese Daten können dazu beitragen, die Orientierung des Geräts relativ zum Erdmagnetfeld zu bestimmen, wodurch die Navigationsgenauigkeit erhöht wird.
IMUs liefern kontinuierliche Daten über die Bewegung eines Objekts und ermöglichen so die Echtzeitverfolgung von Position und Ausrichtung. Diese Informationen sind für Anwendungen wie Drohnen, Fahrzeuge und Robotik von entscheidender Bedeutung.
In Anwendungen wie Kameragimbalen oder UAVs tragen IMUs dazu bei, Bewegungen durch die Kompensation unerwünschter Bewegungen oder Vibrationen zu stabilisieren, was zu reibungsloseren Abläufen führt.
Was ist RMS bei GPS/GNSS?
RMS steht für Root Mean Square (Effektivwert) und dient als statistisches Maß zur Quantifizierung der durchschnittlichen Fehlergröße in Navigationsdaten, einschließlich GPS- und Inertialmessungen. Es spiegelt das erwartete Fehler Niveau eines Systems wider und zeigt an, wie zuverlässig es arbeitet.
Niedrigere RMS-Werte stehen für eine höhere Navigationsgenauigkeit und eine höhere Gesamtzuverlässigkeit des Systems. Die Genauigkeit gibt an, wie nahe ein Messwert am tatsächlichen Wert liegt, während die Präzision angibt, wie konsistent wiederholte Messungen sind. Wenn keine systematischen Fehler vorliegen, stehen Genauigkeit und Präzision in engem Zusammenhang, und der RMS-Wert hilft dabei, die Genauigkeit statistisch auszudrücken. Er wird berechnet, indem alle einzelnen Fehler quadriert, gemittelt und anschließend die Quadratwurzel gezogen wird, um zu verhindern, dass sich positive und negative Fehler gegenseitig aufheben.
Der RMS-Wert entspricht einer Wahrscheinlichkeit von 68,3 %, d. h. es besteht eine Wahrscheinlichkeit von 68,3 %, dass der tatsächliche Fehler innerhalb des RMS-Werts liegt. Bei GPS- oder GNSS-Vermessungen wird die Genauigkeit häufig in der RMS-Notation ausgedrückt. Beispielsweise bedeutet „5 mm + 1 ppm (rms)“, dass mit einer Wahrscheinlichkeit von 68,3 % der Fehler 5 mm plus 1 mm pro gemessenem Kilometer nicht überschreitet. Wird eine Basislinie von 10 km vermessen, bedeutet dies, dass der gemessene Fehler mit einer Wahrscheinlichkeit von 68,3 % bei oder unter 15 mm bleibt.
Diese Standardmetrik wird bei 1D-, 2D- und 3D-Navigationsbewertungen angewendet und dient zur Bewertung der Positions-, Geschwindigkeits- und Lageleistung. Sie spielt eine entscheidende Rolle bei der Bestimmung der Sensorqualität, der Kalibrierungseffektivität und der Algorithmusleistung sowohl in Test- als auch in Betriebsphasen. Durch die Umwandlung komplexer Navigationsfehler in einen einzigen numerischen Wert ermöglicht RMS einen klaren Vergleich zwischen Systemen, unterstützt fundierte Entscheidungen und stärkt die Systemvalidierung in realen Anwendungen.
