


Suchender
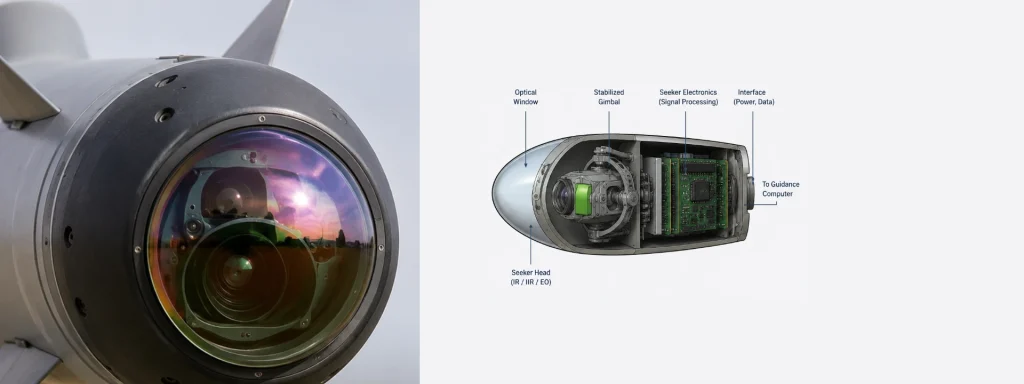
Ein Suchkopf ist das Endbordsystem zur Lenkung eines gelenkten Fahrzeugs. Er erkennt, verfolgt und aktualisiert die relative Position des Ziels während der finalen Flugphase. Im Gegensatz zu einem Inertial Navigation System (INS) misst dieses Teilsystem die Sichtlinie (Line-of-Sight, LOS) zum Ziel. Es sendet diese Information dann an den Lenkcomputer. Der Lenkcomputer verwendet die Daten, um präzise Steuerbefehle zu erzeugen. Diese Anwendung wird auch als Suchkopfstabilisierung und -regelung (Seeker Stabilization and Control) bezeichnet.
Missionsanforderungen bestimmen die Wahl der Suchkopftechnologie. Infrarot-Suchköpfe (IR) erkennen thermische Emissionen von wärmeerzeugenden Zielen. Sie arbeiten passiv und verringern das Entdeckungsrisiko.
Elektrooptische (EO) Suchköpfe arbeiten im sichtbaren Spektrum. Sie liefern hochauflösende Bilder für die Zielerkennung bei guten Lichtverhältnissen.
Aktive Radarsuchköpfe senden Hochfrequenzsignale aus und verarbeiten die reflektierten Echos. Sie unterstützen die Zielerfassung auf große Distanzen bei allen Wetterbedingungen. Halbraktive Radarsysteme sind auf externe Radarbestrahlung angewiesen. Lasersysteme verfolgen Laserenergie, die von markierten Zielen reflektiert wird.
Die Sensorqualität allein bestimmt nicht die Leistung des Suchkopfes. Auch die Stabilisierungsgenauigkeit spielt eine entscheidende Rolle. Leistungsstarke IMUs messen Winkelgeschwindigkeiten und lineare Beschleunigungen mit hoher Bandbreite. Diese Messungen stabilisieren die Sichtlinie bei dynamischen Manövern. Sie kompensieren auch Plattformbewegungen und äußere Störungen. Dadurch behält der Suchkopf während des gesamten Einsatzes eine präzise Zielverfolgung bei.
Moderne Lenksysteme kombinieren Suchkopfmessungen mit Trägheitsnavigationsdaten. Sie nutzen fortschrittliche Sensorfusionsalgorithmen, einschließlich des EKF. Diese Algorithmen verbessern die Zielverfolgungsgenauigkeit und reduzieren das Messrauschen. Sie halten die Lenkung auch dann aufrecht, wenn das Ziel vorübergehend verdeckt ist oder die Sensorleistung nachlässt.
Moderne Schlachtfelder fordern höhere Präzision und Ausfallsicherheit. Fortgeschrittene Suchköpfe und leistungsstarke Trägheitssensoren arbeiten zusammen, um diese Anforderungen zu erfüllen. Ihre Integration verbessert die Lenkungsgenauigkeit und die Effektivität der Mission. Sie erhöht zudem die Widerstandsfähigkeit gegen Gegenmaßnahmen in um umkämpften Umgebungen.
