Ellipse-D treibt einen selbstfahrenden Lkw an
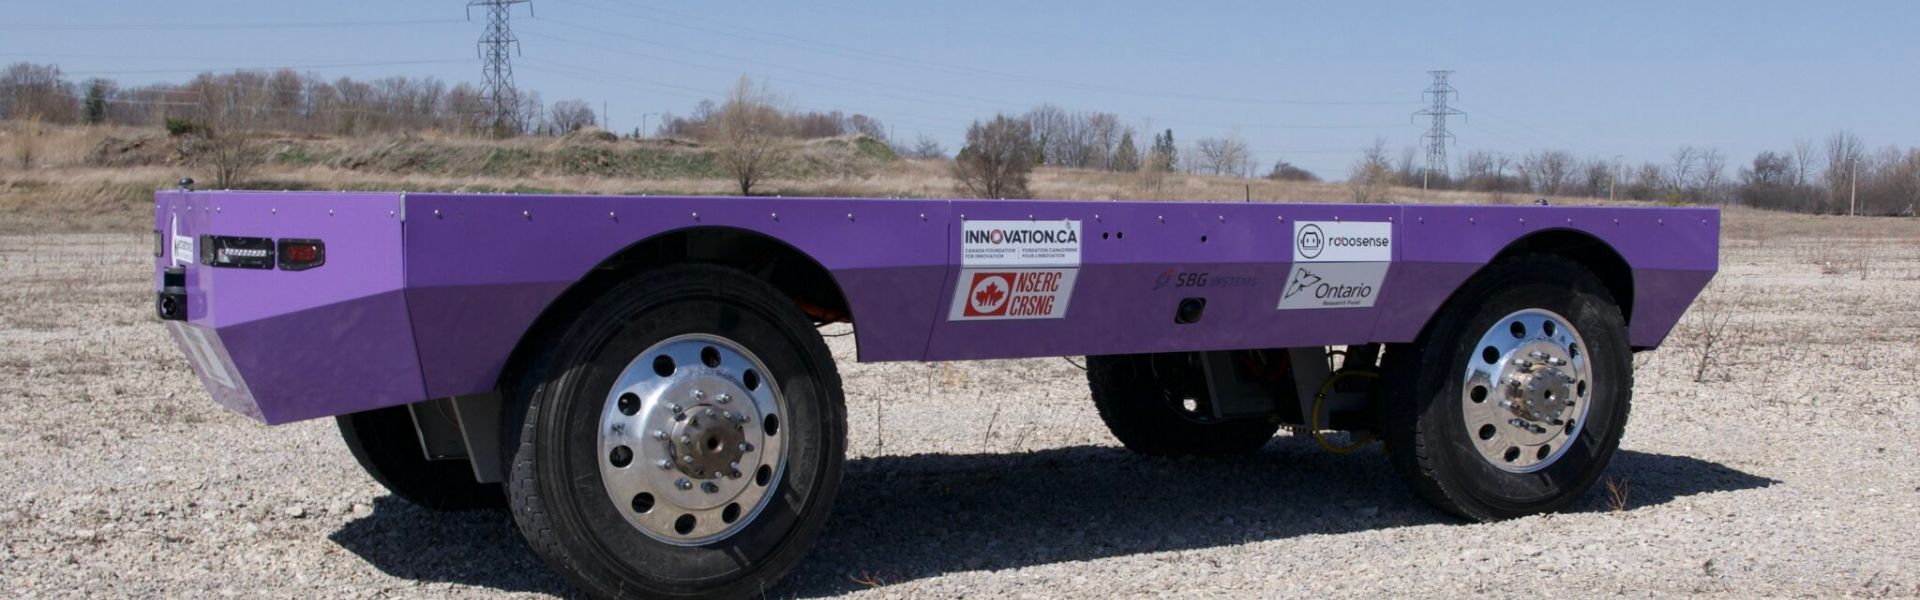
Selbstfahrender Lkw mit unabhängigem Radantrieb und Lenksystem.
„Die Ellipse-D von SBG Systems war einfach zu bedienen, äußerst präzise und stabil bei einem kleinen Formfaktor – Eigenschaften, die für die Entwicklung unseres WATonoTruck unerlässlich waren.“ | Amir K., Professor und Direktor, University of Waterloo
Wir alle wissen, dass Unfälle im Straßenverkehr durch Fahrfehler, widrige Wetterbedingungen oder Fahrzeugdefekte verursacht werden. Aber was wäre, wenn wir Fahrzeuge so gestalten könnten, dass sie selbstständig fahren und diese Unfälle vermeiden? Zum Beispiel ein selbstfahrender Lkw oder ein autonomes Auto.
Das ist die Idee hinter selbstfahrenden Fahrzeugen, und das Mechatronic Vehicle Systems (MVS) Lab der University of Waterloo arbeitet an einem Projekt namens WATonoTruck (WATerloo Autonomous Truck).
Es handelt sich um einen selbstfahrenden Pritschen-Lkw, der für den Transport schwerer Lasten, landwirtschaftliche Arbeiten und Dienstleistungsanwendungen konzipiert ist. Er nutzt fortschrittliche Steuerungsmethoden zur Analyse der Lkw-Bewegungen, insbesondere unter gefährlichen Bedingungen oder bei Fehlfunktionen, um Sicherheit und Effizienz zu gewährleisten.
Das Labor hat sich zum Ziel gesetzt, den Einsatz autonomer Fahrzeugtechnologie über den Personenverkehr hinaus auszuweiten. Es soll in anderen Branchen wie der Landwirtschaft, dem Bergbau und der Schifffahrt zum Einsatz kommen, um so die Effizienz zu steigern und Betriebsausfälle zu reduzieren.
Lernen Sie den WATonoTruck kennen
Ein Lkw, der keinen Fahrer braucht – das ist der WATonoTruck! Es handelt sich um einen selbstfahrenden Pritschen-Lkw mit unabhängigem Radantrieb und Lenksystem. Er basiert auf der „Corner Module“ (CM)-Plattform.
Die CMs wurden im Hinblick auf einen modularen Fahrzeugaufbau entwickelt und können in beliebiger Konfiguration auf jedes Fahrgestell montiert werden.
Jedes CM fungiert als einradiges Elektrofahrzeug, das mit einer eigenen Steuereinheit ausgestattet ist. Dies ermöglicht einen unabhängigen Betrieb mit eigenen Antriebs-, Brems-, Lenk- und Federungssystemen.
Dadurch ist der Lkw äußerst intelligent und an jede Anwendung und jedes Gelände anpassbar.
WATonoTruck unterstützt durch Ellipse-D
Als führendes Unternehmen für hochpräzise Positionsbestimmungs- und Navigationslösungen sind wir stolz auf die Zusammenarbeit mit dem Mechatronic Vehicle Systems Lab der University of Waterloo.
Wir stellen den Ellipse-D zur Verfügung, ein RTK-INS mit zwei Antennen, das eine unübertroffene Genauigkeit bei Position und Kurs bietet.
Dieses Maß an Präzision ist für die autonome Navigation von entscheidender Bedeutung und gewährleistet die sichere und genaue Bewegung des WATonoTruck selbst in anspruchsvollen Umgebungen.

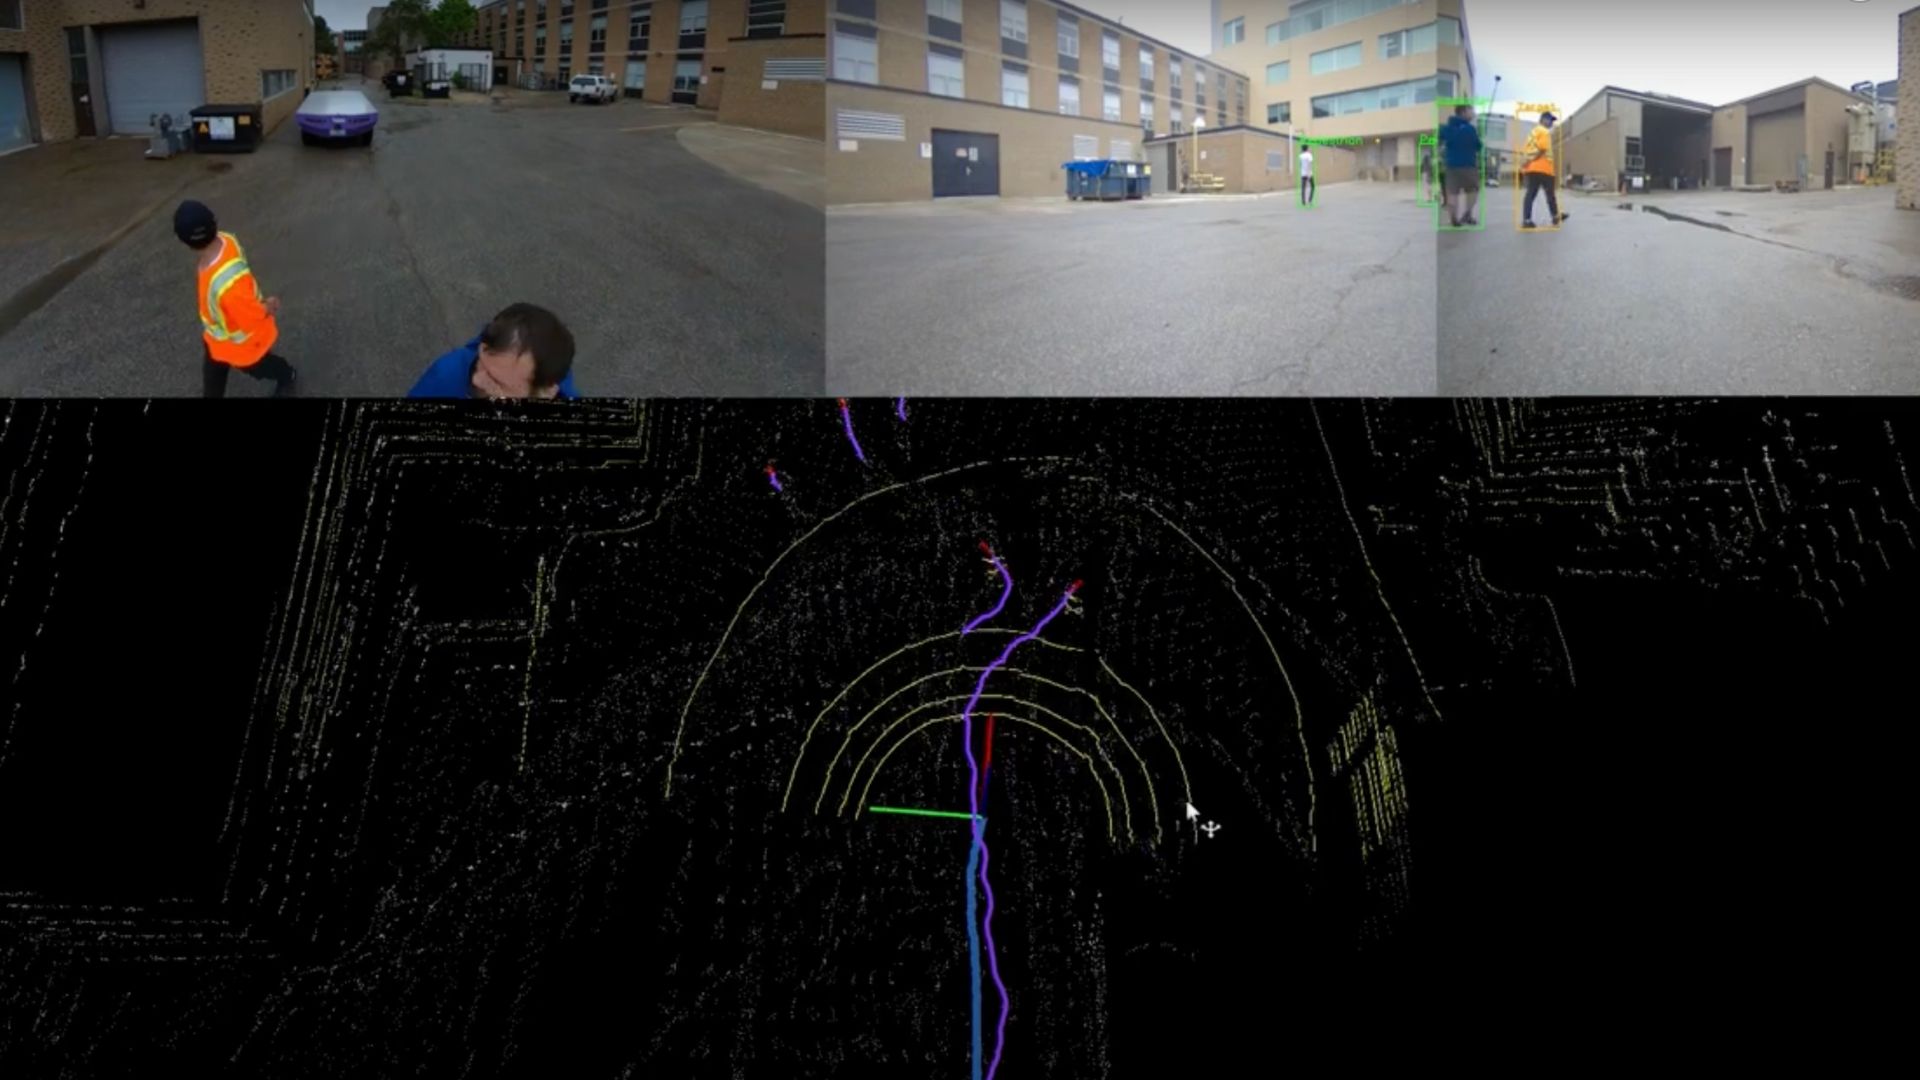
Ellipse-D (3. Generation), LiDAR-Sensoren und fortschrittliche Kameras – diese umfassende Sensor-Suite ermöglicht Echtzeit-Umgebungskartierung, Hinderniserkennung und Pfadplanung.
Durch unser Sponsoring erhält die Entwicklung des WATonoTruck durch das Labor entscheidende Unterstützung im Hinblick auf hochpräzise Motion- und Navigation-Lösungen, denen vertraut werden kann.
Dieses gemeinsame Vorhaben trägt nicht nur zur erfolgreichen Entwicklung des WATonoTruck bei, sondern fördert auch das Wachstum autonomer Fahrzeuganwendungen in verschiedenen Branchen und treibt Innovation und Sicherheit im Transportwesen und darüber hinaus voran.
Ellipse-D
Das Ellipse-D ist ein Inertiales Navigationssystem mit integriertem Dual-Antennen- und Dual-Frequenz-RTK-GNSS, das mit unserer Post-Processing-Software Qinertia kompatibel ist.
Es wurde für Roboter- und Geodäsie-Anwendungen entwickelt und kann Odometriedaten mit Pulse oder CAN OBDII kombinieren, um die Koppelungsnavigation (Dead Reckoning) zu präzisieren.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen RTK und PPK?
Real-Time Kinematic (RTK) ist eine Positionierungstechnik, bei der GNSS-Korrekturdaten fast in Echtzeit übertragen werden, typischerweise über einen Korrekturdatenstrom im RTCM-Format. Es kann jedoch Herausforderungen geben, um die GNSS-Korrekturen hinsichtlich ihrer Vollständigkeit, Verfügbarkeit, Abdeckung und Kompatibilität sicherzustellen.
Der größte Vorteil von PPK gegenüber der RTK-Nachbearbeitung besteht darin, dass die Datenverarbeitungsschritte während der Nachbearbeitung optimiert werden können, einschließlich der Vorwärts- und Rückwärtsverarbeitung, während bei der Echtzeitverarbeitung jede Unterbrechung oder Inkompatibilität bei den Korrekturen und deren Übertragung zu einer geringeren Positionsgenauigkeit führt.
Ein erster wesentlicher Vorteil der GNSS-Nachbearbeitung (PPK) gegenüber Echtzeit (RTK) besteht darin, dass das im Feld eingesetzte System keine Datenverbindung bzw. kein Funkmodul benötigt, um die von CORS stammenden RTCM-Korrekturen in das INS/GNSS-System einzuspeisen.
Das größte Hindernis für den Einsatz der Nachbearbeitung ist die Anforderung, dass die Endanwendung auf die Umgebung einwirken muss. Kann Ihre Anwendung hingegen die zusätzliche Verarbeitungszeit verkraften, die zur Erstellung einer optimierten Flugbahn erforderlich ist, wird sich die Datenqualität all Ihrer Ergebnisse erheblich verbessern.
Was ist die präzise Punktpositionierung?
Precise Point Positioning (PPP) ist eine Satellitennavigationstechnik, die eine hochpräzise Positionierung durch die Korrektur von Satellitensignalfehlern ermöglicht. Im Gegensatz zu herkömmlichen GNSS-Verfahren, die häufig auf bodengestützte Referenzstationen angewiesen sind (wie bei RTK), nutzt PPP globale Satellitendaten und fortschrittliche Algorithmen, um genaue Standortinformationen bereitzustellen.
PPP funktioniert weltweit ohne die Notwendigkeit lokaler Referenzstationen. Damit eignet sich das Verfahren für Anwendungen in abgelegenen oder schwierigen Umgebungen, in denen keine Bodeninfrastruktur vorhanden ist. Durch die Verwendung präziser Satellitenbahn- und -uhrdaten sowie Korrekturen für atmosphärische Effekte und Mehrwegeausbreitung minimiert PPP typische GNSS-Fehler und kann eine zentimetergenaue Positionierung erreichen.
Während PPP für die Nachverarbeitung von Positionierungsdaten eingesetzt werden kann, die die Analyse gesammelter Daten im Nachhinein umfasst, kann es auch Echtzeit-Positionierungslösungen bereitstellen. Echtzeit-PPP (RTPPP) ist zunehmend verfügbar, was es Benutzern ermöglicht, Korrekturen zu empfangen und ihre Position in Echtzeit zu bestimmen.
