Batimetria baseada em USV
Ekinox-D, o INS perfeito para batimetria baseada em USV.
“Estávamos procurando um sistema de navegação inercial compacto, preciso e de excelente custo-benefício. O Ekinox-D foi a escolha perfeita.” | David M., CEO da ITER Systems
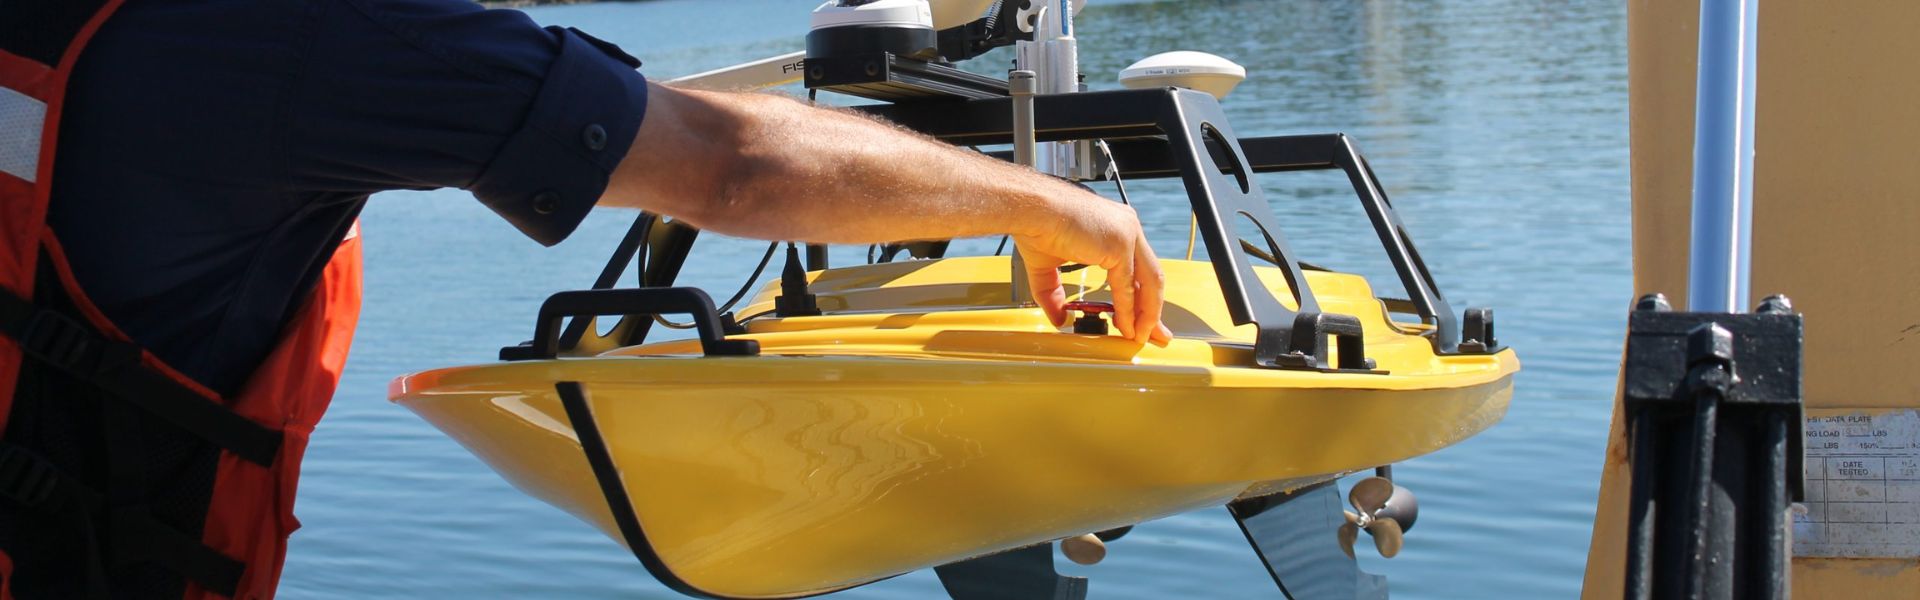
Ekinox-D, o INS perfeito para batimetria baseada em USV
Como a maioria dos sistemas não tripulados, os USVs enfrentam restrições de espaço e energia. Além disso, o Ekinox-D é o melhor INS para integração nesses veículos.
Pesando menos de 600 gramas e consumindo menos de 7W, o Ekinox-D inclui um receptor GNSS RTK de antena dupla para posicionamento em nível centimétrico. Além disso, ele oferece precisão de atitude de 0,05° e fornece 5 cm de heave em tempo real que se adapta automaticamente aos períodos das ondas.
USV com Sonar de Batimetria de Faixa (Swath)
O SPYBOAT® Swan é um Veículo de Superfície Não Tripulado (USV) totalmente equipado para operações hidrográficas em águas rasas. Além disso, um operador o controla remotamente a partir da costa, a até um quilômetro de distância. O Swan realiza levantamentos batimétricos em áreas inacessíveis a embarcações, como leitos de rios, lagos, reservatórios, represas ou portos. Além disso, ele garante mapeamento preciso em ambientes desafiadores.
Equipado com um Bathyswath 2, um sonar de batimetria de faixa, o USV fornece informações batimétricas e de navegação em tempo real para o tablet PC do operador. O Swan é compatível com todos os softwares hidrográficos.
“O Ekinox-D se encaixa perfeitamente em USVs baseados em levantamento operando em águas rasas”. | ITER Systems
USV com Ecobatímetro Multifeixe
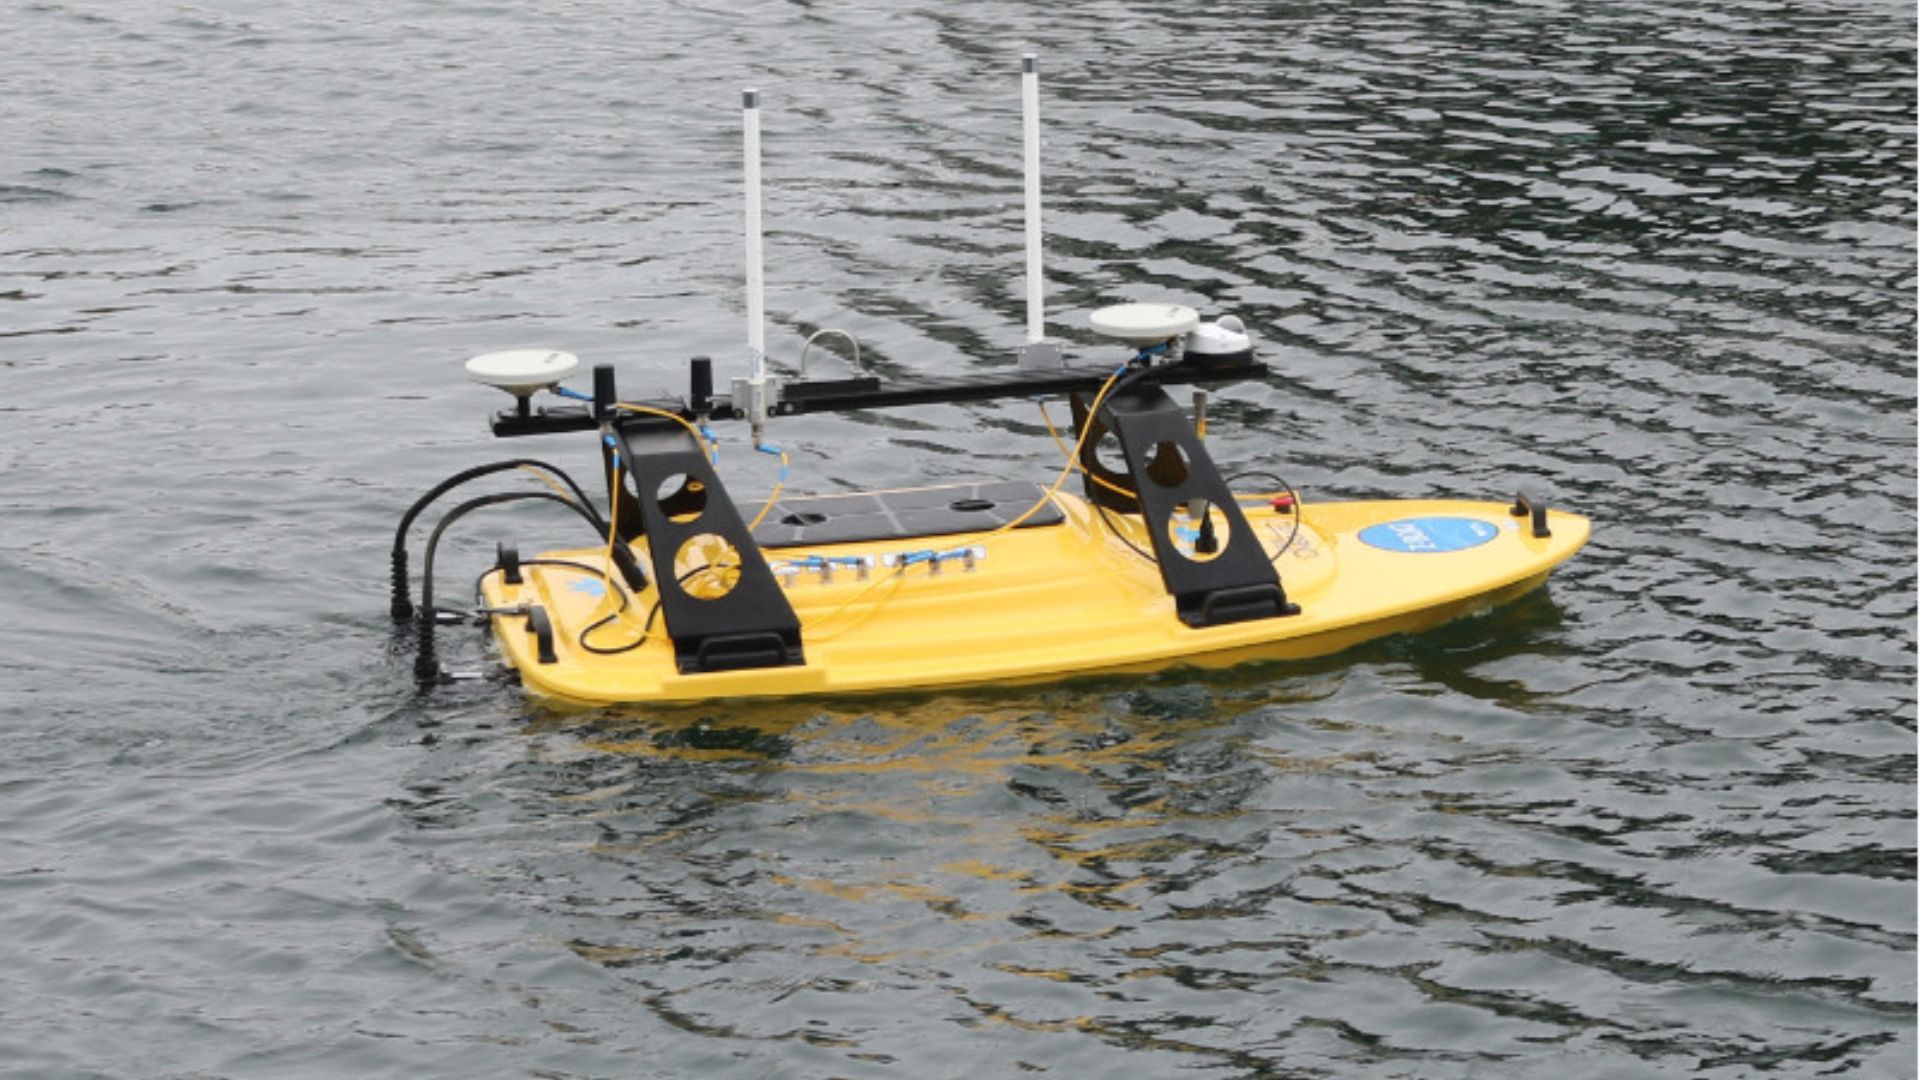
O Oceanscience Z-Boat foi projetado pensando no profissional de levantamento.
O formato do casco, a propulsão, a radiocomunicação e a instrumentação de sonar sob demanda combinam-se para oferecer uma opção poderosa e fácil de usar para o hidrógrafo ou topógrafo que deseja realizar trabalhos hidrográficos costeiros.
A integração personalizada para a Universidade de Washington Tacoma entregue em maio de 2016 incluiu o Rugged Z-Boat 1800RP, o Sistema de Navegação Inercial Ekinox-D da SBG Systems, o multifeixe Teledyne Odom Hydrographic MB2, o Teledyne RD Instruments RiverPro ADCP, uma câmera e um computador de bordo.

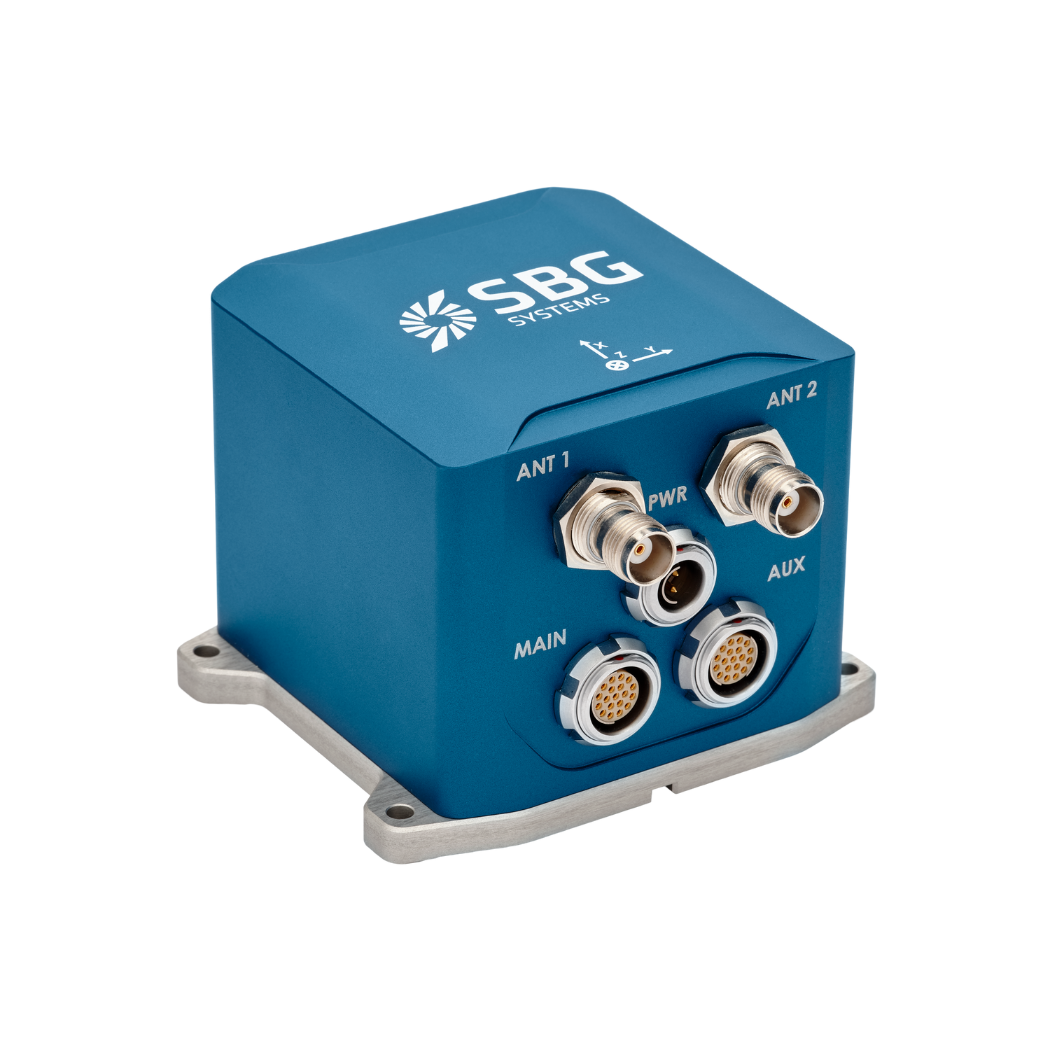
Ekinox-D
O Ekinox-D é um Sistema de Navegação Inercial tudo-em-um com receptor GNSS RTK integrado, ideal para aplicações onde o espaço é crítico.
Este INS/GNSS avançado vem com uma ou duas antenas e fornece orientação, heave e posição em nível centimétrico.
Solicitar uma cotação para o Ekinox-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de FAQ! Aqui, você encontrará respostas para perguntas comuns sobre nossas aplicações em destaque. Além disso, se não encontrar o que precisa, entre em contato conosco diretamente.
Como posso combinar sistemas inerciais com um LIDAR para mapeamento com drones?
A combinação dos sistemas inerciais da SBG Systems com LiDAR para mapeamento com drones aumenta a precisão e a confiabilidade na captura de dados geoespaciais precisos.
Veja a seguir como funciona a integração e quais são os benefícios para o mapeamento com drones:
- Um método de sensoriamento remoto que usa pulsos de laser para medir distâncias até a superfície da Terra, criando um mapa 3D detalhado do terreno ou de estruturas.
- O INS da SBG Systems combina uma Unidade de Medição Inercial (IMU) com dados GNSS para fornecer posicionamento, orientação (arfagem, rolagem, guinada) e velocidade precisos, mesmo em ambientes sem sinal GNSS.
O sistema inercial da SBG é sincronizado com os dados do LiDAR. O INS rastreia com precisão a posição e a orientação do drone, enquanto o LiDAR captura os detalhes do terreno ou do objeto abaixo.
Ao conhecer a orientação exata do drone, os dados do LiDAR podem ser posicionados com precisão no espaço 3D.
O componente GNSS fornece posicionamento global, enquanto a IMU oferece dados de orientação e movimento em tempo real. A combinação garante que, mesmo quando o sinal GNSS estiver fraco ou indisponível (por exemplo, perto de edifícios altos ou florestas densas), o INS possa continuar a rastrear a trajetória e a posição do drone, permitindo um mapeamento LiDAR consistente.
O que é a sondagem por eco multifeixe?
A sondagem por eco de feixes múltiplos (MBES) é uma técnica avançada de levantamento hidrográfico utilizada para mapear o fundo do mar e as características subaquáticas com alta precisão.
Ao contrário das ecobatímetros monofeixe tradicionais, que medem a profundidade em um único ponto diretamente abaixo da embarcação, o MBES utiliza uma matriz de feixes de sonar para capturar simultaneamente medições de profundidade em uma ampla faixa do fundo do mar. Isso permite um mapeamento detalhado e de alta resolução do terreno submarino, incluindo topografia, características geológicas e potenciais perigos.
Os sistemas MBES emitem ondas sonoras que se propagam pela água, refletem no fundo do mar e retornam à embarcação. Ao analisar o tempo que os ecos levam para retornar, o sistema calcula a profundidade em vários pontos, criando um mapa abrangente da paisagem subaquática.
Essa tecnologia é essencial para diversas aplicações, incluindo navegação, construção naval, monitoramento ambiental e exploração de recursos, fornecendo dados essenciais para operações marítimas seguras e para a gestão sustentável dos recursos marinhos.
Qual é a diferença entre RTK e PPK?
A Cinemática em Tempo Real (RTK) é uma técnica de posicionamento em que as correções GNSS são transmitidas quase em tempo real, tipicamente usando um fluxo de correção em formato RTCM. No entanto, podem surgir desafios para garantir as correções GNSS, especificamente no que diz respeito à integridade, disponibilidade, cobertura e compatibilidade.
A principal vantagem do PPK em relação ao pós-processamento RTK é que as atividades de processamento de dados podem ser otimizadas durante o pós-processamento, incluindo o processamento para frente e para trás, enquanto que, no processamento em tempo real, qualquer interrupção ou incompatibilidade nas correções e em sua transmissão resultará em menor precisão de posicionamento.
Uma primeira vantagem fundamental do pós-processamento GNSS (PPK) em relação ao tempo real (RTK) é que o sistema utilizado em campo não precisa contar com um enlace de dados (*datalink*)/rádio para alimentar as correções RTCM provenientes das CORS para o sistema INS/GNSS.
A principal limitação à adoção do pós-processamento é a necessidade de o aplicativo final atuar sobre o ambiente. Por outro lado, se o seu aplicativo puder suportar o tempo de processamento adicional necessário para produzir uma trajetória otimizada, isso melhorará significativamente a qualidade dos dados para todos os seus resultados finais.
