


Método de cabeçalho
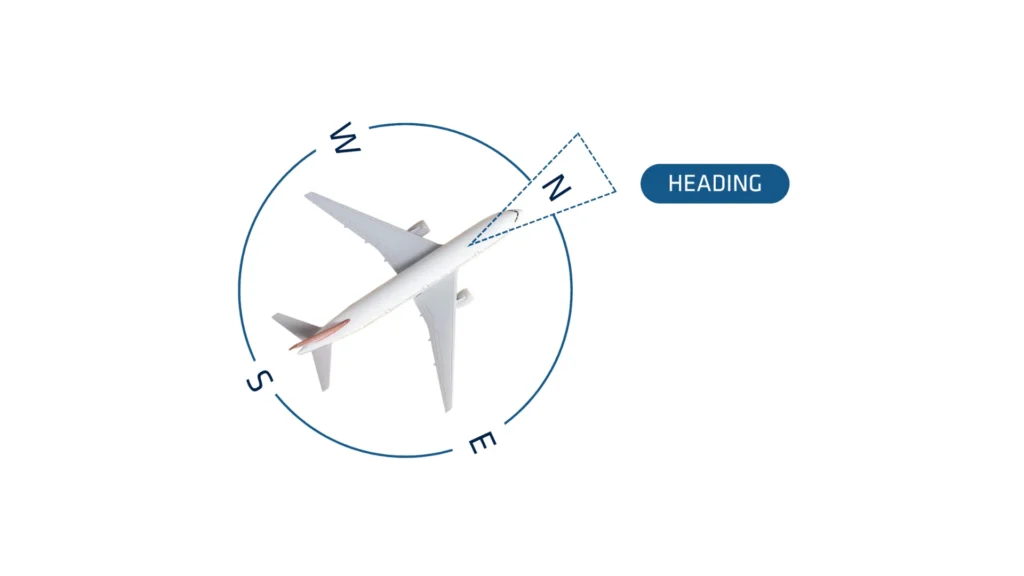
Na navegação, proa (heading) refere-se à direção para a qual um veículo ou embarcação está apontado em relação a uma direção de referência, tipicamente o norte verdadeiro ou o norte magnético. É expressa em graus, variando de 0° a 360°, sendo que 0° (ou 360°) indica o norte verdadeiro. A proa é distinta do rumo (course), que é o caminho real sobre o solo, e da marcação (bearing), que se refere à direção de um ponto a outro. Portanto, é importante escolher o método de proa adequado.
Quando o GPS não estiver disponível
Em muitas aplicações, o magnetômetro é a única maneira confiável de obter uma boa observação do rumo.
O uso de magnetômetros para a observação do rumo garante uma precisão razoável quando se cumprem condições específicas.
Em primeiro lugar, é essencial realizar uma calibração magnética adequada com o sensor instalado em sua configuração final. Esse processo mapeia o campo magnético circundante e leva em conta quaisquer perturbações próximas ao dispositivo.
Além disso, posicionar o sensor longe de interferências magnéticas internas — como fontes de alimentação comutadas, linhas de energia e ímãs — ajuda a manter a precisão. Por fim, é fundamental operar o sensor em um ambiente magnético estável.
É possível lidar com perturbações magnéticas de curto prazo, mas prevenir desvios de longo prazo continua sendo essencial para garantir um desempenho confiável.
Método de orientação em aplicações automotivas
O uso deste modo só é possível quando há um sinal GPS/GNSS disponível. Este modo exige o desenvolvimento de uma certa velocidade para obter uma estimativa de proa (heading). Ele também requer que o veículo siga em frente, sem qualquer derrapagem lateral.
Por exemplo, usar o curso GPS/GNSS em um avião resultará em uma proa incorreta se a aeronave estiver derivando devido a ventos laterais. O curso GPS/GNSS é recomendado para aplicações automotivas.
Se a dinâmica for alta
O uso deste modo só é possível quando uma correção GPS/GNSS está disponível. Ele depende apenas do GPS/GNSS e dos sensores inerciais, portanto, não há restrição mecânica ou magnética aqui.
O rumo permanece preciso durante acelerações frequentes e significativas, como curvas. No entanto, quando o sensor opera em velocidade constante ou permanece estacionário, ele depende exclusivamente dos giroscópios, fazendo com que o rumo sofra deriva de maneira puramente inercial.
Se a dinâmica for baixa
A proa verdadeira GPS/GNSS é obtida utilizando duas antenas no mesmo receptor GPS/GNSS. Esse método usa duas antenas GPS/GNSS para fornecer posição, velocidade e um ângulo de proa verdadeiro válido, mesmo quando estacionário.
Vantagens do GNSS com antena dupla:
- Funciona quando o veículo está parado: não é preciso se mover nem acelerar
- Sem necessidade de calibração: você não precisa fazer nenhuma calibração e não precisa se preocupar com interferências magnéticas
- É a solução mais precisa
- No entanto, ele é muito mais sensível às condições de GPS/GNSS do que os sistemas de antena única. Deve ser operado em condições de céu aberto para um desempenho ideal.
Qual método de navegação é indicado para quais condições?
| Condições | Método recomendado |
| Automotivo | Rota GPS |
| Marinha | GNSS com Antena Dupla |
| Submarino | Magnetômetros |
| No ar | GNSS com Antena Dupla |
| Corrida/Esporte | GPS + Acelerômetros |
