Caso de sucesso da GRYFN: Alcançando precisão e eficiência com o Quanta Micro
A GRYFN, pioneira em soluções de sensoriamento remoto multimodal para mercados de pesquisa, alcançou melhorias operacionais notáveis ao integrar nosso Quanta Micro (sistema de navegação inercial) em suas soluções de UAV e pós-processar os dados por meio do nosso software, Qinertia.
Esta colaboração proporcionou ao usuário final precisão em nível centimétrico, redução de 10% nos custos ao longo de cinco anos e uma integração de fluxo de trabalho otimizado.
“Em uma escala de 0 a 5, o produto, o software, o suporte e os custos atendem ou superam as expectativas – nota 5.” | Matt Bechdol, CEO da GRYFN.

Área de atuação da empresa: Sensoriamento remoto multimodal
A GRYFN é especializada em soluções UAV de sensoriamento remoto multimodal, de alta precisão e prontas para pesquisa, que capturam simultaneamente dados RGB, LiDAR e hiperespectrais de alta resolução.
Sua principal plataforma de sensoriamento Gobi representa uma abordagem abrangente para a coleta de dados multimodais, projetada especificamente para pesquisadores que exigem conjuntos de dados e análises prontos para empresas para impulsionar decisões acionáveis em agricultura, monitoramento ambiental, aplicações de recursos naturais ou onde quer que o sensoriamento remoto ativo e passivo preciso seja exigido.

E toda essa demanda qualificada os levou a nossas soluções, para que pudessem aprimorar sua plataforma e, ao mesmo tempo, reduzir a complexidade operacional e os custos para os clientes.
Os requisitos que correspondem às nossas soluções
As aplicações exigentes da GRYFN exigiam uma solução de navegação inercial capaz de fornecer precisão e exatidão em nível centimétrico para dados de trajetória em tempo real (RTK) e pós-processados (PPK).
A integração de imagens hiperespectrais, LiDAR e sensores RGB em plataformas de UAV apresenta desafios técnicos exclusivos.
Cada modalidade de sensor captura dados em taxas diferentes e requer informações precisas de posicionamento para permitir uma fusão e análise precisas dos dados.
Não é de se surpreender que os requisitos da GRYFN também precisassem incluir:
- Dados GNSS-INS de alta qualidade com precisão de pelo menos 2 cm ou superior para um georreferenciamento direto confiável.
- Software de fácil integração com interface de linha de comando e suporte a SDK para fluxos de trabalho de pós-processamento.
- Infraestrutura de licenciamento aberto para reduzir a complexidade da implantação para clientes da área de pesquisa distribuída.
- Soluções econômicas, especialmente importantes para instituições de pesquisa com diversos cenários de implantação.
- Suporte técnico ágil para resolver rapidamente os desafios de integração.
- Design compacto com otimização de precisão, confiabilidade, tamanho e peso.
“Em 2023, estávamos avaliando opções com base no formato, no desempenho e na integração do hardware, nos custos e no valor agregado para o cliente. Nossas pesquisas no setor nos levaram a quatro fornecedores principais, e a SBG foi a escolhida para a integração da nossa mais nova plataforma de sensoriamento Gobi”, explica Matt.
Integração e desempenho do Quanta Micro
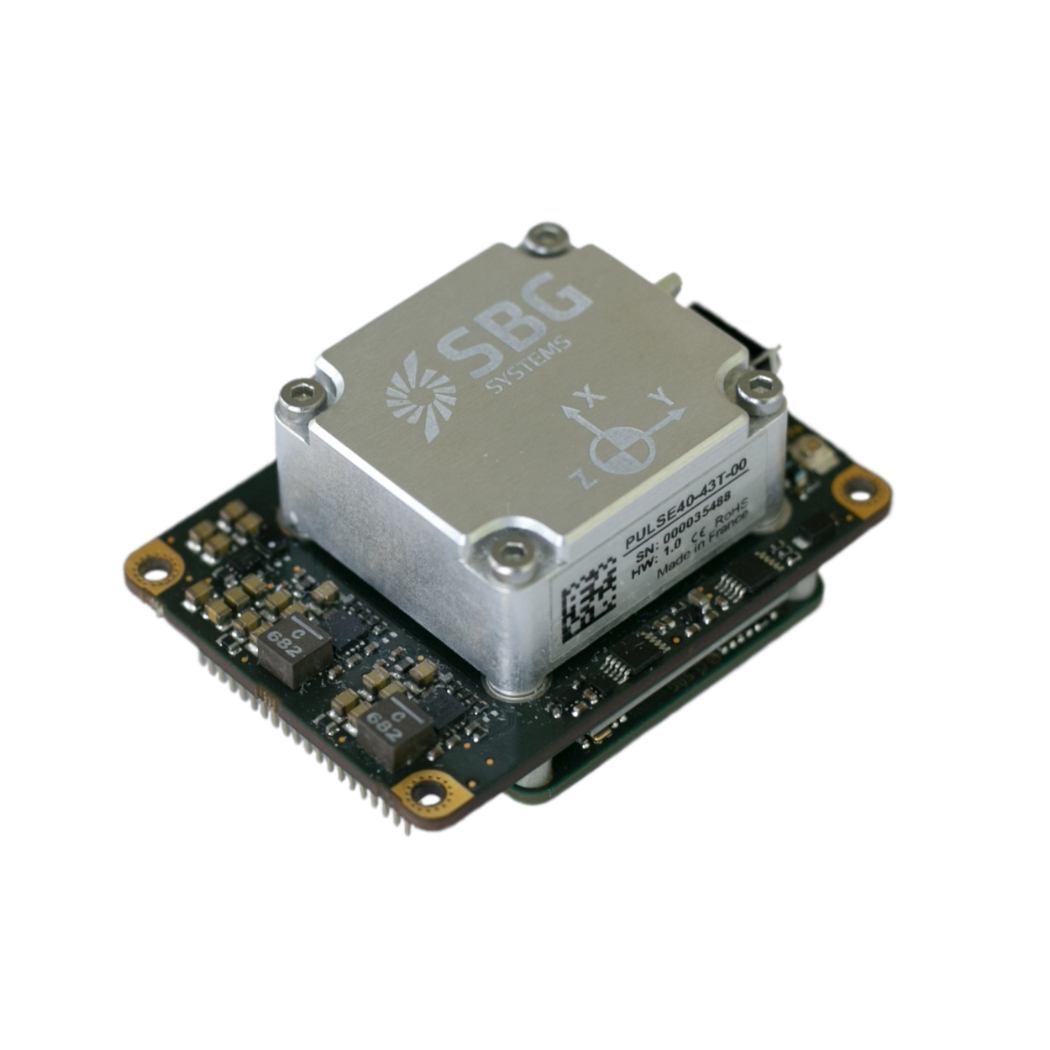
Atendemos aos requisitos da GRYFN por meio da nossa solução Quanta Micro, um sistema de navegação inercial auxiliado por GNSS ultracompacto e de alto desempenho, projetado especificamente para aplicações de sensoriamento remoto por drones, onde a precisão e as restrições de espaço são cruciais.
- A GRYFN integrou o sistema de navegação Quanta Micro, operando no modo de antena dupla e integrado em um circuito impresso personalizado (PCB). Essa configuração permite que o sistema envie dados GNSS-INS para vários sensores simultaneamente, atendendo aos requisitos de sensoriamento multimodais da GRYFN.
- Aqui, o fator de forma do Quanta Micro provou ser excelente para os requisitos de integração de sensores multimodais e compactos da GRYFN.
- A configuração de antena dupla aprimorou a precisão do rumo e a confiabilidade do sistema, fatores críticos para a determinação precisa da trajetória em aplicações de pesquisa.
- O processo de integração de hardware foi simplificado graças à nossa abordagem de projeto, permitindo que a GRYFN se concentrasse em suas principais capacidades de sensoriamento remoto, em vez de nas complexidades do sistema de navegação.
Um dos pontos que temos orgulho de destacar em cada parceria como esta é o nosso compromisso em fornecer suporte mais próximo, especialmente durante as fases em que a empresa ainda está testando e determinando a melhor forma de integrar a tecnologia.
“As equipes da SBG se mostraram receptivas às perguntas e às discussões técnicas enquanto realizávamos as comparações e os testes iniciais, e o suporte foi excelente”, afirma Matt.
O fator X amigável do Qinertia
Além disso, a integração do nosso software de pós-processamento, Qinertia, com o software GRYFN Processing Tool trouxe melhorias significativas para as operações da GRYFN.
A equipe achou o Qinertia fácil de usar e direto, com documentação abrangente que fornece instruções e explicações concisas para cada etapa e configuração de processamento.
Essa abordagem de software eliminou a necessidade de baixar dados RINEX, ao contrário das soluções concorrentes, otimizando o fluxo de trabalho de processamento. Eles também elogiaram a qualidade da documentação da API, observando que exigiram suporte mínimo para a integração no lado do software. Essa capacidade de autosserviço reduziu o tempo de implementação e os requisitos de suporte contínuo.

Resultados mensuráveis e melhorias no desempenho
A integração do GRYFN com nossos sistemas proporcionou melhorias operacionais mensuráveis em várias dimensões.
“A facilidade de adoção pelos clientes reduziu as necessidades de suporte, economizando tempo e permitindo maior foco”, destaca Matt.
Em resumo, foram observados impactos positivos significativos na redução de custos, na eficiência do processamento e na satisfação do cliente, além de liberar recursos do orçamento para outras necessidades essenciais.
Isso se mostrou particularmente valioso para organizações de pesquisa que operam com orçamentos restritos. A GRYFN também observou especificamente economias significativas nas assinaturas de software, aliadas a uma maior qualidade das trajetórias.
Conclusão: Desenvolvimento da vantagem competitiva
O Quanta Micro e o Qinertia fortaleceram a posição competitiva da GRYFN por meio de:
- Estrutura de custos aprimorada.
- Recursos de desempenho aprimorados.
- Experiência simplificada para o cliente.

É sempre importante destacar que essas melhorias se traduzem diretamente em maior satisfação e retenção dos clientes.
O estudo de caso da GRYFN comprova que a tecnologia de navegação de precisão pode oferecer tanto desempenho técnico quanto valor comercial quando devidamente integrada a plataformas sofisticadas de sensoriamento remoto.
Com essa parceria, fornecemos uma referência convincente para alcançar a excelência operacional na coleta de dados por meio de UAVs.
Quanta Micro
O Quanta Micro é um sistema de navegação inercial auxiliado por GNSS, compacto e de alto desempenho, projetado para aplicações com restrição de espaço que exigem precisão e confiabilidade excepcionais.
Ele integra uma IMU de nível cartográfico a um receptor GNSS quad-constelação de multifrequência e algoritmos avançados de fusão de sensores para fornecer posicionamento em nível centimétrico e orientação precisa em ambientes desafiadores.
O sistema possui capacidade de antena dupla para desempenho de proa ideal em condições de baixo dinamismo, mantendo uma operação excepcional com antena única para cargas úteis de UAV e aplicações restritas.
Solicitar um orçamento para o Quanta Micro
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
Como os drones são utilizados na agricultura?
Os drones são cada vez mais utilizados na agricultura para aprimorar o manejo das culturas e aumentar a produtividade. Equipados com câmeras de alta resolução e sensores, os drones agrícolas fornecem imagens aéreas e dados sobre a saúde das culturas, as condições do solo e a variabilidade dos campos. Isso permite que os agricultores monitorem grandes áreas rapidamente e identifiquem com precisão problemas como infestações de pragas, deficiências nutricionais e estresse hídrico.
Os drones na agricultura são utilizados para a aplicação precisa de insumos, como fertilizantes, pesticidas e herbicidas. Ao atingir áreas específicas com precisão, os drones reduzem o desperdício e minimizam o impacto ambiental. Além disso, eles auxiliam no mapeamento agrícola por drones, no planejamento do layout dos campos e no monitoramento do crescimento das culturas e da produtividade ao longo do tempo.
De modo geral, os drones agrícolas oferecem uma maneira econômica e eficiente de coletar informações essenciais, tomar decisões fundamentadas e implementar intervenções direcionadas, levando a um melhor manejo das culturas e uso dos recursos.
O que é georreferenciamento no levantamento aéreo?
A georreferência é o processo de alinhar dados geográficos (como mapas, imagens de satélite ou fotografias aéreas) a um sistema de coordenadas conhecido, de modo que possam ser posicionados com precisão na superfície da Terra.
Isso permite que os dados sejam integrados a outras informações espaciais, possibilitando análises e mapeamentos precisos com base na localização.
No contexto da topografia, a georreferência é essencial para garantir que os dados coletados por ferramentas como LiDAR, câmeras ou sensores em drones sejam mapeados com precisão para coordenadas do mundo real.
Ao atribuir latitude, longitude e altitude a cada ponto de dados, a georreferência garante que os dados capturados reflitam a localização e a orientação exatas na Terra, o que é fundamental para aplicações como mapeamento geoespacial, monitoramento ambiental e planejamento de obras.
O georreferenciamento normalmente envolve o uso de pontos de controle com coordenadas conhecidas, frequentemente obtidos por GNSS ou levantamento topográfico, para alinhar os dados capturados com o sistema de coordenadas.
Esse processo é fundamental para a criação de conjuntos de dados espaciais precisos, confiáveis e úteis.
Qual é a diferença entre RTK e PPK?
A Cinemática em Tempo Real (RTK) é uma técnica de posicionamento em que as correções GNSS são transmitidas quase em tempo real, tipicamente usando um fluxo de correção em formato RTCM. No entanto, podem surgir desafios para garantir as correções GNSS, especificamente no que diz respeito à integridade, disponibilidade, cobertura e compatibilidade.
A principal vantagem do PPK em relação ao pós-processamento RTK é que as atividades de processamento de dados podem ser otimizadas durante o pós-processamento, incluindo o processamento para frente e para trás, enquanto que, no processamento em tempo real, qualquer interrupção ou incompatibilidade nas correções e em sua transmissão resultará em menor precisão de posicionamento.
Uma primeira vantagem fundamental do pós-processamento GNSS (PPK) em relação ao tempo real (RTK) é que o sistema utilizado em campo não precisa contar com um enlace de dados (*datalink*)/rádio para alimentar as correções RTCM provenientes das CORS para o sistema INS/GNSS.
A principal limitação à adoção do pós-processamento é a necessidade de o aplicativo final atuar sobre o ambiente. Por outro lado, se o seu aplicativo puder suportar o tempo de processamento adicional necessário para produzir uma trajetória otimizada, isso melhorará significativamente a qualidade dos dados para todos os seus resultados finais.
