Sistema de navegação inercial compacto utilizado para navegação autônoma
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
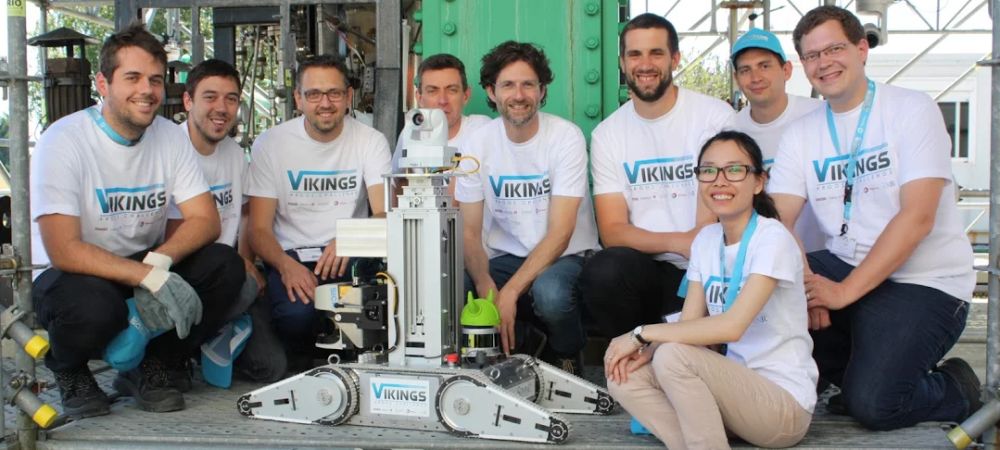
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
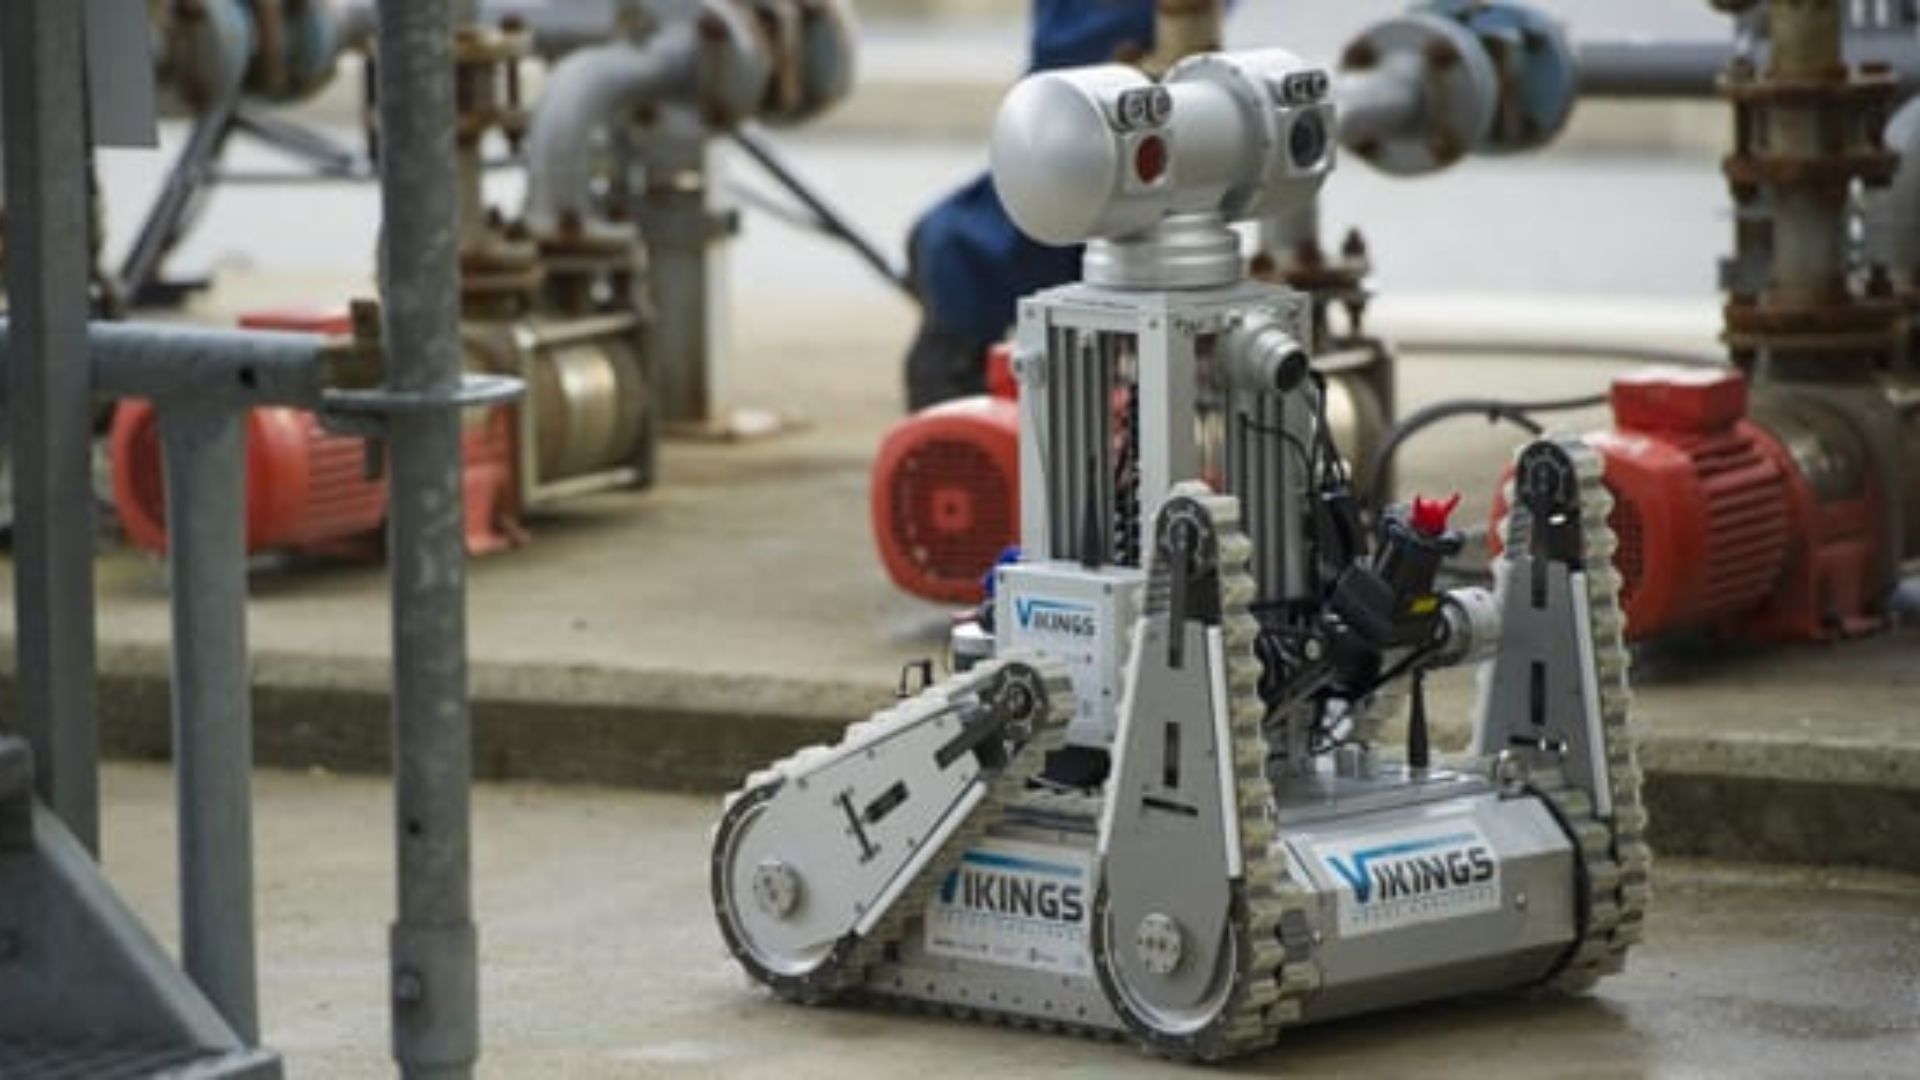
Robô autônomo para instalações de óleo e gás
Lançado em dezembro de 2013, o Desafio ARGOS (Autonomous Robot for Gas and Oil Sites) é organizado pela empresa de petróleo e gás TOTAL em parceria com a Agência Nacional de Pesquisa da França (ANR).
O objetivo é desenvolver, em menos de três anos, uma nova geração de robôs autônomos capazes de realizar tarefas de inspeção, detectar anomalias e responder a emergências. O objetivo desta competição é construir um robô autônomo capaz de se deslocar em instalações de óleo e gás para aumentar a segurança dos operadores da TOTAL.
Fusão de dados de múltiplos sensores
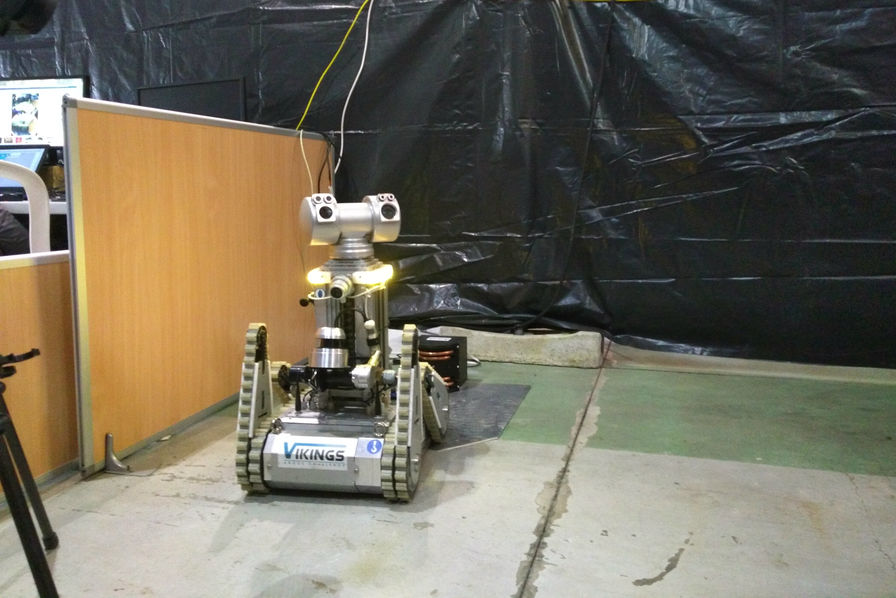
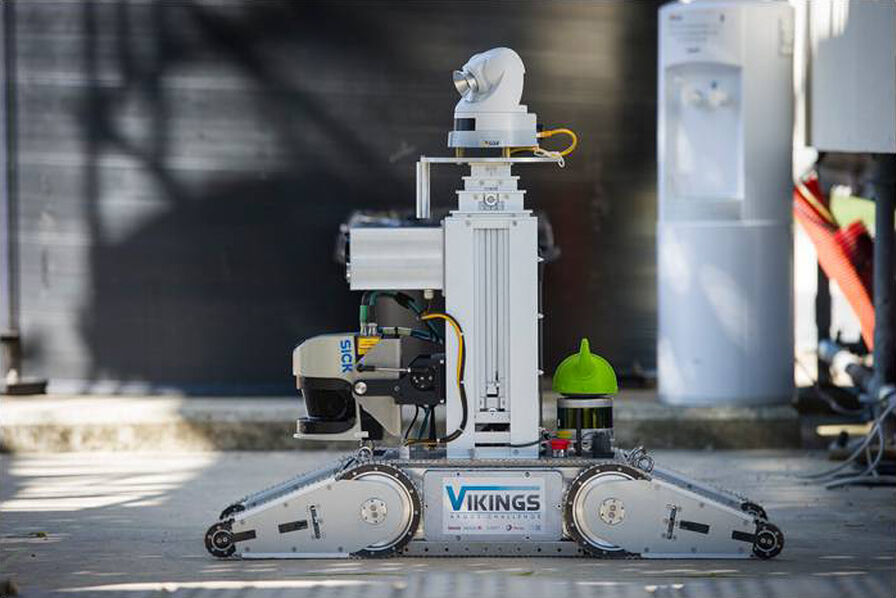
O robô da VIKINGS calcula sua posição fundindo a previsão de odometria com dados de sensores inerciais. Além disso, ele corrige essas informações usando dois LiDARs, um dianteiro e um traseiro, para cobertura de 360°.
O robô utiliza esteiras, o que causa deslizamento durante as rotações. Portanto, esse tipo de veículo torna a precisão da odometria particularmente baixa. Além disso, o sistema inercial torna-se essencial para calcular o rumo com precisão. Por fim, o Ellipse-A fornece medições confiáveis de rolagem e arfagem.
Alcançando posicionamento centimétrico
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
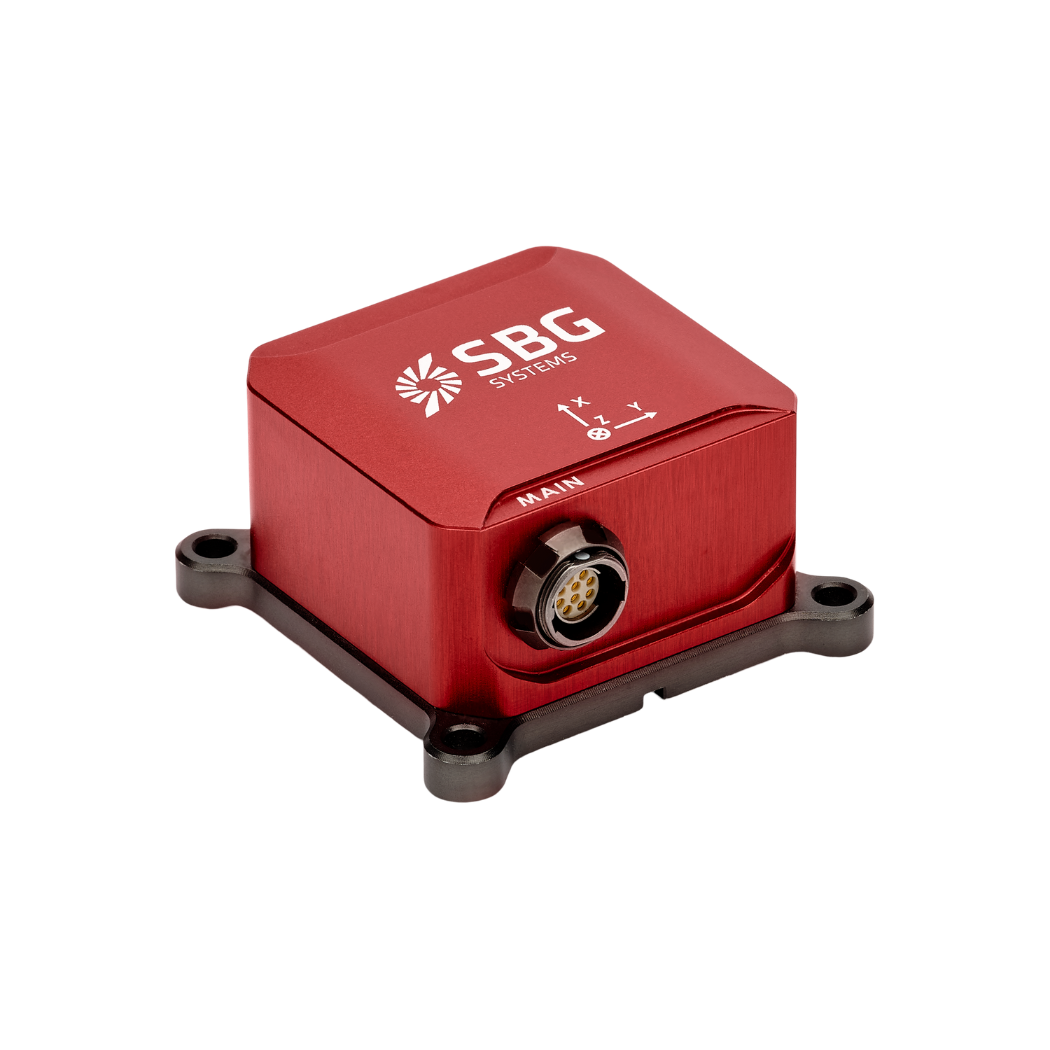
Ellipse-A
O Ellipse-A é um Sistema de Referência de Atitude e Rumo (AHRS) acessível e de alto desempenho. Ele incorpora um procedimento de calibração magnética de primeira linha para um rumo ideal e é adequado para aplicações de dinâmica baixa a média.
Calibrado de fábrica de -40°C a 85°C, este sensor de movimento inercial robusto fornece dados de Rolagem, Arfagem, Rumo e Côncavos (Heave).
Solicitar uma cotação para o Ellipse-A
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
O que é Precise Point Positioning?
Precise Point Positioning (PPP) é uma técnica de navegação por satélite que oferece posicionamento de alta precisão ao corrigir erros de sinal de satélite. Ao contrário dos métodos GNSS tradicionais, que frequentemente dependem de estações de referência terrestres (como no RTK), o PPP utiliza dados globais de satélite e algoritmos avançados para fornecer informações de localização precisas.
O PPP funciona em qualquer lugar do mundo sem a necessidade de estações de referência locais. Isso o torna adequado para aplicações em ambientes remotos ou desafiadores onde falta infraestrutura terrestre. Utilizando dados precisos de órbita e relógio de satélite, juntamente com correções para efeitos atmosféricos e de multicaminho (multipath), o PPP minimiza erros comuns de GNSS e pode alcançar precisão em nível centimétrico.
Embora o PPP possa ser utilizado para posicionamento pós-processado, que envolve a análise de dados coletados posteriormente, ele também pode fornecer soluções de posicionamento em tempo real. O PPP em tempo real (RTPPP) está cada vez mais disponível, permitindo que os usuários recebam correções e determinem sua posição em tempo real.
