


Ellipse Micro AHRS 特性
Ellipse Micro 的核心是一个 IMU,专为最大限度地发挥 MEMS 技术的潜力和性能而设计。此 AHRS 包含三个高性能、工业级 MEMS 加速度计、陀螺仪和磁力计。在先进校准、滤波技术和圆柱运动积分的增强下,这些加速度计即使在强振动环境中也能提供出色的精度。此外,其三个高端工业级 MEMS 陀螺仪以 10 kHz 的采样率运行,配合强健的 FIR 滤波器和圆锥运动积分,确保了在振动下的最佳性能,使得 Ellipse Micro AHRS 成为在严苛条件下获取可靠数据的强大解决方案。


技术规格
运动与导航性能
0.1 ° 标题
0.8° 磁偏角
导航功能
单天线和双天线 GNSS 实时纵摇精度
5 厘米或 5 % 实时起伏波周期
最长15秒 实时垂动模式
自动调整 延迟纵摇精度
暂无 延迟的起伏波周期
暂无
运动轨迹
飞机、直升机、航空器、无人机 海军
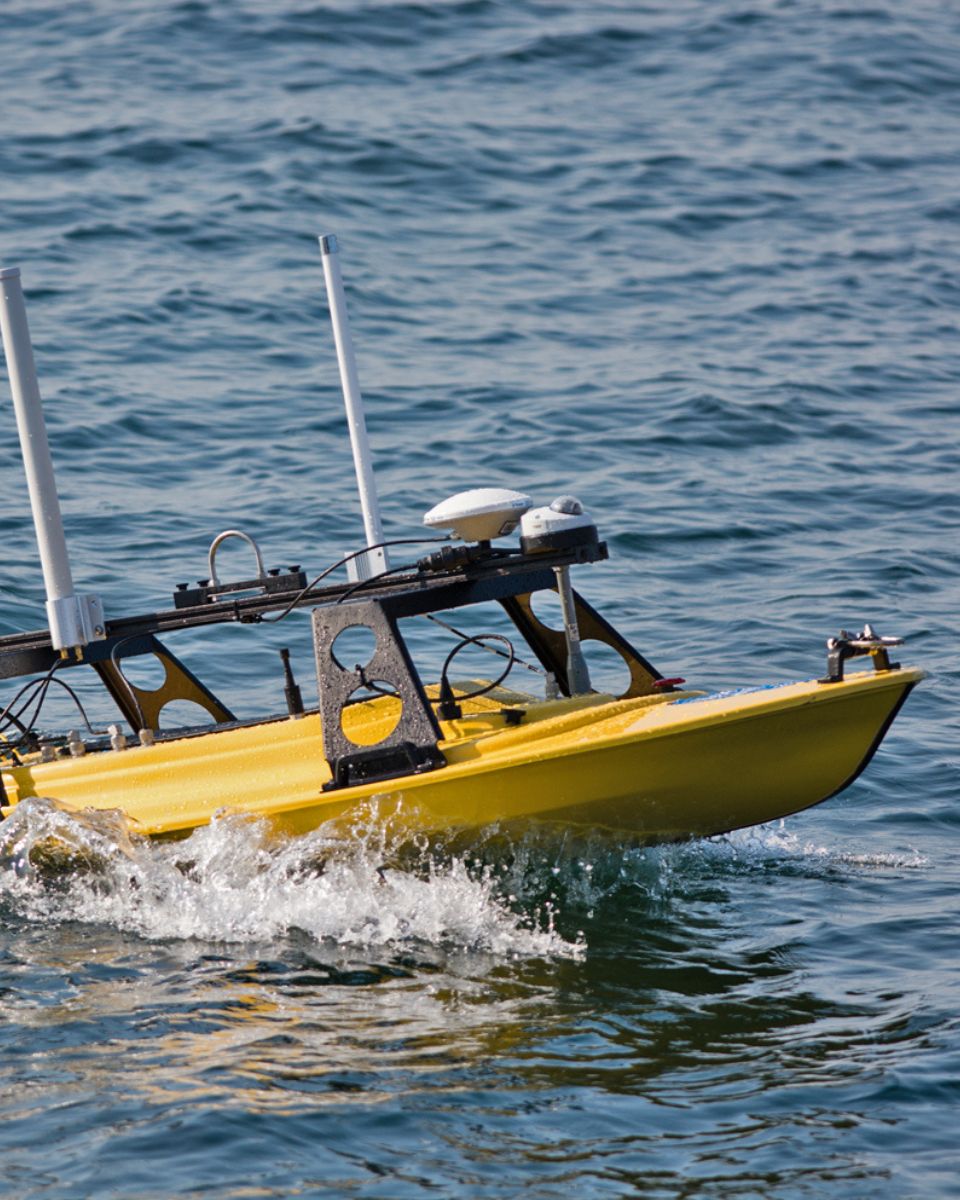
水面舰艇、水下航行器、海洋勘测、海洋及恶劣海洋环境 土地
汽车、汽车行业、火车/铁路、卡车、两轮车、重型机械、行人、背包、越野
加速度计的性能
± 40 g 偏置运行不稳定性
14 微克 随机游走
0.03 m/s/√h 带宽
390 赫兹
陀螺仪性能
± 450 °/s 偏置运行不稳定性
7 °/h 随机游走
0.15 °/√hr 带宽
133 Hz
磁强计的性能
50高斯 偏置运行不稳定性
1.5 毫高斯 随机游走
3 m高斯 带宽
22 赫兹
环境规格与工作范围
IP-4X 工作温度
-40 ºC 至 85 °C 振动
3 g 均方根值 – 20 Hz 至 2 kHz 减震器
< 2000 g MTBF(计算值)
50,000小时 符合
MIL-STD-810
接口
NMEA、二进制 sbgECom、TSS、KVH、Dolog 产出率
200 Hz、1,000 Hz(IMU 数据) 串行端口
RS-232/422(最高 2Mbps):最多 2 个输出 CAN
1个 CAN 2.0 A/B 接口,最高 1 Mbps 同步输出
PPS,触发频率最高 200 Hz – 1 个输出 同步输入
PPS,事件标记频率最高可达 1 kHz——5 个输入通道
机械与电气规格
4 至 15 VDC 功耗
400 mW 重量(克)
10 g 尺寸(长×宽×高)
26.8 毫米 × 18.8 毫米 × 9.5 毫米
Ellipse Micro AHRS 数据表
将所有传感器功能和规格直接发送至您的收件箱!
将 Ellipse Micro 与其他产品进行比较
下表可帮助您评估哪款AHRS产品最符合您项目的要求,无论您是将紧凑性、成本效益还是高性能导航放在首位。
了解我们的系列 AHRS 产品如何为您的运营带来出色的稳定性和可靠性。
-

Ellipse Micro AHRS
- 横滚/俯仰
- 0.1 °
- 标题
- 0.8° 磁偏角
- OUT 协议
- NMEA、二进制 sbgECom、TSS、KVH、Dolog
- IN 协议
- –
- 重量(克)
- 10 g
- 尺寸(长×宽×高)
- 26.8 × 18.8 × 9.5 毫米
-
- 横滚/俯仰
- 0.1 °
- 标题
- 0.8° 磁偏角
- OUT 协议
- NMEA、二进制 sbgECom、TSS、KVH、Dolog
- IN 协议
- –
- 重量(克)
- 45 g
- 尺寸(长×宽×高)
- 46 × 45 × 24 毫米
-
- 横滚/俯仰
- 0.02 °
- 标题
- 0.03 °
- OUT 协议
- NMEA、二进制 sbgECom、TSS、Simrad、Dolog
- IN 协议
- NMEA、二进制 sbgECom、Trimble、Novatel、Septentrio、Hemisphere
- 重量(克)
- 400 g
- 尺寸(长×宽×高)
- 100 × 86 × 58 毫米
-
- 横滚/俯仰
- 0.01 °
- 标题
- 0.02 °
- OUT 协议
- NMEA、二进制 sbgECom、TSS、Simrad、Dolog
- IN 协议
- NMEA、Trimble、Novatel、Septentrio、Hemisphere、DVL(PD0、PD6、Teledyne、Nortel)
- 重量(克)
- < 690 g
- 尺寸(长×宽×高)
- 130 × 100 × 58 毫米


兼容性



Ellipse Micro AHRS 案例研究
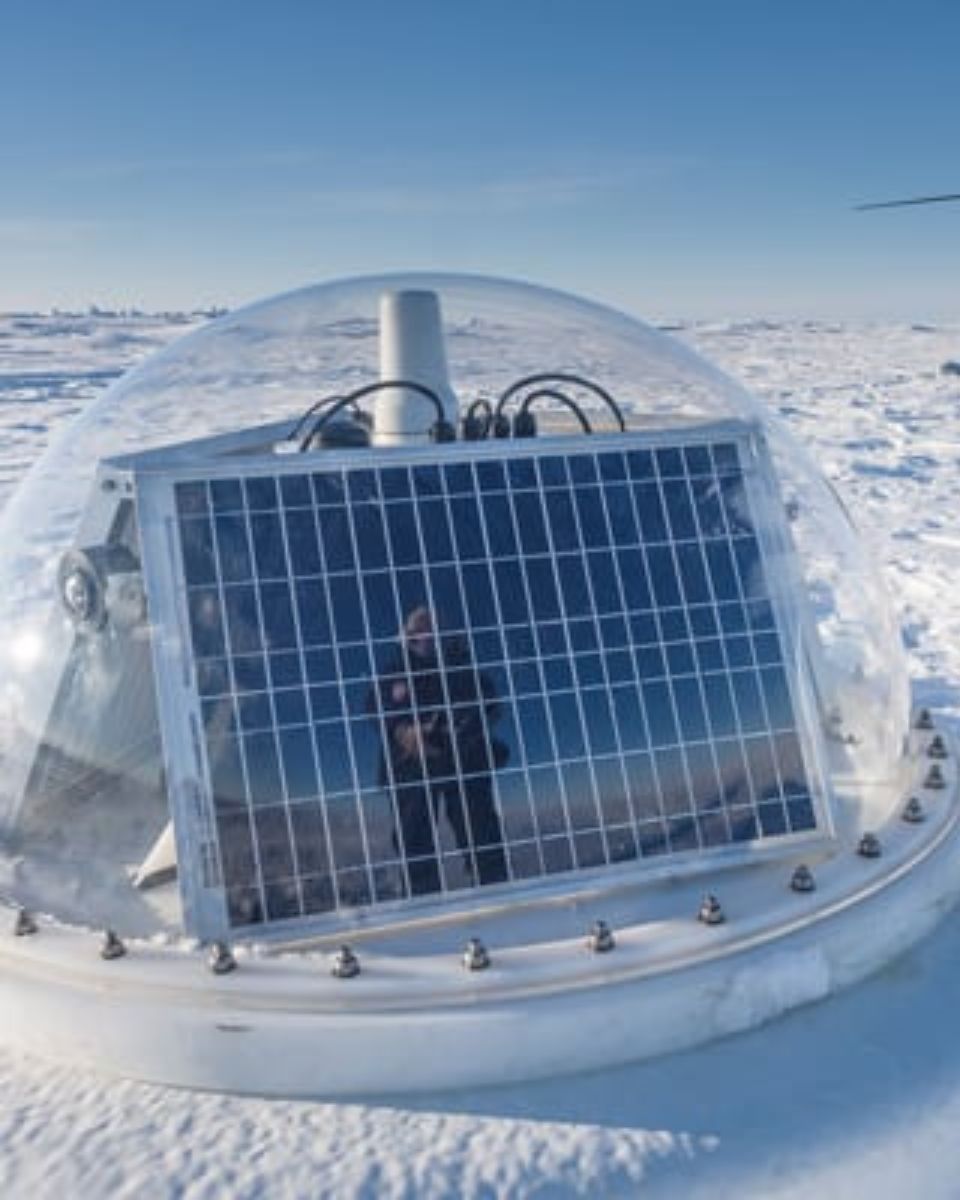
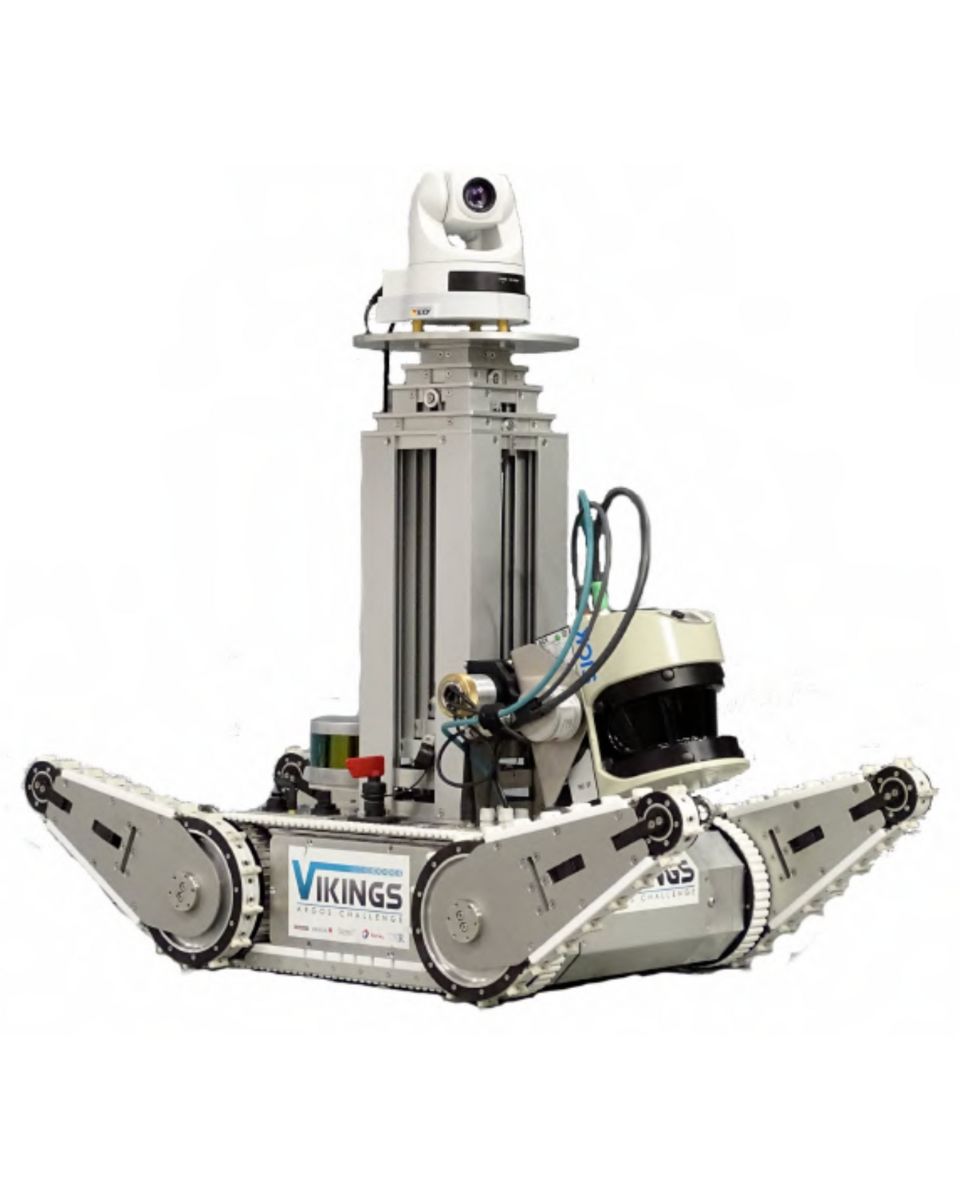
探索现实世界的用例,展示我们的 Ellipse Micro AHRS 如何提升性能、减少停机时间并提高运营效率。了解我们的先进传感器和直观界面如何提供您在应用中脱颖而出所需的精度和控制。


生产流程
探索每一个 SBG Systems 产品背后的精度与专业技术。以下视频带您深入了解我们如何一丝不苟地设计、制造和测试高性能惯性系统。从先进的工程设计到严格的质量控制,我们的生产流程确保每个产品都符合最高标准的可靠性和准确性。
立即观看以了解更多信息!

索取报价
他们在谈论我们
我们展示了行业专业人士和客户在项目中运用我们的产品所获得的体验和评价。
了解我们的创新技术如何在各种应用场景中重塑他们的运营模式、提升生产力并带来可靠成果。



常见问题解答
欢迎访问我们的常见问题解答(FAQ)专区,我们将在此解答您关于我们尖端技术及其应用的最迫切疑问。在这里,您可以找到关于产品功能、安装流程、故障排除技巧以及最佳实践的全面解答,以充分提升您的使用体验。无论您是寻求指导的新用户,还是希望获取高级见解的资深专业人士,我们的常见问题解答都旨在为您提供所需的信息。
答案尽在此处!
什么是波浪测量传感器?
浮标有什么用途?
浮标是一种主要用于海上和水域环境的漂浮装置,具有若干关键用途。浮标通常被放置在特定位置,用于标记水域中的安全航道、水道或危险区域。它们为船舶提供导航指引,帮助其避开礁石、浅滩或沉船等危险区域。
它们被用作船舶的系泊点。系泊浮标使船只无需抛锚即可停靠,这在不适合抛锚或抛锚会损害环境的区域尤为有用。
仪器浮标配备有传感器,用于测量温度、浪高、风速和气压等环境条件。这些浮标为天气预报、气候研究和海洋学研究提供了宝贵的数据。
某些浮标可作为平台,用于采集和传输来自水体或海底的实时数据,常用于科学研究、环境监测和军事应用。
在商业捕捞中,浮标用于标记陷阱或渔网的位置。它们在水产养殖中也发挥着作用,用于标记水下养殖场的具体位置。
浮标还可以标示指定区域,例如禁止抛锚区、禁渔区或游泳区,从而有助于在水域上执行相关规定。
无论在何种情况下,浮标对于确保安全、促进海上活动以及支持科学研究都至关重要。
什么是蓝色经济?
“蓝色经济”或“海洋经济”指与海洋相关的经济活动。世界银行将蓝色经济定义为“可持续利用海洋资源,以促进经济发展、改善民生并维护海洋生态系统的健康”。
蓝色经济包括海运、渔业和水产养殖、沿海旅游、可再生能源、海水淡化、海底电缆铺设、海底资源开采、深海采矿、海洋遗传资源以及生物技术。
什么是浮力?
浮力是指流体(如水或空气)对浸没其中的物体所施加的、与物体自重相抗衡的力。当物体的密度小于流体的密度时,浮力会使物体漂浮或上升到水面。浮力的产生源于物体浸没部分所受压力的差异——深度越深,所受压力越大,从而产生向上推力。
浮力的原理由阿基米德定律所描述,该定律指出:作用于物体上的向上浮力等于该物体排开的流体所具有的重量。如果浮力大于物体的重量,物体就会漂浮;如果浮力小于物体的重量,物体就会下沉。浮力在许多领域都至关重要,从海洋工程(船舶和潜艇的设计)到浮标等漂浮装置的功能。
什么是水文测绘?
水文测绘是指对水体(包括海洋、河流、湖泊和沿海地区)的物理特征进行测量和绘制图表的过程。它涉及收集与海底深度、形状和等深线(海底测绘)相关的数据,以及水下物体、航行障碍物和其他水下地物(如海沟)的位置信息。 水文测绘对于多种应用至关重要,包括航行安全、海岸管理与海岸测绘、工程建设以及环境监测。
水深测量包含几个关键组成部分,首先是测深,它使用声纳系统(如单波束或多波束回声测深仪)测量水深和海底地形,这些测深仪向海底发送声脉冲并测量回声的返回时间。
精确定位至关重要,它通过使用全球导航卫星系统 (GNSS) 和惯性导航系统 (INS) 将深度测量与精确的地理坐标联系起来实现。此外,测量水柱数据(如温度、盐度、洋流),并使用侧扫声纳和磁力计等工具收集地球物理数据以探测水下物体、障碍物或危险。
主动式和被动式纵摇补偿有什么区别?
主动纵摇补偿(AHC)和被动纵摇补偿(PHC)都是用于减轻船舶因海浪而产生的摇摆的方法,但它们的工作原理截然不同:
被动纵摇补偿(PHC)
- 工作原理:依靠弹簧、减震器或蓄能器等机械或液压系统来吸收并抵消船体的运动。
- 能源来源:无需外部电源;它利用系统的自然运动以及作用于该系统的力来进行调节。
- 控制:非自适应,系统的性能基于预设参数,无法根据不断变化的海况进行动态调整。
- 应用:最适合稳定、可预测的环境,或对精确运动控制要求不高的操作场景。
主动纵摇补偿(AHC)
- 工作原理:利用由实时传感器和算法控制的电机、液压系统或其他动力执行器,主动抵消船舶的运动。
- 能源来源:需要外部电源来驱动执行器和控制系统。
- 控制:传感器提供的自适应、实时反馈,可实现精确调整,以适应动态海况。
- 应用:非常适合需要高精度的作业,例如水下施工、井下干预或科学研究。
AHC非常适合需要精确控制和主动校正容器运动的应用场景,而 PHC 则为精度要求较低且仅需被动吸收运动的作业提供了更简单、更具成本效益的解决方案。
