PingDSP 将 Ekinox INS 集成到其声呐中
该公司选择了 SBG Systems 的惯性传感器用于运动补偿和 GNSS 中断补偿。
“新集成的 Ekinox-E 在一个由 GNSS 辅助的封装中提供了准确的声纳姿态、航向和升沉信息。” | PingDSP
关于 PingDSP 声纳的一切
iDX 的推出再次巩固了 PingDSP 作为浅水水文测量和成像声纳技术领先创新者与开发商的地位。
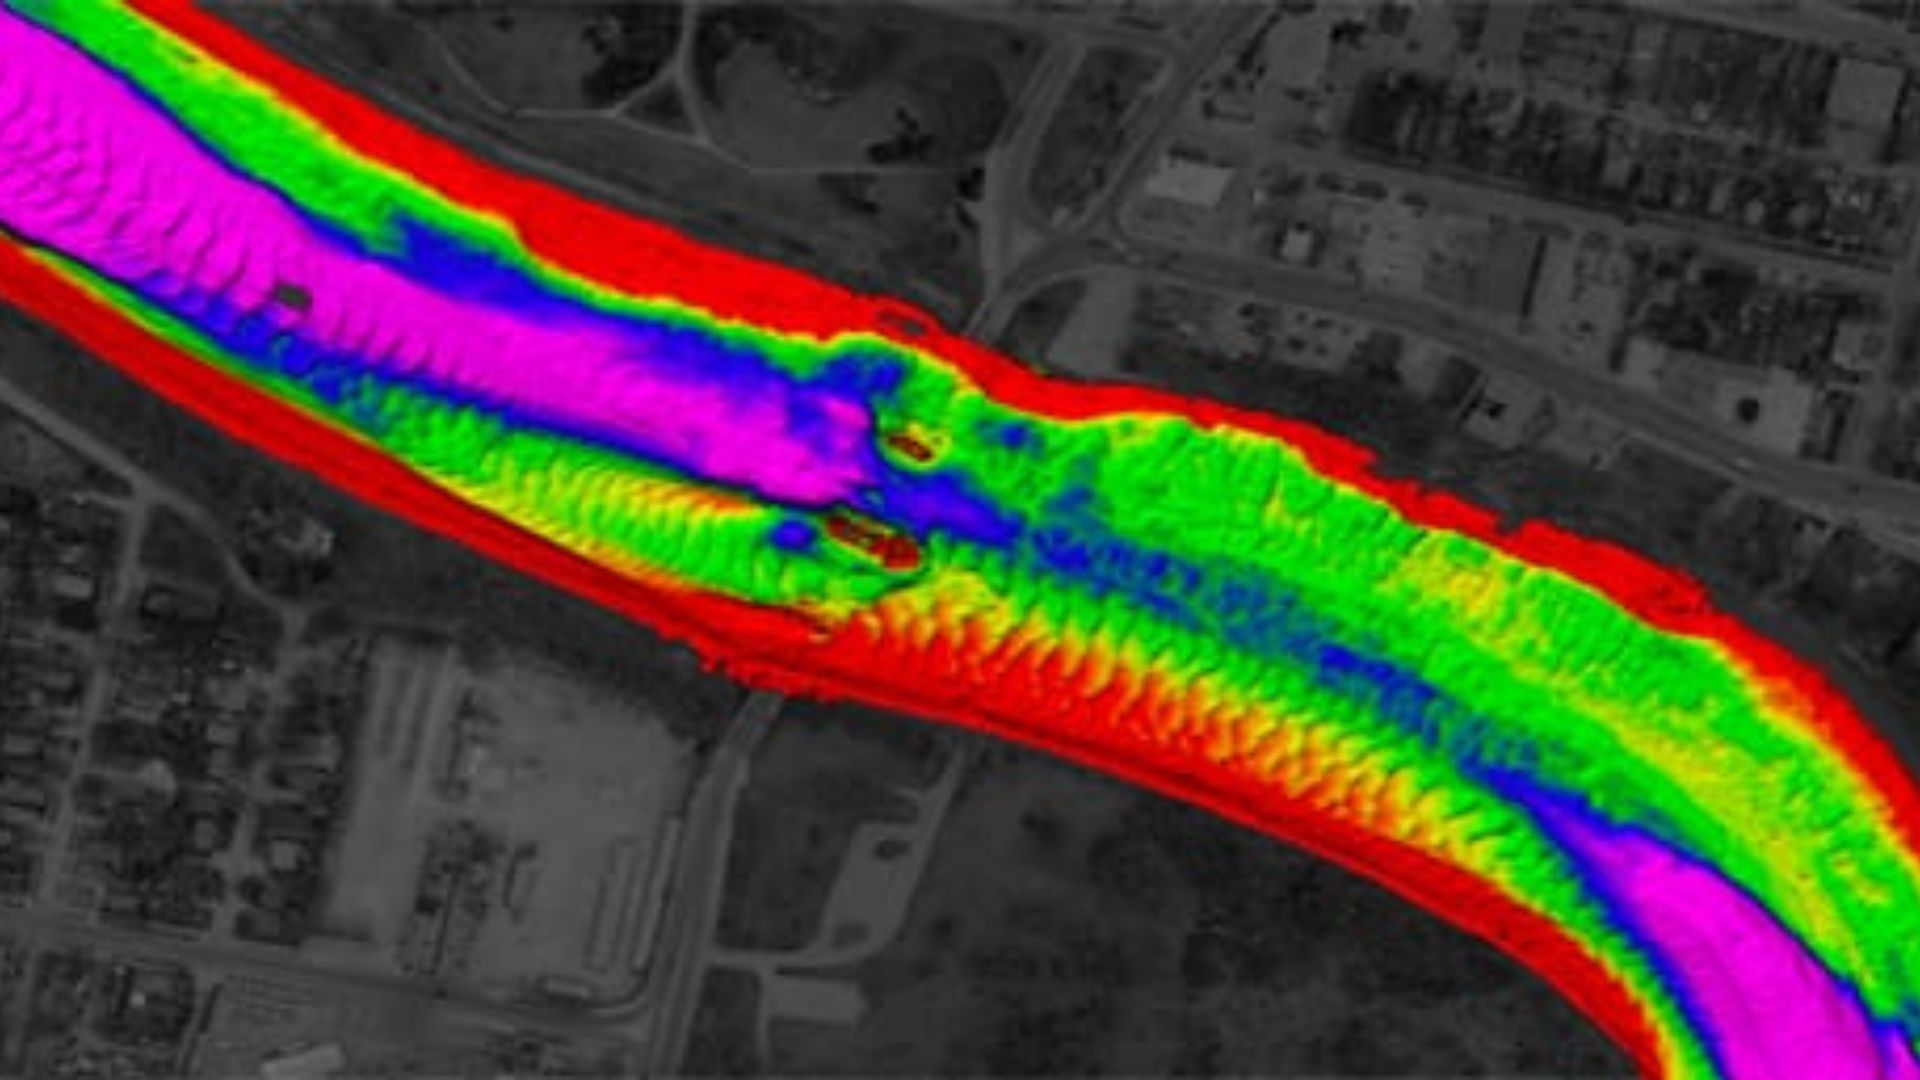
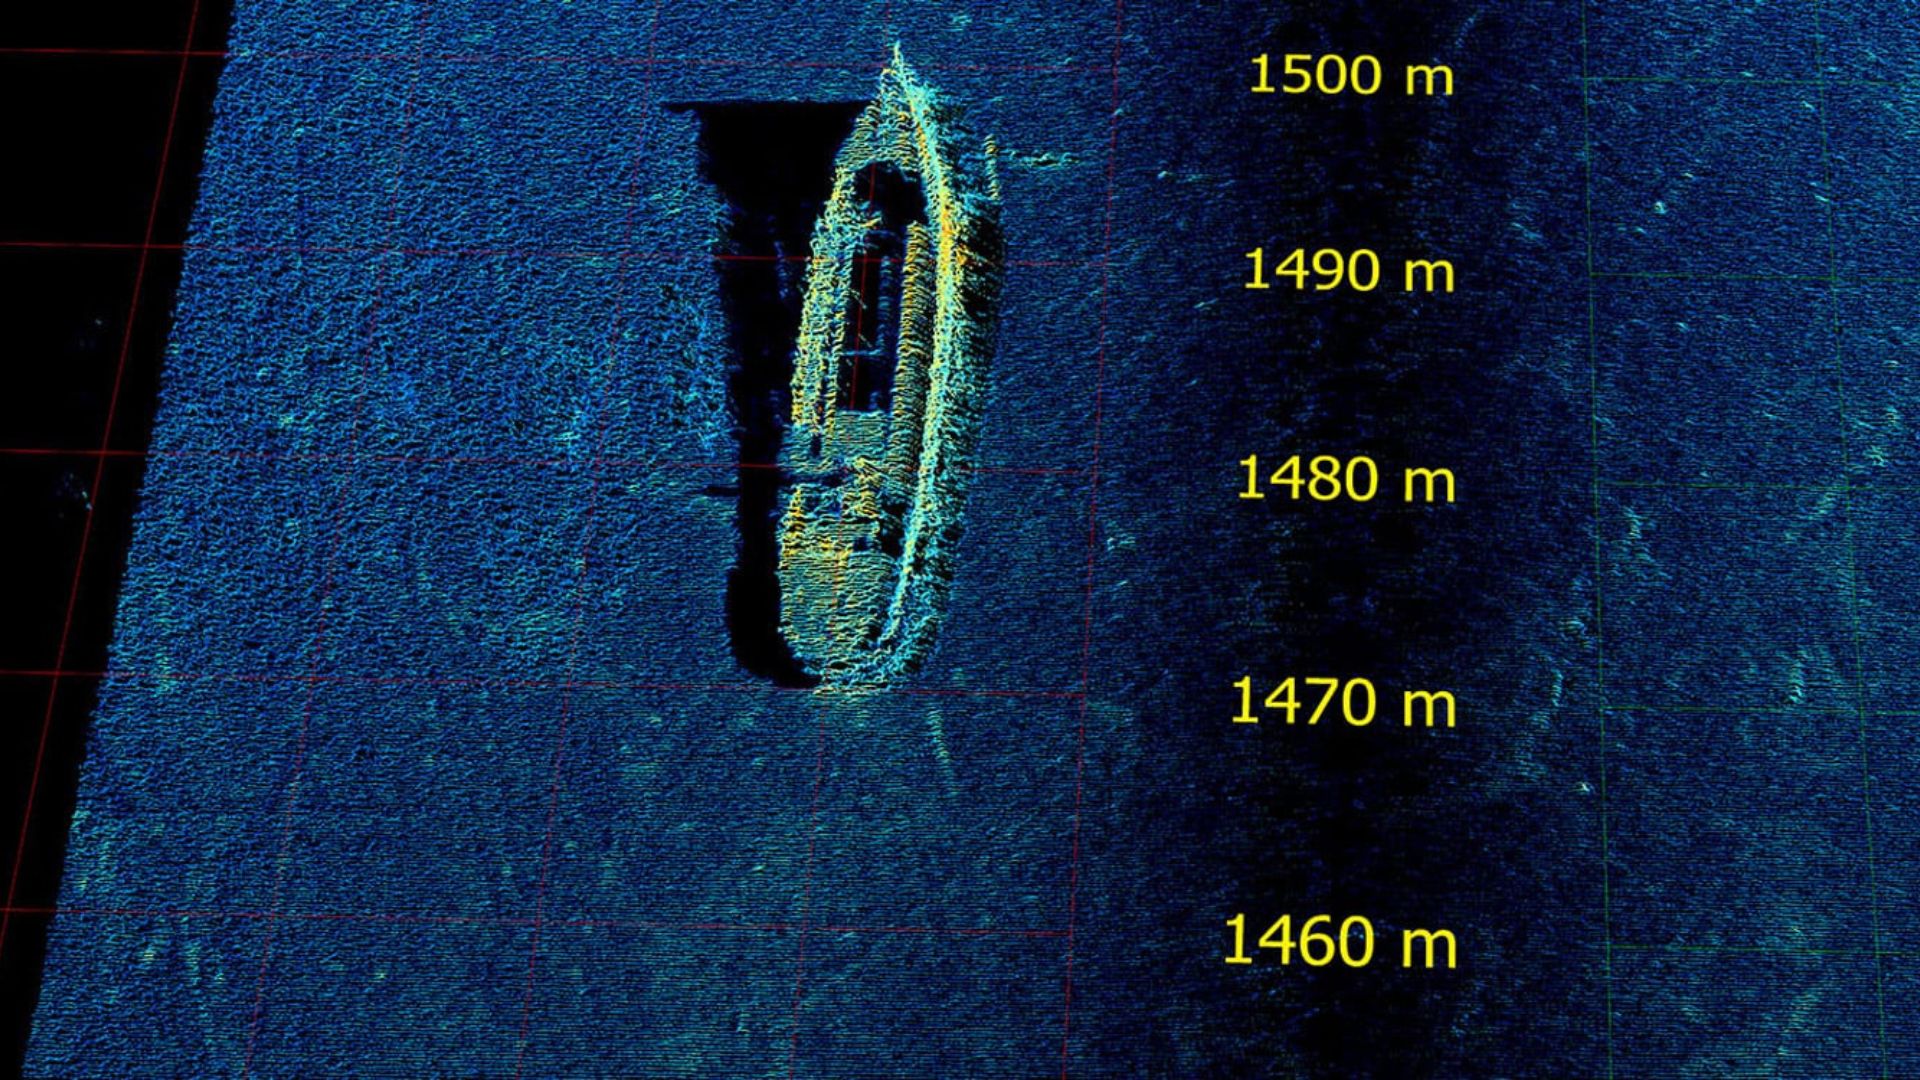
3DSS-iDX 引入了一种创新的信号处理技术,通过管理多个同时到达的反向散射(包括来自海底、海面、水体和多径的信号),增强了传统的干涉系统。
这种先进的方法可提供出色的宽条带测深和真正的 3D 侧扫成像,且全部集成在一个紧凑且用户友好的声纳系统中。
“性能、多功能性和简洁性,这就是浅水水文测绘人员想要的,这也是 3DSS‐iDX 的核心所在”,PingDSP 创始人兼首席执行官 Paul Kraeutner 博士说道。
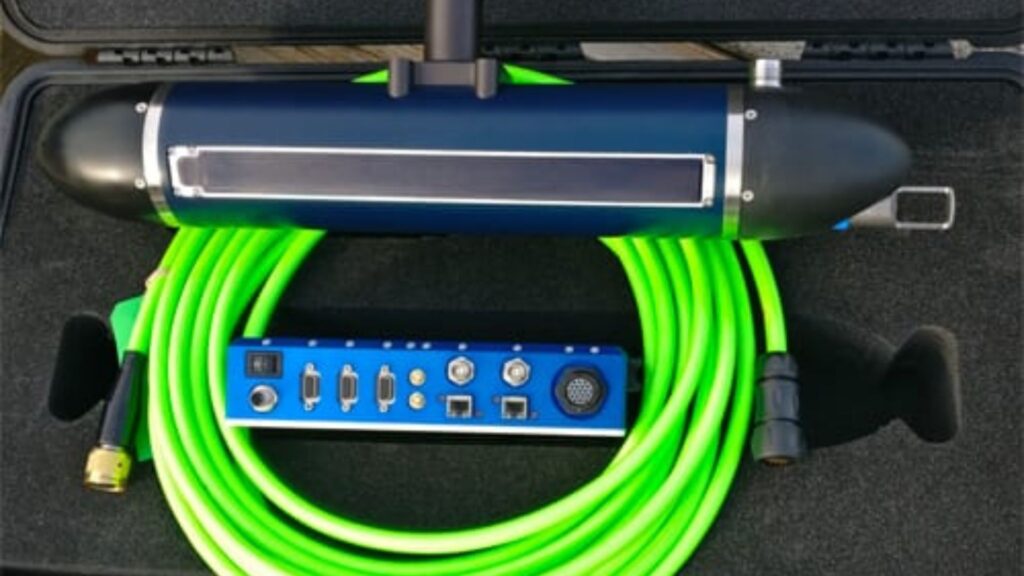
集成的 Ekinox-E
新集成的 Ekinox-E 在一个由 GNSS 辅助的封装中提供了准确的声纳姿态、航向和升沉信息。而新近推出的 AML MicroX SVT 探头则在换能器表面提供准确的声速,以便进行无缝的实时角度修正。
无缝集成
PingDSP 工程团队与 SBG Systems 和 AML Oceanographic 密切合作,将水文等级外围设备无缝集成到 iDX 声纳头中,从而大大降低了安装和操作的复杂性。
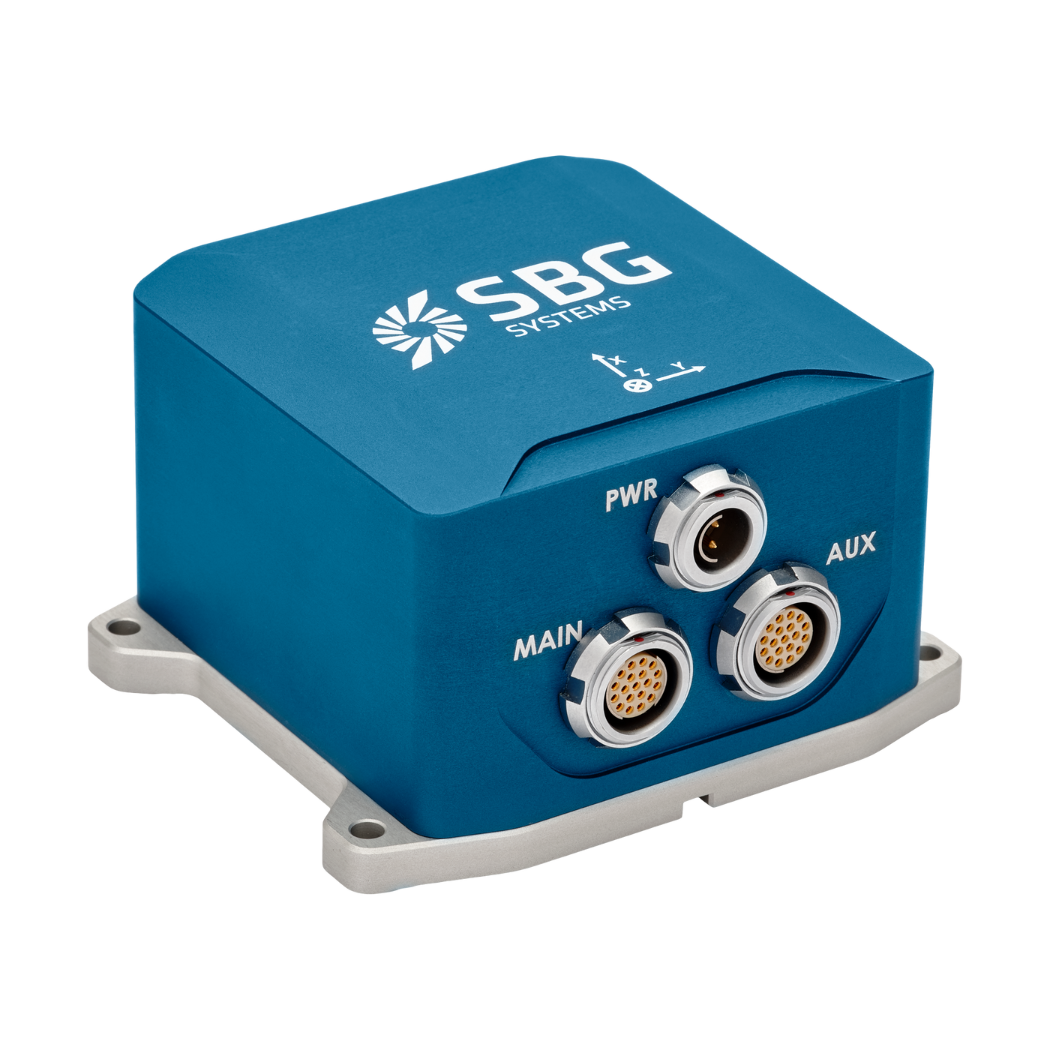
Ekinox-E
Ekinox-E 还可接收来自外部 GNSS 接收机的辅助数据以提供导航。
Ekinox-E 旨在连接最多 4 个外部辅助系统,包括 DVL 或 DMI。这种高度多功能惯性导航系统可提供姿态、升沉和导航数据。
索取 Ekinox-E 报价
您有疑问吗?
欢迎访问我们的常见问题解答 (FAQ) 专区!在这里,您可以找到关于我们展示的应用的最常见问题的答案。如果您找不到您要查找的内容,请随时直接与我们联系!
什么是水深测量?
测深是对水下地形的深度和形状进行研究和测量的学科,主要侧重于绘制海底和其他水下地貌。它是水下地形的等效物,提供了对海洋、湖泊和河流的水下特征的详细了解。测深在各种应用中起着至关重要的作用,包括导航、海洋建设、资源勘探和环境研究。
现代测深技术依赖于声纳系统,例如单波束和多波束回声测深仪,它们利用声波来测量水深。这些设备向海底发送声脉冲并记录回波返回所需的时间,根据声速在水中的传播计算深度。特别是多波束回声测深仪,允许一次性绘制大片海底区域,从而提供高度详细且准确的海底表征。通常,会将 RTK + INS 解决方案结合使用,以创建精确定位的海底 3D 测深表征。
水深测量数据对于绘制航海图至关重要,航海图通过识别潜在的水下危险(如暗礁、沉船和沙洲)来帮助船舶安全航行。它在科学研究中也起着至关重要的作用,帮助研究人员了解水下地质特征、洋流和海洋生态系统。
USV 的惯性导航系统是什么?
用于无人水面艇 (USV) 的惯性制导系统对于精确导航和控制至关重要,尤其是在 GNSS 不可用时。惯性传感器跟踪运动和方向,从而在具有挑战性的环境中实现有效的导航。
惯性导航系统 (INS) 将 IMU 数据与其他系统(如 GNSS 或多普勒计程仪)集成,以提高精度。它们还采用导航算法,例如卡尔曼滤波,来计算位置和速度。
惯性传感器支持自主运行,为各种应用提供准确的航向和位置数据。它们确保在无 GNSS 条件下有效运行,并允许进行实时调整以增强机动性。
什么是多波束回声测深?
什么是水文测量?
水文测量是测量和绘制水体(包括海洋、河流、湖泊和沿海地区)物理特征的过程。它涉及收集与海底的深度、形状和轮廓(海底测绘)以及水下物体、导航危险和其他水下特征(例如水槽)的位置相关的数据。水文测量对于各种应用至关重要,包括导航安全、海岸管理和沿海测量、建筑和环境监测。
水道测量包含几个关键组成部分,首先是水深测量,它利用单波束或多波束回声测深仪等声纳系统来测量水深和海底地形,这些声纳系统向海底发射声波Pulse并测量回声的返回时间。
精确的定位至关重要,它是通过全球导航卫星系统 (GNSS) 和惯性导航系统 (INS) 来实现的,用于将深度测量值与精确的地理坐标相链接。此外,还会测量水柱数据(如温度、盐度、洋流),并使用侧扫声纳和磁力仪等工具收集地球物理数据,以探测水下物体、障碍物或危险。
