北极海域的海浪测量
使用 AHRS 进行开阔海洋和冰区波浪测量。
“设备运行可靠,在严苛的北极条件下没有出现任何故障。它们已经连续运行了一年以上,无需断电重启等操作。” | Dr. Martin Doble
边缘冰区(MIZ)计划
近几十年来,北极的变暖速度超过了其他任何地区,导致海冰体积显著减少。无冰面积的增加与更加活跃的冰盖相结合,导致波弗特海出现了季节性边缘冰带 (MIZ)。
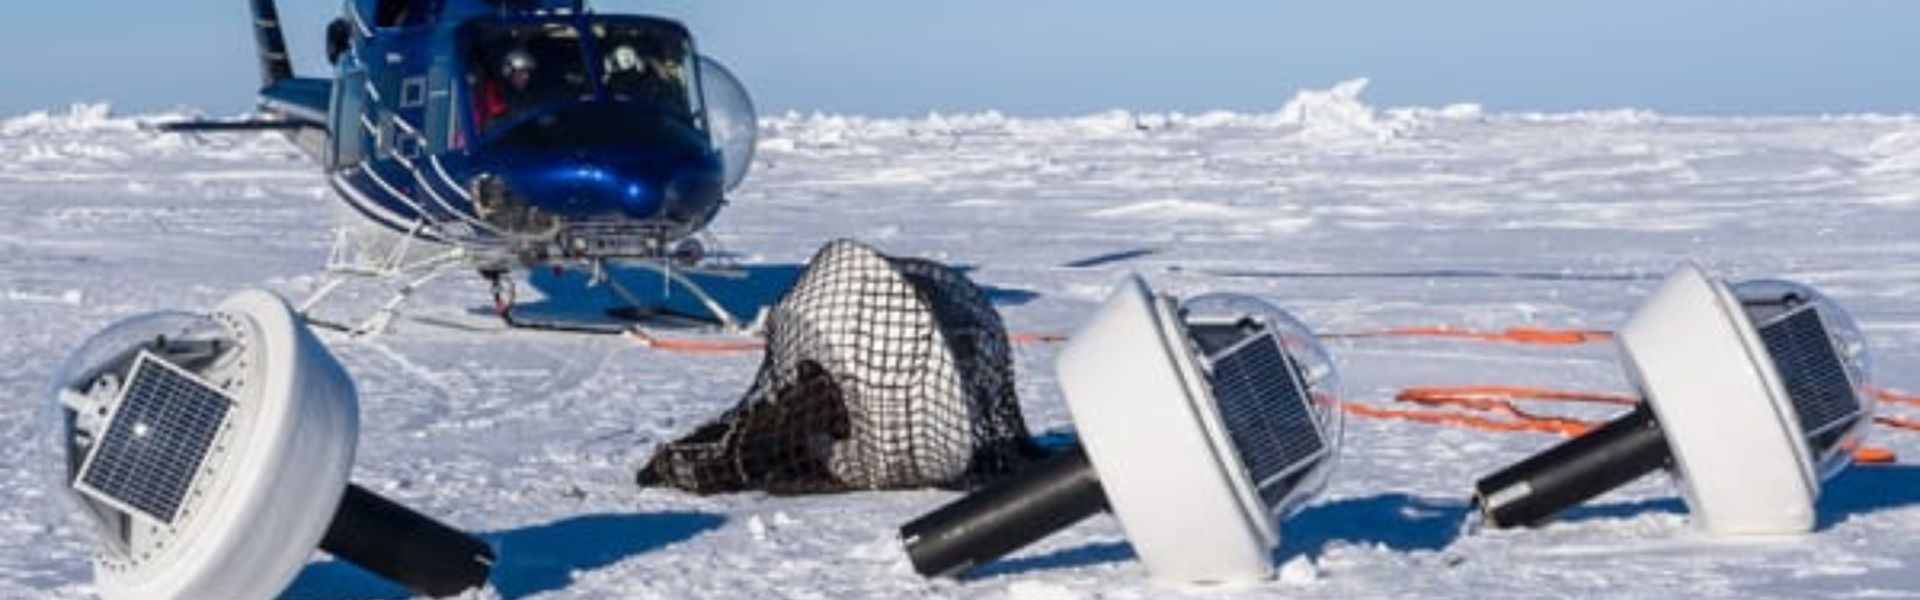
美国海军研究办公室的 MIZ 倡议参与了一项综合观测和模拟计划,旨在使用包括波浪浮标在内的多个自主系统来研究冰-海洋-大气动力学。
使用 Ellipse-A 研究海浪特征
该项目使用了 25 个波浪浮标来量化公海和冰面波浪特征及其演变。此外,夏季部署了 20 个浮标,冬季部署了 5 个。
UPMC 海洋学家兼研究项目成员 Martin Doble 博士解释说:“我们需要一种快速且具成本效益的解决方案来测量海洋中的定向波谱。”
部署时间很短。因此,能够立即提供准确升沉数据的集成解决方案至关重要。此外,迅速交付设备也至关重要。
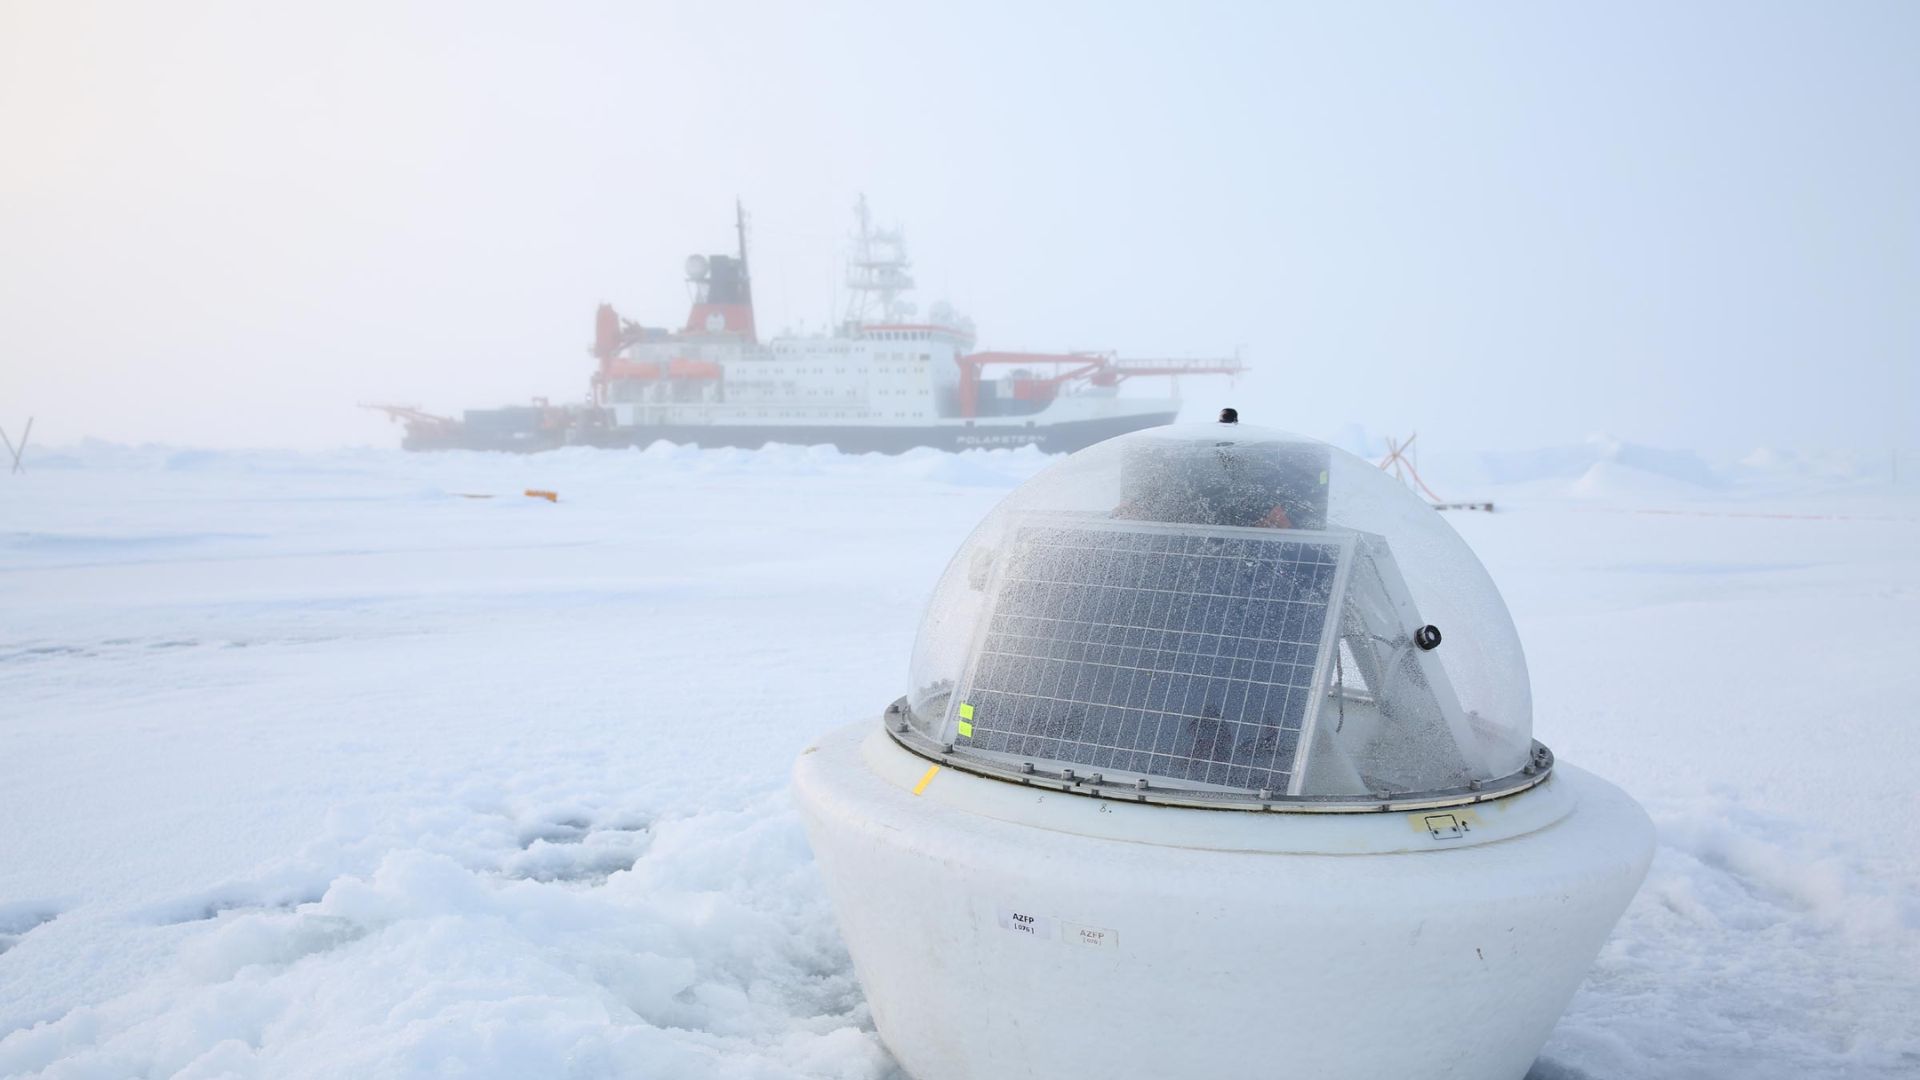
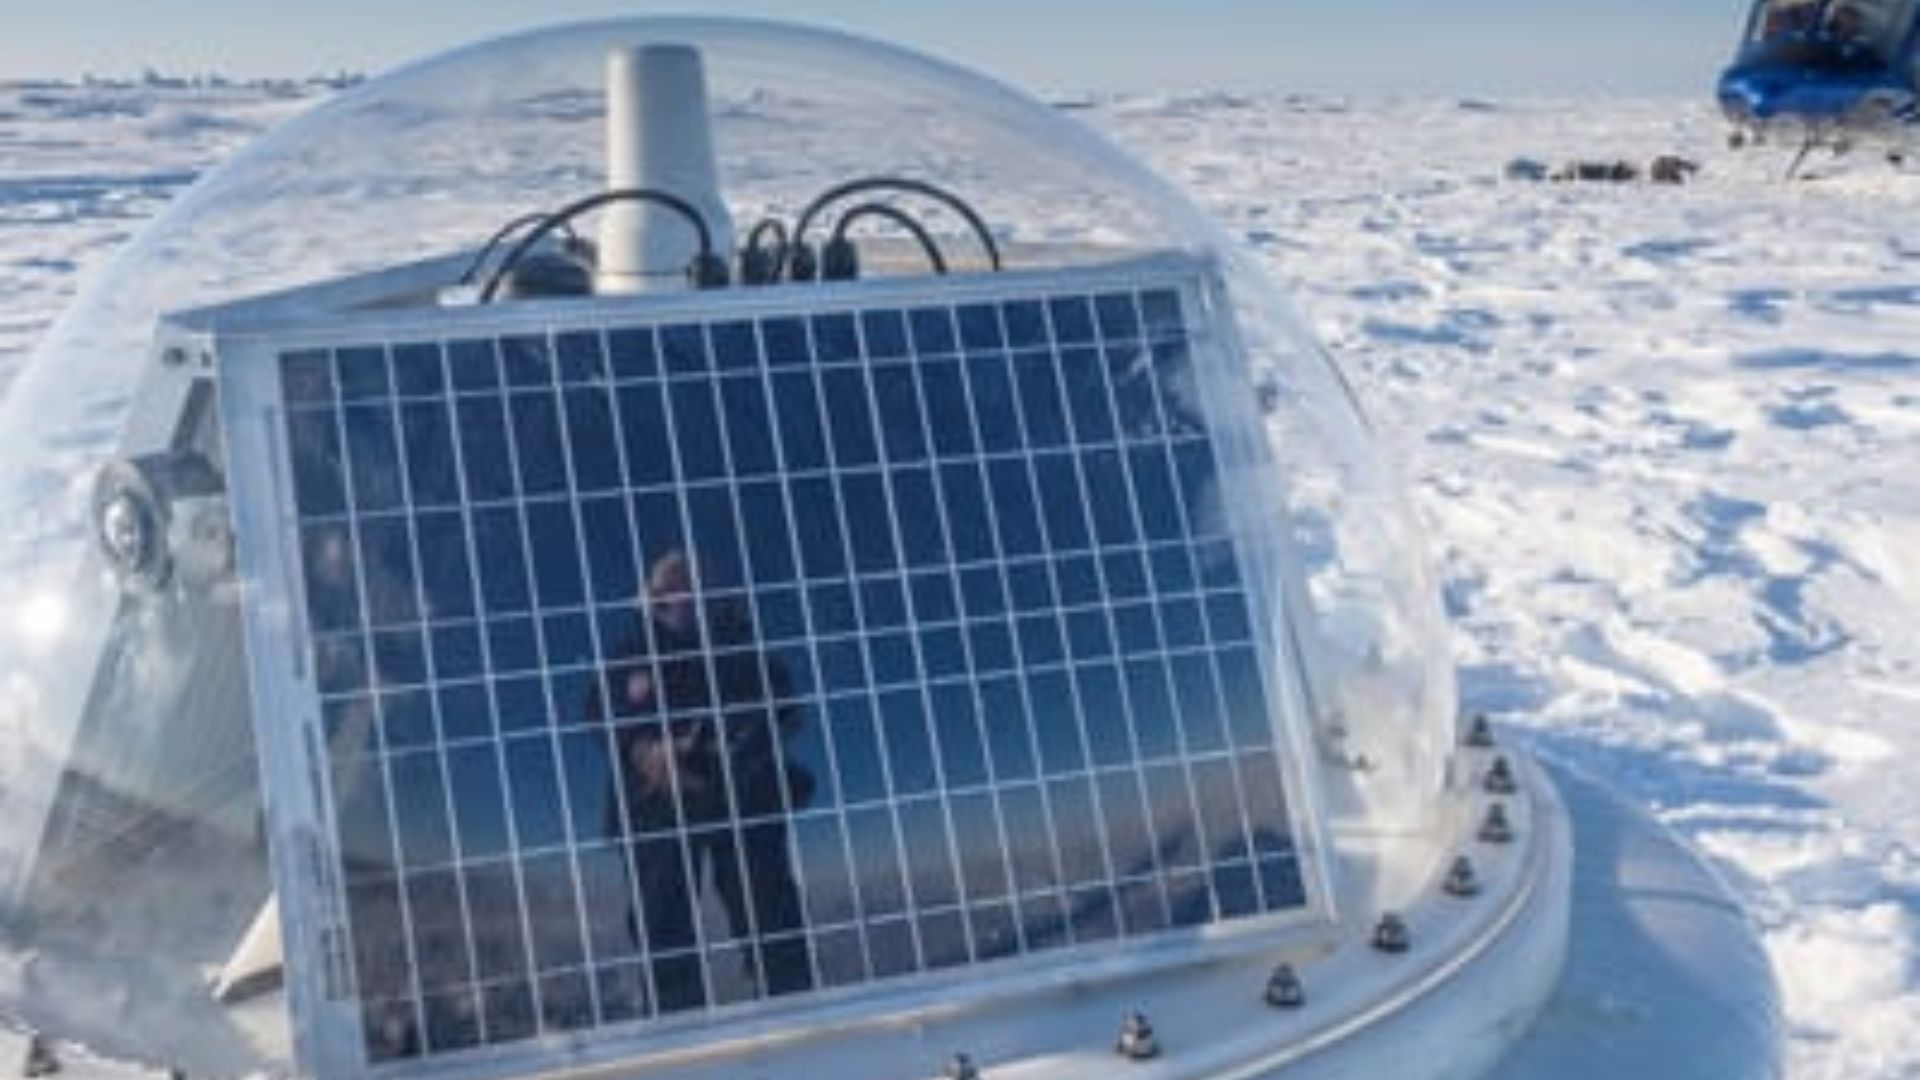
工程师通过将夏季浮标钻入冰中进行安装。此外,他们为其配备了太阳能电池板供电,并装备了 Ellipse-A 惯性运动传感器。
这些传感器检测到远处和近处波浪对冰盖的影响。冰融化后,浮标继续测量开阔海洋的特征。此外,操作员将五个冬季浮标直接安装在冰上。
这些铝制浮标具有更高的抵抗力,并包含可在黑暗的冬季持续供电的电池。每个浮标还集成了处理电子设备、SD 卡、GPS 以及带天线的铱星卫星调制解调器。
此设置按需将记录的数据传输到剑桥基站。最后,研究人员将夏季浮标(开阔海洋波浪)和冬季浮标(冰面波浪)的数据结合起来。因此,他们更有效地量化了波浪衰减率。
何时需要进行温度校准
Ellipse-A 惯性传感器在此处用于测量波高和方向。Ellipse-A 可实时测量横摇、纵摇、航向(精度高达 0.35°)以及升沉(精度高达 10 厘米)。
每个传感器都经过从 -40°C 到 +85°C 的偏差、线性度、增益、不对中、交叉轴和陀螺 g 校准。这使它们能够在恶劣环境中提供可靠的数据,还有什么比北极冰层更恶劣的呢?引述 Doble 博士的话:“设备很可靠,在恶劣的北极条件下没有发生故障。
Ellipse-A 已经连续运行了一年多,无需重新上电等操作,数据看起来很不错,给出了清晰的结果,”
“我们需要一种非常快速且具成本效益的解决方案来测量海洋中的定向波谱。” | Martin Doble 博士
Ellipse-A:高性能微型 AHRS
在项目期间,Ellipse 系列发布了,这是一个取代 IG-500 系列的新产品线。
在相同的预算下,新型微型惯性传感器在姿态上更准确、更可靠 (IP68),现在提供可自动调整波浪周期的升沉,以实现更高的性能。
Ellipse-A 传感器目前正用于波弗特海/楚科奇海的新 ONR 项目中。
Ellipse-A
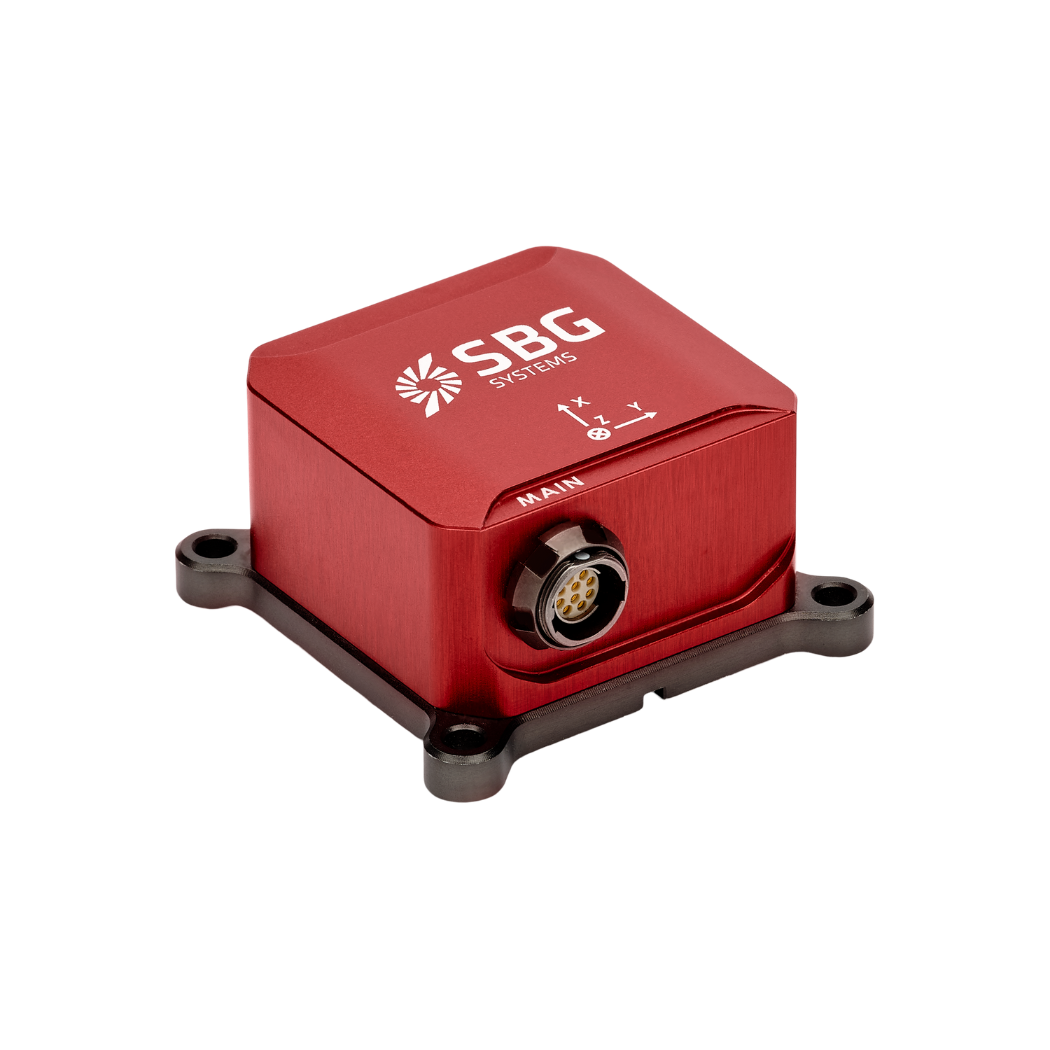
Ellipse-A 是一款价格实惠且高性能的姿态和航向参考系统 (AHRS)。它内置了同类最佳的磁校准程序以实现最佳航向,适用于低到中动态应用。
这款坚固的惯性运动传感器在 -40°C 至 85°C 的温度范围内经过出厂校准,可提供横滚、俯仰、航向和升沉数据。
获取 Ellipse-A 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
什么是波浪测量传感器?
什么是水深测量?
水深测量学是研究和测量水下地形深度与形状的学科,主要致力于绘制海底及其他水下地貌的图谱。它是水下地形学的对应学科,能够详细揭示海洋、海域、湖泊和河流的水下特征。水深测量学在导航、海洋工程、资源勘探和环境研究等诸多领域中发挥着至关重要的作用。
现代测深技术依赖于声纳系统,例如单波束和多波束回声测深仪,它们使用声波来测量水深。这些设备向海底发送声脉冲并记录回声返回所需的时间,根据声波在水中的传播速度计算深度。特别是多波束测深仪,允许一次测绘大片海底区域,提供高度详细和准确的海底表征。通常,会将 RTK + INS解决方案 结合使用,以创建精确定位的海底 3D 测深表示。
水深数据对于绘制海图至关重要,海图通过标示水下暗礁、沉船和沙洲等潜在水下危险,帮助船舶安全航行。水深数据在科学研究中也发挥着重要作用,有助于研究人员了解水下地质特征、洋流和海洋生态系统。
浮标有什么用途?
浮标是一种主要用于海上和水域环境的漂浮装置,具有若干关键用途。浮标通常被放置在特定位置,用于标记水域中的安全航道、水道或危险区域。它们为船舶提供导航指引,帮助其避开礁石、浅滩或沉船等危险区域。
它们被用作船舶的系泊点。系泊浮标使船只无需抛锚即可停靠,这在不适合抛锚或抛锚会损害环境的区域尤为有用。
仪器浮标配备有传感器,用于测量温度、浪高、风速和气压等环境条件。这些浮标为天气预报、气候研究和海洋学研究提供了宝贵的数据。
某些浮标可作为平台,用于采集和传输来自水体或海底的实时数据,常用于科学研究、环境监测和军事应用。
在商业捕捞中,浮标用于标记陷阱或渔网的位置。它们在水产养殖中也发挥着作用,用于标记水下养殖场的具体位置。
浮标还可以标示指定区域,例如禁止抛锚区、禁渔区或游泳区,从而有助于在水域上执行相关规定。
无论在何种情况下,浮标对于确保安全、促进海上活动以及支持科学研究都至关重要。
什么是浮力?
浮力是指流体(如水或空气)对浸没其中的物体所施加的、与物体自重相抗衡的力。当物体的密度小于流体的密度时,浮力会使物体漂浮或上升到水面。浮力的产生源于物体浸没部分所受压力的差异——深度越深,所受压力越大,从而产生向上推力。
浮力的原理由阿基米德定律所描述,该定律指出:作用于物体上的向上浮力等于该物体排开的流体所具有的重量。如果浮力大于物体的重量,物体就会漂浮;如果浮力小于物体的重量,物体就会下沉。浮力在许多领域都至关重要,从海洋工程(船舶和潜艇的设计)到浮标等漂浮装置的功能。
什么是 IMU?
惯性测量单元 (IMU) 是一种紧凑型传感器模块,通过捕获平台的线加速度和角旋转速率来测量平台的运动和方位。在其核心,IMU 集成了沿正交轴排列的三个加速度计和三个陀螺仪,以提供六个自由度的测量。
加速度计感测平台在空间中的加速度,而陀螺仪则追踪其旋转方式。通过将这些测量结果结合起来进行处理,IMU 无需依赖任何外部信号即可提供有关速度、姿态和航向变化的精确信息。这使得 IMU 对于 GPS 不可用、不可靠或被人为干扰的环境中的导航至关重要。它们的性能很大程度上取决于传感器质量、校准以及如何控制误差(例如偏置、噪声、比例因子和失准)。
高级别 IMU 包含先进的校准、热补偿、振动滤波和偏置稳定性机制,以确保误差不会随时间迅速积累。由于这些特性,IMU 被广泛应用于各种领域——从无人机、巡飞弹、自主车辆到 AUV、机器人以及工业稳定系统——即使在最恶劣的操作条件下,也能提供强大、持续的运动和方位感知。
