


Ellipse Micro AHRS Czujnik ruchu i kołysania o najlepszych parametrach SWaP-C
Ellipse Micro AHRS należy do naszej serii Ellipse Micro, linii subminiaturowych, wysokowydajnych inercyjnych systemów MEMS, które osiągają wyjątkową wydajność w zakresie orientacji i nawigacji w niewielkiej i przystępnej cenowo obudowie.
Nasz wariant AHRS to system odniesienia położenia i kursu (AHRS), zapewniający dokładną orientację w dynamicznych warunkach.
Zapewnia najwyższą dokładność w najmniejszej i najbardziej ekonomicznej obudowie.
Odkryj wszystkie funkcje i zastosowania.
Właściwości Ellipse Micro AHRS
Sercem naszego Ellipse Micro jest IMU, specjalnie zaprojektowana tak, aby zmaksymalizować możliwości i wydajność technologii MEMS. Ten system AHRS zawiera trzy wysokowydajne akcelerometry, żyroskopy i magnetometry MEMS klasy przemysłowej. Wzmocnione zaawansowaną kalibracją, technikami filtrowania oraz całkami drgań (sculling), akcelerometry te zapewniają wyjątkową dokładność, nawet w środowiskach o dużych wibracjach. Ponadto zestaw trzech wysokiej klasy żyroskopów MEMS klasy przemysłowej działa z częstotliwością próbkowania 10 kHz, a solidny filtr FIR i całki stożkowe (coning) zapewniają optymalną wydajność w warunkach wibracji, czyniąc Ellipse Micro AHRS potężnym rozwiązaniem zapewniającym niezawodne dane w trudnych warunkach.


Dane techniczne
Wydajność ruchu i nawigacji
0.1 ° Heading
0,8° magnetycznego
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % Okres fal pionowych w czasie rzeczywistym
Do 15 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja Dokładność pomiaru opóźnionego ruchu pionowego
Niedostępne Okres fali opóźnionego falowania
Niedostępne
Profile ruchu
Samoloty, helikoptery, statki powietrzne, bezzałogowe statki powietrzne (UAV) Marynarka wojenna
Statki powierzchniowe, pojazdy podwodne, badania morskie, środowisko morskie i ekstremalne warunki morskie Teren
Samochód, motoryzacja, pociąg/kolej, ciężarówka, pojazdy dwukołowe, ciężki sprzęt, pieszy, plecak, terenowy
Wydajność akcelerometru
± 40 g Niestabilność spowodowana odchyleniem podczas jazdy
14 μg Spacer losowy
0,03 m/s/√h Przepustowość
390 Hz
Wydajność żyroskopu
± 450°/s Niestabilność spowodowana odchyleniem podczas jazdy
7 °/h Spacer losowy
0,15°/√h Przepustowość
133 Hz
Wydajność magnetometru
50 gausów Niestabilność spowodowana odchyleniem podczas jazdy
1,5 mGauss Spacer losowy
3 mGauss Przepustowość
22 Hz
Specyfikacje środowiskowe i zakres pracy
IP-4X Temperatura pracy
od -40 ºC do 85 °C Wibracje
3 g RMS – od 20 Hz do 2 kHz Amortyzatory
< 2000 g MTBF (obliczony)
50 000 godzin Zgodność z
MIL-STD-810
Interfejsy
NMEA, Binary sbgECom, TSS, KVH, Dolog Output rate
200 Hz, 1000 Hz (dane IMU) Porty szeregowe
RS-232/422 do 2 Mb/s: do 2 wyjść CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz – 1 wyjście Synchronizacja WEJŚCIE
PPS, sygnał wyzwalający zdarzenia o częstotliwości do 1 kHz – 5 wejść
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 4 do 15 V prądu stałego Pobór mocy
400 mW Masa (g)
10 g Wymiary (dł. x szer. x wys.)
26,8 mm × 18,8 mm × 9,5 mm
Zastosowania Ellipse Micro AHRS
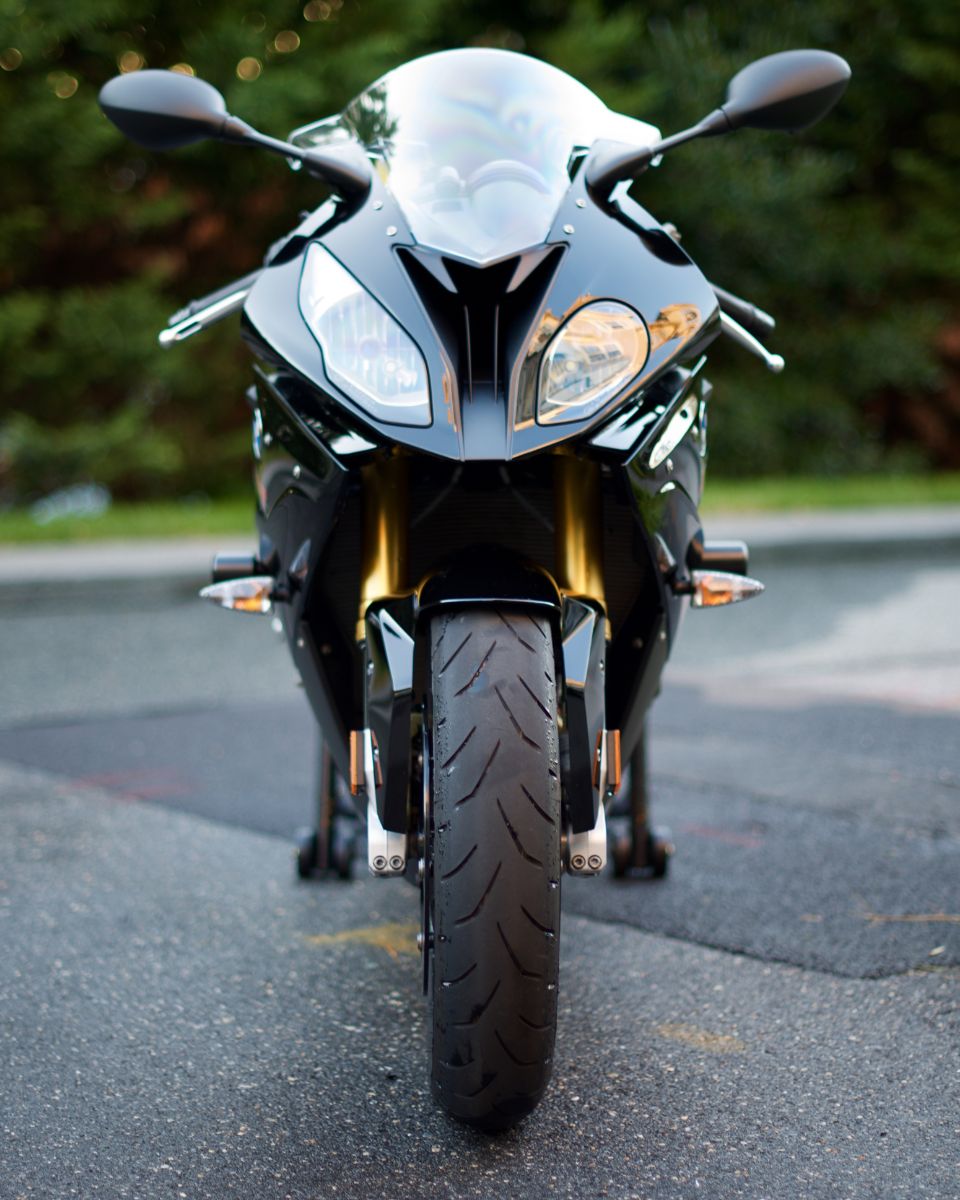
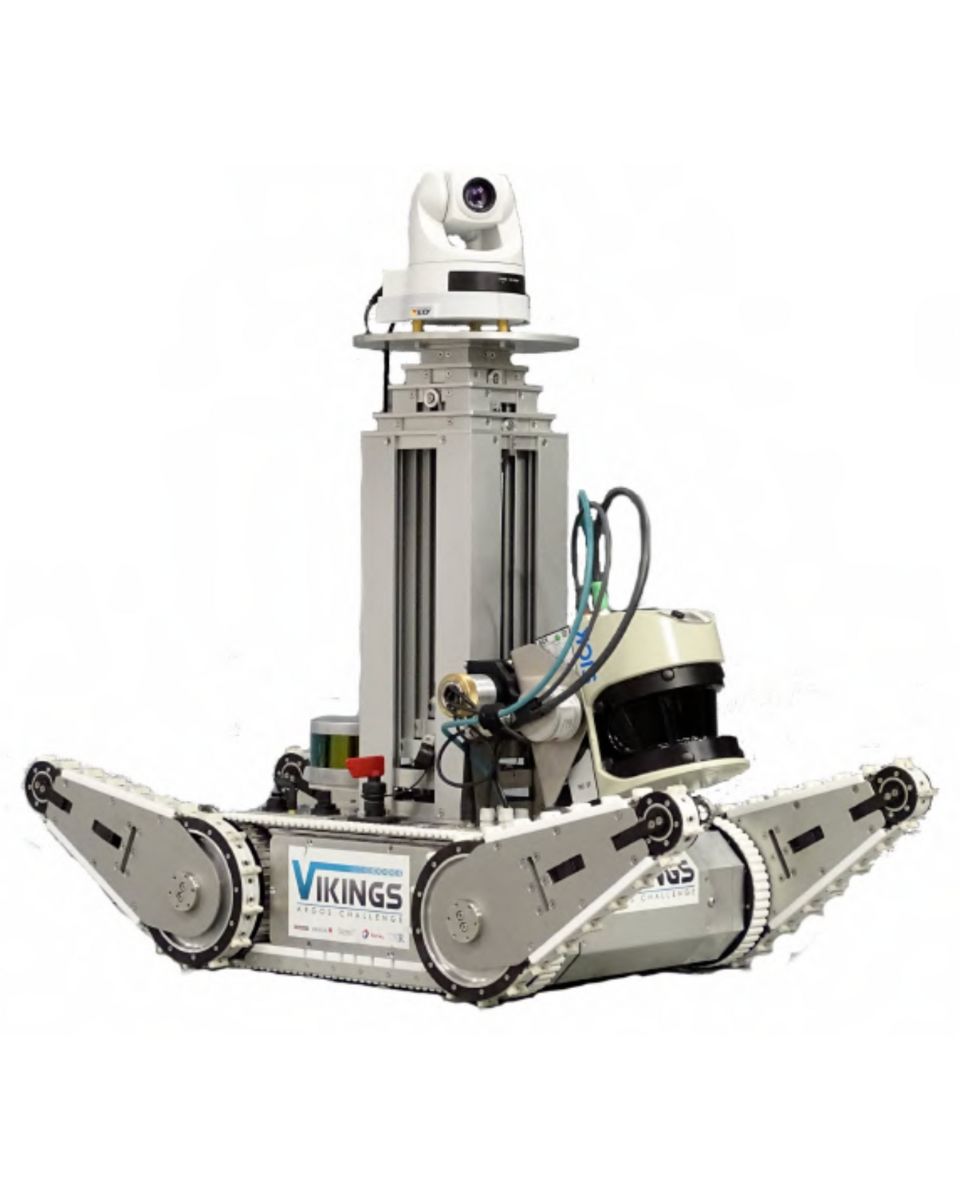
Ellipse Micro AHRS zapewnia precyzyjne dane o położeniu i heading w kompaktowym, wysokowydajnym pakiecie dostosowanym do szerokiego zakresu zastosowań. W nawigacji lotniczej zapewnia stabilną kontrolę lotu z lekką precyzją, nawet w trudnych warunkach. W nawigacji lądowej poprawia fuzję czujników i orientację, umożliwiając płynny ruch pojazdu.
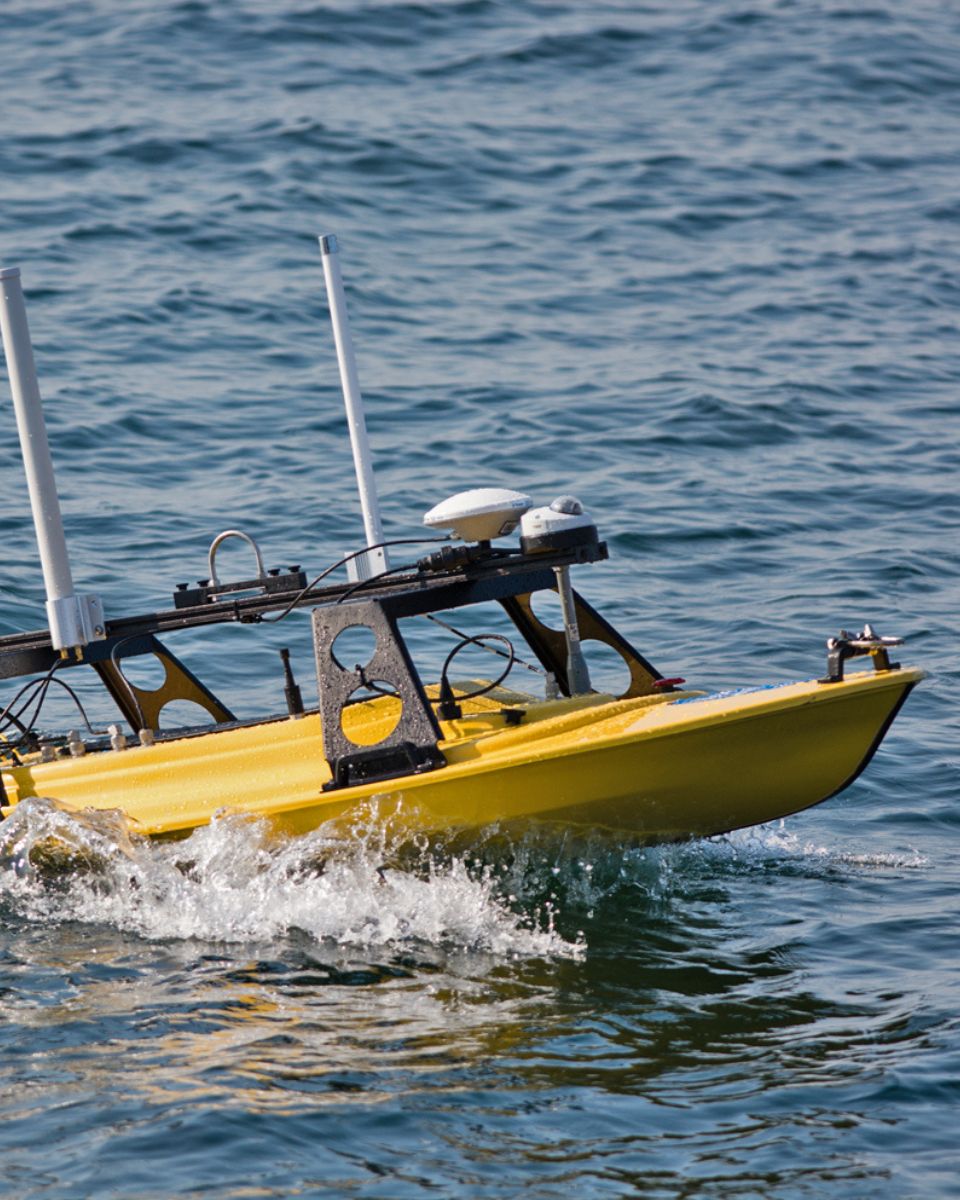
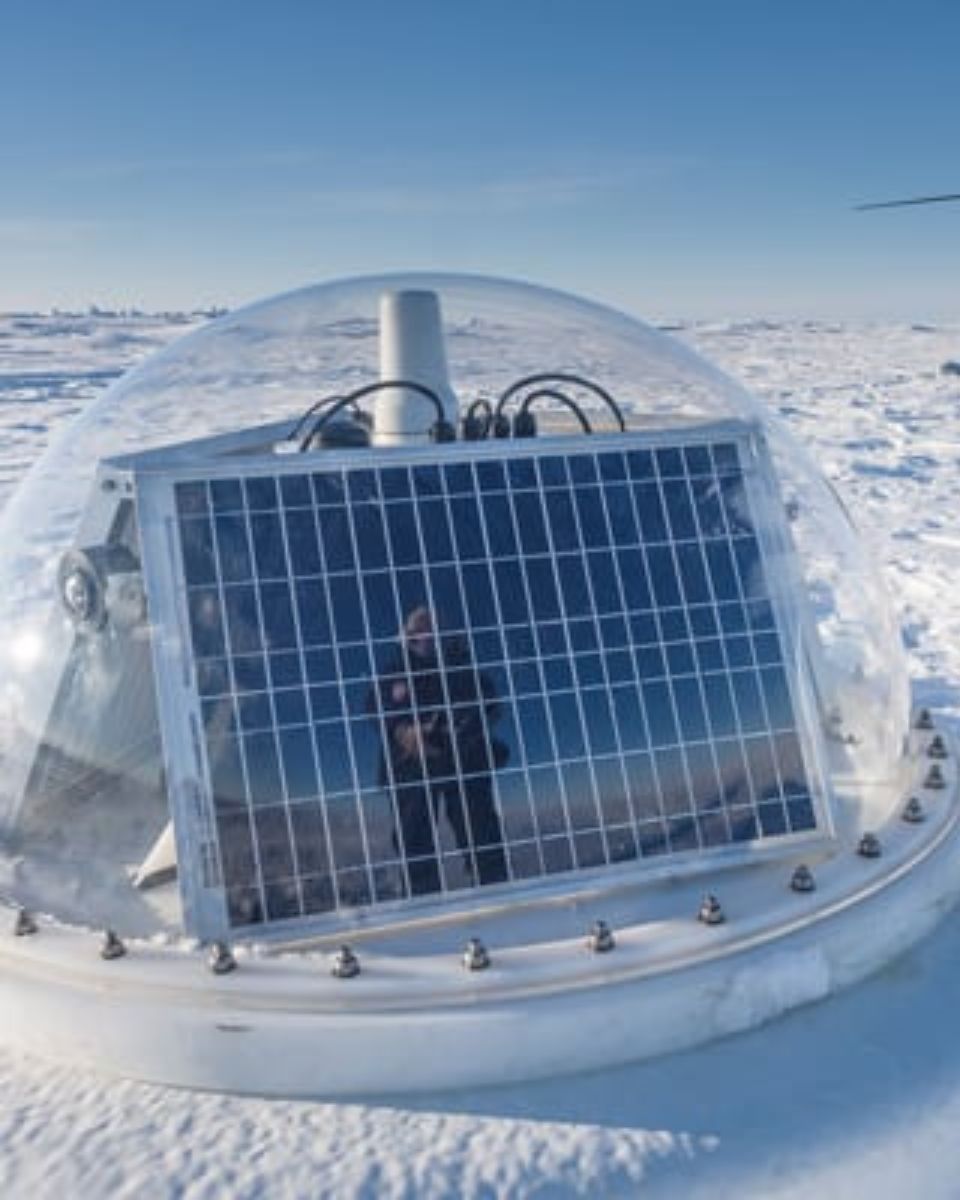
Zastosowania morskie, takie jak nawigacja ROV i oprzyrządowane boje, korzystają z jego solidnej wydajności, zapewniając niezawodną orientację pod wodą i gromadzenie danych.
Adaptowalny i odporny, nasz AHRS to najlepsze rozwiązanie dla branż wymagających kompaktowych, wydajnych czujników orientacji.
Odkryj pełen zakres jego zastosowań i zwiększ możliwości swojego projektu.
Arkusz danych Ellipse Micro AHRS
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Ellipse Micro z innymi produktami
Poniższa tabela pomaga ocenić, które produkty AHRS najlepiej spełniają wymagania Twojego projektu, niezależnie od tego, czy priorytetem jest kompaktowość, opłacalność, czy wysokowydajna nawigacja.
Dowiedz się, jak nasza gama produktów AHRS może przynieść wyjątkową stabilność i niezawodność Twoim operacjom.
-

Ellipse Micro AHRS
- Roll/Pitch
- 0.1 °
- Heading
- 0,8° magnetycznego
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, KVH, Dolog
- Protokoły IN
- –
- Masa (g)
- 10 g
- Wymiary (dł. x szer. x wys.)
- 26,8 × 18,8 × 9,5 mm
-
- Roll/Pitch
- 0.1 °
- Heading
- 0,8° magnetycznego
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, KVH, Dolog
- Protokoły IN
- –
- Masa (g)
- 45 g
- Wymiary (dł. x szer. x wys.)
- 46 × 45 × 24 mm
-
- Roll/Pitch
- 0.02 °
- Heading
- 0.03 °
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły IN
- NMEA, Binary sbgECom, Trimble, Novatel, Septentrio, Hemisphere
- Masa (g)
- 400 g
- Wymiary (dł. x szer. x wys.)
- 100 × 86 × 58 mm
-
- Roll/Pitch
- 0.01 °
- Heading
- 0.02 °
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Masa (g)
- < 690 g
- Wymiary (dł. x szer. x wys.)
- 130 × 100 × 58 mm


Kompatybilność



Dokumentacja i zasoby Ellipse Micro AHRS
Ellipse Micro AHRS jest dostarczany z kompleksową dokumentacją, zaprojektowaną tak, aby wspierać użytkowników na każdym kroku.
Od przewodników instalacji po zaawansowaną konfigurację i rozwiązywanie problemów, nasze jasne i szczegółowe przewodniki online zapewniają bezproblemową integrację i działanie.
Studia przypadków Ellipse Micro AHRS
Poznaj rzeczywiste przypadki użycia pokazujące, w jaki sposób nasz Ellipse Micro AHRS zwiększa wydajność, skraca przestoje i poprawia efektywność operacyjną. Dowiedz się, jak nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę, których potrzebujesz, aby odnosić sukcesy w swoich zastosowaniach.


Proces produkcyjny
Odkryj precyzję i wiedzę ekspercką stojącą za każdym produktem SBG Systems. Poniższe wideo oferuje wgląd od środka w to, jak skrupulatnie projektujemy, produkujemy i testujemy nasze wysokowydajne systemy bezwładnościowe. Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości, nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali nasz produkt w swoich projektach.
Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w sekcji FAQ, w której odpowiadamy na najczęściej zadawane pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk pozwalających w pełni wykorzystać możliwości naszych rozwiązań. Niezależnie od tego, czy jesteś nowym użytkownikiem poszukującym wskazówek, czy doświadczonym profesjonalistą szukającym zaawansowanych informacji, nasze FAQ są zaprojektowana , aby dostarczyć Ci potrzebnych informacji.
Znajdź tutaj odpowiedzi na swoje pytania!
Czym są czujniki do pomiaru fal?
Czujniki pomiaru fal są niezbędnymi narzędziami do zrozumienia dynamiki oceanów oraz poprawy bezpieczeństwa i wydajności operacji morskich. Dostarczając dokładne i aktualne dane o stanie falowania, pomagają w podejmowaniu decyzji w różnych sektorach, od żeglugi i nawigacji po ochronę środowiska. Boje falowe to urządzenia pływające wyposażone w czujniki do pomiaru parametrów fal, takich jak wysokość, okres i kierunek.
Zazwyczaj wykorzystują one akcelerometry lub żyroskopy do wykrywania ruchu fal (np. okresu fali) i mogą przesyłać dane w czasie rzeczywistym do obiektów na lądzie w celu ich analizy.
Do czego służy boja?
Boja to urządzenie pływające wykorzystywane głównie w środowisku morskim i wodnym do kilku kluczowych celów. Boje są często umieszczane w określonych miejscach w celu oznaczenia bezpiecznych szlaków, kanałów lub obszarów niebezpiecznych na akwenach. Służą one jako punkty orientacyjne dla statków i jednostek pływających, pomagając im omijać niebezpieczne miejsca, takie jak skały, płycizny czy wraki.
Służą one jako punkty kotwiczenia dla statków. Boje cumownicze umożliwiają łodziom cumowanie bez konieczności rzucania kotwicy, co może być szczególnie przydatne w obszarach, gdzie kotwiczenie jest niepraktyczne lub szkodliwe dla środowiska.
Boje pomiarowe są wyposażone w czujniki służące do pomiaru warunków środowiskowych, takich jak temperatura, wysokość fal, prędkość wiatru i ciśnienie atmosferyczne. Boje te dostarczają cennych danych wykorzystywanych w prognozowaniu pogody, badaniach klimatycznych i oceanograficznych.
Niektóre boje pełnią rolę platform służących do gromadzenia i przesyłania danych w czasie rzeczywistym z wody lub dna morskiego; są one często wykorzystywane w badaniach naukowych, monitorowaniu środowiska oraz w zastosowaniach wojskowych.
W rybołówstwie komercyjnym boje wskazują położenie pułapek lub sieci. Znajdują one również zastosowanie w akwakulturze, gdzie wyznaczają lokalizację podwodnych hodowli.
Boje mogą również wyznaczać określone obszary, takie jak strefy zakazu kotwiczenia, strefy zakazu połowów lub strefy kąpielowe, pomagając w egzekwowaniu przepisów na wodzie.
We wszystkich przypadkach boje mają kluczowe znaczenie dla zapewnienia bezpieczeństwa, ułatwiania działalności morskiej oraz wspierania badań naukowych.
Czym jest niebieska gospodarka?
Gospodarka niebieska, zwana również gospodarką oceaniczną, oznacza działalność gospodarczą związaną z oceanami i morzami. Bank Światowy definiuje gospodarkę niebieską jako „zrównoważone wykorzystanie zasobów oceanicznych z korzyścią dla gospodarek, źródeł utrzymania oraz zdrowia ekosystemów oceanicznych”.
Gospodarka niebieska obejmuje żeglugę morską, rybołówstwo i akwakulturę, turystykę nadmorską, energię odnawialną, odsalanie wody, kablowanie podmorskie, wydobycie surowców z dna morskiego, górnictwo głębinowe, morskie zasoby genetyczne oraz biotechnologię.
Czym jest wyporność?
Wyporność to siła wywierana przez ciecz (np. wodę lub powietrze), która przeciwdziała ciężarowi obiektu zanurzonego w niej. Dzięki niej obiekty unoszą się na powierzchni lub wypływają na powierzchnię, jeśli ich gęstość jest mniejsza od gęstości cieczy. Wyporność wynika z różnicy ciśnienia wywieranego na zanurzone części obiektu — na większych głębokościach ciśnienie jest większe, co powoduje powstanie siły skierowanej do góry.
Zasada wyporu została opisana w zasadzie Archimedesa, która mówi, że siła wyporu działająca w górę na ciało jest równa ciężarowi wypartej przez nie cieczy. Jeśli siła wyporu jest większa od ciężaru ciała, ciało unosi się na powierzchni; jeśli jest mniejsza, ciało tonie. Wyporność ma zasadnicze znaczenie w wielu dziedzinach, od inżynierii morskiej (projektowanie statków i łodzi podwodnych) po działanie urządzeń pływających, takich jak boje.
Czym są pomiary hydrograficzne?
Pomiary hydrograficzne to proces polegający na pomiarze i sporządzaniu map cech fizycznych akwenów wodnych, w tym oceanów, rzek, jezior i obszarów przybrzeżnych. Obejmuje on gromadzenie danych dotyczących głębokości, kształtu i konturów dna morskiego (mapowanie dna morskiego), a także lokalizacji obiektów zanurzonych, zagrożeń nawigacyjnych i innych elementów podwodnych (np. rowów morskich). Pomiary hydrograficzne mają kluczowe znaczenie dla różnych zastosowań, w tym dla bezpieczeństwa żeglugi, zarządzania obszarami przybrzeżnymi i badań przybrzeżnych, budownictwa oraz monitorowania środowiska.
Hydrographic surveying obejmuje kilka kluczowych komponentów, począwszy od batymetrii, która mierzy głębokość wody i topografię dna morskiego za pomocą systemów sonarowych, takich jak echosondy jedno- lub wielowiązkowe, wysyłające impulsy dźwiękowe w kierunku dna morskiego i mierzące czas powrotu echa.
Dokładne pozycjonowanie ma kluczowe znaczenie i jest osiągane za pomocą globalnych systemów nawigacji satelitarnej (GNSS) oraz inercyjnych systemów nawigacyjnych (INS), które łączą pomiary głębokości z precyzyjnymi współrzędnymi geograficznymi. Dodatkowo, mierzone są dane dotyczące kolumny wody, takie jak temperatura, zasolenie i prądy, a także zbierane są dane geofizyczne w celu wykrywania obiektów podwodnych, przeszkód lub zagrożeń za pomocą narzędzi takich jak sonar boczny i magnetometry.
Jaka jest różnica między aktywną a pasywną kompensacją falowania?
Aktywna kompensacja falowania (AHC) i pasywna kompensacja falowania (PHC) to metody stosowane w celu złagodzenia ruchów statków wywołanych przez fale, jednak działają one w zasadniczo odmienny sposób:
Pasywna kompensacja falowania (PHC)
- Mechanizm: wykorzystuje układy mechaniczne lub hydrauliczne, takie jak sprężyny, amortyzatory lub akumulatory, w celu pochłaniania i przeciwdziałania ruchom statku.
- Źródło energii: nie wymaga zewnętrznego zasilania; do regulacji wykorzystuje naturalny ruch układu oraz siły na niego działające.
- Sterowanie: nieadaptacyjne – działanie systemu opiera się na wstępnie ustawionych parametrach i nie może dynamicznie dostosowywać się do zmieniających się warunków na morzu.
- Zastosowania: najlepiej sprawdzają się w stabilnych, przewidywalnych warunkach lub podczas operacji, w których precyzyjne sterowanie ruchem nie ma tak kluczowego znaczenia.
Aktywna kompensacja falowania (AHC)
- Mechanizm: wykorzystuje silniki, układy hydrauliczne lub inne napędzane elementy wykonawcze, sterowane przez czujniki działające w czasie rzeczywistym oraz algorytmy, w celu aktywnego przeciwdziałania ruchom statku.
- Źródło zasilania: wymaga zewnętrznego źródła zasilania do zasilania siłowników i układów sterowania.
- Sterowanie: adaptacyjne informacje zwrotne z czujników przekazywane w czasie rzeczywistym umożliwiają precyzyjne regulacje w celu kompensacji zmiennych warunków na morzu.
- Zastosowania: idealne do zadań wymagających wysokiej precyzji, takich jak budownictwo podwodne, prace interwencyjne w odwiertach czy badania naukowe.
System AHC doskonale sprawdza się w zastosowaniach wymagających precyzyjnego sterowania i aktywnej korekcji ruchów statku, natomiast system PHC stanowi prostsze i bardziej ekonomiczne rozwiązanie w przypadku operacji, w których precyzja nie ma tak kluczowego znaczenia, a wystarczające jest pasywne tłumienie ruchów.
