


Ellipse Micro AHRS Bewegungs- und Schwankungssensor mit dem besten SWaP-C
Das Ellipse Micro AHRS gehört zu unserer Ellipse Micro-Serie, einer Reihe von subminiaturen, leistungsstarken MEMS-basierten Inertialsystemen, die eine außergewöhnliche Ausrichtungs- und Navigationsleistung in einem winzigen und kostengünstigen Paket bieten.
Unsere AHRS-Version ist ein Lage- und Heading Reference System (AHRS), das präzise Ausrichtungen unter dynamischen Bedingungen ermöglicht.
Es bietet höchste Genauigkeit in einem kompaktesten und wirtschaftlichsten Format.
Entdecken Sie alle Funktionen und Anwendungen.
Leistungsmerkmale der Ellipse Micro AHRS
Das Herzstück unserer Ellipse Micro ist eine IMU, die speziell entwickelt wurde, um die Möglichkeiten und die Leistung der MEMS-Technologie zu maximieren. Dieses AHRS umfasst drei hochleistungsfähige MEMS-Beschleunigungsmesser, -Gyroskope und -Magnetometer der Industriequalität. Dank fortschrittlicher Kalibrierung, Filtertechniken und Sculling-Integralen liefern diese Beschleunigungsmesser eine herausragende Genauigkeit, selbst in stark vibrierenden Umgebungen. Darüber hinaus arbeitet das Trio aus hochwertigen MEMS-Gyroskope der Industriequalität mit einer Abtastrate von 10 kHz, wobei ein robuster FIR-Filter und Coning-Integrale eine optimale Leistung unter Vibrationen gewährleisten. Dies macht das Ellipse Micro AHRS zu einer leistungsstarken Lösung für zuverlässige Daten unter anspruchsvollen Bedingungen.


Technische Daten
Bewegungs- und Navigationsleistung
0.1 ° Überschrift
0,8° magnetisch
Navigationsfunktionen
Einzel- und Dual-GNSS-Antenne Genauigkeit der Vertikalbewegung in Echtzeit
5 cm oder 5 % Echtzeit-Periode der Hebewelle
Bis zu 15 s Echtzeit-Heave-Modus
Automatische Anpassung Genauigkeit bei verzögertem Hub
Nicht verfügbar Verzögerte Periode der Hebewelle
Nicht verfügbar
Bewegungsprofile
Flugzeuge, Hubschrauber, Luftfahrzeuge, Drohnen Marine
Oberflächenfahrzeuge, Unterwasserfahrzeuge, Meeresvermessung, Meeresumwelt und raue Meeresbedingungen Land
Auto, Kraftfahrzeuge, Zug/Eisenbahn, Lkw, Zweiräder, Schwermaschinen, Fußgänger, Rucksack, Gelände
Leistung des Beschleunigungssensors
± 40 g In-Run-Instabilität aufgrund von Verzerrungen
14 μg Zufallsweg
0,03 m/s/√h Bandbreite
390 Hz
Leistung des Gyroskops
± 450 °/s In-Run-Instabilität aufgrund von Verzerrungen
7 °/h Zufallsweg
0,15 °/√h Bandbreite
133 Hz
Leistung des Magnetometers
50 Gauss In-Run-Instabilität aufgrund von Verzerrungen
1,5 mGauss Zufallsweg
3 mGauss Bandbreite
22 Hz
Umgebungsbedingungen und Betriebsbereich
IP-4X Betriebstemperatur
-40 °C bis 85 °C Schwingungen
3 g RMS – 20 Hz bis 2 kHz Stoßdämpfer
< 2000 g MTBF (berechnet)
50.000 Stunden Entspricht
MIL-STD-810
Schnittstellen
NMEA, Binärformat sbgECom, TSS, KVH, Dolog Ausgangsrate
200 Hz, 1.000 Hz (IMU-Daten) Seriellanschlüsse
RS-232/422 bis zu 2 Mbit/s: bis zu 2 Ausgänge CAN
1x CAN 2.0 A/B, bis zu 1 Mbit/s Sync OUT
PPS, Triggerfrequenz bis zu 200 Hz – 1 Ausgang Sync IN
PPS, Ereignismarker bis zu 1 kHz – 5 Eingänge
Mechanische und elektrische Spezifikationen
4 bis 15 VDC Stromverbrauch
400 mW Gewicht (g)
10 g Abmessungen (L x B x H)
26,8 mm × 18,8 mm × 9,5 mm
Anwendungen der Ellipse Micro AHRS
Das Ellipse Micro AHRS liefert präzise Lagedaten und Steuerkurse in einem kompakten, leistungsstarken Paket, das sich für eine Vielzahl von Anwendungen eignet. Für die Luftfahrtnavigation gewährleistet es eine stabile Flugregelung mit leichter Präzision, selbst unter schwierigen Bedingungen. In der Landnavigation verbessert es die Sensorfusion und Orientierung und ermöglicht so eine reibungslose Fahrzeugbewegung.
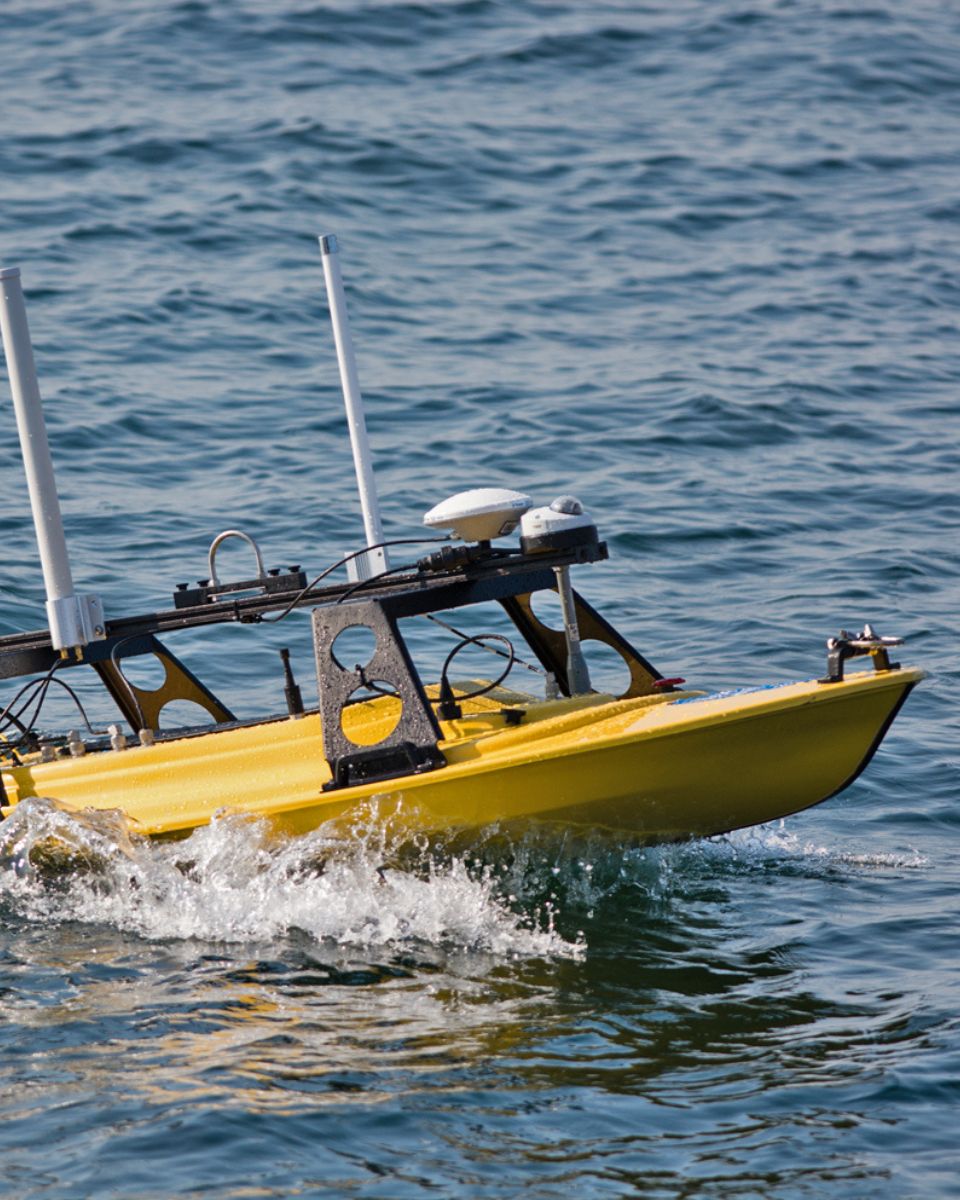
Schiffsanwendungen wie ROV-Navigation und instrumentierte Bojen profitieren von seiner robusten Leistung und liefern eine zuverlässige Unterwasserorientierung und Datenerfassung.
Anpassungsfähig und widerstandsfähig ist unser AHRS die ideale Lösung für Branchen, die kompakte, leistungsstarke Orientierungssensoren benötigen.
Entdecken Sie das gesamte Anwendungsspektrum und steigern Sie die Leistungsfähigkeit Ihres Projekts.
Datenblatt für Ellipse Micro AHRS
Erhalten Sie alle Funktionen und technischen Daten der Sensoren direkt in Ihren Posteingang!
Vergleichen Sie Ellipse Micro mit anderen Produkten
Die folgende Tabelle hilft Ihnen bei der Beurteilung, welche AHRS-Produkte am besten zu den Anforderungen Ihres Projekts passen, unabhängig davon, ob Sie Kompaktheit, Wirtschaftlichkeit oder hochleistungsfähige Navigation priorisieren.
Erfahren Sie, wie unsere Palette an AHRS-Produkten Ihren Betrieb außergewöhnlich stabil und zuverlässig machen kann.
-

Ellipse Micro AHRS
- Roll/Nickbewegung
- 0.1 °
- Überschrift
- 0,8° magnetisch
- OUT-Protokolle
- NMEA, Binärformat sbgECom, TSS, KVH, Dolog
- IN-Protokolle
- –
- Gewicht (g)
- 10 g
- Abmessungen (L x B x H)
- 26,8 × 18,8 × 9,5 mm
-
- Roll/Nickbewegung
- 0.1 °
- Überschrift
- 0,8° magnetisch
- OUT-Protokolle
- NMEA, Binärformat sbgECom, TSS, KVH, Dolog
- IN-Protokolle
- –
- Gewicht (g)
- 45 g
- Abmessungen (L x B x H)
- 46 × 45 × 24 mm
-
- Roll/Nickbewegung
- 0.02 °
- Überschrift
- 0.03 °
- OUT-Protokolle
- NMEA, Binärformat sbgECom, TSS, Simrad, Dolog
- IN-Protokolle
- NMEA, Binärformat sbgECom, Trimble, Novatel, Septentrio, Hemisphere
- Gewicht (g)
- 400 g
- Abmessungen (L x B x H)
- 100 × 86 × 58 mm
-
- Roll/Nickbewegung
- 0.01 °
- Überschrift
- 0.02 °
- OUT-Protokolle
- NMEA, Binärformat sbgECom, TSS, Simrad, Dolog
- IN-Protokolle
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Gewicht (g)
- < 690 g
- Abmessungen (L x B x H)
- 130 × 100 × 58 mm


Kompatibilität



Dokumentation und Ressourcen zur Ellipse Micro AHRS
Ellipse Micro AHRS wird mit einer umfassenden Dokumentation geliefert, die Anwender bei jedem Schritt unterstützen soll.
Von Installationsanleitungen bis hin zu fortgeschrittener Konfiguration und Fehlerbehebung sorgen unsere klaren und detaillierten Online-Anleitungen für eine reibungslose Integration und Bedienung.
Fallstudien zur Ellipse Micro AHRS
Entdecken Sie reale Anwendungsfälle, die zeigen, wie unsere Ellipse Micro AHRS die Leistung steigern, Ausfallzeiten reduzieren und die betriebliche Effizienz verbessern. Erfahren Sie, wie unsere fortschrittlichen Sensoren und intuitiven Schnittstellen die Präzision und Kontrolle bieten, die Sie für den Erfolg Ihrer Anwendungen benötigen.


Herstellungsprozess
Entdecken Sie die Präzision und Expertise, die in jedem Produkt von SBG Systems steckt. Das folgende Video gewährt einen Einblick in die sorgfältige Entwicklung, Fertigung und Prüfung unserer Hochleistungs-Inertialsysteme. Von fortschrittlicher Ingenieurskunst bis hin zu strenger Qualitätskontrolle stellt unser Produktionsprozess sicher, dass jedes Produkt höchsten Standards in puncto Zuverlässigkeit und Genauigkeit entspricht.
Jetzt ansehen, um mehr zu erfahren!

Fordern Sie ein Angebot an
Man spricht über uns
Wir stellen Erfahrungsberichte und Referenzen von Branchenexperten und Kunden vor, die unser Produkt in ihren Projekten eingesetzt haben.
Erfahren Sie, wie unsere innovative Technologie ihre Arbeitsabläufe verändert, die Produktivität gesteigert und in verschiedenen Anwendungsbereichen zuverlässige Ergebnisse geliefert hat.



FAQ-Bereich
Willkommen in unserem FAQ-Bereich, in dem wir Ihre drängendsten Fragen zu unserer hochmodernen Technologie und deren Anwendungsmöglichkeiten beantworten. Hier finden Sie umfassende Antworten zu Produktfunktionen, Installationsabläufen, Tipps zur Fehlerbehebung und bewährten Vorgehensweisen, um das Beste aus Ihrer Erfahrung herauszuholen. Ganz gleich, ob Sie als neuer Nutzer nach einer Anleitung suchen oder als erfahrener Fachmann nach vertiefenden Einblicken – unsere FAQs sind darauf ausgelegt, Ihnen die Informationen zu liefern, die Sie benötigen.
Hier finden Sie Ihre Antworten!
Was sind Wellenmesssensoren?
Wellenmesssensoren sind unverzichtbare Hilfsmittel, um die Dynamik der Ozeane zu verstehen und die Sicherheit sowie Effizienz bei maritimen Aktivitäten zu verbessern. Durch die Bereitstellung genauer und aktueller Daten zu den Wellenbedingungen tragen sie dazu bei, fundierte Entscheidungen in verschiedenen Bereichen zu treffen – von der Schifffahrt und Navigation bis hin zum Umweltschutz. Wellenbojen sind schwimmende Geräte, die mit Sensoren ausgestattet sind, um Wellenparameter wie Höhe, Periode und Richtung zu messen.
Sie nutzen in der Regel Beschleunigungsmesser oder Gyroskope, um Wellenbewegungen (z. B. die Wellenperiode) zu erfassen, und können Echtzeitdaten zur Auswertung an landseitige Einrichtungen übertragen.
Wozu dient eine Boje?
Eine Boje ist ein schwimmendes Gerät, das vor allem in maritimen und aquatischen Umgebungen für verschiedene wichtige Zwecke eingesetzt wird. Bojen werden häufig an bestimmten Stellen platziert, um sichere Fahrrinnen, Kanäle oder Gefahrenbereiche in Gewässern zu kennzeichnen. Sie dienen Schiffen und Booten als Orientierungshilfe und helfen ihnen, gefährliche Stellen wie Felsen, Untiefen oder Schiffswracks zu umfahren.
Sie dienen als Ankerpunkte für Schiffe. Anlegebojen ermöglichen es Booten, anzulegen, ohne den Anker auswerfen zu müssen, was insbesondere in Gebieten nützlich sein kann, in denen das Ankern unpraktisch oder umweltschädlich ist.
Messbojen sind mit Sensoren ausgestattet, um Umweltbedingungen wie Temperatur, Wellenhöhe, Windgeschwindigkeit und Luftdruck zu messen. Diese Bojen liefern wertvolle Daten für die Wettervorhersage, die Klimaforschung und ozeanografische Untersuchungen.
Einige Bojen dienen als Plattformen zur Erfassung und Übertragung von Echtzeitdaten aus dem Wasser oder vom Meeresboden und werden häufig in der wissenschaftlichen Forschung, der Umweltüberwachung und für militärische Zwecke eingesetzt.
In der kommerziellen Fischerei markieren Bojen die Standorte von Reusen oder Netzen. Auch in der Aquakultur spielen sie eine wichtige Rolle, indem sie die Standorte von Unterwasserfarmen kennzeichnen.
Bojen können auch bestimmte Bereiche wie Ankerverbotszonen, Fischereiverbotszonen oder Schwimmbereiche markieren und so zur Durchsetzung der Vorschriften auf dem Wasser beitragen.
In jedem Fall sind Bojen von entscheidender Bedeutung für die Gewährleistung der Sicherheit, die Erleichterung maritimer Aktivitäten und die Unterstützung wissenschaftlicher Forschung.
Was ist die „Blue Economy“?
Unter „Blauer Wirtschaft“ oder „Meereswirtschaft“ versteht man die wirtschaftlichen Aktivitäten im Zusammenhang mit den Ozeanen und Meeren. Die Weltbank definiert die Blaue Wirtschaft als „nachhaltige Nutzung der Meeresressourcen zum Wohle der Wirtschaft, der Lebensgrundlagen und der Gesundheit der Meeresökosysteme“.
Zur „blauen Wirtschaft“ gehören die Seeschifffahrt, die Fischerei und Aquakultur, der Küstentourismus, erneuerbare Energien, die Meerwasserentsalzung, Unterwasserkabel, die Gewinnung von Rohstoffen aus dem Meeresboden, der Tiefseebergbau, marine genetische Ressourcen und die Biotechnologie.
Was ist Auftrieb?
Der Auftrieb ist die Kraft, die von einer Flüssigkeit (wie Wasser oder Luft) ausgeübt wird und dem Gewicht eines darin eingetauchten Objekts entgegenwirkt. Er ermöglicht es Objekten, zu schwimmen oder an die Oberfläche zu steigen, wenn ihre Dichte geringer ist als die der Flüssigkeit. Der Auftrieb entsteht durch den Druckunterschied, der auf die untergetauchten Teile des Objekts wirkt – in größeren Tiefen herrscht ein höherer Druck, wodurch eine nach oben gerichtete Kraft entsteht.
Das Prinzip des Auftriebs wird durch das Archimedische Gesetz beschrieben, das besagt, dass die nach oben gerichtete Auftriebskraft auf einen Körper dem Gewicht der von diesem Körper verdrängten Flüssigkeit entspricht. Ist die Auftriebskraft größer als das Gewicht des Körpers, schwimmt dieser; ist sie kleiner, sinkt der Körper. Der Auftrieb spielt in vielen Bereichen eine wesentliche Rolle, von der Schiffsbau- und Unterwassertechnik (Konstruktion von Schiffen und U-Booten) bis hin zur Funktionsweise von Schwimmkörpern wie Bojen.
Was versteht man unter hydrografischer Vermessung?
Die hydrografische Vermessung ist der Prozess der Vermessung und Kartierung der physikalischen Merkmale von Gewässern, darunter Ozeane, Flüsse, Seen und Küstengebiete. Dazu gehört die Erfassung von Daten zur Tiefe, Form und Kontur des Meeresbodens (Meeresbodenkartierung) sowie zur Lage von unter Wasser liegenden Objekten, Navigationsgefahren und anderen Unterwassermerkmalen (z. B. Meeresschluchten). Die hydrografische Vermessung ist für verschiedene Anwendungsbereiche von entscheidender Bedeutung, darunter die Navigationssicherheit, das Küstenmanagement und die Küstenvermessung, das Bauwesen sowie die Umweltüberwachung.
Die hydrografische Vermessung umfasst mehrere Schlüsselelemente, angefangen bei der Bathymetrie, bei der Wassertiefe und Meeresbodentopografie mithilfe von Sonarsystemen wie Ein- oder Mehrstrahl-Echoloten gemessen werden, die Schallpulse zum Meeresboden senden und die Rücklaufzeit des Echos messen.
Eine präzise Positionierung ist von entscheidender Bedeutung und wird durch den Einsatz von Globalen Navigationssatellitensystemen (GNSS) und Trägernavigationssystemen (INS) erreicht, um Tiefenmessungen mit genauen geografischen Koordinaten zu verknüpfen. Darüber hinaus werden Wassersäulendaten wie Temperatur, Salinität und Strömungen gemessen sowie geophysikalische Daten erfasst, um Unterwasserobjekte, Hindernisse oder Gefahren mithilfe von Werkzeugen wie Seitensonar (Side-Scan-Sonar) und Magnetometern zu erkennen.
Was ist der Unterschied zwischen aktiver und passiver Heave-Kompensation?
Sowohl der aktive Heave-Ausgleich (AHC) als auch der passive Heave-Ausgleich (PHC) sind Methoden zur Dämpfung der durch Wellen verursachten Schiffsbewegungen, funktionieren jedoch nach grundlegend unterschiedlichen Prinzipien:
Passiver Heave-Ausgleich (PHC)
- Funktionsweise: Nutzt mechanische oder hydraulische Systeme wie Federn, Dämpfer oder Akkumulatoren, um die Bewegungen des Schiffes abzufangen und auszugleichen.
- Energiequelle: Benötigt keine externe Stromversorgung; nutzt die natürliche Bewegung des Systems und die auf es einwirkenden Kräfte zur Anpassung.
- Steuerung: nicht adaptiv; die Leistung des Systems basiert auf voreingestellten Parametern und kann sich nicht dynamisch an wechselnde Seebedingungen anpassen.
- Anwendungsbereiche: Am besten geeignet für konstante, vorhersehbare Umgebungen oder Betriebsabläufe, bei denen eine präzise Bewegungssteuerung weniger entscheidend ist.
Aktiver Hubausgleich (AHC)
- Funktionsweise: Nutzt Motoren, Hydraulik oder andere angetriebene Stellglieder, die durch Echtzeit-Sensoren und Algorithmen gesteuert werden, um den Schiffsbewegungen aktiv entgegenzuwirken.
- Energiequelle: Benötigt eine externe Stromversorgung für den Antrieb der Stellantriebe und die Steuerung der Systeme.
- Steuerung: Adaptives Echtzeit-Feedback von Sensoren ermöglicht präzise Anpassungen, um dynamische Seebedingungen auszugleichen.
- Anwendungsbereiche: Ideal für Einsätze, die hohe Präzision erfordern, wie beispielsweise Unterwasserbau, Bohrlochinterventionen oder wissenschaftliche Forschung.
AHC eignet sich ideal für Anwendungen, die eine präzise Steuerung und aktive Korrektur von Schiffsbewegungen erfordern, während PHC eine einfachere und kostengünstigere Lösung für Einsätze bietet, bei denen Präzision weniger entscheidend ist und eine passive Dämpfung der Bewegungen ausreicht.
