助力杜克航空在火箭技术领域取得成功
赋能雄心:我们的赞助助力 Duke AERO 成功发射火箭。
“我们当时正在寻找一款高质量的 IMU 或 INS,为我们火箭上的新型空气制动系统提供数据。作为一辆具有大加速度和快速变化物理参数的高速载具,我们需要一款采样率高且能在极短时间内提供准确数据的传感器。”| Josh Kramer,Duke AERO 团队负责人。
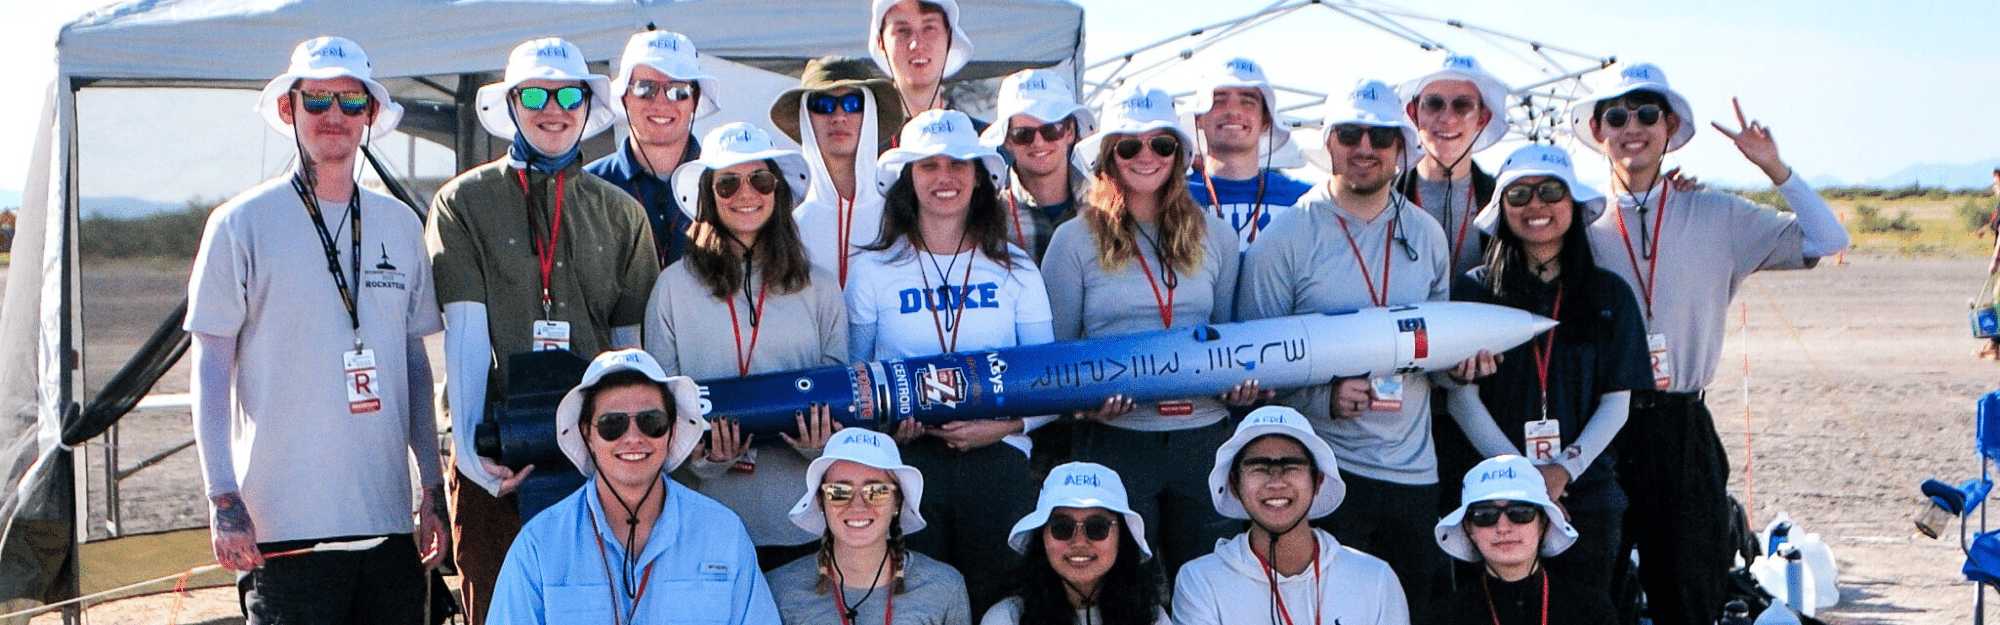
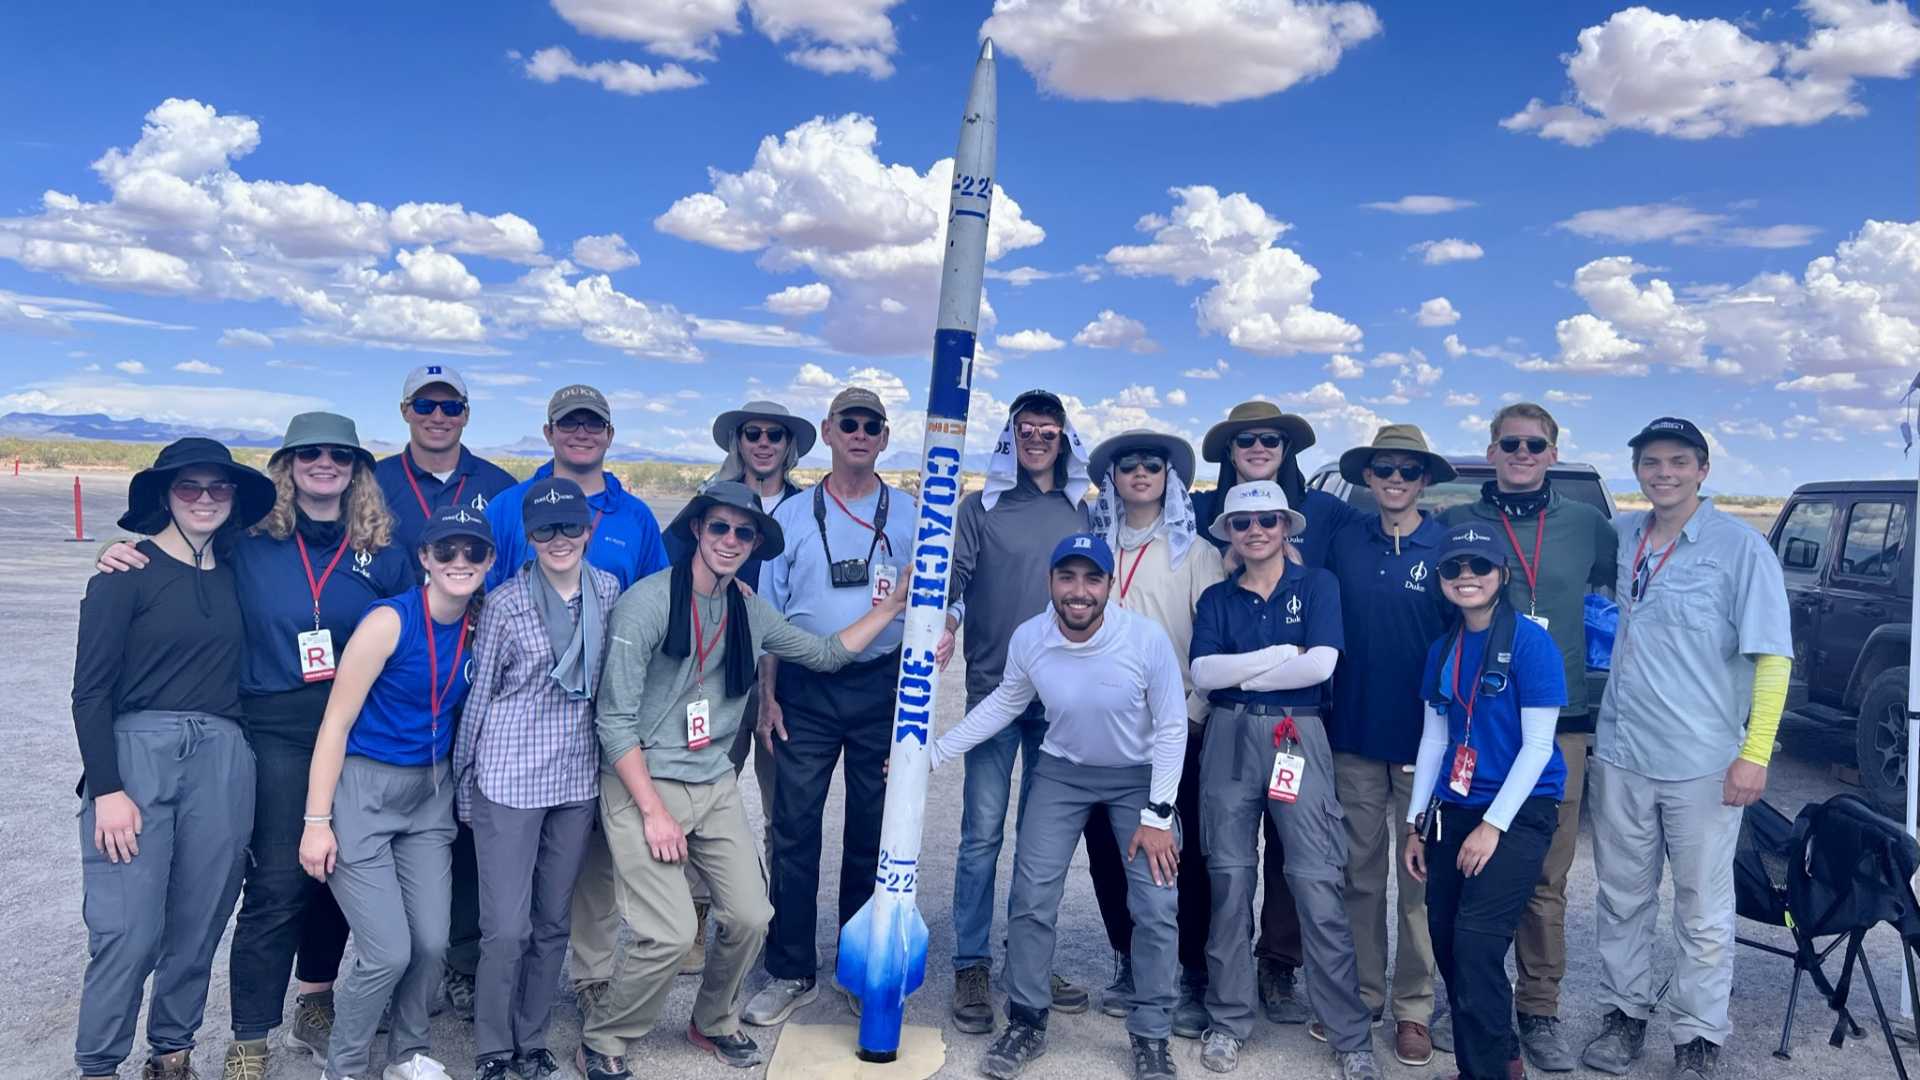
Duke AERO 是一个充满激情,致力于航空航天与工程学的雄心勃勃的团队。他们的目标是为学生提供一个参与真实项目并接触航空航天工业的平台。
通过参加美洲太空港杯(Spaceport America Cup)等竞赛以及推进研究项目,Duke AERO 旨在为学生营造一个创新的环境。
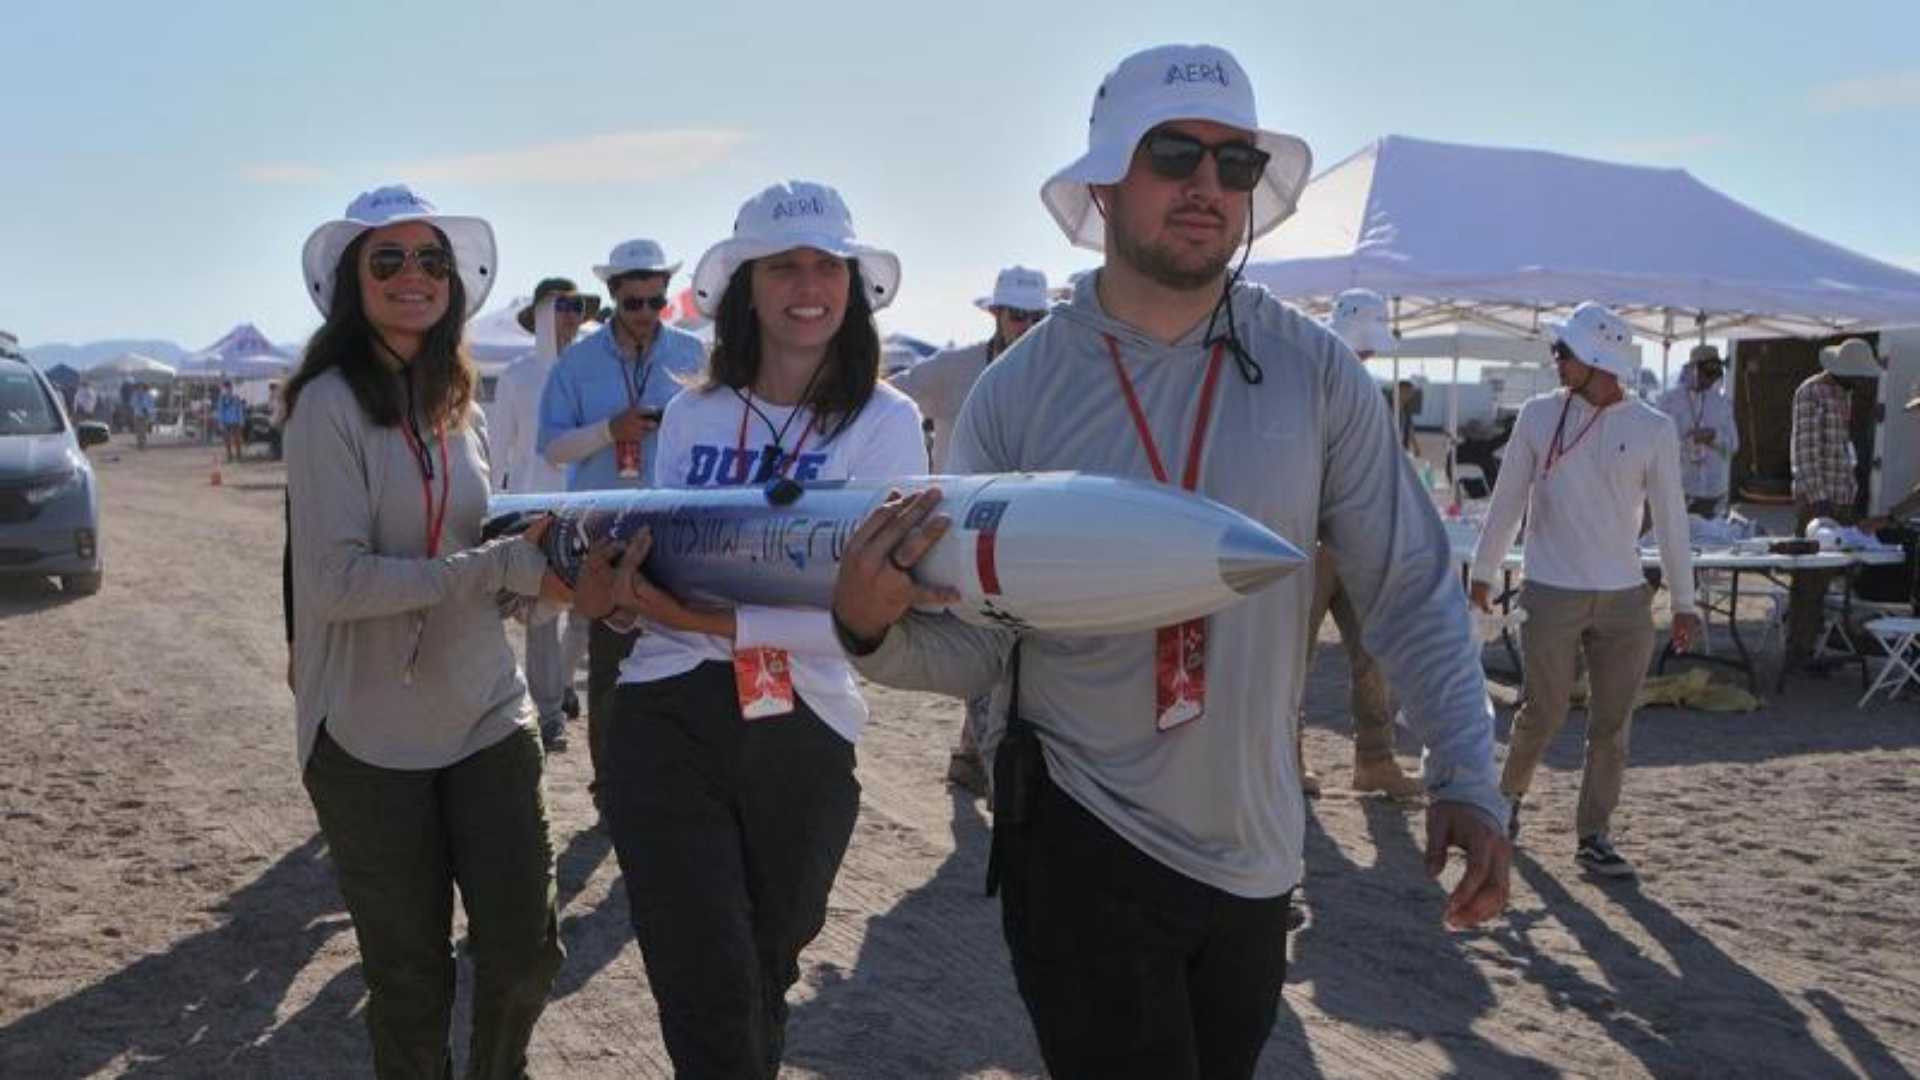
认识一下 Duke AERO 的项目,即杜克大学(Duke University)的高功率火箭队。他们踏上了一项充满挑战的任务,为在新墨西哥州举行的久负盛名美洲太空港杯建造“蓝色死神”(Blue Reaper)火箭。
为了提高火箭的性能和安全性,他们的空气制动系统需要一个可靠的惯性测量单元 (IMU)。经过深入研究,他们联系我们寻求潜在的赞助。
对完美 IMU 的追求
为了追求卓越,杜克 AERO(Duke AERO)团队认识到需要一款高质量的 IMU,它能够快速提供准确的数据并经受住火箭飞行期间经历的强烈物理参数考验。
他们了解到 SBG Systems 曾赞助过比赛中的另一个团队,为其空气制动控制解决方案提供 INS。被我们的声誉所吸引,他们决定探讨建立合作的可能性。
第一印象
在最初与我们联系期间,杜克 AERO 团队有着积极的体验。这个年轻的团队联系了北美地区销售负责人 Jack Mawson。
这次初步互动给我们留下了持久的印象,对于杜克 AERO 团队来说,它激发了人们对潜在合作的兴趣。
这是杜克 AERO 团队的 Josh Kramer 在与 Jack 会面后所说的话:“我们的初次通话信息量极大,我们在 (SBG Systems 的) 联系人 Jack Mawson 为我们详细介绍了公司及其产品。他对协助我们团队的前景感到兴奋,我们有了非常好的第一印象”。
除了良好的第一印象之外,杜克 AERO 对我们的导航传感器产品套件印象深刻,这些产品似乎非常适合集成到他们火箭的电子系统中。
我们对赞助大学团队和与学生互动的承诺也与杜克 AERO 的价值观产生共鸣。
他们了解到 SBG Systems 曾赞助过比赛中的另一个团队,为其空气制动控制解决方案提供 INS。
整合
在仔细分析了学生团队的需求后,Jack 建议将 Ellipse-D 作为他们控制系统的完美匹配。该团队对我们的 IMU 与其控制系统的兼容性感到满意,并对软件中心能够轻松对数据进行修正的能力印象深刻。
在评论我们的产品性能时,Josh 表示:“Ellipse IMU/INS 单元是性能极其卓越的设备,实时飞行数据与其他传感器和微控制器结合使用,实时控制精密的可变阻力空气制动系统。SBG 产品使用直观,相应的 SBG Center 软件使调整变得轻而易举”。
该软件中心具有实时的预设配置,并且可以在不同模式下运行。虽然没有专门针对火箭发射的应用,但他们发现飞机模式最适合他们的用途。Ellipse 单元的额定加速度或振动能力完全符合他们的需求,在高性能火箭发射中表现优异。
然而,在集成过程中也遇到了一些挑战。技术支持团队及时回答了团队关于硬件的每一个问题,并解决了线缆故障的问题。
杜克航空赞助的影响
在SBG,我们鼓励创新并培养年轻人才。此外,我们赞助了许多由学生主导的项目,以支持未来的领导者。
通过赞助和技术支持,我们帮助学生在真实场景中探索航空航天与工程领域。此外,我们提供的优质传感器提升了他们的空气刹车模块性能,从而提高了火箭的性能和安全性。
最后,此次合作让学生们接触到了先进的航空航天技术,这对他们的学业和职业发展都大有裨益。
杜克航空的成功发射
此次发射取得圆满成功,我们再高兴不过了。愿Duke AERO团队在追求航空航天卓越的道路上不断攀登新高峰、开拓新视野。
我们全力支持他们的努力,并热切期待他们为航空航天事业的未来带来的积极影响。
Ellipse-D
Ellipse-D 是一款集成双天线和双频 RTK GNSS 的惯性导航系统,与我们的后处理软件 Qinertia 兼容。
它专为机器人和地理空间应用而设计,可将里程计输入与 Pulse 或 CAN OBDII 进行融合,以提高推算定位精度。

请求 Ellipse-D 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们应用程序的常见问题的解答。此外,如果您找不到所需的信息,请直接联系我们以获取帮助。
什么是有效载荷?
有效载荷是指载具(无人机、船只等)为实现其基本功能之外的预期目的而搭载的任何设备、装置或材料。有效载荷与载具运行所需的组件(如电机、电池和机架)是分开的。
有效载荷示例:
- 摄像头:高分辨率摄像头、热成像摄像头……
- 传感器:激光雷达、高光谱传感器、化学传感器……
- 通信设备:对讲机、信号中继器……
- 科学仪器:气象传感器、空气采样器……
- 其他专用设备
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
INS 是否支持接收来自外部辅助传感器的输入?
惯性导航系统(来自我们公司)可接收来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。
这种集成使 INS 具有极高的多功能性和可靠性,尤其是在 GNSS 禁用的环境中。
这些外部传感器通过提供补充数据,提升了INS 的整体性能和精度。
