


Ellipse Micro AHRS Centrale de mouvement et de pilonnement offrant le meilleur ratio SWaP-C
L'Ellipse Micro AHRS fait partie de notre série Ellipse Micro, une gamme de systèmes inertiels basés sur la technologie MEMS, ultra-miniatures et haute performance, qui offrent des performances d'orientation et de navigation exceptionnelles dans un format miniature et économique.
Notre version AHRS est un système de référence d'attitude et de cap (AHRS), fournissant une orientation précise en conditions dynamiques.
Il offre la plus haute précision dans le format le plus petit et le plus économique.
Découvrez toutes les fonctionnalités et applications.
Caractéristiques de l'Ellipse Micro AHRS
Au cœur de notre Ellipse Micro se trouve une IMU, spécialement conçue pour maximiser les capacités et les performances de la technologie MEMS. Cet AHRS intègre trois accéléromètres, gyroscopes et magnétomètres MEMS de qualité industrielle et haute performance. Améliorés par des techniques de calibration avancées, des techniques de filtrage et des intégrales de fouettement (sculling), ces accéléromètres offrent une précision remarquable, même dans des environnements fortement soumis aux vibrations. De plus, son trio de gyroscopes MEMS haut de gamme de qualité industrielle fonctionne à une fréquence d'échantillonnage de 10 kHz, avec un filtre FIR robuste et des intégrales de conage garantissant des performances optimales sous vibration, faisant de l'Ellipse Micro AHRS une solution puissante pour obtenir des données fiables dans des conditions difficiles.


Spécifications
Performances de navigation et de mouvement
0.1 ° Cap
0,8 ° Magnétique
Fonctionnalités de navigation
Antenne GNSS simple et double Précision du pilonnement en temps réel
5 cm ou 5 % Période de la houle du pilonnement en temps réel
Jusqu'à 15 s Mode de pilonnement en temps réel
Réglage automatique Précision du pilonnement différé
Non disponible Période de houle pour le pilonnement différé (delayed heave)
Non disponible
Profils de mouvement
Avions, hélicoptères, aéronefs, UAV Maritime
Navires de surface, véhicules sous-marins, levés hydrographiques, secteur maritime et environnements marins difficiles Terrestre
Voiture, automobile, train/ferroviaire, camion, deux-roues, engins lourds, piéton, sac à dos, tout-terrain
Performance de l'accéléromètre
± 40 g Instabilité de biais en cours de fonctionnement
14 μg Marche aléatoire
0,03 m/s/√h Bande passante
390 Hz
Performance du gyroscope
± 450 °/s Instabilité de biais en cours de fonctionnement
7 °/h Marche aléatoire
0,15 °/√hr Bande passante
133 Hz
Performances du magnétomètre
50 Gauss Instabilité de biais en cours de fonctionnement
1,5 mGauss Marche aléatoire
3 mGauss Bande passante
22 Hz
Spécifications environnementales et plage de fonctionnement
IP-4X Température de fonctionnement
-40 ºC à 85 °C Vibrations
3 g RMS – 20 Hz à 2 kHz Chocs
< 2000 g MTBF (calculé)
50 000 heures Conforme à
MIL-STD-810
Interfaces
NMEA, binaire sbgECom, TSS, KVH, Dolog Fréquence de sortie
200 Hz, 1 000 Hz (données IMU) Ports série
RS-232/422 jusqu'à 2 Mbps : jusqu'à 2 sorties CAN
1x CAN 2.0 A/B, jusqu'à 1 Mbps Sync OUT
PPS, déclencheur jusqu'à 200 Hz – 1 sortie Sync IN
PPS, marqueur d'événement jusqu'à 1 kHz – 5 entrées
Spécifications mécaniques et électriques
4 à 15 VDC Consommation électrique
400 mW Poids (g)
10 g Dimensions (LxlxH)
26,8 mm x 18,8 mm x 9,5 mm
Applications de l'Ellipse Micro AHRS
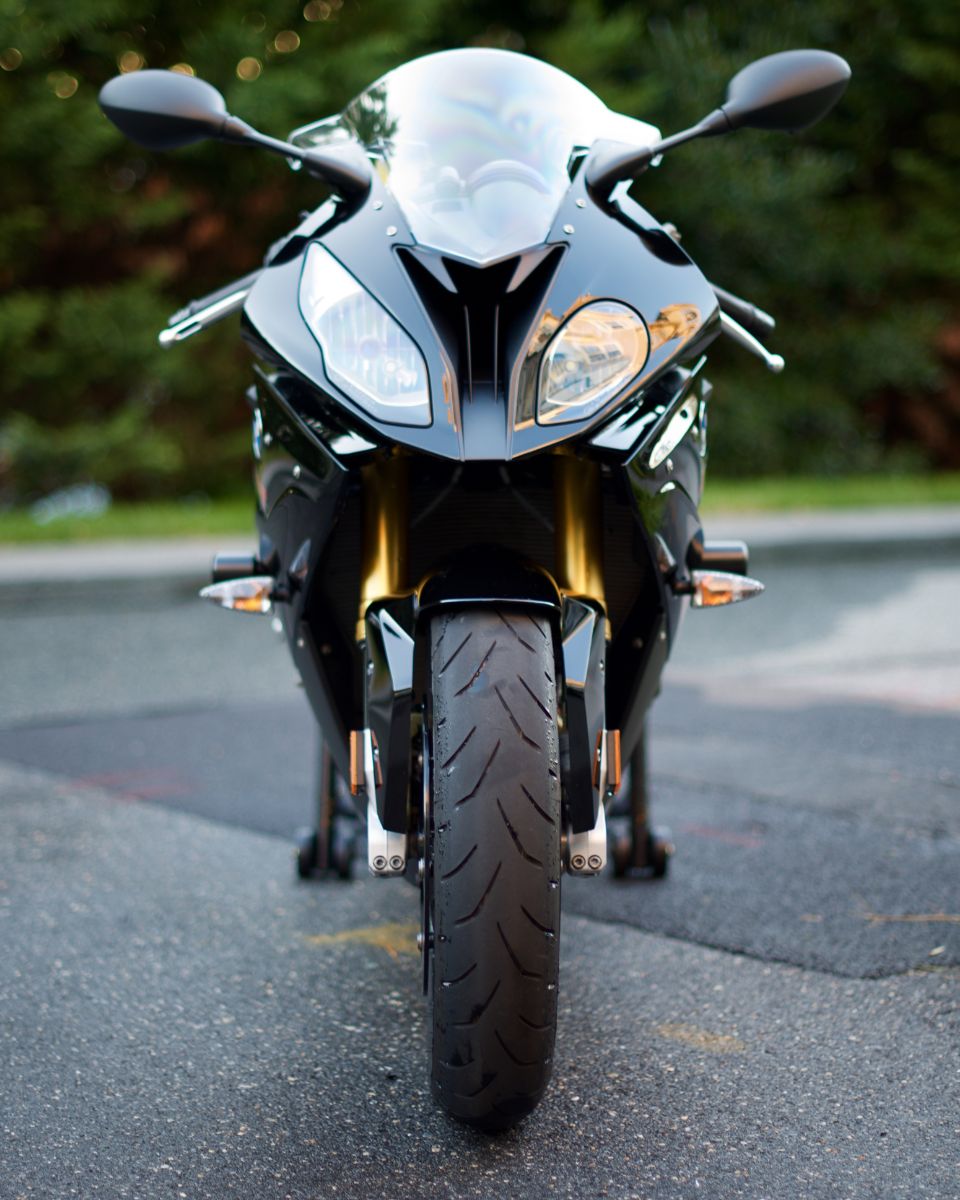
L'Ellipse Micro AHRS fournit des données précises d'attitude et de cap dans un boîtier compact et haute performance, adapté à un large éventail d'applications. Pour la navigation aérienne, il garantit un contrôle de vol stable avec une précision allégée, même dans des conditions difficiles. En navigation terrestre, il améliore la fusion de capteurs et l'orientation, permettant un mouvement fluide du véhicule.
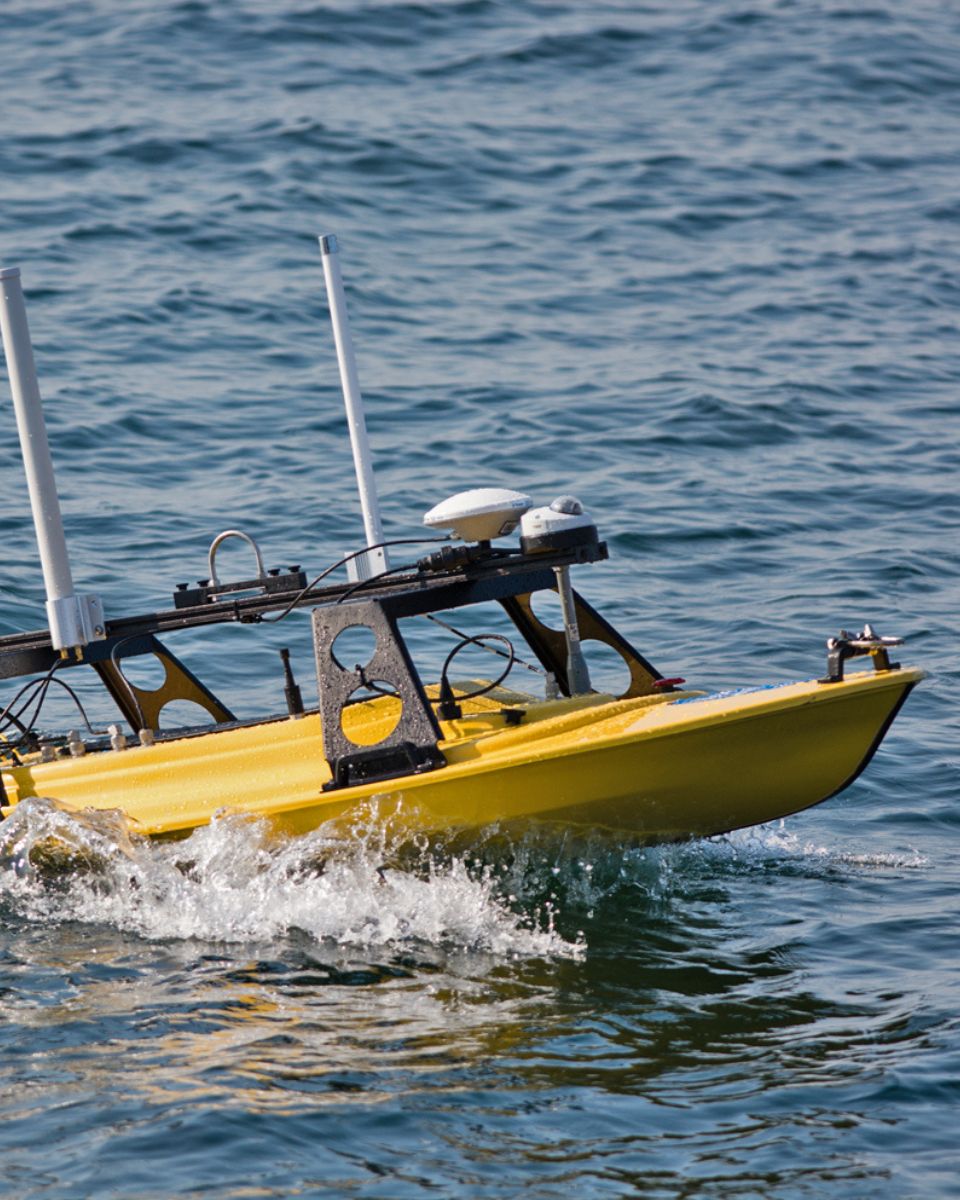
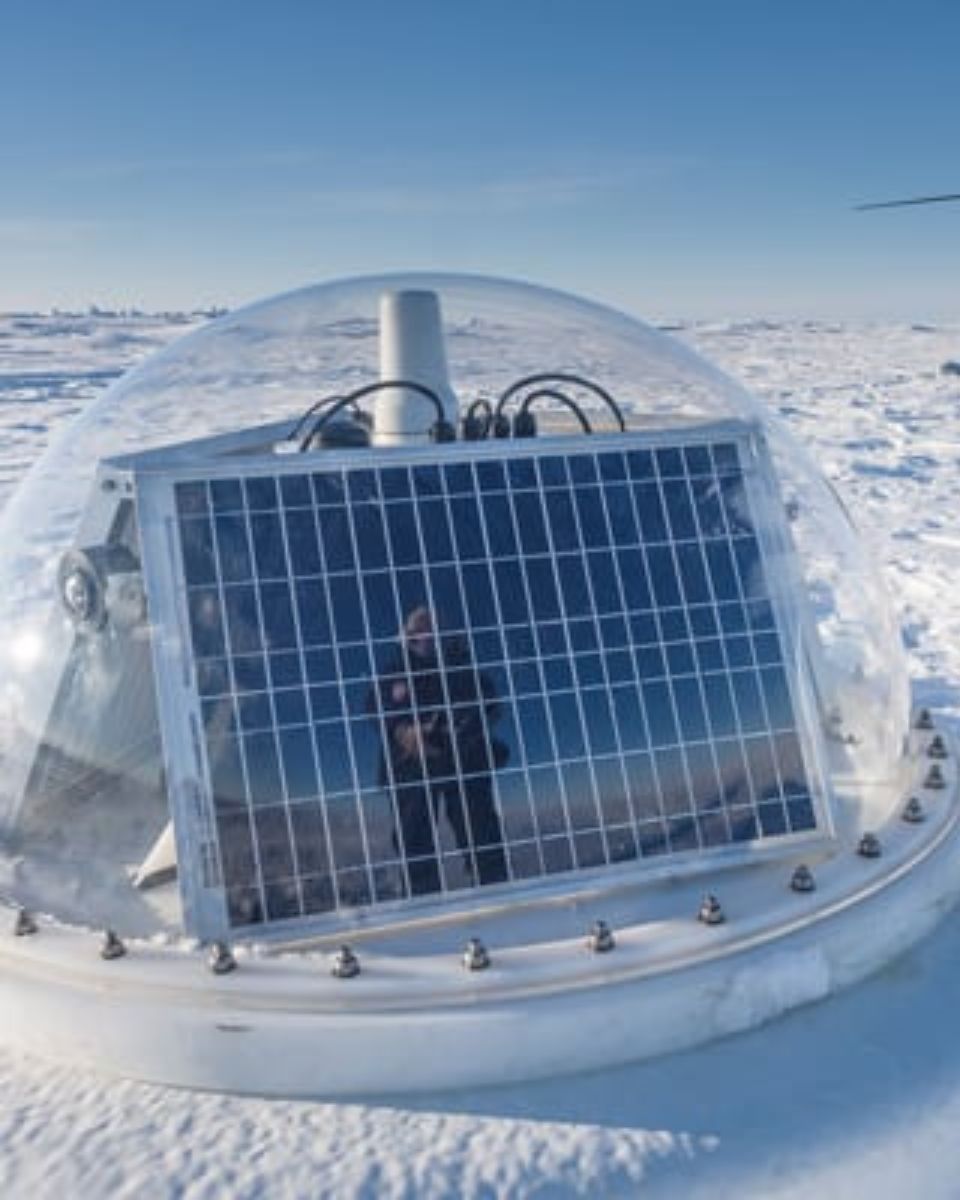
Les applications maritimes, telles que la navigation de ROV et les bouées instrumentées, bénéficient de ses performances robustes, offrant une collecte de données et une orientation sous-marine fiables.
Adaptable et résilient, notre AHRS est la solution incontournable pour les industries ayant besoin de capteurs d'orientation compacts et puissants.
Découvrez toute sa gamme d'applications et décuplez les capacités de votre projet.
Fiche technique de l'Ellipse Micro AHRS
Recevez toutes les fonctionnalités et spécifications du capteur directement dans votre boîte de réception !
Comparer l'Ellipse Micro avec d'autres produits
Le tableau suivant vous aide à évaluer quels produits AHRS correspondent le mieux aux exigences de votre projet, que vous privilégiez la compacité, le rapport coût-efficacité ou une navigation haute performance.
Découvrez comment notre gamme de produits AHRS peut apporter une stabilité et une fiabilité exceptionnelles à vos opérations.
-

Ellipse Micro AHRS
- Roulis/Tangage
- 0.1 °
- Cap
- 0,8 ° Magnétique
- Protocoles de sortie
- NMEA, binaire sbgECom, TSS, KVH, Dolog
- Protocoles d'entrée
- –
- Poids (g)
- 10 g
- Dimensions (LxlxH)
- 26,8 x 18,8 x 9,5 mm
-
- Roulis/Tangage
- 0.1 °
- Cap
- 0,8° Magnétique
- Protocoles de sortie
- NMEA, binaire sbgECom, TSS, KVH, Dolog
- Protocoles d'entrée
- –
- Poids (g)
- 45 g
- Dimensions (LxlxH)
- 46 x 45 x 24 mm
-
- Roulis/Tangage
- 0.02 °
- Cap
- 0.03 °
- Protocoles de sortie
- NMEA, Binaire sbgECom, TSS, Simrad, Dolog
- Protocoles d'entrée
- NMEA, Binaire sbgECom, Trimble, Novatel, Septentrio, Hemisphere
- Poids (g)
- 400 g
- Dimensions (LxlxH)
- 100 x 86 x 58 mm
-
- Roulis/Tangage
- 0.01 °
- Cap
- 0.02 °
- Protocoles de sortie
- NMEA, Binaire sbgECom, TSS, Simrad, Dolog
- Protocoles d'entrée
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Poids (g)
- < 690 g
- Dimensions (LxlxH)
- 130 x 100 x 58 mm


Compatibilité



Documentation et ressources de l'Ellipse Micro AHRS
L'Ellipse Micro AHRS est fournie avec une documentation complète, conçue pour accompagner les utilisateurs à chaque étape.
Des guides d'installation à la configuration avancée et au dépannage, nos guides en ligne clairs et détaillés garantissent une intégration et un fonctionnement fluides.
Études de cas de l'Ellipse Micro AHRS
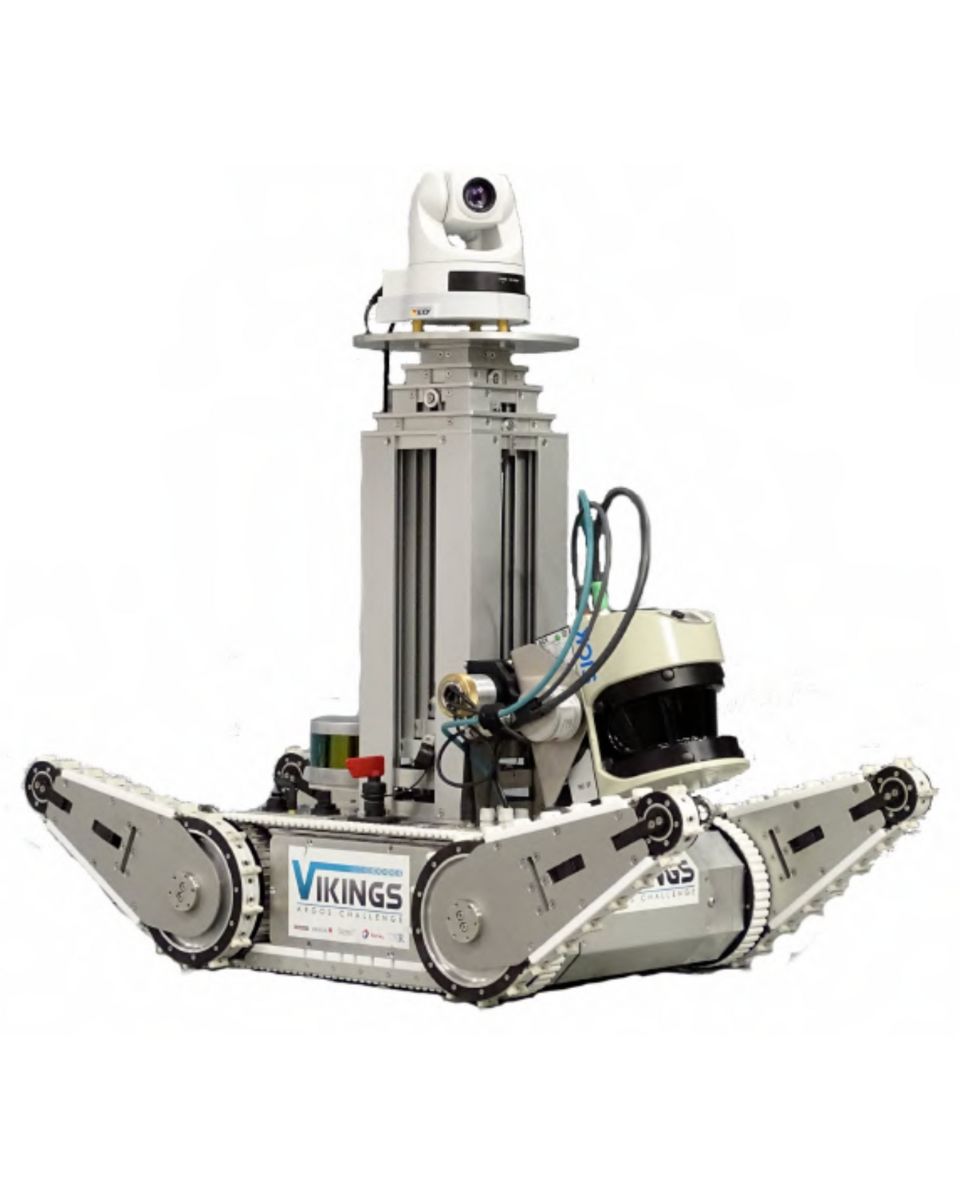
Découvrez des cas d'usage réels démontrant comment nos capteurs Ellipse Micro AHRS améliorent les performances, réduisent les temps d'arrêt et optimisent l'efficacité opérationnelle. Apprenez comment nos capteurs avancés et nos interfaces intuitives vous offrent la précision et le contrôle nécessaires pour exceller dans vos applications.


Processus de production
Découvrez la précision et l'expertise qui se cachent derrière chaque produit SBG Systems. La vidéo suivante vous offre un aperçu de la façon dont nous concevons, fabriquons et testons méticuleusement nos systèmes inertiels haute performance. De l'ingénierie de pointe au contrôle qualité rigoureux, notre processus de production garantit que chaque produit répond aux normes les plus strictes de fiabilité et de précision.
Regardez dès maintenant pour en savoir plus !

Demander un devis
Ils parlent de nous
Nous présentons les expériences et les témoignages de professionnels de l'industrie et de clients qui ont exploité notre produit dans le cadre de leurs projets.
Découvrez comment notre technologie innovante a transformé leurs opérations, amélioré leur productivité et généré des résultats fiables dans diverses applications.



Section FAQ
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus cruciales concernant notre technologie de pointe et ses applications. Vous y trouverez des réponses complètes sur les caractéristiques des produits, les processus d'installation, les conseils de dépannage et les bonnes pratiques pour optimiser votre expérience. Que vous soyez un nouvel utilisateur à la recherche de conseils ou un professionnel expérimenté en quête d'informations avancées, notre FAQ est conçue pour vous fournir les informations dont vous avez besoin.
Trouvez vos réponses ici !
Que sont les capteurs de mesure de houle ?
Les capteurs de mesure de houle sont des outils indispensables pour comprendre la dynamique océanique et améliorer la sécurité ainsi que l'efficacité des opérations maritimes. En fournissant des données précises et actualisées sur l'état de la mer, ils contribuent à éclairer la prise de décision dans divers secteurs, de la navigation marchande à la conservation environnementale. Les bouées houlographes sont des dispositifs flottants équipés de capteurs pour mesurer les paramètres de la houle tels que la hauteur, la période et la direction.
Elles utilisent généralement des accéléromètres ou des gyroscopes pour détecter les mouvements des vagues (par exemple, la période de la houle) et peuvent transmettre des données en temps réel à des installations côtières pour analyse.
À quoi sert une bouée ?
Une bouée est un dispositif flottant principalement utilisé dans les environnements maritimes et aquatiques à des fins essentielles. Les bouées sont souvent positionnées à des emplacements précis pour baliser des passages sûrs, des chenaux ou des zones dangereuses dans les plans d'eau. Elles guident les navires et les embarcations, les aidant à éviter les points dangereux tels que les rochers, les hauts-fonds ou les épaves.
Elles servent de points d'ancrage pour les navires. Les bouées d'amarrage permettent aux bateaux de s'amarrer sans avoir à jeter l'ancre, ce qui s'avère particulièrement utile dans les zones où le mouillage est peu pratique ou dommageable pour l'environnement.
Les bouées instrumentées sont équipées de capteurs pour mesurer des conditions environnementales telles que la température, la hauteur des vagues, la vitesse du vent et la pression atmosphérique. Ces bouées fournissent des données précieuses pour la prévision météorologique, la recherche climatique et les études océanographiques.
Certaines bouées servent de plates-formes pour collecter et transmettre des données en temps réel provenant de l'eau ou du fond marin, et sont souvent utilisées dans la recherche scientifique, la surveillance environnementale et les applications militaires.
Dans la pêche commerciale, les bouées marquent l'emplacement des casiers ou des filets. Elles interviennent également en aquaculture pour repérer les sites de fermes sous-marines.
Les bouées peuvent aussi délimiter des zones spécifiques telles que des zones de non-mouillage, des zones de interdiction de pêche ou des zones de baignade, contribuant ainsi à faire respecter la réglementation sur l'eau.
Dans tous les cas, les bouées jouent un rôle primordial pour garantir la sécurité, faciliter les activités maritimes et soutenir la recherche scientifique.
Qu'est-ce que l'économie bleue ?
L'économie bleue ou économie des océans désigne l'ensemble des activités économiques liées aux océans et aux mers. La Banque mondiale définit l'économie bleue comme « l'utilisation durable des ressources océaniques au profit des économies, des moyens de subsistance et de la santé des écosystèmes marins ».
L'économie bleue englobe le transport maritime, la pêche et l'aquaculture, le tourisme côtier, les énergies renouvelables, le dessalement de l'eau, les câbles sous-marins, l'extraction des fonds marins, l'exploitation minière en eaux profondes, les ressources génétiques marines et la biotechnologie.
Qu'est-ce que la poussée d'archimède ?
La poussée d'archimède est la force exercée par un fluide (tel que l'eau ou l'air) qui s'oppose au poids d'un objet immergé. Elle permet aux objets de flotter ou de remonter à la surface si leur densité est inférieure à celle du fluide. Ce phénomène est dû à la différence de pression exercée sur les parties immergées de l'objet — une pression plus élevée s'exerçant à de plus grandes profondeurs, générant ainsi une force ascendante.
Le principe de la poussée d'archimède est décrit par le théorème d'Archimède, qui stipule que la force de poussée verticale exercée sur un objet est égale au poids du fluide déplacé par cet objet. Si la force de poussée est supérieure au poids de l'objet, celui-ci flottera ; si elle est inférieure, il coulerait. Ce principe est fondamental dans de nombreux domaines, allant de l'ingénierie navale (conception de navires et de sous-marins) au fonctionnement de dispositifs flottants tels que les bouées.
Qu'est-ce que le levé hydrographique ?
Le levé hydrographique consiste à mesurer et à cartographier les caractéristiques physiques des plans d'eau, incluant les océans, les rivières, les lacs et les zones côtières. Il implique la collecte de données relatives à la profondeur, à la forme et aux contours des fonds marins (cartographie des fonds marins), ainsi qu'à l'emplacement des objets submergés, des dangers pour la navigation et d'autres particularités sous-marines (ex. : fosses marines). Le levé hydrographique est crucial pour de nombreuses applications, telles que la sécurité de la navigation, la gestion et les levés côtiers, la construction et la surveillance environnementale.
L'levé hydrographique implique plusieurs composants clés, à commencer par la bathymétrie, qui mesure la profondeur de l'eau et la topographie des fonds marins à l'aide de systèmes sonars tels que des sondeurs mono-faisceau ou multi-faisceaux qui envoient des pulses sonores vers le fond marin et mesurent le temps de retour de l'écho.
Un positionnement précis est essentiel ; il est obtenu à l'aide de systèmes de navigation par satellite (GNSS) et de systèmes de navigation inertielle (INS) pour relier les mesures de profondeur à des coordonnées géographiques exactes. De plus, les données de la colonne d'eau (telles que la température, la salinité et les courants) sont mesurées, et des données géophysiques sont collectées pour détecter les objets sous-marins, les obstacles ou les dangers à l'aide d'outils tels que le sonar à balayage latéral et les magnétomètres.
Quelle est la différence entre la compensation active et passive du pilonnement (heave) ?
La compensation active du pilonnement (AHC) et la compensation passive du pilonnement (PHC) sont toutes deux des méthodes utilisées pour atténuer les mouvements des navires causés par les vagues, mais elles fonctionnent de manière fondamentalement différente :
Compensation passive du pilonnement (PHC)
- Mécanisme : repose sur des systèmes mécaniques ou hydrauliques tels que des ressorts, des amortisseurs ou des accumulateurs pour absorber et contrecarrer le mouvement du navire.
- Source d'énergie : ne nécessite pas d'alimentation externe ; le système utilise son mouvement naturel et les forces qui s'exercent sur lui pour s'ajuster.
- Contrôle : non adaptatif, les performances du système reposent sur des paramètres prédéfinis et ne peuvent pas s'ajuster dynamiquement aux conditions changeantes de la mer.
- Applications : idéales pour les environnements stables et prévisibles ou les opérations où un contrôle précis des mouvements est moins critique.
Compensation active du pilonnement (AHC)
- Mécanisme : utilise des moteurs, des systèmes hydrauliques ou d'autres actionneurs motorisés pilotés par des capteurs et des algorithmes en temps réel pour contrer activement les mouvements du navire.
- Source d'énergie : nécessite une alimentation externe pour actionner les actionneurs et les systèmes de contrôle.
- Contrôle : la rétroaction adaptative en temps réel des capteurs permet des ajustements précis pour compenser les conditions de mer dynamiques.
- Applications : idéal pour les opérations nécessitant une haute précision, telles que la construction sous-marine, l'intervention sur puits ou la recherche scientifique.
L'AHC est idéale pour les applications nécessitant un contrôle précis et une correction active des mouvements du navire, tandis que la PHC offre une solution plus simple et plus économique pour les opérations où la précision est moins critique et où l'absorption passive des mouvements suffit.
