INS обрано для участі в проекті сертифікованої локалізації поїздів (CLUG)
INS/GNSS від SBG обрано для сертифікованого проєкту локалізації поїздів (CLUG), який реалізують провідні європейські залізничні компанії.
«SBG Systems постачає чудові інерціальні датчики. Для нас було важливо працювати з надійним місцевим постачачем.» | Валентен Б. (Valentin B.) – Керівник проєкту з локалізації поїздів у SNCF
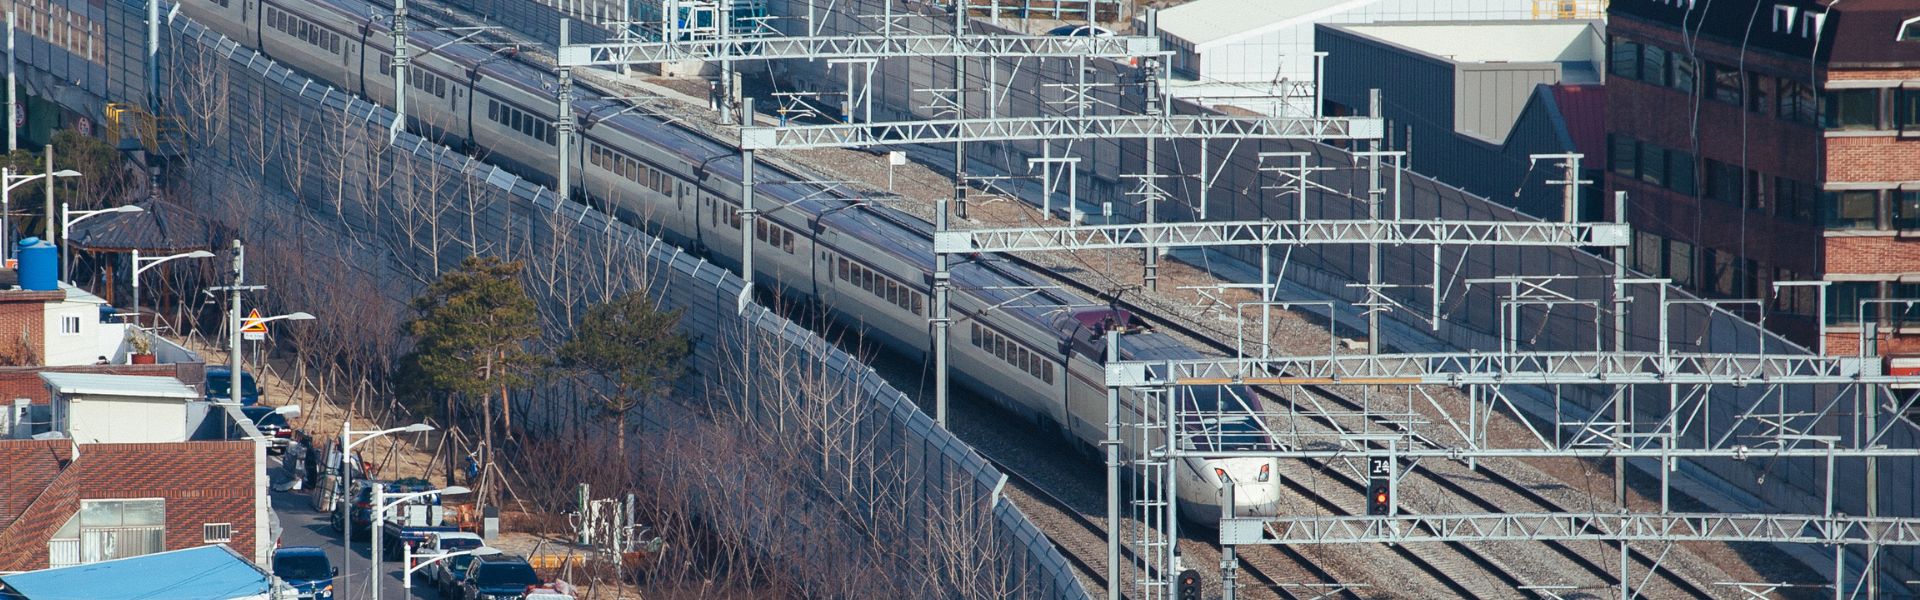
З цифровизацією транспортних послуг локалізація поїздів у реальному часі стає дедалі важливішою для європейського залізничного сектора та європейських мандрівників.
Наразі визначення положення поїзда для цілей сигналізації базується на придорожньому обладнанні, такому як рельсові кола чи колісні лічильники, які є встановленими пристроями на певних інтервалах уздовж залізничної колії. Використання GNSS може стати кардинальною зміною для європейської залізничної мережі.
Що таке проект CLUG?
Проєкт CLUG розшифровується як «Сертифікований модуль локалізації з GNSS».
Це дворічний проєкт (початок — січень 2020 року), який об'єднує великий і повний консорціум різноманітних партнерів, зокрема залізничні компанії (SNCF, DB NETZ та SBB), підприємства залізничної сигналізації (CAF та Siemens), фахівців з навігації (Airbus Defense and Space, Naventik, FDC), науково-дослідний інститут (ENAC) та експерта з сертифікації (Navcert).
Він поєднує GNSS з іншими датчиками, такими як IMU та одометр, для забезпечення безперервної та точної локалізації поїзда. Крім того, ця локалізація може бездоганно інтегруватися в майбутню Європейську систему управління рухом поїздів (ERTMS).
Фінансований ЄС проєкт CLUG оцінить створення відмовостійкого бортового модуля локалізації з такими 4 характеристиками:
– Відмовостійкий бортовий мультисенсорний модуль локалізації, що складається з навігаційного ядра (IMU, тахометр тощо), яке прив'язане до еталона за допомогою GNSS, карти колії та мінімальної кількості опорних точок;
– Бортова система безперервної локалізації, яка забезпечує визначення місцезнаходження, швидкості та інших динамічних характеристик поїзда;
– Операційна та сумісна на всій європейській залізничній мережі;
– Вона буде сумісною з чинною специфікацією ERTMS TSI або її майбутніми еволюціями.
Чому це може стати переломним моментом для європейської залізничної мережі?
Завдяки значному скороченню кількості приколійного обладнання — а отже, зменшенню кількості крихкого та вразливого обладнання — та покращенню ефективності локалізації, проєкт CLUG може стати справжнім проривом для європейської залізничної мережі.
Зрештою, цей проєкт є ключовою технологією, що забезпечує перспективний розвиток цифровізації та автоматизації поїздів.
Ефективність, пунктуальність та безпека: ця технологія майбутнього для поїздів задовольнить зростаючі потреби всіх європейських пасажирів у мобільності та забезпечить їм кращий досвід обслуговування.
Проєкт сертифікації системи локалізації поїздів (CLUG) під керівництвом провідних європейських залізничних компаній
У випробуваннях у межах проєкту CLUG використовуються дві різні інерціальні навігаційні системи. Крім того, компанія SNCF високо оцінила можливість співпраці з надійним локальним постачачем, таким як SBG Systems.
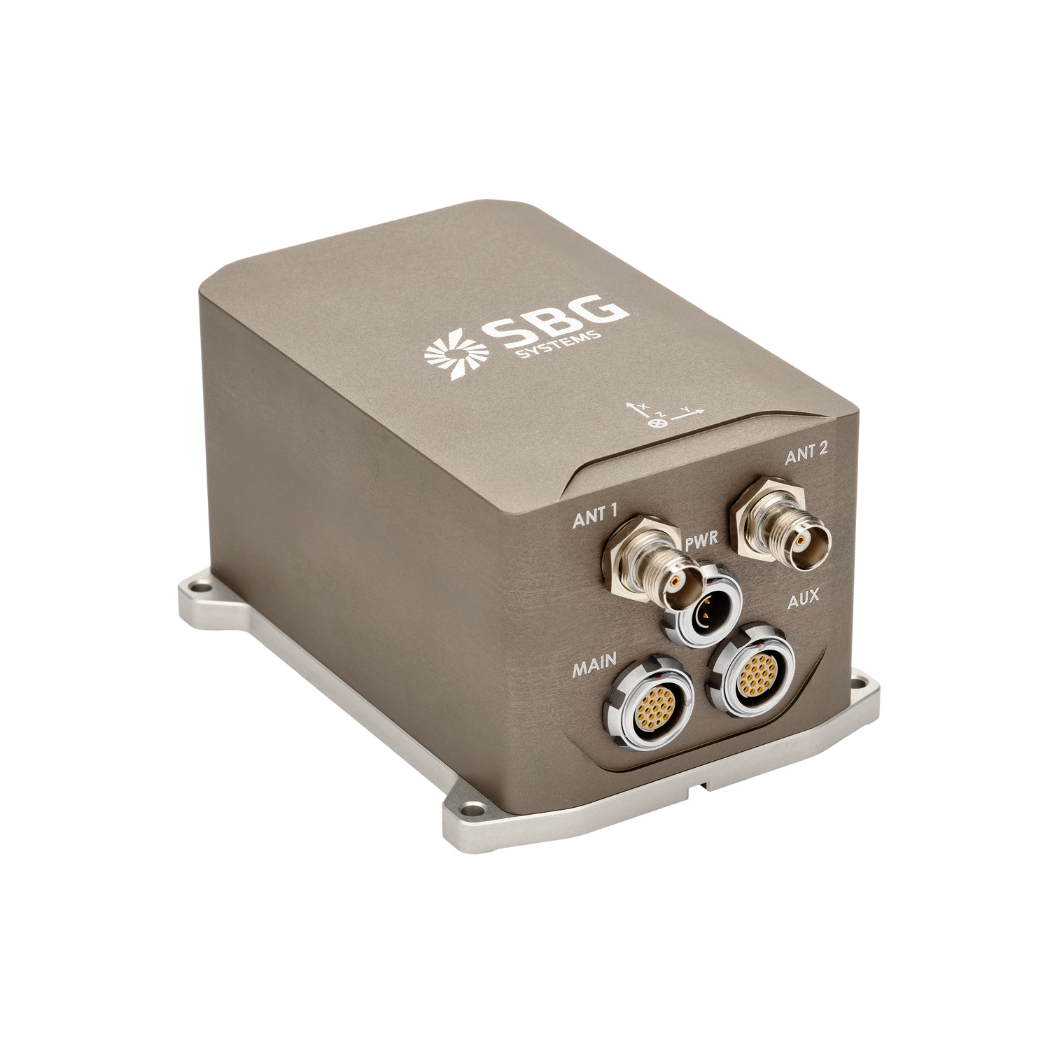
По-перше, Apogee-D пропонує універсальну INS із тричастотним приймачем GNSS. Вона забезпечує високу точність визначення просторового положення (0,008°), істинного heading (0,015°) та координат.
По-друге, Ekinox-E діє як INS із зовнішнім допоміжним обладнанням. Крім того, користувачі можуть підключити її до будь-якого зовнішнього GNSS-приймача на свій вибір. Вона забезпечує точність орієнтації до 0,02° в реальному часі. Крім того, вона з'єднується з GNSS-приймачем для забезпечення істинного heading (0,05°) та безперервного визначення координат під час збоїв у роботі GNSS.
Команда CLUG також підключає одометр до обох INS для підвищення точності, особливо в довгих тунелях. Ба більше, вони використовують сирі дані INS для покращення продуктивності.
Нарешті, Airbus Defense and Space розробила алгоритм локалізації. Як еталон для тестування вони використовують оброблені дані інерціальної системи та GNSS від Apogee.
Як і всі інерціальні датчики SBG, Apogee-D та Ekinox-E проходять ретельне тестування, перевірку та калібрування.
Кожен датчик індивідуально калібрується в діапазоні від -40°C до 85°C та постачається зі звітом про калібрування. Датчики проходять випробування, і постачаються лише ті, що відповідають технічним умовам. Цей процес гарантує найвищий рівень надійності.
INS від SBG Systems, що використовується для локалізації поїздів
INS Apogee та Ekinox забезпечують об'єднання даних у реальному часі та дозволяють здійснювати пост-обробку за допомогою вбудованого реєстратора даних. Крім того, власне PPK-програмне забезпечення Qinertia від SBG спрощує процес пост-обробки. Qinertia містить унікальну функцію VBS для автоматичної інтеграції корекції.
Крім того, VBS перетворює картографування коридорів протяжністю сотні кілометрів залізниць на безперебійний процес. Остаточні результати цього експерименту очікуються в грудні 2021 року.
Нарешті, слідкуйте за кожним етапом цієї технічної подорожі на вебсайті CLUG та в соціальних мережах.
Apogee-D
Ellipse-D — це інерціальна навігаційна система, що об'єднує дві антени та дводіапазонний RTK GNSS. Наша INS сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з Pulse або CAN OBDII для підвищення точності dead reckoning.
Запросити ціну на Apogee-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
Що таке пост-обробка GNSS?
Обробка даних GNSS після завершення сеансу, або PPK, — це підхід, при якому вимірювання сирих даних GNSS, записані на GNSS-приймачі, обробляються після завершення активності зі збору даних. Їх можна об'єднати з іншими джерелами вимірювань GNSS, щоб забезпечити найбільш повну та точну кінематичну траєкторію для цього GNSS-приймача навіть у найскладніших середовищах.
Ці інші джерела можуть бути локальною базовою станцією GNSS на проєкті зі збору даних або поблизу нього, чи існуючими базовими станціями, що постійно працюють (CORS), зазвичай пропонованими державними органами та/або комерційними постачальниками мереж CORS.
Програмне забезпечення для кінематичної обробки після завершення сеансу (PPK) може використовувати загальнодоступну інформацію про орбіти та годинники супутників GNSS, щоб ще більше підвищити точність. PPK дозволяє з високою точністю визначати місцеперебування локальної базової станції GNSS в абсолютній глобальній системі координат (datum), що використовується.
Програмне забезпечення PPK також може підтримувати складні перетворення між різними системами координат для забезпечення реалізації інженерних проєктів.
Іншими словами, це забезпечує можливість внесення виправлень, підвищує точність проекту і навіть дозволяє усунути втрати даних або помилки, що виникли під час зйомки або монтажу після завершення місії.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
У чому полягає різниця між RTK і PPK?
Кінематика в реальному часі (RTK) — це метод позиціонування, за якого поривки GNSS-корекцій передаються майже в реальному часі, зазвичай за допомогою потоку корекцій у форматі RTCM. Проте можуть виникати труднощі із забезпеченням GNSS-корекцій, зокрема їхньої повноти, доступності, покриття та сумісності.
Головною перевагою PPK перед пост-обробкою RTK є те, що під час пост-обробки можна оптимізувати процеси обробки даних, включаючи пряму та зворотну обробку, тоді як під час обробки в режимі реального часу будь-яке переривання або несумісність поправок та їх передачі призведе до зниження точності позиціонування.
Перша ключова перевага пост-обробки GNSS (PPK) порівняно з реальним часом (RTK) полягає в тому, що система, яка використовується в полі, не потребує каналу передачі даних/радіозв'язку для передачі RTCM-корекцій від CORS до системи INS/GNSS.
Головним обмеженням для впровадження пост-обробки є необхідність того, щоб кінцевий додаток впливав на навколишнє середовище. З іншого боку, якщо ваш додаток може витримати додатковий час обробки, необхідний для отримання оптимізованої траєкторії, це значно покращить якість даних для всіх ваших кінцевих результатів.
