


Pulse Найкращий у своєму класі IMU для застосувань, що вимагають найвищої точності
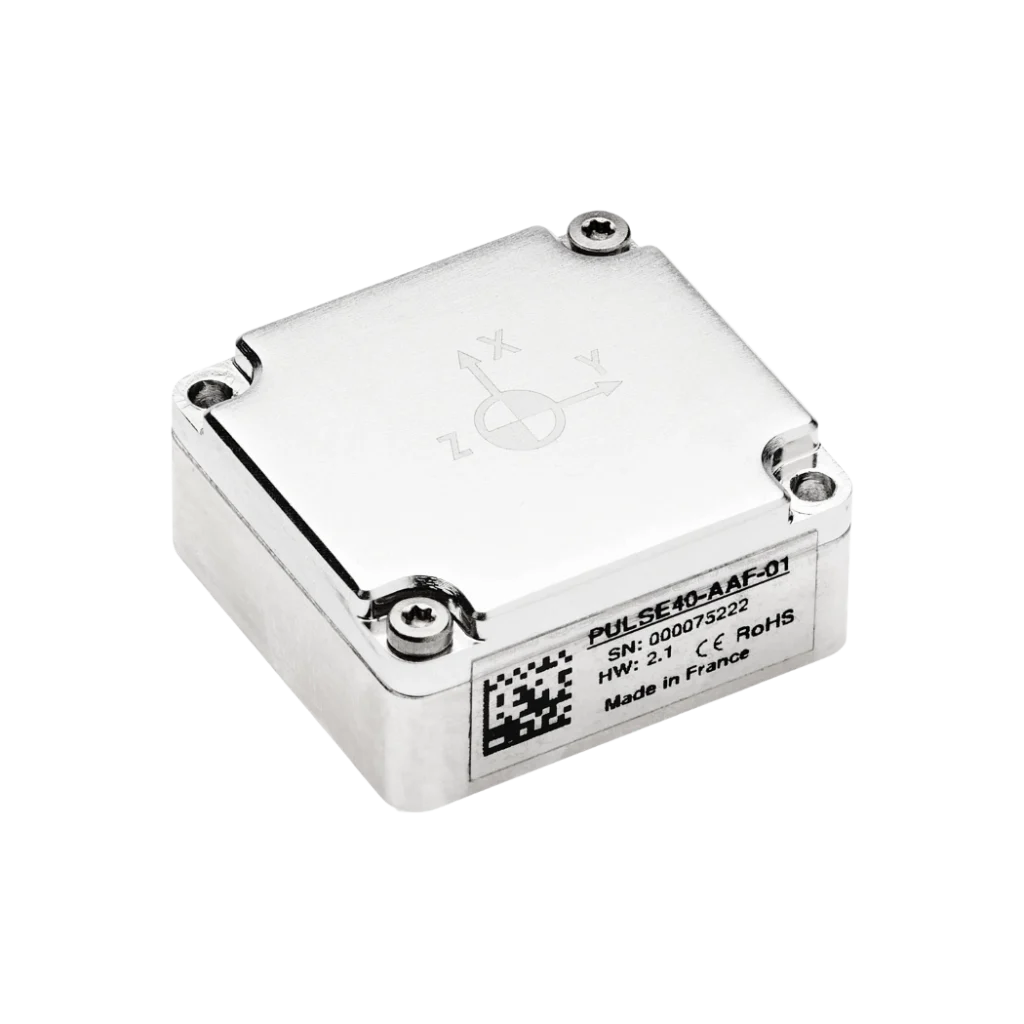
Pulse-80 IMU — це тактичний інерціальний вимірювальний блок (IMU), що містить малошумні гіроскопи та акселерометри для забезпечення оптимальної продуктивності в додатках, де точність і надійність мають значення за будь-яких умов.
Він розроблений із надлишковою конструкцією датчиків, яка підвищує надійність даних завдяки виконанню постійного вбудованого тестування (CBIT). Це робить наш IMU ідеальним для критично важливих завдань. Не йдіть на компроміси між розміром, продуктивністю та надійністю.
Характеристики Pulse-80
Pulse-80 — це високопродуктивний інерціальний вимірювальний блок (IMU) тактичного класу, розроблений для широкого спектра застосувань, який забезпечує неперевершену продуктивність у суворих умовах без жодних компромісів щодо параметрів SWaP-C.
Ґрунтуючись на надлидковій інтеграції акселерометрів та гіроскопів MEMS, Pulse-80 пропонує унікальний набір переваг для такого компактного інерціального вимірювального блока. Наш IMU має низький рівень шуму датчиків, стабільність зсуву Stellar і високу частоту вихідних даних, які ідеально підходять для систем стабілізації та навігації.
Цей IMU адаптований до умов вібрації завдяки надзвичайно низькій похибці випрямляння вібрації (VRE) та міцному алюмінієвому корпусу.


Технічні характеристики
Характеристики акселерометра
± 40 g Довгострокова повторюваність похибки
1250 мкг * Нестабільність з ухилом під час руху
6 мкг ** Коефіцієнт масштабування
300 ppm * Випадкова прогулянка зі швидкістю
0,02 м/с/√h ** Коефіцієнт виправлення вібрації
0,03 мг/г² Пропускна здатність
480 Гц
Характеристики гіроскопа
± 400 °/с Довгострокова повторюваність похибки
20 °/год * Нестабільність з ухилом під час руху
0,1 °/год ** Коефіцієнт масштабування
150 ppm * Кутовий випадковий блукання
0,012 °/√h ** Помилка виправлення вібрації
0,08 °/год/г² (середньоквадратичне значення) Пропускна здатність
100 Гц
Інтерфейси
Бінарний файл sbgECom Швидкість випуску
До 2 кГц Входи / Виходи
1 порт RS422 Синхронізація входу/виходу
1 x вхід/вихід синхронізації (вхід подій, вихід синхронізації, вхід тактового сигналу) Режими роботи годинника
Внутрішній або зовнішній (прямий на частоті 2 кГц або масштабований) Конфігурація IMU
sbgINSRestAPI (режим годинника, ODR, вхід/вихід синхронізації, події)
Технічні характеристики механічної та електричної частин
від 5 до 36 В постійного струму Споживання електроенергії
<1.8 W EMC
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Вага (г)
260 g Розміри (Д×Ш×В)
56 × 56 × 50,5 мм
Екологічні характеристики та діапазон експлуатації
IP-4x Робоча температура
від -40 °C до 71 °C Вібрації
10 г RMS | від 20 Гц до 2 кГц Амортизатори
< 2000 g MTBF (розраховане значення)
50 000 годин Відповідає вимогам
Ні
Застосування
Ми розробили Pulse-80 — високопродуктивний інерціальний вимірювальний блок (IMU), створений для задоволення вимогливих потреб різних галузей застосування.
Він забезпечує точне та надійне вимірювання параметрів руху, що робить його ідеальним для робототехніки, аерокосмічної, автомобільної та морської галузей.
Наш IMU чудово справляється із завданням надання точних даних про орієнтацію та позиціювання, забезпечуючи безшовну інтеграцію в системи, що вимагають високого рівня стабільності та чутливості.
Випробуйте точність і універсальність Pulse-80 та відкрийте для себе можливості його застосування.
Технічний паспорт Pulse-80
Отримуйте інформацію про всі функції та технічні характеристики датчиків прямо на свою електронну пошту!
Порівняйте Pulse-80 з іншими продуктами
Дізнайтеся, як Pulse-80 виглядає на тлі інших продуктів, за допомогою нашої детальної таблиці порівнянь.
Відкрийте для себе його унікальні переваги в продуктивності, точності та компактному дизайні, що робить його видатним вибором для ваших завдань з орієнтації та навігації.
-
Pulse
- Діапазон акселерометра
- ±40 g
- Діапазон дії гіроскопа
- ± 400 °/с
- Нестабільність зміщення акселерометра під час руху
- 6 мкг
- Нестабільність зміщення гіроскопа під час руху
- 0,1 °/год
- Випадкова прогулянка зі швидкістю
- 0,02 м/с/√h
- Кутовий випадковий блукання
- 0,012 °/√h
- Смуга пропускання акселерометра
- 480 Гц
- Ширина смуги пропускання гіроскопа
- 100 Гц
- Швидкість випуску
- До 2 кГц
- Робоча напруга
- від 5 до 36 В постійного струму
- Споживання електроенергії
- < 1.8 W
- Вага (г)
- 260 g
- Розміри (Д×Ш×В)
- 56 × 56 × 50,5 мм
-
- Діапазон акселерометра
- ± 40 g
- Діапазон дії гіроскопа
- ± 1000 °/с
- Нестабільність зміщення акселерометра під час руху
- 14 мкг
- Нестабільність зміщення гіроскопа під час руху
- 7 °/год
- Випадкова прогулянка зі швидкістю
- 0,03 м/с/√h
- Кутовий випадковий блукання
- 0,08 °/√h
- Смуга пропускання акселерометра
- 390 Гц
- Ширина смуги пропускання гіроскопа
- 133 Гц
- Швидкість випуску
- До 2 кГц
- Робоча напруга
- від 4 до 15 В постійного струму
- Споживання електроенергії
- 400 мВт
- Вага (г)
- 10 g
- Розміри (Д×Ш×В)
- 26,8 × 18,8 × 9,5 мм
-
- Діапазон акселерометра
- ±40 g
- Діапазон дії гіроскопа
- ± 4000 °/с
- Нестабільність зміщення акселерометра під час руху
- 6 мкг
- Нестабільність зміщення гіроскопа під час руху
- 0,5 °/год
- Випадкова прогулянка зі швидкістю
- 0,02 м/с/√h
- Кутовий випадковий блукання
- 0,18 °/√h
- Смуга пропускання акселерометра
- 250 Гц
- Ширина смуги пропускання гіроскопа
- 250 Гц
- Швидкість випуску
- До 2 кГц
- Робоча напруга
- від 3,3 до 5,5 В постійного струму
- Споживання електроенергії
- 0.30 W
- Вага (г)
- 19 g
- Розміри (Д×Ш×В)
- 30 × 28 × 13,3 мм

Сумісність



Документація та ресурси Pulse-80
Pulse-80 постачається з повною документацією, розробленою для підтримки користувачів на кожному етапі.
Від посібників з встановлення до розширеного конфігурування та усунення несправностей — наші чіткі та детальні інструкції гарантують безперебійну інтеграцію та експлуатацію.
Виробничий процес
Відкрийте для себе точність та експертність, що стоять за кожним продуктом SBG Systems. Це відео пропонує поглянути зсередини на те, як ми ретельно проєктуємо, виробляємо та тестуємо наші високопродуктивні інерціальні системи.
Від передової інженерії до суворого контролю якості, наш виробничий процес гарантує, що кожен продукт відповідає найвищим стандартам надійності та точності.
Дивіться зараз, щоб дізнатися більше!

Запитати деталі про Pulse-80
Про нас говорять
Ми представляємо досвід та відгуки фахівців галузі та клієнтів, які використовували наші продукти у своїх проєктах.
Дізнайтеся, як наша інноваційна технологія змінила їхню діяльність, підвищила продуктивність та забезпечила надійні результати в різних сферах застосування.


Розділ «Часті запитання»
Ласкаво просимо до нашого розділу поширених запитань (FAQ), де ми відповідаємо на ваші найважливіші запитання щодо наших передових технологій та їх застосування.
Тут ви знайдете вичерпні відповіді щодо характеристик продукту, процесів встановлення, порад з усунення несправностей та найкращих практик для максимального використання можливостей нашого IMU.
Знайдіть свої відповіді тут!
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що таке інерціальна вимірювальна система?
Інерціальні вимірювальні блоки (IMU) — це складні пристрої, які вимірюють та передають дані про питому силу, кутову швидкість, а іноді й орієнтацію магнітного поля тіла. IMU є важливими компонентами в різних галузях застосування, зокрема в навігації, робототехніці та відстеженні рухів. Нижче наведено детальніший огляд їхніх ключових характеристик і функцій:
- Акселерометри: вимірюють лінійне прискорення вздовж однієї або кількох осей. Вони надають дані про те, з якою швидкістю об’єкт прискорюється або сповільнюється, а також можуть фіксувати зміни руху чи положення.
- Гіроскопи: вимірюють кутову швидкість, тобто швидкість обертання навколо певної осі. Гіроскопи допомагають визначати зміни орієнтації, що дозволяє пристроям зберігати своє положення відносно системи відліку.
- Магнітометри (опціонально): Деякі IMU містять магнітометри, які вимірюють силу та напрямок магнітних полів. Ці дані допомагають визначити орієнтацію пристрою відносно магнітного поля Землі, підвищуючи точність навігації.
IMU надають безперервні дані про рух об'єкта, дозволяючи відстежувати його положення та орієнтацію в реальному часі. Ця інформація є критично важливою для таких застосувань, як дрони, транспортні засоби та робототехніка.
У таких застосуваннях, як стабілізатори камери або БПЛА, IMU допомагають стабілізувати рухи, компенсуючи небажані переміщення або вібрації, що забезпечує плавнішу роботу.
Що таке RMS?
RMS (середньоквадратичне значення) — це статистична міра, яка використовується для кількісного визначення величини змінних похибок або сигналів. Воно представляє квадратний корінь із середнього значення квадратів у наборі даних. Оскільки похибки в інерціальних датчиках, таких як акселерометри, гіроскопи або повні виходи INS, можуть коливатися навколо нуля, просто усреднення їх свідчило б про відсутність похибки взагалі.
RMS вирішує цю проблему, підносячи кожне значення до квадрату (щоб усі значення стали додатними), обчислюючи середнє значення цих квадратів, а потім витягуючи квадратний корінь, щоб повернути результат до початкової одиниці виміру.
На практиці середньоквадратичне значення (RMS) дає єдине зрозуміле число, яке описує ефективний або загальний рівень шуму, дрейфу чи відхилення в системі. В інерціальній навігації RMS широко використовується для вираження шумової щільності датчиків, точності положення або положення в просторі, рівнів вібрації та залишкових похибок калібрування. Це дозволяє інженерам порівнювати продуктивність різних датчиків, перевіряти технічні характеристики та оцінювати стабільність або якість навігаційних даних з часом. Коротко кажучи, RMS — це компактна та надійна метрика, яка фіксує справжню енергію джерел коливань похибок в інерціальних системах.
