Конкурс «Hyperloop Challenge»
Команда UCI використала мініатюрну INS Ellipse-N для вимірювання положення, швидкості та прискорення своєї капсули.
«Ми були більш ніж задоволені результатами, які дала нам Ellipse-N. Це було найнадійніше джерело даних, яке ми отримали». | Ендрю Т. (Andrew T.), капітан команди HyperXite
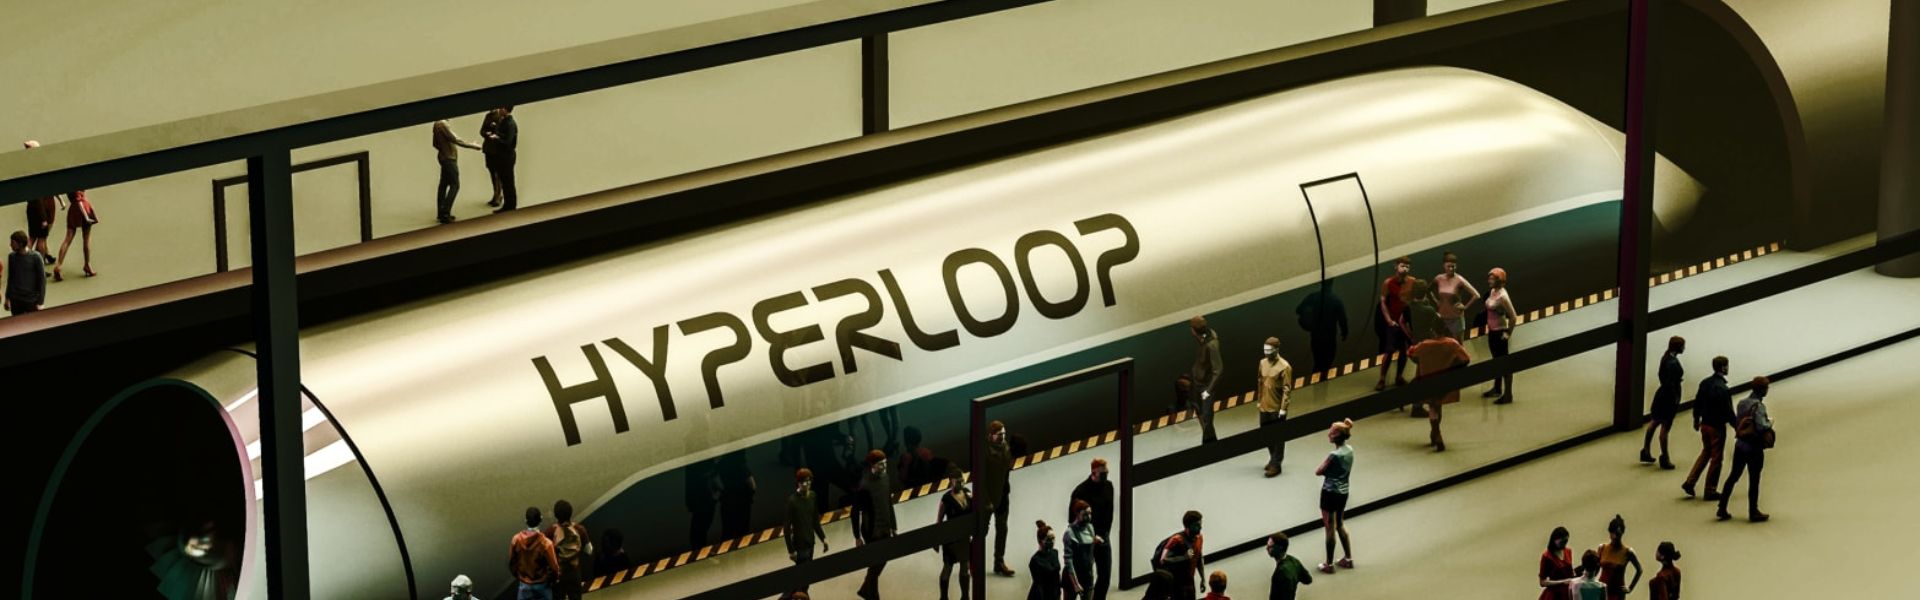
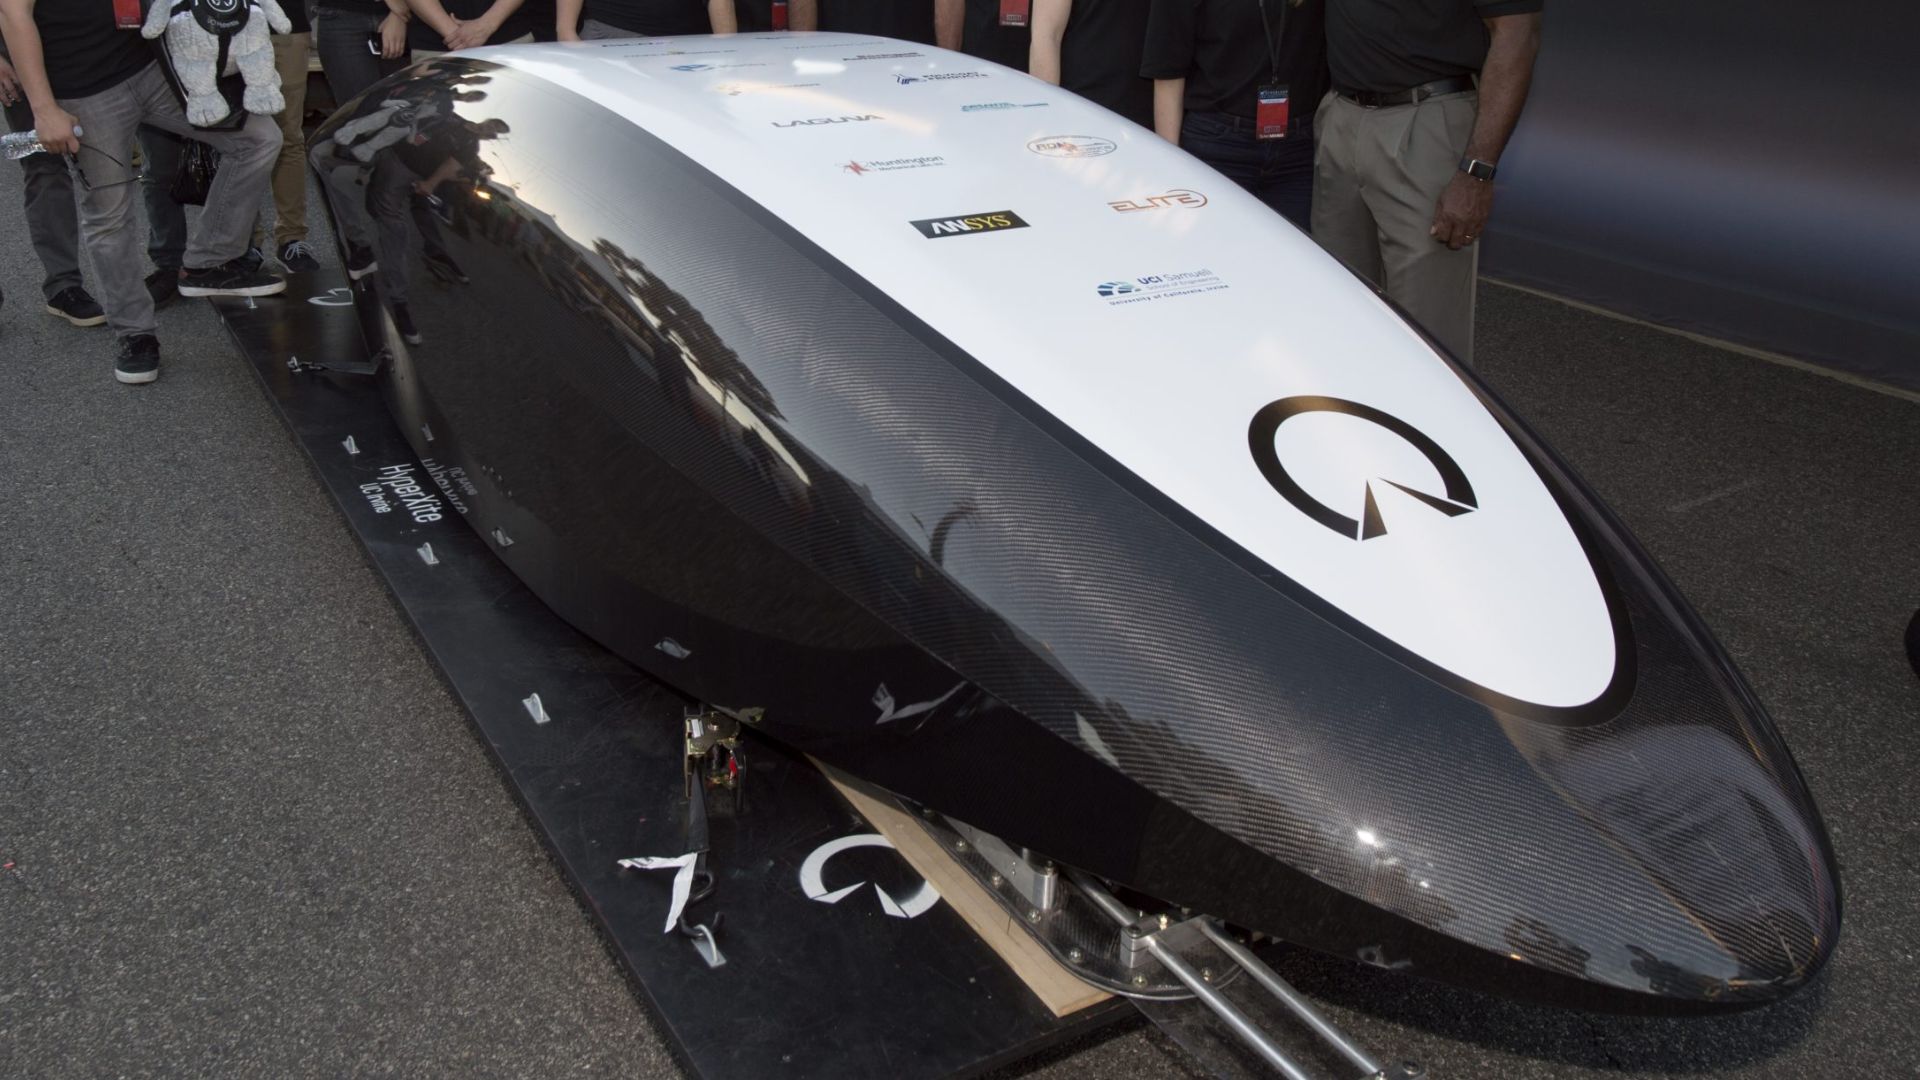
HyperXite, команда університету UCI, взяла участь у других змаганнях Hyperloop і посіла 1-е місце серед американських команд Hyperloop та 2-е місце у світі з левітації на повітряній подумці. Вони виконали вимірювання положення, швидкості та прискорення своєї капсули за допомогою мініатюрної INS Ellipse-N.
Концепція Hyperloop
Hyperloop — це дивовижна концепція, спрямована на підвищення ефективності транспорту. Hyperloop складається з герметичної труби, якою капсула може пересуватися без опору повітря чи тертя, транспортуючи людей або предмети на високій швидкості та з високою ефективністю.
У 2015 році компанія SpaceX спонсорувала перші змагання капсул Hyperloop Pod Competition, де команди побудували зменшений прототип для демонстрації технічної здійсненності різних аспектів концепції Hyperloop. Команда HyperXite з Каліфорнійського університету в Ірвайні (UCI) взяла участь у других змаганнях Hyperloop із системою Ellipse-N від SBG Systems.
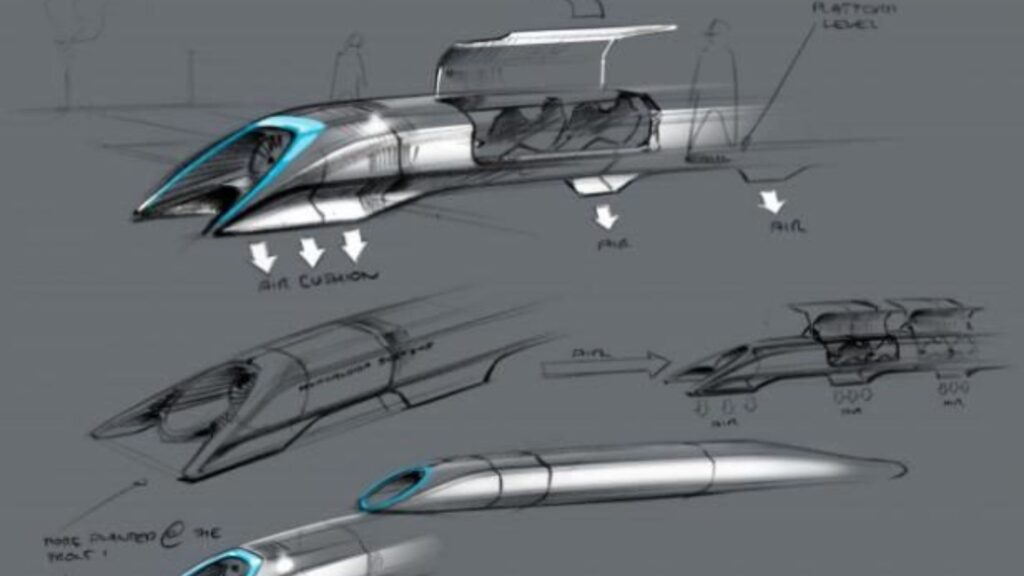
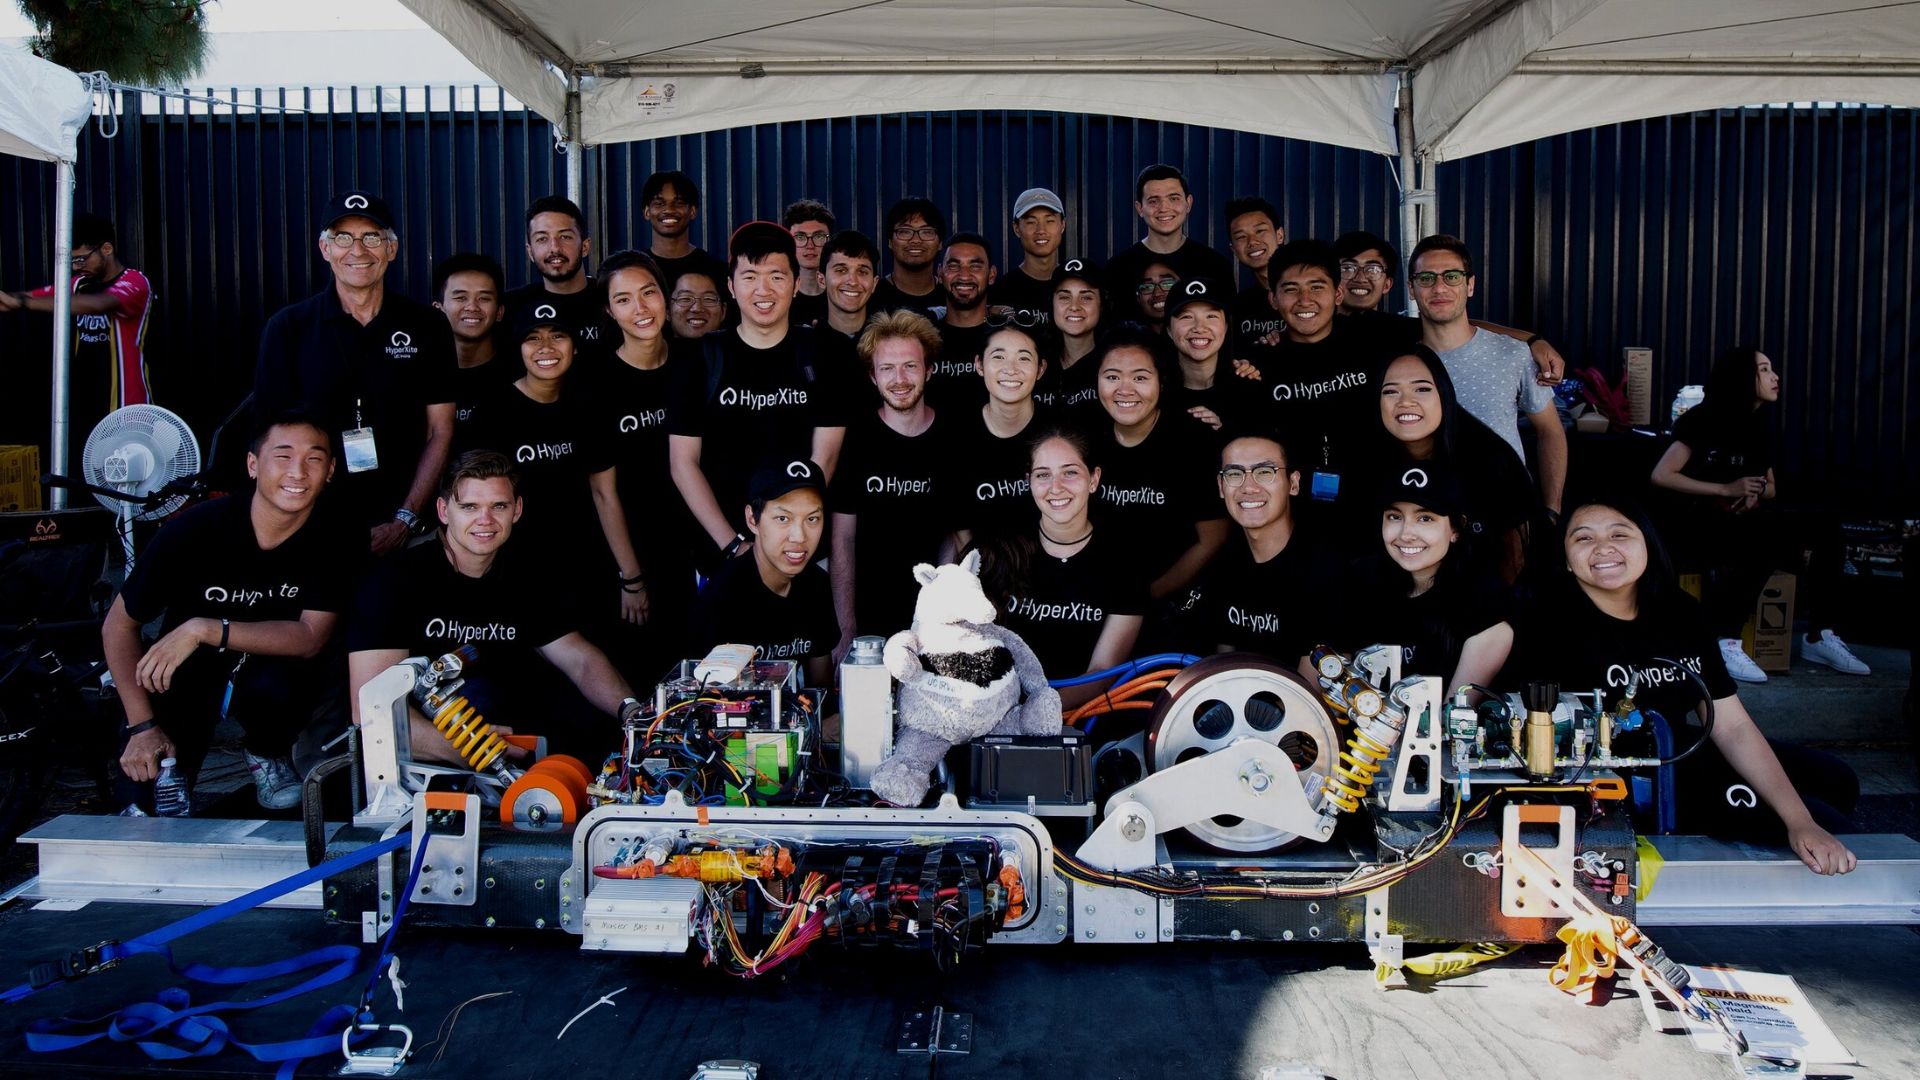
Змагання II завершилися, і команда HyperXite посіла 1-е місце серед американських команд Hyperloop та 2-е місце у світі в категорії «Левітація на повітрі». Ця успішна команда є однією з шести команд у світі, яким вдалося пройти весь шлях через трубу Hyperloop аж до відкритого простору.
Команда UCI «Hyperxite» на змаганнях Hyperloop
Студенти UCI розробили трубчастий транспортний засіб, здатний ефективно рухатися на високій швидкості по трубі з майже повним вакуумом. Крім того, капсула виготовлена з легкого вуглецевого волокна та оснащена сучасними системами для левітації, перевезення пасажирів і безпечного гальмування.
Змагання проводяться на тестовій трасі довжиною в одну милю в Південній Каліфорнії. Крім того, кожна капсула розганяється до максимальної швидкості, яка відображається в режимі реального часу, а потім сповільнюється за допомогою гальм.
Нарешті, судді оцінюють капсули за швидкістю, стабільністю, гальмуванням та плавністю руху.
Положення, швидкість і прискорення капсули
«Нашому прототипу капсули потрібен був надійний спосіб вимірювання її положення, швидкості та прискорення всередині вакуумної труби Hyperloop компанії SpaceX», — пояснює Ендрю Тек (Andrew Tec), капітан команди HyperXite.
Якщо спочатку команда мала концепцію впровадження злиття датчиків із кількома акселерометрами та поворотними енкодерами для оцінки поведінки капсули, то Ellipse-N забезпечила всі ці функції з точністю промислового класу (0,1° roll/pitch) у компактному корпусі.
Інерціальний датчик запропонував додаткові цінні функції, такі як GNSS-позиціонування та протокол шини CAN.

«Нам потрібен компонент, який добре працює в умовах майже вакууму, такий, що легко інтегрується з точними датчиками; Ellipse-N задовольнила всі критерії». | Ендрю Т. (Andrew T.), капітан команди HyperXite
Швидка та проста інтеграція Ellipse-N
Команда розробляла проєкт за допомогою контролера Compact RIO від National Instruments і визнала загальнодоступний плагін SBG LabVIEW дуже зручним; він надзвичайно полегшив і прискорив тестування та розробку.
«Ми були більш ніж задоволені результатами, які дала нам Ellipse-N. Це було найнадійніше джерело даних, яке ми отримали. Поведінка автомату станів нашої капсули сильно спиралася на її оцінюваний профіль траєкторії та час», — підсумовує капітан команди.
SpaceX анонсувала треті змагання, які відбудуться у 2018 році. Крім того, HyperXite змагатиметься з оновленою капсулою, щоб відповідати оновленим правилам змагань Hyperloop.
Ellipse-N
Ellipse-N — це компактна, високоефективна інерціальна навігаційна система RTK з інтегрованим двочастотним чотирисистемним приймачем GNSS. Крім того, вона забезпечує roll, pitch, heading, heave та сантиметрову точність позиціонування GNSS.
Датчик Ellipse-N перевершує аналоги в динамічних середовищах і складних умовах GNSS. Крім того, він ефективно працює в додатках з меншою динамікою за допомогою магнітного heading.

Запитати ціну на Ellipse-N
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
