Співпраця Інституту Фраунгофера IOSB та SBG Systems
Інститут Фраунгофера є відомою німецькою дослідницькою організацією, яка була піонером інновацій у найрізноманітніших наукових галузях.
«Автономні великомасштабні роботи незабаром здійснять революцію в будівельній галузі, перетворивши ефективність та інновації». | Флоріан ОЛЬЄ (Florian Ollier), керівник відділу маркетингу в SBG Systems
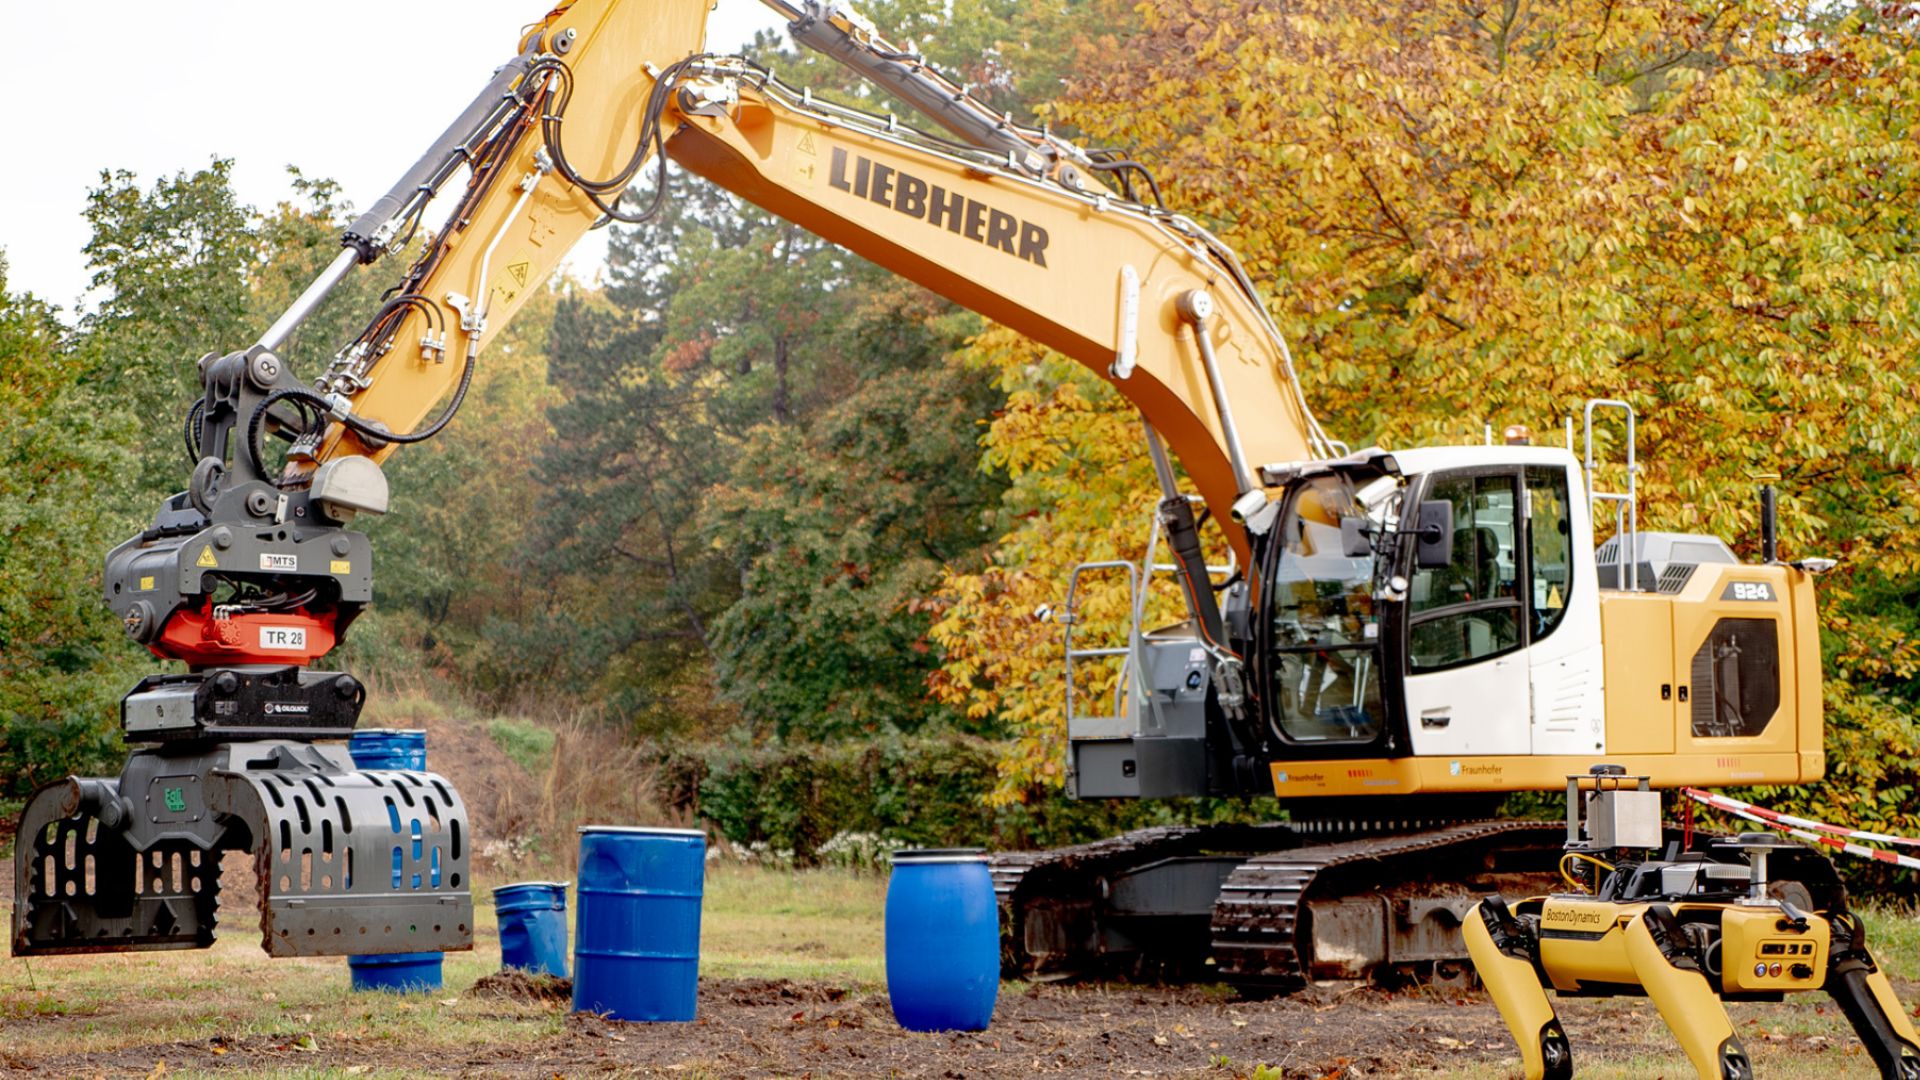
Інститут Фраунгофера, відома німецька дослідницька організація, є піонером інновацій у багатьох наукових сферах. У межах своєї розгалуженої мережі з 76 інститутів Інститут оптитроніки, системних технологій та обробки зображень імені Фраунгофера (IOSB) вирізняється своєю новаторською роботою в галузі автономних мобільних робототехнічних систем.
Цей приклад використання досліджує співпрацю між Fraunhofer IOSB та SBG Systems, зосереджуючись на інтеграції наших інерціальних датчиків в автономні будівельні машини.
Переосмислення будівельних технологій
Автономні системи стали незамінними для виконання завдань, які є небезпечними, складними або монотонними для людини.
Дослідницька група «Автономні робототехнічні системи» інституту Фраунгофера IOSB спеціалізується на розробці автономної будівельної техніки — від екскаваторів для неструктурованих середовищ до автомобілів Unimog, які буксирують самоскиди для вивезення ґрунту з будівельного майданчика.
Автономні транспортні засоби повинні розуміти своє оточення та створювати тривимірну карту для визначення свого місцезнаходження. Вони використовують дані з датчиків, щоб зрозуміти, як переміщатися у своєму оточенні.
Горда співпраця
Для досягнення справжньої автономності будівельних транспортних засобів точні та надійні датчики мають вирішальне значення. Ці датчики повинні надавати дані в реальному часі для сприйняття навколишнього середовища, мапування та навігації.
Fraunhofer IOSB потребував постачальника, який міг би надати високопродуктивні інерціальні датчики для розширення можливостей їхніх автономних будівельних машин.
Ми пишаємося співпрацею з поважним Інститутом Фраунгофера, відомим своїми інноваціями. Fraunhofer IOSB використовував кілька наших продуктів на різних платформах.
Впровадження
Одним із помітних застосувань є інтеграція нашого інерціального датчика Ekinox в автономний екскаватор, здатний переміщувати ґрунт.
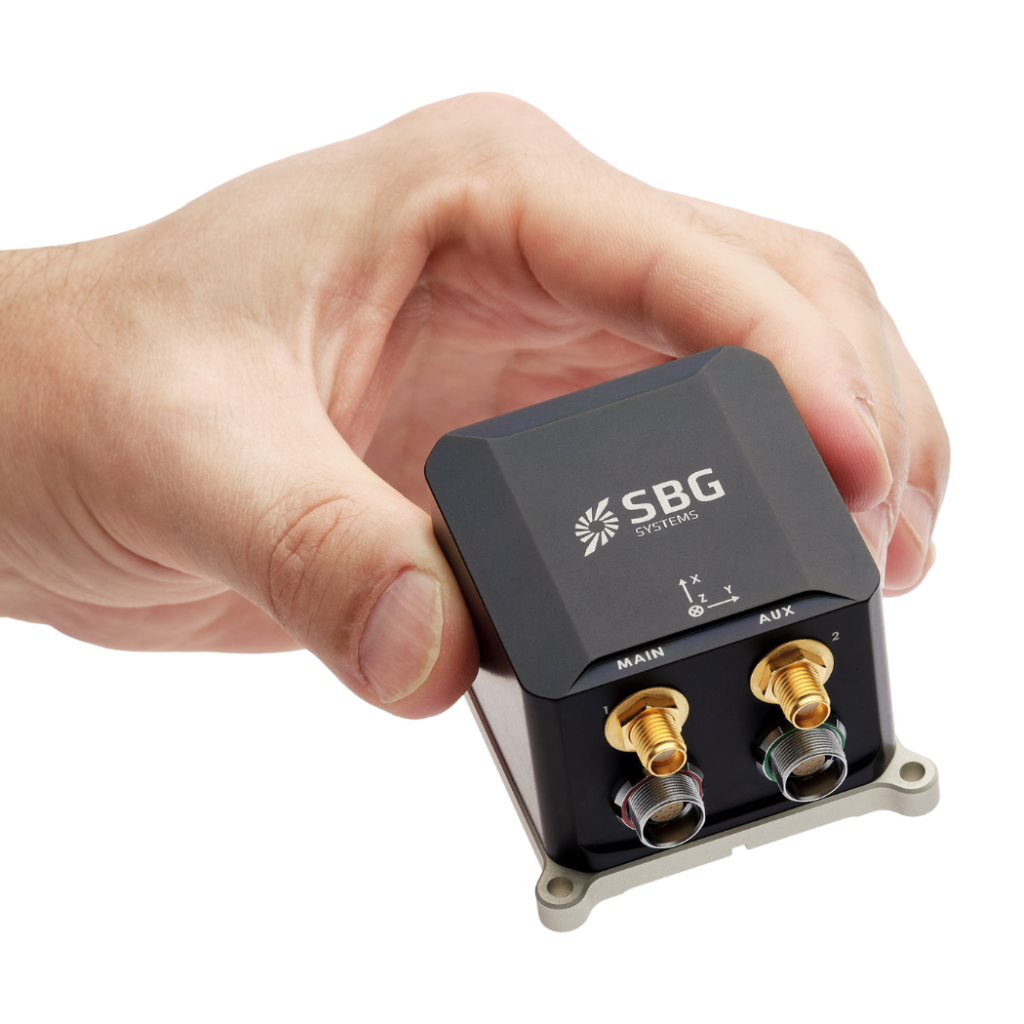
Ekinox відіграв ключову роль у фіксації даних про рух і орієнтацію транспортного засобу, що дозволило здійснювати точне картування середовища в реальному часі.
Ці дані в поєднанні з передовими алгоритмами, розробленими дослідниками Fraunhofer, забезпечили високу точність сприйняття, картографування та навігації.
Результати
- Автономні земляні роботи / Автономне виймання ґрунту: Екскаватор, оснащений Ekinox Micro від SBG Systems, досяг високого рівня автономності під час виконання завдань з виймання ґрунту. Точність та надійність інерціального датчика сприяли здатності машини працювати незалежно в неструктурованих середовищах.
- Вилучення бочок: Автономний екскаватор продемонстрував свою універсальність, розширивши свої можливості до вилучення бочок. Він зміг виконувати різноманітні завдання в межах своєї зони дії.
- Робота Unimog: Fraunhofer IOSB наразі переобладнує Unimog у робота, який буксирує самоскидний причіп для транспортування ґрунту з будівельного майданчика. Інерціальні датчики SBG Systems забезпечують роботу системи автономності, що, як очікується, підвищить ефективність та безпеку операцій.
Коротко кажучи
Fraunhofer IOSB та SBG Systems демонструють, як передові датчики та дослідження стимулюють значні досягнення. Крім того, їхнє партнерство підкреслює вплив інновацій на розвиток технологій.
Інтеграція вдосконалених IMU в самокеровані будівельні машини розширює поточні можливості техніки. Крім того, ця інтеграція відкриває двері для майбутніх проривів в автономній робототехніці. Нарешті, Fraunhofer IOSB та SBG Systems співпрацюють, щоб розширити межі автономних технологій.
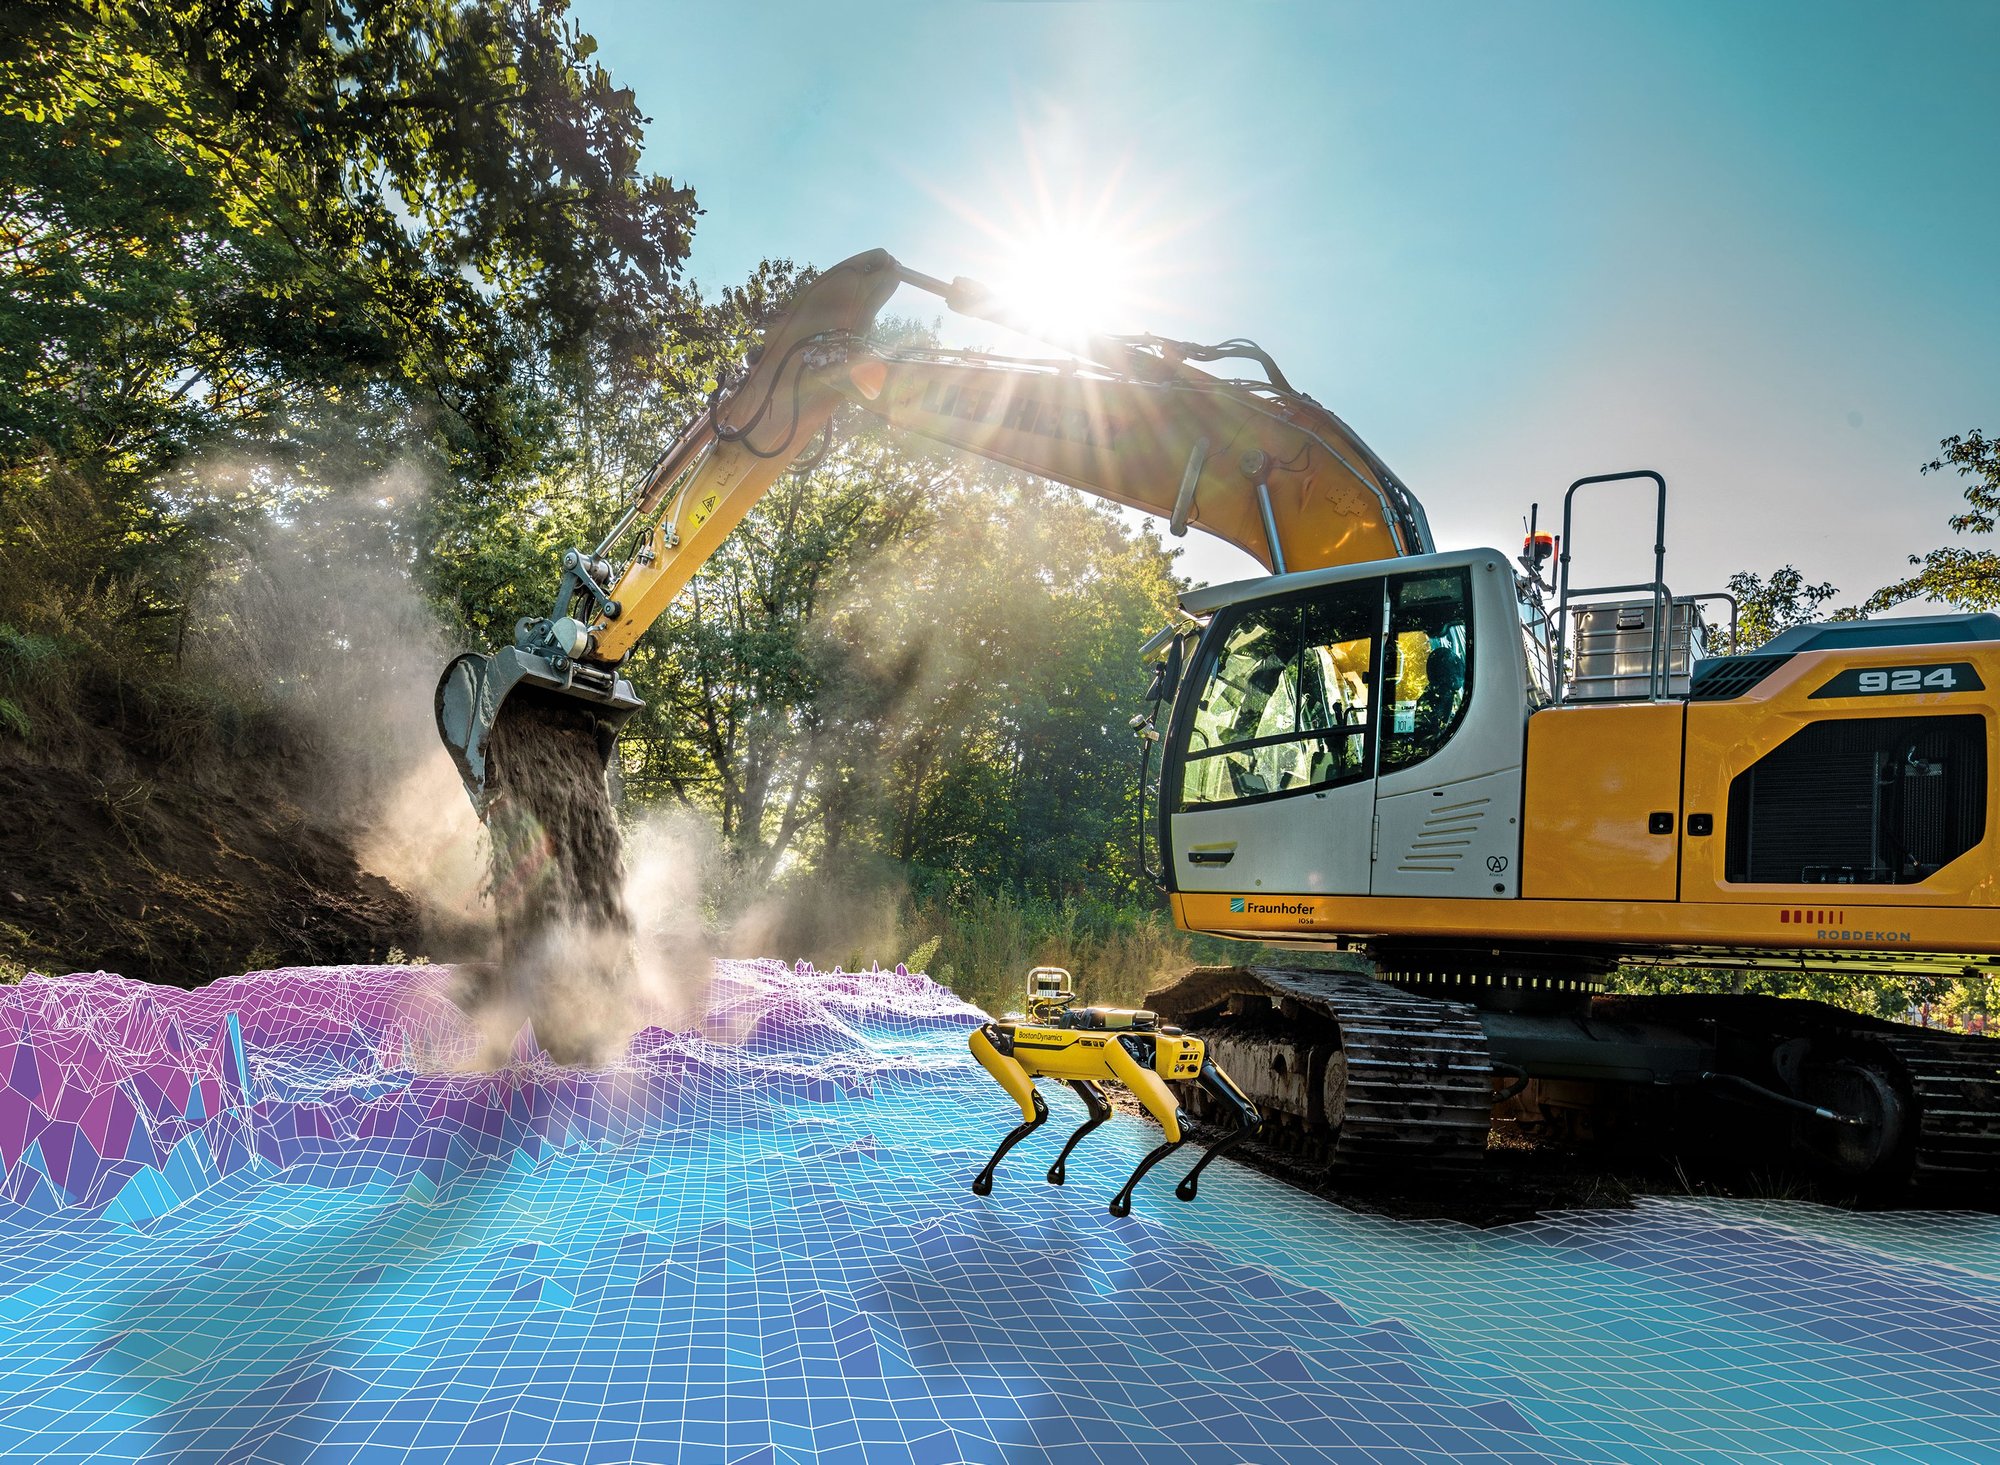
Ekinox Micro
Ekinox Micro поєднує високопродуктивний інерціальний датчик MEMS із чотирисузірковим багаточастотним приймачем GNSS з двома антенами, що забезпечує неперевершену точність навіть у найскладніших умовах застосування. З вбудованим реєстратором даних на 8 ГБ.
Створений для роботи в найсуворіших умовах, Ekinox Micro відповідає військовим стандартам, що робить його ідеальним вибором для будь-яких критично важливих місій.
Запросити ціну на Ekinox Micro
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Крім того, якщо ви не зможете знайти потрібну відповідь, будь ласка, зверніться до нас безпосередньо для отримання допомоги.
Що таке корисне навантаження?
Під корисним навантаженням розуміється будь-яке обладнання, пристрій або матеріал, який транспортний засіб (дрон, судно… ) перевозить для виконання своїх завдань, що виходять за межі основних функцій. Корисне навантаження відрізняється від компонентів, необхідних для функціонування транспортного засобу, таких як двигуни, акумулятор та каркас.
Приклади корисних навантажень:
- Камери: камери з високою роздільною здатністю, тепловізійні камери…
- Датчики: LiDAR, гіперспектральні датчики, хімічні датчики…
- Зв’язкове обладнання: радіостанції, ретранслятори сигналу…
- Наукові прилади: метеорологічні датчики, прилади для відбору проб повітря…
- Інше спеціалізоване обладнання
Що таке пост-обробка GNSS?
Обробка даних GNSS після завершення сеансу, або PPK, — це підхід, при якому вимірювання сирих даних GNSS, записані на GNSS-приймачі, обробляються після завершення активності зі збору даних. Їх можна об'єднати з іншими джерелами вимірювань GNSS, щоб забезпечити найбільш повну та точну кінематичну траєкторію для цього GNSS-приймача навіть у найскладніших середовищах.
Ці інші джерела можуть бути локальною базовою станцією GNSS на проєкті зі збору даних або поблизу нього, чи існуючими базовими станціями, що постійно працюють (CORS), зазвичай пропонованими державними органами та/або комерційними постачальниками мереж CORS.
Програмне забезпечення для кінематичної обробки після завершення сеансу (PPK) може використовувати загальнодоступну інформацію про орбіти та годинники супутників GNSS, щоб ще більше підвищити точність. PPK дозволяє з високою точністю визначати місцеперебування локальної базової станції GNSS в абсолютній глобальній системі координат (datum), що використовується.
Програмне забезпечення PPK також може підтримувати складні перетворення між різними системами координат для забезпечення реалізації інженерних проєктів.
Іншими словами, це забезпечує можливість внесення виправлень, підвищує точність проекту і навіть дозволяє усунути втрати даних або помилки, що виникли під час зйомки або монтажу після завершення місії.
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що означає MEMS?
MEMS розшифровується як мікроелектромеханічні системи (Micro-Electro-Mechanical Systems). Цей термін стосується мініатюрних пристроїв, які інтегрують механічні елементи, датчики, актуатори та електроніку на єдиній кремнієвій підкладці за допомогою технології мікровиробництва. MEMS — це крихітні механічні елементи на чипі, здатні сприймати, контролювати та приводити в дію в мікроскопічному масштабі. Вони широко використовуються в IMU, датчиках тиску, мікрофонах, акселерометрах, гіроскопах, медичних пристроях та автомобільних системах.
