


Qinertia Програмне забезпечення для постобробки GNSS+INS (PPK)
Простота та точність
Програмне забезпечення Qinertia PPK відкриває новий рівень високоточних рішень для позиціонування, забезпечуючи надійне геоприв'язування завдяки вдосконаленим поправкам постобробки. У світі, де вимагається безкомпромісна точність, наше PPK-програмне забезпечення стає основою для фахівців та галузей, які прагнуть неперевершеної впевненості у своїх даних про місцеперебування.
Програмне забезпечення для постобробки, яке дійсно працює
Досягайте неперевершеної точності у своїх робочих процесах шляхом постобробки необроблених даних про місцеперебування за допомогою вдосконаленого процесу внесення поправок. Qinertia відіграє вирішальну роль у додатках, що вимагають сантиметрової точності, таких як геодезичні вимірювання, картографування та гідрографія.


Можливості GNSS
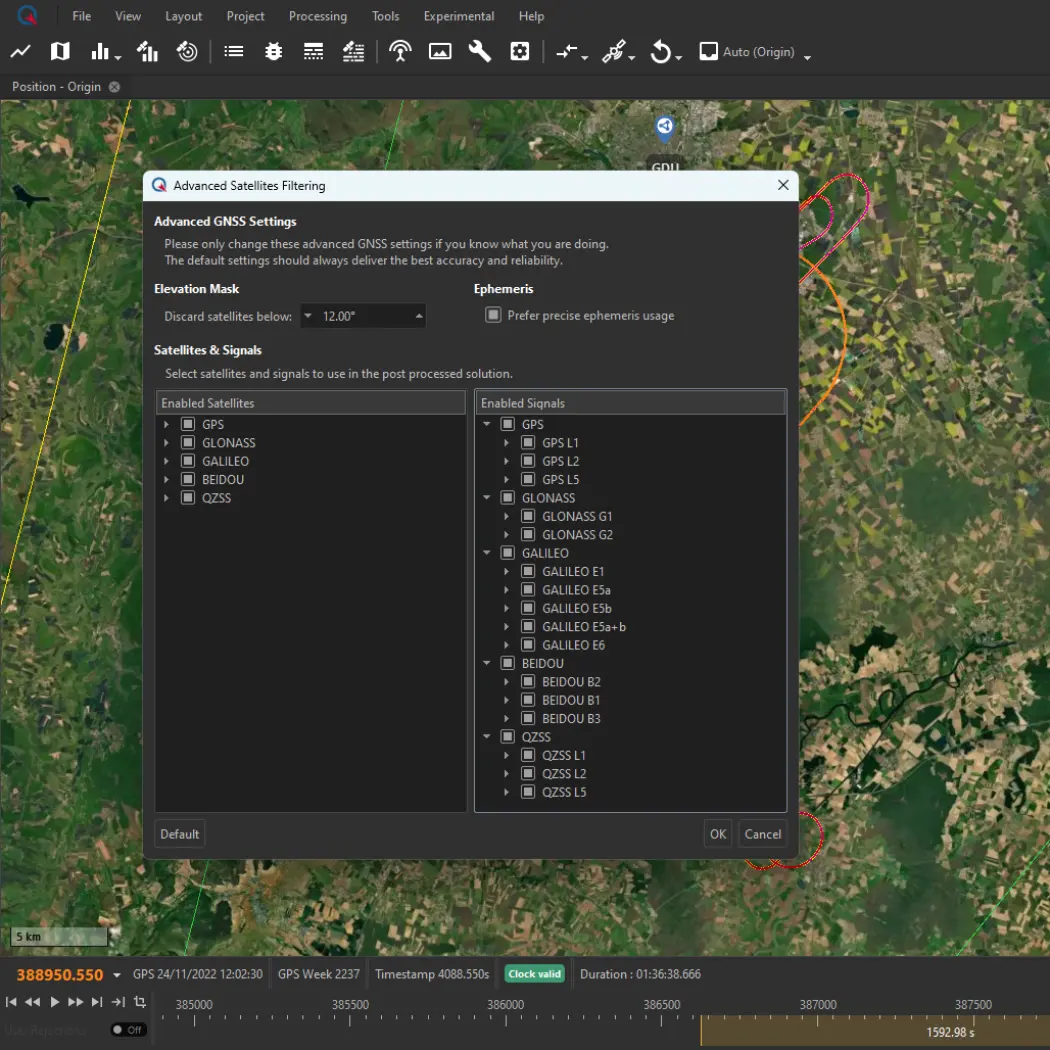
Qinertia підтримує повноцінну багатосупутникову та багаточастотну обробку GNSS, гарантуючи оптимальну точність, надійність і продуктивність у будь-яких умовах.
Підтримувані супутникові угруповання та частоти:
▶ GPS : L1, L2, L5
▶ Galileo : E1, E5a, E5b, E5(a+b), E6
▶ BeiDou : B1I, B2I, B3I
▶ Glonass : G1, G2
▶ QZSS : L1, L2, L5
Підтримка кількох частот покращує розв'язання неоднозначностей, час збіжності та точність позиціонування. Вона також підвищує стійкість у складних умовах, таких як міські каньйони, густі ліси або зони з високою іоносферною активністю.
Режими обробки
Qinertia пропонує широкий спектр режимів обробки для адаптації до будь-яких операційних обмежень:
▶ PPK з однією базою
▶ PPK з однією базою (режим Ionoshield)
▶ PPK з VBS (віртуальною базовою станцією)
▶ PPK майже в реальному часі з виправленнями RTCM
▶ Тісно пов'язане PPP (точне позиціонування) в будь-якій точці світу.
Функції
Orbi AR — PPP із фіксованою неоднозначністю
Функція Orbi AR у Qinertia забезпечує точне позиціонування (PPP) із фіксацією неоднозначностей, гарантуючи високоточні результати без потреби у локальній базовій станції. Цей інноваційний підхід ідеально підходить для робіт у віддалених або складних умовах, де мережі CORS недоступні або розгортання персональної базової станції є непрактичним.
Геодезичний движок
Рушій геодезії (Geodesy Engine) у Qinertia може похвалитися вичерпним набором інструментів, які є не лише неймовірно зручними для користувача, але й дуже універсальними.
Завдяки великому вибору попередньо налаштованих систем координат (CRS), Qinertia дозволяє використовувати важливі офіційні системи та перетворення для ваших проєктів. Ви також можете створювати власні перетворення, адаптовані до ваших конкретних чи наукових вимог.
Допомога від мультисенсорів
Допоміжні датчики в Qinertia підвищують кінематичні характеристики після постобробки завдяки розумній інтеграції зовнішніх датчиків руху та швидкості в робочий процес PPK. На додаток до високоточної підтримки GNSS, Qinertia підтримує вхідні дані від DVL, одометра, магнітометра, загальної швидкості та датчиків повітряних даних, що дозволяє підвищити точність позиціонування та неперервність траєкторії навіть у складних умовах, де самого лише GNSS недостатньо.
Поєднуючи ці джерела допомоги під час постобробки, Qinertia забезпечує плавніші траєкторії, менший дрейф і більш надійні результати навігації для наземних, морських і повітряних застосувань.
PPK із режимом реального часу RTCM
Тепер ви можете досягти безпрецедентної точності у своїх робочих процесах PPK, обробляючи дані з використанням поправок RTCM, які застосовуються в режимі реального часу. Важливо зазначити, що ця функція спеціально розроблена для сценаріїв з однією базою в режимі реального часу і несумісна з налаштуваннями VBS.
Потік RTCM в Qinertia переосмислює точність і надає більше можливостей для вашого PPK.
Згладжування RTS
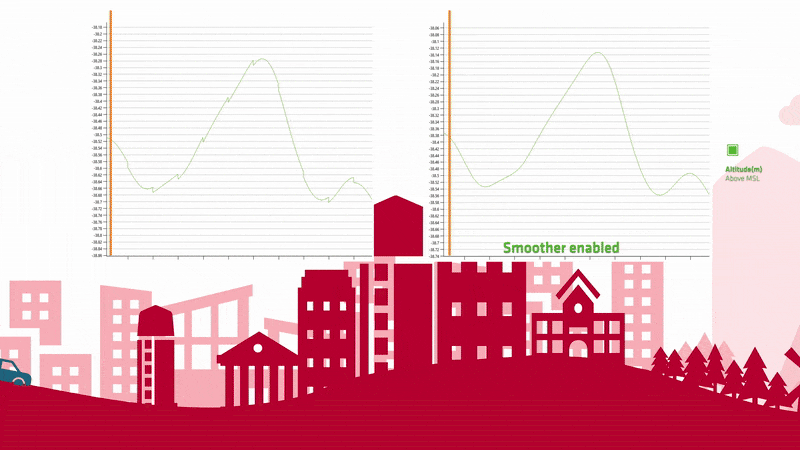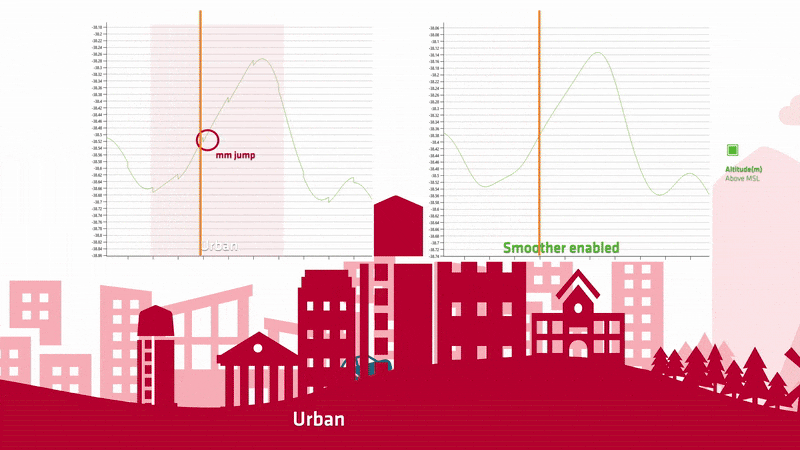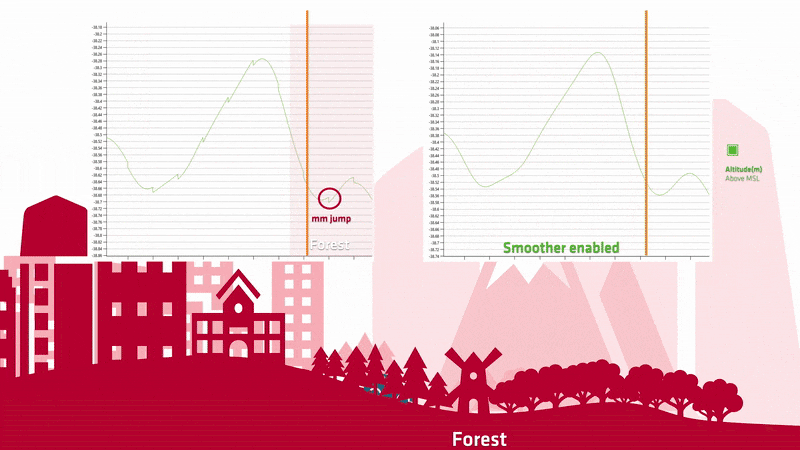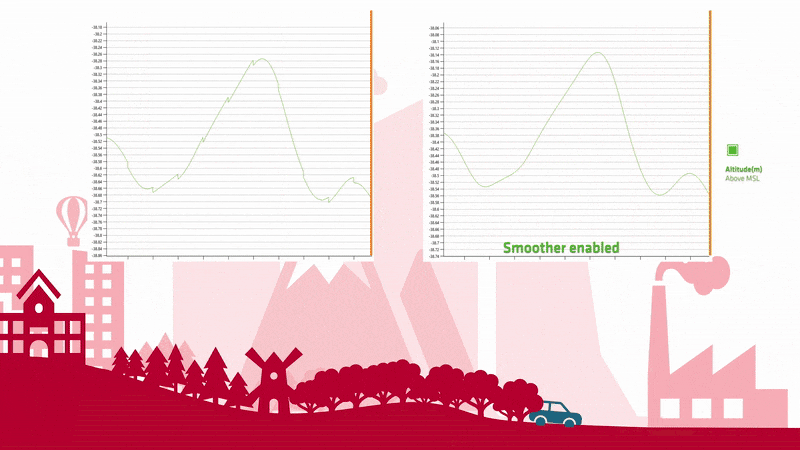
Розширений параметр обробки, призначений для уточнення траєкторії INS після етапу злиття датчиків. Застосовуючи згладжування, Qinertia усуває всі різкі переходи та раптові стрибки, гарантуючи, що ваші остаточні вихідні дані траєкторії будуть не лише точнішими, але й значно плавнішими та більш неперервними.


Зона покриття базових станцій
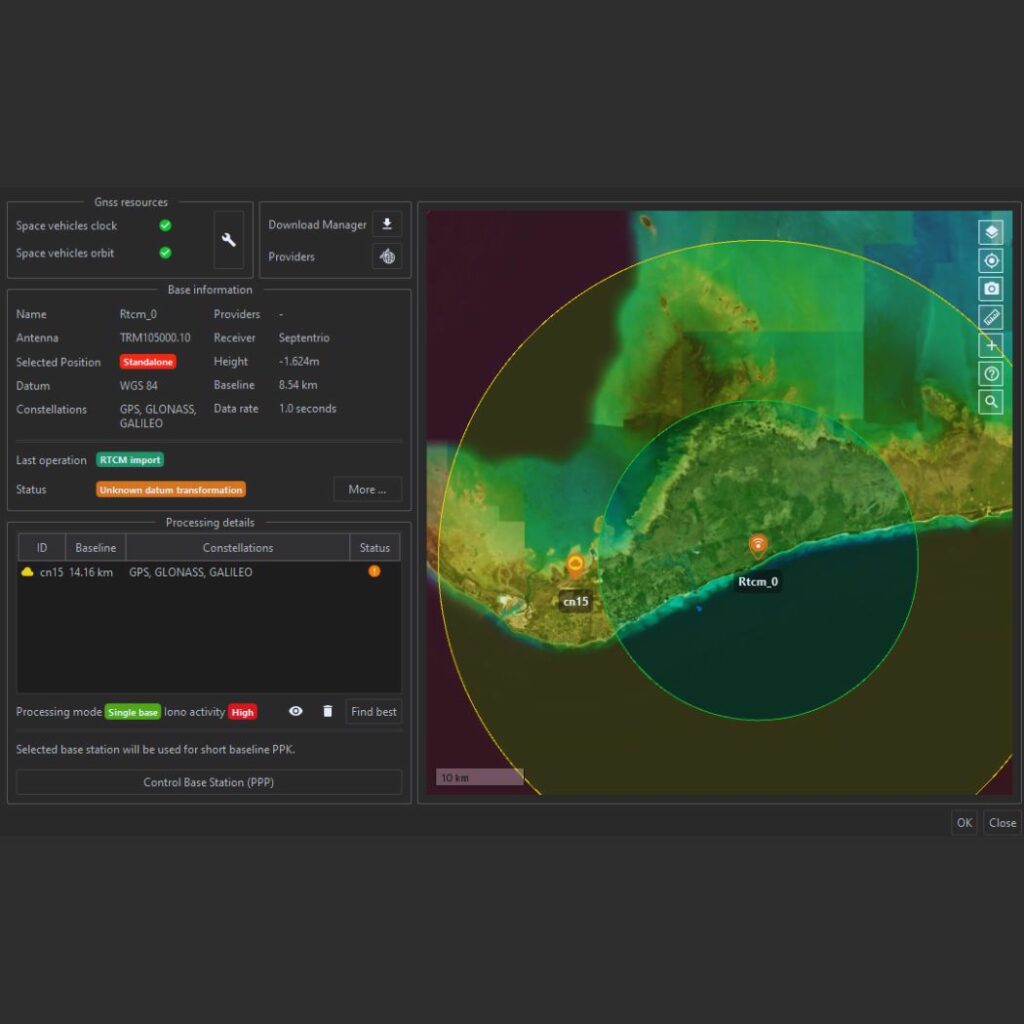
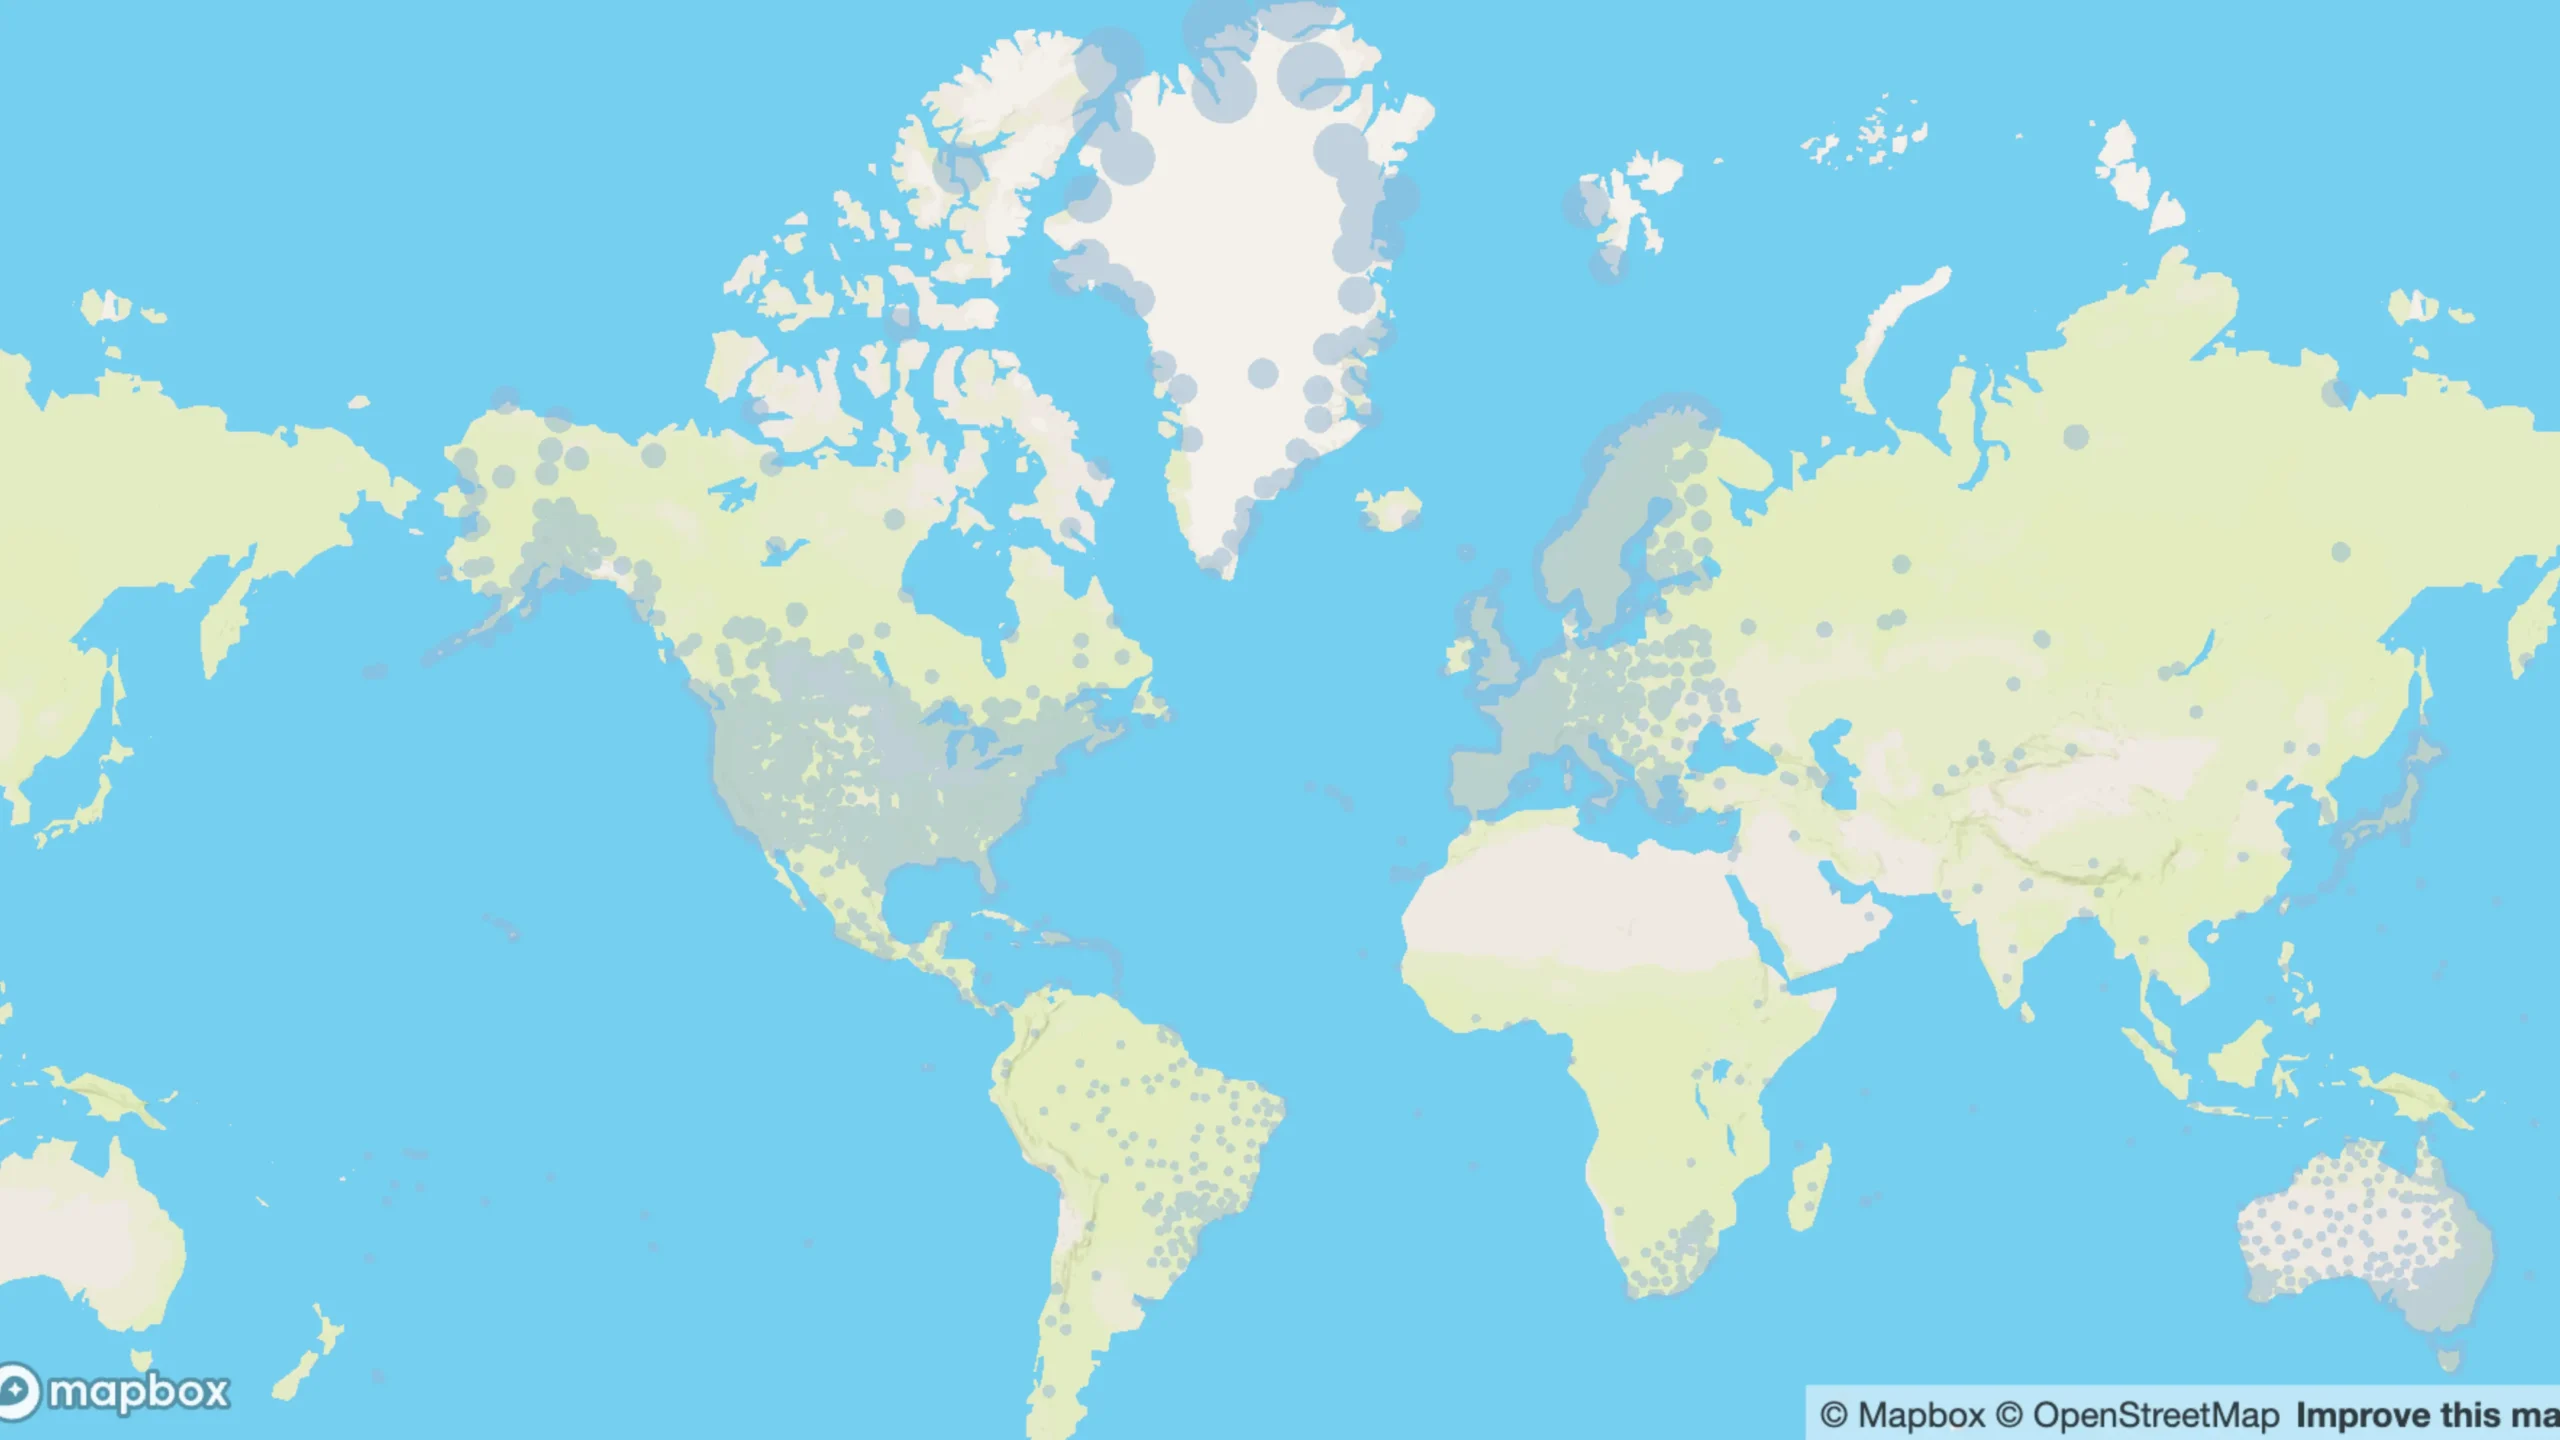
Qinertia спирається на мережу з понад 10 000 базових станцій у 164 країнах для покращення точності GNSS. Досліджуйте станції на вебсайті MySBG.
Більше функцій
Відкрийте для себе інноваційний підхід до обробки даних GNSS за допомогою програмного забезпечення Qinertia PPK від SBG Systems — його потужний функціонал спеціально створений для того, щоб підняти ваші операції на новий рівень!
Розширене пряме геореферування
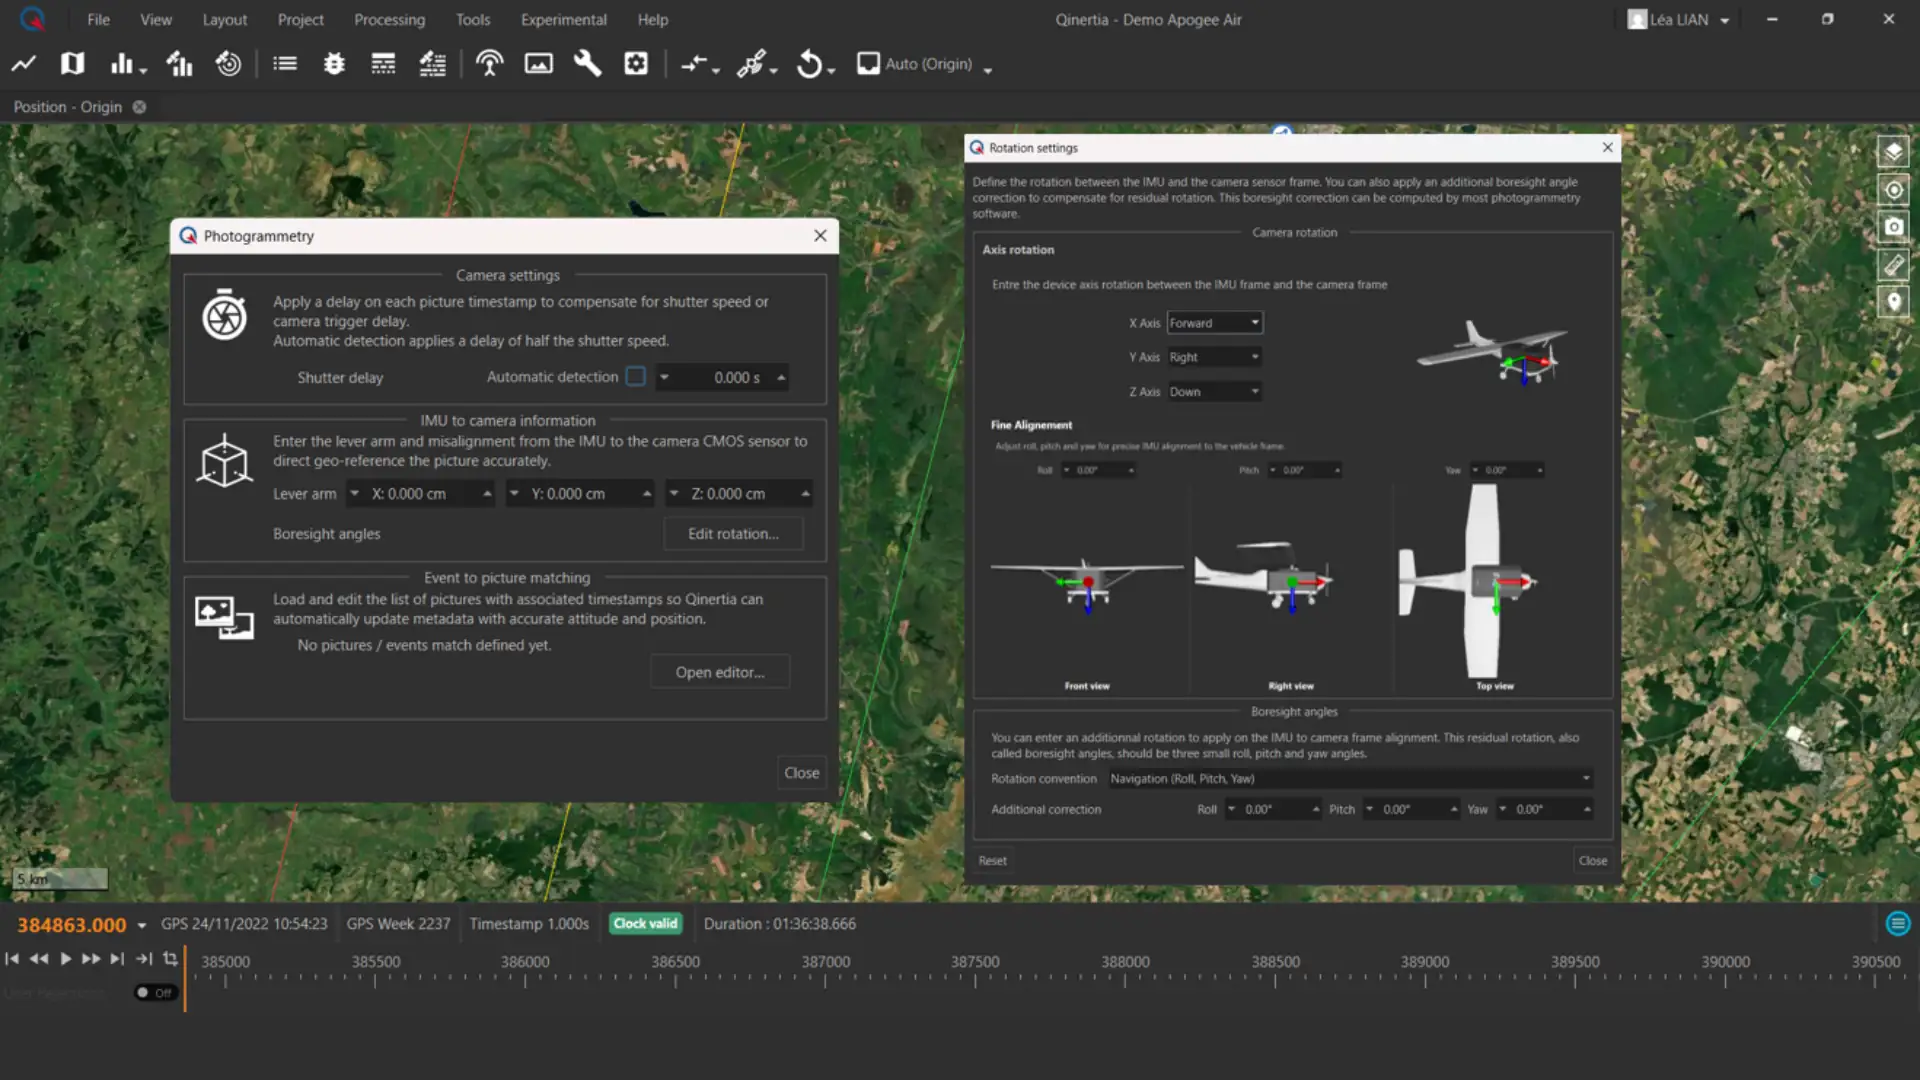
Qinertia підтримує точне пряме геоприв'язування та геотегування зображень шляхом тісного поєднання постобробки GNSS та IMU. Використовуючи точні дані про час і вирівнювання датчиків, модуль фотограмметрії зіставляє тригери зображень із траєкторіями PPK та оновлює метадані зображень із точністю до сантиметра та повною орієнтацією (roll, pitch, yaw). Вбудована підтримка параметрів плечового важеля та вирівнювання осягів візування (boresight) забезпечує надзвичайно точні дані про положення для використання у робочих процесах 3D-реконструкції за допомогою такого програмного забезпечення, як Pix4D, Metashape та UAS Master.

Тісно пов’язана PPP
Цей режим забезпечує сантиметрову точність у всьому світі без потреби в будь-якій локальній базовій станції. Завдяки тісній інтеграції сирих вимірювань GNSS із точними супутниковими даними, він гарантує надійне високоточне позиціонування навіть у віддалених районах, де немає опорних станцій. Ідеально підходить для глобальних зйомок і складних умов.
Управління базовими станціями
Qinertia надає користувачам прямий доступ до мережі з кількості до 10 000 базових станцій у 164 країнах, забезпечуючи можливості точної постобробки. Під час імпорту користувацької базової станції функція керування базовою станцією PPP активно перевіряє її координати за допомогою методів точного позиціонування, підвищуючи точність і надійність.

Розширений дисплей та налаштування GNSS
Qinertia автоматично підвищує точність PPK, розумно виключаючи супутники з низькою якістю сигналу, гарантуючи, що у ваших обчисленнях використовуються лише найякісніші дані. Ба більше, користувачі тепер мають можливість самостійно керувати процесом, вручну вимикаючи окремі супутники, цілі смуги сигналів або навіть цілі супутникові угруповання у своїх рішеннях PPK. Для підтримки цих розширених можливостей ми представили низку інформативних графіків, які дозволяють легко оцінити якість сигналу GNSS. Отримайте повний контроль і впевненість у своїх даних GNSS за допомогою розширених налаштувань та відображення GNSS у Qinertia.
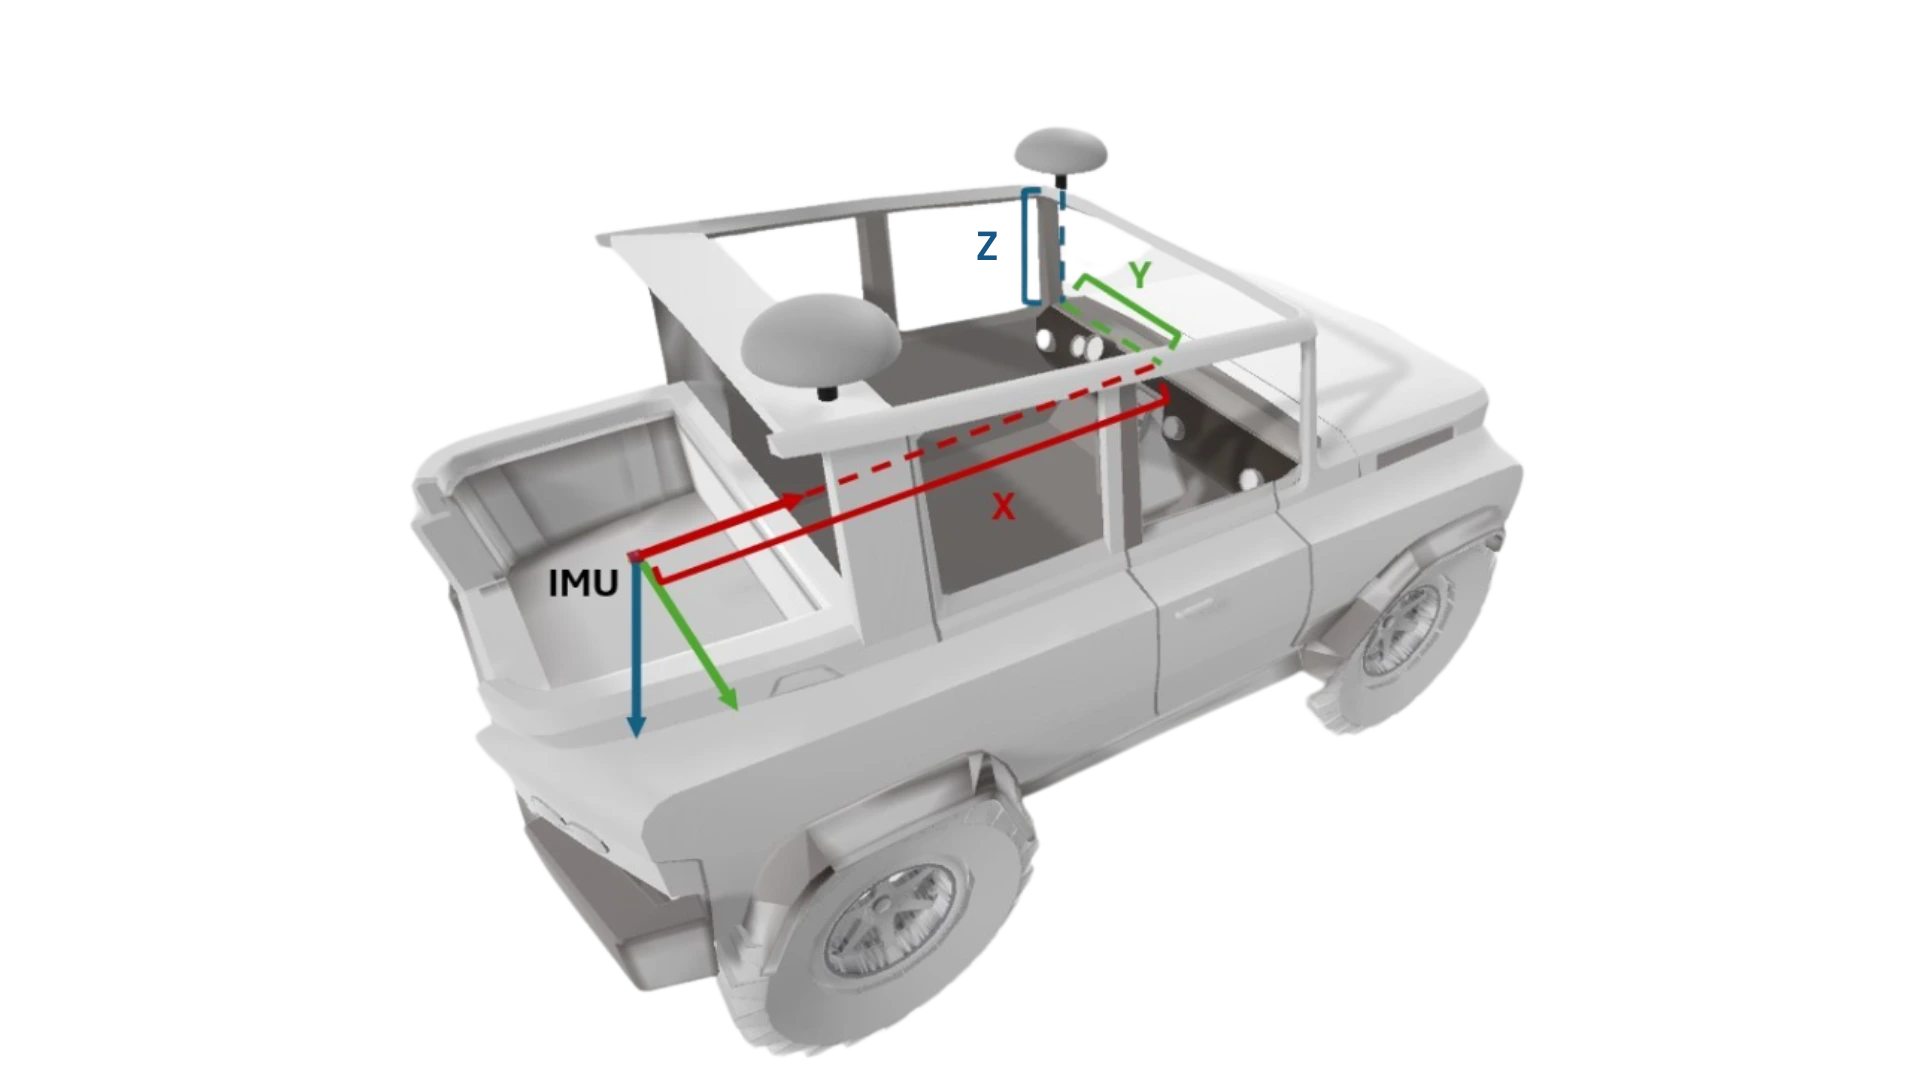
Оцінка довжини важеля
Qinertia надає вдосконалені інструменти оцінки плечового важеля для точного визначення фізичних зсувів між антенами GNSS та IMU. Ввівши приблизний вручну виміряний плечовий важель, Qinertia може автоматично уточнити його до сантиметрової точності, забезпечуючи оптимальне вирівнювання датчиків. Дізнайтеся більше про опцію оцінки плечового важеля – Отримати доступ!

Гнучка система планування та організації робочого простору
Покращуйте те, як ви взаємодієте зі своїми даними та інструментами. Qinertia пропонує рекомендовані для конкретних додатків макети інтерфейсу, що дозволяє зосередитися на аналізі замість налаштування інтерфейсу.
Ви також можете створювати повністю індивідуальні макети, адаптовані до ваших потреб, і ділитися ними зі своєю командою, забезпечуючи єдине та ефективне робоче середовище. Такий гнучкий підхід до організації робочого простору допомагає командам ефективніше співпрацювати, працювати швидше та підтримувати продуктивність у різних проєктах і додатках.
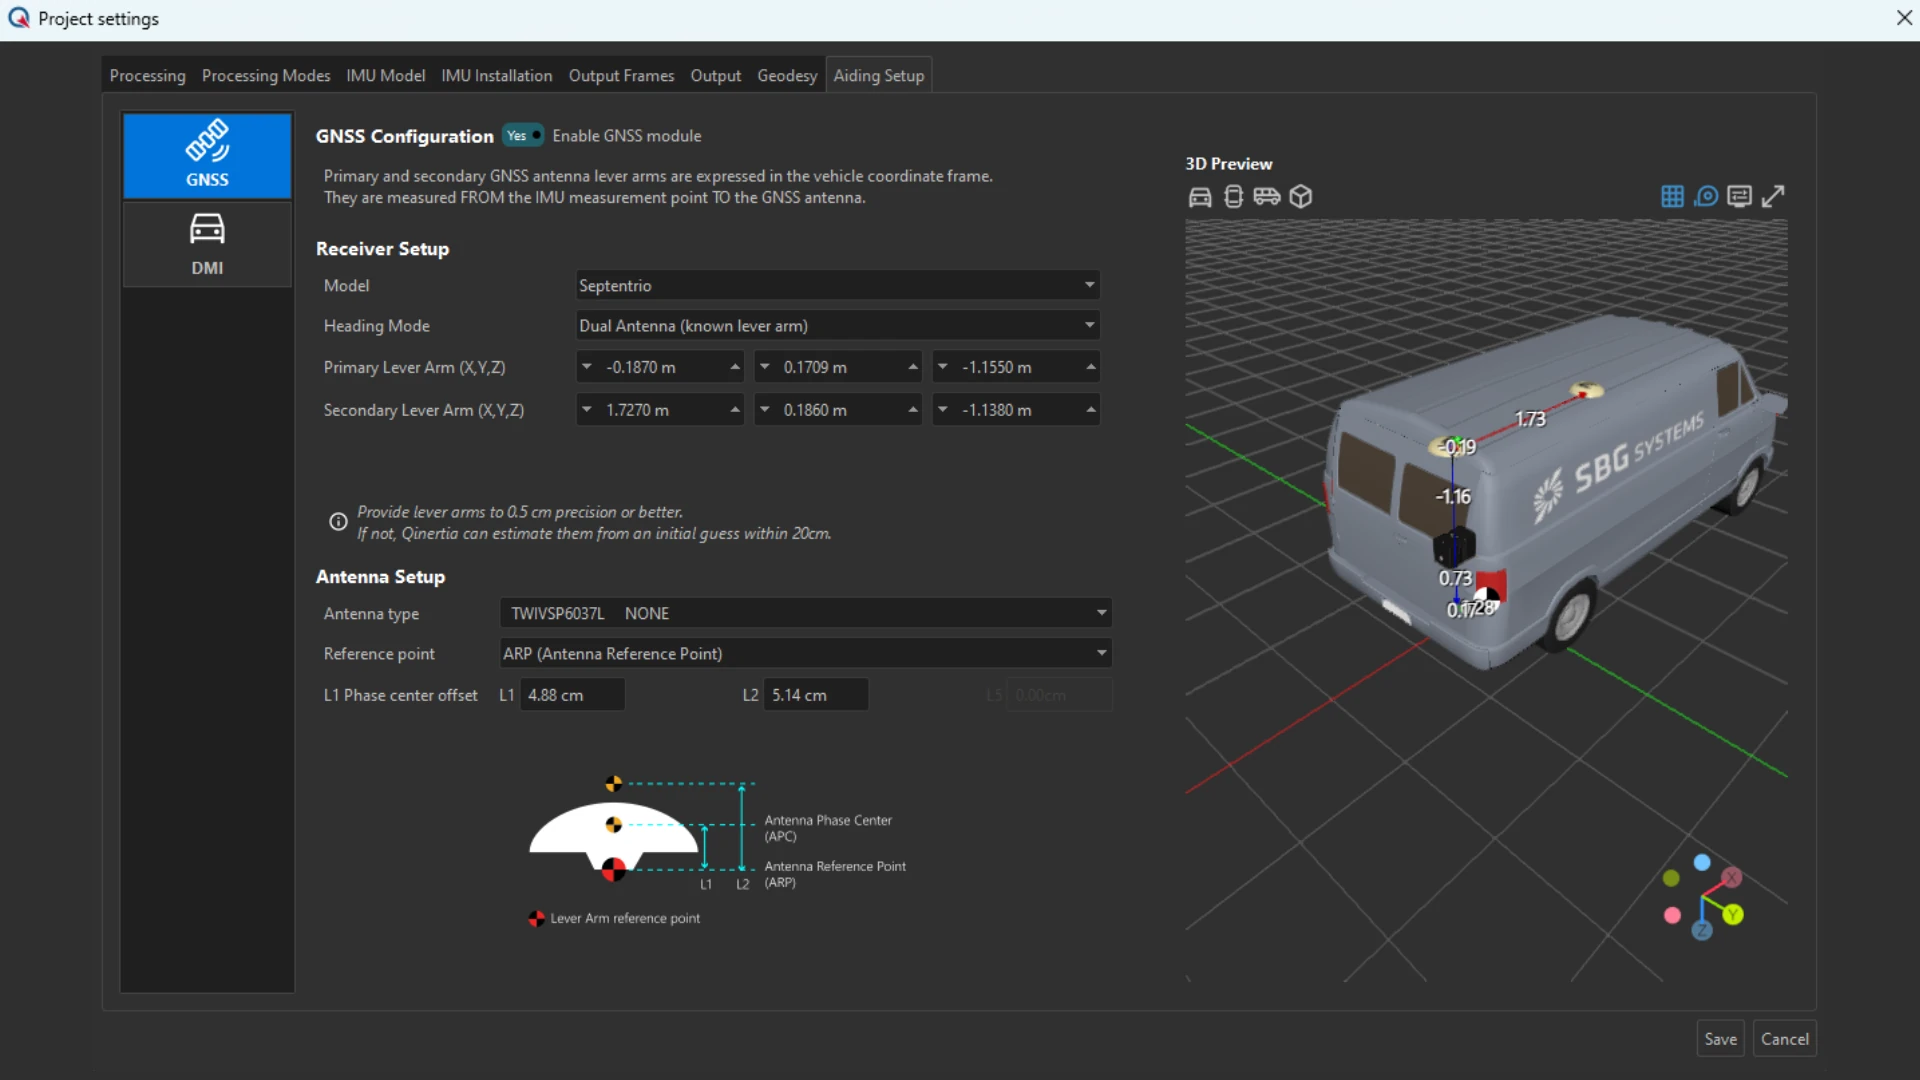
3D-види
3D-види дозволяють візуалізувати вашу установку та конфігурацію у наочному та інтуїтивно зрозумілому 3D-середовищі. Позиції датчиків, їх орієнтація та геометрія платформи відображаються точно, що допомагає перевірити правильність налаштувань перед початком обробки.
Такий візуальний огляд забезпечує правильне розміщення датчиків, зменшує кількість помилок під час налаштування та підвищує загальну надійність проекту, що дає вам більшу впевненість як упроцесі збору даних, так і в результатах їх подальшої обробки.

Експорт бінарних даних траєкторій із можливістю налаштування
Функція експорту в двійковий формат траєкторії на вибір у Qinertia пропонує простіший, швидший і гнучкіший спосіб обробки результатів PPK. Розроблена з урахуванням продуктивності та сумісності, вона суттєво зменшує розмір файлу, зберігаючи цілісність повної траєкторії.
Завдяки швидшому завантаженню та оптимізованому обміну даними цей формат експорту забезпечує більш плавні робочі процеси між машинами, безперебійну інтеграцію в подальші ланцюги обробки даних та ефективнішу реалізацію великих проєктів.
Просте використання PPK для отримання точних результатів
Наше програмне забезпечення для постобробки PPK забезпечує зручну роботу для всіх користувачів завдяки інтуїтивно зрозумілому інтерфейсу та покроковим інструкціям. Швидке налаштування проєкту, введення даних методом «перетягування» та автоматичний вибір найкращої базової станції спрощують виконання завдань, а розширені налаштування задовольняють потреби експертів. Регулярні оновлення на основі відгуків користувачів забезпечують постійне вдосконалення та функціональність, орієнтовану на користувача.

Режими обробки PPK
Режими обробки Qinertia PPK включають: одиночну базову станцію з коротким базовим лінією для локальної точності, режим Ionoshield з однією базовою станцією для зменшення іоносферних перешкод і досягнення кращих результатів, віртуальну базову станцію для експертного картування коридорів, а також опора на тісно зв'язаний режим PPP для стабільного позиціювання незалежно від вашого маршруту.
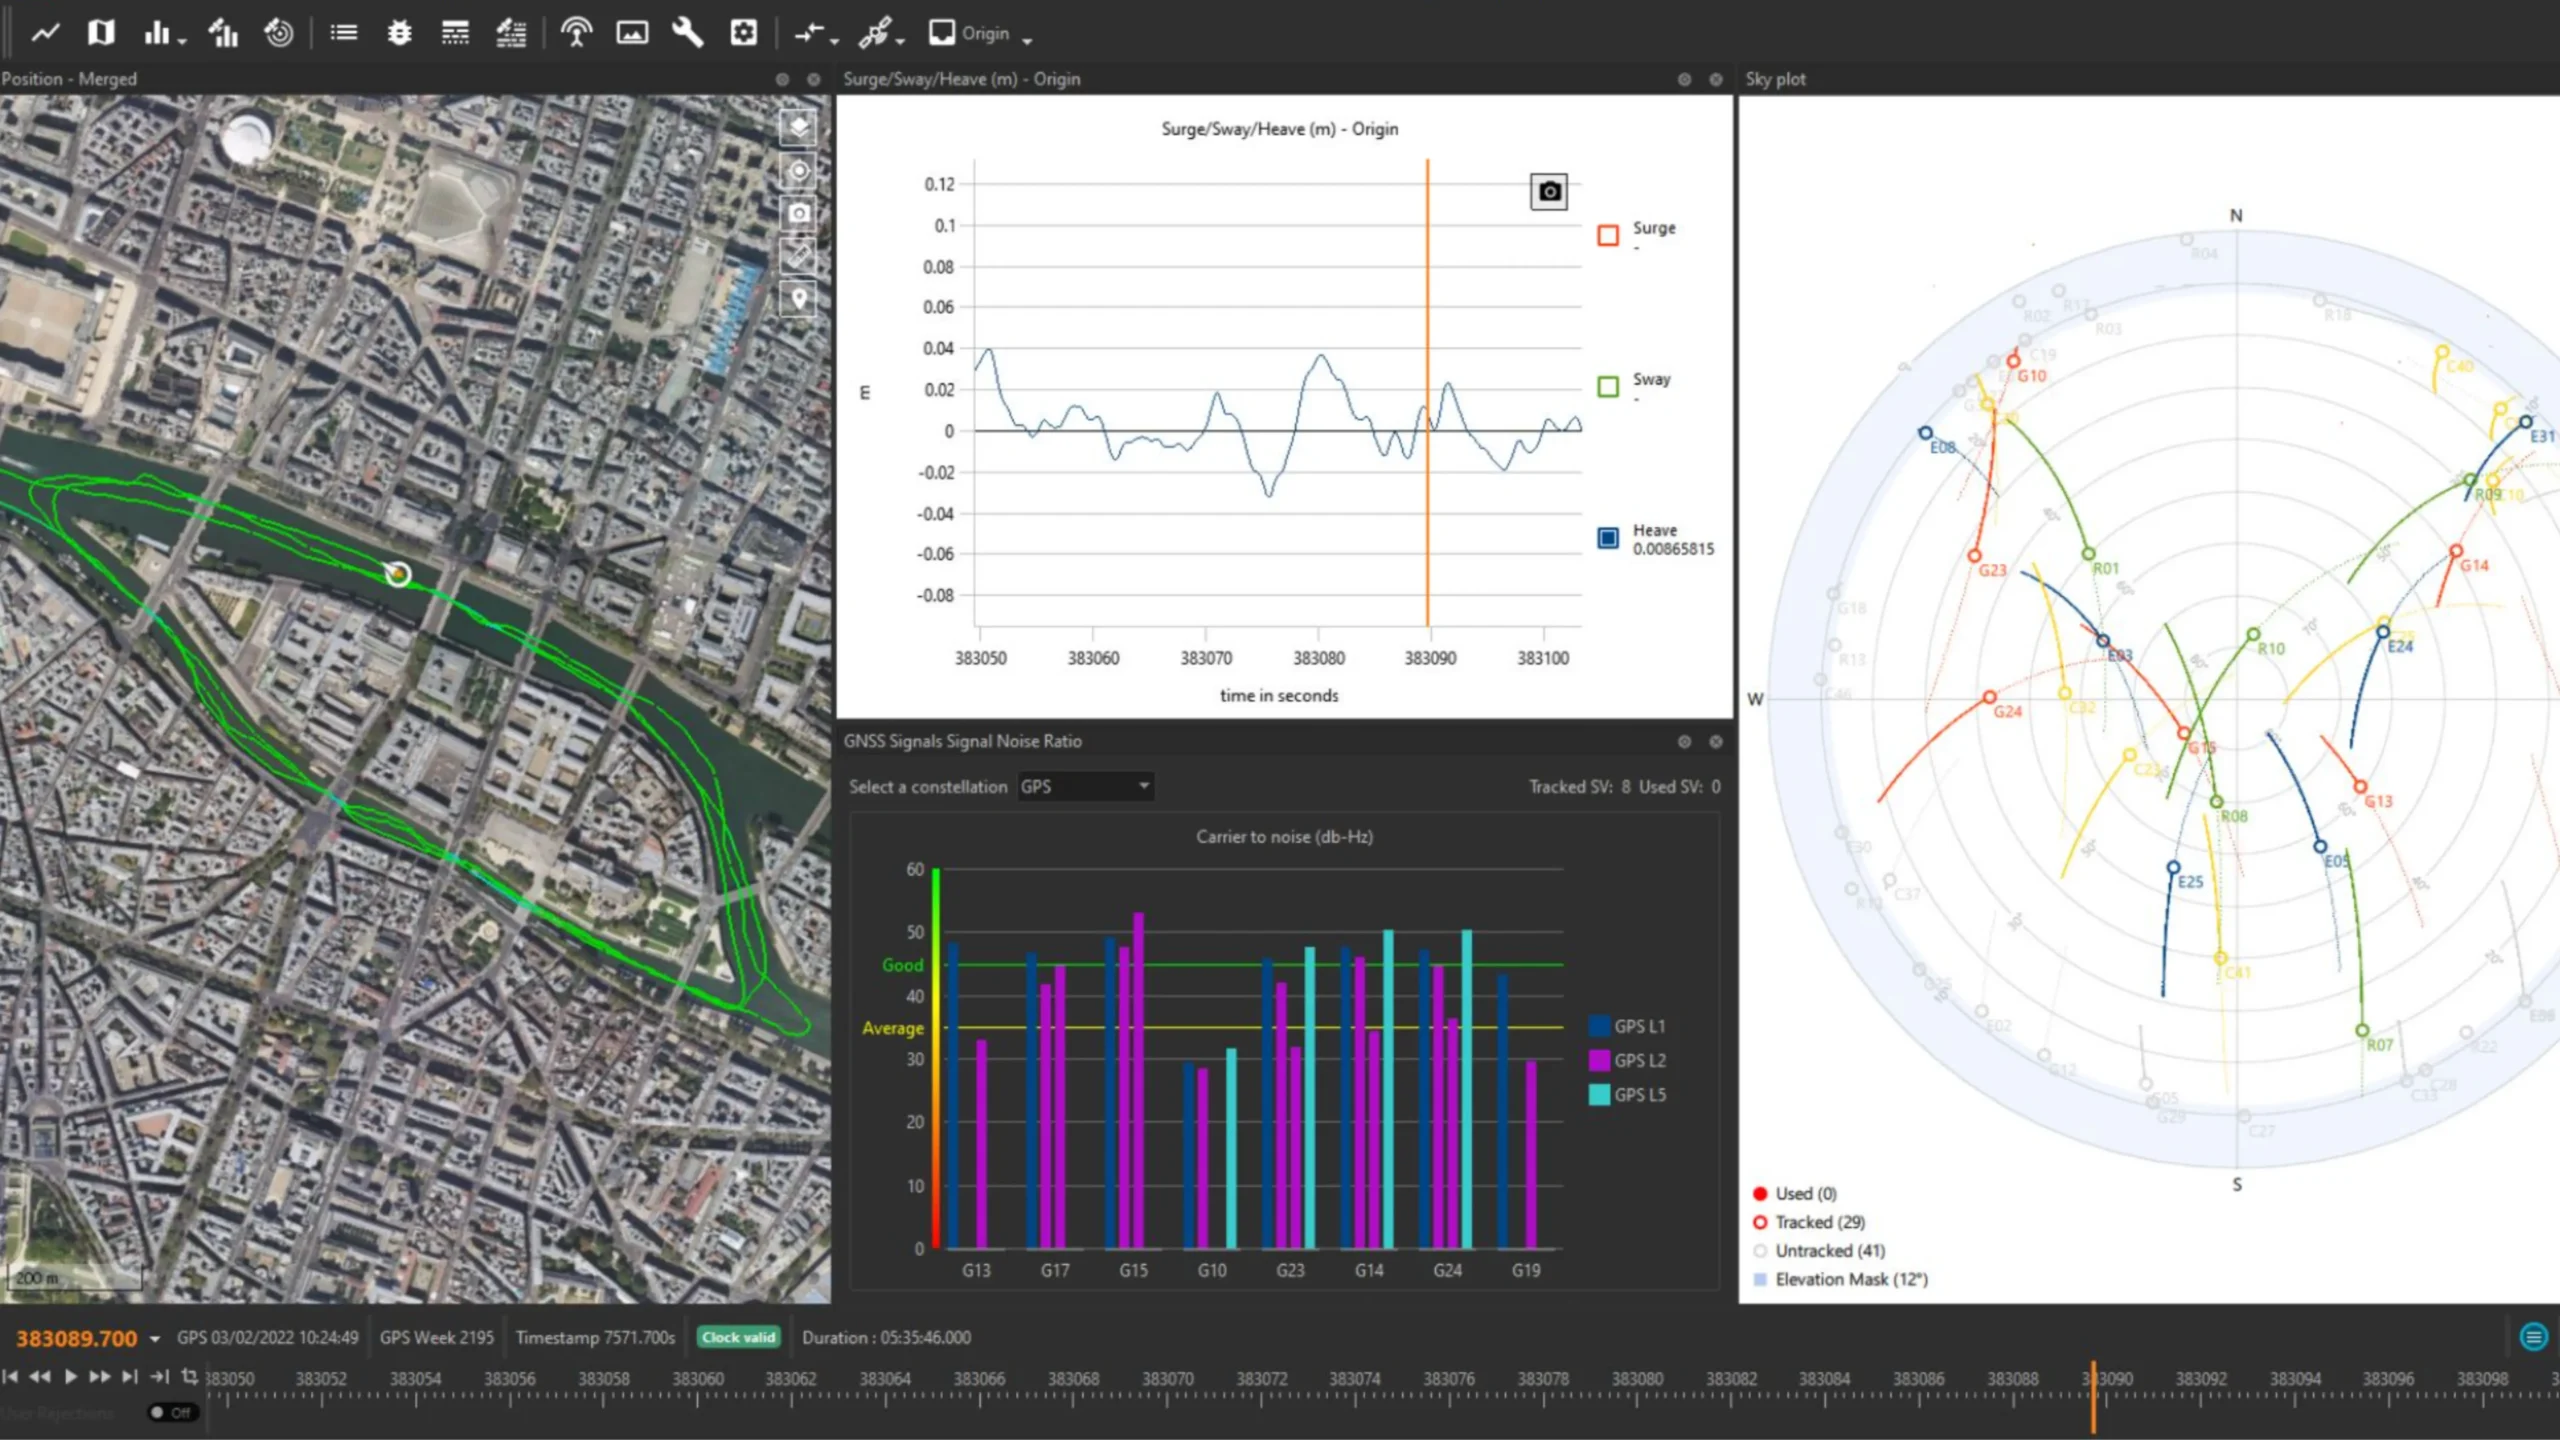
Програмне забезпечення, орієнтоване на користувача
Qinertia має сучасний, зручний інтерфейс, створений для швидкого налаштування та ефективної роботи. Її розширений набір інструментів підтримує можливості точного постоброблення, надійне моделювання похибок та безшовну інтеграцію даних.
Регулярні оновлення, що базуються на відгуках користувачів, постійно вдосконалюють функціональність, забезпечуючи оптимальну продуктивність та сумісність із мінливими потребами галузі.
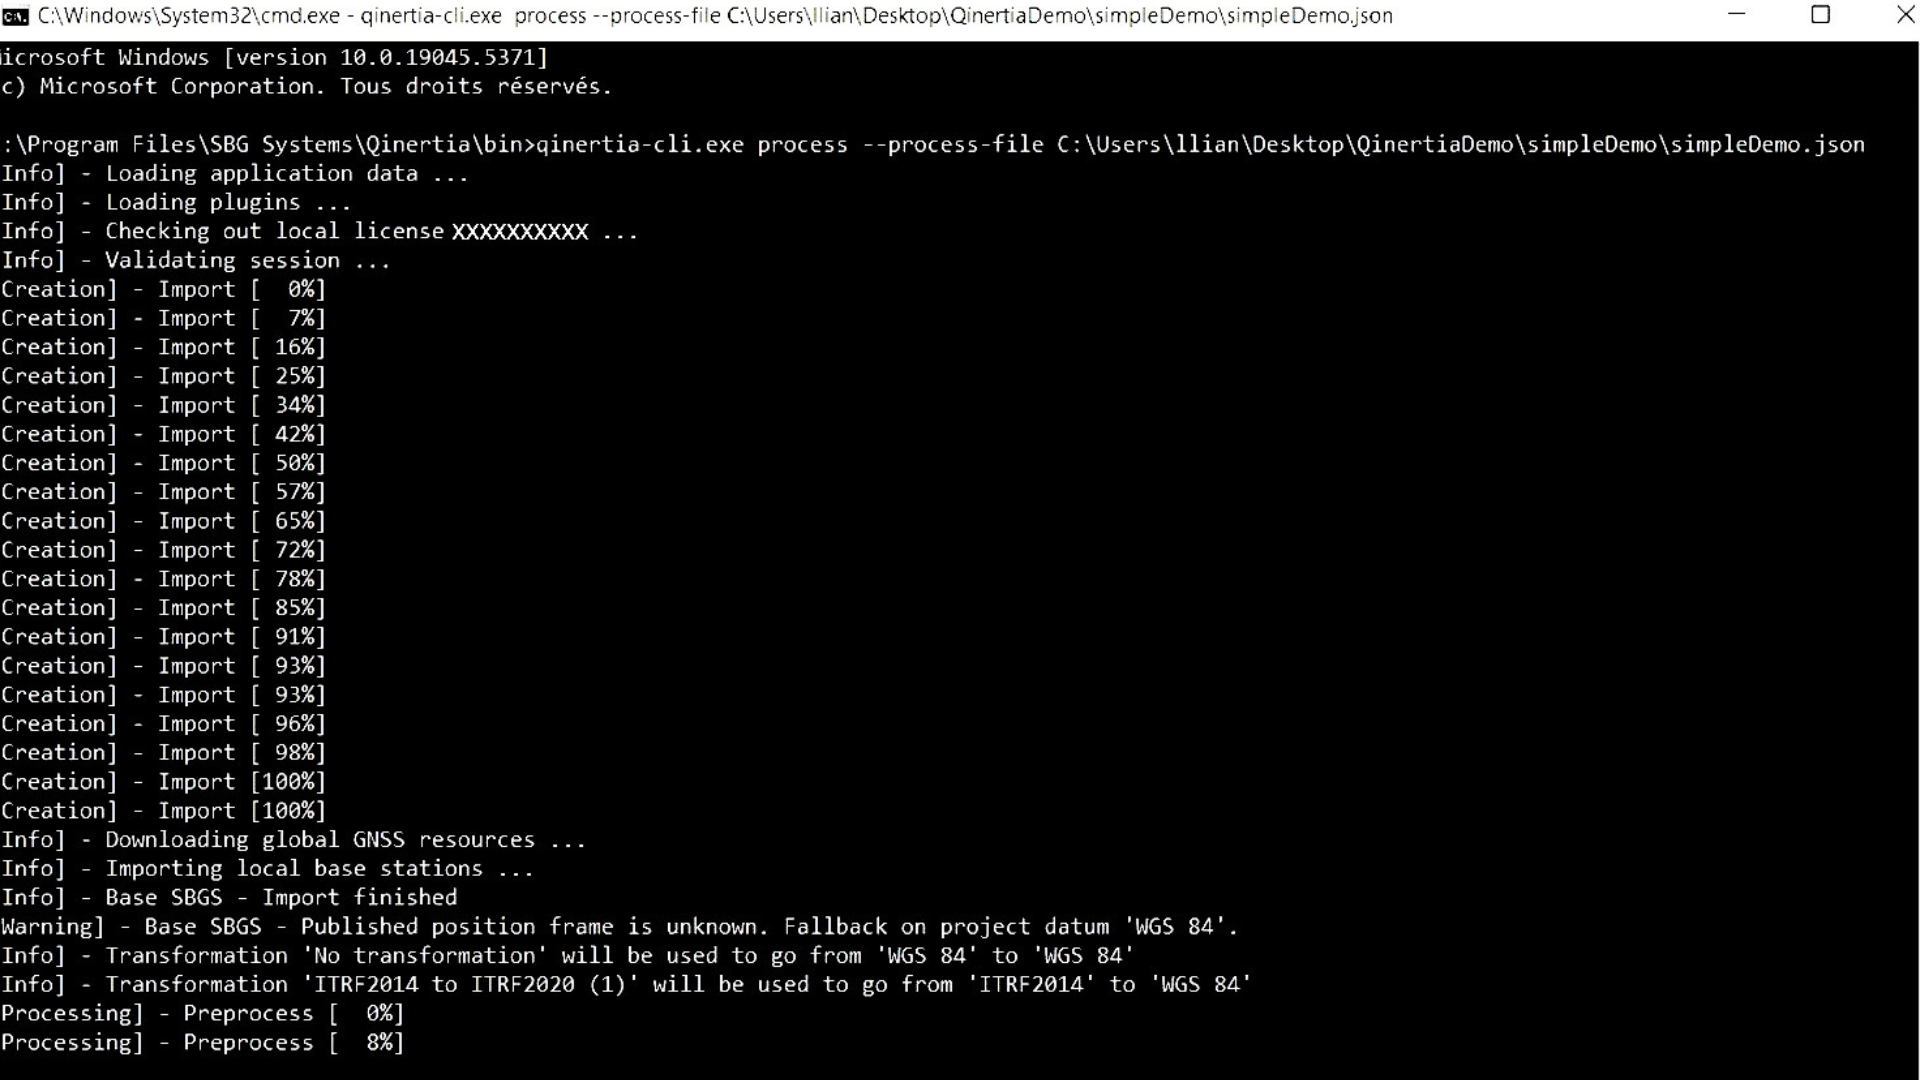
Проста інтеграція в робочий процес
Розробники програмного забезпечення можуть легко інтегрувати потужні можливості PPK від Qinertia у свої застосунки за допомогою Qinertia Cloud APIs або Qinertia CLI. Інтуїтивно зрозумілий інтерфейс спрощує взаємодію, а інтерфейс командного рядка (CLI) оптимізує періодичну обробку даних. Розробники можуть налаштовувати формати вихідних даних і створювати детальні звіти, забезпечуючи плавну інтеграцію з наявними робочими процесами.
Наші різні видання
Виберіть ідеальну версію програмного забезпечення Qinertia PPK відповідно до потреб вашого проєкту. Незалежно від того, чи працюєте ви над масштабним геодезичним дослідженням інфраструктури, високоточним картографуванням чи будь-яким іншим проєктом, що вимагає точного постоброблення GNSS, Qinertia пропонує гнучкі варіанти.
Кожна версія надає потужні функції для обробки ваших сирих даних GNSS і досягнення сантиметрової точності всього за кілька кліків.
| Вид обробки | Тип обробки Лише GNSS | Тип обробки Інерціальна + GNSS | Тип обробки Інерціальна + GNSS | Тип обробки Інерціальна + GNSS |
|---|---|---|---|---|
| Підтримувані SBG IMU | Підтримувані SBG IMU – | Підтримувані SBG IMU Лише Ellipse | Підтримувані SBG IMU Серії Ellipse та Quanta (Quanta Micro/Plus/Extra) | Підтримувані SBG IMU Усі IMU від SBG та сторонніх виробників |
| IMU стороннього виробника | IMU стороннього виробника – | IMU стороннього виробника – | IMU стороннього виробника – | IMU стороннього виробника ● |
| Застосування | Застосування Усі | Застосування Наземні та повітряні | Застосування Повітря | Застосування Усі |
| Ліцензія | Ліцензія Безстрокова або за передплатою | Ліцензія Безстрокова або за передплатою | Ліцензія Безстрокова або за передплатою | Ліцензія Безстрокова або за передплатою |
| Паралельна обробка | Паралельна обробка 1 | Паралельна обробка 1 | Паралельна обробка 1 | Паралельна обробка 1 |
| Офлайн-обробка | Офлайн-обробка ● | Офлайн-обробка ● | Офлайн-обробка ● | Офлайн-обробка ● |
| Обробка на сервері | Обробка на сервері – | Обробка на сервері – | Обробка на сервері – | Обробка на сервері – |
| Інтерфейс | Інтерфейс Графічний інтерфейс користувача + командний рядок | Інтерфейс Графічний інтерфейс користувача + командний рядок | Інтерфейс Графічний інтерфейс користувача + командний рядок | Інтерфейс Графічний інтерфейс користувача + командний рядок |
| Характеристика руху | Профіль руху Статичний (GNSS), Повітря (БПЛА, літак, вертоліт), Земля (автомобіль, вантажівка, залізниця), Марине (морський, морський для складних умов і морський підводний), Пішохід | Профіль руху Статичний (GNSS), Повітря (БПЛА, літак, вертоліт), Земля (автомобіль, вантажівка, залізниця), Пішохід | Профіль руху Статичний (GNSS), Повітря (БПЛА, літак, вертоліт) | Профіль руху Статичний (GNSS), Повітря (БПЛА, літак, вертоліт), Земля (автомобіль, вантажівка, залізниця), Марине (морський, морський для складних умов і морський підводний), Пішохід |
| Тісна інтеграція RTK, VBS та PPP | Тісна інтеграція RTK, VBS та PPP – | Тісна інтеграція RTK, VBS та PPP ● | Тісна інтеграція RTK, VBS та PPP ● | Тісна інтеграція RTK, VBS та PPP ● |
| Переробка | Переробка – | Переробка ● | Переробка ● | Переробка ● |
| Слабке зв’язування | Слабке зв’язування – | Слабка зв’язаність ● | Слабка зв’язаність ● | Слабка зв’язаність ● |
| GNSS RTK&VBS&PPP | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● |
| Управління базовими станціями | Управління базовими станціями ● | Управління базовими станціями ● | Управління базовими станціями ● | Управління базовими станціями ● |
| Геодезичний движок | Геодезичний движок ● | Геодезичний движок ● | Геодезичний движок ● | Геодезичний движок ● |
| IonoShield | IonoShield ● | IonoShield ● | IonoShield ● | IonoShield ● |
| Мережа CORS | Мережа CORS ● | Мережа CORS ● | Мережа CORS ● | Мережа CORS ● |
| Звіт | Звіт ● | Звіт ● | Звіт ● | Звіт ● |
| Діагностика Rinex | Діагностика Rinex ● | Діагностика Rinex ● | Діагностика Rinex ● | Діагностика Rinex ● |
| Оцінка довжини важеля | Оцінка важеля – | Оцінка довжини важеля ● | Оцінка довжини важеля ● | Оцінка довжини важеля ● |
| Статистика | Статистика ● | Статистика ● | Статистика ● | Статистика ● |


Створіть власне рішення
Qinertia — це програмне забезпечення для постоброблення INS/GNSS нового покоління, створене для всіх користувачів, незалежно від того, чи є ви приватним користувачем, корпоративним клієнтом, системним інтегратором, розробником ПЗ чи постачальником послуг.
Попередньо налаштовані профілі руху для різних застосунків спрощують налаштування та оптимізують продуктивність під ваші конкретні потреби.
Вибирайте серед усіх доступних рішень те, що підходить саме вам: десктопне, OEM та хмарне.

Просте розгортання
Qinertia Desktop — це настільний застосунок, розроблений для ефективної роботи зі складними наборами даних шляхом надання вдосконалених інструментів аналізу та налаштовуваних параметрів.
Завдяки зручному інтерфейсу ця програма дозволяє швидко імпортувати, обробляти та аналізувати ваші дані.
Ідеально підходить як для окремих користувачів, так і для команд, що працюють в офісі.

Безпроблемна інтеграція з вашим апаратним або програмним забезпеченням
Qinertia OEM пропонує безшовний процес інтеграції, дозволяючи вбудовувати потужну обробку PPK у ваші рішення, забезпечуючи ваших клієнтів надійним і ефективним високоточним позиціюванням із легкістю, незалежно від того, чи є ви виробником апаратного забезпечення, системним інтегратором чи постачальником послуг.
Ви можете налаштувати інтерфейс програмного забезпечення, робочі процеси та функції відповідно до вашого бренду та потреб користувачів.

Забезпечте гнучке, масштабоване та віддалене управління.
Qinertia Cloud створено для розробників, інтеграторів і компаній, які шукають масштабоване рішення PPK, що забезпечує весь потенціал точного постоброблення в поєднанні зі зручністю та гнучкістю хмарних технологій.
Незалежно від того, чи створюєте ви власний застосунок, пропонуєте онлайн-послуги чи розширюєте свої поточні можливості, Qinertia Cloud API гарантує надання вашим користувачам продуктивності PPK найвищого рівня.
Сумісний з численними приймачами сторонніх виробників
Qinertia сумісна зі сторонніми приймачами, здатними надавати сирі дані GNSS*, зокрема: Septentrio, Trimble, Novatel, Ublox, Topcon, Javad, Ashtec, приймачами GNSS від Spectra тощо.
Отримайте доступ до всіх функцій Qinertia: синтаксичного аналізу форматів файлів GNSS-приймача, GNSS PPK (опціонально з інерціальним зв'язком), GNSS PPP (опціонально з інерціальним зв'язком), відображення всіх графіків і аналітики, PPK з використанням усіх доступних смуг сузір'їв та багато іншого…
*підтримувані GNSS-приймачі: двочастотні та вище (L1, L1+L2, L1+L5, L1+L2+L5).


Документація та ресурси
Усі рішення Qinertia постачаються з повною документацією, розробленою для підтримки користувачів на кожному етапі.
Від посібників з встановлення до розширеного конфігурування та усунення несправностей — наші чіткі й детальні інструкції забезпечують безперебійну інтеграцію та експлуатацію.
Оглядова екскурсія по Qinertia
Вирушайте в детальну подорож нашим програмним забезпеченням для постоброблення разом з Лію (Lea), нашим менеджером з продукту Qinertia.

Запросити демоверсію Qinertia
Ознайомтеся з прикладами застосування у реальному житті
Дзнайтеся, як наше програмне забезпечення для постоброблення Qinertia GNSS+INS допомагає професіоналам у різних галузях. Від точного геоприв'язування під час картографування за допомогою БПЛА до покращеної навігації в складних умовах — наші приклади з практики демонструють, як Qinertia забезпечує неперевершену точність та ефективність.
Дізнайтеся, як наші клієнти використовують Qinertia для подолання труднощів, оптимізації продуктивності та досягнення виняткових результатів.
Програмне забезпечення Qinertia GNSS/INS PPK обрано для морських геофізичних досліджень
Подальша обробка даних

Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування


Про нас говорять
Ми демонструємо досвід та відгуки професіоналів галузі та клієнтів, які використовували наші інерціальні продукти у своїх проєктах.
Дізнайтеся, як наша інноваційна технологія змінила їхні робочі процеси, підвищила продуктивність та забезпечила надійні результати в різних сферах застосування.



Поширені запитання щодо програмного забезпечення для постобробки
Розділ поширених запитань про наше програмне забезпечення для пост-обробки містить вичерпні відповіді на типові запитання щодо вдосконалених інструментів пост-обробки від SBG Systems. У цьому розділі ви знайдете детальні пояснення щодо функціональності, інтеграції та переваг наших рішень для пост-обробки. Незалежно від того, чи потрібна вам допомога в оптимізації робочого процесу, розумінні сумісності чи усуненні несправностей, цей розділ поширених запитань пропонує цінні поради, які допоможуть вам максимально ефективно використовувати наше програмне забезпечення у ваших проєктах.
Ознайомтеся з відповідями та підвищіть свою операційну ефективність за допомогою надійних рішень для обробки даних.
Які платформи підтримують Qinertia?
Qinertia Desktop доступна як нативний застосунок для операційних систем Windows та Linux. Вона розроблена для локального встановлення та надає повний доступ до можливостей постоброблення й аналізу Qinertia безпосередньо на робочій станції користувача.
Qinertia Server доступна для певних конфігурацій. Цю версію створено для середовищ централізованої чи автоматизованої обробки й зазвичай розгортається на виділеній інфраструктурі. Доступність і конфігурація залежать від передбачуваного сценарію використання, вимог до продуктивності та моделі ліцензування.
Qinertia Cloud доступна через веб-API. Замість настільного застосунка вона дозволяє користувачам інтегрувати можливості обробки Qinertia у власні системи, робочі процеси чи застосунки за допомогою програмного доступу. Цей варіант особливо підходить для автоматизованої обробки, хмарних інфраструктур, а також великомасштабних чи віддалених розгортань.
Що таке пост-обробка GNSS?
Обробка даних GNSS після завершення сеансу, або PPK, — це підхід, при якому вимірювання сирих даних GNSS, записані на GNSS-приймачі, обробляються після завершення активності зі збору даних. Їх можна об'єднати з іншими джерелами вимірювань GNSS, щоб забезпечити найбільш повну та точну кінематичну траєкторію для цього GNSS-приймача навіть у найскладніших середовищах.
Ці інші джерела можуть бути локальною базовою станцією GNSS на проєкті зі збору даних або поблизу нього, чи існуючими базовими станціями, що постійно працюють (CORS), зазвичай пропонованими державними органами та/або комерційними постачальниками мереж CORS.
Програмне забезпечення для кінематичної обробки після завершення сеансу (PPK) може використовувати загальнодоступну інформацію про орбіти та годинники супутників GNSS, щоб ще більше підвищити точність. PPK дозволяє з високою точністю визначати місцеперебування локальної базової станції GNSS в абсолютній глобальній системі координат (datum), що використовується.
Програмне забезпечення PPK також може підтримувати складні перетворення між різними системами координат для забезпечення реалізації інженерних проєктів.
Іншими словами, це забезпечує можливість внесення виправлень, підвищує точність проекту і навіть дозволяє усунути втрати даних або помилки, що виникли під час зйомки або монтажу після завершення місії.
У чому полягає різниця між RTK і PPK?
Кінематика в реальному часі (RTK) — це метод позиціонування, за якого поривки GNSS-корекцій передаються майже в реальному часі, зазвичай за допомогою потоку корекцій у форматі RTCM. Проте можуть виникати труднощі із забезпеченням GNSS-корекцій, зокрема їхньої повноти, доступності, покриття та сумісності.
Головною перевагою PPK перед пост-обробкою RTK є те, що під час пост-обробки можна оптимізувати процеси обробки даних, включаючи пряму та зворотну обробку, тоді як під час обробки в режимі реального часу будь-яке переривання або несумісність поправок та їх передачі призведе до зниження точності позиціонування.
Перша ключова перевага пост-обробки GNSS (PPK) порівняно з реальним часом (RTK) полягає в тому, що система, яка використовується в полі, не потребує каналу передачі даних/радіозв'язку для передачі RTCM-корекцій від CORS до системи INS/GNSS.
Головним обмеженням для впровадження пост-обробки є необхідність того, щоб кінцевий додаток впливав на навколишнє середовище. З іншого боку, якщо ваш додаток може витримати додатковий час обробки, необхідний для отримання оптимізованої траєкторії, це значно покращить якість даних для всіх ваших кінцевих результатів.
Як працює пряма та зворотна обробка?
Уявімо, що у нас є 60-секундний збій GNSS посеред нашої зйомки. Похибка положення під час прямої обробки зростає швидко (швидкість залежить від специфікацій IMU та інших параметрів) і досягає свого максимуму наприкінці збою. Потім вона швидко відновлюється. Під час постобробки ми уявляємо, що час тече назад, і виконуємо обробку в антихронологічному порядку, оскільки фізичні рівняння залишаються дійсними. У такій зворотній обробці похибка буде максимальною на фактичному початку збою GNSS у дуже симетричний спосіб до природної прямої обробки.
Об'єднання цих двох результатів обчислень дає максимальну похибку приблизно посередині періоду збою, але зі значно меншою амплітудою порівняно з рішеннями лише на основі прямої або лише зворотної фільтрації. Це особливо покращить рішення GNSS+INS, які підтримуються продуктами SBG Systems, але обробка лише на основі GNSS також виграє від цього робочого процесу.
Як уже зазначалося, це вдосконалення можна здійснити лише шляхом подальшої обробки, оскільки для цього необхідна наявність усіх даних від початку до кінця, а отже, їх використання доводиться відкласти до завершення опитування.
Що таке геореференціювання в аерофотозйомці?
Геореференціювання — це процес прив’язки географічних даних (таких як карти, супутникові знімки або аерофотознімки) до відомої системи координат, щоб їх можна було точно розмістити на поверхні Землі.
Це дає змогу інтегрувати дані з іншою просторовою інформацією, що забезпечує можливість проведення точного аналізу та картографування на основі географічного розташування.
У контексті геодезії геореференціювання відіграє ключову роль у забезпеченні точного прив’язування даних, зібраних за допомогою таких пристроїв, як LiDAR, камери або датчики на дронах, до реальних координат.
Завдяки прив’язці кожної точки даних до широти, довготи та висоти над рівнем моря геореференціювання гарантує, що зібрані дані відображають точне місцезнаходження та орієнтацію на Землі, що має вирішальне значення для таких сфер застосування, як геопросторове картографування, моніторинг навколишнього середовища та планування будівництва.
Геоприв'язка зазвичай передбачає використання опорних точок із відомими координатами, які часто отримують за допомогою GNSS або наземної зйомки, для узгодження отриманих даних із системою координат.
Цей процес має вирішальне значення для створення точних, надійних і придатних для використання просторових наборів даних.
