


UART — універсальний асинхронний приймач-передавач
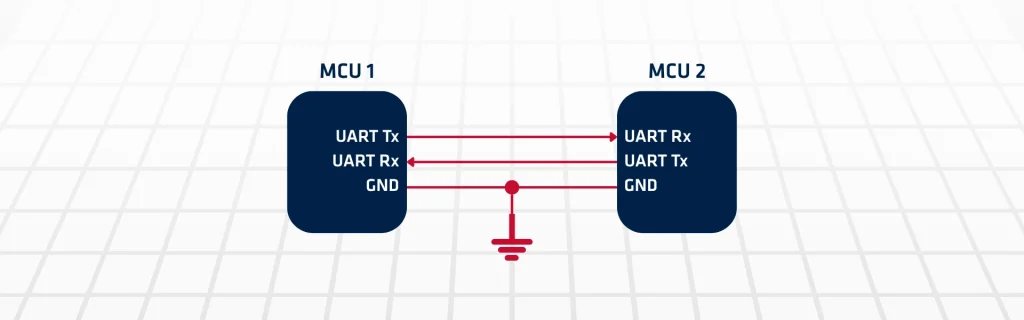
UART або універсальний асинхронний приймально-передавач забезпечує надійний послідовний зв'язок між цифровими пристроями. Спочатку він перетворює паралельні дані в послідовну форму для передачі. Потім приймальна сторона знову реконструює дані в паралельну форму. Завдяки цьому такий простий інтерфейс широко використовується у вбудованих навігаційних системах. Інерціальні навігаційні системи, або INS, покладаються на зв'язок із датчиками в реальному часі. Отже, UART забезпечує легкий та ефективний метод підключення IMU до процесорів.
На відміну від складніших інтерфейсів, UART не потребує виділеної лінії тактового генератора. Натомість дані передаються за допомогою настроюваних швидкостей передачі даних і стандартних форматів фреймів. Кожна передача містить стартові біти, біти даних, біти паритету та стопові біти. Тому така структура забезпечує виявлення помилок та синхронізацію між пристроями. На практиці модулі INS генерують великі потоки даних акселерометра та гіроскопа.
Швидкість передачі даних UART та швидкість виведення даних
Швидкість передачі даних визначає, скільки символів або бітів за секунду передає UART. Вища швидкість збільшує пропускну здатність, що є критично важливим для швидкого перенесення даних IMU. Проте вищі швидкості також роблять сигнал чутливішим до шумів і якості лінії. Частота виведення даних IMU визначає, як часто датчик генерує навігаційні дані. Наприклад, IMU може видавати вимірювання з частотою 200 Гц або вище. Для надійної передачі цих даних швидкість UART має бути підібрана так, щоб забезпечити об'єм даних датчика разом із накладними витратами протоколу.
Довжина кабелю безпосередньо впливає на продуктивність UART. Довші кабелі збільшують ємність і опір, що може спотворювати сигнали на високих швидкостях. У результаті коротші кабелі дозволяють використовувати вищі швидкості, тоді як довші можуть вимагати зниження швидкості для збереження цілісності даних. Наприклад, швидкість 115200 може стабільно працювати на відстані кількох метрів, але швидкості понад 1 Мбіт/с зазвичай вимагають дуже коротких, добре екранованих кабелів.
Тому інженери мають знайти баланс між цими трьома параметрами. Якщо IMU має високу частоту виведення, потрібна достатньо висока швидкість передачі, але довжина кабелю повинна залишатися короткою, щоб уникнути втрати даних. І навпаки, якщо уникнути довших кабелів неможливо, для забезпечення стабільного зв'язку слід знизити швидкість або використовувати інтерфейси диференціальної сигналізації, такі як RS-422 або RS-485.
У результаті канал UART передає цю інформацію безпосередньо на навігаційний комп'ютер. Затримка є мінімальною, а протокол вимагає дуже низьких накладних витрат. Тому інженери надають перевагу UART для простої та надійної інтеграції систем. Крім того, інтерфейс підтримує гнучке підключення та мінімальні апаратні ресурси. Він є особливо ефективним у компактних або енергообмежених додатках. Крім того, в INS для оборонної та аерокосмічної галузей надійність і стабільність є критичними вимогами.
UART забезпечує безперервний потік даних без ускладнених стеків зв'язку. Крім того, розробники можуть оптимізувати швидкості передачі відповідно до частоти даних датчика. Наприклад, високочастотні IMU виводять кілька кілобайт на секунду. Тому інтерфейс UART може впоратися з цим навантаженням за умови правильного конфігурування.
Тим часом методи керування потоком запобігають втраті даних в умовах високого навантаження. Апаратні або програмні буфери також ефективно керують асинхронними пакетами даних. Зі свого боку, детермінистична поведінка UART підвищує прогнозованість у вбудованих системах. Для підвищення цілісності проєктувальники часто поєднують UART із протоколами вищого рівня. Отже, перевірка помилок і фреймінг пакетів додають надійності обміну навігаційними даними. Такий підхід гарантує точний зв'язок у складних умовах експлуатації.
Підсумовуючи, UART є перевіреним рішенням для інтеграції датчиків INS.
