


Quanta Micro Znakomita wydajność w zakresie „ INS ” przy niesamowitych parametrach SWaP
Quanta Micro to wysokiej klasy system nawigacji inercyjnej (INS) wspomagany przez GNSS, zdolny do pracy w szerokim zakresie zastosowań lądowych, morskich i powietrznych. Szczególnie dobrze nadaje się do zastosowań mapowania z użyciem bezzałogowych statków powietrznych (UAV) dzięki swoim niewielkim rozmiarom i niskiej wadze.
Nasze rozwiązanie INS, Quanta Micro, zawiera wieloczęstotliwościowy, czterokonstelacyjny, dwuantenowy odbiornik GNSS, zdolny do zapewnienia dokładności na poziomie centymetrów, nawet w trudnych warunkach GNSS.
Mimo że dobrze radzi sobie z pracą z pojedynczą anteną, opcjonalna dodatkowa antena umożliwia użytkowanie w warunkach najniższej dynamiki.
Opracowaliśmy ten INS dla aplikacji o ograniczonej przestrzeni (pakiet OEM), takich jak ładunki UAV, nawigacja UAV lub mapowanie w pomieszczeniach.
Odkryj wszystkie funkcje i zastosowania.
Funkcje Quanta Micro
Oparta na IMU klasy geodezyjnej, skalibrowanej w zakresie od -40 ºC do +85 °C, w połączeniu z najnowocześniejszym, wieloczęstotliwościowym odbiornikiem GNSS obsługującym wiele konstelacji, Quanta Micro zapewnia wyjątkową wydajność, jak na tak małe urządzenie.
Taktyczna klasa IMU minimalizuje błędy w trudnych warunkach lub w przypadku braku sygnału GNSS, a niski poziom szumów czujnika zapewnia doskonałą dokładność orientacji. Nasz INS szczególnie dobrze sprawdza się w zastosowaniach o niskiej dynamice i operacjach z wykorzystaniem jednej anteny do określania heading.
Dedykowane profile ruchu dla każdego typu pojazdu, precyzyjne dostrojenie algorytmów fuzji czujników dla każdej aplikacji.
Poznaj wyjątkowe cechy i specyfikacje Quanta Micro.


Specyfikacja Quanta Micro
Wydajność ruchu i nawigacji
1.2 m Pojedynczy punkt położenia pionowego
1.5 m Pozycja pozioma RTK
0,01 m + 1 ppm Pozycja pionowa RTK
0,015 m + 1 ppm Pozycja pozioma PPK
0,01 m + 1 ppm * Pozycja pionowa PPK
0,015 m + 1 ppm * Pojedynczy punkt roll/pitch
0.03 ° Roll/Pitch RTK
0.015 ° Roll/pitch PPK
0,01° * Pojedynczy punkt heading
0.08 ° Heading RTK
0.05 ° Heading PPK
0,035° *
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % pęcznienia Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja
Profile ruchu
Statki nawodne, pojazdy podwodne, badania morskie i gospodarka morska. Powietrze
Samoloty, helikoptery, statki powietrzne, bezzałogowe statki powietrzne (UAV) Teren
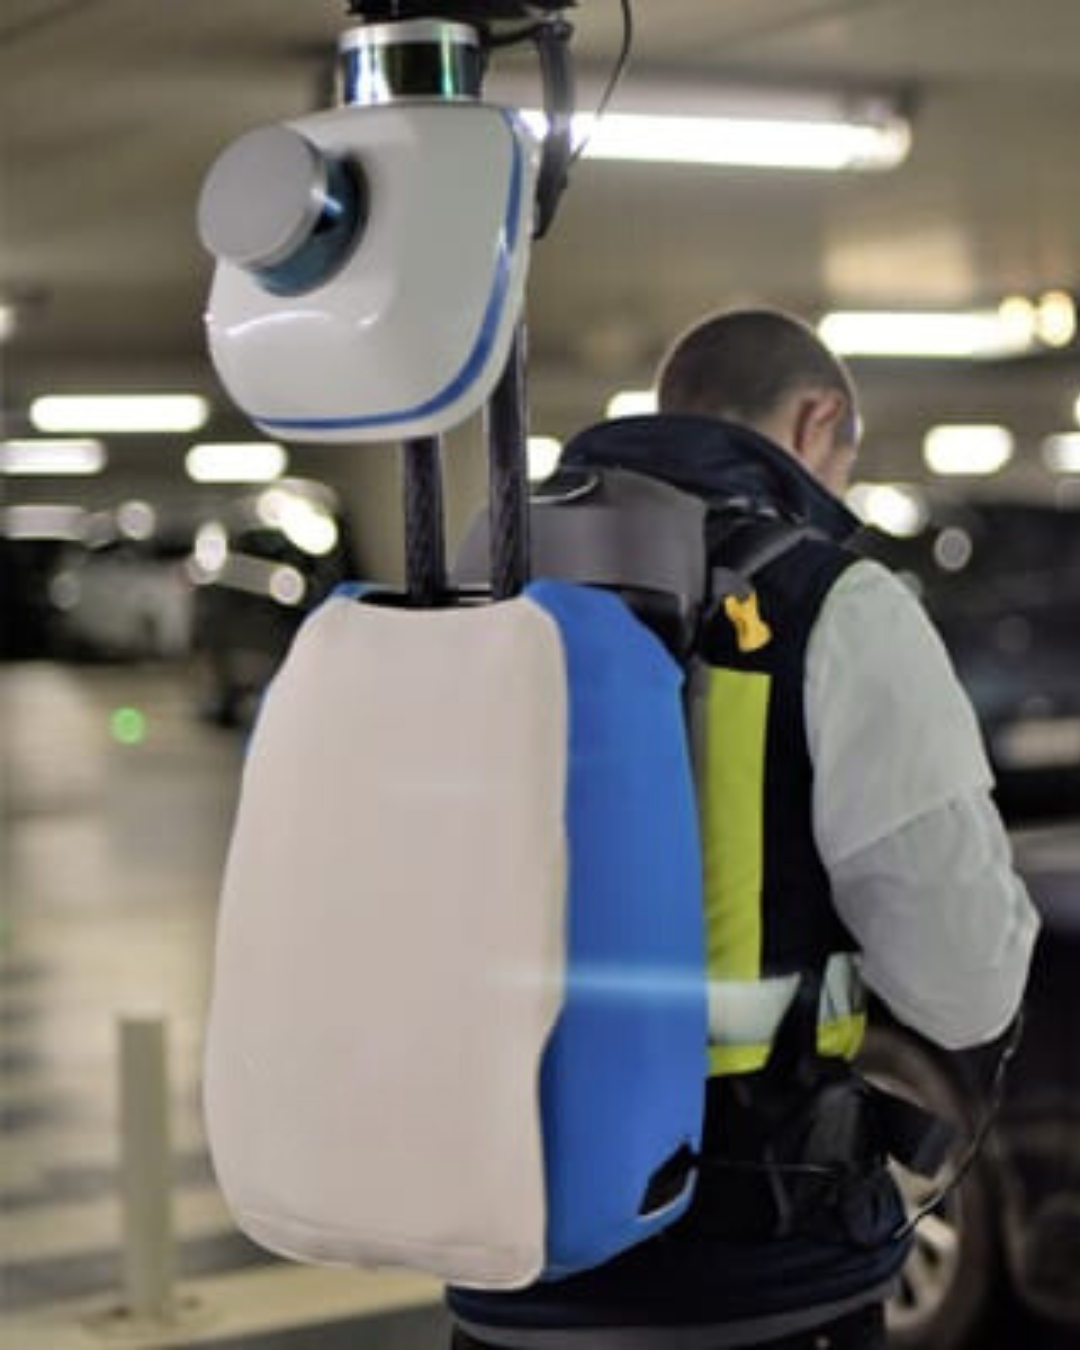
Samochód, motoryzacja, pociąg/kolej, ciężarówka, pojazdy dwukołowe, ciężki sprzęt, pieszy, plecak, terenowy
Wydajność GNSS
Wbudowana podwójna antena Pasmo częstotliwości
Wieloczęstotliwościowy Funkcje GNSS
SBAS, RTK, PPK Sygnały GPS
L1 C/A, L2C Sygnały Galileo
E1, E5b Sygnały GLONASS
L1OF, L2OF Sygnały Beidou
B1I, B2I Inne sygnały
QZSS, Navic, pasmo L Czas do pierwszego ustalenia pozycji GNSS (TTFF)
< 24 s Zakłócanie i fałszowanie
Zaawansowane środki ograniczające i wskaźniki, OSNMA
Specyfikacje środowiskowe i zakres pracy
od -40 °C do 85 °C Wibracje
8 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,3 ms MTBF (obliczony)
150 000 godzin Zgodność z
MIL-STD-810
Interfejsy
GNSS, RTCM, NTRIP, odometr, DVL Datalogger
8 GB lub 48 godzin przy częstotliwości 200 Hz Protokoły Input
NMEA, sbgECom (binarny), REST API, RTCM, TSS1, Septentrio SBF, Novatel Binary oraz Trimble GNSS Protokoły output
NMEA, ASCII, sbgECom (binarny), REST API Output rate
Do 200 Hz Ethernet
Pełny dupleks (10/100 Base-T), PTP / NTP, NTRIP, interfejs internetowy, FTP Porty szeregowe
3 porty TTL UART, tryb pełnego dupleksu CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
Wyjście SYNC, PPS, wirtualny licznik przebiegu, sterowniki diod LED do wyświetlania stanu Synchronizacja WEJŚCIE
PPS, licznik przebiegu, zdarzenia z częstotliwością do 1 kHz
Dane techniczne dotyczące części mechanicznych i elektrycznych
4,5–5,5 V DC Pobór mocy
< 3.5 W Moc anteny
5 V DC - maks. 150 mA na antenę | Zysk: 17 - 50 dB Masa (g)
38 g Wymiary (dł. x szer. x wys.)
50 mm × 37 mm × 23 mm
Specyfikacje czasowe
< 200 ns Dokładność PTP
< 1 µs Dokładność PPS
< 1 µs (jitter < 1 µs) Odchylenie przy nawigacji zliczeniowej
1 ppm
Zastosowania produktu
Quanta Micro została zaprojektowana z myślą o precyzyjnej nawigacji i orientacji w najbardziej wymagających aplikacjach (np. pomiarach lotniczych), oferując solidną wydajność w środowisku powietrznym, lądowym i morskim.
Czujnik zawiera dedykowane profile ruchu dopasowane do różnych typów pojazdów, co pozwala na optymalizację algorytmów fuzji sensorów dla każdej konkretnej aplikacji.
Poznaj wszystkie aplikacje.
Karta katalogowa Quanta Micro
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Quanta Micro z innymi produktami
Rozpocznij porównywanie naszej najbardziej zaawansowanej gamy czujników inercyjnych do nawigacji, pomiaru ruchu i kołysań.
Pełna specyfikacja znajduje się w ulotce produktu dostępnej na życzenie.
-
Quanta Micro
- Pozycja pozioma RTK
- 0,01 m + 1 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.08 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Masa (g)
- 38 g
- Wymiary (dł. x szer. x wys.)
- 50 × 37 × 23 mm
-
- Pozycja pozioma RTK
- 0,01 m + 1 ppm
- Roll/Pitch RTK
- 0.05 °
- Heading RTK
- 0.2 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Masa (g)
- 65 g
- Wymiary (dł. x szer. x wys.)
- 46 × 45 × 32 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.02 °
- Heading RTK
- 0.03 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Masa (g)
- 76 g
- Wymiary (dł. x szer. x wys.)
- 51,5 × 78,75 × 20 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.008 °
- Heading RTK
- 0.02 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Masa (g)
- 64 g + 250 g (IMU)
- Wymiary (dł. x szer. x wys.)
- Przetwarzanie: 51,5 mm x 78,75 mm x 20 mm | IMU: 56 mm x 56 mm x 50,5 mm


Kompatybilność Quanta Micro


Dokumentacja i materiały pomocnicze
Quanta Micro jest dostarczana z kompleksową dokumentacją online, zaprojektowaną tak, aby wspierać użytkowników na każdym kroku.
Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów – nasze jasne i szczegółowe instrukcje zapewniają bezproblemową integrację i działanie.
Nasze studia przypadków
Poznaj rzeczywiste zastosowania pokazujące, jak nasz INS, Quanta Micro, zwiększa wydajność, skraca przestoje i poprawia efektywność operacyjną. Dowiedz się, jak nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędne do osiągania sukcesów w Twoich aplikacjach.
Doskonała dokładność i wydajność w mapowaniu LiDAR dzięki Quanta Micro
Mapowanie za pomocą technologii LiDAR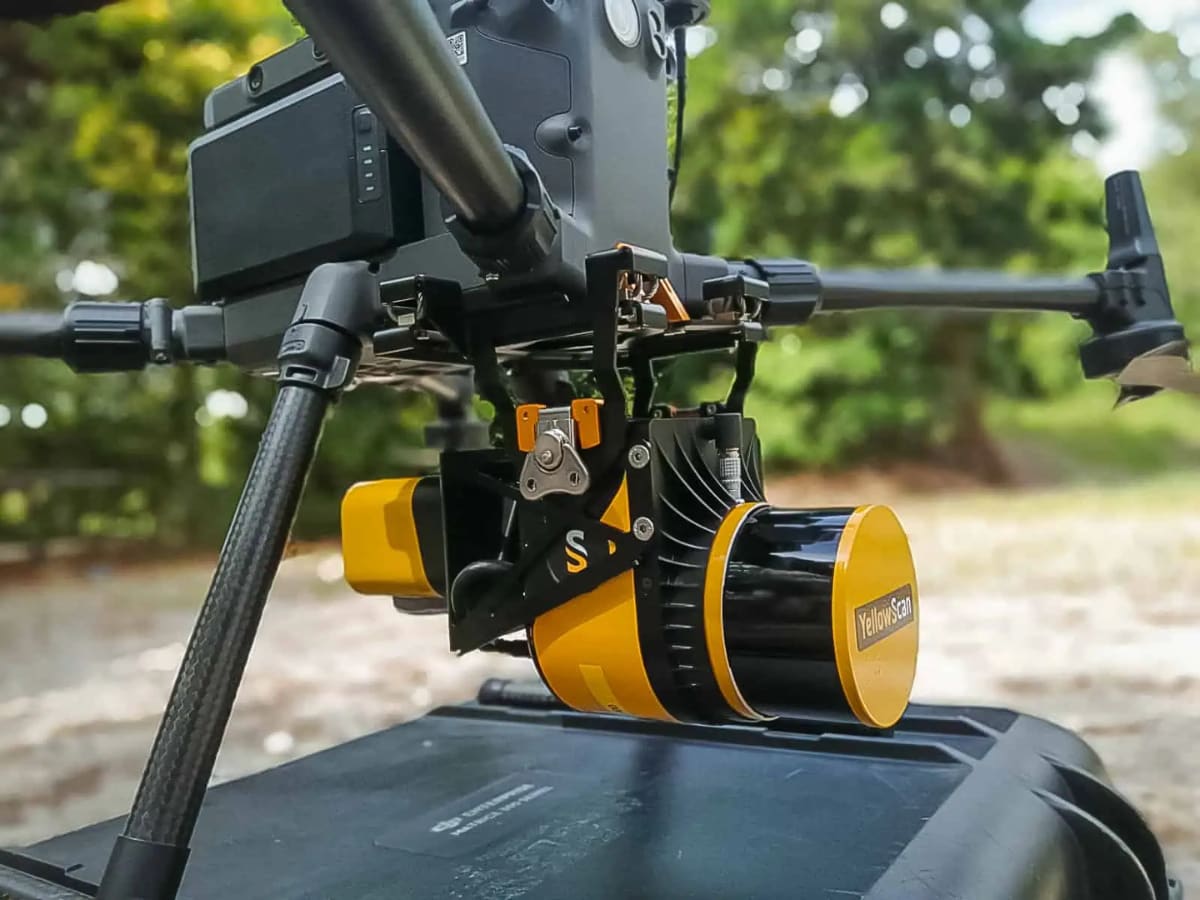
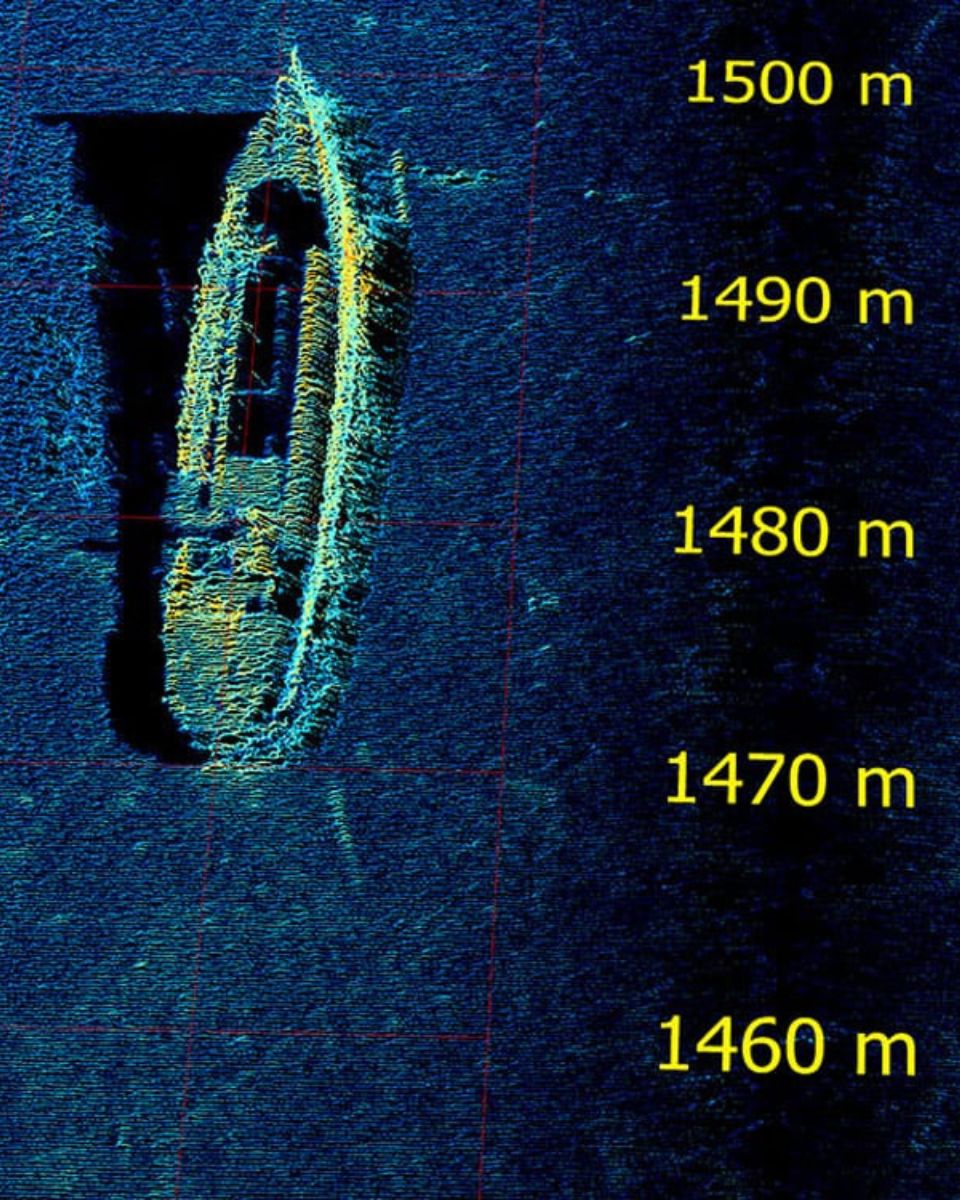
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne


Inne produkty i akcesoria
Odkryj, jak nasze rozwiązania mogą przekształcić Twoje operacje, zapoznając się z naszą szeroką gamą zastosowań. Dzięki naszym czujnikom ruchu i nawigacji oraz oprogramowaniu zyskujesz dostęp do najnowocześniejszych technologii, które napędzają sukces i innowacje w Twojej dziedzinie.
Dołącz do nas w odkrywaniu potencjału inercyjnej nawigacji i rozwiązań pozycjonujących w różnych branżach.

Qinertia GNSS-INS

Kable

Anteny GNSS
Proces produkcyjny
Odkryj precyzję i wiedzę ekspertów kryjącą się za każdym produktem SBG Systems. Poniższy materiał wideo ukazuje od wewnątrz, jak skrupulatnie projektujemy, produkuje i testujemy nasze wysokowydajne systemy nawigacji inercyjnej. Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości, nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i referencje profesjonalistów z branży oraz klientów, którzy wykorzystali produkt Quanta Micro w swoich projektach. Odkryj, jak nasza innowacyjna technologia przekształciła ich operacje, zwiększyła produktywność i przyniosła niezawodne rezultaty w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Poznaj doświadczenia i opinie profesjonalistów z branży oraz klientów, którzy wykorzystali Quanta Micro w swoich projektach.
Ich spostrzeżenia odzwierciedlają jakość i wydajność charakteryzujące nasz system INS, podkreślając jego rolę jako zaufanego rozwiązania w terenie.
Odkryj, jak nasza innowacyjna technologia przekształciła ich operacje, zwiększyła produktywność i przyniosła niezawodne rezultaty w różnych zastosowaniach.
Czy drony używają GPS?
Bezzałogowe statki powietrzne (UAV), powszechnie znane jako drony, zazwyczaj wykorzystują technologię Globalnego Systemu Pozycjonowania (GPS) do nawigacji i określania pozycji.
GPS jest niezbędnym elementem systemu nawigacji drona, dostarczającym dane o lokalizacji w czasie rzeczywistym, co pozwala mu precyzyjnie określić swoją pozycję i wykonywać różnorodne zadania.
W ostatnich latach termin ten został zastąpiony przez nowy termin GNSS (Globalny System Nawigacji Satelitarnej). GNSS odnosi się do ogólnej kategorii satelitarnych systemów nawigacyjnych, która obejmuje GPS i różne inne systemy. Z kolei GPS jest specyficznym typem GNSS opracowanym przez Stany Zjednoczone.
Jak mogę połączyć systemy inercyjne z systemem LiDAR do mapowania z użyciem dronów?
Połączenie systemów inercycznych SBG Systems z LiDAR-em do tworzenia map z drona zwiększa dokładność i niezawodność pozyskiwania precyzyjnych danych geoprzestrzennych.
Oto, jak działa ta integracja i jakie korzyści przynosi dla mapowania z wykorzystaniem dronów:
- Metoda teledetekcyjna wykorzystująca impulsy laserowe do pomiaru odległości do powierzchni Ziemi, tworząca szczegółową mapę 3D terenu lub struktur.
- Systemy INS SBG Systems łączą inercyjną jednostkę pomiarową (IMU) z danymi GNSS, aby zapewnić dokładne pozycjonowanie, orientację (pitch, roll, yaw) i prędkość, nawet w środowiskach pozbawionych sygnału GNSS.
System inercyjny SBG jest zsynchronizowany z danymi z systemów LiDAR. INS precyzyjnie śledzi pozycję i orientację drona, podczas gdy LiDAR rejestruje szczegóły terenu lub obiektów znajdujących się poniżej.
Dzięki znajomości dokładnego położenia drona dane z systemu LiDAR można precyzyjnie umiejscowić w przestrzeni 3D.
Komponent GNSS zapewnia pozycjonowanie globalne, podczas gdy IMU oferuje dane o orientacji i ruchu w czasie rzeczywistym. Połączenie to sprawia, że nawet gdy sygnał GNSS jest słaby lub niedostępny (np. w pobliżu wysokich budynków lub gęstych lasów), INS może kontynuować śledzenie ścieżki i pozycji drona, umożliwiając spójne mapowanie LiDAR.
Czym jest ładunek?
Ładunek to każdy rodzaj sprzętu, urządzenia lub materiału, który pojazd (dron, statek… ) przewozi w celu realizacji zadań wykraczających poza jego podstawowe funkcje. Ładunek nie obejmuje elementów niezbędnych do działania pojazdu, takich jak silniki, akumulator i rama.
Przykłady ładunków:
- Kamery: kamery wysokiej rozdzielczości, kamery termowizyjne…
- Czujniki: LiDAR, czujniki hiperspektralne, czujniki chemiczne…
- Sprzęt łącznościowy: radiostacje, wzmacniacze sygnału…
- Przyrządy naukowe: czujniki pogodowe, urządzenia do pobierania próbek powietrza…
- Inny sprzęt specjalistyczny
Czym jest georeferencjonowanie w pomiarach lotniczych?
Georeferencjonowanie to proces dopasowywania danych geograficznych (takich jak mapy, zdjęcia satelitarne czy zdjęcia lotnicze) do znanego układu współrzędnych, tak aby można je było precyzyjnie umiejscowić na powierzchni Ziemi.
Dzięki temu dane można połączyć z innymi informacjami przestrzennymi, co umożliwia przeprowadzanie precyzyjnych analiz opartych na lokalizacji oraz tworzenie map.
W kontekście geodezji georeferencjonowanie ma zasadnicze znaczenie dla zapewnienia, że dane zebrane za pomocą takich narzędzi jak LiDAR, kamery czy czujniki zamontowane na dronach są precyzyjnie przyporządkowane do współrzędnych w świecie rzeczywistym.
Dzięki przypisaniu każdemu punktowi danych współrzędnych szerokości i długości geograficznej oraz wysokości georeferencjonowanie gwarantuje, że zebrane dane odzwierciedlają dokładną lokalizację i orientację na Ziemi, co ma kluczowe znaczenie w takich zastosowaniach, jak kartografia geoprzestrzenna, monitorowanie środowiska i planowanie budowlane.
Georeferencja zazwyczaj polega na wykorzystaniu punktów kontrolnych o znanych współrzędnych, często uzyskiwanych za pomocą GNSS lub pomiarów naziemnych, w celu dopasowania zarejestrowanych danych do układu współrzędnych.
Proces ten ma kluczowe znaczenie dla tworzenia dokładnych, wiarygodnych i przydatnych zbiorów danych przestrzennych.
