Płynąc ku zrównoważonej przyszłości wraz z naszymi INS
Odkryj, jak dynamiczne stowarzyszenie studenckie z EPFL i SBG Systems płyną na tym samym wózku, zmierzając ku zrównoważonej przyszłości.
„Ellipse-N to jeden z elementów, na którym możemy polegać w 100% za każdym razem, gdy uruchamiamy łódź. Stanowi on rdzeń naszego oprogramowania do sterowania nawigacją i bez niego nasza łódź byłaby ślepa” | Jules Bervillé, szef działu oprogramowania elektroniki
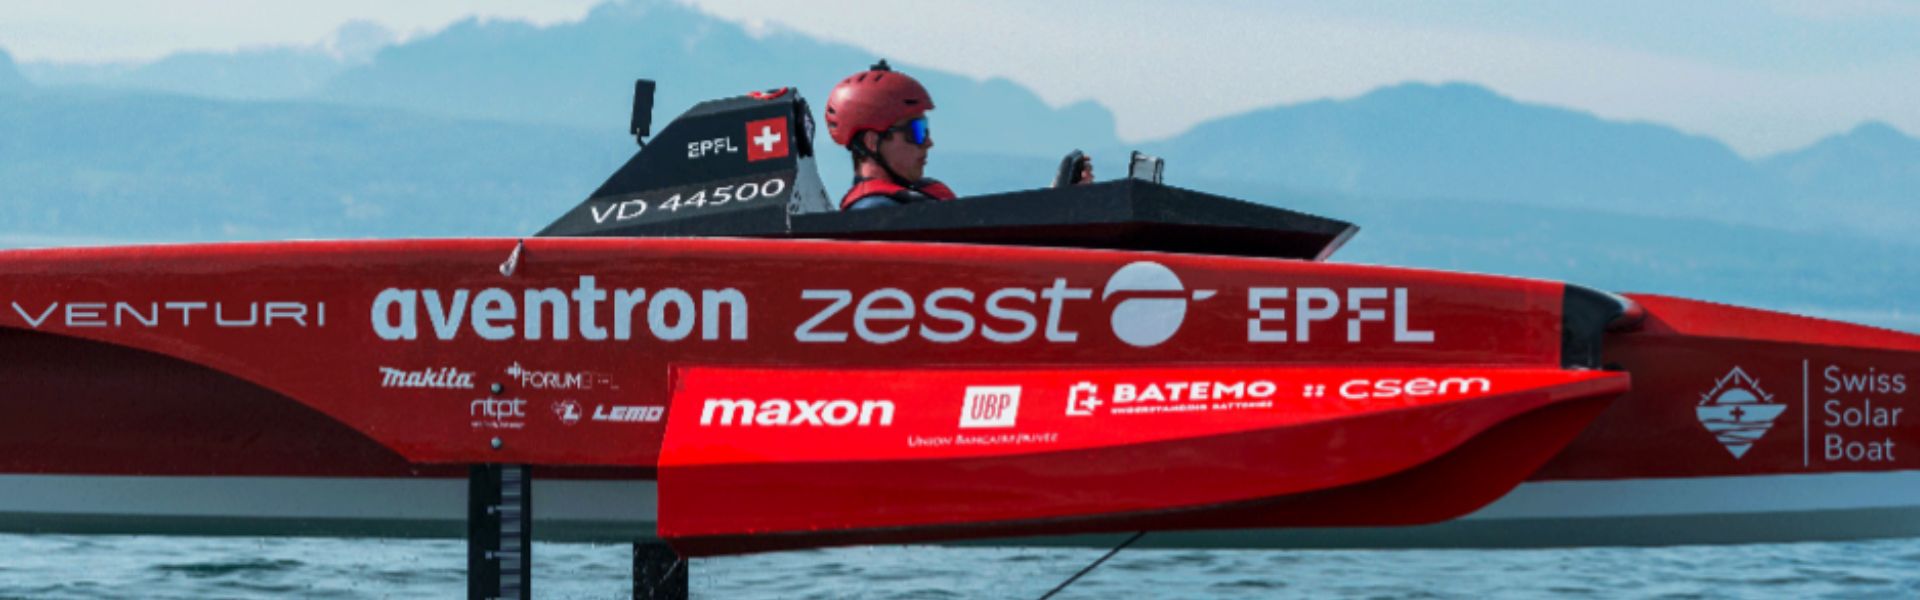
Wspieranie przyszłych inżynierów poprzez zrównoważone innowacje
Dynamiczne stowarzyszenie studenckie z École Polytechnique Fédérale de Lausanne (EPFL), prestiżowej uczelni w Szwajcarii, robi furorę w sektorze energii odnawialnej. Mając na celu transformację transportu morskiego, członkowie stowarzyszenia postanowili zbudować łodzie z poduszką powietrzną napędzane energią odnawialną i płynąć ku ekologicznej przyszłości.
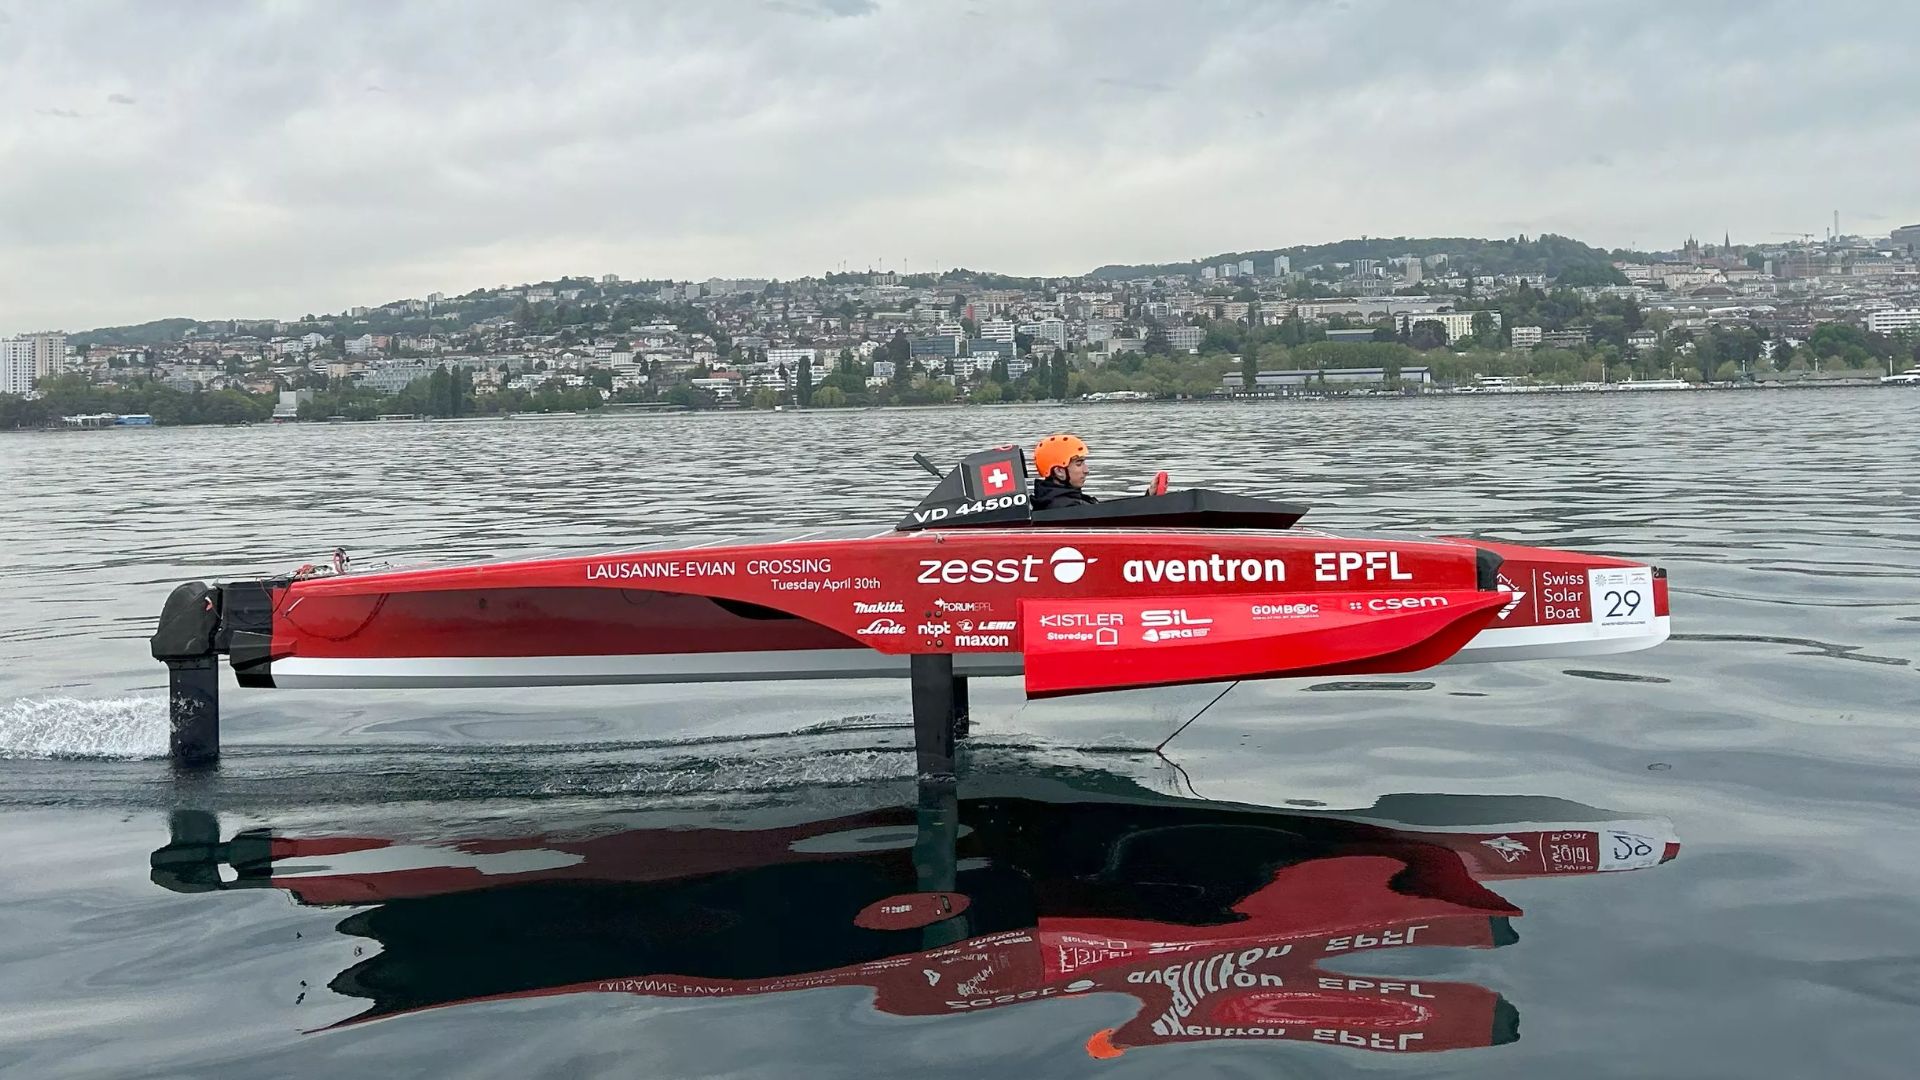
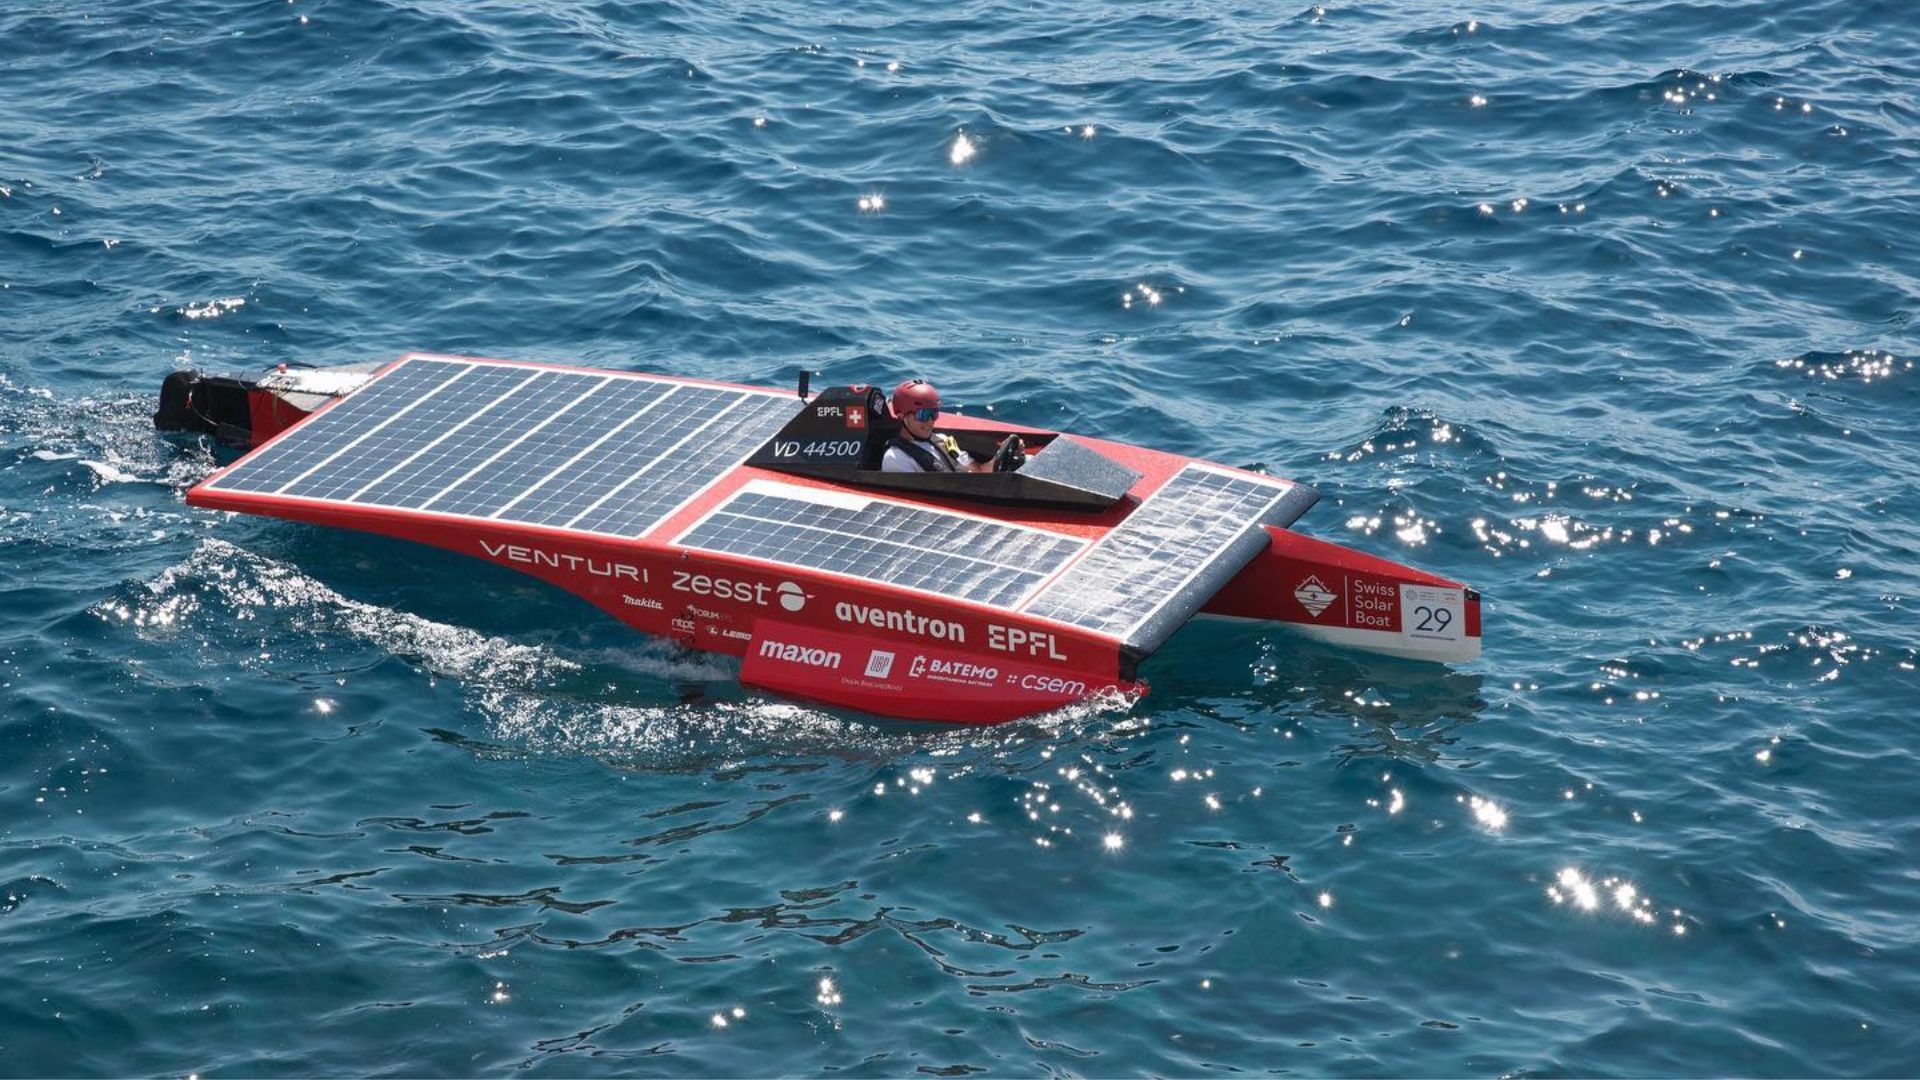
Stowarzyszenie z powodzeniem zbudowało już łódź napędzaną energią słoneczną, a obecnie pracuje nad łodzią hybrydową, wykorzystującą zarówno energię słoneczną, jak i wodór. Pierwsza łódź została zbudowana z myślą o udziale w klasie Solar w regatach Monaco Energy Boat Challenge. Stowarzyszenie brało udział w tych regatach w latach 2021 i 2022, osiągając imponujące wyniki.
Obecnie stowarzyszenie skupia się na klasie Sealab, przygotowując nową łódź napędzaną zarówno wodorem, jak i energią słoneczną.
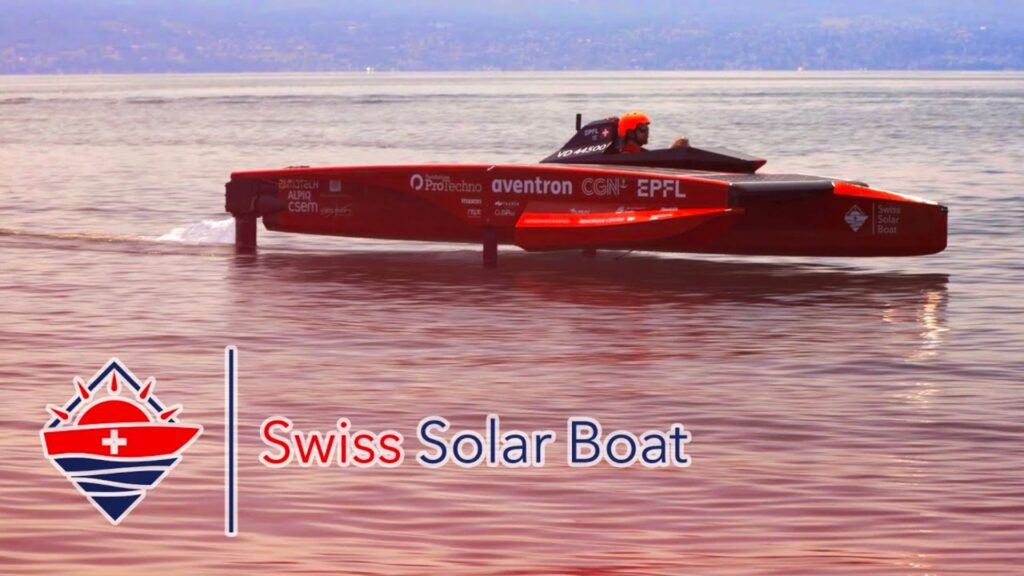
Spokojny rejs dzięki niezawodnemu IMU
Ellipse-N okazał się idealny do ich potrzeb. Dzięki zaawansowanym możliwościom IMU zapewnił dokładne pomiary orientacji i ruchu. Integracja Ellipse-N z ich oprogramowaniem sterującym lotem stała się fundamentem systemu nawigacji łodzi, gwarantując precyzyjne sterowanie i stabilność.
Komentując Ellipse-N, Jules Bervillé, szef działu oprogramowania elektronicznego, powiedział: „Ellipse-N to jeden z elementów, którym możemy zaufać w 100% za każdym razem, gdy uruchamiamy łódź. Jest on rdzeniem naszego oprogramowania sterującego lotem i bez niego nasza łódź byłaby ślepa”.
Szwajcarska łódź słoneczna – kolejny wielki krok
Kierując się pasją do zrównoważonego rozwoju i zaangażowaniem w innowacje, zespół wyobraża sobie przyszłość, w której ich łodzie będą przodować w dziedzinie transportu morskiego opartego na odnawialnych źródłach energii. Ich kolejnym celem jest rozszerzenie zakresu działań poprzez wdrożenie energii wodorowej w większych i szybszych statkach.
Krok po kroku ku zrównoważonemu rozwojowi
Partnerstwo pomiędzy grupą studentów EPFL a SBG Systems pokazuje, jak wspólna praca może tchnąć życie w nowe pomysły. Ich wspólne dążenie do doskonałości i zrównoważonego rozwoju udowadnia, że nawet niewielkie jednostki pływające mogą wywrzeć znaczący wpływ na przyszłość mórz.
Ellipse-N
Ellipse-N to kompaktowy i wydajny system nawigacji inercyjnej RTK (INS) z zintegrowanym dwupasmowym odbiornikiem GNSS obsługującym cztery konstelacje. Zapewnia on pomiar przechyłu (roll), pochylenia (pitch), kursu (heading) i kołysania (heave), a także centymetrową dokładność pozycji GNSS.
Czujnik Ellipse-N najlepiej sprawdza się w dynamicznych środowiskach i trudnych warunkach GNSS, ale może również pracować w aplikacjach o mniejszej dynamice z wykorzystaniem heading magnetycznego.

Poproś o wycenę Ellipse-N
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym są czujniki do pomiaru fal?
Czujniki pomiaru fal są niezbędnymi narzędziami do zrozumienia dynamiki oceanów oraz poprawy bezpieczeństwa i wydajności operacji morskich. Dostarczając dokładne i aktualne dane o stanie falowania, pomagają w podejmowaniu decyzji w różnych sektorach, od żeglugi i nawigacji po ochronę środowiska. Boje falowe to urządzenia pływające wyposażone w czujniki do pomiaru parametrów fal, takich jak wysokość, okres i kierunek.
Zazwyczaj wykorzystują one akcelerometry lub żyroskopy do wykrywania ruchu fal (np. okresu fali) i mogą przesyłać dane w czasie rzeczywistym do obiektów na lądzie w celu ich analizy.
Czym jest batymetria?
Batymetria to nauka zajmująca się badaniem i pomiarem głębokości oraz kształtu dna morskiego, skupiająca się przede wszystkim na sporządzaniu map dna morskiego i innych podwodnych formacji terenu. Stanowi ona podwodny odpowiednik topografii, dostarczając szczegółowych informacji na temat podwodnych cech oceanów, mórz, jezior i rzek. Batymetria odgrywa kluczową rolę w różnych dziedzinach, w tym w nawigacji, budownictwie morskim, poszukiwaniu zasobów oraz badaniach środowiskowych.
Nowoczesne techniki batymetryczne opierają się na systemach sonarowych, takich jak echosondy jednowiązkowe i wielowiązkowe, które wykorzystują fale dźwiękowe do pomiaru głębokości wody. Urządzenia te wysyłają impulsy dźwiękowe w stronę dna morskiego i rejestrują czas potrzebny na powrót echa, obliczając głębokość na podstawie prędkości dźwięku w wodzie. Echosondy wielowiązkowe pozwalają w szczególności na jednoczesne mapowanie szerokich pasów dna morskiego, zapewniając wysoce szczegółowe i dokładne odwzorowanie dna. Często w celu utworzenia dokładnych przestrzennie trójwymiarowych reprezentacji batymetrycznych dna morskiego stosuje się rozwiązanie RTK + INS solution.
Dane batymetryczne mają zasadnicze znaczenie dla tworzenia map morskich, które pomagają w bezpiecznym prowadzeniu statków poprzez identyfikację potencjalnych podwodnych zagrożeń, takich jak zanurzone skały, wraki i piaszczyste łachy. Odgrywają one również kluczową rolę w badaniach naukowych, pomagając badaczom w zrozumieniu podwodnych formacji geologicznych, prądów oceanicznych i ekosystemów morskich.
Do czego służy boja?
Boja to urządzenie pływające wykorzystywane głównie w środowisku morskim i wodnym do kilku kluczowych celów. Boje są często umieszczane w określonych miejscach w celu oznaczenia bezpiecznych szlaków, kanałów lub obszarów niebezpiecznych na akwenach. Służą one jako punkty orientacyjne dla statków i jednostek pływających, pomagając im omijać niebezpieczne miejsca, takie jak skały, płycizny czy wraki.
Służą one jako punkty kotwiczenia dla statków. Boje cumownicze umożliwiają łodziom cumowanie bez konieczności rzucania kotwicy, co może być szczególnie przydatne w obszarach, gdzie kotwiczenie jest niepraktyczne lub szkodliwe dla środowiska.
Boje pomiarowe są wyposażone w czujniki służące do pomiaru warunków środowiskowych, takich jak temperatura, wysokość fal, prędkość wiatru i ciśnienie atmosferyczne. Boje te dostarczają cennych danych wykorzystywanych w prognozowaniu pogody, badaniach klimatycznych i oceanograficznych.
Niektóre boje pełnią rolę platform służących do gromadzenia i przesyłania danych w czasie rzeczywistym z wody lub dna morskiego; są one często wykorzystywane w badaniach naukowych, monitorowaniu środowiska oraz w zastosowaniach wojskowych.
W rybołówstwie komercyjnym boje wskazują położenie pułapek lub sieci. Znajdują one również zastosowanie w akwakulturze, gdzie wyznaczają lokalizację podwodnych hodowli.
Boje mogą również wyznaczać określone obszary, takie jak strefy zakazu kotwiczenia, strefy zakazu połowów lub strefy kąpielowe, pomagając w egzekwowaniu przepisów na wodzie.
We wszystkich przypadkach boje mają kluczowe znaczenie dla zapewnienia bezpieczeństwa, ułatwiania działalności morskiej oraz wspierania badań naukowych.
Czym jest wyporność?
Wyporność to siła wywierana przez ciecz (np. wodę lub powietrze), która przeciwdziała ciężarowi obiektu zanurzonego w niej. Dzięki niej obiekty unoszą się na powierzchni lub wypływają na powierzchnię, jeśli ich gęstość jest mniejsza od gęstości cieczy. Wyporność wynika z różnicy ciśnienia wywieranego na zanurzone części obiektu — na większych głębokościach ciśnienie jest większe, co powoduje powstanie siły skierowanej do góry.
Zasada wyporu została opisana w zasadzie Archimedesa, która mówi, że siła wyporu działająca w górę na ciało jest równa ciężarowi wypartej przez nie cieczy. Jeśli siła wyporu jest większa od ciężaru ciała, ciało unosi się na powierzchni; jeśli jest mniejsza, ciało tonie. Wyporność ma zasadnicze znaczenie w wielu dziedzinach, od inżynierii morskiej (projektowanie statków i łodzi podwodnych) po działanie urządzeń pływających, takich jak boje.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
