Qinertia GNSS/INS wybrany do post-processingu morskich danych geofizycznych
Oprogramowanie GNSS/INS PPK Qinertia firmy SBG wykorzystane do postprocessingu danych INS w celu precyzyjnego pozycjonowania podczas morskich badań geofizycznych.
„Sprzęt i oprogramowanie od SBG Systems zdecydowanie spełniły nasze oczekiwania!” | Luke G., hydrograf i geolog morski w firmie Namdeb
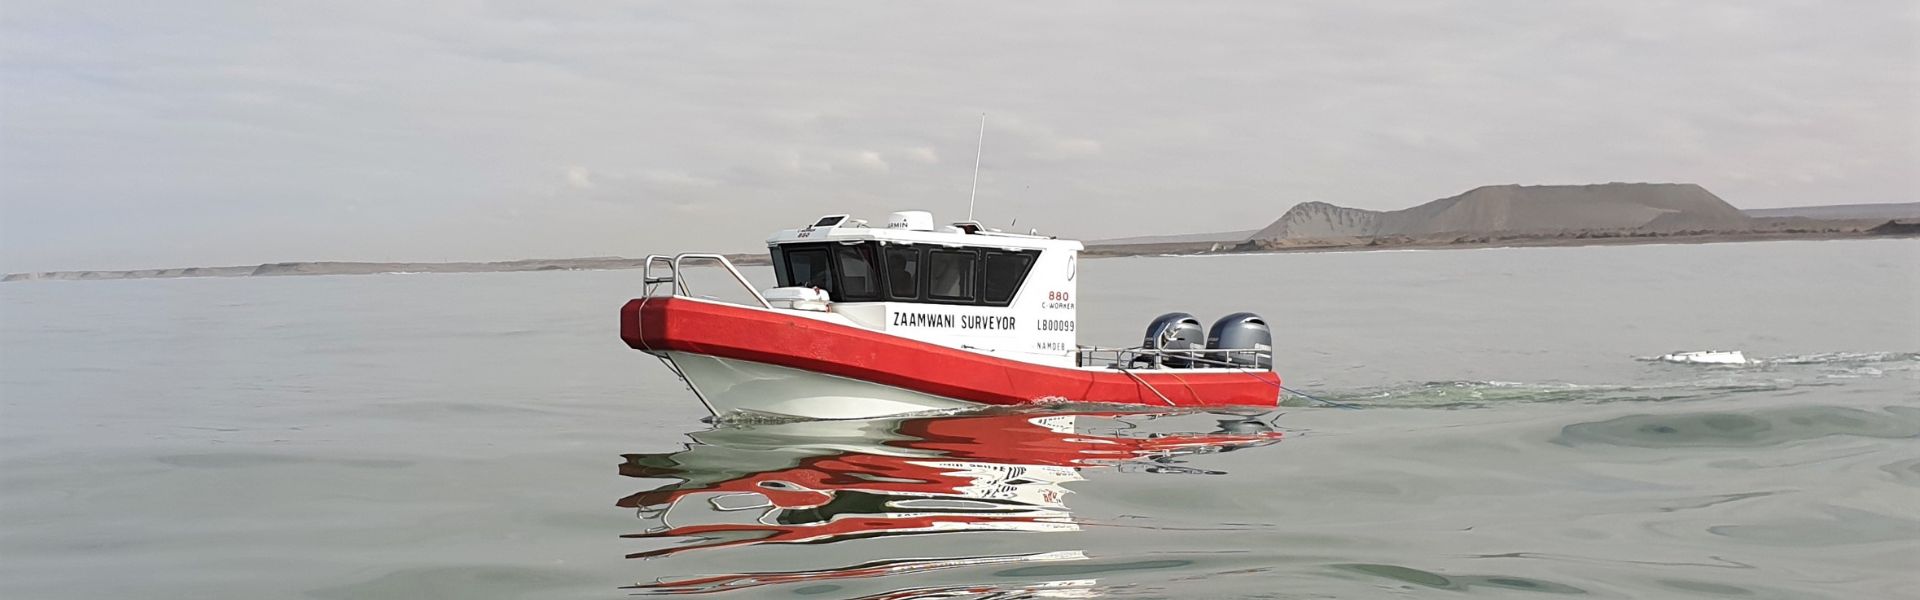
Namdeb Diamond Corporation to przedsiębiorstwo zajmujące się wydobyciem diamentów z osadów aluwialnych z siedzibą w Oranjemund w południowej Namibii. Prowadzi ono działalność w zakresie poszukiwań, wydobycia oraz rekultywacji terenów. Bogata historia firmy Namdeb sięga aż 1920 roku.
Firma stosuje szereg innowacyjnych technik wydobywczych w celu pozyskiwania diamentów z aluwialnych złóż. W ramach badań wykorzystuje szeroki wachlarz metodologii stosowanych zarówno w środowisku lądowym, jak i morskim, aby oszacować skalę działalności wydobywczej oraz prowadzić poszukiwania potencjalnych nowych miejsc wydobycia.
Solidny i ekonomiczny sprzęt
Zespół Namdeb poszukiwał modernizacji swojego starego inercyjnego systemu nawigacyjnego i stwierdził, że rozwiązanie Navsight Apogee firmy SBG ma bardzo zbliżoną specyfikację w porównaniu do ich poprzedniego sprzętu, a przy tym jest znacznie tańsze.
Nasz klient dostrzegł również w konfiguracji sprzętowej atrakcyjne funkcje ułatwiające użytkownikom początkową konfigurację. Co więcej, zauważyli, że oprogramowanie Qinertia PPK oferuje większą wartość niż ich poprzednie rozwiązanie.
Oprogramowanie SBG PPK umożliwia integrację danych innych firm i oferuje moduł fotogrametrii do precyzyjnego georeferencjonowania.
Ich główną potrzebą związanym z oprogramowaniem PPK było przetwarzanie danych INS w celu precyzyjnego pozycjonowania morskich badań geofizycznych.
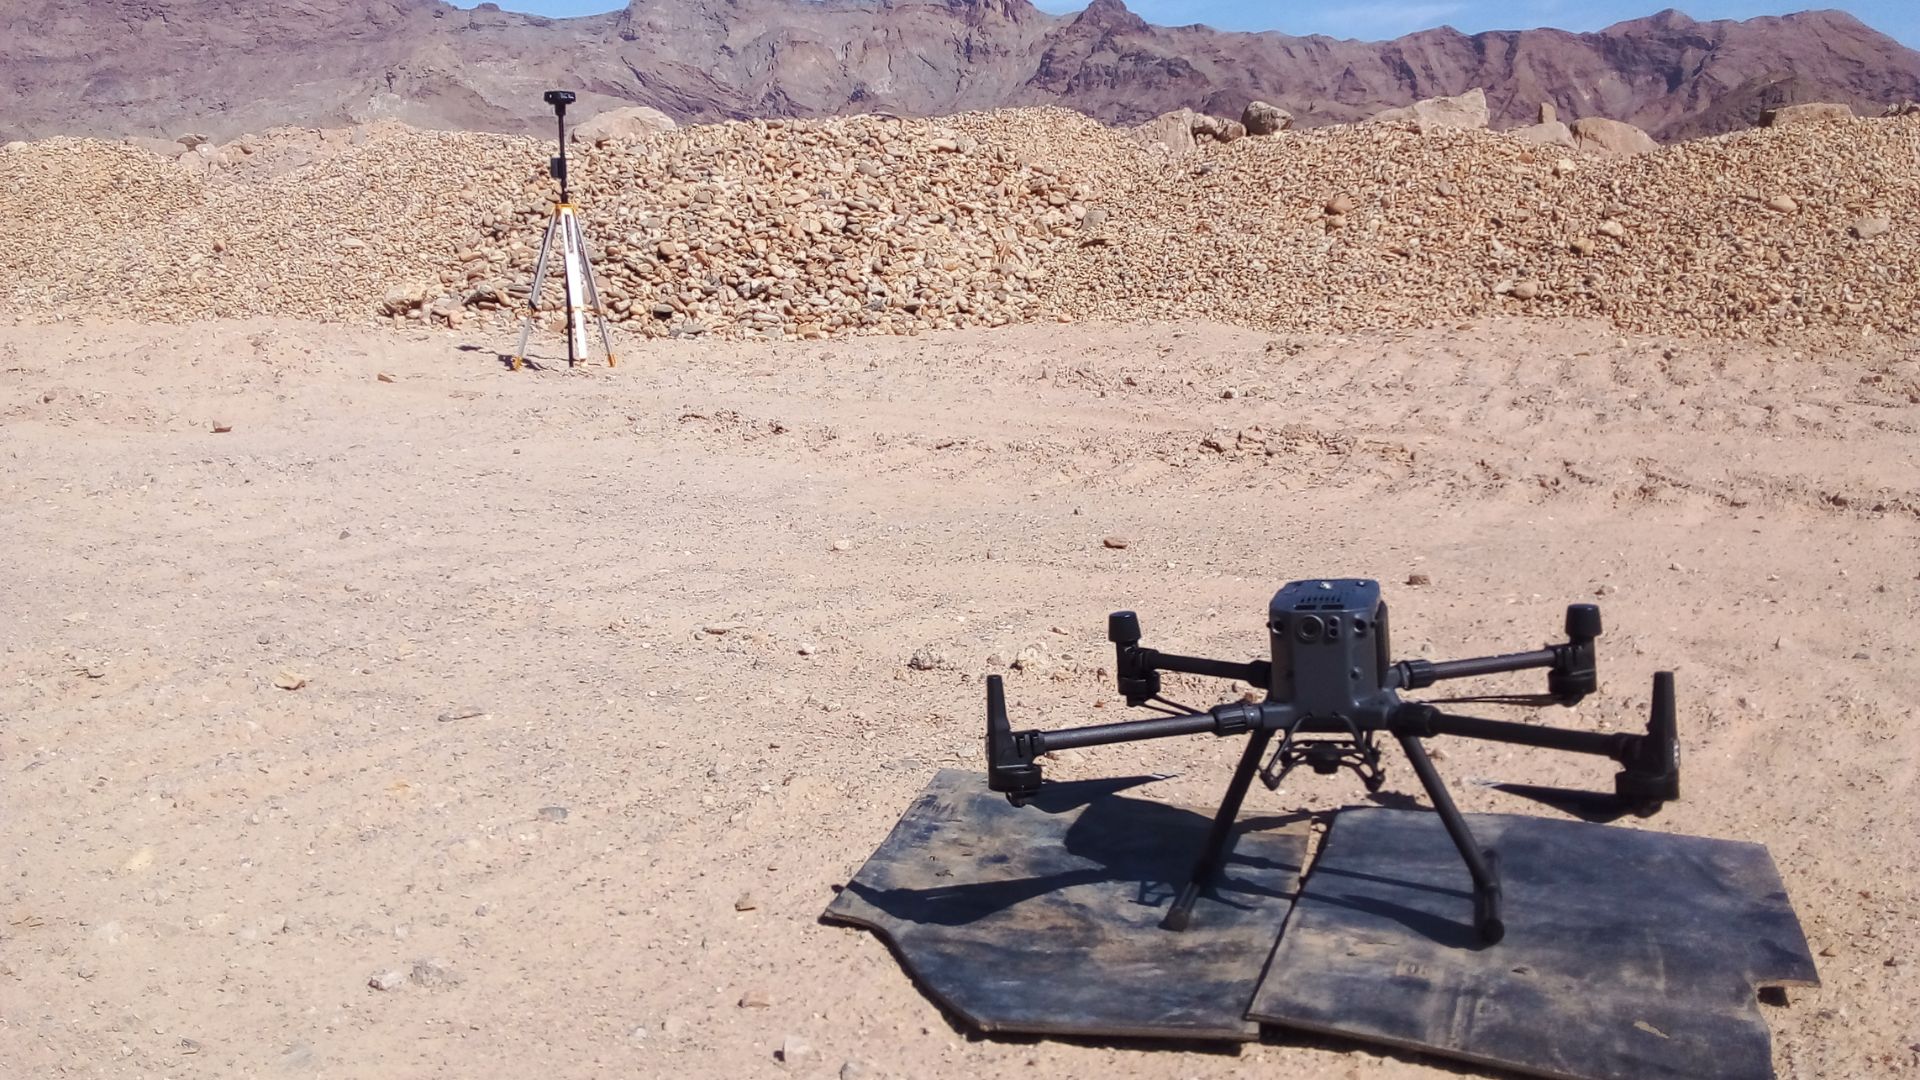
Qinertia przetwarza codzienne misje Navsight Apogee z badań MBES oraz dane PPK z odbiornika GNSS firmy Trimble. Co więcej, użytkownicy niedawno wykorzystali je do przetwarzania fotogrametrycznego za pomocą drona DJI.
Bezproblemowa integracja z Qinertia GNSS/INS
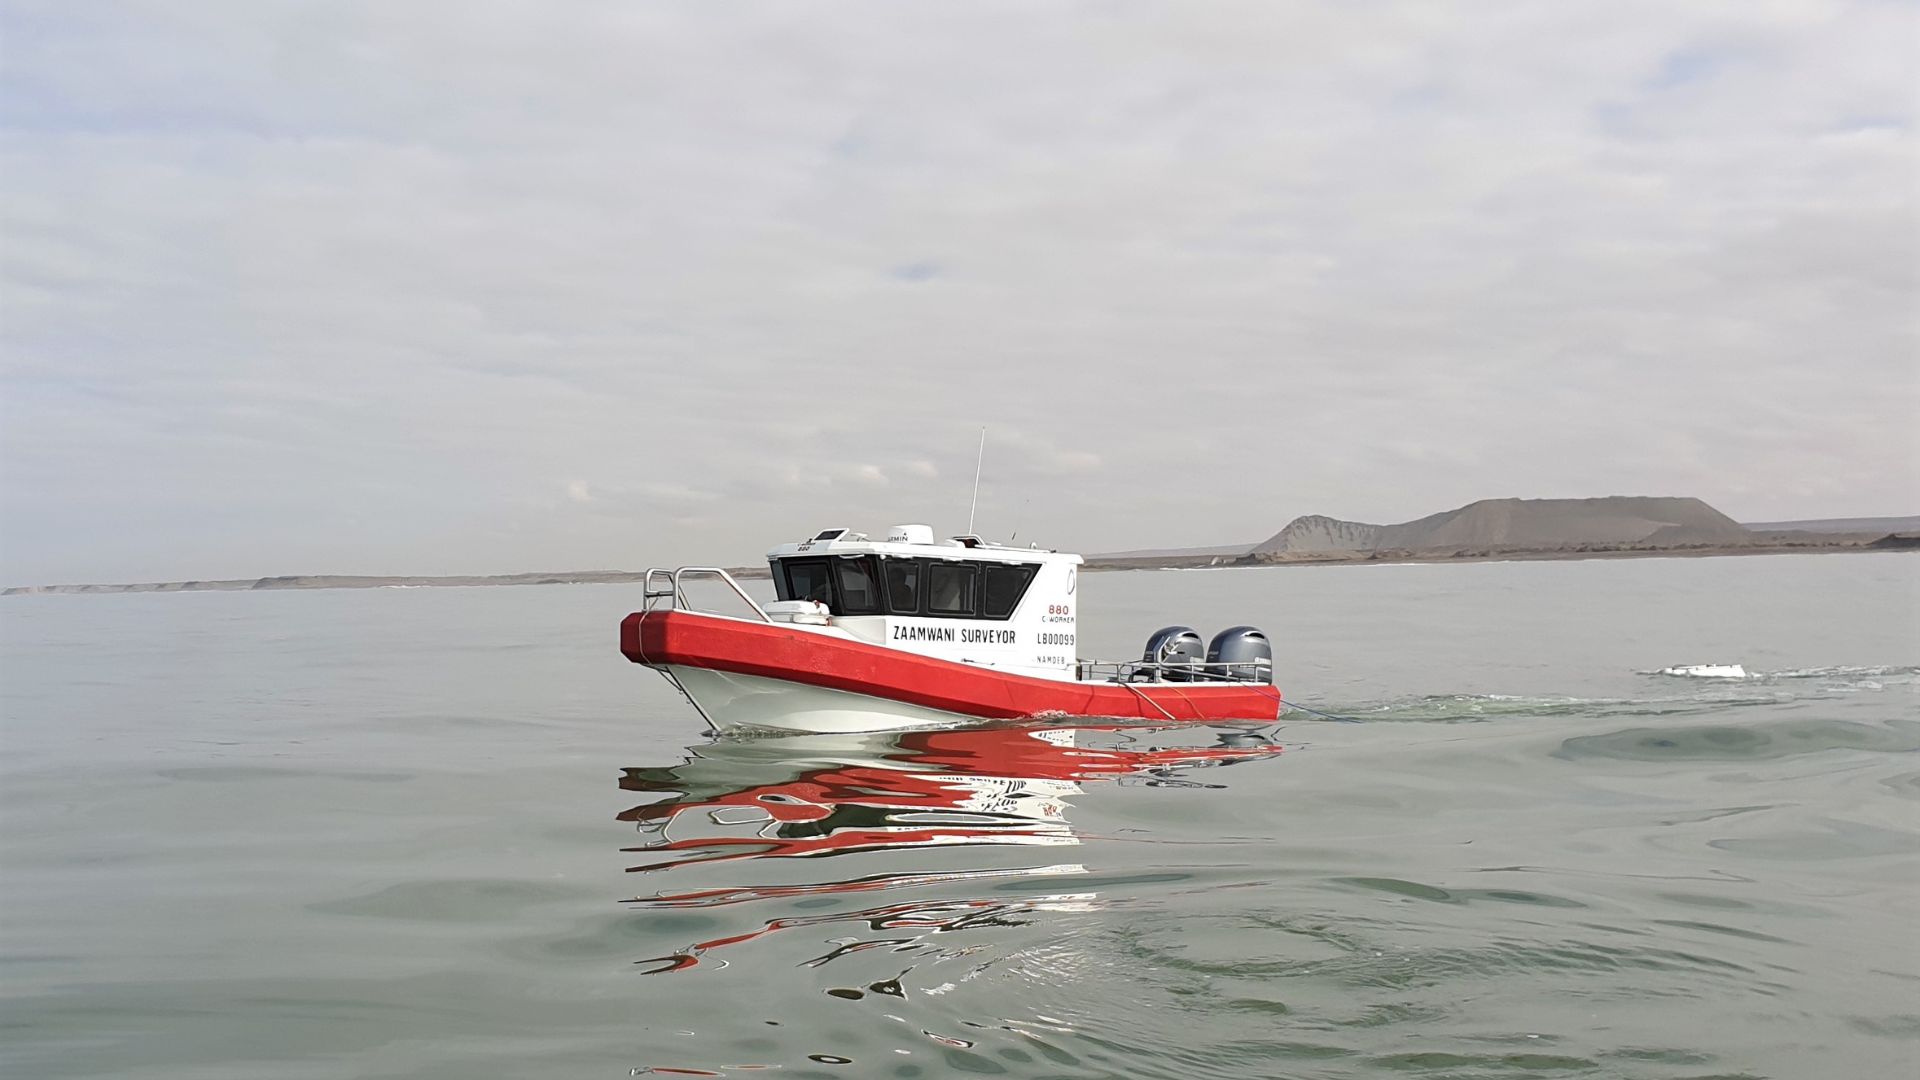
Nie napotkano większych problemów w zakresie modernizacji sprzętu. Koncepcja typu plug and play zapewnia bezproblemową integrację systemu INS na statku pomiarowym klienta.
Jeśli chodzi o oprogramowanie, firma Namdeb była szczególnie zadowolona z konfiguracji systemu oraz interfejsu graficznego Qinertia, który graficznie wspomaga użytkownika w wykrywaniu potencjalnych błędów instalacyjnych i przekłamań danych. Ponadto zespół SBG zawsze szybko reagował, zapewniając wsparcie.
O oprogramowaniu PPK i MBES
Badanie echosondą wielowiązkową (MBES) jest geofizyczną metodą badawczą, która wykorzystuje fale dźwiękowe do tworzenia map o wysokiej rozdzielczości dna morskiego i struktur podpowierzchniowych.
Są powszechnie stosowane w hydrografii i eksploracji geofizycznej do określania głębokości wody, batymetrii oraz lokalizacji cech geologicznych.
Jednakże, dokładność pomiarów MBES jest czasami ograniczona przez dokładność lub zakłócenia systemu pozycjonowania INS, używanego do zbierania danych o pozycji jednostki pływającej.
Oprogramowanie PPK rozwiązuje te problemy poprzez przetworzenie danych INS zebranych podczas misji w celu zapewnienia wysoce dokładnych pozycji statku hydrograficznego MBES.
W tym celu wykorzystują zaawansowane algorytmy do korygowania błędów w danych GNSS, takich jak opóźnienia jonosferyczne i troposferyczne, oraz do usuwania wszelkich występujących zakłóceń.
Skutkuje to uzyskaniem wysoce dokładnej i niezawodnej pozycji statku hydrograficznego, która jest następnie włączana do danych MBES w celu zwiększenia ich dokładności.
Oprogramowanie PPK GNSS+INS Qinertia
Oprogramowanie Qinertia PPK wyznacza zupełnie nowy poziom w rozwiązaniach pozycjonowania o wysokiej precyzji.
Osiągnij niezrównaną dokładność w swoich procesach roboczych poprzez przetwarzanie wstępne surowych danych o lokalizacji.
Poproś o wycenę Qinertia
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jaka jest różnica między RTK a PPK?
Real-Time Kinematic (RTK) to technika pozycjonowania, w której korekcje GNSS są przesyłane w czasie zbliżonym do rzeczywistego, zazwyczaj przy użyciu strumienia korekcyjnego w formacie RTCM. Mogą jednak pojawić się trudności w zapewnieniu prawidłowości korekt GNSS, w szczególności ich kompletności, dostępności, pokrycia i kompatybilności.
Główną zaletą technologii PPK w porównaniu z przetwarzaniem końcowym RTK jest to, że podczas przetwarzania końcowego można zoptymalizować procesy przetwarzania danych, w tym przetwarzanie do przodu i do tyłu, podczas gdy w przypadku przetwarzania w czasie rzeczywistym każda przerwa lub niezgodność w zakresie poprawek i ich transmisji prowadzi do obniżenia dokładności pozycjonowania.
Pierwszą kluczową zaletą post-processingu GNSS (PPK) w porównaniu do czasu rzeczywistego (RTK) jest to, że system używany w terenie nie musi posiadać łącza radiowego/danych do przesyłania korekt RTCM pochodzących z stacji CORS do systemu INS/GNSS.
Głównym ograniczeniem we wdrażaniu przetwarzania końcowego jest wymóg, by aplikacja końcowa oddziaływała na otoczenie. Z drugiej strony, jeśli aplikacja jest w stanie wytrzymać dodatkowy czas przetwarzania niezbędny do wygenerowania zoptymalizowanej trajektorii, znacznie poprawi to jakość danych we wszystkich dostarczanych wynikach.
Jak działa przetwarzanie do przodu i do tyłu?
Wyobraźmy sobie, że w środku pomiaru występuje 60-sekundowa przerwa w sygnale GNSS. Błąd pozycji w przetwarzaniu wprzód rośnie szybko (tempo zależy od specyfikacji IMU i innych parametrów) i osiąga maksimum pod koniec przerwy. Następnie szybko maleje. W post-procesingu zakładamy, że czas płynie wstecz i wykonujemy przetwarzanie w kolejności antychronologicznej, ponieważ równania fizyczne pozostają aktualne. W tym przetwarzaniu wstecznym błąd osiągnąłby maksimum na samym początku przerwy GNSS w sposób bardzo symetryczny do naturalnego przetwarzania wprzód.
Połączenie tych dwóch wyników obliczeń skutkuje maksymalnym błędem w okolicach środka zaniku sygnału, o znacznie mniejszej skali niż w przypadku rozwiązań obliczanych wyłącznie w przód lub wyłącznie w tył. Poczynając od produktów SBG Systems, poprawi to w szczególności rozwiązania GNSS+INS, ale na tym procesie skorzysta również przetwarzanie oparty wyłącznie na GNSS.
Jak już wspomniano, poprawkę tę można wprowadzić wyłącznie w ramach przetwarzania końcowego, ponieważ konieczne jest, aby wszystkie dane były dostępne od początku do końca, co powoduje, że ich wykorzystanie musi zostać odłożone do zakończenia badania.
Czym jest post-processing GNSS?
Post-processing GNSS (czyli PPK) to podejście polegające na przetwarzaniu surowych danych pomiarowych GNSS zarejestrowanych przez odbiornik GNSS już po zakończeniu akwizycji danych. Dane te można łączyć z innymi źródłami pomiarów GNSS, aby uzyskać najbardziej kompletną i precyzyjną trajektorię kinematiczną dla danego odbiornika GNSS, nawet w najbardziej wymagających środowiskach.
Tymi innymi źródłami mogą być lokalne stacje bazowe GNSS znajdujące się na terenie projektu pozyskiwania danych lub w jego pobliżu, albo istniejące, stale działające stacje referencyjne (CORS), zazwyczaj oferowane przez agencje rządowe i/lub komercyjnych dostawców sieci CORS.
Oprogramowanie Post-Processing Kinematic (PPK) może wykorzystywać swobodnie dostępne informacje o orbitach i zegarach satelitów GNSS, aby pomóc w dalszej poprawie dokładności. PPK umożliwia precyzyjne określenie lokalizacji lokalnej stacji bazowej GNSS w ramach absolutnego globalnego układu odniesienia współrzędnych, który jest wykorzystywany.
Oprogramowanie PPK umożliwia również przeprowadzanie złożonych transformacji między różnymi układami odniesienia współrzędnych na potrzeby projektów inżynieryjnych.
Innymi słowy, zapewnia to możliwość wprowadzania poprawek, zwiększa dokładność projektu, a nawet pozwala naprawić utratę danych lub błędy powstałe podczas pomiarów lub instalacji po zakończeniu misji.
Czym jest precyzyjne pozycjonowanie punktowe?
Precise Point Positioning (PPP) to technika nawigacji satelitarnej, która zapewnia wysoką precyzję pozycjonowania poprzez korygowanie błędów sygnału satelitarnego. W przeciwieństwie do tradycyjnych metod GNSS, które często opierają się na naziemnych stacjach referencyjnych (jak w przypadku RTK), PPP wykorzystuje globalne dane satelitarne i zaawansowane algorytmy do dostarczania dokładnych informacji o lokalizacji.
PPP działa w dowolnym miejscu na świecie bez konieczności używania lokalnych stacji referencyjnych. Dzięki temu sprawdza się w odległych lub wymagających środowiskach, gdzie brakuje naziemnej infrastruktury. Korzystając z precyzyjnych danych o orbitach satelitów i zegarach, a także korekt uwzględniających efekty atmosferyczne i wielodrogowość (multipath), PPP minimalizuje typowe błędy GNSS i pozwala osiągnąć dokładność rzędu centymetrów.
Podczas gdy PPP może być wykorzystywane do pozycjonowania po przetworzeniu, które polega na analizie zebranych danych po fakcie, może również dostarczać rozwiązania do pozycjonowania w czasie rzeczywistym. PPP w czasie rzeczywistym (RTPPP) jest coraz szerzej dostępne, umożliwiając użytkownikom otrzymywanie poprawek i określanie swojej pozycji w czasie rzeczywistym.
