Roboty zgarniają nagrody dzięki naszym czujnikom
„Produkty SBG Systems są najwyższej klasy i zapewniają całą dokładność i precyzję, jakiej potrzebujemy. Co ważne, dokumentacja i wsparcie stoją na najwyższym poziomie, co jest szczególnie korzystne dla studentów takich jak my. Chcemy w tym miejscu podziękować panu Jérémy'emu Colombelowi i panu Nicolasowi Michelom z Singapuru, którzy okazali się dla nas niezwykle pomocni.” | Isabella Lu, inżynier elektryk, zespół Bumblebee
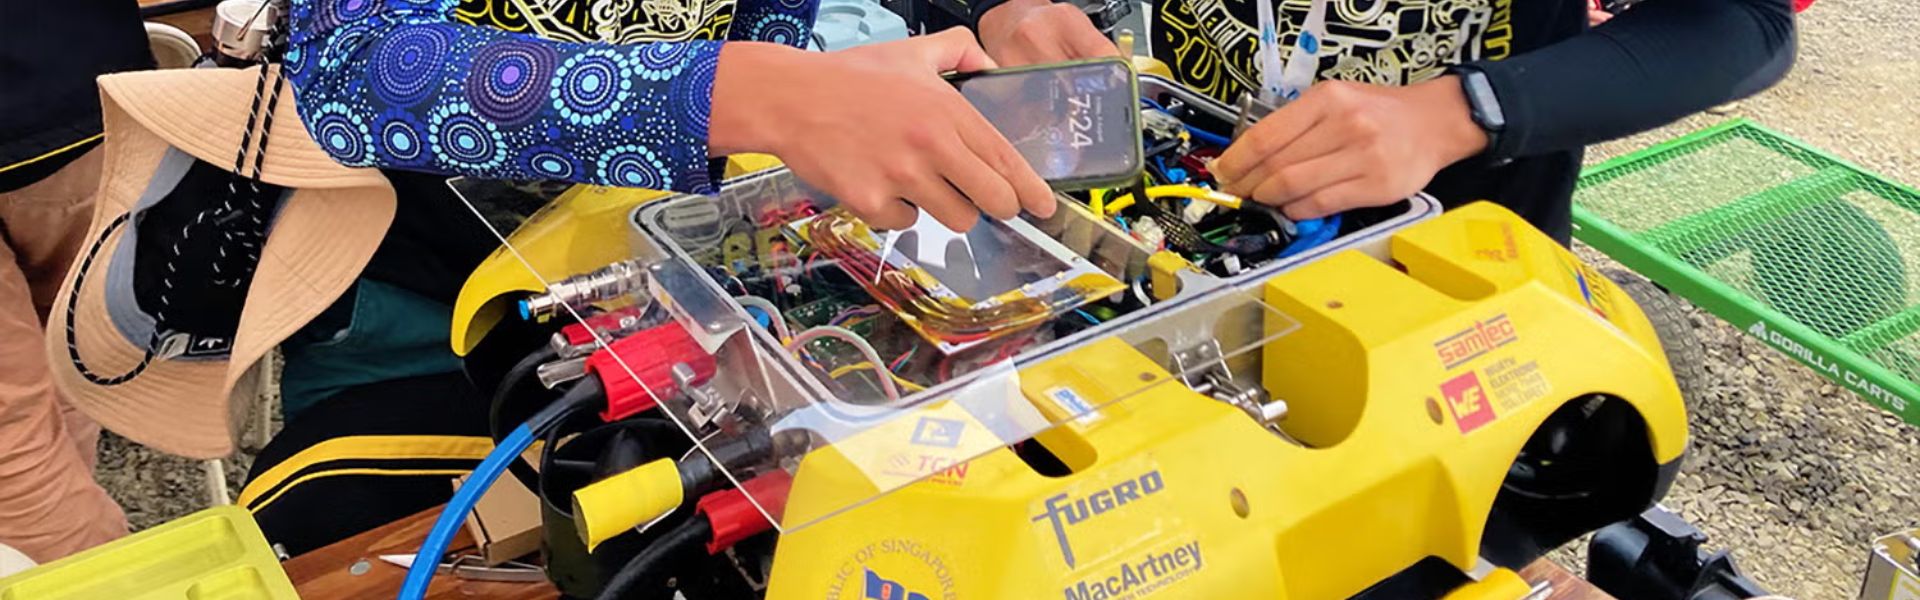
Zespół „ Bumblebee ” skupia innowacyjnych studentów z wydziałów CDE, SoC oraz Szkoły Biznesu NUS przy Narodowym Uniwersytecie Singapuru. Ponadto członkowie zespołu dążą do stworzenia autonomicznych systemów przyszłości. Zespół ten projektuje i buduje pojazdy morskie, które poruszają się zarówno pod wodą, jak i na powierzchni. Co więcej, skupia się on na rozwijaniu autonomii w trudnych środowiskach morskich.
Wreszcie, studenci kierunków inżynierii mechanicznej, elektrycznej i informatycznej oraz informatyki i biznesu wnoszą do zespołu różnorodną wiedzę specjalistyczną.
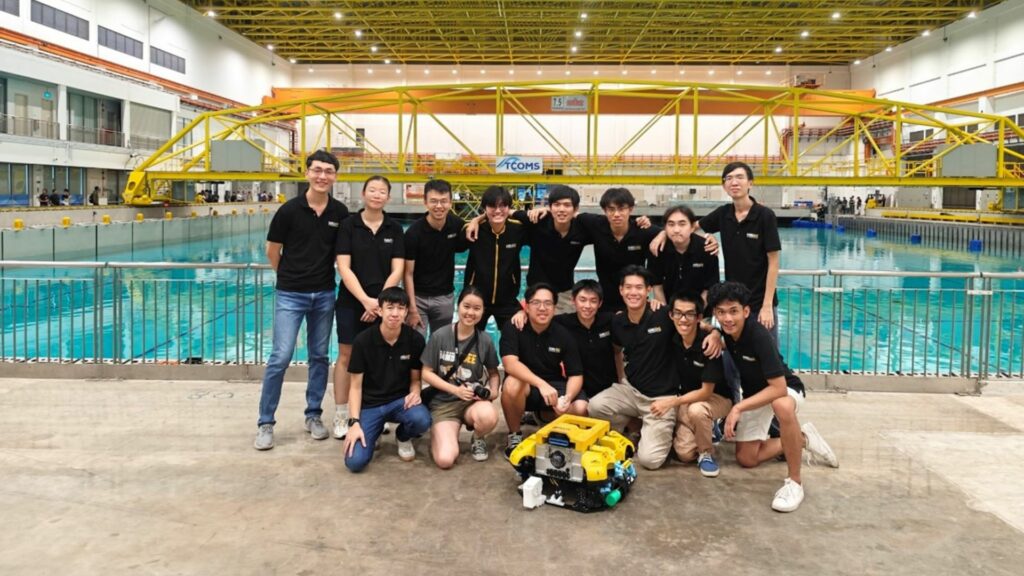
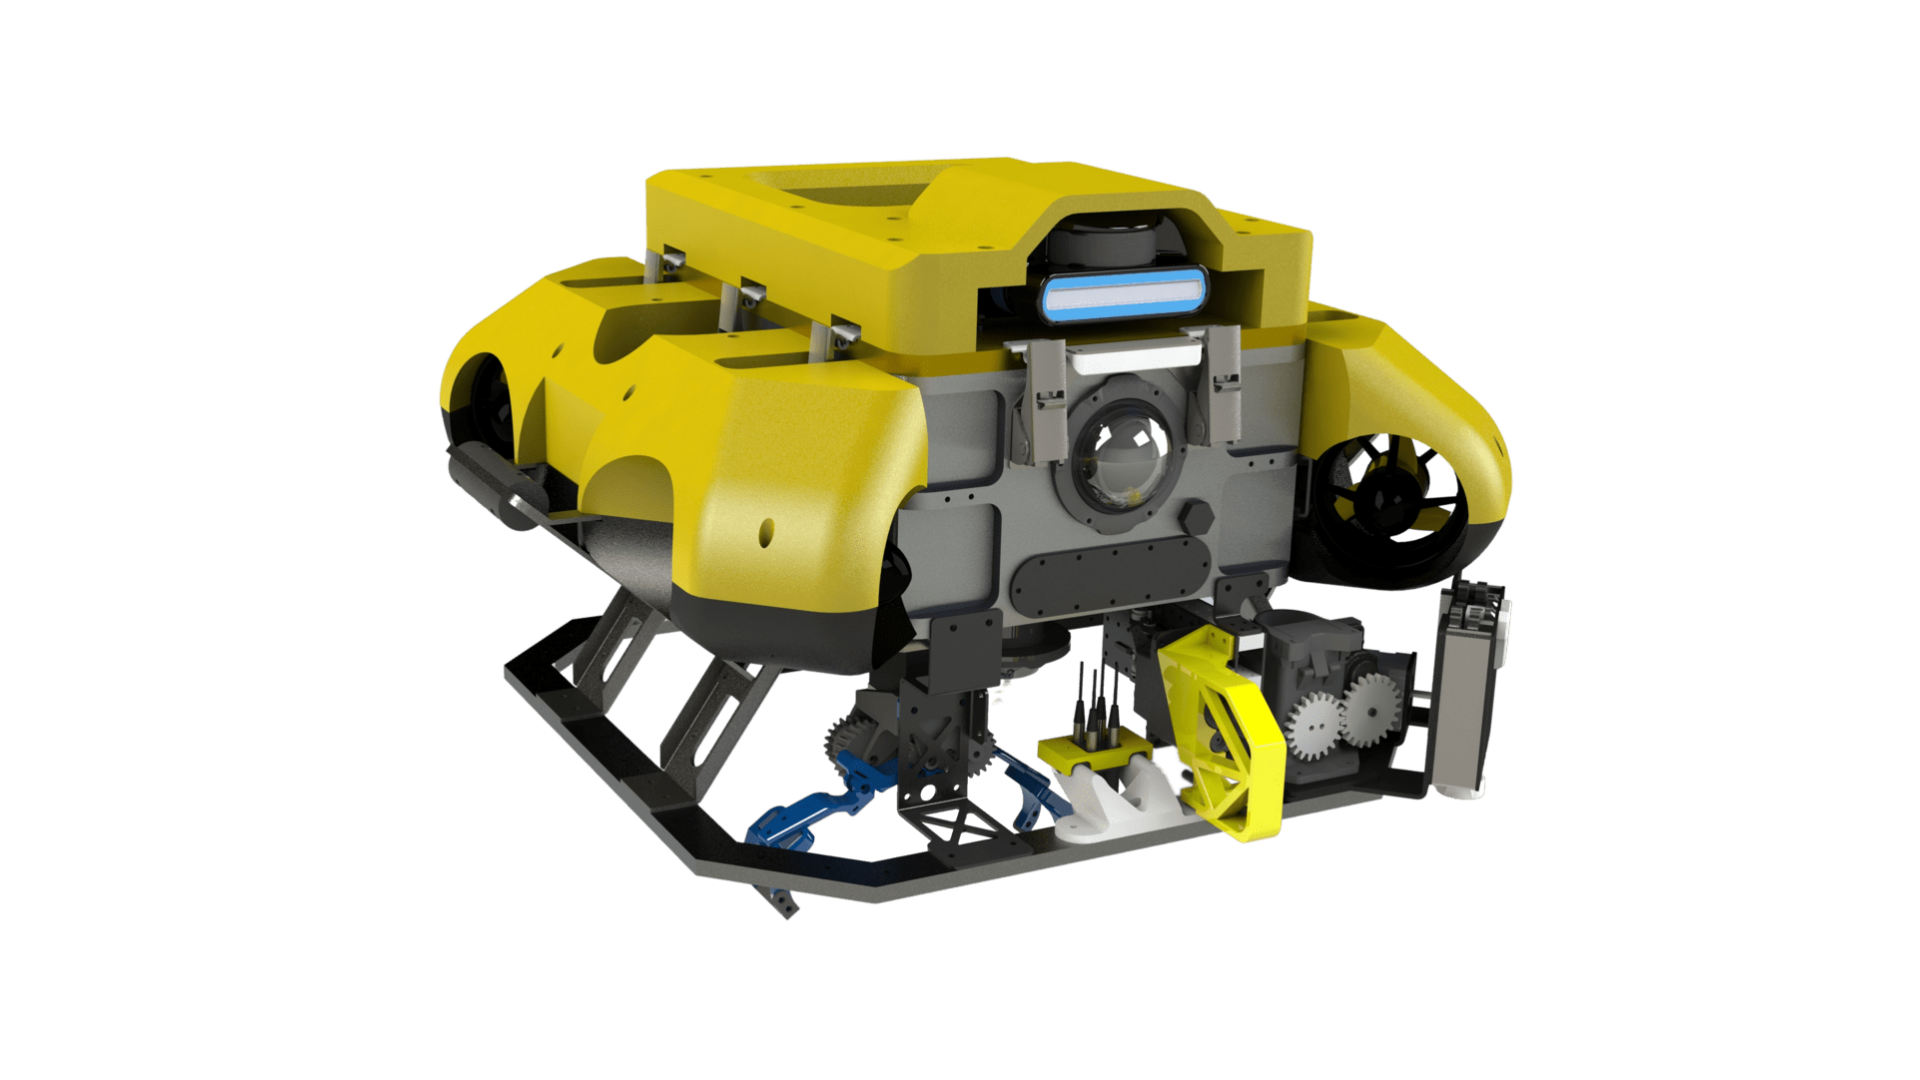
Obecny system Team Bumblebee składa się z trzech pojazdów autonomicznych: BBAUV4.1 (Autonomiczny Pojazd Podwodny), ASV 3.0 (Autonomiczna Jednostka Nawodna) oraz Jellyfish (Bezzałogowy Statek Powietrzny).
Pojazdy te osiągnęły niezwykłe sukcesy w międzynarodowych konkursach, takich jak RoboSub Challenge i RobotX.
Potrzeba dokładnych i niezawodnych INS
Zespół Bumblebee potrzebował charakteryzującego się wysoką precyzją, wytrzymałością i niskim opóźnieniem IMU z modułem GPS, aby osiągnąć precyzyjną lokalizację i nawigację w środowisku morskim. Ich główne wymagania obejmowały:
- Dokładność Roll & Pitch poniżej 1 stopnia.
- Zgodność z systemem Ubuntu, najlepiej z sterownikiem ROS lub łatwo dostępnym sterownikiem innej firmy.
- Odpowiednie wbudowane ekranowanie magnetyczne zapobiegające zakłóceniom.
- Solidne i standardowe złącza.
- Obsługa pozycjonowania RTK (Real-Time Kinematic).
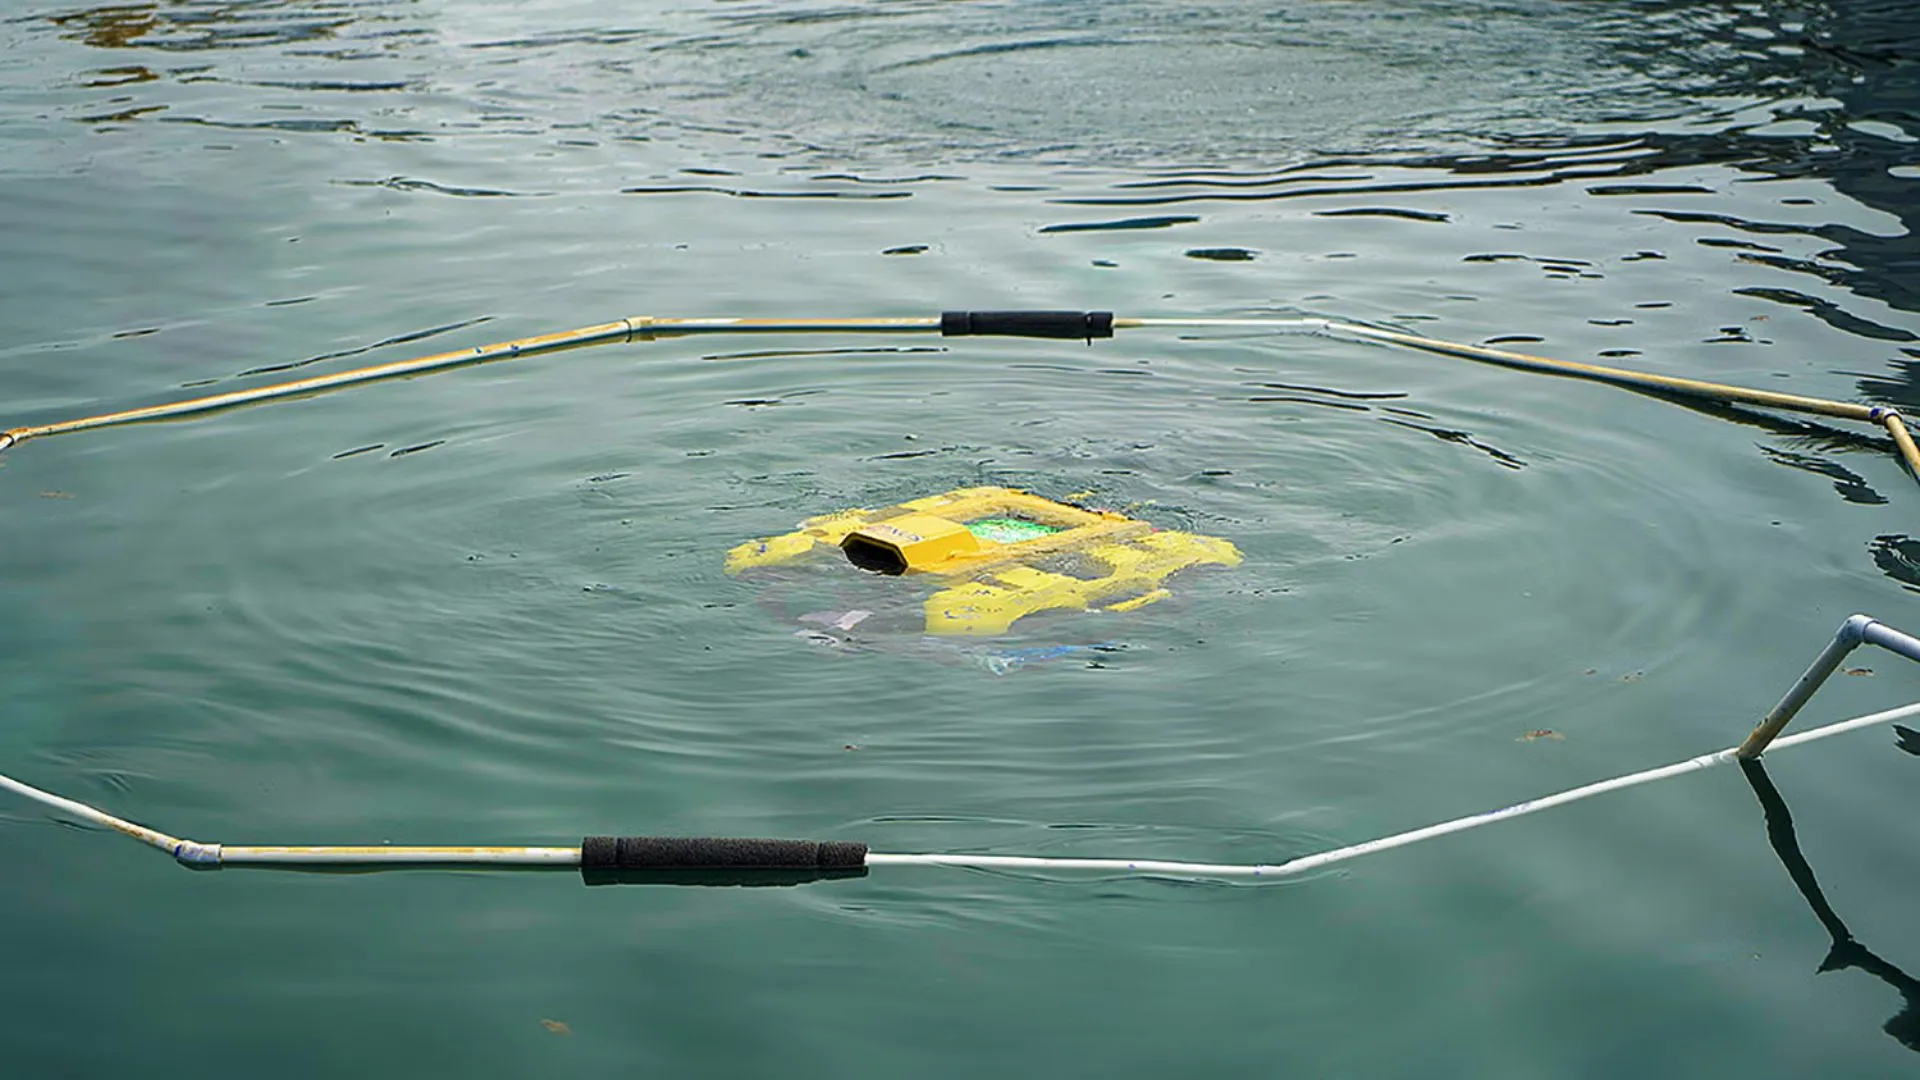
Czujniki te zostałyby zamontowane na zmodyfikowanej platformie WAM-V, wykorzystywanej do autonomicznych misji w środowisku morskim, umożliwiając nawigację, omijanie przeszkód, wykrywanie obiektów oraz planowanie misji.
Dlaczego zespół Bumblebee wybrał SBG Systems?
Zespół Bumblebee przeprowadził szczegółową ocenę różnych dostawców IMU. W rzeczywistości zdecydowali się na współpracę z SBG Systems z kilku kluczowych powodów:
1 – Obudowa odporna na warunki atmosferyczne: czujniki SBG Systems były wyposażone w obudowy o stopniu ochrony IP-68, co czyni je odpowiednimi do zastosowań morskich.
2 – Wiarygodność producenta: reputacja SBG Systems w dziedzinie czujników inercjalnych i systemów nawigacji odegrała istotną rolę w ich decyzji.
3 – Postęp techniczny: czujnik Ellipse-D od SBG Systems oferował zaawansowane funkcje, w tym dwuantenowy odbiornik GPS i ulepszone dane kursowe, co ograniczyło potrzebę kalibracji magnetometru.
4 – Wsparcie ekspertów: zespół Bumblebee otrzymał cenne porady techniczne od ekspertów, którzy byli stale do dyspozycji i służyli pomocą.
Precyzyjne ustawienie i solidne podparcie
Po zintegrowaniu Ellipse-D od SBG Systems ze swoimi systemami, zespół Bumblebee zauważył znaczące ulepszenia:
- Dwuantenowy GNSS: Zastosowanie dwuantenowego GNSS wyeliminowało wpływ zakłóceń magnetycznych, zapewniając dokładne dane dotyczące orientacji oraz absolutne odczyty kąta odchylenia (yaw), które są kluczowe dla nawigacji nad akwenami wodnymi.
- Kalibracja żyroskopu: Zespół otrzymał wsparcie od inżynierów SBG Systems w celu rozwiązania problemów z błędem żyroskopu i zapewnienia stabilnej wydajności.
Idealne dopasowanie
Ellipse-D idealnie wpisał się w ograniczenia aplikacji ASV zespołu Bumblebee, zapewniając wymaganą dokładność, niezawodność i łatwość integracji.
Zespół Bumblebee docenił kilka zalet korzystania z produktów SBG Systems:
✦ Szybkie wsparcie: Zespół wsparcia zapewniał pomoc w odpowiednim czasie, gdy była ona potrzebna.
✦ Szczegółowa dokumentacja: Dostępne były kompleksowe karty katalogowe i przewodniki aplikacyjne, ułatwiające integrację i rozwiązywanie problemów.
✦ Łatwość integracji: Czujniki SBG Systems zostały zaprojektowane z otworami montażowymi i łącznością USB typu plug-and-play, co upraszcza integrację.
✦ Atrakcyjne ceny: Kosztowo efektywne ceny były korzystne dla projektu realizowanego przez studentów.
✦ Wodoodporna i trwała obudowa: Odporne na warunki atmosferyczne obudowy czujników SBG Systems przyczyniły się do ich trwałości w środowisku morskim.
Trzy rzeczy, za które zespół Bumblebee nas ceni
1 – Szczerość i zaangażowanie: SBG Systems wykazał niezwykłe zaangażowanie we wspieranie zespołu Bumblebee wykraczające poza typową relację dostawca-klient, robiąc wszystko, co w jego mocy, aby pomóc w odniesieniu sukcesu przez zespół.
2 – Pasja i oddanie inżynierów: Pasja i wiedza inżynierów wsparcia SBG Systems współgrały z miłością zespołu Bumblebee do robotyki i technologii.
3 – Obfita dokumentacja i wsparcie: Obszerna dokumentacja i wsparcie, wraz z pomocą zespołu sprzedaży, sprawiły, że proces integracji był płynniejszy dla zespołu studenckiego.
Bumblebee Niedawno wzięli udział w konkursie Maritime Robosub Challenge 2023, który odbył się w ośrodku US Naval Transdec w San Diego w Kalifornii, z udziałem łącznie 35 drużyn z 5 krajów. Zdobyli tytuł mistrzów, a ponadto osiągnęli inne sukcesy wymienione poniżej. Nagrody
RoboSub 2023:
- 1. miejsce w konkursie „Autonomy Challenge”
- Ocena systemu – 1. miejsce
- Strona internetowa, która zajęła pierwsze miejsce
- Dokumentacja projektowa – 2. miejsce
SBG Systems składa zindywidualizowane życzenia zespołowi Bumblebee w związku ze wszystkimi ich przyszłymi przedsięwzięciami.
Ellipse-D
Ellipse-D to inercjalny system nawigacyjny integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geodezyjnych, może łączyć dane z licznika impulsów (Pulse) lub CAN OBDII w celu zwiększenia dokładności nawigacji inercyjnej.

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym jest inercyjny system nawigacji USV?
Inercyjny system nawigacji dla bezzałogowej jednostki pływającej (USV) ma kluczowe znaczenie dla precyzyjnej nawigacji i sterowania, zwłaszcza gdy GNSS jest niedostępny. Czujniki inercyjne śledzą ruch i orientację, umożliwiając skuteczna nawigację w trudnych warunkach.
Inercyjne systemy nawigacyjne (INS) integrują dane z IMU z innymi systemami, takimi jak GNSS lub Doppler Velocity Logs, w celu zwiększenia dokładności. Wykorzystują również algorytmy nawigacyjne, takie jak filtr Kalmana, do obliczania pozycji i prędkości.
Czujniki inercyjne wspierają działanie autonomiczne, dostarczając dokładne dane o kursie i pozycji do różnych zastosowań. Zapewniają skuteczną pracę w warunkach braku sygnału GNSS oraz pozwalają na regulacje w czasie rzeczywistym w celu zwiększenia manewrowości.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
