


Apogee-D Rozwiązanie INS GNSS do zastosowań wymagających wysokiej dokładności
Apogee-D to część serii Apogee obejmującą wysokowydajne systemy inercyjne oparte na technologii MEMS, które oferują wyjątkowe możliwości w zakresie orientacji i nawigacji w kompaktowej oraz ekonomicznej obudowie.
To wszechstronne rozwiązanie typu INS wspomagane systemem GNSS jest wyposażone w odbiornik GNSS gotowy do obsługi technologii RTK i PPP, co czyni je idealnym do zastosowań, w których przestrzeń jest mocno ograniczona, ale wysoka wydajność ma kluczowe znaczenie.
Apogee-D to niezwykle uniwersalny system nawigacji inercyjnej, który może pracować w trybie jedno- lub dwuantenowym GNSS, zapewniając elastyczność niezbędną do spełnienia różnorodnych wymagań operacyjnych.
Dane techniczne
Wydajność ruchu i nawigacji
1.0 m Pojedynczy punkt położenia pionowego
1.0 m Pozycja pozioma RTK
0,01 m + 0,5 ppm Pozycja pionowa RTK
0,015 m + 1 ppm Pozycja pozioma PPK
0,01 m + 0,5 ppm * Pozycja pionowa PPK
0,015 m + 1 ppm * Pojedynczy punkt roll/pitch
0.01 ° Roll/Pitch RTK
0.008 ° Roll/pitch PPK
0,005° * Pojedynczy punkt heading
0.03 ° Heading RTK
0.02 ° Heading PPK
0,01° *
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % pęcznienia Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja Dokładność pomiaru opóźnionego ruchu pionowego
2 cm lub 2 % Okres fali opóźnionego falowania
od 0 do 40 s
Profile ruchu
Statki powierzchniowe, pojazdy podwodne, badania morskie, środowisko morskie i ekstremalne warunki morskie Powietrze
Samoloty, helikoptery, statki powietrzne, bezzałogowe statki powietrzne (UAV) Teren
Samochód, motoryzacja, pociąg/kolej, ciężarówka, pojazdy dwukołowe, ciężki sprzęt, pieszy, plecak, terenowy
Wydajność GNSS
Wewnętrzna podwójna antena geodezyjna Pasmo częstotliwości
Wszystkie zespoły Funkcje GNSS
SBAS, SP, RTK, PPK, Marinestar, CLAS Sygnały GPS
L1 C/1, L2, L2C, L5 Sygnały Galileo
E1, E5a, E5b, AltBOC, E6 * Sygnały GLONASS
L1 C/A, L2 C/A, L2P, L3 Sygnały Beidou
B1I, B1C, B2a, B2I, B3I Inne sygnały
QZSS, Navic, pasmo L * Czas do pierwszego ustalenia pozycji GNSS (TTFF)
< 45s Zakłócanie i fałszowanie
Zaawansowane środki ograniczające i wskaźniki, OSNMA
Specyfikacje środowiskowe i zakres pracy
IP-68 Temperatura pracy
od -40 °C do 71 °C Wibracje
3 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,3 ms MTBF (obliczony)
50 000 godzin Zgodność z
MIL-STD-810, EN 60945
Interfejsy
GNSS, RTCM, odometr, DVL Protokoły output
NMEA, Binary sbgECom, TSS, Simrad, Dolog Protokoły Input
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datalogger
8 GB lub 48 godzin przy częstotliwości 200 Hz Output rate
Do 200 Hz Ethernet
Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API Porty szeregowe
RS-232/422 do 921 kbps: 2 wyjścia / 4 wejścia CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz, wirtualny licznik przebiegu – 2 wyjścia Synchronizacja WEJŚCIE
PPS, licznik przebiegu, sygnał zdarzeniowy do 1 kHz – 5 wejść
Specyfikacje mechaniczne i elektryczne
12 VDC Pobór mocy
< 5 W Single antenna | < 6 W Dual antenna Moc anteny
5 VDC - maks. 150 mA na antenę | Zysk: 17 - 50 dB Masa (g)
< 900 g Wymiary (dł. x szer. x wys.)
130 mm × 100 mm × 75 mm
Specyfikacje czasowe
< 200 ns Dokładność PTP
< 1 µs Dokładność PPS
< 1 µs (jitter < 1 µs) Odchylenie przy nawigacji zliczeniowej
1 ppm
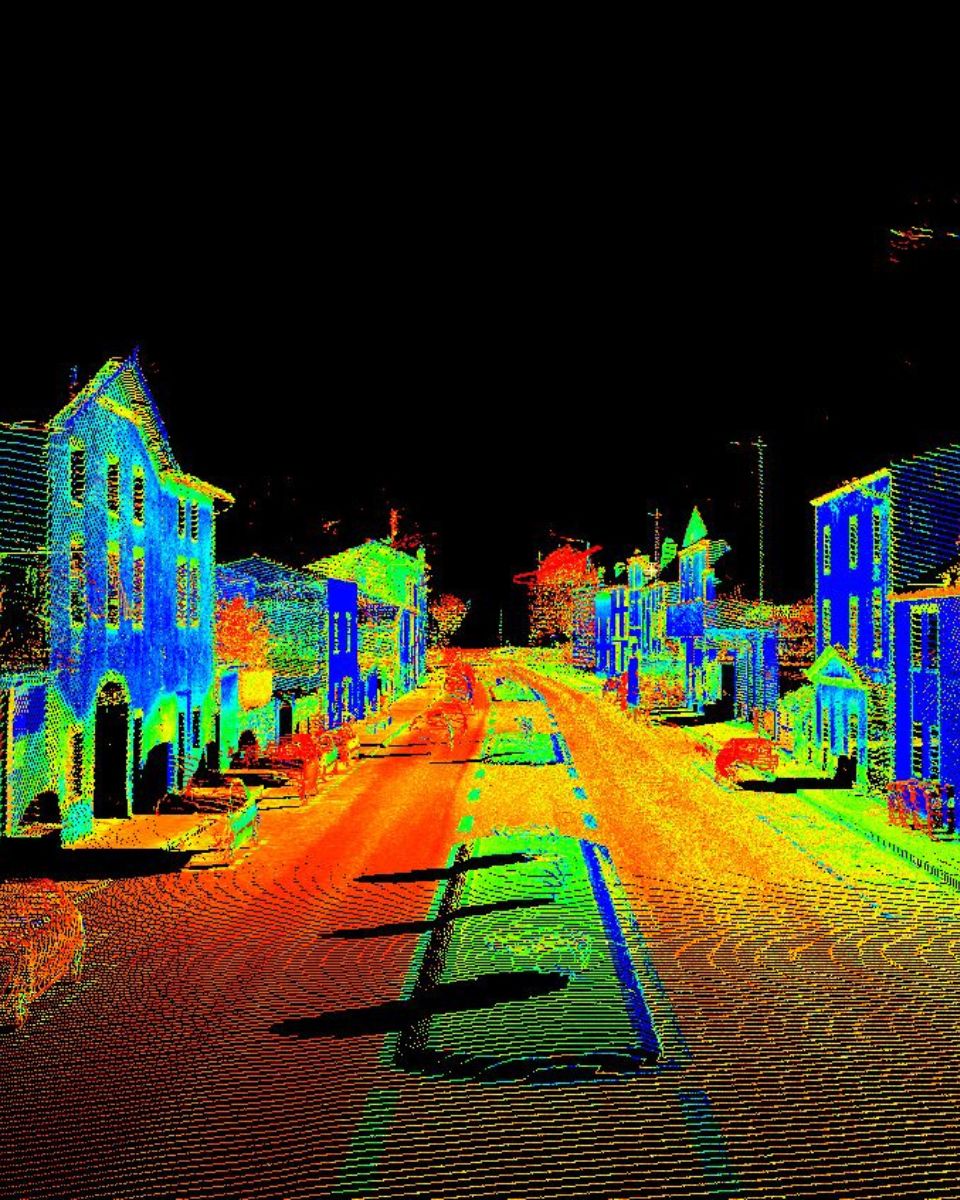
Zastosowania Apogee-D
Apogee-D to rozwiązanie wspomagane systemem GNSS z dwiema antenami, zaprojektowane tak, aby spełniać najwyższe standardy precyzji i niezawodności w szerokim zakresie zastosowań. Łącząc zaawansowane sensory inercyjne MEMS z technologią GNSS, zapewnia niezwykle dokładne dane o pozycji, orientacji i prędkości nawet w najbardziej wymagających środowiskach. Jest to idealny wybór do zastosowań wymagających milimetrowej dokładności i odporności, oferujący wyjątkową wydajność na lądzie, w powietrzu i na wodzie, co czyni go niezastąpionym w projektach o znaczeniu krytycznym.
W pojazdach autonomicznych i systemach zarządzania polem walki Apogee-D umożliwia precyzyjną nawigację oraz świadomość sytuacyjną, które są kluczowe zarówno dla podejmowania decyzji strategicznych, jak i w czasie rzeczywistym. W mapowaniu mobilnym i pomiarach geodezyjnych jego zdolności do precyzyjnego pozycjonowania wspierają bezproblemowe pozyskiwanie danych, co ma kluczowe znaczenie przy tworzeniu map i modeli o wysokiej rozdzielczości. Wysoka częstotliwość przesyłania danych przez system oraz jego odporność na zakłócenia GNSS sprawiają, że doskonale sprawdza się on również w bezzałogowych statkach powietrznych (UAV), nawigacji lotniczej i operacjach morskich, gdzie niezawodna orientacja i stabilizacja są kwestią priorytetową. Kompatybilny z PointPerfect.
Odkryj możliwości Apogee-D, aby zwiększyć potencjał swoich aplikacji w różnorodnych i wymagających branżach.
Karta katalogowa Apogee-D
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Apogee-D z innymi produktami
Odkryj, jak Apogee-D wyróżnia się na tle naszych najnowocześniejszych czujników inercyjnych, zaprojektowana specjalnie do nawigacji, śledzenia ruchu i precyzyjnego pomiaru kołysania.
-

Apogee-D
- Pozycja pozioma RTK
- 0,01 + 0,5 ppm
- Roll/Pitch RTK
- 0.008 °
- Heading RTK
- 0.02 °
- Odbiornik GNSS
- Wewnętrzna podwójna antena geodezyjna
- Masa (g)
- < 900 g
- Wymiary (dł. x szer. x wys.)
- 130 × 100 × 75 mm
-
- Pozycja pozioma RTK
- 0,01 + 0,5 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.05 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Masa (g)
- 165 g
- Wymiary (dł. x szer. x wys.)
- 42 × 57 × 60 mm
-
- Pozycja pozioma RTK
- 0,01 + 0,5 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.04 °
- Odbiornik GNSS
- Wewnętrzna podwójna antena geodezyjna
- Masa (g)
- 600 g
- Wymiary (dł. x szer. x wys.)
- 100 × 86 × 75 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.02 °
- Heading RTK
- 0.03 °
- Odbiornik GNSS
- Wewnętrzna podwójna antena geodezyjna
- Masa (g)
- 76 g
- Wymiary (dł. x szer. x wys.)
- 51,5 × 78,75 × 20 mm


Kompatybilność Apogee-D


Dokumentacja i materiały pomocnicze
Apogee-D jest dostarczany z kompleksową dokumentacją, zaprojektowana aby wspierać użytkowników na każdym kroku.
Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów – nasze przejrzyste i szczegółowe instrukcje zapewniają bezproblemową integrację i obsługę.
Nasze studia przypadków
Zapoznaj się z praktycznymi przykładami zastosowań, które pokazują, w jaki sposób nasze systemy monitorowania i sterowania ( INS ) zwiększają wydajność, ograniczają przestoje i poprawiają efektywność operacyjną. Dowiedz się, w jaki sposób nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędne do osiągnięcia doskonałych wyników w Twoich zastosowaniach.
Firma Applied Acoustics wbudowała czujniki „ INS ” w urządzenie Easytrak Pyxis USBL
Podwodny system pozycjonowania

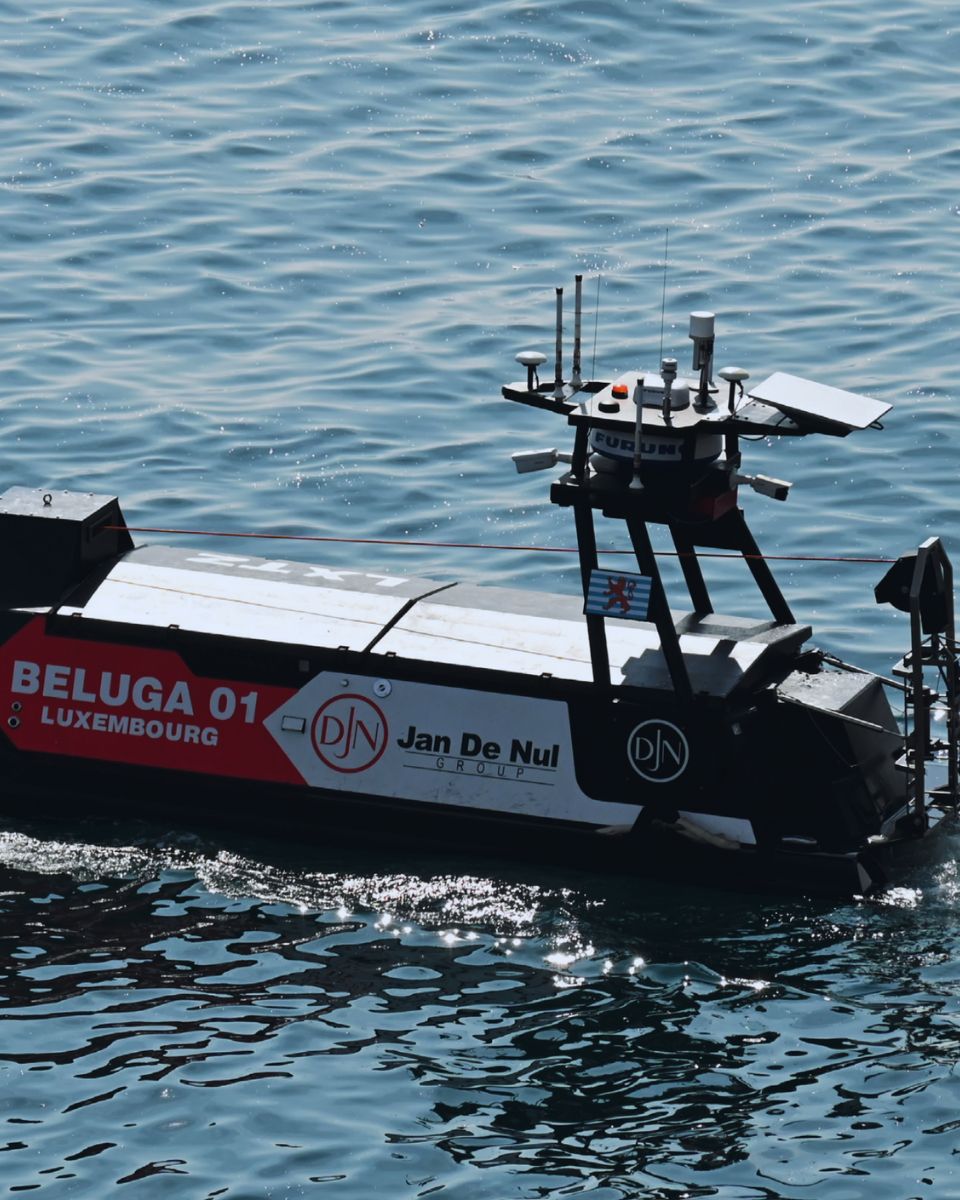
Navsight umożliwia pomiary wielowiązkowe i laserowe na pokładzie USV
Pomiary geodezyjne metodą USV


Inne produkty i akcesoria
Odkryj niezbędne akcesoria, które zwiększają wydajność i wszechstronność naszego urządzenia Apogee-D.
Poznaj naszą ofertę, aby znaleźć idealne dodatki do swojej konfiguracji INS.

Qinertia GNSS-INS

Kable

Anteny GNSS
Proces produkcyjny
Odkryj precyzję i wiedzę ekspertów kryjącą się za każdym produktem SBG Systems. Poniższy materiał wideo ukazuje od wewnątrz, jak skrupulatnie projektujemy, produkuje i testujemy nasze wysokowydajne systemy nawigacji inercyjnej. Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości, nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Przedstawiamy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali platformę INS w swoich projektach.
Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w sekcji FAQ, w której odpowiadamy na najczęściej zadawane pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacji oraz najlepszych praktyk pozwalających w pełni wykorzystać możliwości naszego rozwiązania „ INS ”.
Znajdź odpowiedzi tutaj!
Jak mogę połączyć systemy inercyjne z systemem LiDAR do mapowania z użyciem dronów?
Połączenie systemów inercycznych SBG Systems z LiDAR-em do tworzenia map z drona zwiększa dokładność i niezawodność pozyskiwania precyzyjnych danych geoprzestrzennych.
Oto, jak działa ta integracja i jakie korzyści przynosi dla mapowania z wykorzystaniem dronów:
- Metoda teledetekcyjna wykorzystująca impulsy laserowe do pomiaru odległości do powierzchni Ziemi, tworząca szczegółową mapę 3D terenu lub struktur.
- Systemy INS SBG Systems łączą inercyjną jednostkę pomiarową (IMU) z danymi GNSS, aby zapewnić dokładne pozycjonowanie, orientację (pitch, roll, yaw) i prędkość, nawet w środowiskach pozbawionych sygnału GNSS.
System inercyjny SBG jest zsynchronizowany z danymi z systemów LiDAR. INS precyzyjnie śledzi pozycję i orientację drona, podczas gdy LiDAR rejestruje szczegóły terenu lub obiektów znajdujących się poniżej.
Dzięki znajomości dokładnego położenia drona dane z systemu LiDAR można precyzyjnie umiejscowić w przestrzeni 3D.
Komponent GNSS zapewnia pozycjonowanie globalne, podczas gdy IMU oferuje dane o orientacji i ruchu w czasie rzeczywistym. Połączenie to sprawia, że nawet gdy sygnał GNSS jest słaby lub niedostępny (np. w pobliżu wysokich budynków lub gęstych lasów), INS może kontynuować śledzenie ścieżki i pozycji drona, umożliwiając spójne mapowanie LiDAR.
Jaka jest różnica między systemami ADAS w samochodach a samochodami autonomicznymi?
Systemy ADAS (Advanced Driver Assistance Systems – zaawansowane systemy wspomagania kierowcy) zwiększają bezpieczeństwo jazdy dzięki takim funkcjom, jak utrzymywanie pasa ruchu, adaptacyjny tempomat i automatyczne hamowanie, ale wymagają aktywnego nadzoru ze strony kierowcy. Natomiast samochody autonomiczne, wyposażone w systemy jazdy autonomicznej, mają na celu pełną automatyzację działania pojazdu bez udziału człowieka.
Podczas gdy ADAS wspiera kierowców poprzez pomoc w zadaniach i poprawę bezpieczeństwa, samochody autonomiczne zostały zaprojektowane tak, aby radzić sobie ze wszystkimi aspektami jazdy autonomicznej, od nawigacji po podejmowanie decyzji, oferując wyższy poziom automatyzacji (poziomy SAE) i wyższą wygodę. Cechy lub funkcje ADAS przypisuje się poziomom SAE poniżej 3, a samochody autonomiczne jako takie odpowiadają co najmniej poziomowi 4.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
