Współpraca Fraunhofer Institute IOSB i SBG Systems
Instytut Fraunhofera to renomowana niemiecka organizacja badawcza, będąca pionierem innowacji w wielu dziedzinach naukowych.
„Autonomiczne roboty dużej skali wkrótce zrewolucjonizują branżę budowlaną, zmieniając oblicze efektywności i innowacji”. | Florian OLLIER, Dyrektor ds. Marketingu w SBG Systems
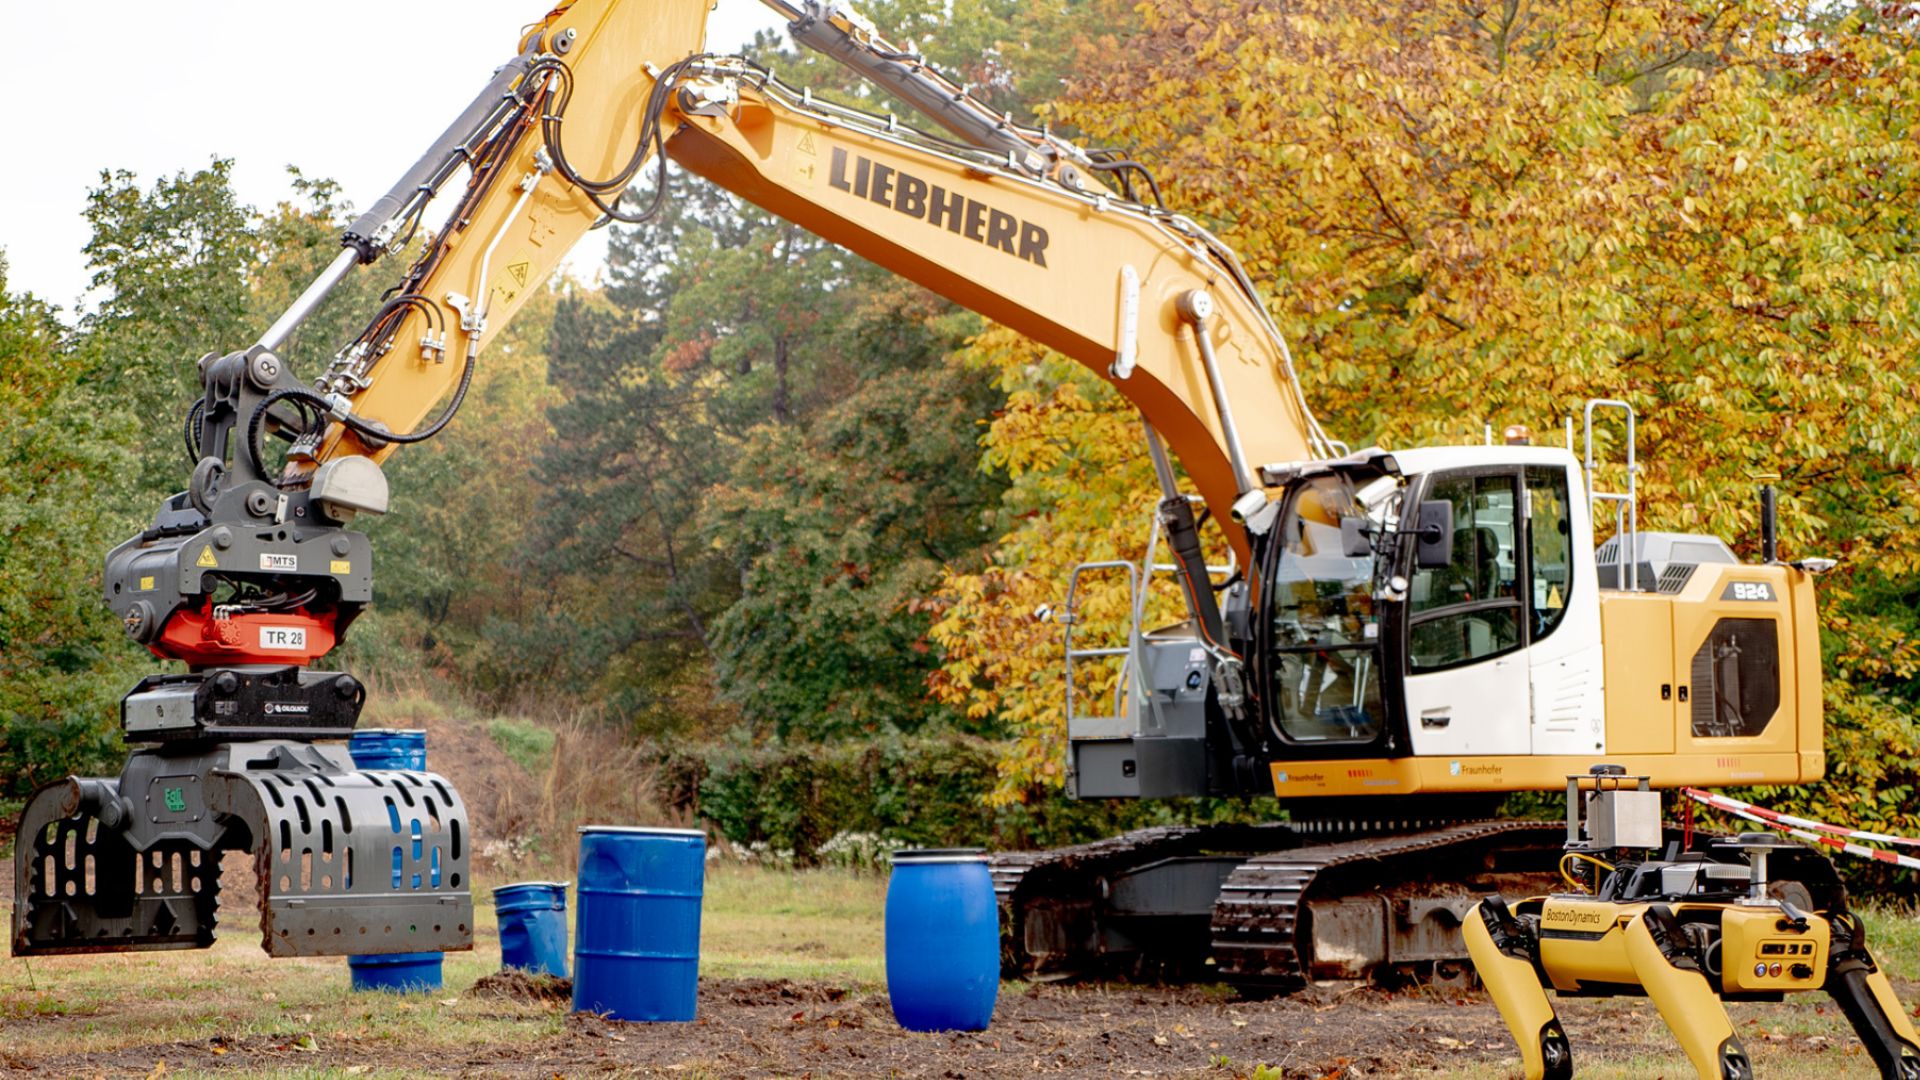
Instytut Fraunhofera, renomowana niemiecka organizacja badawcza, od lat jest pionierem innowacji w szerokim zakresie dziedzin naukowych. W ramach obszernej sieci 76 instytutów, Fraunhofer Institute of Optronics, System Technologies and Image Exploitation IOSB wyróżnia się przełomowymi pracami nad autonomicznymi mobilnymi systemami robotycznymi.
Niniejsze studium przypadku przedstawia współpracę między Fraunhofer IOSB a SBG Systems, skupiając się na integracji naszych czujników inercyjnych w autonomicznych pojazdach budowlanych.
Nowe oblicze technologii budowlanej
Systemy autonomiczne stały się niezastąpione w zadaniach, które są niebezpieczne, trudne lub monotonne dla ludzi.
Grupa badawcza Autonomous Robotic Systems z Fraunhofer IOSB specjalizuje się w rozwoju autonomicznych pojazdów budowlanych, od koparek do środowisk nieustrukturyzowanych po Unimogi, które ciągną wywrotkę, aby usunąć ziemię z placu budowy.
Pojazdy autonomiczne muszą rozumieć swoje otoczenie i tworzyć mapę 3D, aby określić swoją lokalizację. Wykorzystują dane z czujników, aby ustalić, jak poruszać się w swoim środowisku.
Współpraca, z której jesteśmy dumni
Aby osiągnąć prawdziwą autonomię pojazdów budowlanych, kluczowe znaczenie mają dokładne i niezawodne czujniki. Czujniki te muszą dostarczać dane w czasie rzeczywistym na potrzeby percepcji otoczenia, mapowania i nawigacji.
Fraunhofer IOSB potrzebował dostawcy, który mógłby dostarczyć wysokowydajne czujniki inercyjne w celu zwiększenia możliwości ich autonomicznych pojazdów budowlanych.
Jesteśmy dumni ze współpracy z szanowanym Instytutem Fraunhofera, który słynie ze swojej innowacyjności. Fraunhofer IOSB wykorzystał kilka naszych produktów na różnych platformach.
Wdrożenie
Jednym z godnych uwagi zastosowań jest integracja naszego czujnika inercyjnego Ekinox z autonomiczną koparką zdolną do usuwania ziemi.
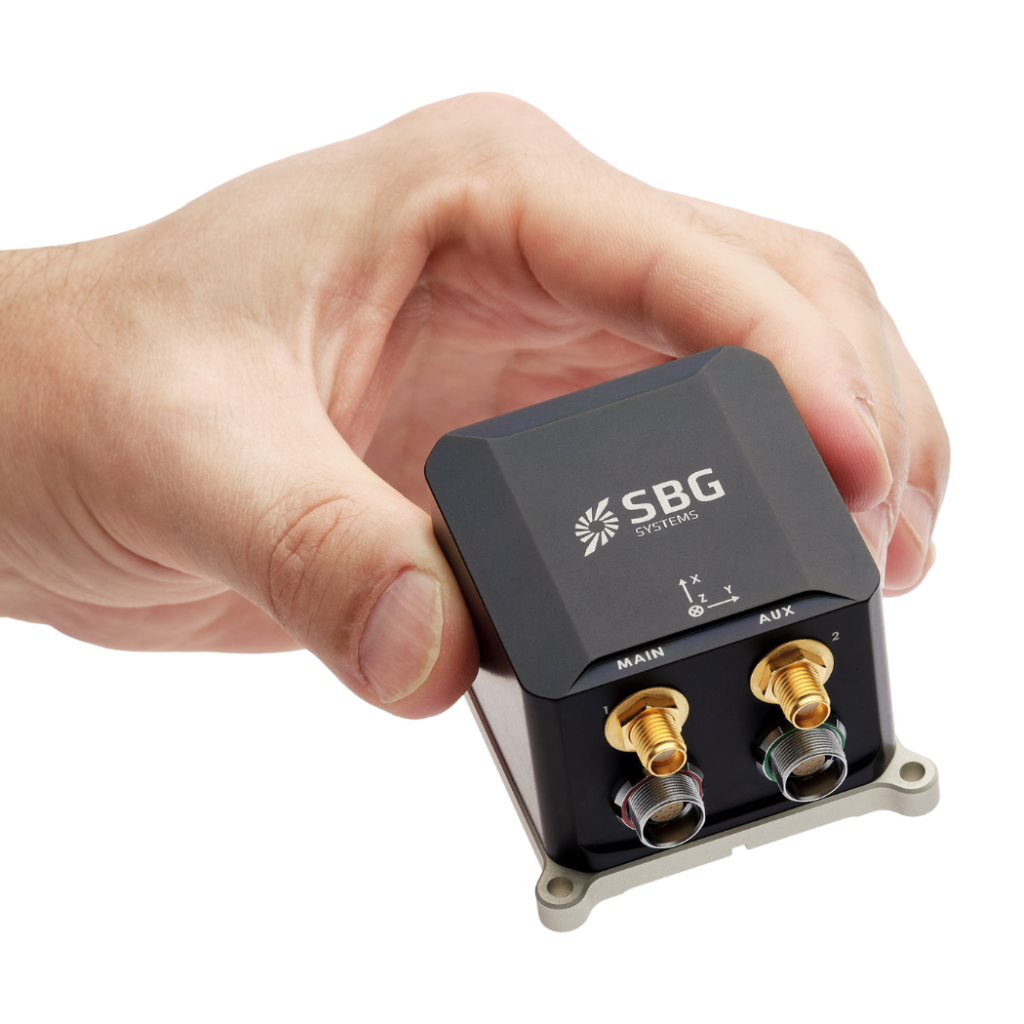
Ekinox odegrał kluczową rolę w rejestrowaniu danych o ruchu i orientacji pojazdu, umożliwiając precyzyjne mapowanie otoczenia w czasie rzeczywistym.
Dane te, w połączeniu z zaawansowanymi algorytmami opracowanymi przez badaczy z Instytutu Fraunhofera, umożliwiły precyzyjną percepcję, mapowanie i nawigację.
Wyniki
- Autonomiczne wykopy / Autonomiczne usuwanie masy ziemnej: Koparka wyposażona w Ekinox Micro od SBG Systems osiągnęła wysoki poziom autonomii w zadaniach związanych z przemieszczaniem ziemi. Dokładność i niezawodność sensora inercyjnego przyczyniły się do zdolności pojazdu do niezależnej pracy w nieustrukturyzowanych środowiskach.
- Odzyskiwanie beczek: Autonomiczna koparka wykazała się wszechstronnością, rozszerzając swoje możliwości o odzyskiwanie beczek. Była w stanie wykonywać różne zadania w ramach swojego obszaru działania.
- Operacje Unimog: Fraunhofer IOSB jest obecnie w trakcie przekształcania pojazdu Unimog w robot holujący przyczepę z wywrotką w celu transportu ziemi z placu budowy. Czujniki inercyjne SBG Systems napędzają łańcuch autonomii, co ma na celu zwiększenie wydajności i bezpieczeństwa operacji.
W skrócie
Fraunhofer IOSB i SBG Systems pokazują, jak zaawansowane czujniki i badania napędzają przełomowy postęp. Ponadto ich partnerstwo podkreśla wpływ innowacji na wzrost technologicznym.
Integracja zaawansowanych IMU w samojezdnych pojazdach budowlanych zwiększa obecne możliwości maszyn. Co więcej, integracja ta otwiera drzwi do przyszłych przełomów w autonomicznej robotyce. Wreszcie, Fraunhofer IOSB i SBG Systems współpracują, aby przesuwać granice technologii autonomicznej.
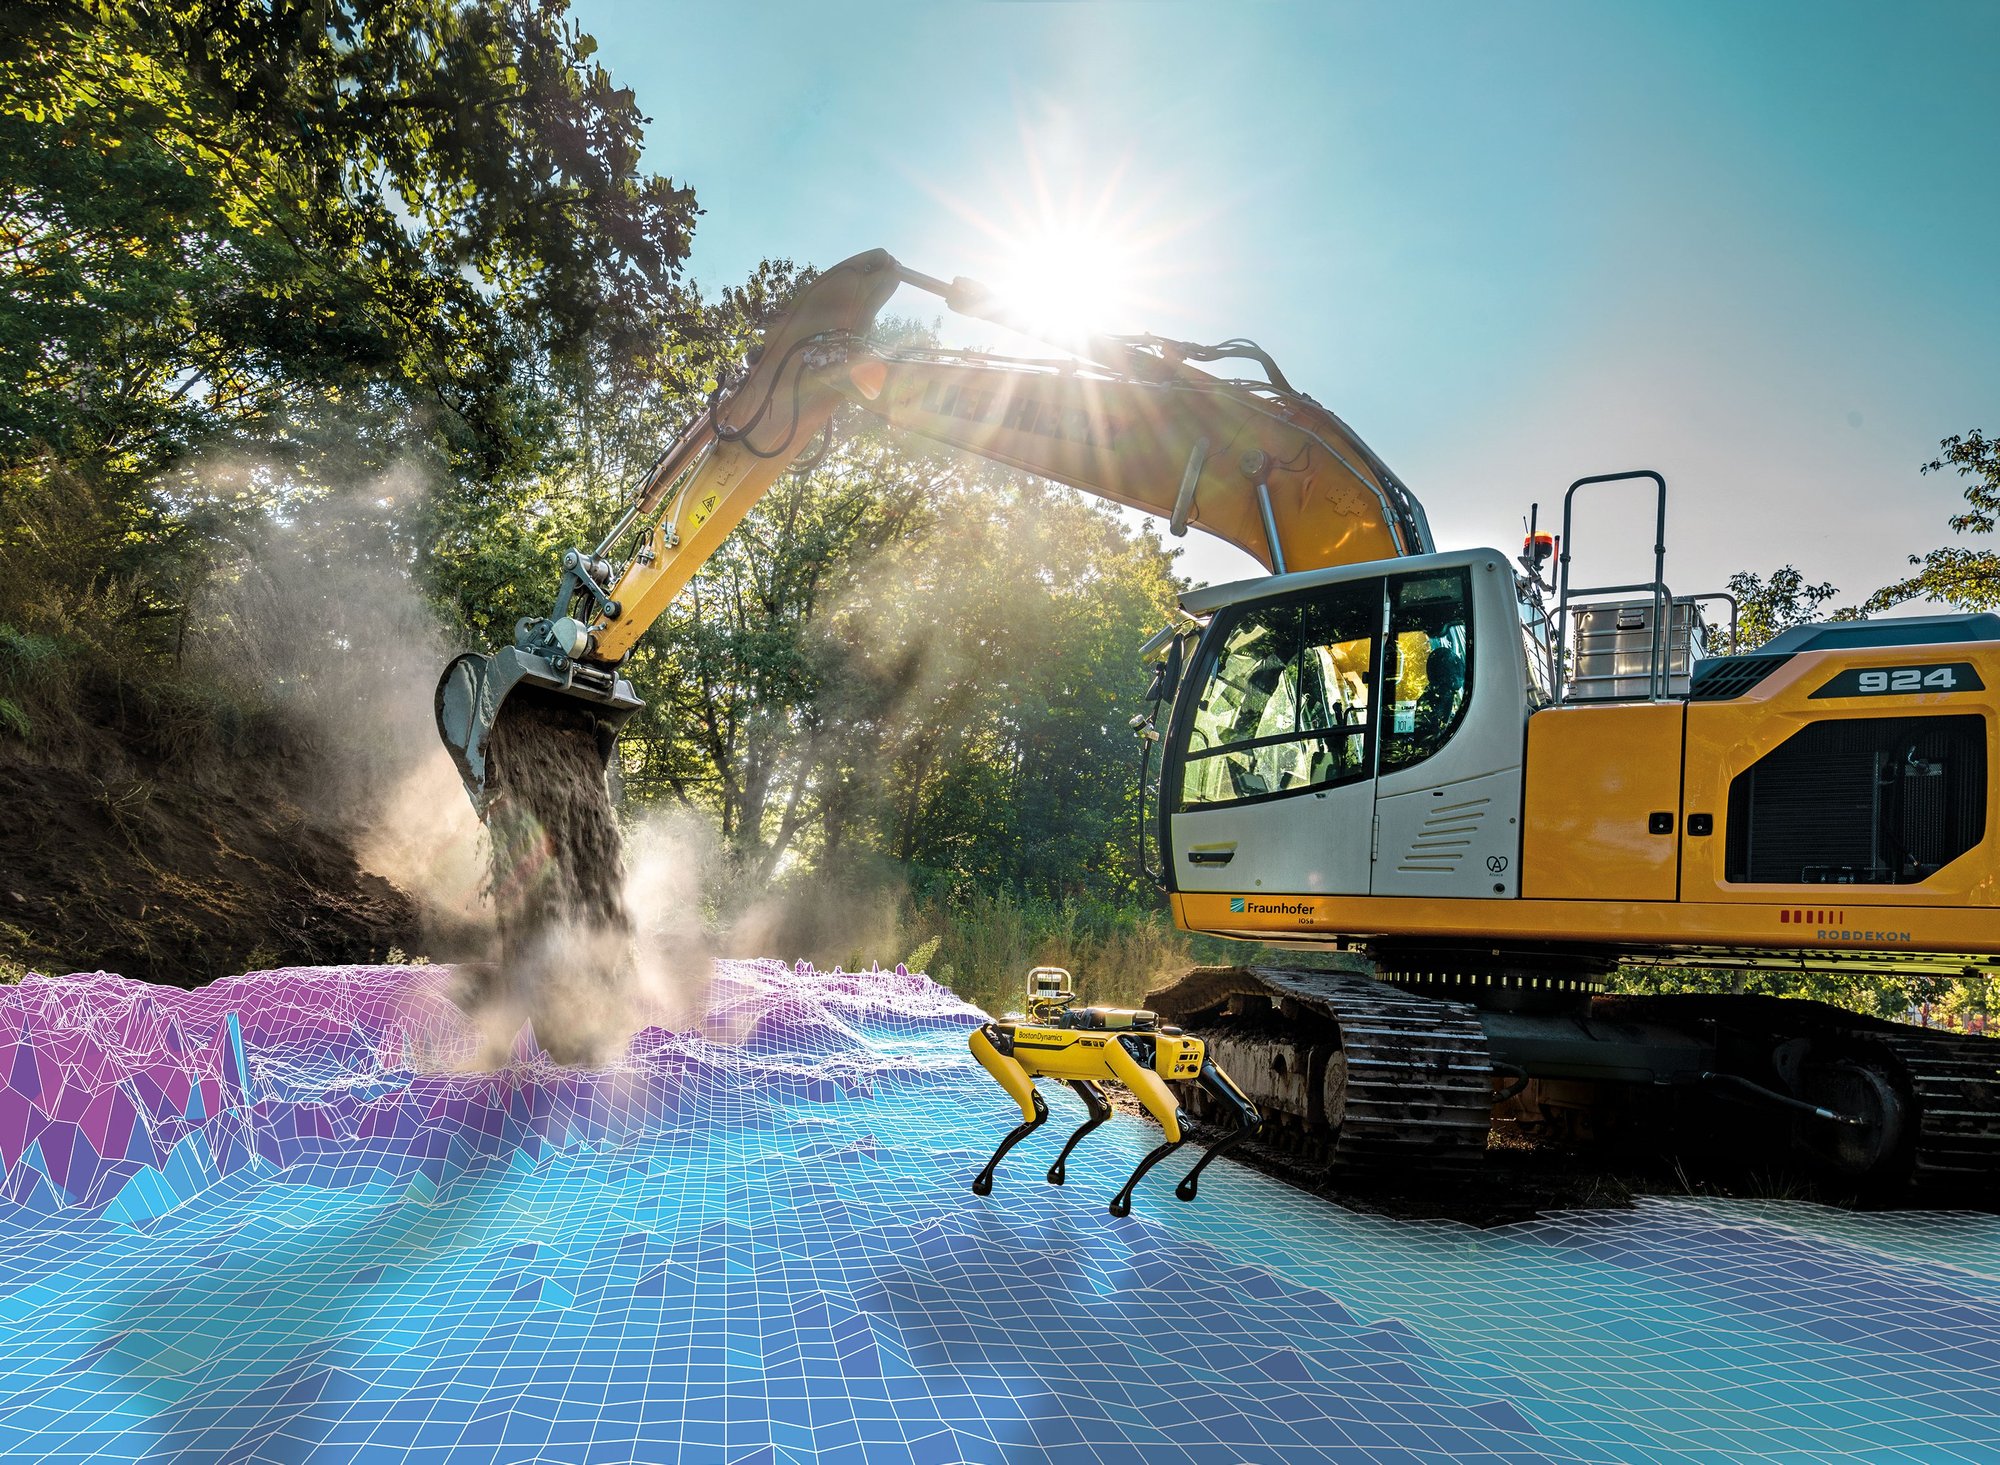
Ekinox Micro
Ekinox Micro łączy w sobie wysokiej klasy inercyjny czujnik MEMS z wieloczęstotliwościowym, dwuantenowym odbiornikiem GNSS obsługującym cztery konstelacje, aby zapewnić niezrównaną dokładność, nawet w najtrudniejszych zastosowaniach. Posiada wbudowany datalogger o pojemności 8 GB.
Ekinox Micro, zaprojektowana do pracy w najtrudniejszych warunkach, spełnia normy wojskowe, co czyni go idealnym wyborem do wszelkich zastosowań o znaczeniu krytycznym.
Poproś o wycenę dla Ekinox Micro
Czy masz jakieś pytania?
Witamy w sekcji często zadawanych pytań! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli jednak nie znajdziesz odpowiedniej odpowiedzi, skontaktuj się z nami bezpośrednio, aby uzyskać pomoc.
Czym jest ładunek?
Ładunek to każdy rodzaj sprzętu, urządzenia lub materiału, który pojazd (dron, statek… ) przewozi w celu realizacji zadań wykraczających poza jego podstawowe funkcje. Ładunek nie obejmuje elementów niezbędnych do działania pojazdu, takich jak silniki, akumulator i rama.
Przykłady ładunków:
- Kamery: kamery wysokiej rozdzielczości, kamery termowizyjne…
- Czujniki: LiDAR, czujniki hiperspektralne, czujniki chemiczne…
- Sprzęt łącznościowy: radiostacje, wzmacniacze sygnału…
- Przyrządy naukowe: czujniki pogodowe, urządzenia do pobierania próbek powietrza…
- Inny sprzęt specjalistyczny
Czym jest post-processing GNSS?
Post-processing GNSS (czyli PPK) to podejście polegające na przetwarzaniu surowych danych pomiarowych GNSS zarejestrowanych przez odbiornik GNSS już po zakończeniu akwizycji danych. Dane te można łączyć z innymi źródłami pomiarów GNSS, aby uzyskać najbardziej kompletną i precyzyjną trajektorię kinematiczną dla danego odbiornika GNSS, nawet w najbardziej wymagających środowiskach.
Tymi innymi źródłami mogą być lokalne stacje bazowe GNSS znajdujące się na terenie projektu pozyskiwania danych lub w jego pobliżu, albo istniejące, stale działające stacje referencyjne (CORS), zazwyczaj oferowane przez agencje rządowe i/lub komercyjnych dostawców sieci CORS.
Oprogramowanie Post-Processing Kinematic (PPK) może wykorzystywać swobodnie dostępne informacje o orbitach i zegarach satelitów GNSS, aby pomóc w dalszej poprawie dokładności. PPK umożliwia precyzyjne określenie lokalizacji lokalnej stacji bazowej GNSS w ramach absolutnego globalnego układu odniesienia współrzędnych, który jest wykorzystywany.
Oprogramowanie PPK umożliwia również przeprowadzanie złożonych transformacji między różnymi układami odniesienia współrzędnych na potrzeby projektów inżynieryjnych.
Innymi słowy, zapewnia to możliwość wprowadzania poprawek, zwiększa dokładność projektu, a nawet pozwala naprawić utratę danych lub błędy powstałe podczas pomiarów lub instalacji po zakończeniu misji.
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Co oznacza skrót MEMS?
MEMS to skrót od Micro-Electro-Mechanical Systems (mikroelektromechaniczne systemy). Określenie to odnosi się do zminiaturyzowanych urządzeń, które integrują elementy mechaniczne, czujniki, siłowniki oraz elektronikę na wspólnej krzemowej podłożu za pomocą technologii mikrofabrykacji. MEMS to malutkie układy mechaniczne zbudowane na chipie, które potrafią wykrywać, kontrolować i napędzać w skali mikro. Są szeroko stosowane w modułach IMU, czujnikach ciśnienia, mikrofonach, akcelerometrach, żyroskopach, urządzeniach medycznych i systemach motoryzacyjnych.
