


Qinertia Oprogramowanie do post-processingu GNSS+INS (PPK)
Precyzja w prostym wydaniu
Oprogramowanie PPK Qinertia wyznacza nowy standard w dziedzinie rozwiązań pozycjonowania o wysokiej precyzji, umożliwiając niezawodne georeferencjonowanie dzięki zaawansowanym korekcjom post-processingu. W świecie, który wymaga bezkompromisowej dokładności, nasze oprogramowanie PPK staje się fundamentem dla profesjonalistów i branż poszukujących niezrównanej pewności w zakresie danych o lokalizowaniu.
Oprogramowanie do obróbki końcowej, które naprawdę działa
Osiągnij niezrównaną dokładność w swoich procesach roboczych, przetwarzając surowe dane o lokalizacji za pomocą zaawansowanych procesów korekcyjnych. Qinertia ma kluczowe znaczenie w aplikacjach wymagających dokładności centymetrowej, takich jak pomiary geodezyjne, mapowanie czy hydrografia.


Możliwości GNSS
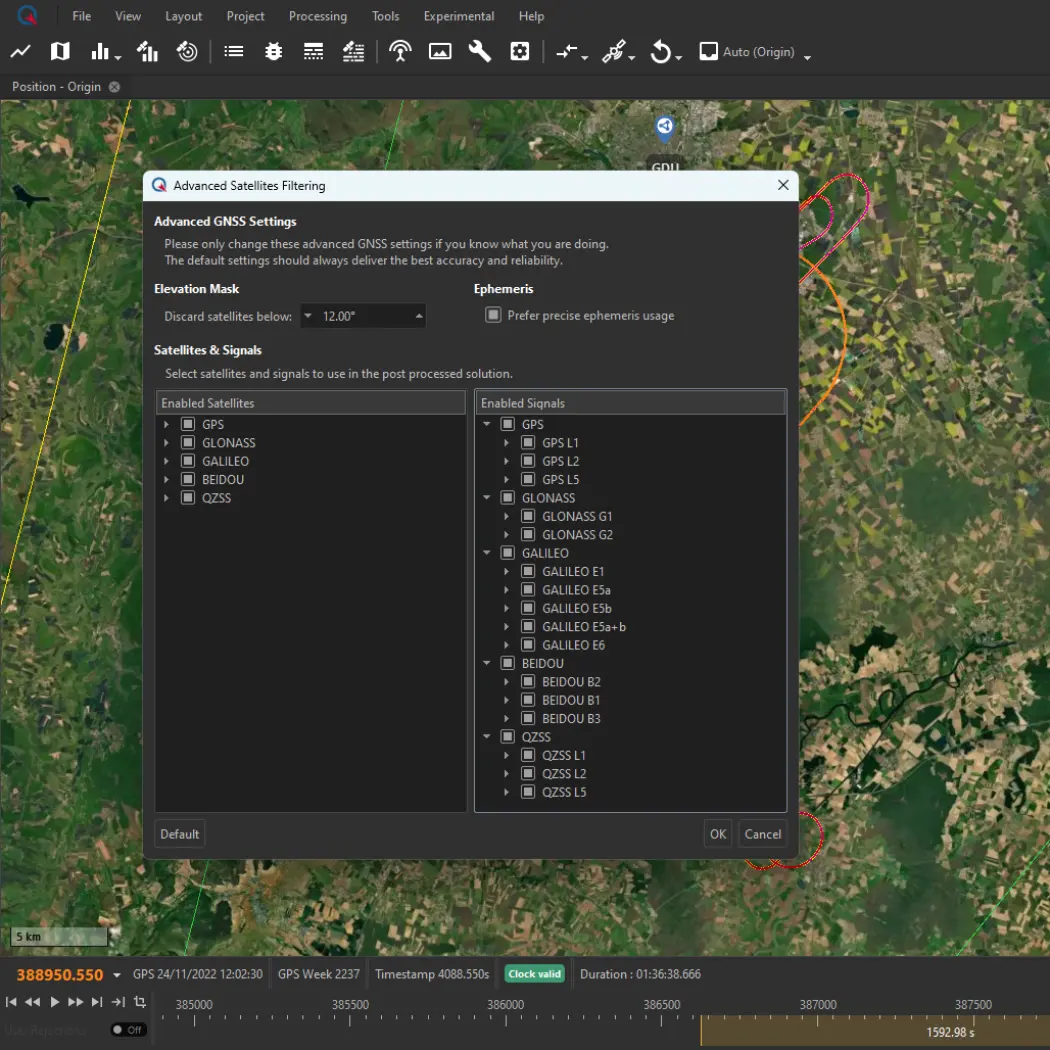
Qinertia obsługuje w pełni wielokonstelacyjne, wieloczęstotliwościowe przetwarzanie GNSS, zapewniając optymalną dokładność, niezawodność i wydajność w każdym środowisku.
Obsługiwane konstelacje i częstotliwości:
▶ GPS : L1, L2, L5
▶ Galileo : E1, E5a, E5b, E5(a+b), E6
▶ BeiDou : B1I, B2I, B3I
▶ Glonass : G1, G2
▶ QZSS : L1, L2, L5
Wsparcie dla wielu częstotliwości poprawia rozstrzyganie niejednoznaczności, czas konwergencji oraz dokładność pozycjonowania. Zwiększa również odporność w wymagających środowiskach, takich jak kaniony miejskie, gęste lasy czy obszary o wysokiej aktywności jonosferycznej.
Tryby przetwarzania
Qinertia oferuje kompleksowy wachlarz trybów przetwarzania dostosowanych do wszelkich ograniczeń operacyjnych:
▶ PPK z pojedynczą bazą
▶ PPK z pojedynczą bazą (tryb Ionoshield)
▶ PPK z VBS (Wirtualną Stacją Bazową)
▶ PPK w czasie zbliżonym do rzeczywistego z korektami RTCM
▶ Ściśle powiązane PPP (Precise Point Positioning) w dowolnym miejscu na świecie.
Funkcje
Orbi AR – PPP ze stałą niejednoznacznością
Orbi AR w Qinertia umożliwia Precise Point Positioning (PPP) z ustalonymi niejednoznacznościami, zapewniając wyniki o wysokiej dokładności bez konieczności stosowania lokalnej stacji bazowej. To innowacyjne podejście jest idealne do operacji w odległych lub wymagających środowiskach, gdzie sieci CORS są niedostępne lub wdrożenie osobistej stacji bazowej jest niepraktyczne.
Silnik geodezyjny
Silnik geodezyjny (Geodesy Engine) w Qinertia szczyci się wyczerpującym zestawem narzędzi, które są nie tylko niezwykle przyjazne dla użytkownika, ale także wysoce wszechstronne.
Dzięki szerokiemu wyborowi wstępnie skonfigurowanych układów odniesienia współrzędnych (CRS) Qinertia pozwala na wykorzystanie niezbędnych oficjalnych układów i transformacji w Twoich projektach. Możesz również tworzyć niestandardowe transformacje dostosowane do konkretnych lub naukowych wymagań.
Wsparcie ze strony wielu czujników
Wspomaganie sensorami w Qinertia podnosi wydajność kinematyczną post-processingu poprzez inteligentną integrację zewnętrznych czujników ruchu i prędkości z przepływem pracy PPK. Oprócz wysokoprecyzyjnego wspomagania GNSS, Qinertia obsługuje dane z DVL, drogomierza (odometru), magnetometru, ogólnej prędkości oraz urządzeń aerometrycznych, co pozwala na zwiększenie dokładności pozycjonowania i ciągłości trajektorii nawet w trudnych warunkach, gdzie sam GNSS jest niewystarczający.
Poprzez połączenie tych źródeł wspomagania podczas post-processingu, Qinertia umożliwia uzyskanie płynniejszych trajektorii, mniejszego dryfu oraz bardziej niezawodnych wyników nawigacji w zastosowaniach lądowych, morskich i powietrznych.
PPK z sygnałem RTCM na żywo
Teraz możesz osiągnąć niezrównaną dokładność w procesach PPK, przetwarzając dane z wykorzystaniem korekt RTCM stosowanych w operacjach w czasie rzeczywistym. Należy pamiętać, że funkcja ta jest przeznaczona wyłącznie zaprojektowana do scenariuszy z pojedynczą bazą w czasie rzeczywistym i nie jest kompatybilna z konfiguracjami VBS.
Strumień RTCM w Qinertia redefiniuje precyzję i zapewnia więcej możliwości w zakresie PPK.
Wygładzanie RTS
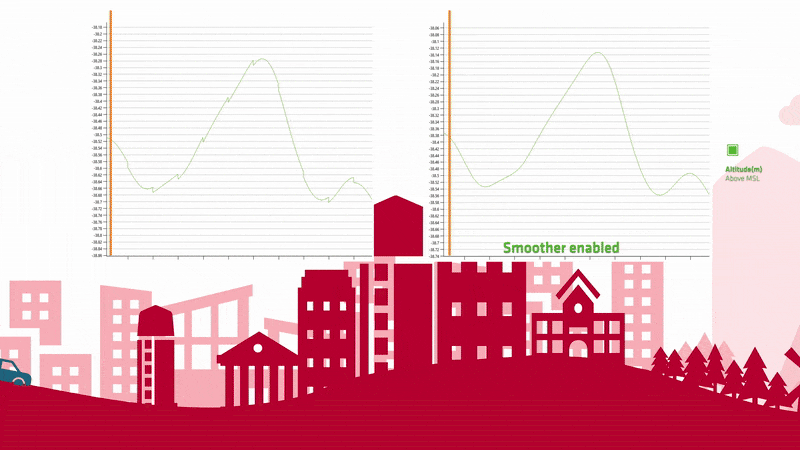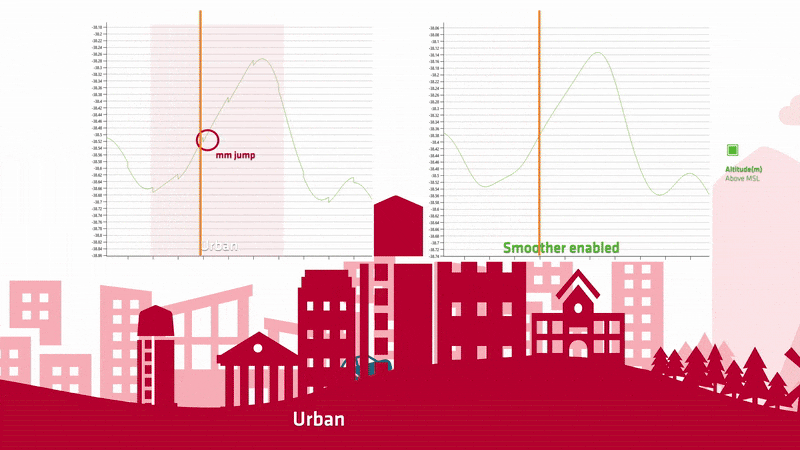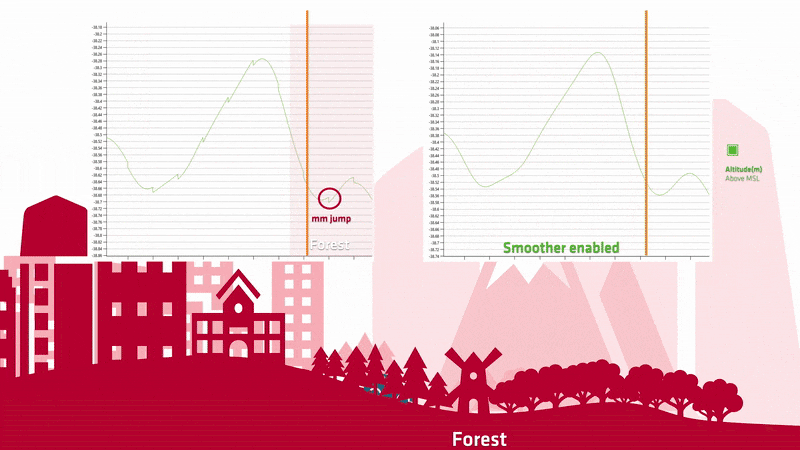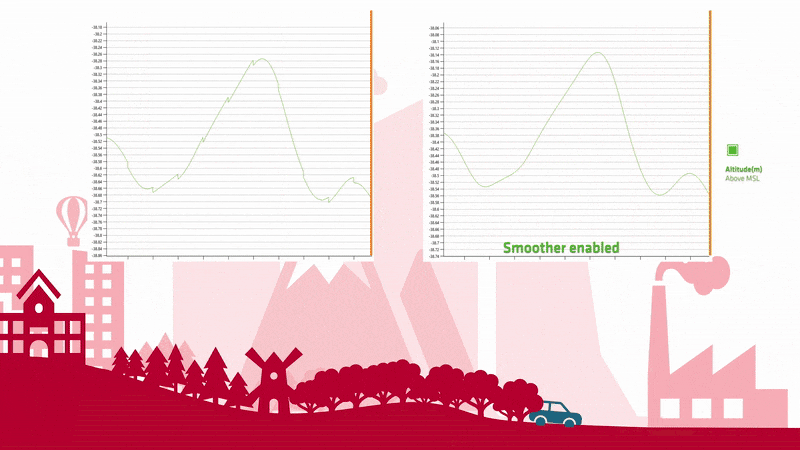
Zaawansowana opcja przetwarzania zaprojektowana w celu ulepszenia trajektorii INS po kroku fuzji sensorów. Dzięki zastosowaniu wygładzania, Qinertia usuwa wszelkie ostre przejścia i nagłe skoki, zapewniając, że końcowe wyniki trajektorii są nie tylko dokładniejsze, ale również znacznie płynniejsze i bardziej ciągłe.


Zasięg stacji bazowych
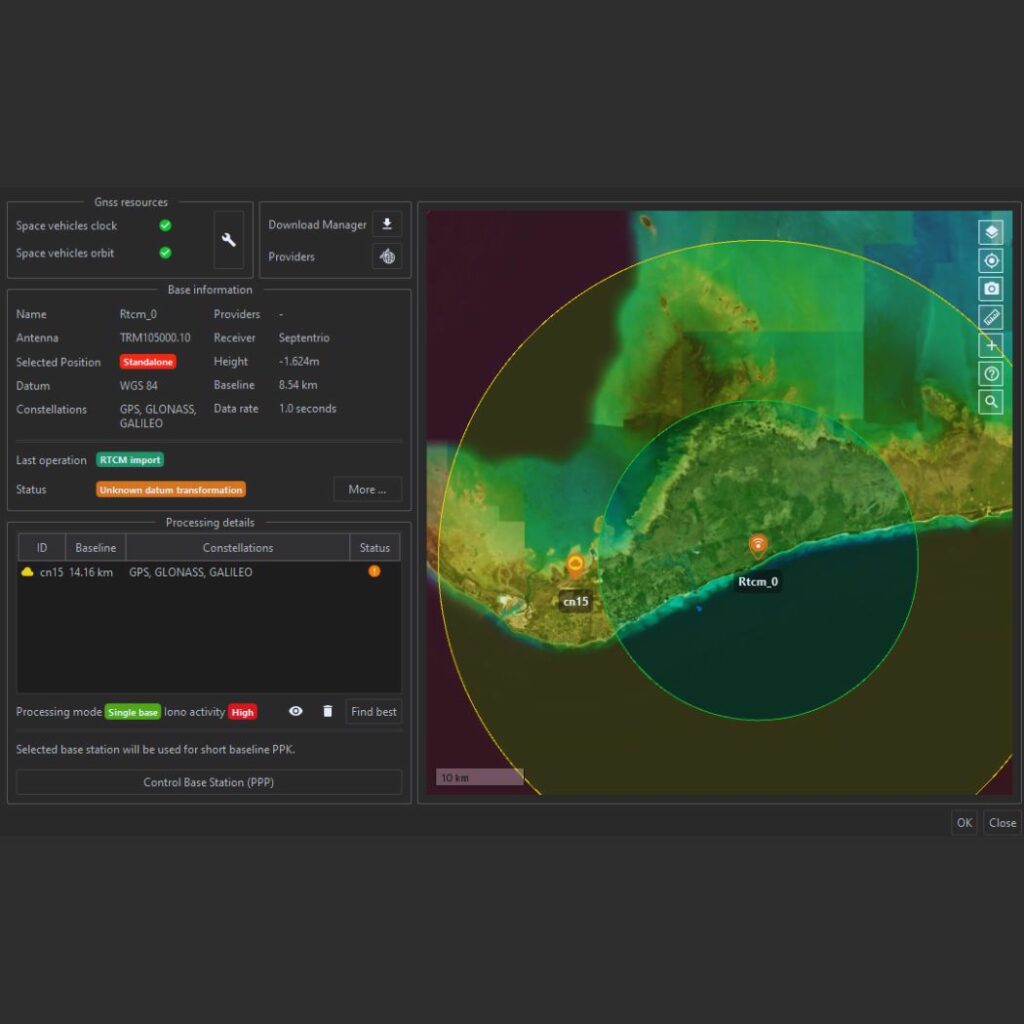
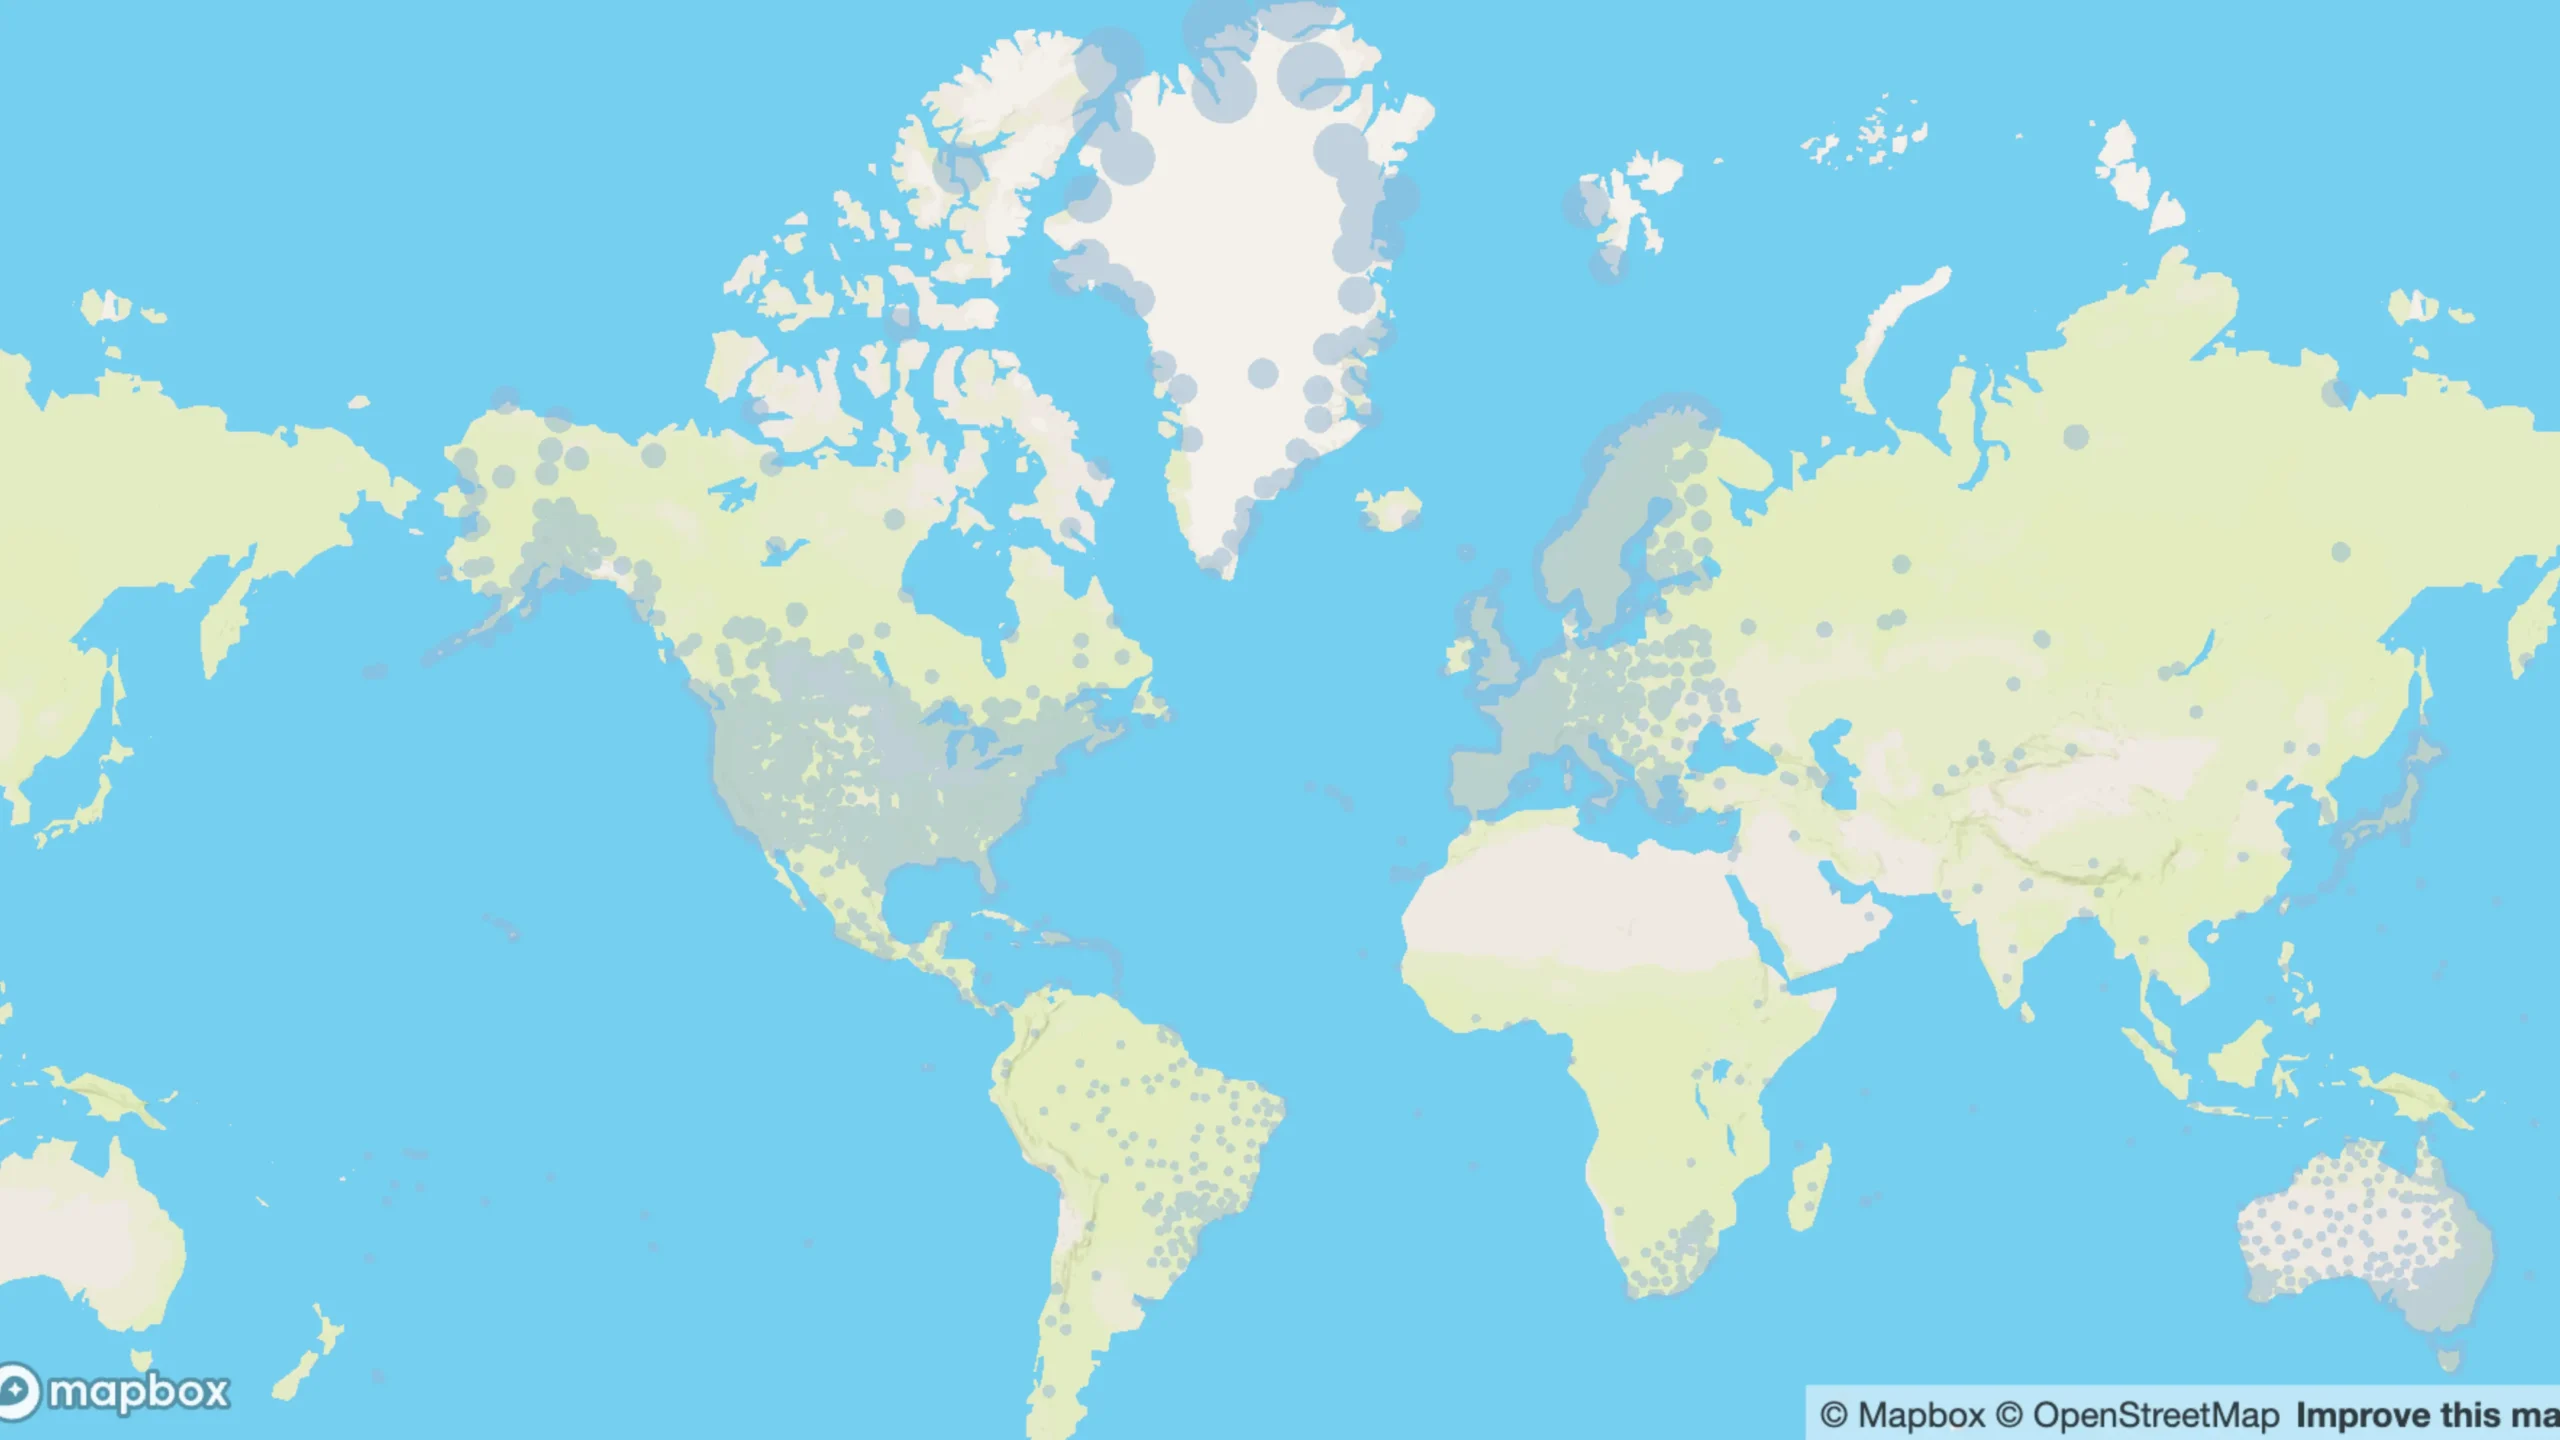
Qinertia opiera się na sieci ponad 10 000 stacji bazowych w 164 krajach, aby zwiększyć dokładność GNSS. Zapoznaj się z stacjami na stronie internetowej MySBG.
Więcej funkcji
Poznaj zupełnie nowe podejście do przetwarzania danych GNSS dzięki oprogramowaniu Qinertia PPK Software od SBG Systems – jego potężne funkcje zostały zaprojektowane specjalnie po to, aby wynieść Twoje operacje na wyższy poziom!
Zaawansowane bezpośrednie georeferencjonowanie
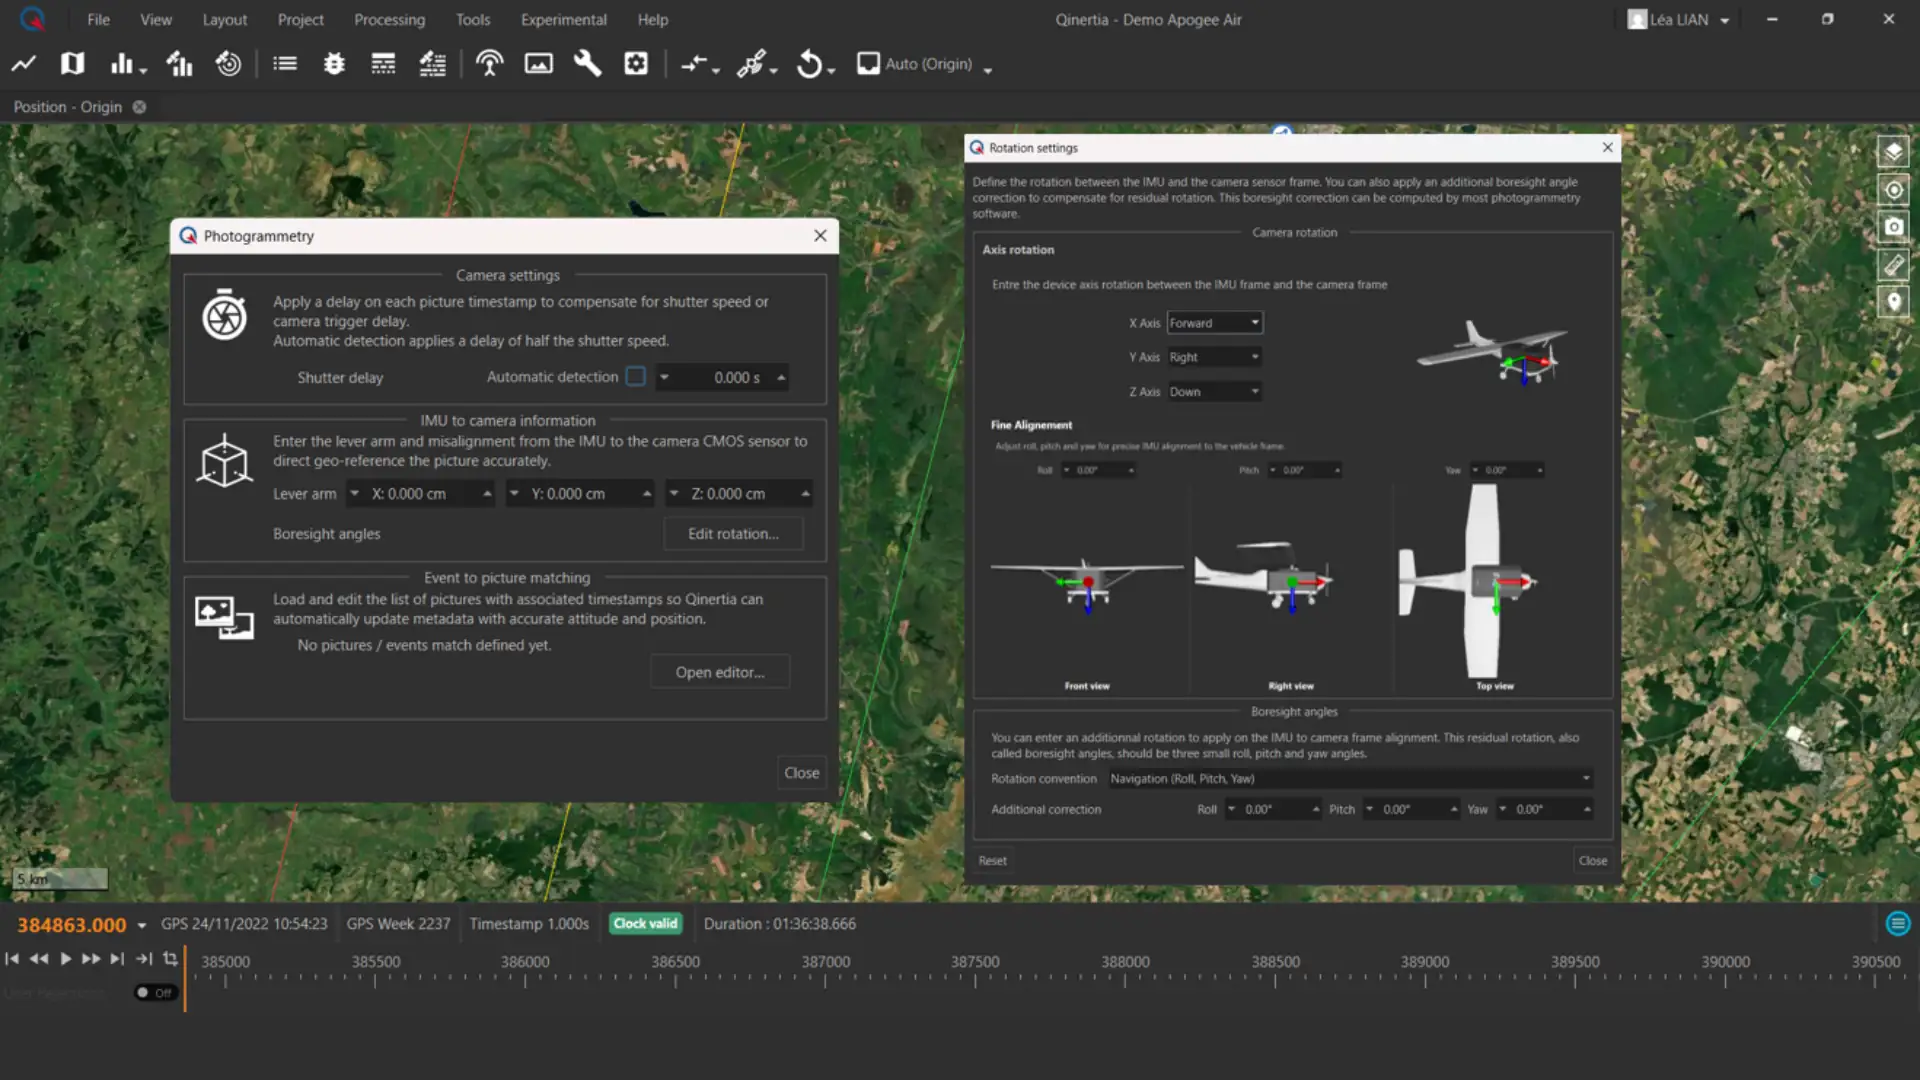
Qinertia obsługuje precyzyjne bezpośrednie georeferencjonowanie i geotagowanie obrazów poprzez ścisłą integrację post-processingu GNSS i IMU. Korzystając z dokładnych danych pomiaru czasu i wyrównania sensorów, moduł fotogrametryczny dopasowuje wyzwalacze zdjęć do trajektorii PPK i aktualizuje metadane obrazu z dokładnością centymetrową oraz pełną orientacją (nachylenie wzdłużne, poprzeczne, odchylenie - roll, pitch, yaw). Wbudowana obsługa ramienia dźwigni (lever arm) i parametrów wyrównania boresight zapewnia niezwykle dokładne dane o pozycji do wykorzystania w procesach rekonstrukcji 3D z użyciem oprogramowania takiego jak Pix4D, Metashape czy UAS Master.

Ściśle powiązane partnerstwo publiczno-prywatne (PPP)
Ten tryb zapewnia dokładność centymetrową na całym świecie bez konieczności używania lokalnej stacji bazowej. Dzięki ścisłej integracji surowych pomiarów GNSS z precyzyjnymi produktami satelitarnymi oferuje niezawodne pozycjonowanie o wysokiej precyzji nawet w odległych obszarach, gdzie brak stacji referencyjnych. Rozwiązanie idealne do pomiarów globalnych i w wymagających środowiskach.
Zarządzanie stacjami bazowymi
Qinertia zapewnia użytkownikom bezpośredni dostęp do sieci do 10 000 stacji bazowych w 164 krajach, zapewniając precyzyjne możliwości post-processingu. Podczas importowania niestandardowej stacji bazowej, funkcja PPP base station control aktywnie weryfikuje jej współrzędne za pomocą technik precyzyjnego pozycjonowania punktowego, zwiększając dokładność i niezawodność.

Zaawansowany wyświetlacz i ustawienia GNSS
Qinertia automatycznie zwiększa dokładność PPK poprzez inteligentne wykluczanie satelitów o słabej jakości sygnału, dbając o to, aby w obliczeniach wykorzystywane były wyłącznie dane najwyższej jakości. Co więcej, użytkownicy zyskują teraz elastyczność samodzielnego działania poprzez ręczne wyłączanie poszczególnych satelitów, całych pasm sygnałowych, a nawet całych konstelacji w ramach rozwiązań PPK. Aby wesprzeć te zaawansowane możliwości, wprowadziliśmy szereg pouczających wykresów, które pozwalają łatwo ocenić jakość sygnału GNSS. Zyskaj pełną kontrolę i pewność swoich danych GNSS dzięki ustawieniom i wyświetlaniu zaawansowanego GNSS w Qinertia.
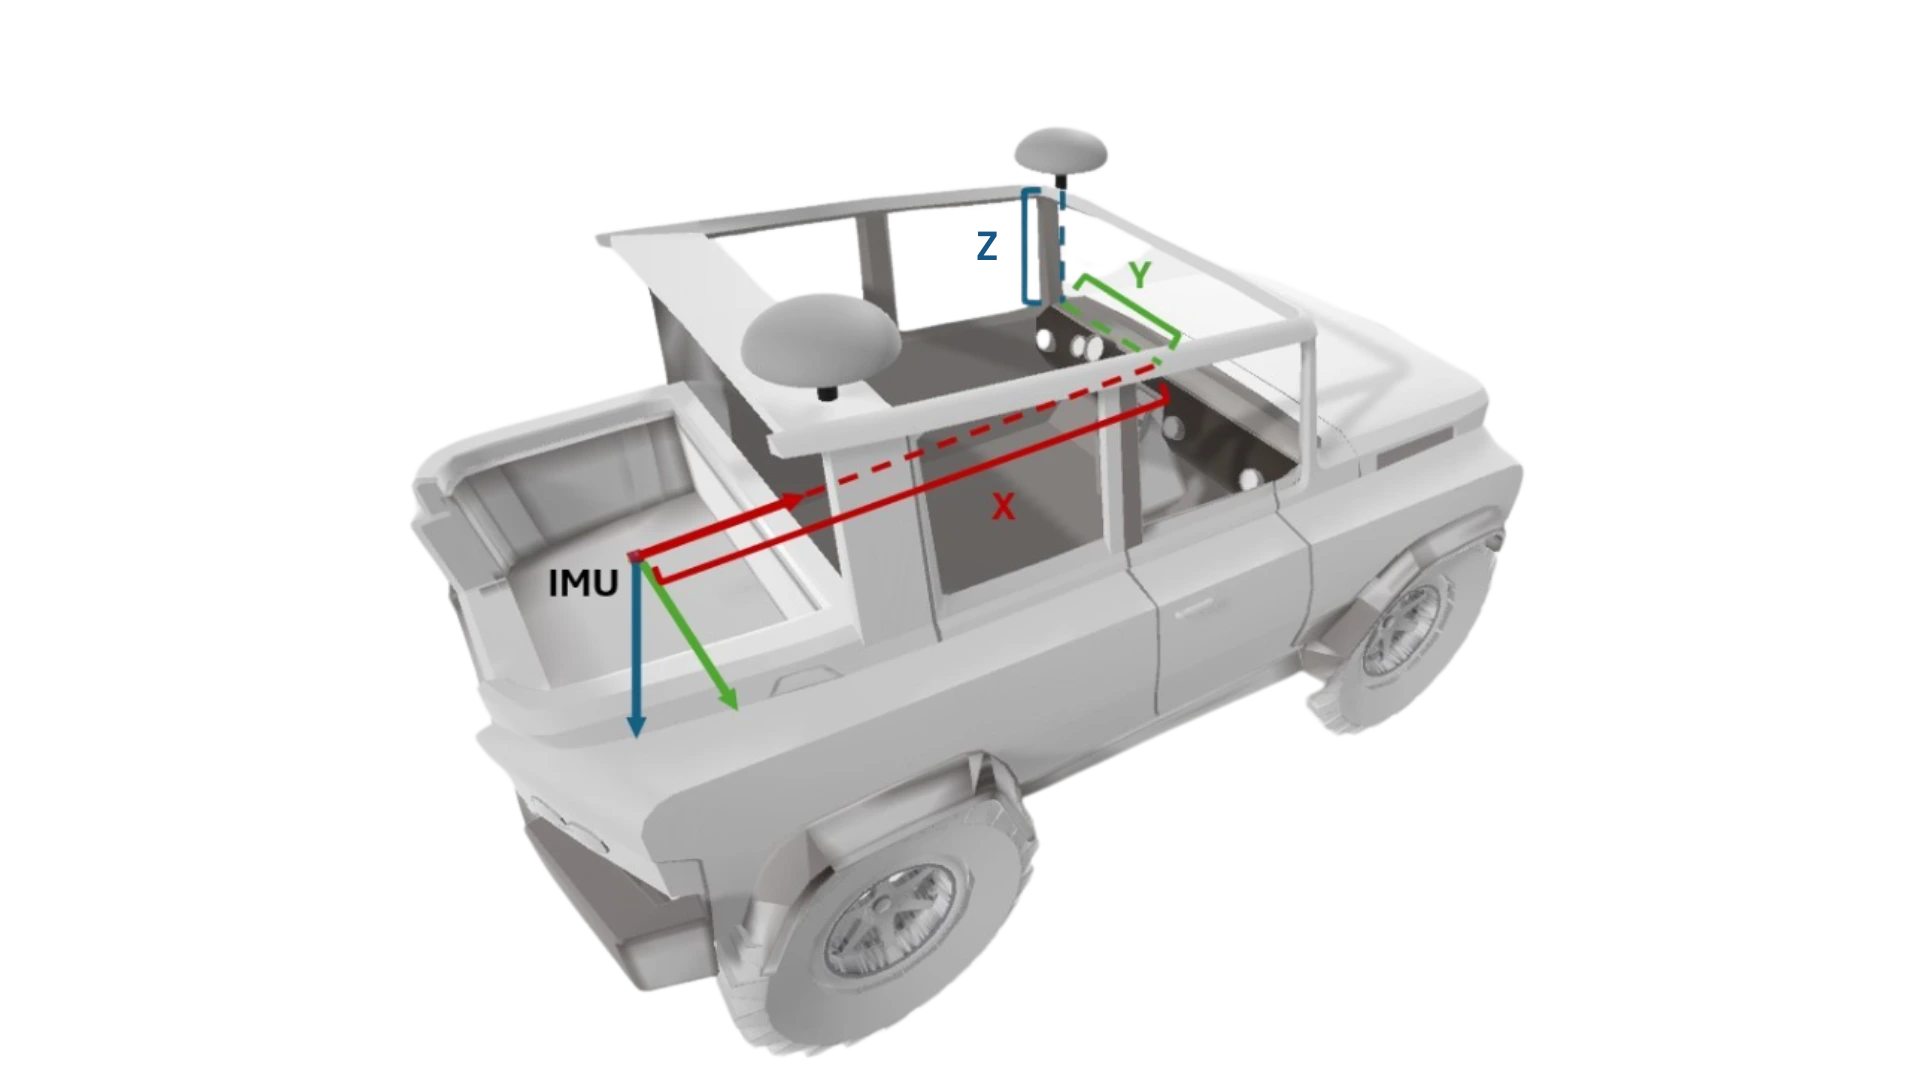
Oszacowanie ramienia dźwigni
Qinertia udostępnia zaawansowane narzędzia do szacowania ramienia dźwigni (lever arm) w celu precyzyjnego określenia fizycznych przesunięć między antenami GNSS a sensorami IMU. Wprowadzając przybliżone, zmierzone ręcznie ramię dźwigni, Qinertia może automatycznie udoskonalić je do dokładności centymetrowej, zapewniając optymalne wyrównanie sensorów. Dowiedz się więcej o opcji szacowania ramienia dźwigni – Uzyskaj dostęp teraz!

Elastyczny układ i system przestrzeni roboczej
Usprawnij sposób interakcji z danymi i narzędziami. Qinertia oferuje rekomendowane układy dostosowane do konkretnych zastosowań, pozwalając skupić się na analizie zamiast na konfiguracji interfejsu.
Można również tworzyć w pełni spersonalizowane układy dostosowane do własnych potrzeb i udostępniać je zespołowi, zapewniając spójne i wydajne środowisko pracy. Takie elastyczne podejście do przestrzeni roboczej pomaga zespołom skuteczniej współpracować, pracować szybciej oraz utrzymać wydajność we wszystkich projektach i aplikacjach.
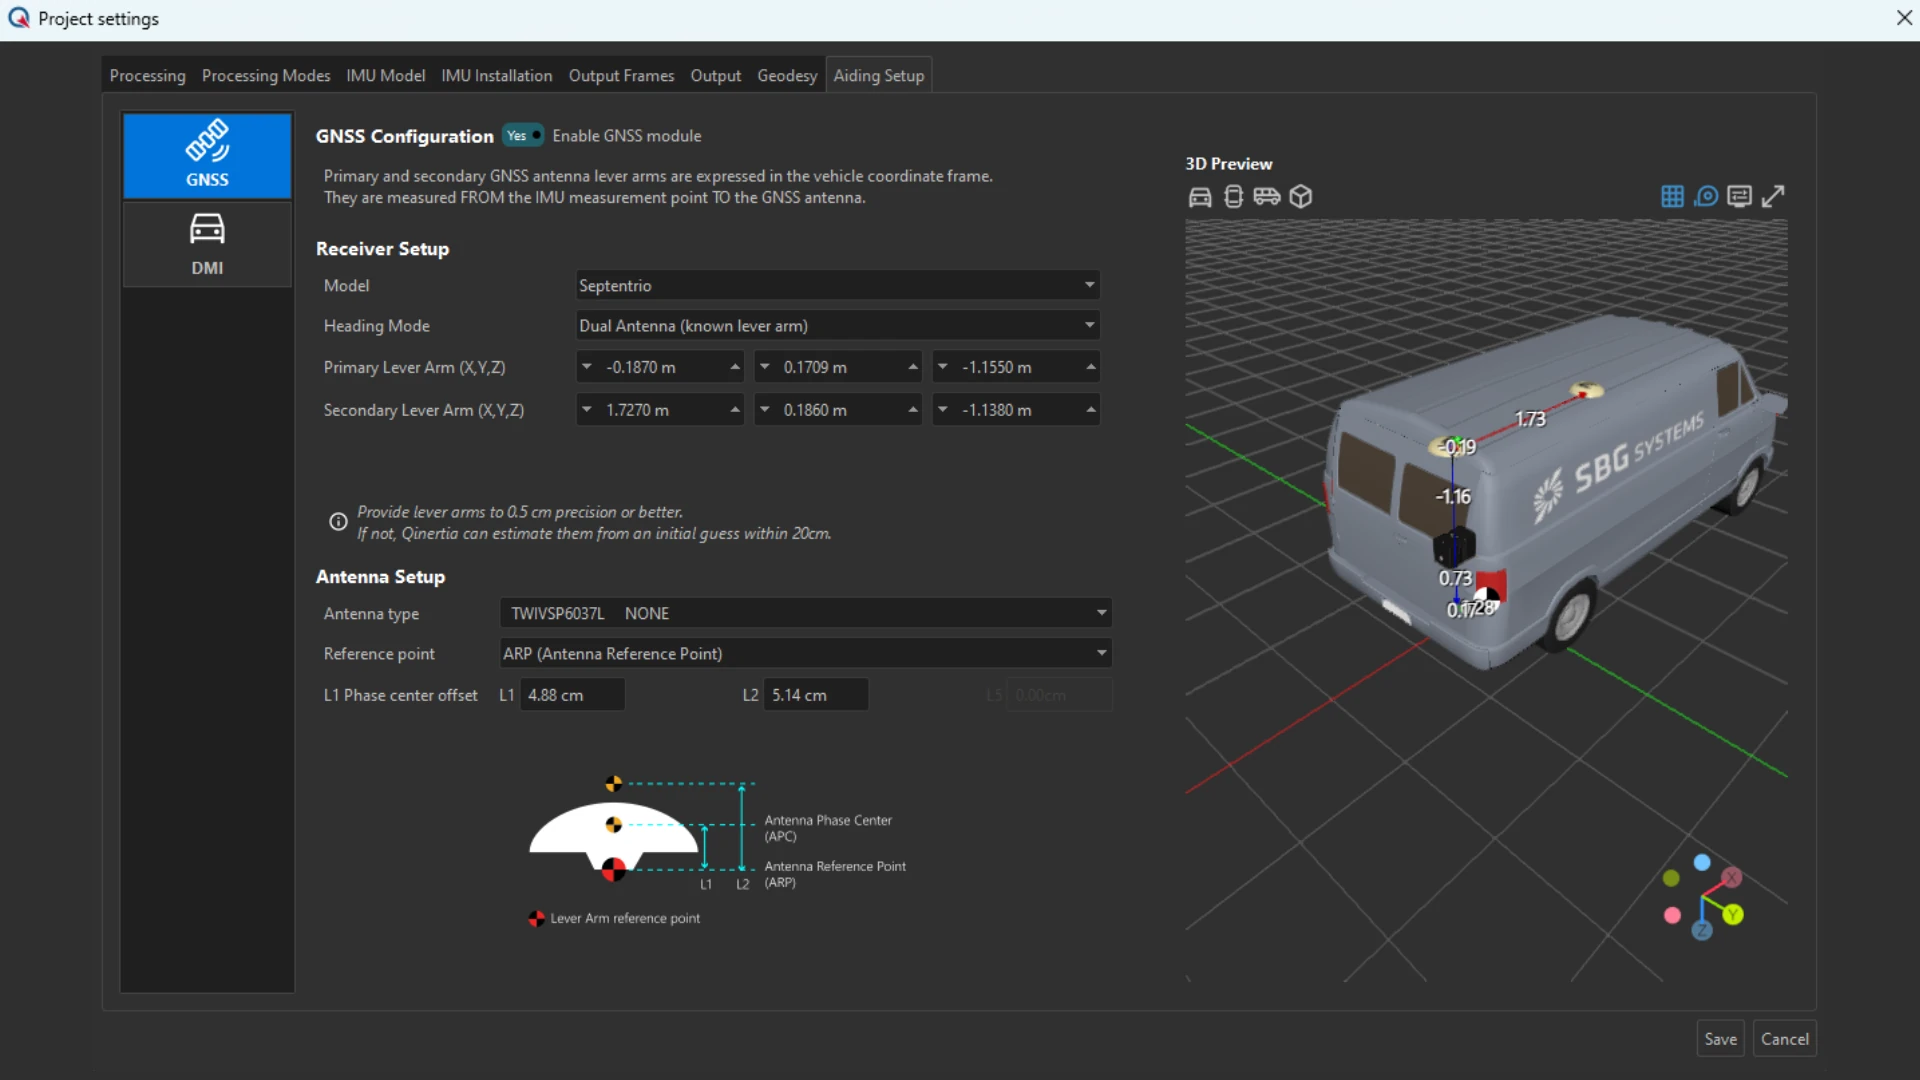
Widoki 3D
Widoki 3D pozwalają na wizualizację instalacji i konfiguracji w przejrzystym, intuicyjnym środowisku 3D. Położenie czujników, ich orientacja oraz geometria platformy są wyświetlane z dużą dokładnością, co ułatwia sprawdzenie poprawności konfiguracji przed rozpoczęciem przetwarzania.
Ta wizualna analiza zapewnia prawidłowe rozmieszczenie czujników, ogranicza liczbę błędów konfiguracyjnych oraz zwiększa ogólną niezawodność projektu, dając użytkownikowi większą pewność zarówno co doprocesu gromadzenia danych, jak i wyników ich przetwarzania.

Eksport pliku binarnego z możliwością dostosowania trajektorii
Konfigurowalny eksport binarny trajektorii w Qinertia wprowadza lżejszy, szybszy i bardziej elastyczny sposób obsługi wyników PPK. Zaprojektowany z myślą o wydajności i interoperacyjności, znacząco zmniejsza rozmiar pliku, zachowując pełną integralność trajektorii.
Dzięki krótszym czasom ładowania i zoptymalizowanej wymianie danych ten format eksportu umożliwia płynniejszy przebieg procesów między maszynami, bezproblemową integrację z kolejnymi etapami przetwarzania oraz bardziej wydajną obsługę dużych projektów.
PPK w prosty sposób – dla uzyskania dokładnych wyników
Nasze oprogramowanie do przetwarzania końcowego PPK zapewnia wszystkim użytkownikom płynną obsługę dzięki intuicyjnemu interfejsowi i przewodnikom po procesach. Szybka konfiguracja projektu, wprowadzanie danych metodą „przeciągnij i upuść” oraz automatyczny wybór najlepszej stacji bazowej upraszczają wykonywanie zadań, a zaawansowane opcje zaspokajają potrzeby ekspertów. Regularne aktualizacje oparte na opiniach użytkowników zapewniają ciągłe ulepszanie oprogramowania i funkcjonalność zorientowaną na użytkownika.

Tryby przetwarzania PPK
Tryby przetwarzania Qinertia PPK obejmują: pojedynczą stację bazową z krótką bazą dla lokalnej dokładności, tryb Ionoshield dla pojedynczej stacji bazowej w celu złagodzenia zakłóceń jonosferycznych i uzyskania lepszych wyników, wirtualną stację bazową do zaawansowanego mapowania korytarzowego oraz ściśle powiązane rozwiązanie PPP dla spójnego pozycjonowania bez względu na to, dokąd zaprowadzi Cię Twoja podróż.
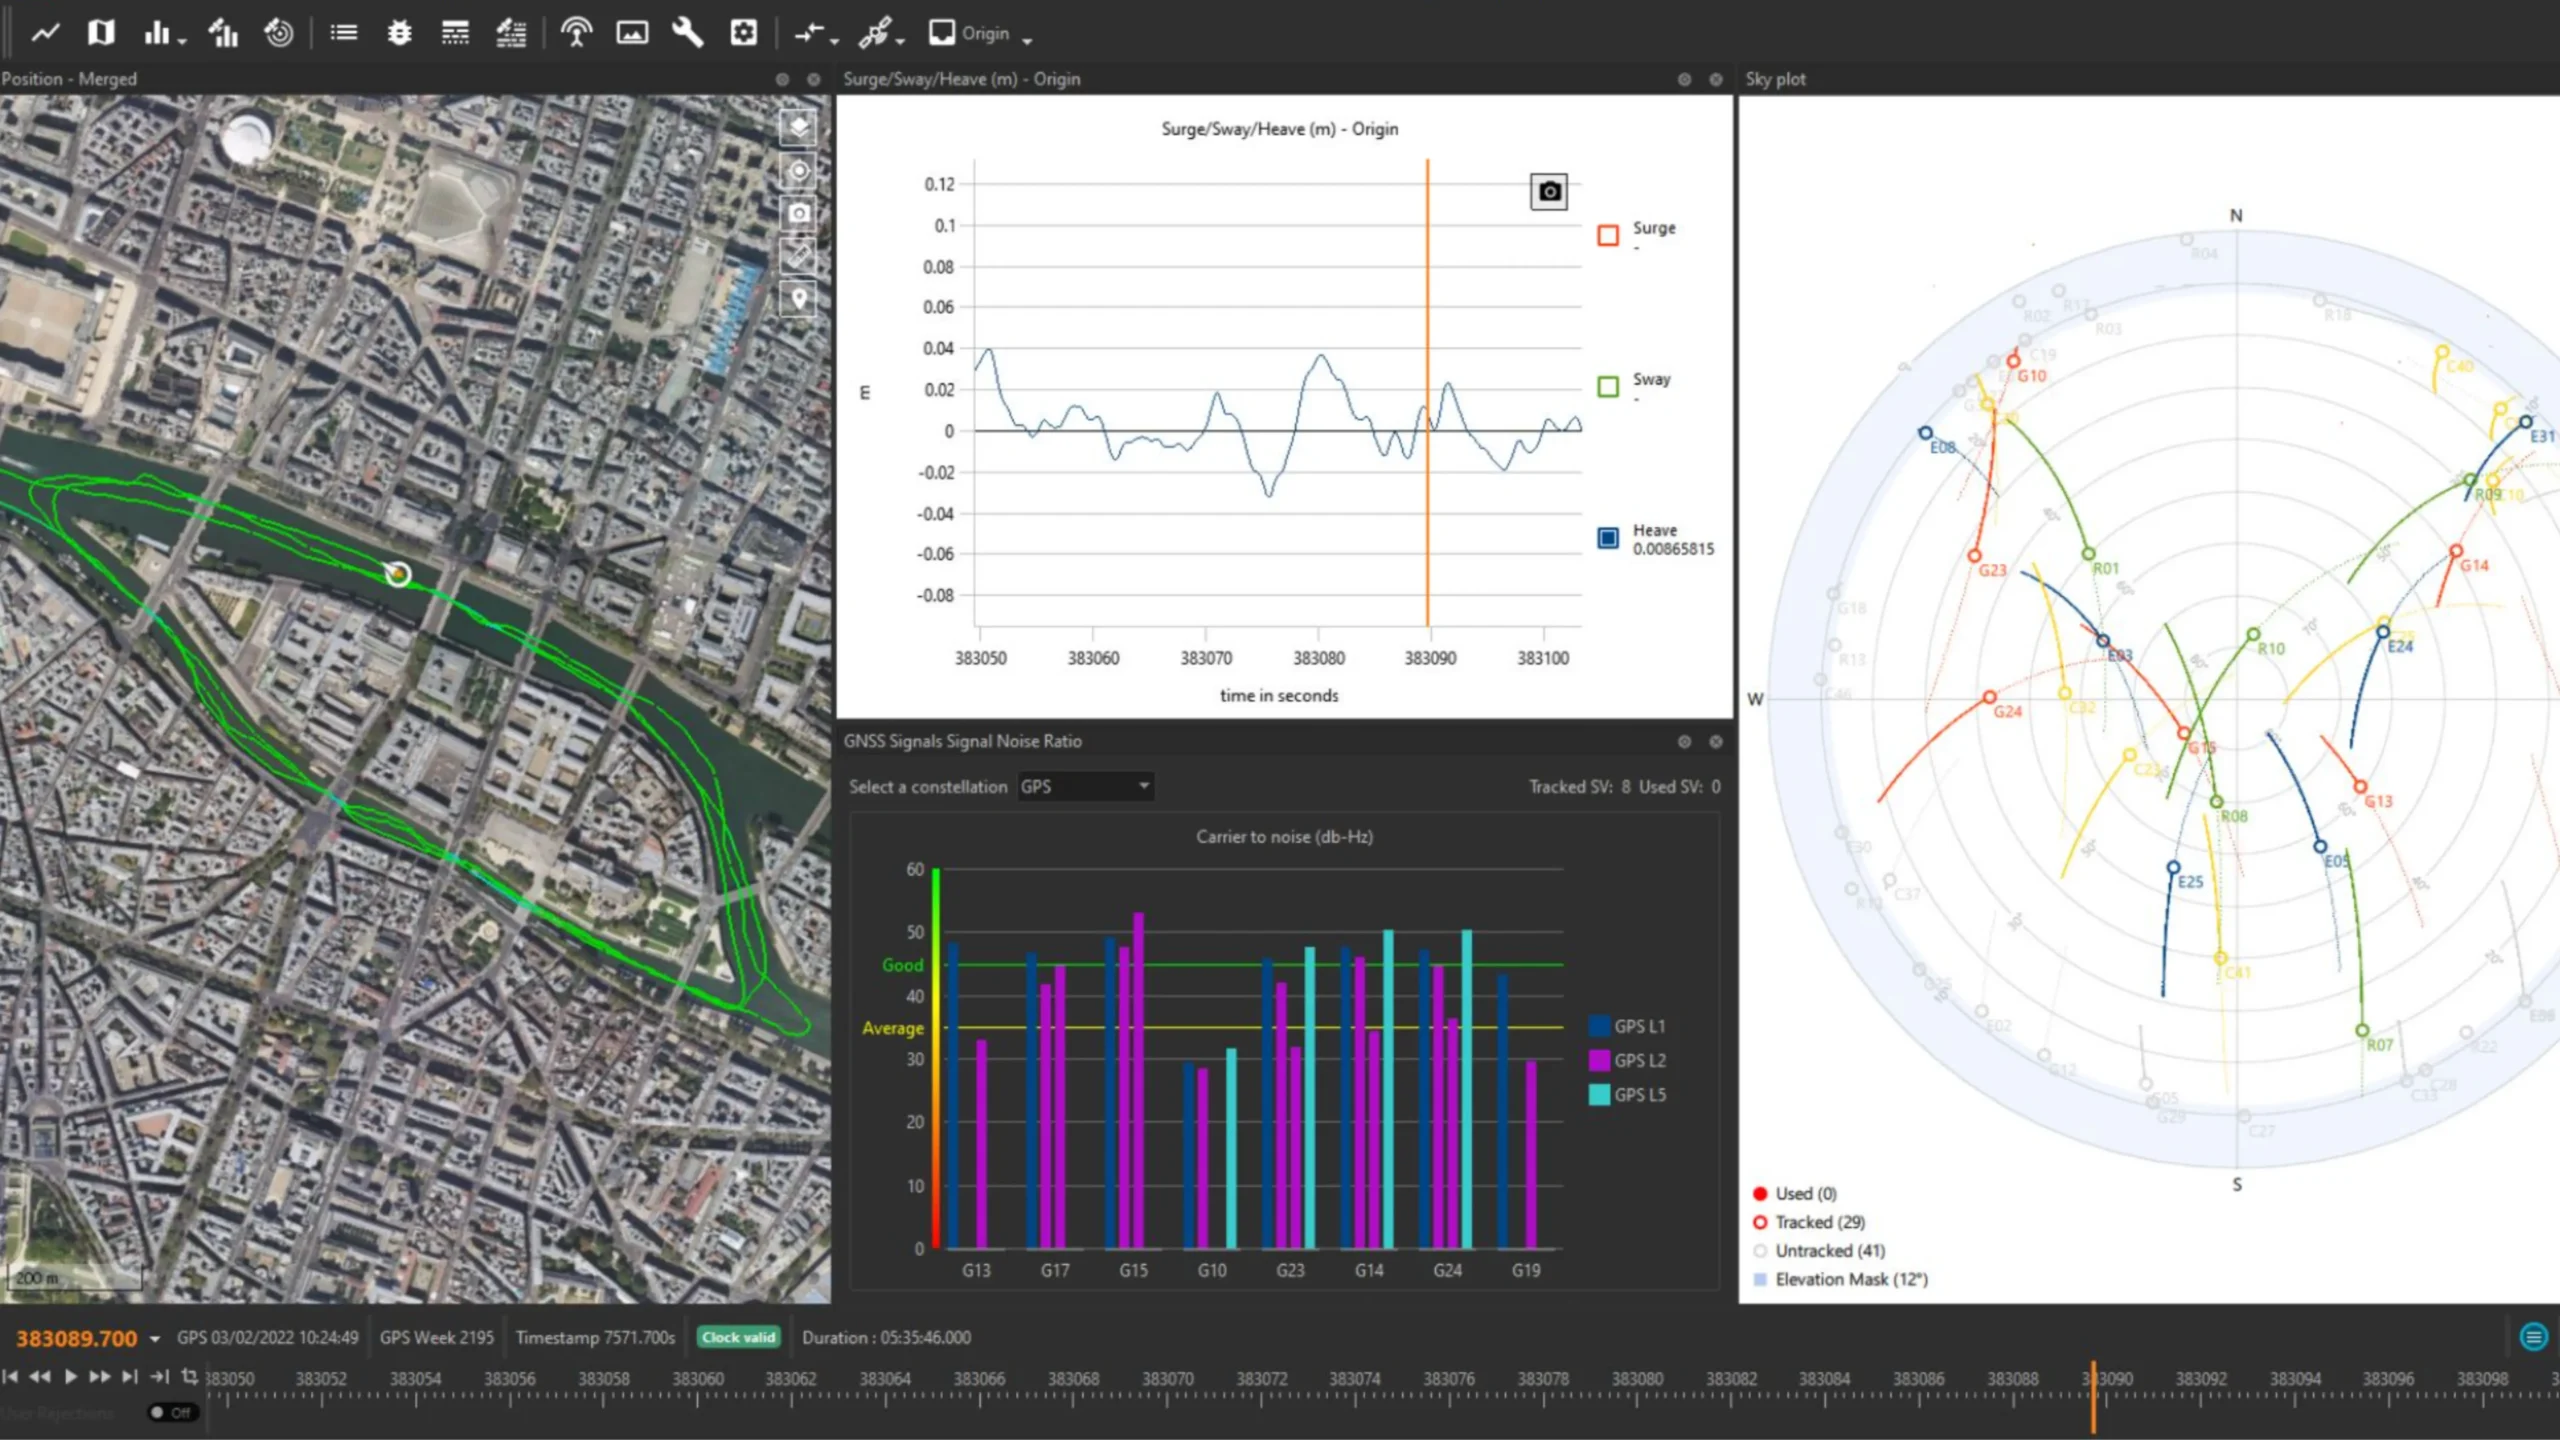
Oprogramowanie zorientowane na użytkownika
Qinertia charakteryzuje się nowoczesnym, przyjaznym dla użytkownika interfejsem zaprojektowanym z myślą o szybkiej konfiguracji i wydajnej obsłudze. Jego zaawansowany zestaw narzędzi wspiera precyzyjne możliwości post-processingu, solidne modelowanie błędów oraz bezproblemową integrację danych.
Regularne aktualizacje, wprowadzane w oparciu o opinie użytkowników, nieustannie poszerzają funkcjonalność, zapewniając optymalną wydajność i zgodność z zmieniającymi się potrzebami branży.
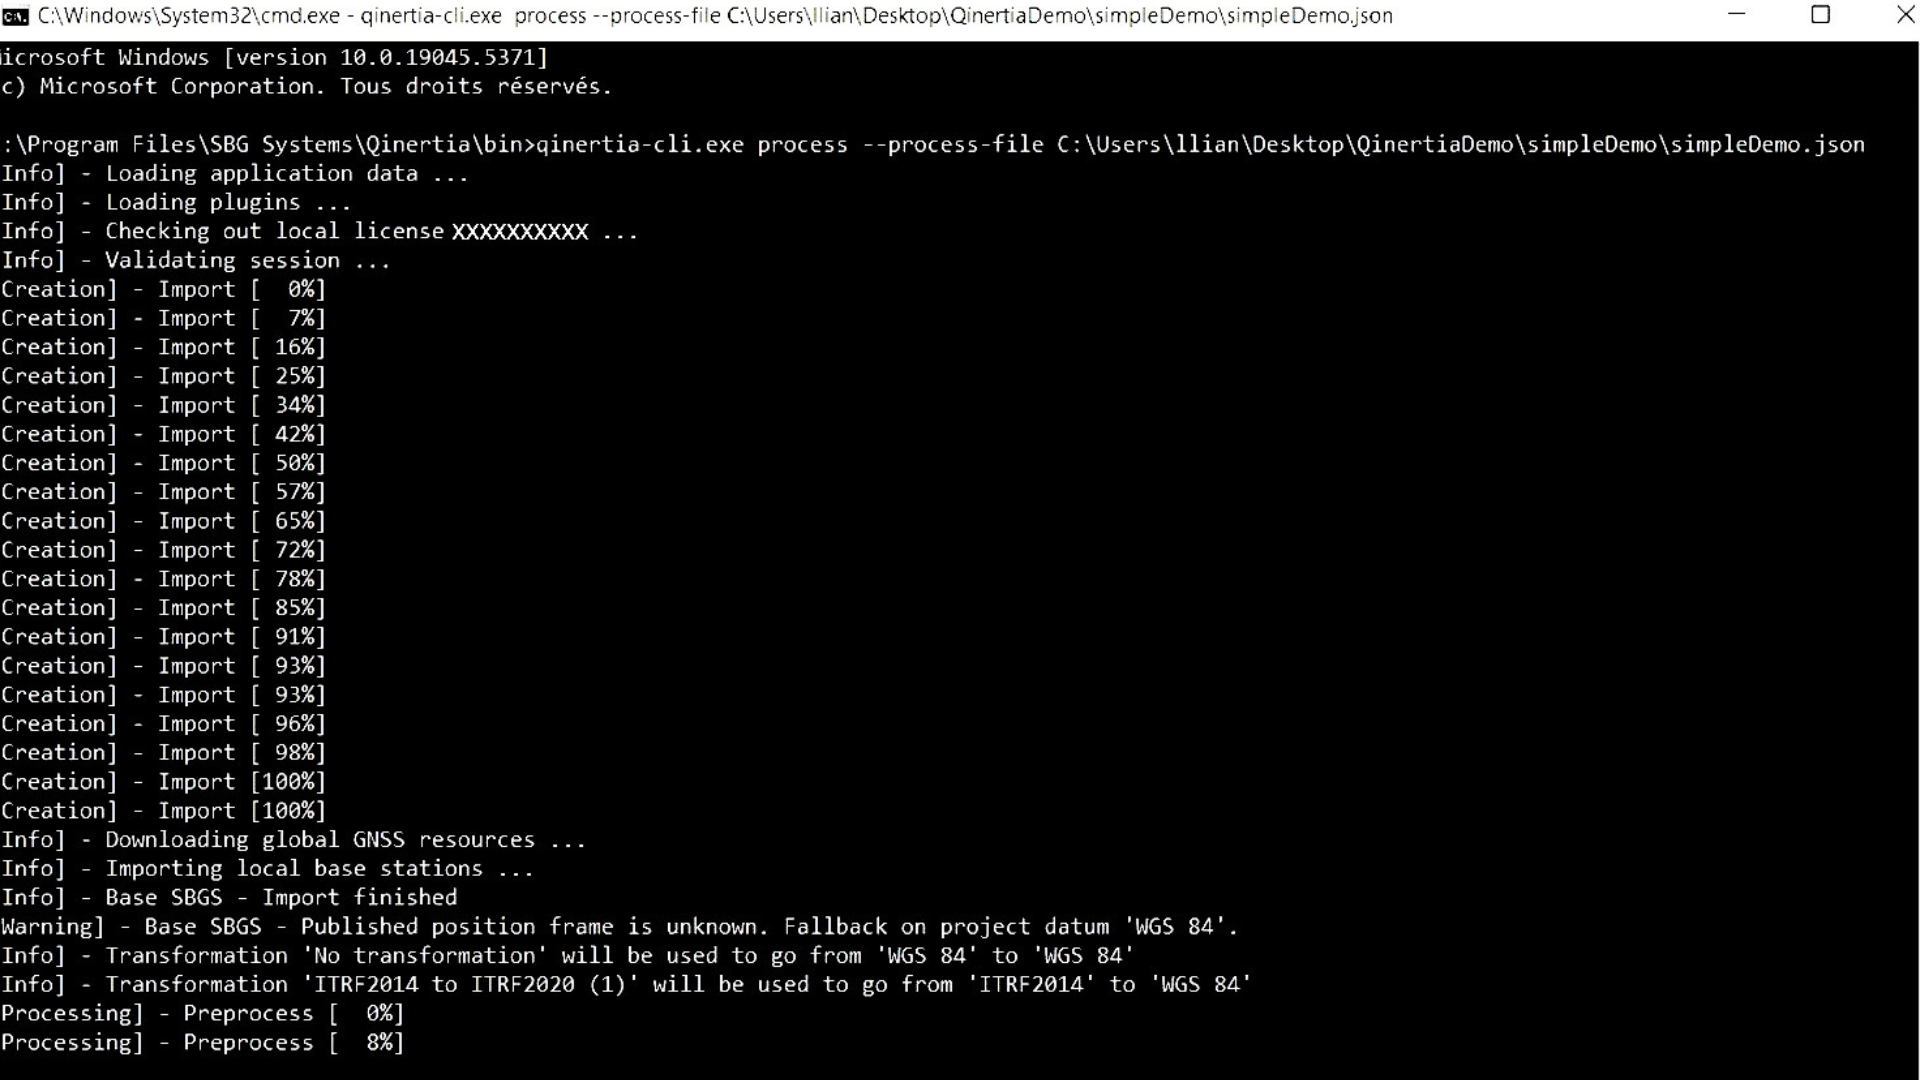
Łatwa integracja z procesami roboczymi
Deweloperom oprogramowania oferujemy możliwość bezproblemowej integracji potężnych funkcji PPK Qinertia z ich własnymi aplikacjami za pomocą Qinertia Cloud APIs lub Qinertia CLI. Intuicyjny interfejs upraszcza interakcję, a interfejs wiersza poleceń (CLI) usprawnia powtarzalne przetwarzanie danych. Deweloperom przysługuje swoboda dostosowywania formatów wyjściowych i generowania szczegółowych raportów, co zapewnia płynną integrację z istniejącymi procesami roboczymi.
Nasze różne wydania
Wybierz idealną edycję oprogramowania Qinertia PPK, która dopasuje się do potrzeb Twojego projektu. Niezależnie od tego, czy pracujesz nad wielkoskalową Inwentaryzacją infrastruktury, mapowaniem o wysokiej precyzji, czy jakimkolwiek projektem wymagającym dokładnego post-processingu GNSS, Qinertia oferuje elastyczne opcje.
Każda edycja zapewnia potężne funkcje do przetwarzania surowych danych GNSS i osiągania centymetrowej dokładności w zaledwie kilka kliknięć.
| Rodzaj przetwarzania | Typ przetwarzania Tylko GNSS | Rodzaj przetwarzania Inercyjne + GNSS | Rodzaj przetwarzania Inercyjne + GNSS | Rodzaj przetwarzania Inercyjne + GNSS |
|---|---|---|---|---|
| Obsługiwane SBG IMU | Obsługiwane SBG IMU – | Obsługiwane SBG IMU Tylko Ellipse | Obsługiwane SBG IMU Seria Ellipse & Quanta (Quanta Micro/Plus/Extra) | Obsługiwane SBG IMU Wszystkie IMU SBG i firm trzecich |
| IMU innego producenta | IMU innego producenta – | IMU innego producenta – | IMU innego producenta – | IMU innego producenta ● |
| Zastosowania | Zastosowania Wszystkie | Zastosowania Ląd i powietrze | Zastosowania Powietrze | Zastosowania Wszystkie |
| Licencja | Licencja Na czas nieokreślony lub w ramach subskrypcji | Licencja Na czas nieokreślony lub w ramach subskrypcji | Licencja Na czas nieokreślony lub w ramach subskrypcji | Licencja Na czas nieokreślony lub w ramach subskrypcji |
| Przetwarzanie równoległe | Przetwarzanie równoległe 1 | Przetwarzanie równoległe 1 | Przetwarzanie równoległe 1 | Przetwarzanie równoległe 1 |
| Przetwarzanie w trybie offline | Przetwarzanie w trybie offline ● | Przetwarzanie w trybie offline ● | Przetwarzanie w trybie offline ● | Przetwarzanie w trybie offline ● |
| Przetwarzanie na serwerze | Przetwarzanie na serwerze – | Przetwarzanie na serwerze – | Przetwarzanie na serwerze – | Przetwarzanie na serwerze – |
| Interfejs | Interfejs GUI + CLI | Interfejs GUI + CLI | Interfejs GUI + CLI | Interfejs GUI + CLI |
| Profil ruchu | Profil ruchu Statyczny (GNSS), Powietrzny (UAV, samolot, helikopter), Lądowy (motoryzacja, ciężarówka, kolej), Morski (żegluga, trudne warunki pomiarów morskich i podwodne pomiary morskie), Pieszy | Profil ruchu Statyczny (GNSS), Powietrzny (UAV, Samolot, Helikopter), Lądowy (Motoryzacja, ciężarówka, kolej), Pieszy | Profil ruchu Statyczny (GNSS), Powietrzny (UAV, Samolot, Helikopter) | Profil ruchu Statyczny (GNSS), Powietrzny (UAV, samolot, helikopter), Lądowy (motoryzacja, ciężarówka, kolej), Morski (żegluga, trudne warunki pomiarów morskich i podwodne pomiary morskie), Pieszy |
| Ścisłe powiązanie systemów RTK, VBS i PPP | Ścisłe powiązanie systemów RTK, VBS i PPP – | Ścisłe powiązanie systemów RTK, VBS i PPP ● | Ścisłe powiązanie systemów RTK, VBS i PPP ● | Ścisłe powiązanie systemów RTK, VBS i PPP ● |
| Ponowne przetwarzanie | Ponowne przetwarzanie – | Ponowne przetwarzanie ● | Ponowne przetwarzanie ● | Ponowne przetwarzanie ● |
| Słabe sprzężenie | Słabe sprzężenie – | Luźne sprzężenie ● | Luźne sprzężenie ● | Luźne sprzężenie ● |
| GNSS RTK&VBS&PPP | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● |
| Zarządzanie stacjami bazowymi | Zarządzanie stacjami bazowymi ● | Zarządzanie stacjami bazowymi ● | Zarządzanie stacjami bazowymi ● | Zarządzanie stacjami bazowymi ● |
| Silnik geodezyjny | Silnik geodezyjny ● | Silnik geodezyjny ● | Silnik geodezyjny ● | Silnik geodezyjny ● |
| IonoShield | IonoShield ● | IonoShield ● | IonoShield ● | IonoShield ● |
| Sieć CORS | Sieć CORS ● | Sieć CORS ● | Sieć CORS ● | Sieć CORS ● |
| Raport | Raport ● | Raport ● | Raport ● | Raport ● |
| Rinex – diagnostyka | Diagnostyka Rinex ● | Diagnostyka Rinex ● | Diagnostyka Rinex ● | Diagnostyka Rinex ● |
| Oszacowanie ramienia dźwigni | Oszacowanie ramienia dźwigni – | Oszacowanie ramienia dźwigni ● | Oszacowanie ramienia dźwigni ● | Oszacowanie ramienia dźwigni ● |
| Statystyki | Statystyka ● | Statystyka ● | Statystyka ● | Statystyka ● |


Stwórz własne rozwiązanie
Qinertia to oprogramowanie do post-processingu INS/GNSS nowej generacji, stworzone dla wszystkich użytkowników – niezależnie od tego, czy jesteś użytkownikiem indywidualnym, przedsiębiorstwem, integratorem systemów, producentem oprogramowania czy dostawcą usług.
Wstępnie skonfigurowane profile ruchu aplikacji upraszczają konfigurację i optymalizują wydajność pod kątem Twoich konkretnych potrzeb.
Wybierz spośród wszystkich dostępnych rozwiązań i dostosuj je do siebie: wersję desktopową, OEM i chmurową.

Proste wdrożenia
Qinertia Desktop to aplikacja na komputer stacjonarny zaprojektowana z myślą o efektywnej obsłudze złożonych zestawów danych poprzez udostępnienie zaawansowanych narzędzi analitycznych i konfigurowalnych ustawień.
Dzięki przyjaznemu dla użytkownika interfejsowi umożliwia szybkie importowanie, przetwarzanie i analizowanie danych.
Idealne rozwiązanie dla pojedynczych użytkowników lub zespołów pracujących w biurze.

Płynna integracja z posiadaną sprzętową lub oprogramowaniem
Qinertia OEM zapewnia płynny proces integracji, pozwalając na wbudowanie zaawansowanego przetwarzania PPK we własne rozwiązania, oferując klientom niezawodne i wydajne pozycjonowanie o wysokiej precyzji z łatwością, niezależnie od tego, czy jesteś producentem sprzętu, integratoram systemów, czy dostawcą usług.
Możesz dostosować interfejs oprogramowania, procesy robocze i funkcje tak, aby odpowiadały wizerunkowi Twojej marki i wymaganiom użytkowników.

Zapewnij elastyczne, skalowalne i zdalne zarządzanie.
Qinertia Cloud jest zaprojektowana dla deweloperów, integratorów i przedsiębiorstw poszukujących skalowalnego rozwiązania PPK, które zapewnia pełny potencjal precyzyjnego post-processingu połączony z wygodą i elastycznością technologii opartej na chmurze.
Niezależnie od tego, czy tworzysz niestandardową aplikację, oferujesz usługi online, czy rozszerzasz swoje dotychczasowe możliwości, Qinertia Cloud API gwarantuje dostarczenie najwyższej jakości wydajności PPK Twoim użytkownikom.
Kompatybilny z wieloma odbiornikami innych producentów
Qinertia jest kompatybilna z odbiornikami innych firm, które mogą dostarczać surowe dane GNSS*, w tym: odbiornikami Septentrio, Trimble, Novatel, Ublox, Topcon, Javad, Ashtec, Spectra GNSS…
Zyskaj dostęp do wszystkich funkcji Qinertia: parsowania formatów plików odbiornika GNSS, GNSS PPK, opcjonalnie z powiązaniem inercyjnym, GNSS PPP, opcjonalnie z powiązaniem inercyjnym, wyświetlania wszystkich wykresów i analiz, PPK wykonywanego przy użyciu wszystkich dostępnych pasm konstelacji i wielu innych…
*obsługiwane odbiorniki GNSS: dwupasmowe i wyższe (L1, L1+L2, L1+L5, L1+L2+L5).


Dokumentacja i materiały pomocnicze
Wszystkie rozwiązania Qinertia są dostarczane z obszerną dokumentacją, która została zaprojektowana, aby wspierać użytkowników na każdym kroku.
Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów – nasze przejrzyste i szczegółowe instrukcje zapewniają bezproblemową integrację oraz działanie.
Przewodnik po oprogramowaniu Qinertia
Wybierz się na szczegółową wycieczkę po naszym oprogramowaniu do postprocessingu z Leą, naszą menedżer produktów Qinertia.

Zamów demo oprogramowania Qinertia
Poznaj praktyczne przykłady zastosowań
Dowiedz się, jak nasze oprogramowanie do post-processingu, Qinertia GNSS+INS, wspiera profesjonalistów z różnych branż. Od precyzyjnego georeferencjonowania w mapowaniu UAV po ulepszoną nawigację w wymagających środowiskach – nasze studia przypadków pokazują, jak Qinertia zapewnia niezrównaną dokładność i wydajność.
Dowiedz się, jak nasi klienci wykorzystują Qinertia do pokonywania wyzwań, optymalizacji wydajności i osiągania wyjątkowych rezultatów.
Oprogramowanie Qinertia GNSS/INS PPK wybrane do zastosowań geofizyki morskiej
Obróbka końcowa danych

W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne


Mówią o nas
Prezentujemy doświadczenia i referencje profesjonalistów z branży oraz klientów, którzy wykorzystali nasze produkty inercyjne w swoich projektach.
Odkryj, jak nasza innowacyjna technologia przekształciła ich operacje, zwiększyła wydajność i przyniosła niezawodne wyniki w różnych zastosowaniach.



FAQ dotyczące oprogramowania do post-processingu
Sekcja często zadawanych pytań (FAQ) dotyczących naszego oprogramowania do przetwarzania post-processingowego zawiera wyczerpujące odpowiedzi na najczęstsze pytania na temat zaawansowanych narzędzi SBG Systems. Znajdziesz tu szczegółowe wyjaśnienia dotyczące funkcjonalności, integracji oraz korzyści płynących z naszych rozwiązań. Niezależnie od tego, czy potrzebujesz pomocy w optymalizacji przepływu pracy, zrozumieniu kwestii kompatybilności, czy w rozwiązywaniu problemów, ten dział FAQ dostarczy cennych informacji, które pozwolą Ci zmaksymalizować wydajność naszego oprogramowania w Twoich projektach.
Zapoznaj się z odpowiedziami i zwiększ swoją efektywność operacyjną dzięki niezawodnym rozwiązaniom do przetwarzania danych.
Jakie platformy obsługują Qinertia?
Qinertia Desktop jest dostępna jako natywna aplikacja dla systemów operacyjnych Windows i Linux. Została zaprojektowana z myślą o instalacji lokalnej i zapewnia pełny dostęp do funkcji post-processingu oraz analizy Qinertia bezpośrednio na stacji roboczej użytkownika.
Qinertia Server jest dostępna dla określonych konfiguracji. Ta wersja została zaprojektowana dla scentralizowanych lub zautomatyzowanych środowisk przetwarzania i jest zazwyczaj wdrażana na dedykowanej infrastrukturze. Dostępność i konfiguracja zależą od zamierzonego zastosowania, wymagań wydajnościowych oraz modelu licencjonowania.
Qinertia Cloud jest dostępna za pośrednictwem interfejsu API opartego na sieci web. Zamiast aplikacji desktopowej umożliwia użytkownikom integrację możliwości przetwarzania Qinertia z własnymi systemami, przepływami pracy lub aplikacjami poprzez dostęp programowy. Ta opcja jest szczególnie odpowiednia do zautomatyzowanego przetwarzania, infrastruktur w chmurze oraz wdrożeń na dużą skalę lub zdalnych.
Czym jest post-processing GNSS?
Post-processing GNSS (czyli PPK) to podejście polegające na przetwarzaniu surowych danych pomiarowych GNSS zarejestrowanych przez odbiornik GNSS już po zakończeniu akwizycji danych. Dane te można łączyć z innymi źródłami pomiarów GNSS, aby uzyskać najbardziej kompletną i precyzyjną trajektorię kinematiczną dla danego odbiornika GNSS, nawet w najbardziej wymagających środowiskach.
Tymi innymi źródłami mogą być lokalne stacje bazowe GNSS znajdujące się na terenie projektu pozyskiwania danych lub w jego pobliżu, albo istniejące, stale działające stacje referencyjne (CORS), zazwyczaj oferowane przez agencje rządowe i/lub komercyjnych dostawców sieci CORS.
Oprogramowanie Post-Processing Kinematic (PPK) może wykorzystywać swobodnie dostępne informacje o orbitach i zegarach satelitów GNSS, aby pomóc w dalszej poprawie dokładności. PPK umożliwia precyzyjne określenie lokalizacji lokalnej stacji bazowej GNSS w ramach absolutnego globalnego układu odniesienia współrzędnych, który jest wykorzystywany.
Oprogramowanie PPK umożliwia również przeprowadzanie złożonych transformacji między różnymi układami odniesienia współrzędnych na potrzeby projektów inżynieryjnych.
Innymi słowy, zapewnia to możliwość wprowadzania poprawek, zwiększa dokładność projektu, a nawet pozwala naprawić utratę danych lub błędy powstałe podczas pomiarów lub instalacji po zakończeniu misji.
Jaka jest różnica między RTK a PPK?
Real-Time Kinematic (RTK) to technika pozycjonowania, w której korekcje GNSS są przesyłane w czasie zbliżonym do rzeczywistego, zazwyczaj przy użyciu strumienia korekcyjnego w formacie RTCM. Mogą jednak pojawić się trudności w zapewnieniu prawidłowości korekt GNSS, w szczególności ich kompletności, dostępności, pokrycia i kompatybilności.
Główną zaletą technologii PPK w porównaniu z przetwarzaniem końcowym RTK jest to, że podczas przetwarzania końcowego można zoptymalizować procesy przetwarzania danych, w tym przetwarzanie do przodu i do tyłu, podczas gdy w przypadku przetwarzania w czasie rzeczywistym każda przerwa lub niezgodność w zakresie poprawek i ich transmisji prowadzi do obniżenia dokładności pozycjonowania.
Pierwszą kluczową zaletą post-processingu GNSS (PPK) w porównaniu do czasu rzeczywistego (RTK) jest to, że system używany w terenie nie musi posiadać łącza radiowego/danych do przesyłania korekt RTCM pochodzących z stacji CORS do systemu INS/GNSS.
Głównym ograniczeniem we wdrażaniu przetwarzania końcowego jest wymóg, by aplikacja końcowa oddziaływała na otoczenie. Z drugiej strony, jeśli aplikacja jest w stanie wytrzymać dodatkowy czas przetwarzania niezbędny do wygenerowania zoptymalizowanej trajektorii, znacznie poprawi to jakość danych we wszystkich dostarczanych wynikach.
Jak działa przetwarzanie do przodu i do tyłu?
Wyobraźmy sobie, że w środku pomiaru występuje 60-sekundowa przerwa w sygnale GNSS. Błąd pozycji w przetwarzaniu wprzód rośnie szybko (tempo zależy od specyfikacji IMU i innych parametrów) i osiąga maksimum pod koniec przerwy. Następnie szybko maleje. W post-procesingu zakładamy, że czas płynie wstecz i wykonujemy przetwarzanie w kolejności antychronologicznej, ponieważ równania fizyczne pozostają aktualne. W tym przetwarzaniu wstecznym błąd osiągnąłby maksimum na samym początku przerwy GNSS w sposób bardzo symetryczny do naturalnego przetwarzania wprzód.
Połączenie tych dwóch wyników obliczeń skutkuje maksymalnym błędem w okolicach środka zaniku sygnału, o znacznie mniejszej skali niż w przypadku rozwiązań obliczanych wyłącznie w przód lub wyłącznie w tył. Poczynając od produktów SBG Systems, poprawi to w szczególności rozwiązania GNSS+INS, ale na tym procesie skorzysta również przetwarzanie oparty wyłącznie na GNSS.
Jak już wspomniano, poprawkę tę można wprowadzić wyłącznie w ramach przetwarzania końcowego, ponieważ konieczne jest, aby wszystkie dane były dostępne od początku do końca, co powoduje, że ich wykorzystanie musi zostać odłożone do zakończenia badania.
Czym jest georeferencjonowanie w pomiarach lotniczych?
Georeferencjonowanie to proces dopasowywania danych geograficznych (takich jak mapy, zdjęcia satelitarne czy zdjęcia lotnicze) do znanego układu współrzędnych, tak aby można je było precyzyjnie umiejscowić na powierzchni Ziemi.
Dzięki temu dane można połączyć z innymi informacjami przestrzennymi, co umożliwia przeprowadzanie precyzyjnych analiz opartych na lokalizacji oraz tworzenie map.
W kontekście geodezji georeferencjonowanie ma zasadnicze znaczenie dla zapewnienia, że dane zebrane za pomocą takich narzędzi jak LiDAR, kamery czy czujniki zamontowane na dronach są precyzyjnie przyporządkowane do współrzędnych w świecie rzeczywistym.
Dzięki przypisaniu każdemu punktowi danych współrzędnych szerokości i długości geograficznej oraz wysokości georeferencjonowanie gwarantuje, że zebrane dane odzwierciedlają dokładną lokalizację i orientację na Ziemi, co ma kluczowe znaczenie w takich zastosowaniach, jak kartografia geoprzestrzenna, monitorowanie środowiska i planowanie budowlane.
Georeferencja zazwyczaj polega na wykorzystaniu punktów kontrolnych o znanych współrzędnych, często uzyskiwanych za pomocą GNSS lub pomiarów naziemnych, w celu dopasowania zarejestrowanych danych do układu współrzędnych.
Proces ten ma kluczowe znaczenie dla tworzenia dokładnych, wiarygodnych i przydatnych zbiorów danych przestrzennych.
