Nøyaktig navigasjon og posisjonering for autonome kjøretøy
Våre bevegelses- og navigasjonssensorer gir en rekke fordeler for avanserte førerstøttesystemer (ADAS) og autonome kjøretøy, og bidrar til økt sikkerhet, presisjon og ytelse. Disse sensorene integrerer avansert teknologi som inertialnavigasjonssystemer (INS) og det globale navigasjonssatellittsystemet( GNSS ), for å levere svært nøyaktige sanntidsdata om kjøretøyets posisjon, bevegelse og orientering, selv i krevende miljøer.
Vi er kjent for vår ekspertise innen sensorutvikling, omfattende kalibreringsteknikker og filtreringsalgoritmer. Våre « INS » kombinerer data fra akselerometre, gyroskoper og « GNSS » for å levere svært nøyaktig og pålitelig posisjonsinformasjon.
Vår teknologi er hjørnesteinen for å kartlegge veier og omgivelser med høy nøyaktighet, og gjør det mulig for kjøretøy å navigere i komplekse miljøer, følge forhåndsdefinerte ruter nøyaktig og operere sikkert.
Forbedret sensorfusjon og pålitelig ytelse under alle forhold
INS Dataene kombineres med GNSS, kameraer, LiDAR, radar og andre sensorer for å skape et robust og pålitelig persepsjonssystem. Denne kombinasjonen muliggjør presis og stabil posisjonsbestemmelse, noe som er avgjørende for kjørefeltassistanse, kontroll av kjøretøyets dynamikk og autonom kjøring, samtidig som sikkerheten og påliteligheten forbedres.
Autonome teknologier og ADAS-teknologier krever jevn ytelse uavhengig av miljøforhold. Alle våre sensorer er utviklet for robust drift i tøffe miljøer (temperaturer og vibrasjoner) og ved mottak av komplekse GNSS -signaler, der våre INS -løsninger sikrer kontinuerlig navigering når mottaket av satellittsignaler er utfordrende ved innkjøring i tunneler, parkeringshus eller ved kjøring i byområder rundt høye bygninger.
Forbedring av lokaliserings- og karttilpasningsnøyaktigheten
Våre treghetsnavigasjonssystemer bruker en kombinasjon av akselerometre og gyroskoper for å måle et kjøretøys akselerasjon og vinkelhastighet uten å være avhengige av eksterne GNSS signaler. Når dette kombineres med GNSS i en tett integrert sensorfusjonsalgoritme, gir det en kontinuerlig og svært nøyaktig baneberegning, selv under GNSS avbrudd.
For ADAS-applikasjoner er denne sanntidspåliteligheten avgjørende: Med et integrert INS+GNSS -system holder INS en jevn kurs selv når signalene går tapt, og gir nøyaktige retnings- og posisjonsdata for å hjelpe kjøretøyet med å holde seg på riktig veisegment på HD-kartet (High-Definition). Det kombinerte systemet muliggjør presis lokalisering, noe som er avgjørende for at kjøretøyet skal forstå sin eksakte posisjon i forhold til veielementer og unngå å utføre usikre manøvrer på grunn av GNSS avvik.
Løsninger for ADAS-systemer
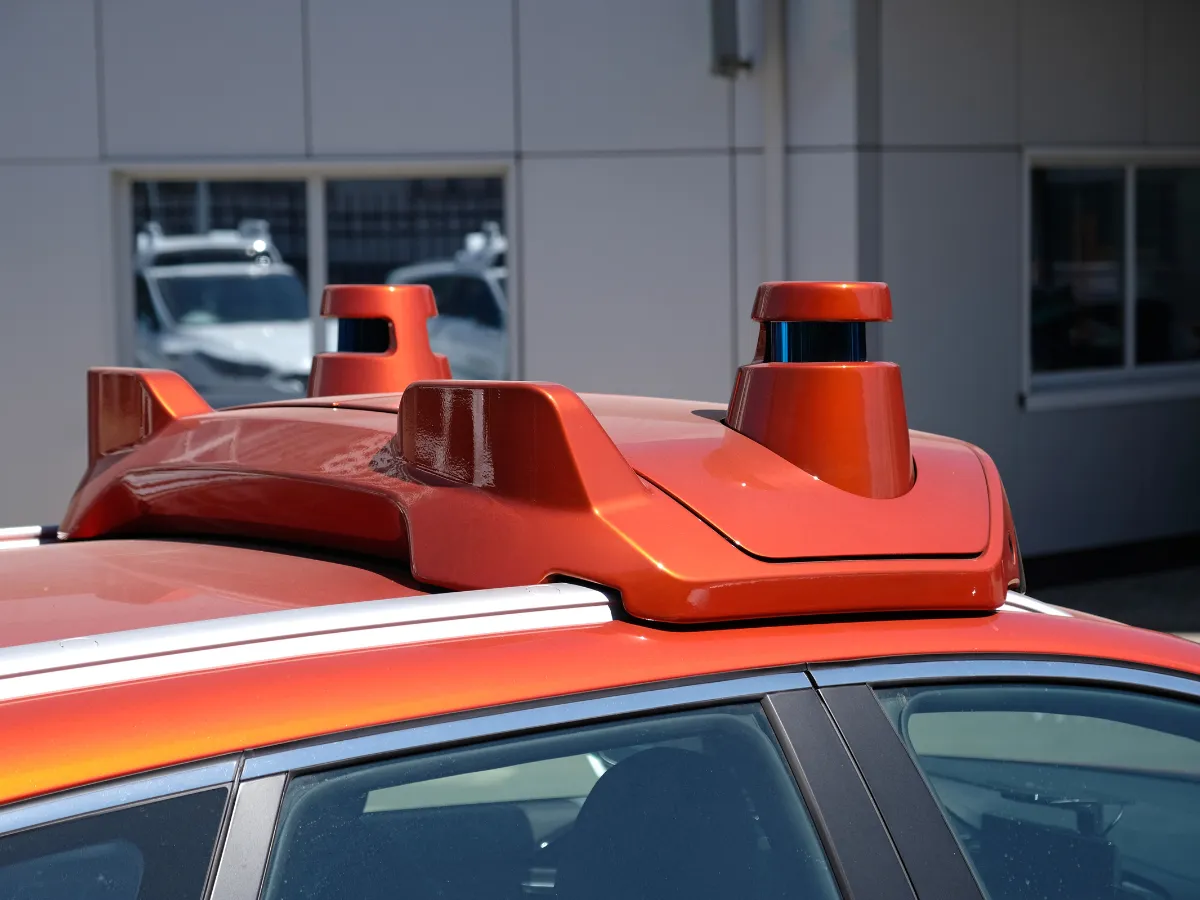
Våre sensorer GNSS/INS leverer nøyaktige data om posisjon, hastighet og orientering i sanntid. De sikrer pålitelig ytelse selv inne i tunneler eller i bymiljøer med høye bygninger. Med robust kalibrering, lav forsinkelse og enkel integrering bidrar våre løsninger til sikrere, smartere og mer autonome kjøretøy eller ADAS-systemer.

Ellipse-D

Ekinox Micro

Ekinox-D
Brosjyre om kjøretøyapplikasjoner
Brosjyrene våre gir omfattende innsikt som dekker dine behov. De er utformet for å være både informative og engasjerende, og fungerer som en verdifull ressurs for både kunder, samarbeidspartnere og interessenter.
Våre bruksområder
SBG Systems støtter utvikling og validering av avanserte førerstøttesystemer (ADAS) med høypresisjonsløsninger for inertialnavigasjon.
Oppdag hvordan våre kunder har integrert vår teknologi for å forbedre sikkerhet, ytelse og innovasjon i ADAS-applikasjoner.
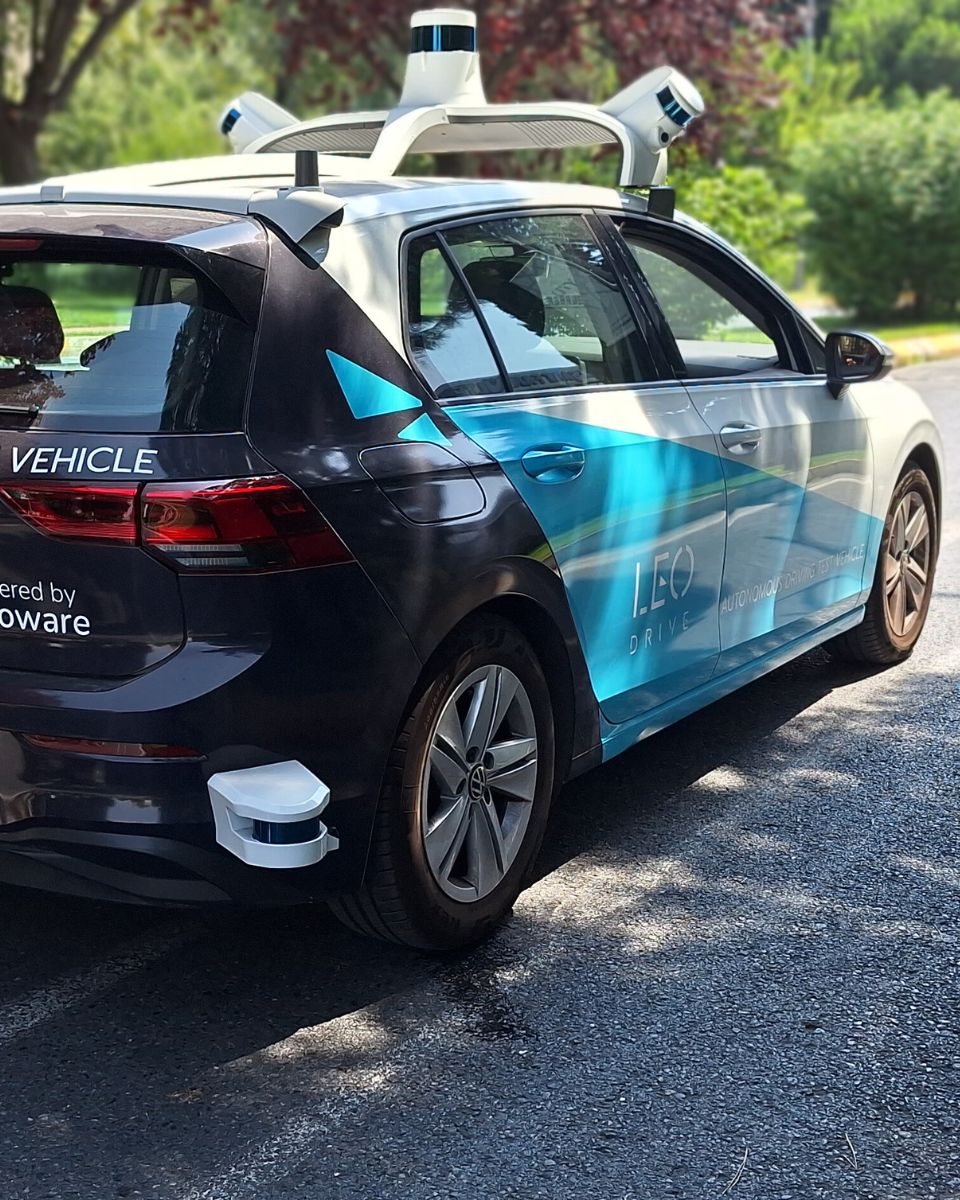



De snakker om oss
Oppdag hvordan kunder og bransjeledere anerkjenner SBG Systems som en pioner innen inertialøsninger. De setter pris på vår kompetanse innen applikasjoner for autonome kjøretøy og ADAS. Vår innovative teknologi kombinerer høytytende inertialsensorer med avanserte funksjoner for « GNSS ». Den setter standarden for presisjon og pålitelighet i komplekse kjøreforhold.


Utforsk andre bruksområder for autonome kjøretøy
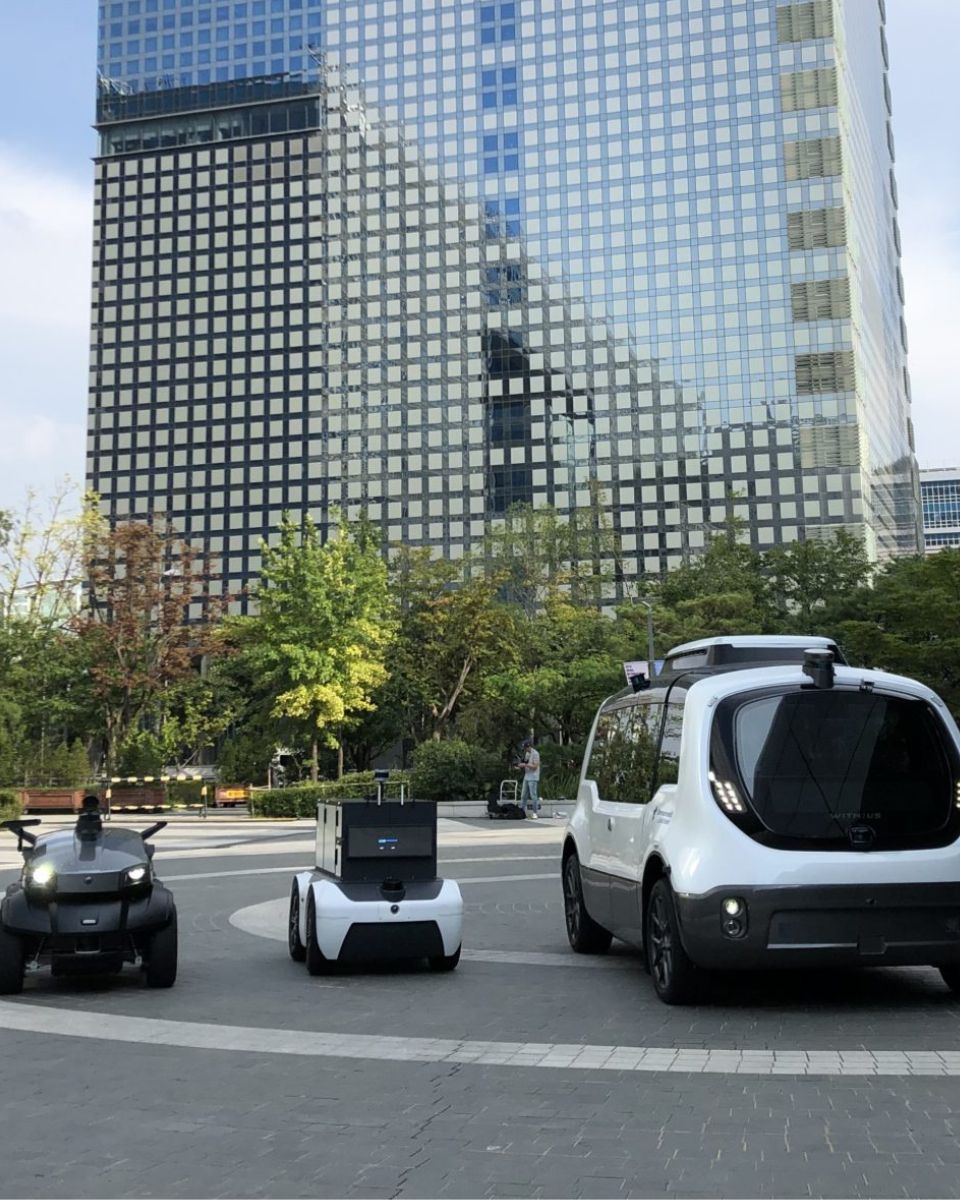
SBG SystemsVåre løsninger for treghetsnavigasjon støtter mange anvendelser innen autonome kjøretøy, utover tradisjonelle personbiler. Sensorene våre gir presise posisjons-, orienterings- og bevegelsesdata for ubemannede bakkekjøretøy og leveringsroboter. De brukes også i autonome skyttelbusser og industrielle maskiner med sanntidsytelse. Selv i miljøer uten tilgang til « GNSS » sikrer teknologien vår pålitelig navigasjon og kontroll.
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om ADAS-systemene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta direkte kontakt med oss!
Hva er forskjellen mellom ADAS i biler og selvkjørende biler?
ADAS (Advanced Driver Assistance Systems) øker kjøresikkerheten ved å tilby funksjoner som kjørefeltassistanse, adaptiv cruisekontroll og automatisk bremsing, men krever aktiv oppfølging fra føreren. Selvkjørende biler, derimot, som er utstyrt med autonome kjøresystemer, har som mål å automatisere kjøretøyets drift fullstendig uten menneskelig inngripen.
Mens ADAS støtter sjåførene ved å hjelpe til med oppgaver og øke sikkerheten, er selvkjørende biler utformet for å håndtere alle aspekter ved autonom kjøring, fra navigering til beslutningstaking, og tilbyr dermed et høyere automatiseringsnivå (SAE-nivåer) og større brukervennlighet. ADAS-egenskaper eller -funksjoner tilhører SAE-nivåer under 3, mens selvkjørende biler som sådan tilsvarer minst nivå 4.
Hva er et gyroskop?
Et gyroskop er en sensor som måler vinkelhastighet – hastigheten med hvilken et objekt roterer rundt én eller flere akser – og er en av de grunnleggende byggesteinene i treghetsnavigasjonssystemer. Hovedformålet er å levere presis informasjon i sanntid om rotasjonsbevegelsen, slik at et « INS » eller « IMU » kan fastslå hvordan et objekts orientering endrer seg over tid.
Moderne gyroskoper som brukes i navigasjon, særlig innen romfart, forsvar, maritim virksomhet og robotikk, er vanligvis MEMS (Micro-Electro-Mechanical Systems) eller optiske teknologier som FOG (Fiber Optic Gyroscopes) og RLG (Ring Laser Gyroscopes). Selv om de fysiske prinsippene bak dem er forskjellige, utnytter de alle det samme grunnleggende konseptet: Når et system roterer, registrerer sensoren den resulterende treghetseffekten og omdanner den til et elektrisk signal.
I et MEMS-gyroskop utsettes bittesmå vibrerende strukturer – ofte silisiummasser som drives med bestemte resonansfrekvenser – for Coriolis-krefter når enheten roterer. Disse kreftene forårsaker målbare endringer i vibrasjonsmønstrene, som omregnes til informasjon om vinkelhastigheten. I optiske gyroer opplever lys som beveger seg i motsatte retninger langs en lukket sløyfe faseforskyvninger når systemet roterer; denne Sagnac-effekten muliggjør ekstremt nøyaktige og driftstabile rotasjonsmålinger uten bevegelige deler.
Gyroskoper leverer avgjørende data til algoritmene i et treghetsnavigasjonssystem, slik at systemet kan beregne holdning (rulling, stigning og gir). Når de kombineres med akselerometre, danner de et IMU, som gir omfattende bevegelsesregistreringsfunksjonalitet. Gyroskoper av høy kvalitet reduserer avvik, forbedrer stabiliteten og gjør at navigasjonssystemet kan fungere pålitelig selv i miljøer uten GPS-dekning. I anvendelser som styring av UAV-er, loitering-ammunisjon, styring av AUV-er, kompensasjon for bølgebevegelser til sjøs eller navigasjon av autonome kjøretøy, har gyroskopets nøyaktighet direkte innvirkning på systemets evne til å opprettholde en presis og stabil bane.
Hva er relativ posisjon?
Relativ posisjon refererer til forskyvningen av en plattform i bevegelse, målt i forhold til et kjent utgangspunkt, snarere enn i forhold til et absolutt geografisk koordinatsystem. I stedet for å angi posisjonen i form av breddegrad, lengdegrad og høyde, beskriver relativ posisjon hvor langt og i hvilken retning plattformen har beveget seg fra sitt opprinnelige referansesystem.
Et « INS » beregner dette ved å integrere målte akselerasjoner og rotasjonshastigheter over tid: akselerometrene måler endringer i hastighet, og disse hastighetene integreres deretter på nytt for å beregne endringer i posisjon, alt uttrykt innenfor et definert koordinatsystem, for eksempel kroppskoordinatsystemet eller et lokalt navigasjonskoordinatsystem.
Siden relativ posisjon ikke er avhengig av eksterne signaler –GNSS, radiofyr eller landemerker – er den svært verdifull i miljøer uten GPS-dekning, ved innendørs operasjoner, under vann eller i alle oppdrag der det kun er nødvendig å kjenne bevegelsen siden det siste kjente punktet.
Nøyaktigheten av den relative posisjonen forringes imidlertid over tid på grunn av avvik forårsaket av sensorfeil og støy. Dette er grunnen til at løsninger for « INS » ofte kombinerer inersialdata med hjelpekilder som « GNSS », odometre, DVL-er eller barometre for å begrense feilutviklingen. Til syvende og sist gir den relative posisjonen en kontinuerlig og autonom måte å spore bevegelse på, og utgjør ryggraden i navigasjons-, styrings- og kontrollsystemer i mange anvendelser innen luftfart, sjøfart og robotikk.
