Otonom araçlar için hassas navigasyon ve konum belirleme
Hareket ve navigasyon sensörlerimiz, Gelişmiş Sürücü Destek Sistemleri (ADAS) ve otonom araçlar için sayısız avantaj sunarak güvenlik, hassasiyet ve performansın artırılmasına katkıda bulunur. Bu sensörler, Atalet Navigasyon Sistemleri (INS) ve Küresel Navigasyon Uydu Sistemi( GNSS ) gibi ileri teknolojileri entegre ederek, zorlu ortamlarda bile aracın konumu, hareketi ve yönelimi hakkında gerçek zamanlı ve son derece hassas veriler sağlar.
Sensör mühendisliği, kapsamlı kalibrasyon teknikleri ve filtreleme algoritmaları alanlarındaki uzmanlığımızla tanınıyoruz. INS, ivmeölçerler, jiroskoplar ve GNSS 'dan gelen verileri birleştirerek son derece doğru ve güvenilir konum bilgileri sağlar.
Teknolojimiz, yolları ve çevreyi yüksek doğrulukla haritalandırmanın yanı sıra, araçların karmaşık ortamlarda yol bulmasını, önceden tanımlanmış rotaları doğru bir şekilde takip etmesini ve güvenli bir şekilde çalışmasını sağlayan temel bir unsurdur.
Geliştirilmiş sensör füzyonu ve her koşulda güvenilir performans
INS Veriler, GNSS adresinde yer alan kameralar, LiDAR, radar ve diğer sensörlerle birleştirilerek sağlam ve güvenilir bir algılama sistemi oluşturulur. Bu birleştirme, şerit takip, araç dinamiği kontrolü ve otonom sürüş için hayati önem taşıyan hassas ve dayanıklı konum belirlemeyi mümkün kılar; aynı zamanda güvenlik ve güvenilirliği de artırır.
Otonom sürüş ve ADAS teknolojileri, çevre koşullarından bağımsız olarak tutarlı bir performans gerektirir. Tüm sensörlerimiz, zorlu ortamlarda (sıcaklık ve titreşimler) ve karmaşık GNSS sinyal alımında sağlam bir şekilde çalışacak şekilde tasarlanmıştır; INS çözümlerimiz ise tünellere girerken, kapalı otoparklarda veya yüksek binaların çevresindeki kentsel alanlarda sürüş sırasında uydu sinyallerinin alınmasının zorlaştığı durumlarda kesintisiz navigasyon sağlar.
Yerelleştirme ve harita eşleştirme doğruluğunun artırılması
Atalet navigasyon sistemlerimiz, harici GNSS sinyallerine bağımlı kalmadan bir aracın ivmesini ve açısal hızını ölçmek için ivmeölçerler ve jiroskopların bir kombinasyonunu kullanır. Sıkı bir şekilde entegre edilmiş bir sensör füzyon algoritması kapsamında GNSS ile birleştirildiğinde, GNSS kesintileri sırasında bile kesintisiz ve son derece hassas bir yörünge sağlar.
ADAS uygulamaları için bu gerçek zamanlı güvenilirlik hayati önem taşır: Entegre bir INS+GNSS sistemi sayesinde, INS sinyaller kaybolduğunda bile sabit bir rotayı korur ve aracın Yüksek Çözünürlüklü (HD) haritadaki doğru yol segmentiyle hizalanmasına yardımcı olacak doğru yön ve konum verileri sağlar. Birleştirilmiş sistem, aracın yol özelliklerine göre tam konumunu anlaması veya GNSS aykırı değerleri nedeniyle güvenli olmayan manevralar yapmaması için gerekli olan hassas konum belirlemeyi mümkün kılar.
ADAS sistemleri için çözümler
GNSS/INS sensörlerimiz, konum, hız ve yön verilerini gerçek zamanlı olarak doğru bir şekilde sağlar. Tünellerin içinde veya kentsel kanyonlarda bile güvenilir performans gösterirler. Sağlam kalibrasyon, düşük gecikme süresi ve kolay entegrasyon özellikleriyle çözümlerimiz, daha güvenli, daha akıllı ve daha otonom araçları veya ADAS sistemlerini destekler.

Ellipse-D

Ekinox Micro

Ekinox-D
Araçlar uygulama broşürü
Broşürlerimiz, ihtiyaçlarınızı karşılamak üzere kapsamlı bilgiler sunar. Hem bilgilendirici hem de ilgi çekici olacak şekilde tasarlanan bu broşürler, müşteriler, iş ortakları ve paydaşlar için değerli bir kaynak görevi görür.
Kullanım örneklerimiz
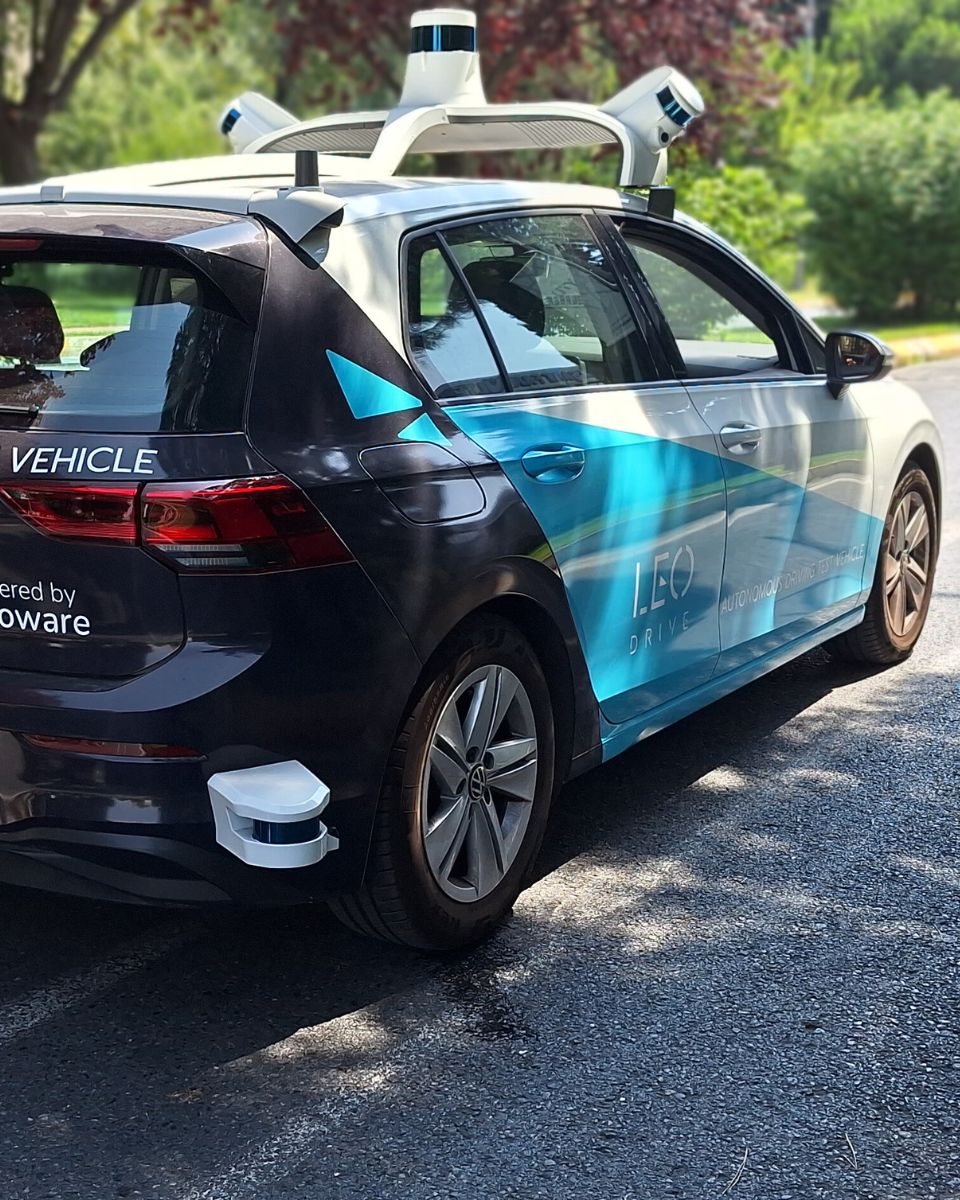
SBG Systems Yüksek hassasiyetli atalet navigasyon çözümleriyle Gelişmiş Sürücü Destek Sistemleri’nin (ADAS) geliştirilmesini ve doğrulanmasını destekler.
Müşterilerimizin, ADAS uygulamalarında güvenlik, performans ve yenilikçiliği artırmak için teknolojimizi nasıl entegre ettiklerini keşfedin.



Hakkımızda konuşuyorlar
Müşterilerin ve sektör liderlerinin, SBG Systems ’u atalet çözümleri alanında bir öncü olarak nasıl gördüklerini keşfedin. Otonom araç uygulamaları ve ADAS alanlarındaki uzmanlığımıza büyük değer veriyorlar. Yenilikçi teknolojimiz, yüksek performanslı atalet sensörlerini gelişmiş GNSS yetenekleriyle birleştiriyor. Bu teknoloji, karmaşık sürüş ortamlarında hassasiyet ve güvenilirlik konusunda standartları belirliyor.


Diğer otonom araç uygulamalarını keşfedin
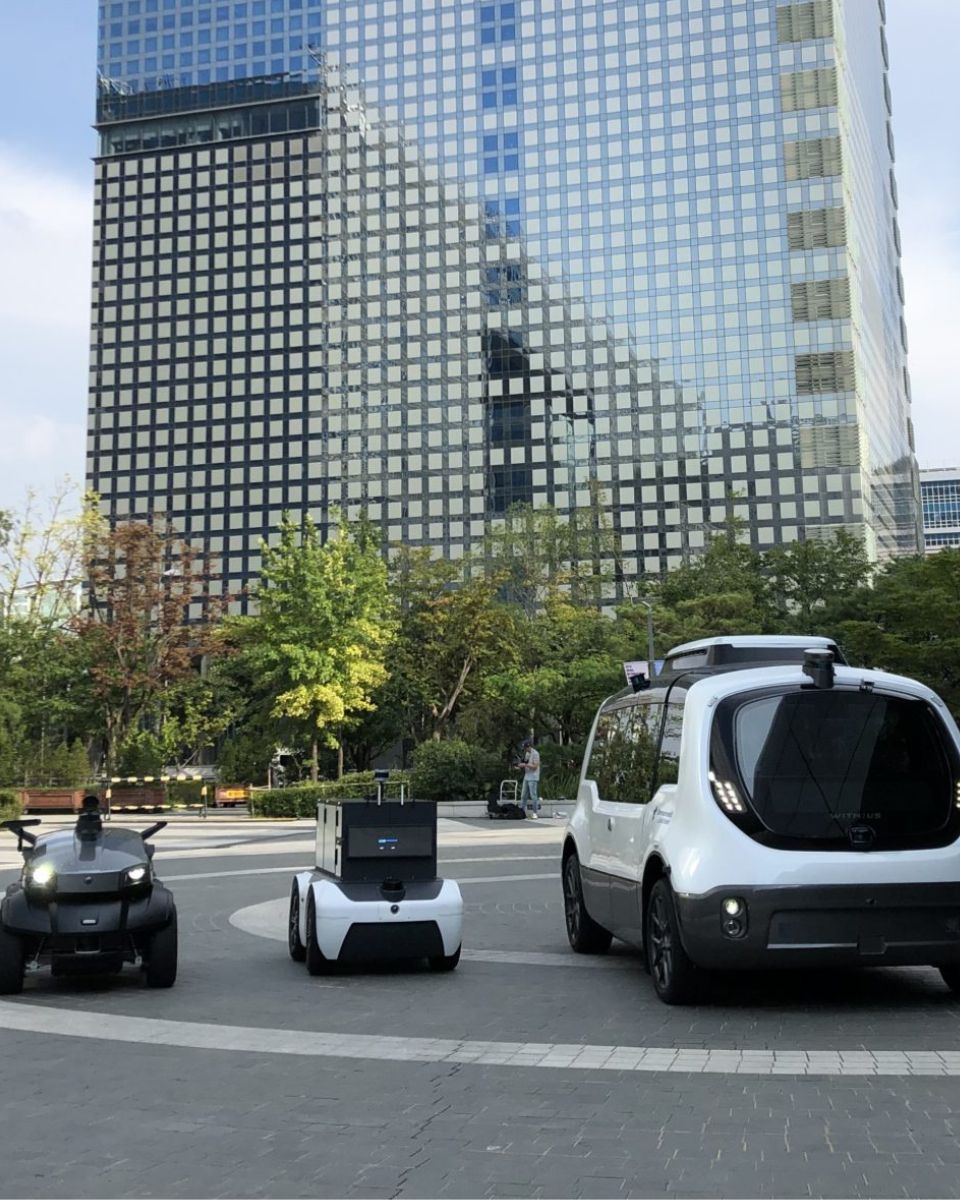
SBG Systems’ atalet navigasyon çözümleri, geleneksel binek araçların ötesinde birçok otonom araç uygulamasını desteklemektedir. Sensörlerimiz, insansız kara araçları ve teslimat robotları için hassas konum belirleme, yönlendirme ve hareket verileri sağlar. Ayrıca, otonom servis araçları ve endüstriyel makinelere gerçek zamanlı performans sunar. GNSS-denied ortamlarda bile teknolojimiz güvenilir navigasyon ve kontrol sağlar.
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, öne çıkardığımız ADAS sistemleri uygulamasıyla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız bilgiyi bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
Otomobillerdeki ADAS ile otonom araçlar arasındaki fark nedir?
ADAS (Gelişmiş Sürücü Destek Sistemleri), şerit takip, uyarlanabilir hız sabitleyici ve otomatik frenleme gibi özellikler sunarak sürüş güvenliğini artırır; ancak sürücünün aktif denetimini gerektirir. Buna karşılık, otonom sürüş sistemleriyle donatılmış sürücüsüz araçlar, insan müdahalesi olmaksızın araç kullanımını tamamen otomatikleştirmeyi amaçlamaktadır.
ADAS, sürücülere çeşitli görevlerde yardımcı olarak ve güvenliği artırarak destek verirken, otonom araçlar ise navigasyondan karar verme sürecine kadar otonom sürüşün tüm yönlerini üstlenmek üzere tasarlanmış olup, daha yüksek bir otomasyon seviyesi (SAE seviyeleri) ve kolaylık sunar. ADAS özellikleri veya işlevleri 3’ün altındaki SAE seviyelerine atfedilirken, otonom araçlar ise en az seviye 4’e karşılık gelir.
Jiroskop nedir?
Jiroskop, açısal hızı —bir nesnenin bir veya daha fazla eksen etrafında dönme hızı— ölçen bir sensördür ve atalet navigasyon sistemlerinin temel bileşenlerinden biridir. Temel amacı, dönme hareketi hakkında hassas ve gerçek zamanlı bilgi sağlamaktır; böylece bir INS veya IMU , bir nesnenin yöneliminin zaman içinde nasıl değiştiğini belirleyebilir.
Navigasyonda, özellikle havacılık, savunma, denizcilik ve robotik alanlarında kullanılan modern jiroskoplar, genellikle MEMS (Micro-Elektro-Mekanik Sistemler) veya FOG (Fiber Optik Jiroskoplar) ve RLG (Halka Lazer Jiroskoplar) gibi optik teknolojilerdir. Fiziksel çalışma prensipleri farklı olsa da, hepsi aynı temel kavramdan yararlanır: Bir sistem döndüğünde, sensör ortaya çıkan atalet etkisini algılar ve bunu elektrik sinyaline dönüştürür.
Bir MEMS jiroskopunda, cihaz döndüğünde —genellikle belirli rezonans frekanslarında tahrik edilen silikon kütlelerden oluşan— minik titreşimli yapılar Coriolis kuvvetlerine maruz kalır. Bu kuvvetler, titreşim düzenlerinde ölçülebilir değişikliklere yol açar ve bu değişiklikler açısal hız bilgisine dönüştürülür. Optik jiroskoplarda ise, kapalı bir döngü boyunca zıt yönlerde ilerleyen ışık, sistem döndüğünde faz kaymalarına uğrar; bu Sagnac etkisi, herhangi bir hareketli parça olmaksızın son derece hassas ve sapma açısından kararlı dönme ölçümlerine olanak tanır.
Jiroskoplar, atalet navigasyon sisteminin algoritmalarına hayati önem taşıyan veriler sağlar ve sistemin konumunu (yuvarlanma, eğilme ve sapma) hesaplamasına olanak tanır. İvmeölçerlerle birleştirildiklerinde, kapsamlı hareket algılama yeteneği sunan bir atalet navigasyon sistemi ( IMU) oluştururlar. Yüksek kaliteli jiroskoplar sapmayı azaltır, kararlılığı artırır ve navigasyon sisteminin GPS sinyalinin alınamadığı ortamlarda bile güvenilir bir şekilde çalışmasını sağlar. İHA rehberliği, oyalanma mühimmatı, AUV kontrolü, denizcilikte dalga hareketi telafisi veya otonom araç navigasyonu gibi uygulamalarda, jiroskobun doğruluğu, sistemin hassas ve kararlı bir yörüngeyi sürdürme kabiliyetini doğrudan etkiler.
Göreceli konum nedir?
Göreceli konum, hareket halindeki bir platformun, mutlak bir coğrafi koordinat sistemi yerine bilinen bir başlangıç noktasına göre ölçülen yer değiştirmesini ifade eder. Konumu enlem, boylam ve rakım cinsinden ifade etmek yerine, göreceli konum, platformun başlangıç referans çerçevesinden ne kadar uzağa ve hangi yönde hareket ettiğini tanımlar.
Bir “ INS ”, ölçülen ivmeleri ve dönme hızlarını zaman boyunca integral alarak bunu hesaplar: akselerometreler hızdaki değişiklikleri belirler ve bu hızlar daha sonra konumdaki değişiklikleri elde etmek için tekrar integral alınır; tüm bunlar, gövde koordinat sistemi veya yerel navigasyon koordinat sistemi gibi tanımlanmış bir koordinat sistemi içinde ifade edilir.
Göreceli konum, dış sinyallere —GNSS, radyo işaretçileri veya yer işaretleri— dayanmadığından, GPS sinyalinin alınamadığı ortamlarda, kapalı alan operasyonlarında, su altı seyrüseferinde veya yalnızca son bilinen noktadan bu yana kaydedilen hareketin gerekli olduğu her türlü görevde son derece değerlidir.
Bununla birlikte, sensör sapmaları ve gürültünün neden olduğu sapma nedeniyle göreceli konumun doğruluğu zamanla bozulur; bu nedenle INS çözümleri, hata artışını sınırlamak amacıyla genellikle atalet verilerini GNSS, odometreler, DVL’ler veya barometreler gibi yardımcı kaynaklarla birleştirir. Sonuç olarak, göreceli konum, hareketi izlemek için kesintisiz ve otonom bir yol sunarak birçok havacılık, denizcilik ve robotik uygulamasında kestirimle seyir, rehberlik ve kontrol sistemlerinin temelini oluşturur.
