Ellipse brukes i navigasjonen av selvkjørende biler
GNSS/INS med dobbel antenne for navigasjon og posisjonering i UNMANNED SOLUTIONs autonome plattformer
»Vi trenger ekstremt høy presisjon. Siden kjøretøyet kjører på veien, trenger vi vanligvis nøyaktighet på centimeternivå. Nøyaktigheten til IMU er svært viktig, fordi kjøretøyet av og til mister GPS-signalet, for eksempel i omgivelser som en tunnel.« – UNMANNED SOLUTIONs FoU-team
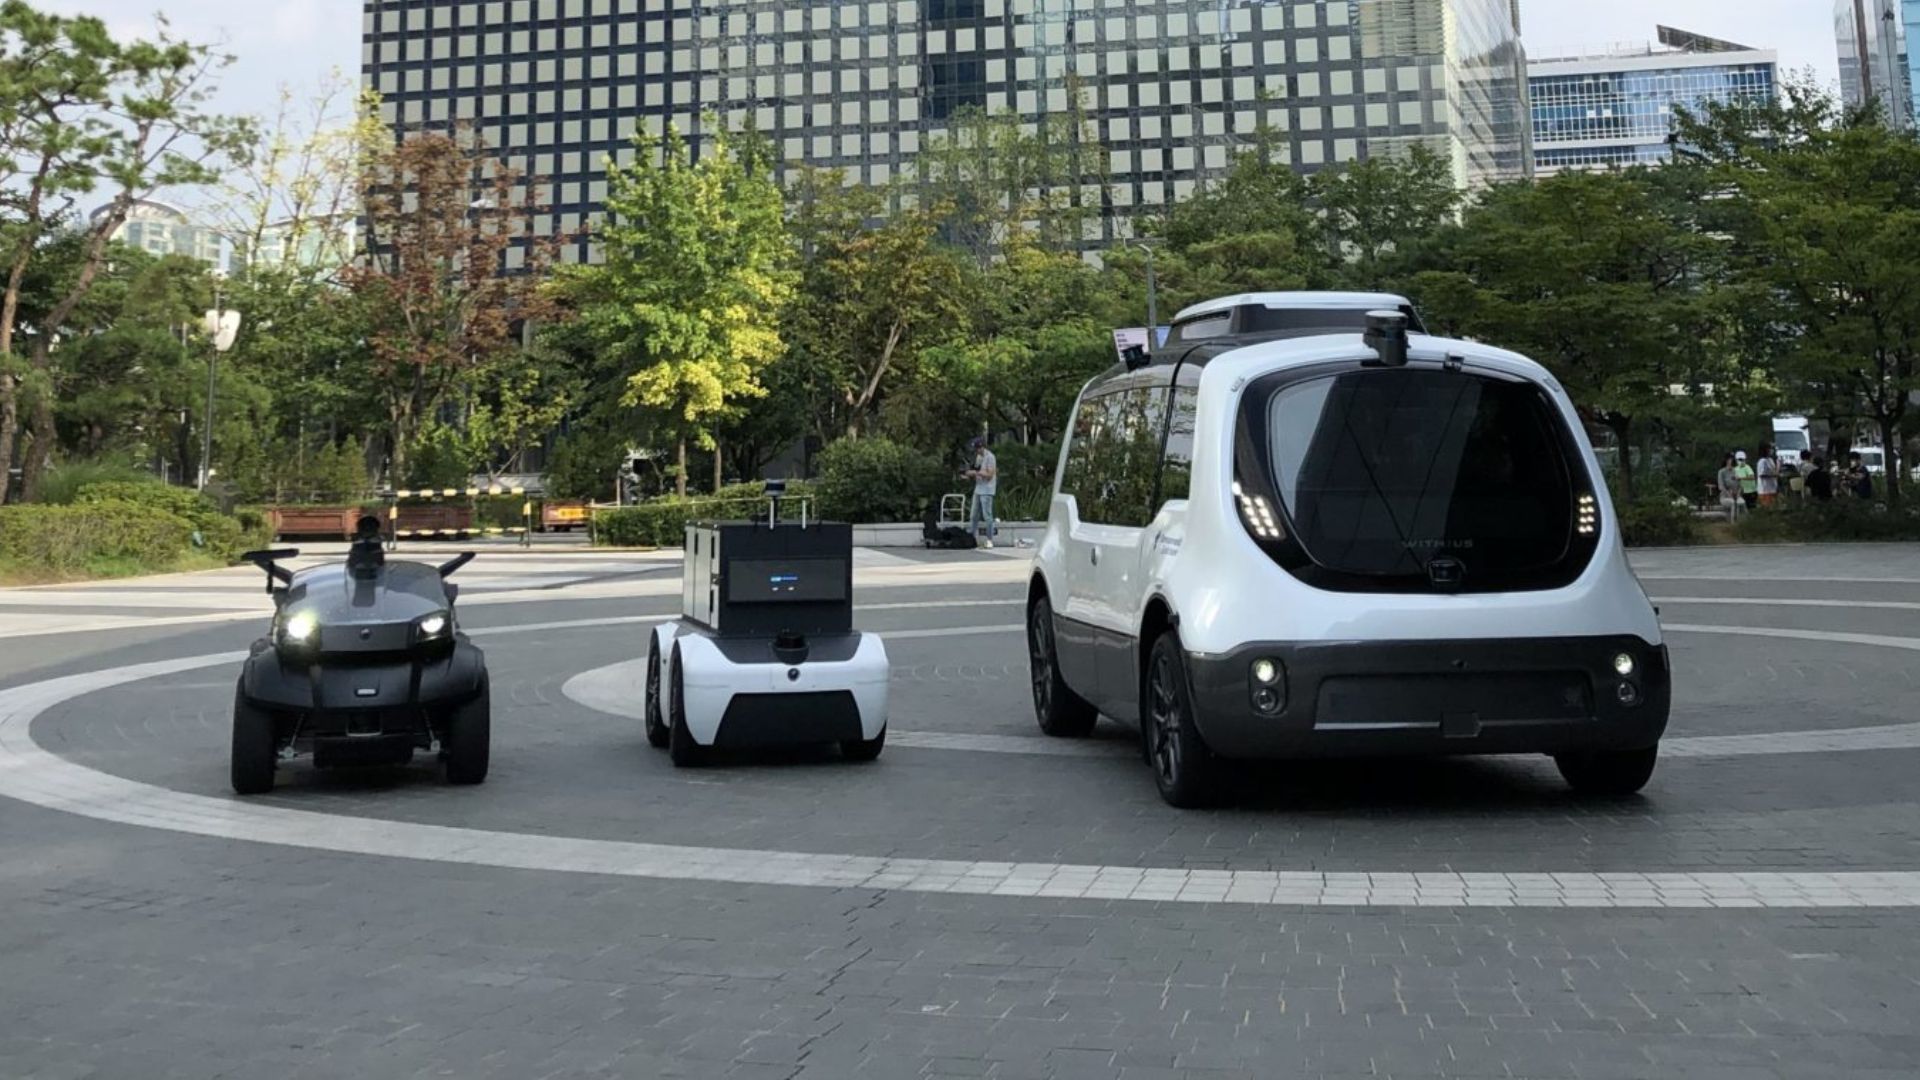
UNMANNED SOLUTION, et sørkoreansk selskap med hovedkontor i Seoul, arbeider med utvikling av alle typer autonome kjøretøy. De driver en rekke ulike prosjekter og aktiviteter, blant annet førerløse skyttelbusser, autonomt landbruksutstyr, roboter og utdanningsplattformer.
Den første landbrukstraktoren med innebygd automatisk styringssystem i Sør-Korea
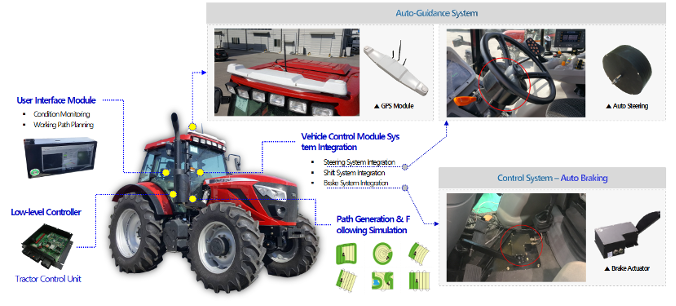
Blant disse prosjektene finnes en selvkjørende traktor. UNMANNED SOLUTION er en pioner innen modernisering av landbruksutstyr i Sør-Korea. Selskapet har utviklet et automatisk styringssystem og en algoritme for selvkjøring som er tilpasset det koreanske landbruksmarkedet og miljøet.
Det automatiske styringssystemet består av flere komponenter som sikrer presis og effektiv drift. Videre sørger en GPS/GNSS -modul for svært nøyaktig posisjonering. I tillegg styrer en automatisk styremodul styringen. Til slutt gjør en kontrollkonsoll det mulig å opprette kjørebaner og angi oppgaver. Systemet leverer og styrer data om posisjon, retning og hastighet, som er avgjørende informasjon for at traktoren skal kunne følge den ønskede kjørebanen.
Miniatyr-RTK-løsning GNSS/INS for ubemannet navigasjon
SBG Systems’ Ellipse-D INS integreres i GPS/GNSS - eller navigasjonsmodulen som en presis posisjoneringsenhet. Videre støtter den inertielle sensoren navigering ut til åkeren. I tillegg sikrer den pålitelig navigering gjennom eventuelle skogkledde områder på vei til åkeren. Dens rolle i GPS-modulen er, i tillegg til å levere posisjonsdata, å gi informasjon om rulling/stigning og kurs.
Det vil si traktorens 3D-posisjon, slik at den kan overvåkes og justeres om nødvendig.
Ellipse -D-sensoren er et RTK-system med to antenner GNSS/INS som oppfyller applikasjonens nøyaktighetskrav perfekt, spesielt når det gjelder kurs. Slike applikasjoner som involverer langsomme kjøretøy krever svært presis kursbestemmelse på grunn av den lave dynamikken.
Et inertialsystem med to antenner gir mer nøyaktig kursbestemmelse enn en løsning med én antenne, selv i stillestående posisjon, og anbefales derfor for autonome kjøretøy med lav dynamikk.
Den selvkjørende traktoren fra UNMANNED SOLUTION inneholder også en lavnivåkontroller, en brukergrensesnittmodul, en kjøretøykontrollmodul samt et system for generering og oppfølging av kjøreruter.
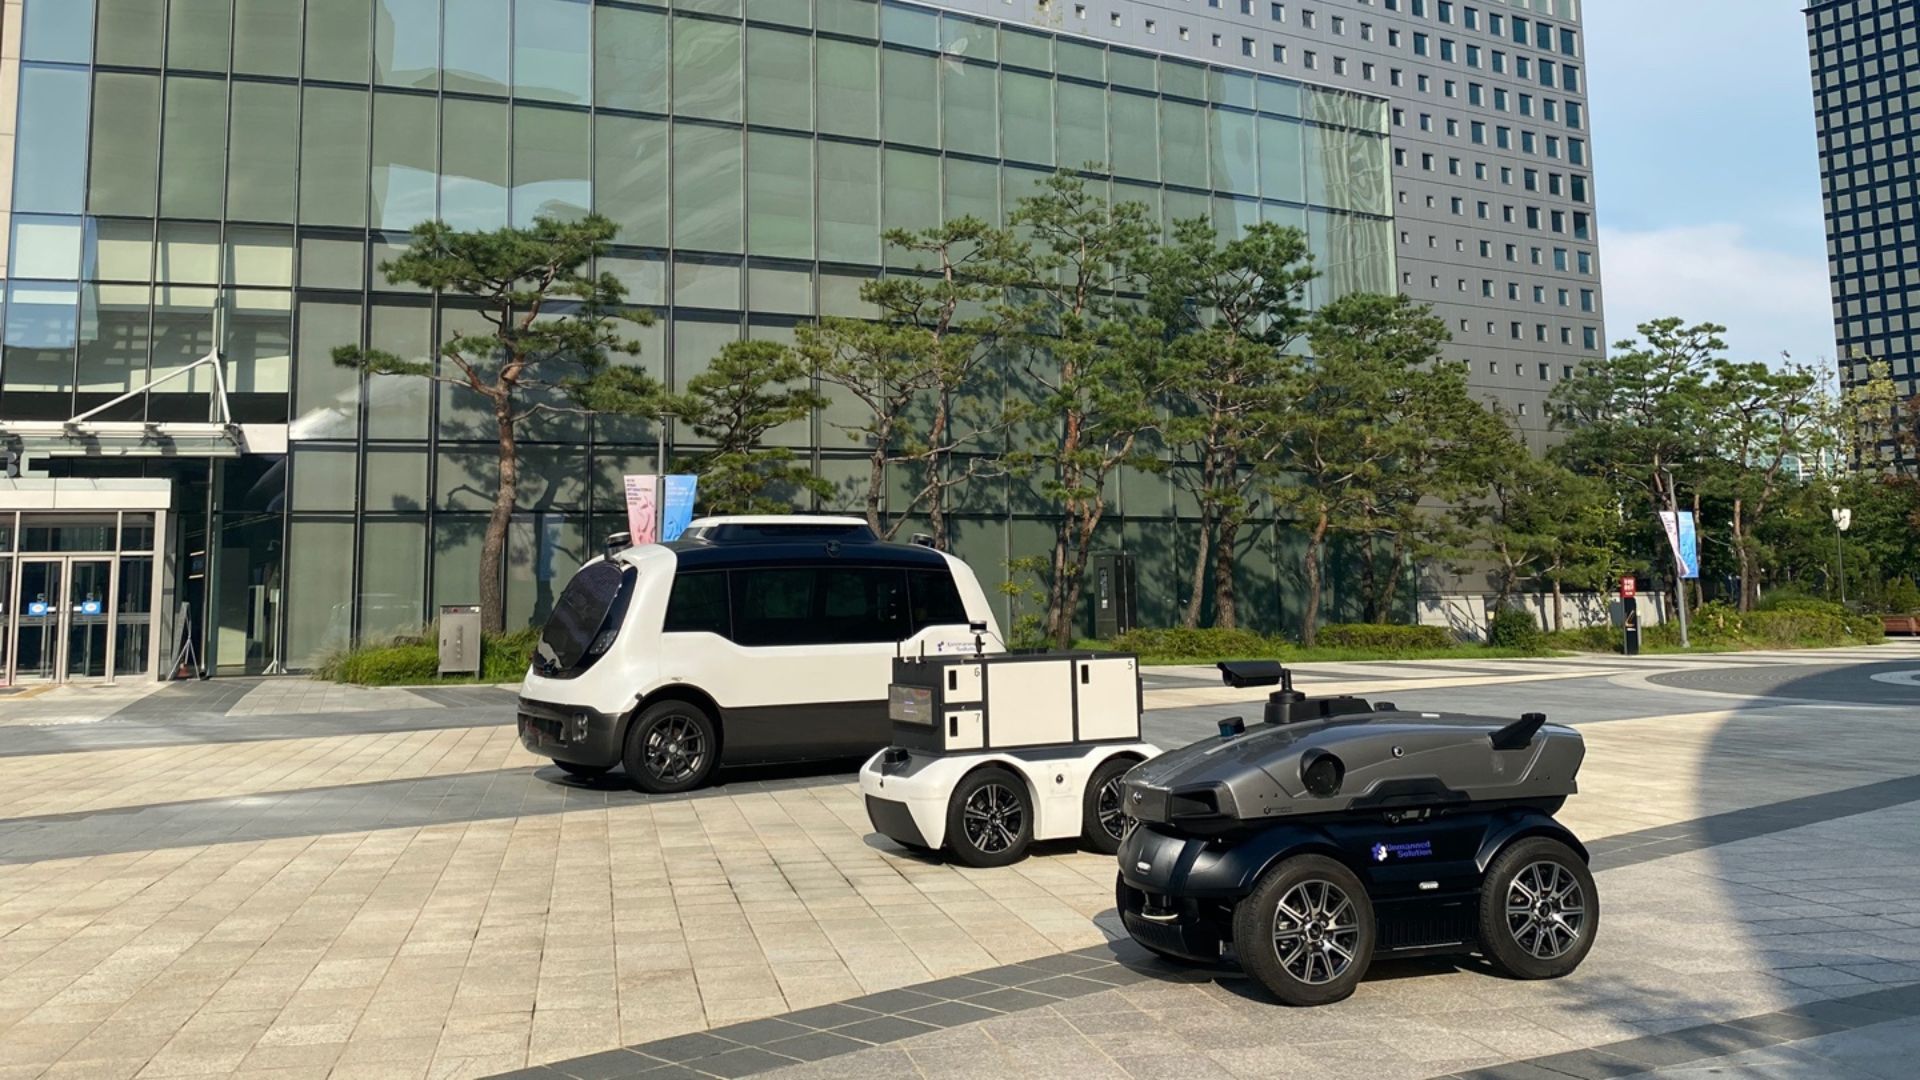
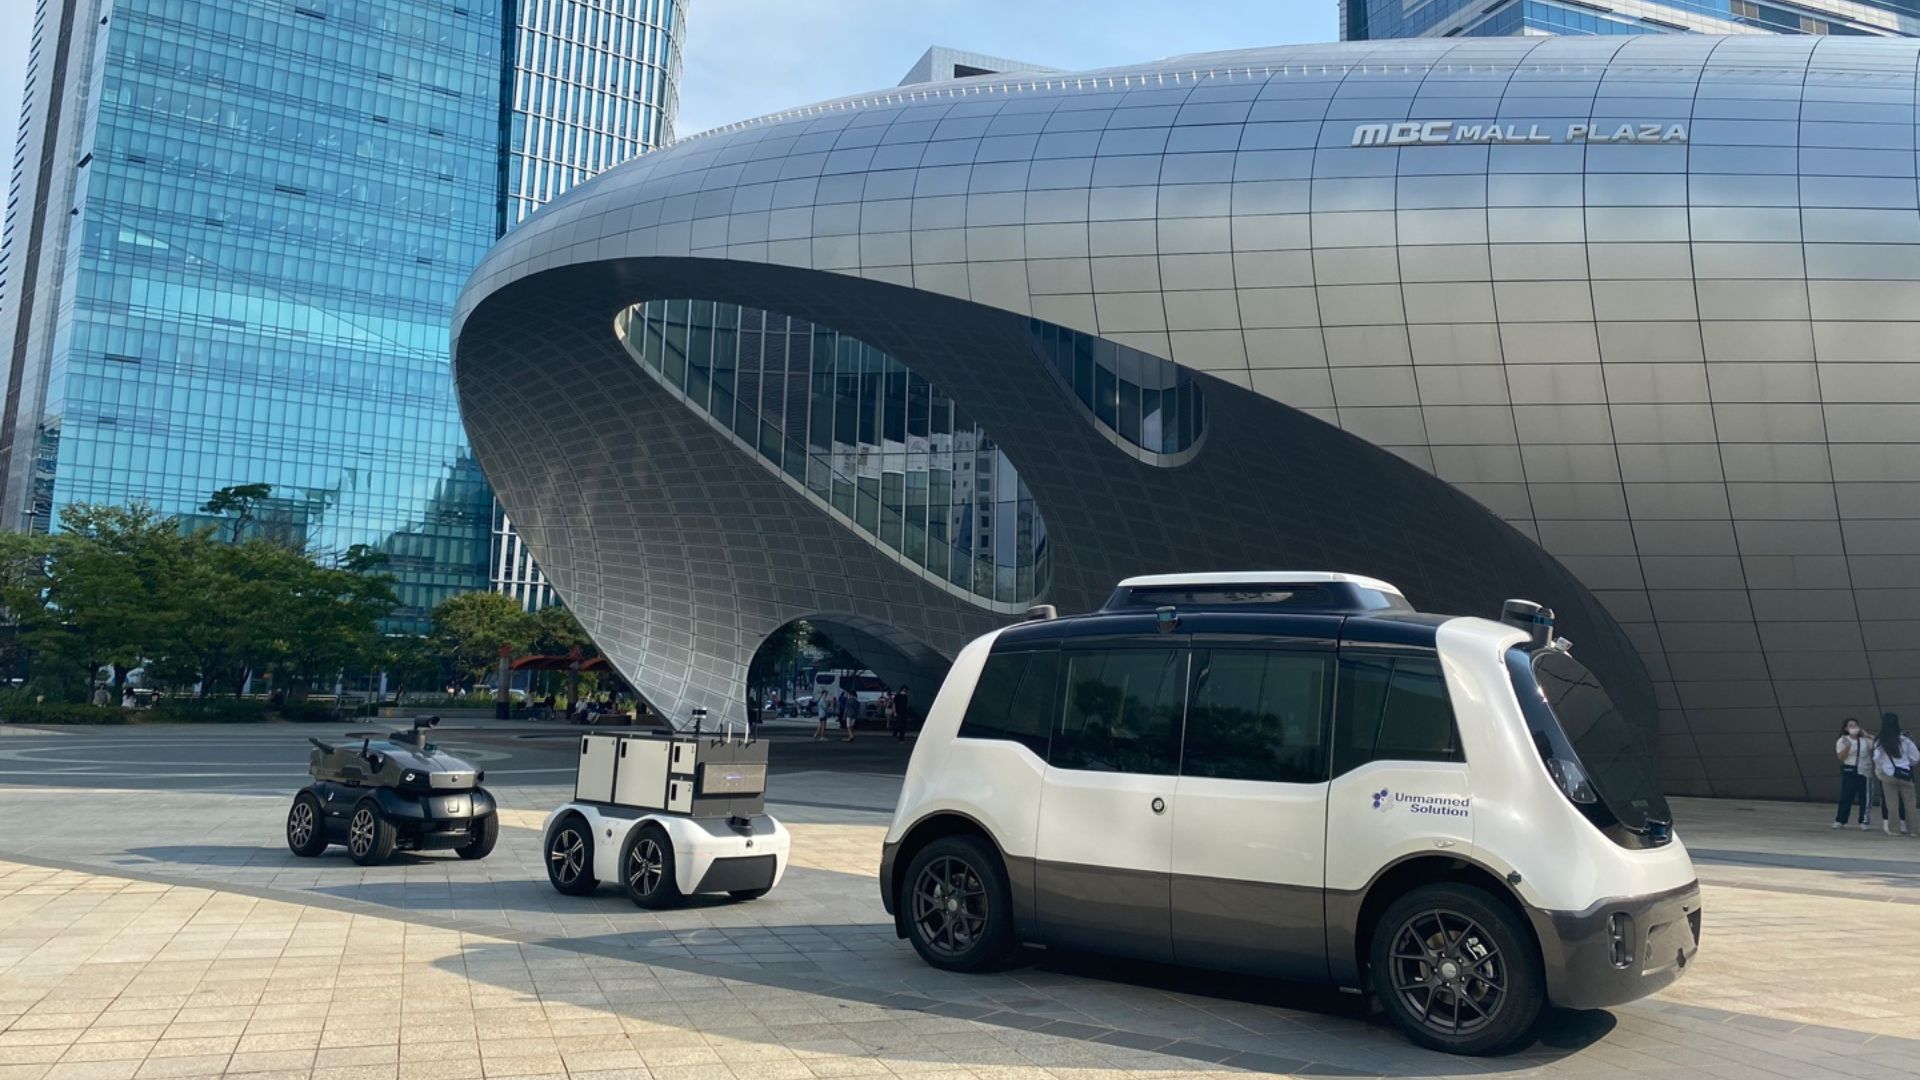
Et bredt utvalg av selvkjørende kjøretøy for ulike bruksområder
For å fortsette med landbruksutstyr utvikler UNMANNED SOLUTION også en førerløs sprøyte for plantevernmidler (fremdeles under utvikling) som er designet for å fungere i uvanlige miljøer. Den er dessuten utstyrt med et intelligent og automatisk system for kontroll av plantevernmidler.
Selskapet begrenser imidlertid ikke tilbudet sitt til landbruksutstyr, men omfatter alle typer autonome plattformer:
- Den autonome shuttlebussen WITH:US. Den kan fungere som en offentlig transporttjeneste på forespørsel i smarte byer. Den er utstyrt med Velodyne LiDAR-sensorer, SBG Systems Ellipse -D RTK INS/GNSS, flere kameraer og kontrollenheter, noe som gjør at shuttlebussen kan analysere omgivelsene og bestemme hvordan den skal oppføre seg. Shuttlebussen er beregnet på korte reiser, for eksempel på universitetsområder, i industriområder, på flyplasser og i sentrumsområder.
- Den autonome logistikroboten WITH:US LOGI brukes til kortdistanseleveranser både innendørs og utendørs. I tillegg til at den kan komme seg inn på steder hvor en bil ikke kommer til, gir den også kundene muligheten til å velge ønsket dato, klokkeslett og sted for levering. Den er utstyrt med LiDAR-sensorer, GPS/GNSS, INS, kameraer og kontrollenheter, i likhet med WITH US Shuttle.
- WITH:US CARO. Dette autonome kjøretøyet er utviklet for langdistansetransporter og store leveranser, da det kan laste opptil 1 500 kg og har et stort lasterom. Det er utstyrt med de samme komponentene som den autonome shuttlen og logistikroboten.
- WITH:US SECURITY-roboten. Som navnet tilsier, er dette en selvkjørende sikkerhetsrobot som brukes på korte strekninger i ulike typer miljøer. Den er også utstyrt med LiDAR, INS/GNSS, kameraer m.m., men har i tillegg en teknologi for gjenkjenning av hindringer som er spesielt tilpasset utendørs bruk. Den kan brukes som patruljerobot.
Alle plattformene fra UNMANNED SOLUTION er utstyrt med enten SBG Systems Ellipse eller Ekinox -klasse RTK GNSS/INS, avhengig av kravene til ytelse og nøyaktighet i den aktuelle brukssituasjonen.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er etterbehandlingen « GNSS »?
GNSS Etterbehandling, eller PPK, er en metode der rådataene fra « GNSS »-målingene som er logget på en « GNSS »-mottaker, behandles etter selve datainnsamlingen. Disse kan kombineres med andre kilder til « GNSS »-målinger for å gi den mest fullstendige og nøyaktige kinematiske banen for den aktuelle « GNSS »-mottakeren, selv i de mest utfordrende miljøene.
Disse andre kildene kan være lokale GNSS -basestasjoner ved eller i nærheten av datainnsamlingsprosjektet, eller eksisterende referansestasjoner med kontinuerlig drift (CORS), som vanligvis tilbys av offentlige etater og/eller kommersielle CORS-nettverksleverandører.
En PPK-programvare (Post-Processing Kinematic) kan benytte seg av fritt tilgjengelig informasjon om satellittbaner og klokkeslett fraGNSS for å bidra til å forbedre nøyaktigheten ytterligere. PPK muliggjør presis bestemmelse av posisjonen til en lokal GNSS -basestasjon i et absolutt, globalt koordinatsystem, som benyttes.
PPK-programvaren kan også håndtere komplekse transformasjoner mellom ulike koordinatreferansesystemer til støtte for ingeniørprosjekter.
Med andre ord gir det mulighet til å foreta korreksjoner, forbedrer prosjektets nøyaktighet og kan til og med rette opp i datatap eller feil som oppstår under oppmålingen eller installasjonen etter oppdraget.
Hvilke autonominivåer finnes det for selvkjørende biler?
Autonominivåene for selvkjørende biler er inndelt i seks nivåer (nivå 0 til nivå 5) av Society of Automotive Engineers (SAE), som definerer graden av automatisering i bilens drift. Her er en oversikt:
- Nivå 0: Ingen automatisering – Den menneskelige føreren har full kontroll over kjøretøyet til enhver tid, og det finnes kun passive systemer som varsler og advarsler.
- Nivå 1: Førerassistanse – Kjøretøyet kan bistå enten med styring eller akselerasjon/bremsing, men den menneskelige føreren må beholde kontrollen og holde øye med omgivelsene (f.eks. adaptiv cruisekontroll).
- Nivå 2: Delvis automatisering – Kjøretøyet kan styre både styring og akselerasjon/bremsing samtidig, men føreren må være oppmerksom og klar til å ta over når som helst (f.eks. Teslas Autopilot, GMs Super Cruise).
- Nivå 3: Betinget automatisering – Kjøretøyet kan håndtere alle aspekter ved kjøringen under visse forhold, men den menneskelige føreren må være klar til å gripe inn når systemet ber om det (f.eks. ved kjøring på motorvei). Føreren trenger ikke å følge med aktivt, men må være på vakt.
- Nivå 4: Høy automatisering – Kjøretøyet kan utføre alle kjøreoppgaver autonomt under bestemte forhold eller i bestemte miljøer (for eksempel i byområder eller på motorveier) uten menneskelig inngripen. I andre miljøer eller under spesielle omstendigheter kan det imidlertid være nødvendig at et menneske tar over styringen.
- Nivå 5: Full automatisering – Kjøretøyet er fullstendig autonomt og kan utføre alle kjøreoppgaver under alle forhold uten menneskelig innblanding. Det er ikke behov for en sjåfør, og kjøretøyet kan kjøre hvor som helst og under alle forhold.
Disse nivåene bidrar til å definere utviklingen av teknologien for autonome kjøretøy, fra grunnleggende førerstøtte til full autonomi.
Hva er georeferering i autonome byggesystemer?
Georeferering i autonome byggesystemer betegner prosessen med å tilpasse byggedata, som kart, modeller eller sensormålinger, til geografiske koordinater i den virkelige verden. Dette sikrer at alle data som samles inn eller genereres av autonome maskiner, som droner, roboter eller tungt utstyr, plasseres nøyaktig i et globalt koordinatsystem, for eksempel breddegrad, lengdegrad og høyde.
I forbindelse med autonom bygging er georeferering avgjørende for å sikre at maskiner opererer med presisjon på store byggeplasser. Det muliggjør nøyaktig plassering av konstruksjoner, materialer og utstyr ved hjelp av satellittbaserte posisjoneringsteknologier, som for eksempel globale navigasjonssatellittsystemer ( GNSS , GNS), for å knytte prosjektet til en konkret plassering i den virkelige verden.
Georeferering gjør det mulig å automatisere og nøyaktig styre oppgaver som utgraving, planering eller deponering av materiale, noe som øker effektiviteten, reduserer feil og sikrer at byggearbeidet følger prosjektspesifikasjonene. Det letter også fremdriftsoppfølging, kvalitetskontroll og integrasjon med geografiske informasjonssystemer (GIS) og bygningsinformasjonsmodellering (BIM) for forbedret prosjektledelse.
