


Tett kobling
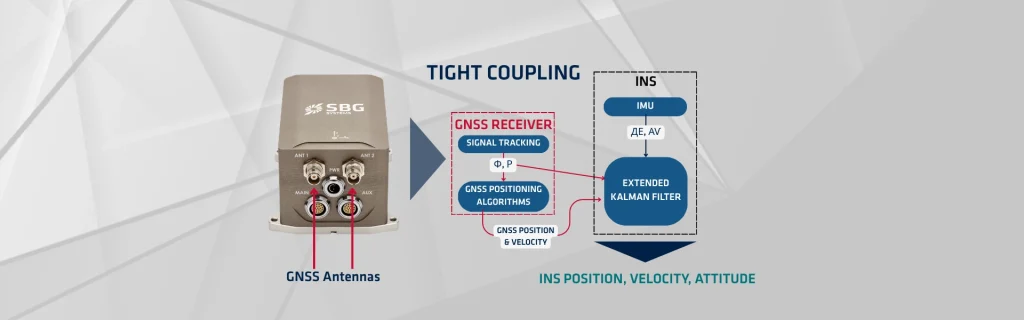
Tett kobling utgjør en avansert strategi for datafusjon som er avgjørende for en robust og svært nøyaktig integrasjon av det globale navigasjonssatellittsystemet (GNSS) og det inertielle navigasjonssystemet (INS). Denne tilnærmingen kombinerer styrkene til begge systemene – langsiktig stabilitet fra GNSS og høy hastighet samt kortsiktig presisjon fra INS– ved å fusjonere kjerneverdiene deres direkte i én enkelt estimator, vanligvis et Kalman-filter. Ytelsen forbedres dramatisk, spesielt når GNSS signalene er delvis blokkert eller forringet.
GNSS mottakere bestemmer posisjonen ved å måle tiden signalene bruker på å nå frem fra flere satellitter. Denne prosessen gir absolutte posisjonsbestemmelser med en nøyaktighet som avhenger av satellittens synlighet og geometri. Imidlertid er GNSS utsatt for signalbrudd i miljøer som bykanjoner eller skoger, noe som fører til datahull og navigasjonstap (drift).
Tettkoblede systemer bruker målinger av hjelpesignalparametere for å redusere avdrift i et INS. Sammenlignet med løskoblede systemer oppdaterer tettkoblede systemer feiltilstandene til INS, selv når utilstrekkelige GNSS -data hindrer posisjonsbestemmelse. Denne situasjonen oppstår når færre enn fire GNSS -satellitter er synlige, noe som gjør det umulig å bestemme en posisjonsløsning ved å bruke utelukkende GNSS -informasjon.
I løskoblede systemer fører denne situasjonen til et fullstendig datautfall. Tettkoblede systemer kan imidlertid bruke begrensede GNSS -målinger, noe som gjør det mulig for dem å delvis redusere INS -feilavdriften.
For å oppnå dette må tettkoblede systemer kalibrere IMU (Inertial Measurement Unit) i sanntid, med særlig fokus på perioder der GNSS -signalet er uhindret. Denne kalibreringen sikrer presis kunnskap om IMU -avviket og trener IMU til å forutse GNSS -signalets fremtidige posisjon (forutsigende modellering).
Ved å la IMU vurdere GNSS -signalets gyldighet og presisjon og velge det GNSS -signalet som samsvarer med dets prediksjon, etablerer systemet en sterk forbindelse mellom IMU og GNSS.
Arkitekturen med tett kobling
Kjernekonseptet bak tett kobling er å bruke pseudorangemålingene og bærefasemålingene fra « GNSS » direkte i observasjonsoppdateringstrinnet i Kalman-filteret. Dette er en betydelig avvikelse fra løs kobling, der Kalman-filteret bruker den fullt bearbeidede, frittstående posisjons- og hastighetsløsningen fra « GNSS ».
I et tett koblet system inkluderer Kalman-filterets tilstandsvektor vanligvis feiltilstandene fra « INS »:
- Posisjonsfeil (δr)
- Hastighetsfeil (δv)
- Holdningsfeil (δ𝛙)
- IMU sensoravvik (akselerometer og gyroskop)
Kalman-filteret bruker mekaniseringsligningene fra « INS » i tidsutviklingstrinnet (prediksjonstrinnet). Dette fører til at tilstandene fra « INS » videreføres fremover ved hjelp av dataene fra « IMU » med høy oppdateringsfrekvens.
Fordeler ved tett kobling
Tett kobling gir flere betydelige fordeler, særlig for etterbehandlingsapplikasjoner der alle sensordata er tilgjengelige etter oppdraget. I motsetning til løs kobling, som krever en løsning fra minst fire GNSS satellitter for å beregne en 3D-posisjon, trenger tett kobling bare én synlig satellitt. Med én enkelt pseudorangemåling kan Kalman-filteret likevel utlede en feilkorreksjonsvektor som effektivt begrenser INS avdriften. Denne evnen er avgjørende i delvis skyggefulle områder.
Ved å utnytte de rå GNSS målingene kan filtreringen direkte modellere og estimere GNSS mottakerklokkens avvik innenfor tilstandsvektoren. Dette dype integrasjonsnivået fører til en mer nøyaktig og presis samlet navigasjonsløsning, spesielt når man kombinerer bærefasemålinger for etterbehandlingsteknikker som Real-Time Kinematic (RTK) eller Precise Point Positioning (PPP).
Den sømløse, integrerte korreksjonsprosessen sikrer en jevnere og mer konsistent navigasjonskvalitet. Algoritmene vektlegger på optimal måte de høypresisjonsdataene fra « INS » sammen med de ofte støybefengte observasjonene fra « GNSS ». Under avbrudd i « GNSS » gir den godt kalibrerte « INS » (takket være kontinuerlig estimering av forskyvningen ) en overlegen løsning for posisjonsberegning uten signal (dead-reckoning).
Etterbehandlingen innebærer fremover- og tilbakefiltrering. Dataene behandles først kronologisk (fremoverfilter). Deretter behandler et tilbakefilter dataene i omvendt rekkefølge, ved å bruke de endelige fremoverestimatene som startbetingelser. En utjevner med fast intervall (f.eks. Rauch-Tung-Striebel-utjevner) utjevner resultatene fra begge filtrene. Dette utjevningstrinnet gir den mest nøyaktige, statistisk optimale baneløsningen, ved å utnytte alle tilgjengelige data over hele oppdragets tidslinje. Dette gjør tett kobling til en gullstandard for applikasjoner som krever høy nøyaktighet, som kartlegging og landmåling.
