


RTK – Kinematisk måling i sanntid
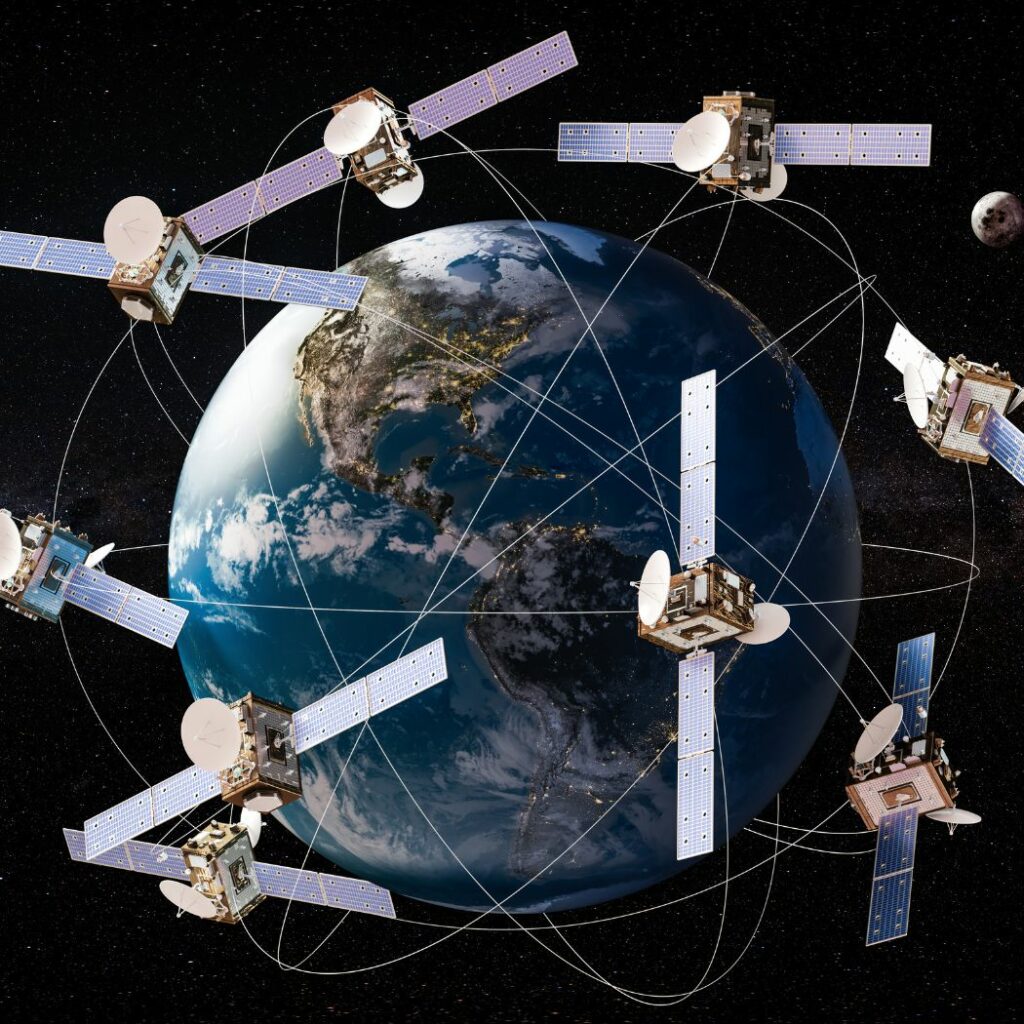
Real-Time Kinematic (RTK) er en teknologi for presis posisjonering som brukes i globale navigasjonssatellittsystemer (GNSS) for å oppnå svært nøyaktige posisjonsdata, vanligvis med en nøyaktighet på centimeter.
RTK forbedrer nøyaktigheten ved standard « GNSS » ved å bruke en fast basestasjon og en mobil roverenhet. Basestasjonen beregner feil i satellittsignalene som skyldes atmosfæriske og andre faktorer, og sender korreksjoner til roveren i sanntid.
Denne prosessen gjør at roveren kan justere posisjonsberegningene dynamisk, noe som sikrer høyere nøyaktighet. RTK brukes ofte i anvendelser som landmåling, landbruk, bygg og anlegg og autonome kjøretøy, der presis posisjonering er avgjørende. Det er avhengig av robust datakommunikasjon mellom basestasjonen og roveren, vanligvis via radiosignaler, mobilnettverk eller internett.
Slik fungerer RTK – trinn for trinn
Både en stasjonær basestasjon og en mobil rover mottar signaler fra flere GNSS satellitter. Disse signalene inneholder satellittposisjoner og sendetidspunkter.
Basestasjonen er plassert på et fast, kjent sted for å beregne feil i satellittsignalene, slik som atmosfæriske forsinkelser, klokkeavvik eller avvik i bane. Ved å sammenligne satellittdataene med dens kjente posisjon, fastslår basestasjonen feilstørrelsen. Deretter overfører basestasjonen disse feilrettingene til roveren i sanntid.
Denne kommunikasjonen skjer vanligvis via radiobølger, mobilnettverk eller internett. Roveren bruker feilrettingene på sine GNSS data mens den er i bevegelse. Denne prosessen reduserer feilene betydelig og sikrer at roveren beregner sin posisjon med centimeterpresisjon.
Hele prosessen med å motta data, beregne feil og anvende feilrettinger skjer kontinuerlig, noe som opprettholder høy nøyaktighet mens roveren beveger seg.
