

Holdning i navigasjon
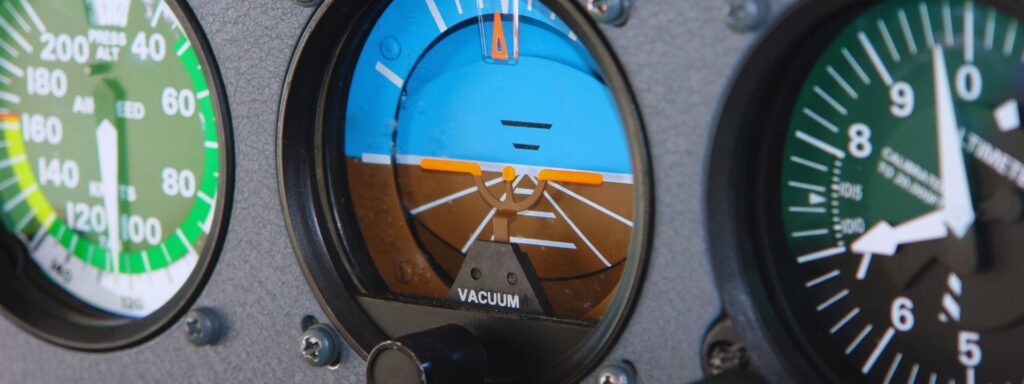
I navigasjon refererer «attitude» til orienteringen til et kjøretøy eller et objekt i forhold til et fast referansesystem, som vanligvis defineres av tre rotasjonsakser: pitch, roll og yaw.
Disse aksene beskriver kjøretøyets vinkelposisjon og bevegelse i et tredimensjonalt rom. Pitch refererer til opp- eller nedoverhellingen av kjøretøyets nese, roll representerer sideveis helling av kjøretøyet langs dets lengdeakse, og yaw betegner rotasjon mot venstre eller høyre rundt dets vertikale akse. Sammen definerer disse parametrene hvordan et kjøretøy er posisjonert og manøvreres i omgivelsene.
Attitude er avgjørende for å opprettholde stabilitet, sikre presis kontroll og muliggjøre nøyaktig navigering på tvers av ulike domener. Innen luftfart, for eksempel, hjelper flystillingen piloter eller autopilotsystemer med å opprettholde horisontal flyging, utføre svinger og tilpasse seg turbulens.
På samme måte sikrer flystillingskontroll i maritim navigasjon at et fartøy holder seg oppreist og på kurs til tross for utfordringene som bølger og strømmer medfører.
I romfart spiller flystillingen en avgjørende rolle for å rette antenner, solcellepaneler eller vitenskapelige instrumenter i riktig retning, spesielt når eksterne visuelle referansepunkter ikke er tilgjengelige.
For å måle og kontrollere holdningen benyttes systemer som gyroskoper, akselerometre og magnetometre, ofte integrert i et inertialnavigasjonssystem (INS). Disse systemene fungerer i samspill med eksterne datakilder som GNSS eller stjernesporere for å opprettholde nøyaktig orientering.
Å forstå og håndtere holdningen er særlig viktig i dynamiske miljøer, der ytre krefter som vind, bølger eller gravitasjonsavvik kan påvirke et fartøys bane.
Effektiv holdningskontroll sikrer derfor trygg og effektiv ferd, slik at kjøretøyene kan nå sine navigasjonsmål med presisjon.
GNSS holdningsløsninger
GNSS Holdningsløsninger gir rulle-, krengnings- og giringsvinklene, som beskriver et objekts orientering i rommet. Disse tre komponentene er avgjørende for å forstå objektets holdning i forhold til jordoverflaten eller et referansesystem.
- Med «roll» menes rotasjon rundt fremoveraksen, noe som påvirker objektets helling mot venstre og høyre.
- Helling er rotasjonen rundt side-til-side-aksen, som bestemmer vippingen opp og ned.
- Yaw er rotasjonen rundt den vertikale aksen, som bestemmer hvilken retning objektet vender mot.
Disse løsningene kombinerer data fra GNSS -mottakere med tilleggssensorer, som akselerometre og gyroskoper, for å levere svært nøyaktig og pålitelig informasjon om posisjon og orientering.
Denne tilnærmingen er særlig verdifull i miljøer der presis orientering er avgjørende, for eksempel i navigasjonssystemer for fly, fartøy og autonome kjøretøy. Ved å integrere dataene fra disse ulike sensorene sikrer systemet optimal ytelse selv under krevende forhold.
Fremstillinger av holdninger
Attitude beskriver et objekts orientering eller rotasjon i forhold til et referansesystem, for eksempel jordoverflaten. Innen navigasjon spiller attitude imidlertid en avgjørende rolle for å bestemme hvordan et objekt beveger seg gjennom rommet. Dette begrepet gjelder fly, UAV-er, skip og andre autonome systemer. Videre kan ingeniører fremstille attitude matematisk og visuelt på flere måter.
1 – Euler-vinkler (rulling, stigning, gir)
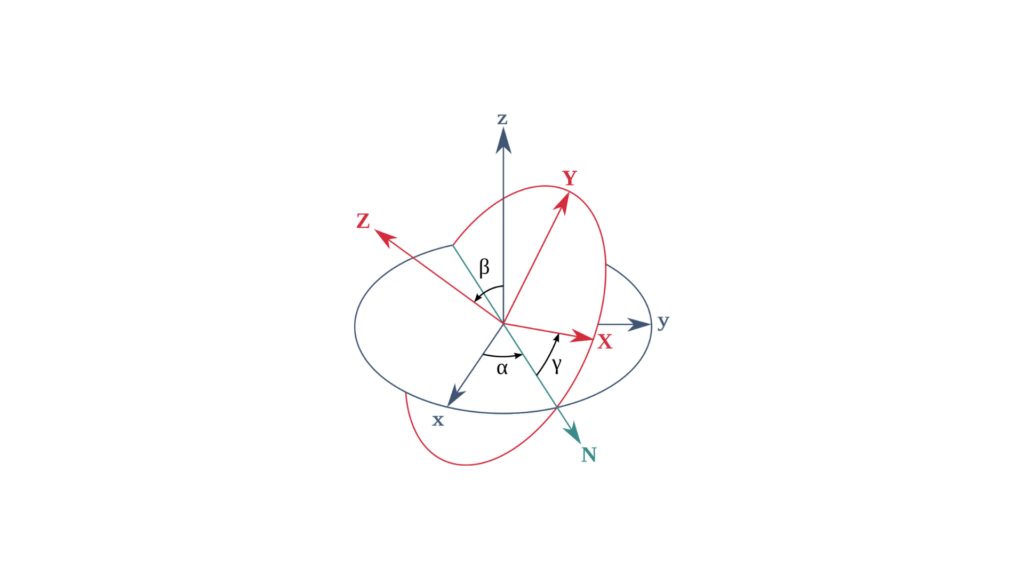
Euler-vinkler angir et objekts orientering gjennom tre rotasjoner: rulling, stigning og gir. Disse vinklene beskriver rotasjoner rundt tre akser i en bestemt rekkefølge, for eksempel:
Rulling (φ): Rotasjon rundt for-bak-aksen.
Stigning (θ): Rotasjon rundt side-til-side-aksen.
Giring (ψ): Rotasjon rundt den vertikale aksen.
Matematisk fremstilling
Euler-vinkler kan representeres som en 3×3-rotasjonsmatrise, der:
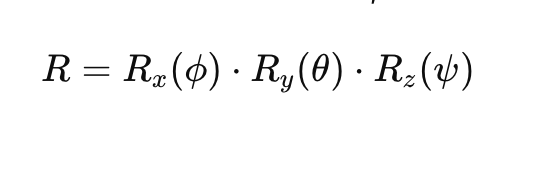
Her:
- Rx(ϕ)R_x(\phi)Rx(ϕ) er rotasjonsmatrisen for rulling.
- Ry(θ)R_y(\theta)Ry(θ) er rotasjonsmatrisen for pitch.
- Rz(ψ) er rotasjonsmatrisen for yaw.
Hver rotasjonsmatrise er angitt som:
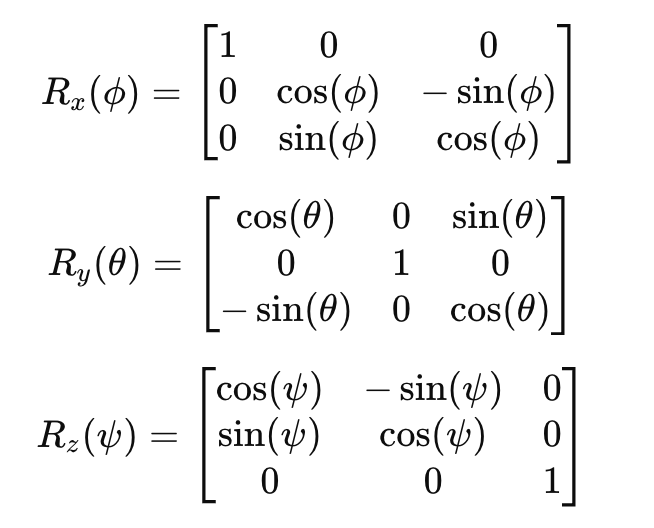
2 – Rotasjonsmatriser
Rotasjonsmatriser er en alternativ måte å representere posisjon på. I denne metoden beskriver en 3×3-matrise et objekts orientering i 3D-rommet i forhold til et fast koordinatsystem. Disse matrisene er ortogonale, noe som betyr at radene og kolonnene er enhetsvektorer. Følgelig er den inverse av matrisen ganske enkelt dens transponerte.
Matematisk fremstilling
Man kan skrive en generell rotasjonsmatrise 𝑅 som følger:
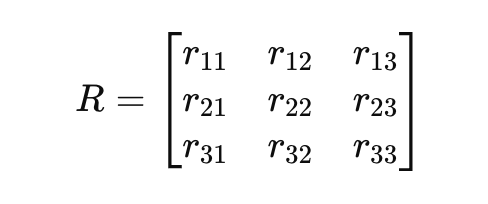
3 – Kvaternioner
Kvaternioner gir en mer kompakt og numerisk stabil fremstilling av rotasjon. De unngår singulariteter og gimbal-lock-problemer som er forbundet med Euler-vinkler. En kvaternion 𝑞 er en 4-dimensjonal vektor:
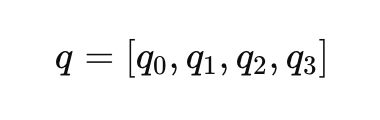
Der 𝑞0 er skalaren, og [𝑞1, 𝑞2, 𝑞3] er vektorkomponentene. Kvaternionrepresentasjonen av en rotasjon kan skrives som:
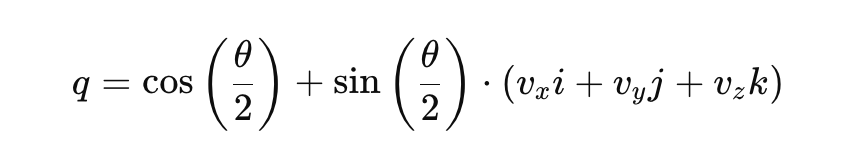
Her:
- θ er rotasjonsvinkelen.
- [vx, vy, vz] er enhetsvektoren som representerer rotasjonsaksen.
- i, j, k er de grunnleggende kvaternionenhetene.
Fordeler med kvaternioner:
- Unngår gimbal-lås og singulariteter.
- Mer beregningsmessig effektivt for interpolering.
4 – Retningskosinusmatriser (DCM)
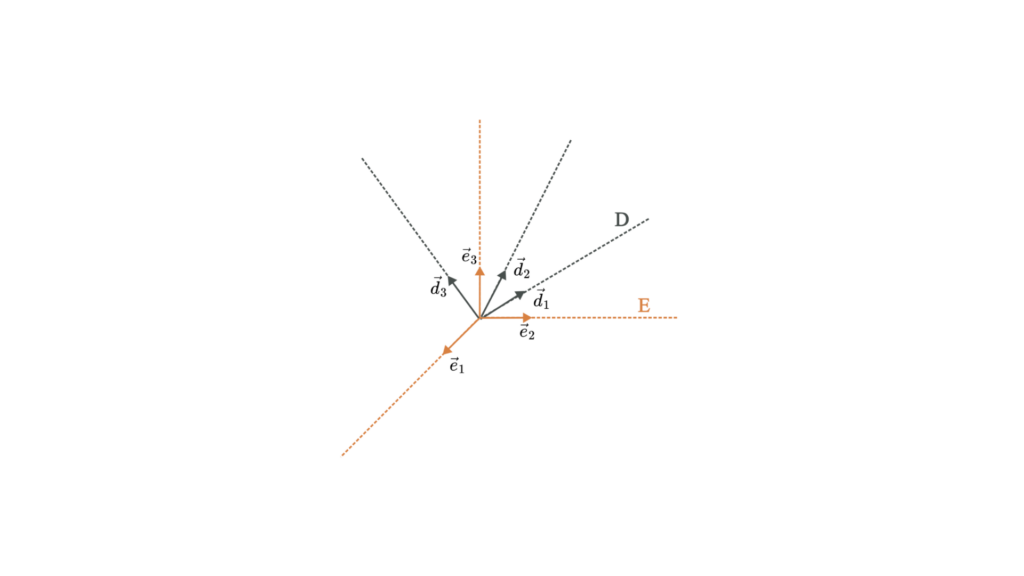
En retningskosinusmatrise ligner på en rotasjonsmatrise og beskriver også orienteringen til et objekt. DCM-en knytter koordinatene til en vektor i ett koordinatsystem til koordinatene til den samme vektoren i et annet koordinatsystem.
Matematisk fremstilling
En retningskosinusmatrise 𝐶 er en 3×3-matrise som definerer forholdet mellom to koordinatsystemer:
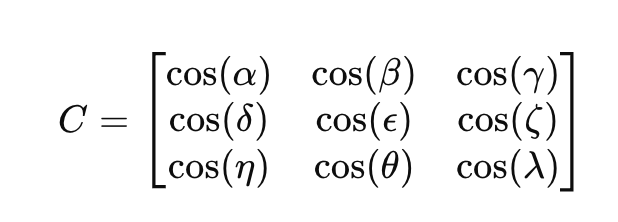
Der symbolene cos (⋅) angir cosinus til vinkelen mellom vektorene i de to koordinatsystemene.
